② 비전-언어 모델(VLM)이 이해한 시각적, 언어적 정보를 바탕으로 로봇의 실제 행동(Action)을
생성하는 최종 출력 계층
③ 컴퓨터에서 자주 사용하는 데이터나 값을 미리 복사해 두는 임시 저장 공간
④ 액체 내 압력이 낮아지면서 증기 기포가 생성되고 붕괴되는 현상
⑤ 두 벡터의 내적을 각 벡터의 크기로 나눈 값으로, 벡터 방향의 유사도를 측정하는 값
발행일 2026. 5. 15.
발행인 김성근
발행처 포항공과대학교 입학팀
경북 포항시 남구 청암로 77
편집주간 오민진 신기근
편집기획 권영빈 김채윤 황석훈
편집위원 포스텍 알리미
디자인 & 제작 |주|디자인끌림
t. 051-202-9201
f. 051-202-9206
정가 5,000원
No.187 2026
포스텍 에세이 AI 시대의 무선 통신, 그리고 교수가 되기까지의 여정
알리미가 만난 사람 박종찬 선배님과의 이야기: 꿈을 동사로, 누리호 발사를 이끌다
알턴십 모빌리티의 안전한 미래를 설계하는 기업, 아우토크립트
고등학생 기자단 포커스 손민주 교수님을 만나다
기획특집 Physical AI
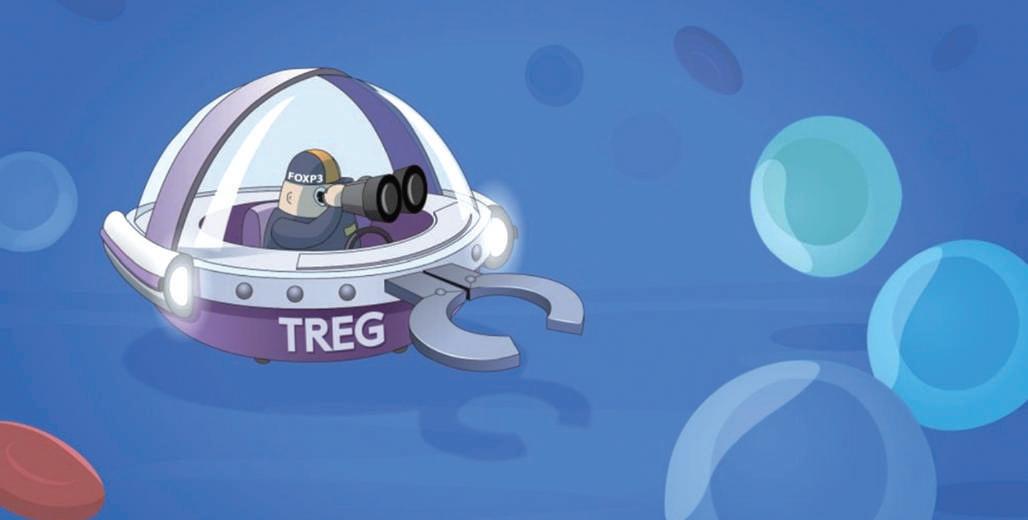
헬로노벨 우리 몸의 ‘평화 유지군’, 조절세포의 비밀을 풀다
최신기술소개 렌즈 없이 스스로 모이는 빛
문어를 모방한 인공피부
스스로 업데이트하는 GPT-5.3-Codex
세포의 유전자 활동을 시간 순서대로 기록하는 타임캡슐
포스텍 연구실 탐방기 포스텍 보험계리 및 위험관리 연구실
ALIMI ON-AIR 알리미의 공부&연구 V-log
포라이프 나만의 템포로 빚어내는 화음
크리에이티브 포스테키안 더 짜릿한 성장을 위해
포스텍 카툰 졸업과 안녕
SCIENCE BLACK BOX 조롱받던 과학자들
공대생이 보는 세상 + 배 기계공학과 / 물리학과 / 생명과학과 / 화학과
지식더하기 1 JFET(접합 전계 효과 트랜지스터)
지식더하기 2 미분방정식
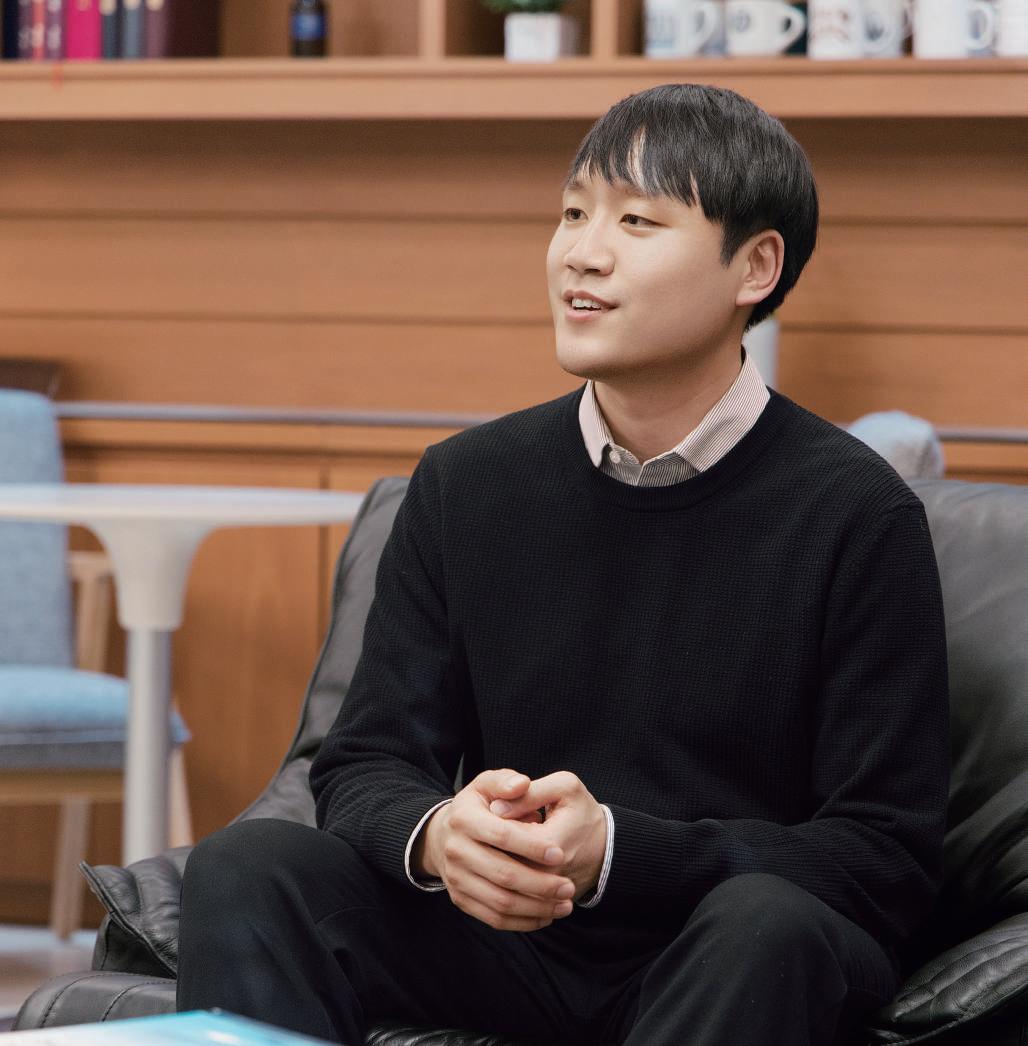
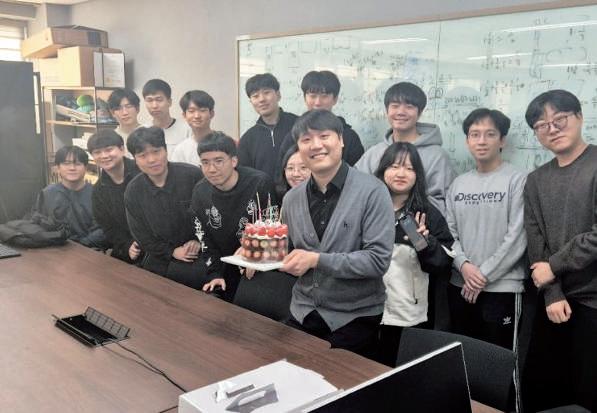
재직하며 무선 통신 및 기계 학습 (Wireless Communications and Machine Learning, WCML) 연구실을 운영하고 있습니다. 현재 14명의 학생들 과 함께 무선 통신 분야의 다양한 문제를 탐구하며 연구를 진행하고 있습니다.
최근에는 로봇, 자율주행, 스마트 팩토리와 같은 Physical AI의 발전이 가속화되면서, 현실 세계와 디지털 지능을 연결하는 무선 통신의 역할이 더욱 중요해지고 있습니다. 이러한 시스템들은 단순히 데이터를 처리하는 것을 넘어, 주변 환경을 실시간으로 인식하고 즉각적으로 반응해야 합니다. 이 를 위해서는 초저지연과 초고신뢰성을 갖춘 통신 인프라가 필수적입니다. 또한 AI 기술 자체도 점 점 대규모화 분산화되면서, 클라우드와 엣지 환경을 유기적으로 연결하는 통신 기술의 중요성이 크 게 증가하고 있습니다. 여기에 더해, 저궤도 위성을 중심으로 한 위성 통신 기술의 발전은 지상 네 트워크의 한계를 넘어 전 지구적 연결성을 가능하게 하고 있습니다. 이는 통신이 단순한 보조 기술 을 넘어, 모든 지능형 시스템을 지탱하는 핵심 기반 기술로 자리 잡고 있음을 보여줍니다. 결국 AI 와 Physical 시스템, 그리고 위성이 결합된 미래 사회에서 통신은 이 모든 요소를 하나로 연결하는 ‘보이지 않는 신경망’과 같은 역할을 하게 될 것이며, 그 중요성은 앞으로 더욱 커질 것입니다.
이러한 흐름 속에서 저희 연구실은 차세대 통신 환경에 적합한 AI 기반 통신 기술을 연구하고 있습 니다. 기존의 수학적 모델만으로 해결하기 어려웠던 문제들을 데이터 기반 학습을 통해 해결하고 있으며, 그동안 독립적으로 설계되던 통신 기능들을 통합적으로 설계하고 동시에 최적화하는 새로 운 접근을 시도하고 있습니다. 또한 위성 통신과 통합 센싱-통신 기술 등 6G 시대의 핵심 요소 기 술에 대해서도 다양한 연구를 수행하고 있습니다. 앞으로 통신 기술은 단순한 정보 전달을 넘어 사 람과 사물, 그리고 지능형 시스템을 연결하는 사회의 핵심 인프라가 될 것입니다. 저는 이러한
부모님의 권유로 일반 중학교가 아닌 ‘꿈의 학교’라는 비인가 대안학교에서 중학교 시절을 보내게 되 었고, 중등 교육을 검정고시로 이수한 다소 독특한 이력을 가지고 있습니다. 꿈의 학교에서는 기독교
신앙 교육과 함께 독서 교육과 인성 교육을 중요하게 여겼으며, 그 교육 과정의 일환으로 자신의 자
서전을 작성하는 수업이 있었습니다. 저는 열네 살의 나이에 자서전을 쓰면서 미래의 직업뿐 아니라
배우자와 아이들의 이름, 직업까지 상상하며 정해 보는 특별한 경험을 했습니다. 그 자서전에는 제가
교수가 되고, 은퇴 후에는 봉사 활동을 하다가 노벨 평화상을 받는다는 다소 엉뚱한 이야기도 담겨
있었습니다. 지금 돌아보면 중학생다운 상상이었지만, 그 경험을 통해 ‘교수’라는 목표가 제 마음속 에 더욱 분명해졌던 것 같습니다. 검정고시 출신임에도 불구하고 꿈의 학교에서 많은 선생님들의 도
움을 받아 경기도에 있는 과학고등학교에 진학할 수 있었습니다. 입학 초기에는 성적이 좋지 않아 어
려움을 겪기도 했지만, 부족한 만큼 더 많은 시간을 공부에 투자했고 그 결과 포스텍 전자전기공학과 에 조기 입학할 기회를 얻게 되었습니다. 원래는 수학을 좋아했지만, 전자전기공학을 공부하다 보니
다양한 공학 문제에 수학이 적용되는 흥미로운 응용 분야들도 접할 수 있었습니다.
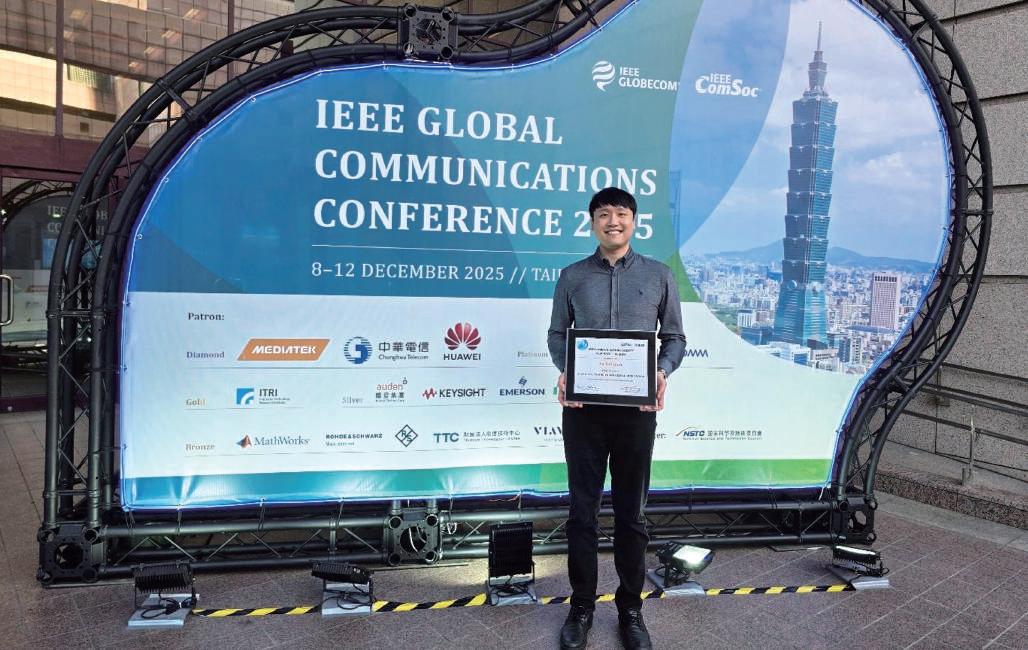
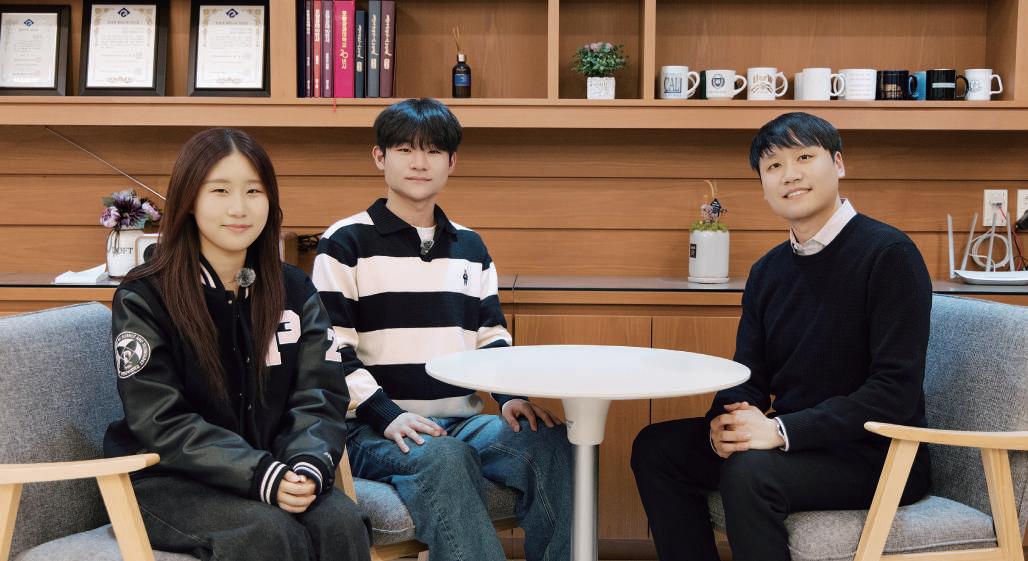
3 그림 3. 전요셉 교수님 수상 사진 그림 4. 함께한 (좌)무은재학부 25학번 31기 알리미 박지연 / (우)전자전기공학과 24학번 30기 알리미 신동현
그중에서도 특히 통신 분야에 큰 관심을 가지게 되었습니다. 제가 학부생이었던 2008년부터 2012 년 사이는 스마트폰이 등장하며 3G와 4G 등 무선 통신 기술이 빠르게 발전하던 시기였습니다. 이 러한 변화 속에서 무선 통신 분야가 제가 좋아하고 잘할 수 있는 분야라고 확신하게 되었고, 2012년 포스텍 전자전기공학과 대학원 석박사 통합과정에 진학하게 되었습니다. 그러다 대학원 통합과정 4 년 차에 지도교수님께서 예기치 못한 병환으로 세상을 떠나시면서 저는 4년 반이라는 비교적 짧은 기간에 박사 과정을 마치게 되었습니다. 갑작스럽고 불확실한 상황이었지만 전자전기공학과 이남윤 교수님과 포스텍 미래IT융합연구원의 도움 덕분에 박사후연구원으로 연구를 이어갈 수 있었습니다. 이후 미국 Princeton University에서 박사후연구원을 거쳐, 다시 모교인 포스텍으로 돌아와 교수로 서 연구와 교육을 이어가고 있습니다. 어린 시절 자서전에 적었던 ‘교수’라는 꿈은 시간이 흘러 현실 이 되었습니다. 그러나 그 꿈에 이르는 과정은 예상하지 못했던 상황들의 연속이었고, 그 속에서의 선택과 많은 분들의 도움 덕분에 지금의 제가 이 자리에 설 수 있었습니다. 돌아보면 제 삶의 중요한 순간마다 함께해 준 분들이 있었기에 오늘의 제가 있을 수 있었다고 생각합니다. 어린 시절 자서전에 적었던 꿈처럼, 이제는 학생들과 함께 새로운 꿈을 만들어가는 교수가 되고 싶습니다.
2026년 7월 10일, 영상으로
전요셉 교수님의 매력적인
스토리를 만나보세요!
고등학생 여러분에게 전하고 싶은 말은, 지금 시기에 다양한 분야를 적극적으로 탐색해 보면서 스 스로 무엇에 흥미를 느끼는지 발견하는 것이 중요하다는 것입니다. 그 과정에서 자신이 좋아하는 것과 잘할 수 있는 것을 바탕으로 구체적인 목표를 세워 보세요. 목표는 처음부터 완벽할 필요는 없 으며, 경험을 쌓아가며 계속 수정되고 발전해도 괜찮습니다. 중요한 것은 방향을 정하고 꾸준히 나 아가는 태도입니다. 때로는 예상과 다른 길을 걷게 되더라도, 그 경험들이 결국 자신만의 길을 만들
어 준다는 점을 기억하길 바랍니다.
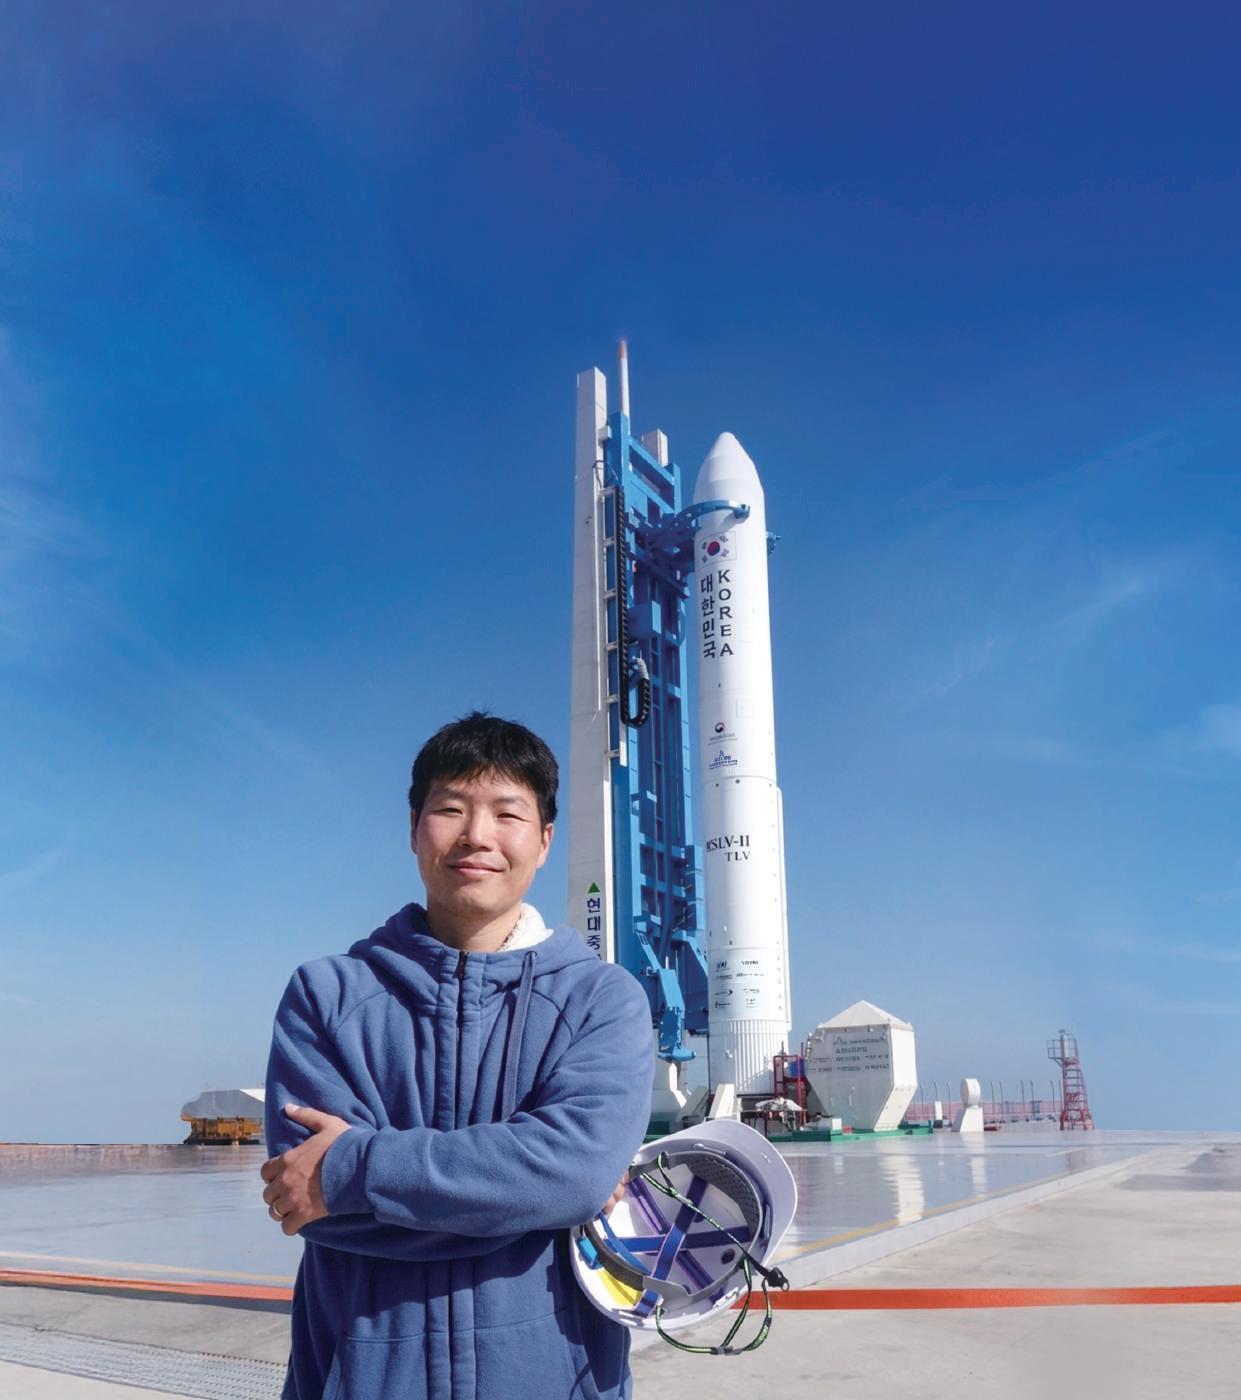
2 그림 1. 2018년 11월 누리호 시험발사체 발사(18.11.28) 하루 전날 그림 2. 함께한 IT융합공학과 24학번 30기 알리미 김채윤
#1 전국에 있는 포스테키안 구독자분들께 자기소개 부탁드립니다.
안녕하세요. 저는 포스텍 기계공학과를 졸업한 후 한국항공우주연구
원(이하 항우연)에서 발사체를 연구하고 있는 박종찬입니다. 현재 한 국형발사체 고도화사업의 단장을 맡고 있고 누리호 4차 발사의 책임
자로서 실무를 총괄했습니다.
# 2 선배님께서 포스텍 기계공학과에 진학하신 이후, 항공우주 분야
로 진로를 결정하신 계기를 듣고 싶습니다.
사실 학부 과정 중에는 로켓 연구를 해야겠다고 생각해 본 적은 없습
니다. 대학원에 진학하여 피로파괴 역학을 공부하던 중, 인공위성이
온도 차이에 의해 피로수명이 줄어들 수 있다는 논문을 읽었습니다.
그래서 당시 공부하던 분야가 위성에 적용될 수 있다는 것을 알게 되
었고, 관련 일을 하면 재미있겠다고 생각하게 되었습니다. 그 생각이
이어져 현대우주항공에 입사했고, 처음에는 KSR-Ⅲ 프로젝트의 엔
진 시험 설비를 설계하는 업무를 받았습니다. 이 일을 시작으로 발사 체 업무를 해왔습니다.
#3 누리호 4차 발사를 총괄하시면서 직면하셨던 어려움은 무엇이었 나요? 그 문제를 해결하기 위해 어떻게 하셨는지 궁금합니다.
가장 힘들었던 업무는 기술적인 업무보다 기술 이전에 대한 협상이 었습니다. 기술적 어려움은 아주 많이 발생하지만, 항우연과 민간 기 업 모두 ‘성공적인 발사’라는 공동 목표가 있기 때문에 협력하여 해 결할 수 있다는 믿음이 있습니다. 그런데, 기술을 제공하는 항우연과 기술료를 내고 기술을 전달받는 한화에어로스페이스 사이에서 이루 어진 기술 이전은 양측의 입장이 너무 다르고, 항우연 내부에서도 이 를 바라보는 시각이 다양했습니다. 기술 이전 계약을 맺기까지 1년 6개월이 넘는 시간 동안 이러한 생각과 입장을 모아 2주에 한 번 정 도 미팅을 하였고, 결과적으로 많은 사람들이 수긍할 만한 결론을 도 출할 수 있었네요.
나로호 개발 과정에서의 경험이 가장 기억에 남습니다. 나로호는 페어
링이 분리되어야 다음 위성 분리 등의 업무들을 수행할 수 있지만, 1차
발사 과정에서 나로호의 페어링 중 한쪽이 제대로 분리되지 못했습니
다. 그때 처음으로 실패를 경험하고 정부에서 실패조사위원회가 구성
되어 위원들의 질문에 대답하고, 요청하는 실험을 수행하였습니다. 이
과정 자체가 힘들기도 했지만, 내부자로서 당연시하여 넘어간 것들 중
외부인의 시각에서는 당연하지 않은 것들이 꽤 있다는 사실을 깨달았
습니다. 정말 힘들었지만 아주 좋은 교훈도 얻었기에 기억에 남습니다.
#5 최근 뉴스페이스(New Space) 흐름 속에서 민간 주도의 우주 산업
이 빠르게 성장하고 있습니다. 이러한 변화에 따라 한국 우주 산업이
나아가야 할 방향이 궁금합니다.
세계의 우주발사체 산업은 민간 주도의 뉴스페이스로 흘러가게 될 것
으로 생각합니다. 그렇기에 올드스페이스는 없어져야 하는 것으로 여
겨지는 경우가 있는 것 같습니다. 하지만 앞으로 우리나라 우주개발을
진행하는 데 있어서 정부 기관과 민간기업이 효율적으로 협력해야 좋
은 결과를 끌어낼 수 있습니다.
엔진 개발처럼 많은 인프라와 비용을 들여 수행해야 할 업무는 항우
연이 주도적으로 연구 개발하여 민간기업에 전달해야 합니다. 그렇게
기술을 받은 민간기업은 빠르고 경제성 있다는 장점이 있습니다. 더
저렴하고 가벼운 발사체를 만드는 것이 민간기업이 잘할 수 있는 부분
이기에 고효율화와 저비용화에 집중하며 산업생태계가 유지되면 좋
겠습니다.
정부 차원에서 국내에서 개발된 위성은 국내 발사체로 발사하도록 하
는 정책을 마련해 발사 횟수를 보장한다면 우주발사체 밸류체인을 구
성하는 우리 기업들이 계속 살아 나갈 수 있습니다. 이렇게 국내 우주
산업의 발전과 함께 해외와의 협력을 늘려 우리나라 우주 산업의 전체
적인 파이를 키워나갈 필요가 있다고 생각합니다. 누리호 및 다누리
성공을 바탕으로 최근 아르테미스-2 프로젝트에 우리나라가 참여하
고 역할을 수행하였는데 이러한 사례가 더욱 많아지길 기대합니다.
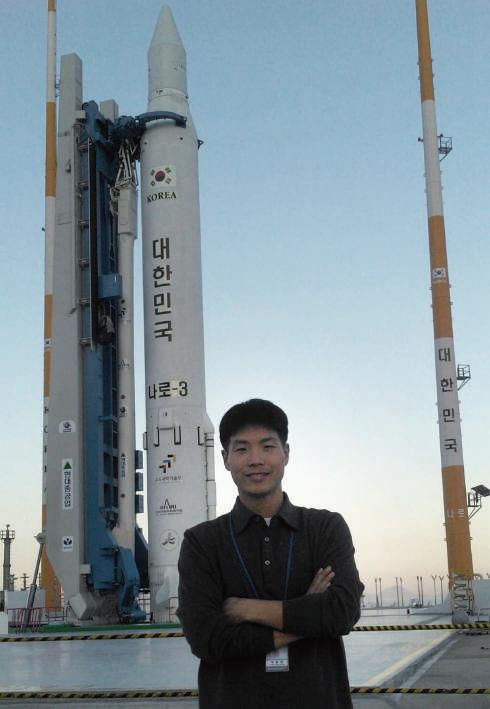
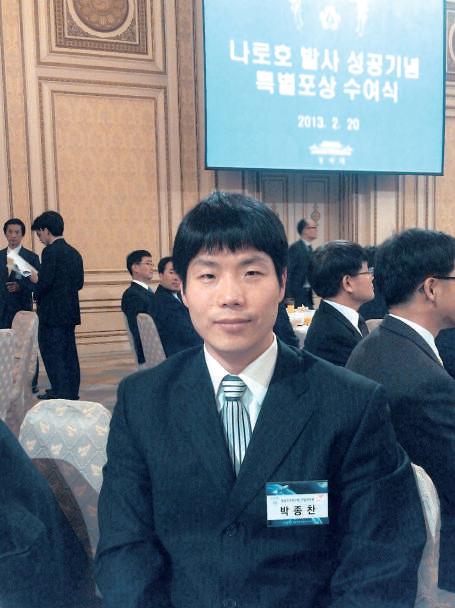
그림 3. 2013년 1월 나로호 3차 발사 전 모습 그림 4. 2013년 2월 나로호 발사 성공 포상으로
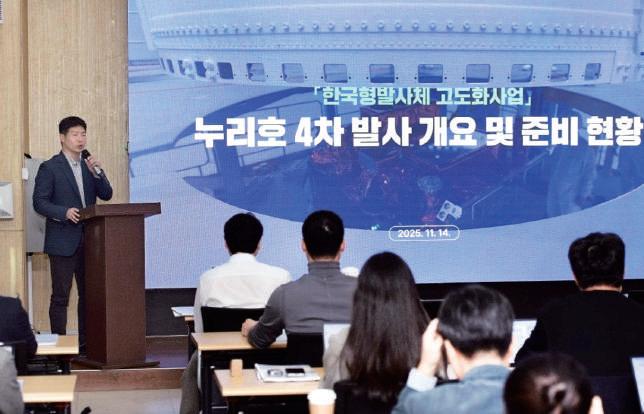
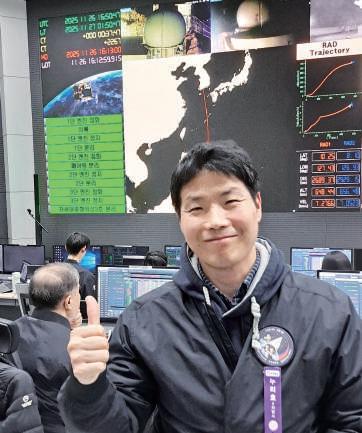
그림 5. 2025년 11월 누리호 4차 발사 관련 국내외 언론 브리핑 그림 6. 2025년 11월 누리호 4차 발사 성공 직후 MDC에서 찍은
궁금합니다!
한국형발사체 고도화사업에서 누리호는 세 차례의 발사가 예정되어 있습니다. 단기적으로는 그 발사가 문 제없이, 성공적으로 이루어질 수 있도록 노력하여 명예롭게 단장을 마무리하는 것이 목표입니다. 또한 우리 나라는 누리호를 통해 독자 개발한 로켓으로 우리 위성을, 우리 땅에서 쏘아 올리는 데 성공했습니다. 장기 적으로는 우리나라 발사체에 한국인 우주인을 태운 뒤 발사하는 것을 성공하고 싶습니다. 그 과정에 일조하 고, 그 광경을 제가 지켜봤으면 좋겠다고 생각하고 있습니다.
#7 마지막으로 이공계열, 특히 항공우주 분야를 꿈꾸는 학생들을 위한 조언 부탁드립니다.
고등학생은 연구자들이 혼자 컴퓨터를 들여다보면서 혼자 연구한다고 오해하는 경우가 많은데, 사실 공학 연구는 많은 사람들과 협업을 통해서 이뤄지는 경우가 대부분입니다. 따라서 사람과 사람 간의 소통을 잘 하는 것이 아주 중요하다고 생각합니다. 소통을 잘하기 위해서는 상대방의 입장을 이해해야 합니다. 역지 사지를 잘할 수 있는 것이 되게 중요하고, 이를 위해선 다양한 경험이 필요합니다.
또 하나 말씀드리고 싶은 것은 학생들이 꿈을 명사로 갖는 경우가 많습니다. 의사, 변호사, 포스텍 등 직업 이나 학교, 회사로 꿈을 얘기하는 경우가 많습니다. 저는 꿈을 명사가 아니라 동사로 가졌으면 좋겠다는 생 각을 많이 합니다. 단지 어느 직업을 갖겠다고 하는 것보다는 그 직업을 갖기 위해서 어떤 노력을 할 것인 지, 이를 통해서 어떤 것을 해보고 싶은지 등의 비전과 가치관도 고민해 보면 좋겠습니다. 꿈을 보다 길고 넓게 바라보길 바랍니다.
된 스마트 디바이스로서 우리의 일상 깊숙이 들어와 있습니다. 이러한 변화는 우리에게 자율주행과 같은 편리함을 가져다주었지만, 동시에 사이 버 해킹이라는 새로운 위협에 노출될 가능성도 높였습니다. 이번 호 알턴십에서는 자동차의 보안을 책임지는 딥테크 기업, 아우토크립트를 직접 찾아가 보았습니다.
#
자동차 네트워크를 연결하는 V2X 기술
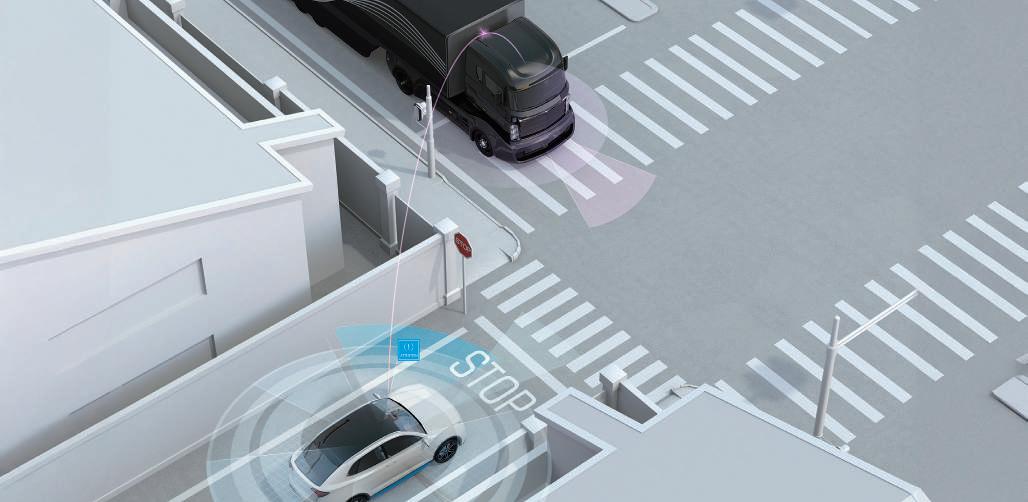
아우토크립트에 도착하여 가장 먼저 살펴본 핵심 기술은 바로 V2X(Vehicle to Everything)입니다. V2X
는 자동차가 도로 위의 신호등과 같은 교통 인프라, 혹은 주변의 다른 차량과 직접 통신하며 정보를 주고받
는 지능형 네트워크 기술을 의미합니다. 고속도로의 하이패스 단말기가 톨게이트 시스템과 직접 소통하듯, 자동차도 네트워크를 통해 연결됨으로써 더욱 똑똑한 이동이 가능해진 것입니다. 하지만 이러한 연결이 늘
어날수록 해커가 네트워크에 침입할 수 있는 통로 역시 많아질 수밖에 없습니다. 아우토크립트는 이 네트워
크에 참여하는 모든 주체를 인증함으로써, 허가된 사용자만 통신할 수 있도록 보호하는 중대한 역할을 수행 하고 있습니다.
자동차 내부를 들여다보면 시스템은 더욱 복잡하고 정교합니다. 차량 한 대에는 브레이킹, 조향, 인포테인
먼트 등 각기 다른 역할을 수행하는 제어기가 100여 개 탑재되어 있으며, 이들은 실시간으로 정보를 주고받
으며 유기적으로 작동합니다. 만약 단 하나의 제어기라도 해킹되어 통제권을 빼앗긴다면 제동 장치가 임의
로 조작되는 등 치명적인 사고로 이어질 수 있습니다. 아우토크립트는 이러한 위협을 막기 위해 한정된 차량
자원을 최소한으로 사용하면서도 보안 성능을 극대화하는 최적화 기술을 보유하고 있습니다. 이는 특히 전 기차의 주행 거리와 직결되는 ‘전비’에 영향을 주지 않으면서도 강력한 안전을 보장해야 하는 현실적인 니즈
를 완벽히 충족시킵니다.
알리미들의 일일 인턴 체험기, 2026년 6월 12일에 공개됩니다!
CSTP 체험
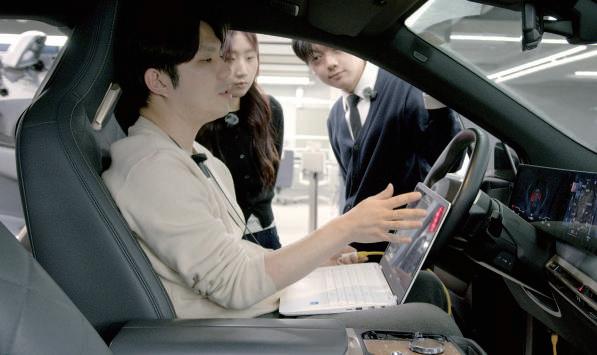
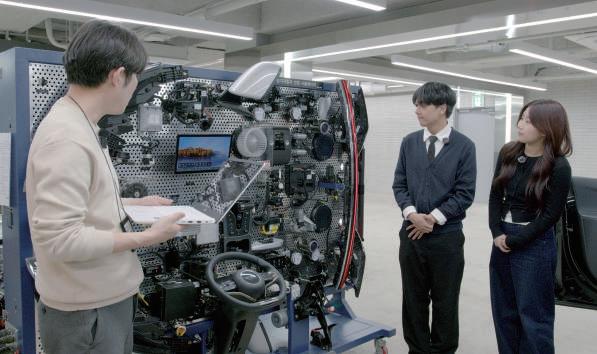
다음으로 화이트 해커들과 사이버 보안 엔지니어들이 상주하며 실제 차량과 제어기의 보안 취약점을 테스트 하고 검증하는 ‘미래모빌리티 센터’를 방문했습니다. 이곳에서 아우토크립트의 자체 개발 자동화 테스팅 통
합 플랫폼인 CSTP(Cyber Security Testing Platform)를 직접 체험해 볼 수 있었습니다. CSTP는 차량과
직접 통신하며 잠재적인 보안 위협을 자동으로 스캐닝하는 도구로, 차량 내외부의 수많은 네트워크 경로를
철저히 점검합니다. 구체적으로는 차량 내부의 캔(CAN) 통신부터 USB, 전기차 충전 프로토콜, GPS에 이
르기까지 차량이 사용하는 거의 모든 통신 프로토콜을 대상으로 탐지하며, 최종 보고서까지 생성해 주는 혁
신적인 솔루션입니다.
현장에서 특히 인상 깊었던 점은 단순히 소프트웨어 시뮬레이션에 그치지 않고, 실제 차량 하드웨어에 직접
장비를 연결하여 보안성을 점검한다는 것이었습니다. 최근에는 자동차에 점점 더 복잡한 소프트웨어와 수
십 개의 제어기가 서로 얽혀 상호작용하기 때문에 가상 환경에서의 시뮬레이션만으로는 모든 상황을 예측하
는 데 한계가 있습니다. 결국 소프트웨어가 실제 하드웨어에 탑재되었을 때 발생할 수 있는 문제점이나 수십 개의 제어기가 동시에 연결되었을 때 나타나는 상호작용의 취약점을 정확히 파악하기 위해서는 실물 테스트 가 반드시 수반되어야 한다고 합니다. 이를 통해 안전만큼은 타협하지 않는 아우토크립트의 철저한 검증 철 학을 느낄 수 있었습니다.
# 레드팀 송종혁 박사님과의 인터뷰
미래모빌리티 센터에서 모의해킹(Pen-test)과 제로데이 취약점 연구를 담당하고 계신 레드팀의 송종혁 박 사님과 대화를 나누었습니다. 레드팀은 공격자의 관점에서 시스템의 허점을 찾아내어 이를 보강하는 화이
트 해커 그룹입니다. 박사님께서는 해당 직무를 꿈꾸는 학생들에게 컴퓨터공학과 전자공학에 대한 탄탄한 기
초 지식을 기르는 것을 강조하셨습니다. 그 토대 위에 보안과 해킹 지식이 쌓여야 하며, 여기에 자동차만이 가 진 특수한 기술적 도메인 지식까지 갖춘다면 더욱 경쟁력 있는 엔지니어가 될 수 있다고 조언해 주셨습니다.
아우토크립트의 CEO이시자 포스텍 수학과 93학번 동문이신 김덕수 대표님
# 김덕수 대표님과의 인터뷰
마지막으로 아우토크립트의 CEO이시자 포스텍 수학과 93학번 동문
이신 김덕수 대표님을 만났습니다. 대표님께서는 글로벌 모빌리티 보
안 시장의 흐름과 한국의 전략적 위치에 대한 인사이트를 나누어 주셨 습니다. 규제를 선도하는 유럽, 그리고 강력한 산업 육성 정책을 펼치
는 중국 사이에서 한국은 이들의 흐름을 정확히 읽고 교육과 기술 가
이드를 제공하며 글로벌 비즈니스를 확장하고 있습니다. 특히 한국 엔 지니어들의 민첩성과 응용 능력, 그리고 서로 다른 영역을 융합하는
역량이 아우토크립트의 글로벌 경쟁력을 뒷받침하는 핵심 동력이라 고 강조하셨습니다.
또 이공계를 꿈꾸는 후배들에게 공학 교육의 본질에 대해 진심 어린
조언을 남겨주셨습니다. 공학을 이해하는 것은 단순히 지식을 쌓는 것
이 아니라 미래 사회를 이해하고 직접 만들어가는 강력한 무기를 갖게
되는 것과 같다고 말씀하셨습니다. 특히 “안정된 직장과 하방의 기반
을 누가 보장해 주길 기다리기보다, 미래를 만드는 일의 상방을 바라
보며 스스로 가치를 창출하라”는 조언이 인상 깊었습니다. 미래는 주
어진 환경에 안주하는 자의 것이 아니라, 거친 파도 속에 들어가 새로 운 가치를 설계하는 자의 것이라는 대표님의 철학은 아우토크립트가 걸어온 혁신의 길 그 자체였습니다.
# 아우토크립트 알턴십을 마치며
지금까지 모빌리티 보안의 미래를 설계하는 기업, 아우토크립트를 견 학해 보았습니다. 이번 알턴십을 진행하면서 우리 삶에 필수적인 ‘이
동’의 안전을 지켜내는 혁신적인 기술적 해답을 제시한 아우토크립트 의 보안 솔루션과 비전을 알아볼 수 있었습니다. 여러분도 차세대 혁
신을 이끄는 리더가 되기 위해, 김덕수 대표님 말씀처럼 미래를 만드 는 공학의 상방을 바라보며 과감히 도전해 보는 건 어떨까요? 알턴십 체험을 도와주신 정구영 대리님과, 인터뷰에 응해주신 송종혁 박사 님, 김덕수 대표님께 진심으로 감사드립니다. 아우토크립트의 V2X와 CSTP 등 독창적인 보안 기술에 대해 흥미가 생기셨다면 포스텍 입학 팀 유튜브 채널에 공개될 187호 알턴십 영상까지 확인해 주세요!
고등학생 기자단 POCUS
물리학은 사물의 이치를 탐구하는 학문입니다. 그리고 생물학은 생명 현상에 대해 관심을 가지고 연구하는 학문입니다. 그러니 생물물리학
은 생명 현상에 관여하는 사물의 이치를 탐구하는 학문이라고 정의할
수 있습니다. 대개 생명 현상에 관여하는 대상은 DNA나 단백질과 같
은 나노 스케일의 분자들이기 때문에, 이러한 분자들을 기술적으로 추
적하고 그 상호작용을 관찰하는 것은 매우 어려운 일입니다.
Q 물리학과에서 생물을 연구할 때, 생물학적 사고방식과 물리학적
사고방식이 가장 다르다고 느끼신 점은 무엇인가요?
보통 생명과학 분야에서 연구할 때는 어떤 생명 현상 자체에 초점이
맞춰진 경우가 많은 것 같아요. 예를 들면, 어떤 질병에 있어서 A라
는 단백질이 중요한 인자라는 것을 밝히는 등, 규명하는 연구 자체로
서 그 중요성이 매겨지는 편입니다. 반면 생물물리학에서는 이 현상
의 근본이 되는 물리적 원인과 기반이 무엇인지에 대해 조금 더 관심
을 두는 것 같습니다.
Q 교수님께서는 학부 때 화학과를 전공하신 걸로 알고 있는데, 생 물물리를 선택하시게 된 특별한 이유를 듣고 싶습니다.
사실 특별한 이유가 있었던 것은 아닙니다. 공부하다 보니 자연스럽게 생물물리라는 분야를 선택하게 되었습니다. 학부 때 화학과를 전공하
면서 물리화학에 관심이 있어 물리화학 연구실에서 연구를 경험했습니 다. 그러다 우연히 생체 분자를 물리화학적으로 접근하는 연구를 접하 게 됐습니다. 단분자 FRET 기술을 이용해 생체 분자의 구조 변화를 연
구하는 분야를 소개받았는데, 그게 생물물리를 처음 접한 계기였습니 다. 이후 대학원에서도 물리화학을 전공했는데 지도교수님께서 물리학 을 전공하셨고, 생체 분자를 대상으로 단분자 연구를 하고 계셨습니다. 그러다 보니 연구 분야가 점차 생물물리로 옮겨가게 됐습니다. 화학을 공부하면서 물리학과 생명과학 모두에 관심이 있었고, 그 접점을 찾아 가다 보니 결국 생물물리로 이어진 것 같습니다.
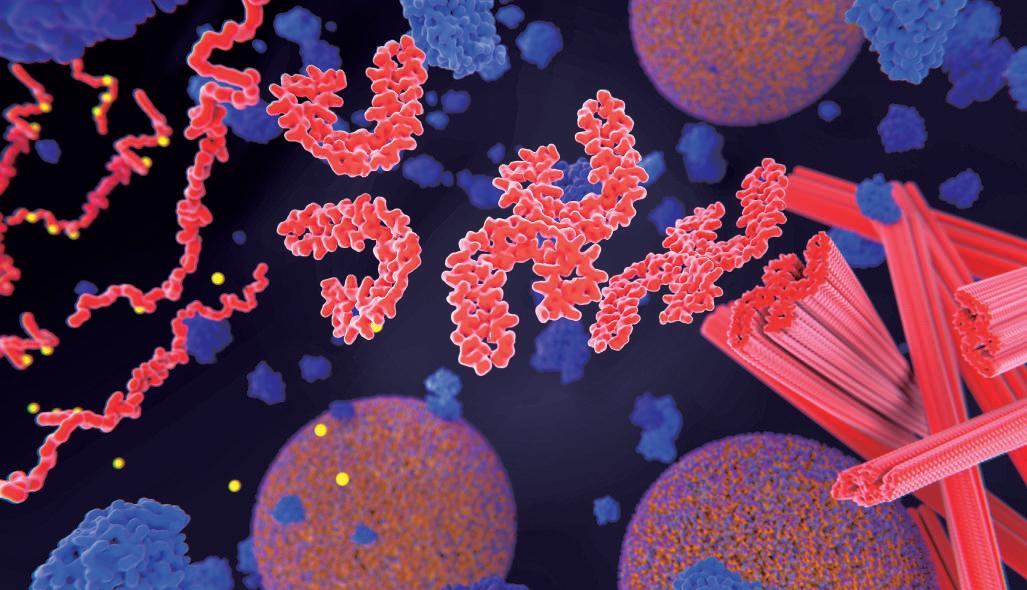
타우 단백질 응집으로 축삭 내 신경섬유 엉킴 형성, 시냅스 소포 수송 장애
Q 교수님께서 연구하시는 타우 단백질은 고정된 3차 구조가 없는 IDP 단백질이라고 알고 있는데, 타우 단
백질의 이런 구조적 특성이 DNA와의 응집체 형성이나 미세소관과의 상호작용에 미치는 영향이 궁금합니다.
타우 단백질은 신경세포에서 많이 발현되고 알츠하이머와 같은 퇴행성 뇌 질환 등에도 영향을 미쳐 중요한
역할을 합니다. 최근에는 DNA와의 상호작용도 연구되고 있는데요, 타우와 DNA의 결합을 보면 DNA의
음전하와 타우의 양전하 사이의 정전기적인 인력이 크게 기여합니다. 대부분의 단백질은 3차원적인 구조
가 형성되고 그 구조가 해당 단백질의 기능에 있어서 중요한 기반이 됩니다. 그런데 타우와 같이 비정형적
인 구조를 갖는 IDP의 경우에 여러 부분이 많이 노출되어 있어 상호작용을 할 가능성도 높아집니다. 또한, 응집 상태가 에너지적으로 더 안정하기 때문에 비정형 단백질은 응집하는 경향이 있습니다. 또 타우가 미세
소관에 붙는 현상도 발생합니다. 기능적으로 타우의 특정 부분이 미세소관의 결합에 중요한 역할을 합니다.
그런데 타우가 DNA에도 붙고 미세소관에도 붙다 보니까 이것이 덩어리가 졌을 때 양쪽이 동시에 붙을 수 가 있는 거죠.
Q 타우가 중심절과 같은 DNA의 특정 영역에 더 많이 결합하는 현상은 어떻게 설명할 수 있나요?
X자 모양의 염색체가 분열할 때 그 중심이 되는 부위를 중심절이라고 부릅니다. 세포 분열 과정에서 그 부분 에 미세소관이 결합해 그 위치를 기준으로 염색체가 둘로 나뉘어야 하므로 굉장히 중요한 역할을 합니다. 이 때 특이하게 타우의 DNA 결합 능력이 그 중심절 부분에서 매우 극대화되는 것처럼 관찰되었습니다. 그러나 이 중심절 영역에는 뉴클레오솜이나 염색체의 구조가 특별하다고 알려져 있어요. 타우가 그 부위의 서열이나
더 선호하기 때문에,
더
것으로 보입니다. 또 미세소관이 그 부분에 결합하
다 보니, 타우도 그 영역을 선호하게 되어 점진적으로 타우가 중심절 쪽으로 몰려간다고 해석하고 있습니다.
고등학생 기자단 포커스
Q 타우와 DNA의 상호작용을 연구하시면서, 예상과 다른 결과가 나왔던 순간이 있었는지 궁금합니다.
이 연구는 사실 시작부터 예상과 달랐어요. 처음부터 타우와 DNA의 결합을 연구하려던 것은 아니었습니다.
원래는 비정형 단백질로서 타우의 구조적 성질을 보고 싶어서 자기 집게를 이용해서 타우의 구조를 관찰하고 싶었습니다. 그러기 위해서는 이 타우 끝에다 DNA를 붙여서 마치 핸들처럼 이용해야 해요. 그래서 타우하고 DNA를 화학적으로 결합하려고 해봤더니 타우와 DNA의 인력이 너무 세서 합성이 원하는 대로 잘되지 않는 거예요. 그렇게 예상치 못한 방식으로 시작된 연구였기 때문에, 시작부터 뜻밖의 연구였다고 할 수 있습니다.
Q 마지막으로 생물물리 분야를 꿈꾸는 학생들에게 해주고 싶으신 말씀이 있으신가요?
저는 고등학생 때 생물물리라는 분야가 있다는 것도 몰랐고 주어진 공부를 하다 보니 생물물리라는 분야를 선택하게 된 것입니다. 생명 현상은 매우 복잡하고 아직도 우리가 모르는 것이 많습니다. 특히 생물물리는 이러한 현상을 물리학적으로 접근해 그 원리를 설명하는 학문이기 때문에 앞으로도 연구할 주제가 많이 남아 있습니다. 그래서 이 분야에 관심 있는 학생이라면 그 호기심을 계속 유지하면 좋겠습니다. 또한 학생 때는
정답을 찾는 문제를 많이 풀게 되지만, 어떤 현상을 그대로 받아들이기보다 새로운 질문을 만들어 보는 연습 을 한다면 훗날 연구자로 성장하는 데 큰 도움이 되리라 생각합니다.
지금까지 포스텍 물리학과 손민주 교수님과의 인터뷰였습니다.
감사드립니다.
PHYSICAL AI
2026년 7월 3일, 기획특집을 영상으로 만나보세요!
오늘날 인공지능은 단순히 텍스트나 이미지를 생성하는 수준을 넘어, 실제 물리적 세계와 상호작용을 하는 방향으로 빠르게 확장되고 있습 니다. 산업 자동화, 자율주행, 서비스 로봇 확산과 같이 ‘현실에서 행동하는 인공지능’에 대한 관심이 높아지며 Physical AI가 새로운 패 러다임으로 주목받고 있는데요! 이 같은 변화는 글로벌 기술 트렌드에서도 뚜렷하게 나타납니다. Boston Dynamics의 휴머노이드 로봇 Atlas는 복잡한 환경에서 물체를 다루고
맞게 동작을 조정하는 모습을 통해, Physical AI가 더 이상 실험 단계에 머무르지 않고 현 실로 확장되고 있음을 보여주었습니다. Physical AI는 로봇과 센서, 그리고 학습 알고리즘이 결합된 기술로, 인공지능이 물리적 환경을 인 식하고 판단해 직접 행동하도록 만드는 것을 목표로 합니다. 이번 기획특집에서는 로봇이 사물을 인식하고 움직임을 결정하는 과정, 그리고 행동을 생성하는 방식을 살펴보며 Physical AI를 알아봅시다!
기획특집
로봇이 사물을 인식하는
1. 객체를 정의하는 틀 또는 설계도
2. 데이터, 파일, 코드, UI 요소 등 특정 정보에 식별을 위해 부여하는 이름, 표지, 또는 표식
3. 텍스트, 이미지 등 복잡한 비정형 데이터를 컴퓨터가 이해할 수 있는 의미를 가진 수치
인 벡터로 변환하는 기술
4. 어떤 대상이나 값을 다른 대상이나 값에 일
대일 또는 다대일로 대응시키거나 연결하는 과정
글 화학공학과 24학번 30기 알리미 김가경
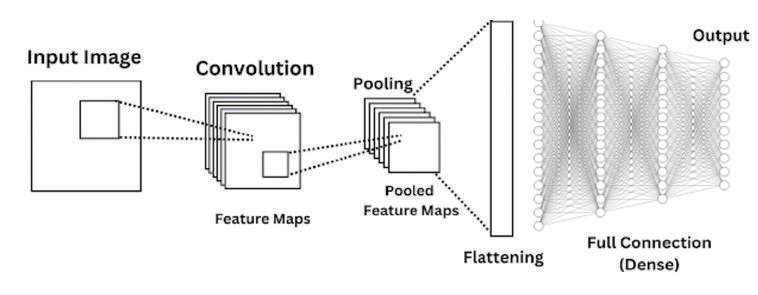
CNN 기반 객체 인식의 원리와 과정
로봇의 물체 인식 시스템은 대부분 합성곱 신경망
(Convolutional Neural Network, CNN)을 기반
으로 합니다. CNN은 이미지를 작은 필터로 훑으
며 특징을 추출하고, 여러 단계를 거치면서 더 복
잡한 시각적 패턴을 학습합니다. 예를 들어 초기
단계에서는 단순한 선이나 색을 인식하고, 이후 물 체의 구조나 형태와 같은 고차원 특징을 인식하게
됩니다. 이러한 특징들은 마지막 분류 단계에서 결
합되어 특정 객체가 어떤 클래스1에 속하는지 판별
하는 데 사용됩니다. CNN의 가중치는 학습 데이
터의 정답 레이블2을 기준으로 반복적으로 업데이
트되며, 모델은 학습 데이터에 등장한 객체들의 특
징 분포에 맞게 최적화됩니다.
그러나 이러한 방식은 학습 데이터에 등장한
(Seen) 클래스의 특징을 추출하는 데 편향되어
있어, 학습 데이터에 등장하지 않은(Unseen) 클
래스를 인식하기 어려운데요. 현실에서 처음 보
는 물체를 인식하기 위한 접근이 바로 Zero-Shot Learning(ZSL)입니다.
Zero-Shot Learning의 등장
ZSL은 학습 과정에서 시각 정보와 의미 정보를 함 께 활용하여, 학습 데이터에서 이미지 예시를 직접
보지 못한 클래스까지 예측할 수 있도록 모델을 설 계하는 방법입니다. 여기서 의미 정보란, 시각 정
보에 대한 추가적인 설명 정보로, 색이나 형태와 같 은 속성, 클래스 간 관계 유사도, 사람의 시선 추적 데이터 등이 포함됩니다. 모델은 이러한 설명을 통
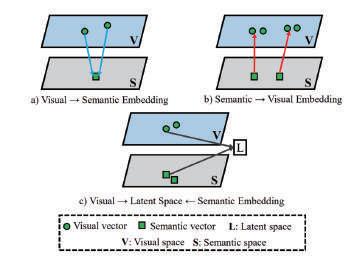
해 직접 보지 않은 새로운 객체 이미지를 예측할 수 있습니다. ZSL의 대표적인 접근 방식은 임베딩 (Embedding)3 기반 방법입니다. 이 기법은 앞에 서 언급된 시각 정보와 의미 정보를 차원이 같은 공 통 임베딩 공간에 각각 벡터 형태로 매핑4한 뒤, 벡 터 간 유사도를 기반으로 이미지 분류를 수행합니 다. 예를 들어, 강아지 이미지에서 특징 벡터를 추
그림 1. CNN 구조 개략도
스칼라 곱셈 연산이 정의된 공간
6. 두 벡터 사이의 방향성이 얼마나 유사한지를 각도의 코사인 값을 이용해 측정하는 방식
7. 유사한 데이터(Positive Sample)는 가깝게, 다른 데이터(Negative Sample)는 멀어지도
록 학습하는 방법
출해 공통 임베딩 공간으로 매핑하면, 해당 이미
지 벡터가 공통 임베딩 공간에 존재하는 [“고양이”, “강아지”, “거북이”] 와 같은 여러 가지 클래스 의
미 정보 중 어떤 것과 가장 유사한지를 찾아내, 이
미지 분류를 수행할 수 있습니다. 대표적인 모델인
DeViSE(Deep Visual-Semantic Embedding)
의 경우 위키피디아와 같은 대규모 문서 데이터로
부터 텍스트 임베딩 추출 모델을 학습해 의미상으
로 유사한 단어들이 임베딩 벡터 공간5에서 가까이
위치하도록 합니다. 동시에 시각 모델은 1,000개
클래스 이미지로 사전 학습된 CNN을 사용해 이미
지 임베딩 벡터를 추출합니다. 이후 이미지 임베딩
벡터를 선형 변환하여 텍스트 임베딩 공간으로 매
핑하고, 서로 다른 벡터 간 코사인 유사도6를 이용
해 이미지와 텍스트로 표현될 수 있는 클래스 레이
블의 의미적 유사성을 계산합니다. 올바른 이미지–
클래스 레이블 쌍의 유사도는 높이고 잘못된 쌍의
유사도는 낮추도록 학습한 모델은 학습 과정에서
보지 못한 클래스도 벡터 거리 관계를 기반으로 분
류할 수 있습니다. 이와 유사한 임베딩 정렬 개념을
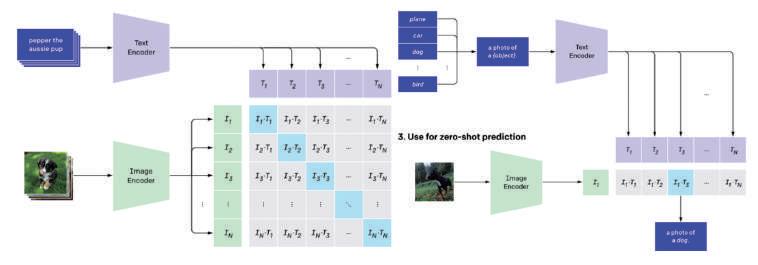
대규모 데이터와 함께 적용한 모델이 CLIP입니다.
그림 2. Embedding-based ZSL 구조
CLIP(Contrastive Language–Image Pretraining)은 이미지와 텍스트를 동일한 임베딩 공간에
정렬하며, 대조 학습(Contrastive Learning)7 기 술을 사용하는데요. 그림 2와 같이 N개의 이미지–
텍스트 쌍에 대하여 N×N 조합을 동시에 고려하
며, 올바른 쌍이 위치한 대각선 요소의 유사도를 최
대화하는 방식으로 학습됩니다. 그러나 전통적인
ZSL 평가는 주로 Unseen 클래스만을 구분하는
상황을 가정하기 때문에, 실제 환경처럼 Seen 클
래스와 Unseen 클래스가 함께 등장하는 경우에는
성능 저하가 발생할 수 있다는 한계가 있습니다.
Generalized Zero-Shot Learning
로봇이 작동하는 실제 환경에서는 Seen 클래스와
Unseen 클래스가 함께 등장할 수 있습니다. 따라
서 Unseen 클래스만을 구분하는 전통적인 ZSL
설정만으로는 이러한 상황을 충분히 반영하기 어렵
습니다. 이러한 한계를 보완하기 위한 학습 방식이
바로 Generalized Zero-Shot Learning(GZSL)
입니다. Seen 클래스와 Unseen 클래스를 동시
에 구분해야 하는 GZSL에서는 모델이 Seen 클래
스에 편향되어 예측하는 문제가 발생하기 쉬운데
요. 그 때문에 점수 보정(Calibration) 또는 새로
운 변수 도입을 통해 Seen 클래스 점수를 조정하 거나 Seen과 Unseen 클래스의 균형을 고려하기 위해 조화 평균 지표가 사용됩니다.
그림 4. GAN의 적대적 학습
8. 생성자(Generator)와 판별자(Discriminator) 라는 두 개의 신경망이 서로 상반된 목적을 가지고 경쟁하며 성능을 향상시키는 기법
9. 직접 측정할 수 없는 잠재 변수를 가정하여 관측 가능한 데이터 간의 복잡한 공분산과 관계를 해석하는 모델
10. 입력 데이터를 기계가 이해하고 처리하기 쉬운 구조화된 형태의 벡터로 변환하는 신 경망 모듈
11. 인코더가 압축하거나 변환한 특징 정보를 받아, 원하는 형태의 결과물로 생성하는 신
생성 모델을 활용한 ZSL 확장
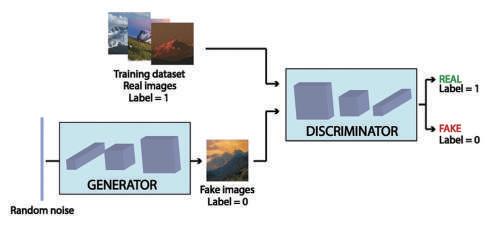
ZSL의 일반화 성능을 높이기 위해 생성 모델이 사용되기도 합니다. 첫 번째 방법은 GAN(Generative Adversarial Network)을 활용하는 방 식입니다. GAN은 생성자(Generator)와 판별자 (Discriminator)로 구성되며, 생성자는 클래스의
의미 정보를 담은 벡터를 입력으로 받아 시각적 특
징을 생성합니다. 판별자는 해당 특징이 실제 이미
지에서 추출된 것인지, 생성된 가짜 특징인지 구별
하도록 학습됩니다. 이러한 적대적 학습8 과정을
통해 생성자는 실제 데이터 분포에 가까운 특징을
생성할 수 있게 됩니다. 결과적으로 Unseen 클래
스에 대해서도 현실적인 특징 표현을 만들어낼 수
있습니다.
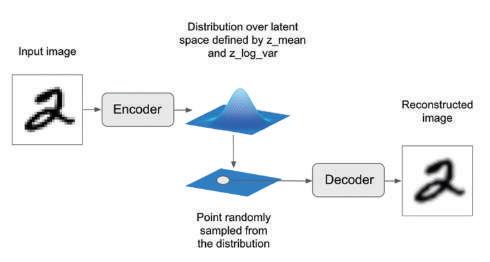
두 번째 방법은 VAE(Variational Autoencoder)
를 활용하는 방식입니다. VAE는 잠재 변수 모델
(Latent Variable Model)9을 기반으로 입력 데이터
의 확률 분포를 근사합니다. 인코더(Encoder)10는
입력 특징을 평균과 분산으로 표현되는 잠재 공간
의 정규분포로 매핑하고, 디코더(Decoder)11는 이
를 다시 원래의 특징 공간으로 복원합니다. 이후 잠
재 공간에서 샘플링을 수행하여 Unseen 클래스의
특징을 생성하고, 이를 학습 데이터에 추가합니다.
두 방법 모두 클래스의 의미 임베딩 벡터를 기반으
로 Unseen 클래스의 시각적 임베딩 벡터 분포를
모델링하며 생성한다는 공통점을 가집니다. 생성된 특징들은 학습
에서 직접 보지 못한 대상까지 추론하는 방향으 로 발전하고 있습니다. 과학자들은 이러한 인지 능력을 로봇의 행동과 결합하려는 연구를 이어가 고 있는데요, 다음 꼭지에서는 시뮬레이션 환경에 서 학습한 로봇의 움직임을 현실 세계로 이전하는
Sim2Real 학습에 대해 살펴봅시다!
[ 그림 출처 ]
그림 1. Quark Machine Learning, “Introduction to Convolutional Neural Networks,” June 2023, https://www.quarkml. com/2023/06/introduction-to-convolutional-neuralnetworks.html.
그림 2. Pourpanah et al., “A Review of Generalized Zero-Shot Learning Methods”, IEEE Transactions on Pattern Analysis and Machine Intelligence, 2022.
그림 3. Radford et al., “Learning Transferable Visual Models from Natural Language Supervision”, ICML. 2021.
그림 4. Mateos et al., “Guiding GANs: How to Control NonConditional Pre-trained GANs for Conditional Image Generation.”, Preprint, 2021.
그림 5. Ming Tang, “How to Code a Variational Autoencoder (VAE) in R Using the MNIST Dataset,” Chatomics, October 18, 2023, accessed March 2026.
[ 참고 자료 ]
1. Frome, A. et al., “DeViSE: A Deep Visual-Semantic Embedding Model”, NeurIPS, 2013.
2. Radford et al., “Learning Transferable Visual Models from Natural Language Supervision”, ICML. 2021.
3. Pourpanah et al., “A Review of Generalized Zero-Shot Learning Methods”, IEEE Transactions on Pattern Analysis and Machine Intelligence, 2022.
4. Bergmann, Dave. “What Is Zero-Shot Learning?” IBM Think. Accessed March 14, 2026. https://www.ibm.com/think/topics/ zero-shot-learning
성능을 향상할 수 있습니다. 이처럼 최근 인공지능 학습 연구는 학습 데이터
1.
로봇이 정교한 움직임을 구현하기 위해서는 주변 환경을 인식하는 수준을 넘어, 상황에 맞는 최적의 행 동 정책을 수립해야 합니다. 이를 위해 시뮬레이션이라는 통제 가능한 가상 환경에서 로봇을 반복적으 로 학습시킵니다. 이번 꼭지에서는 가상 공간에서 로봇의 지능을 구축하는 마르코프 결정 과정과 시뮬레 이션에서 학습한 지능을 실제 환경에
기획특집
로봇은 어떻게 최적의 행동을 학습할까?
바둑 인공지능 알파고가 수많은 경우의 수를 학습
해 가며 최적의 수를 찾아냈듯, 로봇도 수많은 시
행착오를 학습하여 최적의 행동을 결정할 수 있습
니다. 이처럼 주어진 환경에서 보상을 극대화하는 방향으로 행동을 수정해 나가는 방식을 강화학습 (Reinforcement Learning)이라 하며, 주로 마
르코프 결정 과정(Markov Decision Process, MDP)을 기반으로 설계됩니다.
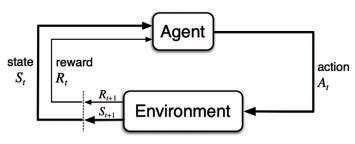
MDP는 로봇(Agent)과 환경(Environment)의
상호작용을 통해 이루어집니다. 에이전트가 행 동(Action)하면 상태(State)1가 변하고, 그 결과 가 목표 달성에 얼마나 기여했는지에 따라 보상 (Reward)이 주어집니다. 이때 로봇이 현재 상태 에 어떤 행동을 선택할지를 나타내는 함수를 정책 (Policy)이라고 합니다. 시간 t 에서의 상태를 St 라 고 하면 로봇은 정책과 상태에 따라 행동 At 를 결 정하고, 이후 행동의 영향으로 변한 상태 St+1과 보 상 Rt+1이 주어집니다. 위 과정에서 로봇은 주어진 상태에서 미래에 얻을 기대 누적 보상을 최대화하 는 행동을 선택하도록 정책을 학습합니다.
MDP를 이용하면, 보상이 명확히 정의된 환경에
서 로봇이 최적의 행동을 수행하도록 학습시킬 수 있습니다. 그러나 현실의 정보들은 고차원적2이 고 복잡하기 때문에, 상태와 보상을 정확하게 모델
링하거나 정의하기 어렵다는 한계가 있습니다. 또 한 로봇을 현실에서 직접 학습시키기엔 막대한 시 간과 비용이 소모됩니다. 이런 모델링의 한계와 물
제약을 극복하기 위해, 수학적으로 모델링할 수 있고 큰 비용 없이 반복 학습이 가능한 시뮬레 이션이 활용되고 있습니다. 이때 시뮬레이션을 사 용함으로써 시뮬레이션과 현실 간의 간극(Reality Gap)이 발생하는데, 이러한 간극을 좁히기 위해 Sim2Real 기술이 이용됩니다.
현실과 시뮬레이션의 간극과 Sim2Real
Reality Gap이 발생하면 시뮬레이션에서 학습한
정책이 현실에서 제대로 작동하지 못하게 됩니다. Sim2Real은 이러한 Reality Gap의 문제를 완화 하고, 시뮬레이션에서 학습한 정책이 현실에서도
안정적으로 작동하도록 합니다. Sim2Real의 고전
적인 접근 중 하나는 아래 수식처럼 현실과 시뮬레
이션 간의 매개변수 차이를 최소화하여 시뮬레이
션이 현실의 동역학을 최대한 가깝게 모사하도록
하는 시스템 식별(System Identification, SI)입 니다.
(��: 시뮬레이션 매개변수, a: 행동(Action)의 집합, D: 거리 함수, ����(a) : 시뮬레이션에서 경로, ��r(a) : 현실에서의 경로)
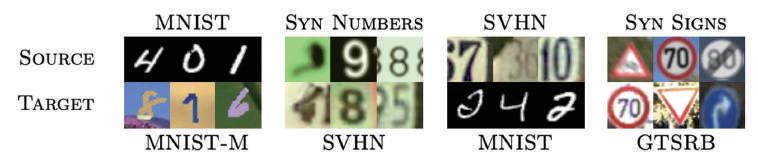
그림 2. Source와 Target 도메인 차이의 예시
SI 기법은 단순한 환경을 시뮬레이션으로 구현하여
Reality Gap을 극복하는 데에 효과적입니다. 하지
만 현실의 물리적 상호작용이 복잡해질수록, 이를
정확히 반영하기 위해서 추정해야 하는 정보와 매개
변수의 양이 기하급수적으로 증가한다는 구조적 한
계가 있습니다. 따라서 최근에는 SI의 아이디어를
확장한 도메인 적응(Domain Adaptation, DA)과
도메인 무작위화(Domain Randomization, DR)
기법이 Sim2Real의 방법으로 주목받고 있습니다.
Domain Adaptation(DA)
도메인 적응(DA)은 시뮬레이션에서 학습된 모델
을 데이터 분포가 다른 현실에서도 높은 성능을 발
휘할 수 있게 두 데이터의 분포 차이를 줄이는 기 법입니다. DA에서는 적대적 학습(Adversarial Learning)을 기반으로 한 DANN(Domain-Adversarial Neural Network)가 널리 사용됩니다.
앞선 꼭지에서는 인공지능이 새로운 데이터를 만
들어내기 위해 적대적 신경망(GAN)을 사용했다 면, Sim2Real에서는 시뮬레이션과 현실 데이터
간의 특징 분포 차이를 줄이기 위해 적대적 학습을 사용합니다.
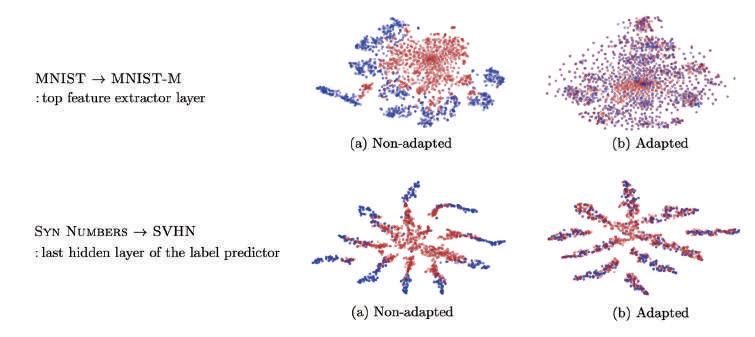
DANN의 핵심 원리는 ‘도메인 판별자(Domain Classifier)’를 속이는 것에 있습니다. 모델은 시뮬
레이션 데이터와 현실 데이터를 동시에 입력받는 데, 이때 판별자는 현재 입력된 데이터가 시뮬레이
션인지 현실인지를 구분합니다. 반대로, 특징 추출 기(Feature Extractor)는 판별자가 이 둘을 구분 하지 못하도록, 두 환경에서 공통으로 나타나는 핵 심적인 특징만을 뽑아내도록 학습합니다.
이렇게 적대적 학습을 통해 특징 추출기가 충분히 학습되면, 특징 추출기가 만드는 특징은 시뮬레이 션과 현실의 경계가 모호해진, 일종의 공통분모가 됩니다. 즉, 시뮬레이션과 현실 데이터의 공통 특 징만 남겨 로봇이 시뮬레이션과 현실을 구분하지 못하게 만듦으로써, 시뮬레이션에서 학습한 정책 을 현실에서도 사용할 수 있게 하는 것입니다.
기획특집
Domain Randomization(DR)
이처럼 도메인 적응(DA)은 시뮬레이션과 현실의
데이터 분포 차이를 좁힘으로써 특정 환경에 최적 화된 정교한 모델을 구축할 수 있게 합니다. 다만, 현실 세계는 시뮬레이션 데이터가 포함하지 못한 예외적인 상황들이 무수히 존재하기 때문에 로봇
은 학습하지 못한 상황에 대한 일반화 능력 또한 필요합니다.
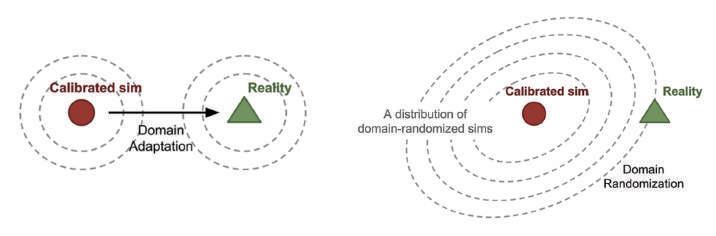
로봇에게 일반화 능력을 심어주기 위한 전략이 바 로 도메인 무작위화(DR)입니다. DR은 시뮬레이
션을 구성하는 다양한 물리적 변수(마찰력, 질량, 센서 노이즈 등)를 무작위로 변화시키며 로봇을 학 습시키는 방법입니다. 즉, 학습하는 환경의 다양성
을 무한히 늘려, 로봇이 현실에서 마주할 예측 불 가능한 상황조차 ‘이미 시뮬레이션에서 경험한 수 많은 상황 중 하나’가 되도록 만드는 것입니다. 이 러한 과정을 통해 로봇은 특정 환경의 시각적, 물 리적 특성에 얽매이지 않고,
일반화하여 학습하 게 됩니다.
이번 꼭지에서는 마르코프 결정 과정을 통해 로봇
최적의 행동을 학습하는 법을 알아보고, 도메인
적응과 무작위화를 통해 시뮬레이션 속에서 학습한
로봇을 현실에서 작동하게 하는 방법을 알아보았습
니다. 하지만 이러한 방식을 활용하더라도, 인지와
행동 제어가 분리되어 있다면 로봇의 작동 효율은
떨어질 수 있습니다. 다음 꼭지에서는 이러한 한계
해결하는 시각, 언어, 행동 통합 모델인 VLA 모 델에 대해서 파헤쳐봅시다!
[ 그림 출처 ]
그림 1. Richard S. Sutton and Andrew G. Barto, Reinforcement Learning: An Introduction, 2nd ed. (Cambridge, MA: MIT Press, 2018), 48.
그림 2-3. Yaroslav Ganin et al., “Domain-Adversarial Training of Neural Networks,” Journal of Machine Learning Research 17, no. 59 (2016): 22-24.
그림 4. Lilian Weng, “Domain Randomization for Sim2Real Transfer,” Lil’Log, May 5, 2019, https://lilianweng.github.io/ posts/2019-05-05-domain-randomization/.
그림 5. NVIDIA Corporation, “Closing the Sim-to-Real Gap: Training Spot Quadruped Locomotion with NVIDIA Isaac Lab,” NVIDIA Developer Blog, July 16, 2024, https://developer. nvidia.com/ko-kr/blog/closing-the-sim-to-real-gap-trainingspot-quadruped-locomotion-with-nvidia-isaac-lab/.
[ 참고 자료 ]
1. Ganin, Yaroslav, Evgeniya Ustinova, Hana Ajakan, Pascal Germain, Hugo Larochelle, François Laviolette, Mario Marchand, and Victor Lempitsky. “Domain-Adversarial Training of Neural Networks.” Journal of Machine Learning Research 17, no. 59 (2016): 1-35.
2. Silver, David, Aja Huang, Chris J. Maddison, Arthur Guez, Laurent Sifre, George van den Driessche, Julian Schrittwieser, et al. “Mastering the game of Go with deep neural networks and tree search.” Nature 529, no. 7587 (2016): 484-489.
3. Sobanbabu, N., G. He, and G. Shi. “Sampling-Based System Identification with Active Exploration for Legged Robot Sim2Real Learning.” arXiv. 20 May 2025. https://arxiv.org/ abs/2505.14266.
인지부터 행동까지 한 번에, VLA
통합 아키텍처, VLA의 등장
과거의 로봇 제어 시스템은 시각 인식, 언어 이해, 행동 제어의 세 가지 기능이 독립된 모듈로 설계되
었습니다. 따라서 속도가 느리고, 일반화 능력이 낮았습니다. 이러한 문제를 해결하기 위한 기술이
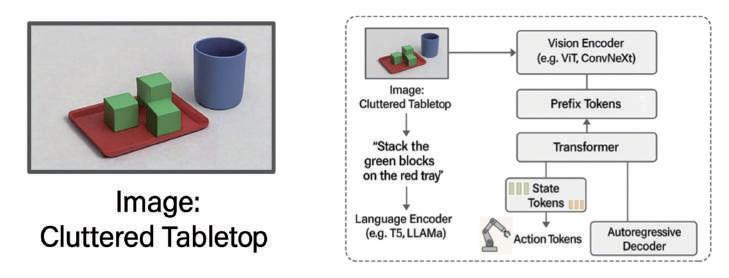
바로 VLA입니다. VLA 모델은 시각, 언어, 상태, 행동이라는 서로 다른 형태의 정보를 공통 표현 공 간에서 통합하고, 이를 바탕으로 로봇의 행동을 예
측하는 구조를 채택합니다. 특히 일부 VLA 모델
은 로봇의 연속적인 행동을 이산적 토큰(Discrete Tokens)으로 변환해 언어 모델처럼 다음 행동을 생성합니다.
이때, 토큰이란 무엇일까요? 우리가 긴 문장을 단
어별로 나누어 읽으며 문맥을 파악하듯이, 토큰이
란 인공지능이 정보를 이해하고 처리하기 위해 데
이터를 쪼갠 ‘최소 단위’를 의미합니다. 액션이나
이미지와 같이 서로 다른 형태의 데이터를 토큰 또
는 임베딩 형태로 변환한 뒤, Transformer와 같은
신경망 구조 안에서 하나의 연속적인 정보 흐름으
로 통합하는 것이 VLA 모델의 핵심입니다.
실제 상황에서 VLA 모델이 어떻게 작동하는지 구
체적인 예시를 통해 이해해 볼까요? 로봇에게 ‘빨 간 쟁반 위에 초록색 블록을 쌓아라’라는 지시가 내
려진 상황을 가정해 보겠습니다. 이 명령을 수행하
기 위해 모델은 크게 세 단계의 연산을 수행합니다. 가장 먼저, 모델은 카메라를 통해 실시간으로 들어
오는 시각 정보를 분석합니다. 모델은 테이블 위
에서 ‘빨간 쟁반’, ‘초록색 블록’ 등을 비전 인코더 를 통해 인코딩1하고, 이를 토큰화하여 임베딩 공
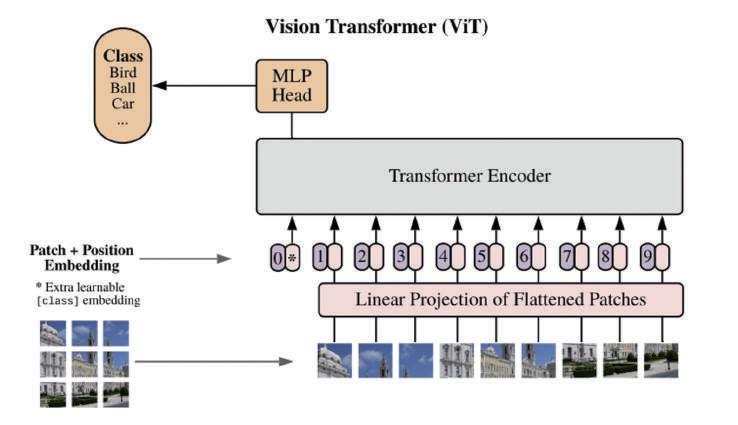
간에 투영합니다. 이때 사용되는 핵심 기술이 바로 ViT2입니다. ViT는 아래 과정을 통해 이미지의 의 미를 추출합니다.
우선 이미지를 작은 패치로 쪼개는 이미지 패치 분 할을 진행합니다. 이후 각 패치를 벡터로 펼친 뒤, 전체 맥락을 담는 분류 토큰과 각 조각의 공간 정 보를 보존하는 위치 임베딩을 추가합니다. 생성된
각 벡터는 Transformer를 통해 처리되어, 단순한 객체 인식을 넘어 ‘빨간 쟁반 위 초록색 블록’과 같 은 사물 간의 공간적 상관관계를 이해하게 됩니다.
3. Bidirectional Encoder Representations from Transformers의 약자
이어서, 시각 분석과 동시에 BERT 3 모델과 같
은 언어 모델을 통해 인간의 명령을 해석합니다.
BERT는 텍스트 지시문을 언어 토큰으로 변환한
뒤, 문장 전체를 앞뒤로 분석하는 양방향 문맥 파
악 기술을 이용해 단어의 수식 관계를 익힙니다.
마지막으로, 시각 및 언어 토큰과 로봇의 물리적 상
태를 나타내는 상태 토큰을 교차주의(Cross-attention) 메커니즘을 통해 하나로 융합합니다. 이
과정에서 여러 정보들이 유기적으로 결합되어 실
제 로봇의 정교한 움직임이 만들어집니다.
교차주의는 질문(Query), 키(Key), 값(Value)이
라는 세 가지 벡터의 상호작용으로 정의됩니다.
Attention(Q, K, V ) = softmax V QKT
Q 는 현재 처리 중인 정보를, K 는 입력된 시각 및
상태 데이터 벡터, V 는 각 데이터의 실제 표현 값
을 의미합니다. 모델은 Q 와 K 의 내적을 계산해 두
정보가 얼마나 관련되어 있는지 판단합니다. 이후, 계산의 결과를 Softmax 함수4로 정규화한 뒤 V 에 가중치를 부여합니다. 이를 통해 모델은 분석한 데 이터를 바탕으로 핵심 정보를 파악한 후, 향후 움 직임을 계산합니다.
사고하는 로봇, DVLA
VLA는 입력된 정보를 기반으로 목표를 위한 동작 을 생성하지만, 복잡한 상황에서의 단계적인 판단
에 있어 한계를 가졌습니다. 위 문제를 해결하기
위해 ‘사고’를 담당하는 리즈닝(Reasoning) 과정
을 정책망의 내부 연산 과정에 직접 주입(Injection)하는 DVLA 모델이 등장했습니다.
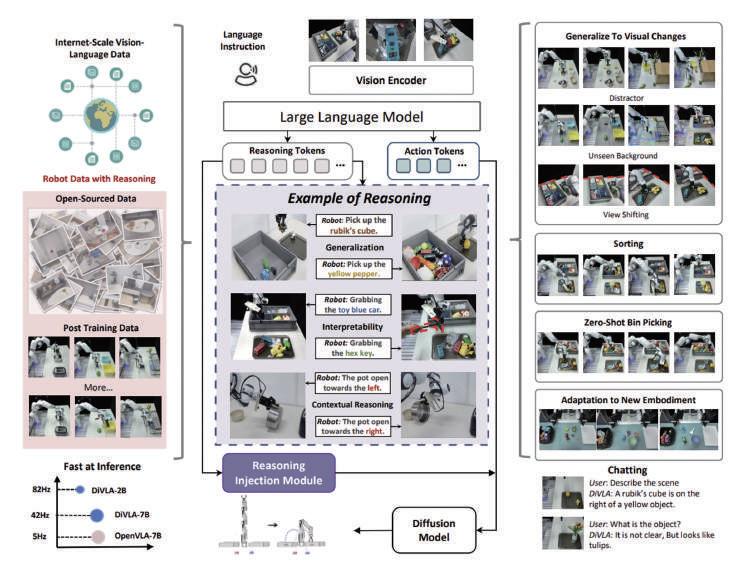
그렇다면 DVLA는 어떠한 방식으로 ‘사고하는 능 력’을 갖게 된 것일까요? 그림 3 모식도를 통해 알아봅시다! 핵심은 모델이 생성하는 ‘추론 토큰’ 에 있습니다. 모식도 중앙의 정보 처리를 담당하
는 핵심 파이프라인에서, 사용자의 명령은 비전
인코더와 언어 인코더를 각각 거쳐 LLM(Large Language Model)으로 전달됩니다. 이후 LLM은
VLA와 같이 바로 행동을 제어하지 않고, ‘추론’이 라는 중간 단계를 먼저 생성해 냅니다.
로봇의 사고 과정인 추론의 종류로는, 낯선 환경 에 유연하게 대처하는 일반화 추론, 행동의 의도
를 인간에게 논리적으로 설명하는 해석 가능 추
론, 그리고 정교한 제어를 돕는 맥락 기반 추론으 로 나뉩니다. 위 추론 정보들을 리즈닝 인젝션 모 듈(Reasoning Injection Module)을 통해 네트 워크의 연산 과정에 주입합니다. 덕분에 동일한 객
그림 3. DVLA 모델의 모식도
체라도 “컵을 집어라”와 “컵을 밀어라”처럼 명령
에 따라 특징에 대한 해석을 달리하는 조건부 변조
등이 가능해지며, 전체적인 성능과 논리성이 강화
됩니다.
그 결과 정책 헤드5는 본연의 임무인 액션 토큰 생
성에 온전히 집중하고, 추론 모듈은 보조 신호로서
추론과 행동 사이의 간극을 성공적으로 메우게 됩
니다. 즉, DVLA는 ‘행동을 생성하는 모델’에서 나
아가, ‘사고한 뒤 행동을 수행하는 모델’로서, 성공
적으로 다양한 환경에 대해 원하는 목적을 달성할
수 있습니다.
지금까지 인공지능이 Zero-Shot Learning에서
임베딩 공간을 통해 세상을 정의하는 과정부터, 도
메인 적응(DA)과 랜덤화(DR)를 통해 현실의 높은
벽을 허무는 과정을 거쳐, VLA 모델을 활용해 물
리적 실체로 구현하는 거대한 여정을 함께 살펴보 았습니다. 이러한 기술적 도약은 시각적 정보만으로
등, 피지컬 AI의 한계를 매 순간 경신하고
AI의 시대, 그 중심 에 서 있는 VLA 기술의 미래를 앞으로도 지켜봐 주시기 바랍니다!
[ 그림 출처 ]
그림 1. Ranjan Sapkota et al., “Vision-Language-Action (VLA) Models: Concepts, Progress, Applications and Challenges,” arXiv, arXiv:2505.04769, 7 May 2025, p. 7.
그림 2. Alexey Dosovitskiy et al., “An Image is Worth 16x16 Words: Transformers for Image Recognition at Scale,” arXiv, arXiv:2010.11929, 22 Oct 2020, p. 3.
그림 3. Junjie Wen et al., “Diffusion-VLA: Generalizable and Interpretable Robot Foundation Model via Self-Generated Reasoning”, arXiv, arXiv:2412.03293, 4 Dec 2024, p. 1.
[ 참고 자료 ]
1. Ranjan Sapkota et al., “Vision-Language-Action (VLA) Models: Concepts, Progress, Applications and Challenges,” arXiv, arXiv:2505.04769, 7 May 2025, pp. 5-10.
2. Junjie Wen et al., “Diffusion-VLA: Generalizable and Interpretable Robot Foundation Model via Self-Generated Reasoning”, arXiv, arXiv:2412.03293, 4 Dec 2024, pp. 1-8.
3. Ashish Vaswani et al., “Attention Is All You Need”, arXiv, arXiv:1706.03762v7, 2 Aug 2023, pp. 3-8.
1 셀러브리티의 고백: “나의 면역계가 나를 공격합니다”
비밀을 풀다
세계적인 팝스타 셀레나 고메즈(Selena Gomez)는 한창 활동하던
시기에 돌연 휴식을 선언하며 자신이 루푸스(Lupus)라는 병을 앓고
있다고 고백했습니다. 루푸스는 면역 체계가 자신의 건강한 조직과
장기를 적으로 착각해 공격하여 피부, 관절, 신장, 심장 등 전신에 만
성적인 염증과 손상을 일으키는 난치성 자가면역질환입니다. 그녀는
이 병으로 인해 신장 이식 수술까지 받아야 했을 정도로 힘겨운 싸움
을 이어왔습니다.
비단 셀레나 고메즈뿐만이 아닙니다. 20세기 천재 첼리스트 재클린 뒤
프레(Jacqueline du Pré) 역시 자가면역질환의 일종인 다발성 경화
증(Multiple Sclerosis)1으로 인해 28세라는 젊은 나이에 활을 내려놓
아야 했습니다. 이처럼 우리를 보호해야 할 면역계가 왜 갑자기 총구를
안으로 돌려 주인을 공격하게 되는 걸까요? 2025년 노벨 생리의학상
은 바로 이 비극을 멈출 열쇠인 ‘말초 면역 관용(Peripheral Immune Tolerance)’ 기전을 발견한 세 명의 과학자에게 돌아갔습니다.
2 면역의 근본 원칙: ‘나’와 ‘남’을 구분하는 정교한 경계
우리 몸의 면역계는 약 1.5조 개의 세포로 이루어진 강력하고도 치
밀한 군대와 같습니다. 이 거대한 군대가 유지하는 제1원칙은 ‘자기 (Self)’와 ‘비자기(Nonself)’를 엄격히 구분하는 것입니다. 본래 면역 세포는 외부에서 침입한 세균이나 바이러스(비자기)는 가차 없이 공 격하지만, 우리 몸을 구성하는 정상적인 세포와 조직(자기)은 너그럽 게 보호해야 합니다. 이처럼 자기 자신을 공격하지 않는 성질을 면역 관용(Immune Tolerance)이라고 부릅니다.
면역계의 핵심 세포 중 하나인 T세포는 가슴샘(흉선)이라는 일종의 사 관학교에서 혹독한 훈련과 선발 과정을 거칩니다. 이곳에서 T세포들
은 우리 몸의 단백질 조각과 반응하는 테스트를 거치고, 만약 우리 몸 을 공격할 위험이 있는 변절자 후보로 판명되면 즉시 제거됩니다. 이
를 중심 면역 관용(Central Immune Tolerance)이라 합니다. 하지
만, 이 교육 과정이 100% 완벽할 수는 없습니다. 사관학교의 엄격한 검문을 통과해 혈액으로 흘러나온 T세포 중에서도, 평소에는 잠잠하 다가 특정 상황에서 아군을 공격할 수 있는 위험한 세포들이 여전히 존재하기 때문입니다.
만약 이들을 통제할 2차 방어선이 없다면, 우리 몸은 매일 같이 일어 나는 면역 세포의 오폭으로 인해 스스로 파괴되고 말 것입니다. 일본 의 사카구치 시몬 교수는 사관학교를 졸업하고 현장에 배치된 T세포 들 사이에서, 이 위험한 변절자들을 실시간으로 감시하고 진압하는 면 역 보안관이 반드시 존재할 것이라 확신했습니다. 이것이 바로 이번 노벨상의 핵심 주제인 ‘말초 면역 관용’ 연구의 시발점입니다.
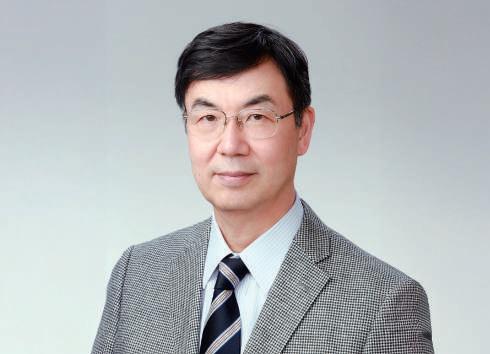
그림 1. 일본의 사카구치 시몬 교수(Shimon Sakaguchi)
사카구치 시몬 박사의 집념
1995년, 사카구치 교수는 역사적인 실험을 통해 표면에 CD25라는 단백질을 가진 특수한 T세포를 찾아
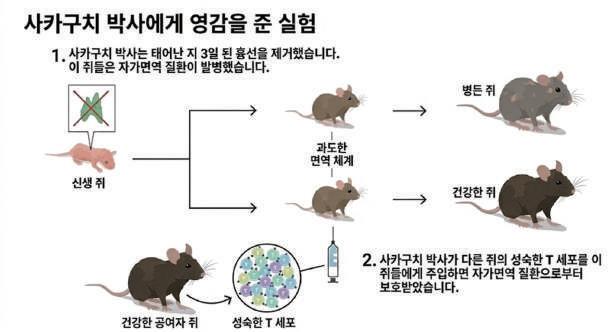
냈고, 이를 ‘조절 T세포(Regulatory T cell, Treg)’라고 명명했습니다. 또한, 사카구치 교수는 갓 태어난
쥐에서 가슴샘을 제거해 조절 T세포가 생기지 못하게 하면 쥐들이 심각한 자가면역질환에 걸린다는 사실
을 발견했습니다. 이 병든 쥐들에게 건강한 쥐로
부터 분리한 ‘CD25 양성’ 조절 T세포를 다시 주 입해 주자, 면역 체계가 안정을 찾고 거짓말처럼 건강을 회복했습니다.
이 실험은 면역계에 공격을 담당하는 가속 페달
(염증성 T세포)뿐만 아니라, 과도한 반응을 잠재
우는 브레이크가 필수적이라는 사실을 과학적으
로 증명했습니다. 조절 T세포는 우리 몸의 소방
관처럼 염증의 불길이 번지지 않도록 억제하며,
다른 면역 세포들에 “우리 편이니 공격하지 마
라”는 신호를 보내 평화를 유지합니다.
그림 3.
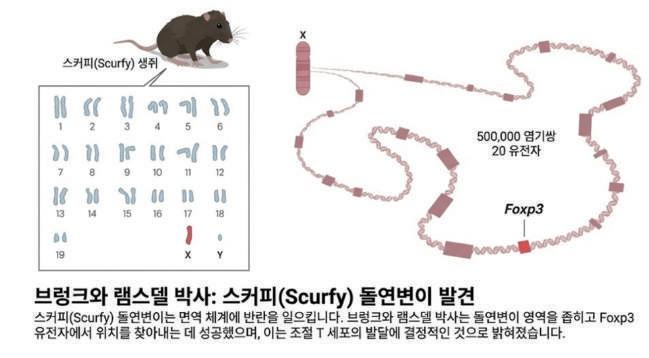
브렁크와 램스델 박사: 스커피 돌연변이 발견
그림 2. 사카구치 박사에게 영감을 준 실험
4 면역의 설계도를 찾아서: FOXP3 유전자의 비밀
사카구치 박사가 보안관의 존재를 알렸다면, 매리 브렁코우와 프레드 램스델 박사는 이 보안관을 만드 는 일종의 설계도를 찾아냈습니다. 이들은 유전적 결함으로 인해 면역 체계가 폭주하여 일찍 죽는 스커피 (Scurfy) 생쥐의 DNA를 끈기 있게 추적했습니다. 그 결과, X 염색체에 있는 FOXP3 유전자가 조절 T세포 의 생성과 기능을 결정하는 핵심 스위치임을 분자 유전학 연구로 밝혀냈습니다.
이 발견은 인간의 질병을 이해하는 결정적인 열쇠 가 되었습니다. 인간에게도 FOXP3 유전자에 돌 연변이가 생기면 조절 T세포라는 보안관이 만들어
지지 못하고, 이에 따라 면역계가 장기, 피부, 췌장 등을 무차별적으로 공격하는 IPEX 증후군이 나타 난다는 사실이 밝혀졌기 때문입니다. IPEX 증후군 환자들은 제1형 당뇨나 중증 장염과 같은 다발성 자가면역질환을 겪게 됩니다. 결국 FOXP3는 조절 T세포가 보안관으로서의 정체성을 갖게 하는 핵심 전사 인자임이 입증되었습니다.
5 미래의 치료제:
자가면역질환 정복에서 암 치료까지
이들의 발견은 실험실을 넘어 실제 환자들의 삶을 바꾸는 세포 치료제
로 진화하고 있습니다. 조절 T세포의 원리를 이용하면 질병에 따라 두
가지 상반된 전략을 세울 수 있습니다.
자가면역질환 치료(브레이크 강화): 루푸스, 다발성 경화증, 제1
형 당뇨 환자들에게 조절 T세포를 배양하여 다시 넣어줌으로써 면
역의 브레이크를 강화할 수 있습니다. 현재 환자의 혈액에서 Treg
세포를 수집 분리한 뒤 실험실에서 강하게 배양하여 다시 재주입하
는 치료법이 임상 연구 단계에서 활발히 진행 중입니다.
암 치료(브레이크 해제): 반대로 암세포는 조절 T세포를 주변으
로 불러 모아 면역 세포의 공격을 피하는 ‘방패’로 활용합니다. 이
때 암 조직 주변의 조절 T세포 기능만 선택적으로 낮추거나 제거
(Treg 고갈 요법)하면, 면역의 브레이크가 풀리면서 우리 몸의 항
암 T세포들이 암세포를 다시 찾아내 강력하게 공격하게 됩니다. 지
난 10년간 이 분야 연구에 집중한 사카구치 교수는 암 조직 Treg 세포의 조절을 통해 암을 치료할 수 있는 질환으로 만들 수 있다고
얘기했습니다. 6 나오며: 면역의 ‘정교한 균형’이 만드는 생명의 선율
그림 4. 면역계의 보완관, 조절 T 세포
2025년 노벨상은 우리에게 중요한 교훈을 줍니다. 건강이란 무조건 강한 면역력을 갖는 것이 아니라, 공격과 억제가 조화를 이루는 정교 한 균형 속에 있다는 점입니다. 사카구치 교수의 연구가 처음에는 동 료들에게 인정받지 못했으나 30년 넘게 묵묵히 길을 걸어 면역학의 근간이 된 것처럼, 여러분도 유행을 따라가기보다는 자신만의 연구 를 꾸준히 이어가는 기초 과학의 중요성을 기억하길 바랍니다.
지금 이 순간에도 여러분의 몸속에서는 조절 T세포가 보이지 않는 ‘보안관’이 되어 생명의 아름다운 선율을 지키고 있습니다. 이 기사 를 읽는 여러분 중에서도 미래의 과학자가 되어 인류를 질병으로부 터 구원하는 위대한 여정에 동참하기를 진심으로 기대합니다.
[ 그림 출처 ]
그림 1. https://en.wikipedia.org/wiki/Shimon_Sakaguchi#/media/File:Shimon_Sakaguchi_ cropped_2_Shimon_Sakaguchi_201711.jpg
그림 2-3. https://www.nobelprize.org/prizes/medicine/2025/popular-information/ 그림 4. https://www.nobelprize.org/nobel-prize-lessons-the-2025-medicine-prize/
렌즈 없이
스스로
모이는 빛
[ 각주 ]
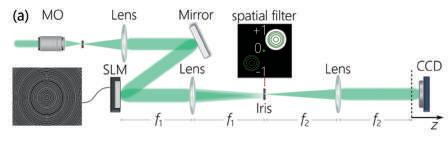
1. 빛의 강도, 위상 등을 공간적으로 제어하여 입사 되는 광 패턴을 변조하는 광학 소자
2. 빛의 파장보다 작은 크기의 인공 구조물을 2차원 평면에 배열하여, 광학적 특성을 자유자재로 제어 하는 초박형 소자 기술
[ 그림 출처 및 참고 자료 ]
Murat Yessenov et al. “Observation of the spatially structed Montgomery effect in free space”. Optica 13, no 2(2026): 195-204
문어를 모방한
인공피부
[ 각주 ]
3. 전자빔을 이용하여 기판에 미세 패턴을 형성하는 기술
4. 표면이 오목하고 볼록하게 굴곡을 가진 구조 [ 그림 출처 및 참고 자료 ]
Mark L. Brongersma et al. “Soft photonic skins with dynamic texture and colour control”. Nature 649, no. 8096 (2026): 335-352.
의 경로를 굴절시키는 것이 필수적이었습니
다. 그런데 최근 하버드 대학교의 Federico Capasso 교수 연구팀은 렌즈 없이 빛이 자 유공간에서 특정 거리마다 반복적으로 다시
모이도록 하는 현상을 실험적으로 구현했습
니다. 이 기술의 핵심은 빛의 경로를 조절하
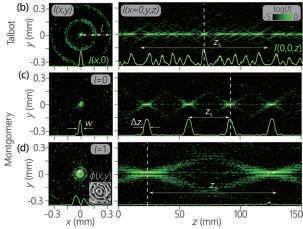
는 것이 아니라 빛의 위상을 조절하는 것에 있습니다. 연구진은 SLM이라고 하는 공간광변조기1를 이용하여 레이저에 특정한 위상 패턴을 새겼습니다. 이 패턴은 빛의 각 부분이 전파되는 동안 서로 간섭하는 방식을 조절해, 특정 거리에 서 빛의 세기가 다시 집중되도록 만듭니다. 빛은 파동의 성질을 갖기 때문에, 위상이 일치하는 곳에서는 보강간섭이 나 타나고, 일치하지 않는 곳에서는 상쇄간섭이 나타납니다. 이를 Montgomery 현상이라고 하며, 1960년대에 수학적 으로 예측되었지만, 관찰된 적은 없었습니다. 이번 연구는 이 를 최초로 증명한 실험인 것이죠. 단순히 렌즈를 이용한 빛의 굴절에서는 초점이 한 지점에만 생기지만, 해당 연구는 보강간 섭을 통해 초점이 주기적으로 나타나도록 설계할 수 있습니다. 또한, 빛이 단순히 한 점에 모이게 하는 것을 넘어, 원하는 패 턴이 나타나도록 제어할 수 있다는 것을 입증했습니다. 이 기 술은 현미경 사용 시 배경광의 영향을 줄여 특정 단면을 선명 하게 관찰하는 데에 응용될 수 있습니다. 연구팀의 다음 목표 는 이 정교한 빛줄기를 메타표면2에 옮기는 것이며, 향후 광학 이미징이나 양자 광학 연구에서의 응용이 기대됩니다.
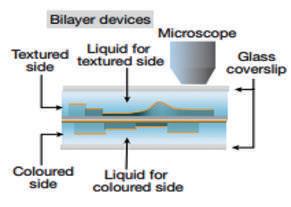
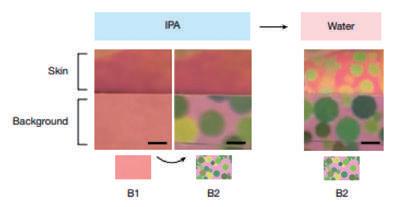
각종 생물은 포식자로부터 몸을 숨기기 위한 위장술을 갖고 있습니다. 문어도 생존을 위해 빠르고 정교하게 외형 을 바꾸는데요. 이러한 생물의 위장술을 모방하려는 연구는 꾸준히 진행됐습니다. 스탠퍼드 대학교의 마크 브롱거 스마(Mark Brongersma) 교수 연구팀은 이러한 문어의 생물학적 특징을 모방하여, 나노 단위 공정을 통해 색상 과 질감을 자유자재로 바꾸는 인공피부를 개발했습니다. 연구팀은 전자빔 리소그래피기술3로 고분자 필름 위에 나 노미터 단위의 정밀한 패턴을 새겼습니다. 이 기술의 핵심은 피부의 색상과 질감을 담당하는 두 층을 분리하여 각 층이 독립적으로 제어되도록 설계했다는 점입니다. 먼저 고분자층 위에 금판을 입혀 광택과 무광택이 번갈아 나타 나게 하여 여러 질감을 구현했습니다. 또한, 두 금판 사이에 고분자층을 끼워 넣어 그 간격에 따라 색상이 변하도 록 하였습니다. 특히 질감 조절을 위해 요철 구조4를 구현하여 흡수되는 물의 양을 위치마다 다르게 하였습니다. 따라서 수분 노출 정도에 따라 색과 질감이 변하며, 액체가 마르면 다시 원래의 상태로 돌아오기 때문에 반복적으 로 사용해도 성능이 유지됩니다. 해당 기술은 표현할 수 있는 패턴과 색상이 다양하므로 디스플레이, 건물 등 다 양한 산업 분야에 적용될 수 있습니다. 생물의 특징을 공학적으로 설계해 낸 이번 연구가 우리 삶을 어떻게 변화해 나갈지
스스로
업데이트하는
GPT-5.3Codex
[ 각주 ]
5. 시스템에서 동작 범위를 벗어난 극단적인 상황이 나 입력 조건
6. 컴퓨터에서 자주 사용하는 데이터나 값을 미리 복사해 두는 임시 저장 공간
7. 여러 GPU 서버를 고속 네트워크로 연결하여 대 규모 AI 모델 학습 및 복합 연산을 병렬 처리하는 고성능 컴퓨팅 환경
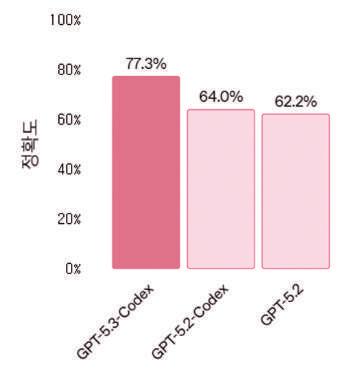
일상 전반에서 생성형 AI와 공존하고 있습니다. ChatGPT 가 처음 등장하기 이전의 삶은 상상할 수 없을 정도가 되었는데요. 2026년 2월 5일, OpenAI는 신규 모델 GPT5.3-Codex를 공개하였습니다. 이 모델은 이전 GPT-5.2-Codex의 코딩 능력과 GPT-5.2의 추론 및 전문 지식을 하나의 모델로 통합하여, 장 시간의 코딩, 연구, 도구 사용, 복잡한 실행이 필요한 작업을 수행할 수 있는 에이전트형 코딩 모델의 모습을 갖추
었습니다. 무엇보다 해당 모델은 AI가 자기의 개발 과정에
직접 참여하여 스스로 업데이트한 최초의 사례로 주목받 고 있는데요. GPT-5.3-Codex는 단순히 개발 과정에서
코드를 제시하는 것이 아니라, 실제 환경에서 명령을 실행
하는 등의 작업을 자율적으로 수행하며, 자신의 학습을 스
스로 모니터링하였습니다. OpenAI 엔지니어링 팀은 개발
과정에서 엣지 케이스5를 해결하고 캐시6 적중률을 높이는
데에도 Codex를 활용하였습니다. 특히, Codex는 스스로
시스템을 설계하여 작업 진행도를 추정하고, 대규모 실험
을 거쳐 보고서까지 작성했습니다. 출시 이후에도 스스로
GPU 클러스터7를 조절하며 안정적인 운영을 위해 스스로
관리하고 있습니다.
단순히 코드를 작성하는 보조 도구를 넘어, 직접 개발 과 정에 참여하는 인공지능의 발전이 정말 놀랍습니다. 인공
지능 발전의 한계는 어디일까요?
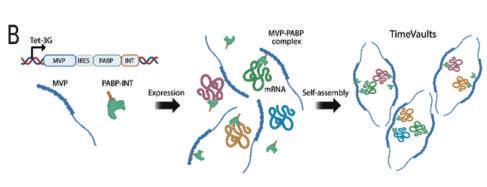
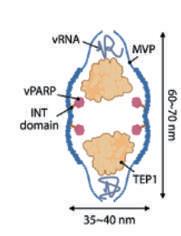
40년 전, 과학자들은 핵산과 단백질로 이루어진 복합체인 볼트(Vault) 입자를 발 견하였습니다. 볼트는 인간의 세포 하나당 약 1만 개나 존재하지만, 명확한 기능 은 밝혀지지 않았습니다. 그런데 최근 브로드 연구소의 페이 챈 박사 연구팀이 이 입자를 활용하여 세포 안의 mRNA를 저장해 두었다가 나중에 분석할 수 있 는 ‘타임볼트(TimeVault)’ 기술을 개발했습니다. 기존의 mRNA 분석은 세포를 추출한 특정 시점의 단편적인 정보만 확인할 수 있다는 한계가 있었습니다. 반면
타임볼트는 특정 기간의 세포 내 변화를 연속적으로 기록하는 ‘타임캡슐’ 역할을 수행할 수 있어, 그 기간 동안 세포 내 변화를 종합적으로 분석할 수 있습니다. 타임볼트의 핵심은 mRNA가 가진 poly-A tail을 활용하는 데에 있습니다. 연구
[ 각주 ]
8. 극한 온도, DNA 손상 등 외부 자극에 맞서 세포 의 완전성을 보호하고 회복하려는 방어 기전
[ 그림 출처 및 참고 자료 ]
Yu-Kai Chao et al. “A genetically encoded device for transcriptome storage in mammalian cells”. Science (2026)
그림 5. GPT-5.3-Codex와 이전 모델의 성능 비교 그림 6. 볼트 입자의 모식도 그림 7. mRNA 저장을 위한 타임볼트 설계
팀은 해당 꼬리에 결합하는 poly-A 결합 단백질을 개조하여 볼트 입자와 결합 하도록 하였습니다. 따라서 poly-A 꼬리에 연결된 mRNA가 볼트 입자 속에 저장될 수 있는 것입니다. 실험 결과, 타임볼트에 mRNA를 보관함으로써 mRNA의 수명을 일주일 넘게 늘릴 수 있었으며, 세포에 미치는 영향이 매우 적은 것으로 확인되었습니다. 이 기술은 세포의 스트레스 반응8을 시간 순서대로 기록할 수 있을 뿐 아니라, 항암제에 저항하는 암세 포의 생존 패턴도 미리 파악하는 데에도 활용될 수 있습니다. 나아 가 미래에는 볼트의 명확한 기능 이 밝혀지길 기대합니다!
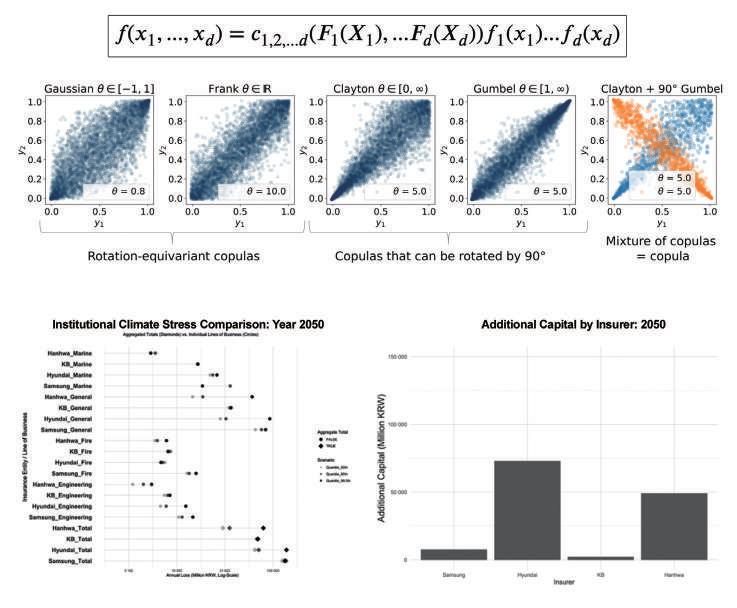
기업, 그리고 사회의 회복력(Resilience)과 지속가능성(Sustainability)을 결정합니다. 포스텍 보험계리 및 위험관리 연구실(AIRM, Actuarial modeling, Insurance and Risk Management Lab)은 사이버 리스크와 기후 재난, 기술
글 포스텍 산업경영공학과 정광민 교수
1. 보험회사가
2.
대응 전략 수립을 핵심 연구 분야로 삼고 있습니다.
사회의 신뢰를 구축하다
사이버 리스크는 더 이상 막연한 미래의 위협이 아
닌, 기업의 생존을 위협하는 실질적인 경영 위기로
자리 잡았습니다. 개인정보 유출, 랜섬웨어, 시스
템 마비와 같은 사고는 통신, 유통, 금융 등 다양한
분야에서 실제 피해로 이어지고 있습니다. 2022
년 카카오톡 서비스 중단 사태는 디지털 인프라의
마비가 사회 전반의 혼란으로 번질 수 있음을 보여
주었고, 2025년 SK텔레콤 유심 정보 유출 사고와
쿠팡 개인정보 유출 사고는 사이버 사고가 단순한
기술적 결함을 넘어 사회적 신뢰와 국가적 안전망
에 직결된 문제임을 일깨워주었습니다.
AIRM 연구실은 사이버 리스크를 정확히 규명하
고, 효과적으로 대응하기 위한 연구를 수행하고
있습니다. 개별 기업의 사고가 공급망과 자본시장
을 통해 다른 기업으로 확산되는 ‘사이버 리스크
의 전염성’을 분석해 시장 충격을 과학적으로 예 측하는 한편, 기업의 관리 체계와 대응 노력의 실
효성도 함께 검토합니다. 또한, 기업 내부 역량만
으로 통제하기 어려운 사이버 리스크의 특성을 고
려하여 보험과 재보험1, 그리고 자본시장으로의
위험 전가(Risk Transfer)2 모델도 탐구하고 있습 니다. 이러한 다각적인 연구는 개별 기업의 사이 버 리스크 대응 역량을 제고하는 동시에, 관련 보
험상품 개발과 제도적 보완을 위한 과학적 근거로 활용되며, 보다 안전한 디지털 사회를 만드는 데 기여하고 있습니다.
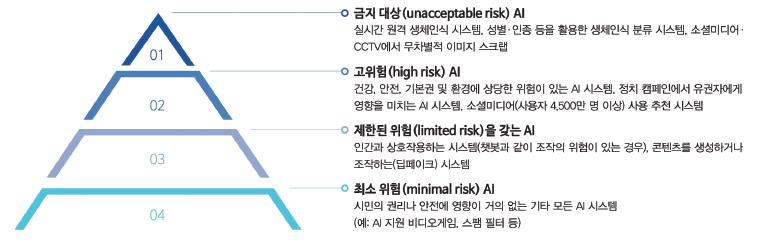
인공지능(AI) 기술은 개인별 맞춤형 보험 설계와
보험금 자동 심사 시스템 등을 통해 보험 산업의
효율성을 크게 높일 수 있습니다. 한편, AI 기술의
확산은 새로운 리스크도 함께 가져옵니다. 사실과
다른 정보를 생성하는 정보 왜곡(Hallucination)
이나 딥페이크처럼, AI 자체가 리스크의 원인이
되는 사례도 늘고 있습니다. AIRM 연구실은 보험
산업에서 AI를 효과적으로 활용하는 방안을 모색 하는 동시에, 기술 확산이 야기하는 인공지능 리 스크를 과학적으로 진단하고 관리하기 위한 연구
도 함께 수행하고 있습니다.
그림 2. 유럽연합 인공지능 법에서 분류한 위험 등급별
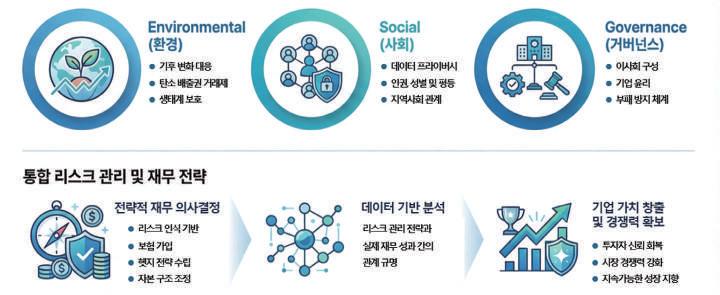
3. 기업은 환경(E) 사회(S) 지배구조(G) 요인을 종합 적으로
오늘날 기업은 전통적인 재무 리스크를 넘어, 환경
(E) 사회(S) 지배구조(G)와 같은 비재무 리스크도
관리해야 하는 시대에 놓여 있습니다. 변화하는 정
책적 요구사항을 충족하고, 투자자의 신뢰와 시장
경쟁력을 확보하기 위해 통합적인 리스크 관리 체
계를 갖추는 일이 점점 더 중요해지고 있습니다. 리
스크 관리 전략은 경영진의 위험 인식 및 기업 지배
구조와 긴밀하게 맞물려, 기업 보험 가입과 같은 구
체적인 재무 의사결정으로 이어집니다. 이러한 결
정은 기업의 가치와 성과를 좌우하는 핵심 요인이 됩니다. AIRM 연구실은 이처럼 빠르게 변화하는 규제 환경 속에서, 데이터를 이용해 기업의 불확실 성을 효과적으로 관리하고 지속 가능한 성장을 이 어갈 수 있도록 전략적 인사이트를 제공합니다.
2022년 태풍 힌남노로 인한 포항 냉천 범람은 포
스코 포항제철소를 침수시켜 약 2조 원의 재산 피
해와 영업이익 46.7% 급감이라는 막대한 손실을
초래했습니다. 이처럼 예측하기 어려운 대규모 기
후 리스크가 현실화될 때, 산업계의 경제적 회복
력을 뒷받침하고 사회적 안전망 역할3을 수행하
는 보험의 중요성은 더 커집니다. AIRM 연구실은
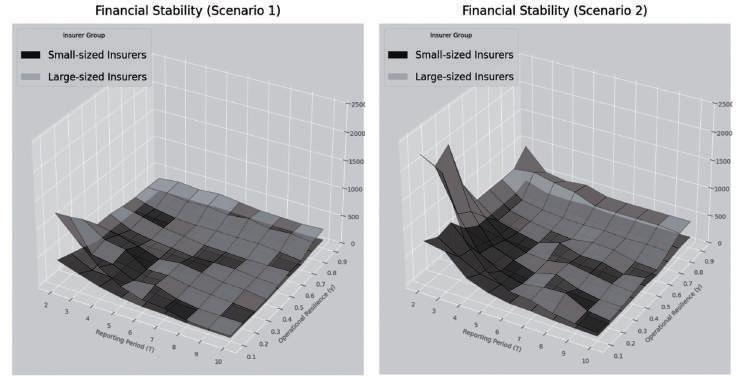
기후 리스크 시나리오에 기반한 스트레스 테스팅
(Stress-testing)4 연구를 통해, 대형 기후 충격
이 발생했을 때 예상되는 손실과 피해 규모를 과
학적으로 추정합니다. 보험사별 손해액과 요구자
본5을 정밀하게 산출 비교함으로써, 산업계와 정
부가 기후변화에 실효성 있게 대응할 수 있는 객
관적인 데이터 근거를 마련하고, 나아가 제도적
개선을 끌어내는 역할을 수행하고 있습니다.
ON-AIR
빚어내는 화음
글 화학과 21학번 이상빈
안녕하세요, 포스테키안 구독자 여러분. 화학과 21학번 이상빈입니
다. 어느덧 학부 과정의 마지막인 4학년에 접어들어, 전공 학업과 고분
자 합성 연구실 학부 연구생 생활을 병행하며 바쁜 일상을 보내고 있
습니다. 다들 포스텍 학생이라고 하면 어릴 적부터 과학과 친했을 것
으로 생각하시겠지만, 사실 저는 ‘클래식 음악’이라는 전혀 다른 진로
를 꿈꿔왔습니다. 이 글에서 제가 어떻게 지금의 진로를 결정하게 되었
는지, 그리고 그 과정에서 느낀 점들을 진솔하게 나누어보려고 합니다.
음악가가 되고 싶었던 어린 시절
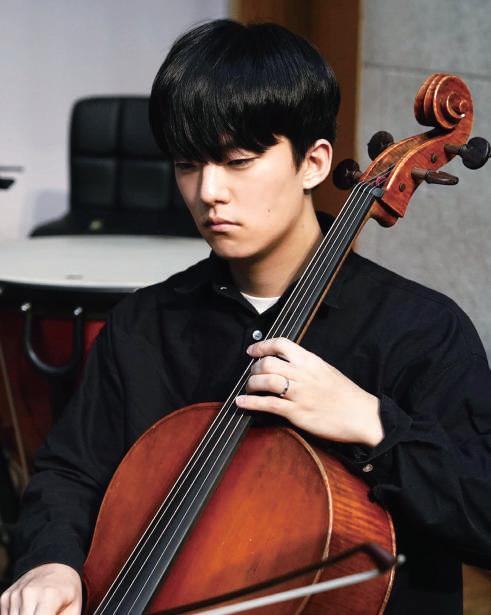
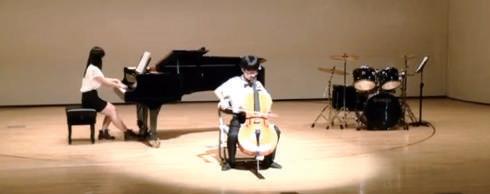
음악을 처음 접한 것은 만 6세였습니다. 피아노, 바이올린, 첼로를 거의
동시에 접하게 되었고, 어려서 워낙 내향적이었기 때문에, 혼자 앉아서
하루 종일 세 악기를 번갈아 연습하며 유년기를 보냈습니다. 몇 년간 꾸
준히 훈련받은 결과로, 초등학생 고학년쯤에는 지역 내의 여러 콩쿠르에
서 피아노와 첼로 부문으로 출전하여 좋은 상을 받을 수 있었습니다. 피
아노보다는 첼로에 더 애정이 있었던 저는 초등학생 시절 이후 대부분의 시간을 첼로에 투자하며 첼리스트의 꿈을 키웠습니다.
‘난 연습하는 게 너무 좋아!’라는
팔은 멀쩡한 날이 거의 없었습니다. 음정이 틀리거나 원하는 음악이 나오지 않을 때 너무 화가 나 운 적도 많았습니다. 그럼에도 악기를 계
속하고 싶었던 이유는, 무대에 서서 박수받을 때 그 떨림이 어린 저에 게는 너무나도 큰 의미였기 때문이 아닐까 싶습니다. 지금 돌이켜보 면, ‘무언가를 열심히 한다’하는 경험이 공부를 지속하기 위한 밑거름
이 되었던 것 같습니다. 중학교 2학년, 지역 전체 콩쿠르 예선을 앞두 고 있던 날 손목 골절을 당하고 말았습니다. 깁스를 한 저는 몇 달간 악기를 연습할 수 없게 되었고, 동시에 공부하는 것에 흥미를 느끼기 시작하면서, 당연하다고 생각했던 음악가의 진로와는 멀어지게 되었 습니다. 중학교 3학년 때부터는 음악을 잠시 내려놓고 공부에 전념했 던 것 같습니다. 운이 좋게도 저는 과학고등학교에 진학할 수 있었고, 열심히 공부하면서도 취미 시간엔 틈틈이 악기를 연주했습니다. 삭막 한 고등학교 생활을 그나마 취미활동으로 버틸 수 있었던 것 같네요.
대학 생활 중 음악 활동 포스텍에 진학한 후, 코로나로 인해 제대로 된 새내기 생활을 할 수 없 었던 저는 답답함과 함께 어려운 대학 공부에서 벗어나고
서울에는 아마추어 클래식 음악가가 활동할 수 있는 인프라가 매우 많 았습니다. 이로부터 저의 두 번째 음악 인생이 시작되었습니다. 이렇 게나 다양한 전공을 가진 전국의 대학생과 사회인들이 클래식 음악을 취미로 갖고 있었다는 사실에 새로운 충격을 받게 되었고, 많은 친구
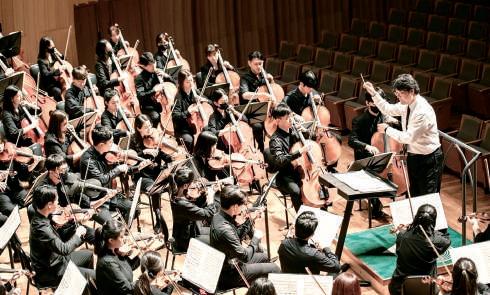
를 사귈 수 있었습니다. 대학 연합 오케스트라(AOU)의 Monomyth
프로젝트를 시작으로, 서강대, 경희대, 한국외대 등 다양한 대학 아마
추어 오케스트라 및 가우디움, Chaos 등 사회인 오케스트라에서 객
원 또는 수석으로 무대에 오를 수 있었습니다. 인천아트센터, 부천아
트센터 등 한국에서 손에 꼽히는 콘서트홀에서 연주할 수 있었다는 것
도 정말 좋았습니다. 꿈만 같았던 한 학기가 지나고 다시 포스텍으로
돌아온 이후에도, AOU Fantasia 프로젝트의 첼로 수석을 맡게 되어
매주 주말마다 서울과 포항을 왕복하며 지냈습니다. 그 이후에도 마음
에 드는 곡을 하는 오케스트라에 오디션을 보고, 틈만 나면 악기를 품
에 안은 채 버스를 타고 설레는 마음으로 서울을 오갔습니다.
교내에서도 ‘포스텍 오케스트라’와 클래식 음악 동아리 ‘한울림’에서
틈틈이 활동했습니다. 22년도 2학기 초에는 한울림에서 슈만 첼로 콘
체르토로 협연했고, 이듬해 23년에는 한울림 정기 공연에서 지휘자
로 무대에 올랐습니다. 23년에는 포스텍 오케스트라에서 브람스 교
향곡 3번을 악장의 자리에서 성공적으로 연주할 수 있었습니다. 또, UNIST에서 주최하는 실내악 캠프인 UPAF에 2회 연속 참석하며 과
학기술원 소속 아마추어 연주자들과 실내악 무대에도 오를 수 있었습 니다.
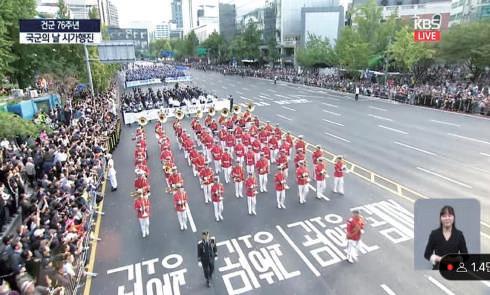
24년에는 육군사관학교 군악병, 그중에서도 색소폰 연주병으로 입대
하게 되었습니다. 군 생활을 같이했던 분들은 대부분 음악 전공자인
대학생 혹은 연주자들이었는데, 어린 시절 꿈이던 직업을 실제로 가진 사람들의 곁에서 생활하는 것이 매우 색다르고 재미있었습니다. 전역
후에도 공부와 악기연주를 병행하면서, 바쁜 복학생의 일상을 보내고 있습니다.
진로에 대한 마음가짐
최근 문득 깨달아가고 있는 사실이 하나 있습니다. 바로 ‘음악은 논리
적으로, 과학은 감성적으로 풀어야 한다’라는 것입니다. 얼핏 들으면 모순 같지만, 무대 위에서 마음을 울리는 감동을 만들어내기 위해 했
던 일은 음표 간의 당위성을 설계하고, 설득력 있는 이야기를 음악에 서 풀어가기 위한 철저히 논리적인 과정이었습니다. 반대로, 차가운 플라스크 속에서 화합물을 설계하고, 실패 속에서 직관을 발휘해 원하
는 물질을 합성해 내는 과정은 다분히 감성적이고 예술적인 영역에 맞
닿아 있었습니다. 과학자이자 예술가가 되고 싶은 저는, 가끔은 두 마리 토끼를 쫓다 모
두 놓쳐버리는 것은 아닐까 두렵기도 합니다. 하지만 서로 전혀 다를
것 같았던 이 두 세계가 사실은 깊은 곳에서 하나로 연결되어 서로를
보완해 주며, ‘나’라는 사람의 고유한 리듬을 만들어내고 있다는 것을 알아가고 있습니다.
마치며 이 글을 읽고 계실, 진로를 앞두고 치열하게 고민하고 있을 고등학생 여러분께도 꼭 해주고 싶은 이야기가 있습니다. 흔히 진로를 정한다는 것은 하나의 길을 확고히 선택하고 나머지 가능성을 모두 잘라내는 과 정이라고 생각하기 쉽습니다. 하지만 여러분이 지금 쏟고 있는 엉뚱해
보이는 열정이나, 전공과 무관해 보이는 취미가 훗날 여러분의 본업에 서 가장 강력한 무기이자 영감이 될지도 모릅니다.
그러니 당장 하나의 완벽한 길을 정하지 못했다고, 혹은 남들과 다른
선택지를 쥐고 있다고 불안해하지 않으셨으면 좋겠습니다. 때로는 치
열하게 계산하고 때로는 직관에 몸을 맡기며, 두려움 없이 다양한 길 을 탐색하고 여러분만의 고유한 화음을 찾아 나가시길 바랍니다. 저의 긴 이야기를 끝까지 읽어 주셔서 감사합니다.
연구실에서 연구 중인 석박 통합과정 조재민입니다. 저는 고등학생 시절에 포스테키안을 읽으며
꿈을 키웠습니다. 이공계 선배님들의 이야기를 통해 받았던 도움을 베풀고자 예비 포스테키안
여러분을 응원하는 마음으로 제 이야기를 공유합니다.
PART 1.
이공계의 짜릿함
2025년 12월 17일 새벽, 저는 반도체 신뢰
성 분야에서 가장 유명한 국제 학회인 ‘IEEE
International Reliability Physics Symposium(IRPS) 2026’에 논문이 구두 발표
로 채택되었다는 소식을 전달받았습니다. 근 두 달간 지도교수이신 이병훈 교수님의
지도 아래, 포스텍 반도체공학과 동기인 홍
준영 학생과 함께 연구한 결과였습니다. 반
도체를 더 작고 성능 좋게 만들기 위해서는
고유전율(High-k) 절연막이라는 물질이 사
용됩니다. 하지만, 이 절연막은 내부 결함
때문에 예기치 않게 고장이 발생할 수 있습
니다. 그래서 이러한 결함이 어디에서 발생
하는지 확인하고, 실제 고장으로 이어지기
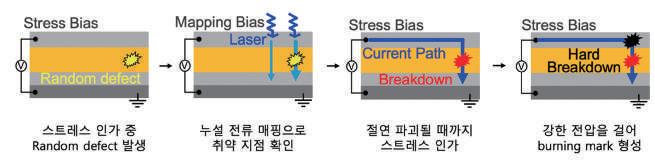
전에 미리 찾아내는 방법을 연구한 것입니 다. 이 측정 시스템의 작동 원리는 비교적 간단합니다. 절연막에 레이저를 비추면 결 함이 많은 지점일수록 전류가 더 쉽게 새어
나옵니다. 이는 금이 간 유리컵에 물을 담으
면 금이 간 부분에서 물이 새는 현상과 비슷 합니다. 실험에서는 작은 축전기에 전압을 가하고 절연막의 여러 지점에 레이저를 비
추며 누설 전류를 측정합니다. 그러면 절연 막에서 결함이 많은 취약 지점을 찾을 수 있 습니다. 즉, 유리컵에서 금이 간 지점을 확
인하기 위해 물을 조금씩 나눠 담으며 물이
새는지 확인하는 과정을 반복했다고 생각하 면 됩니다.
하지만 연구에는 또 다른 어려움이 있었습 니다. 취약 지점을 찾는 것 자체는 가능했지 만, 그 지점에서 실제로 고장이 발생한다는 것을 증명해야 했기 때문입니다. 유리컵에 비유하면, 금이 간 부분이 아니라 다른 부분 에서도 수압에 의해 구멍이 생길 수 있습니 다. 즉, 이 기술을 이용하려면 취약 지점과 실제 고장 지점 사이의 관계를 확인하는 과 정이 필요했습니다. “금이 간 부분에서 실 제로 구멍이 생긴다”라는 것을 증명해야 했
던 것이죠. 이 문제로 준영이와 머리를 싸매 고 고민했던 기억이 새록새록 납니다. 그러던 어느 날, 저는 특이한 현상 하나를 발견했습니다. 유전체 고장이 발생한 축전 기에서 작은 검은 점이 보인 것입니다. 혹시 고장의 흔적일지도 모른다고 생각해 옆에 있던 축전기에도 높은 전압을 가해보았습니 다. 그 순간, 축전기의 한 지점에서 정전기 처럼 번쩍이는 빛이 발생했고, 그 위치에 검 은 점이 생긴 것을 확인했습니다. 그때 저 는 확신했습니다. ‘이 검은 점이 바로 유전 체 고장의 흔적이다.’ 이 현상을 이용해 취
포스테키안
약 지점과 실제 고장 지점 사이의 관계를 확
인할 수 있겠다고 생각했습니다.
하지만, 또 하나의 문제가 있었습니다. 취약
지점을 찾은 직후 바로 높은 전압을 가하면
전기적 충격 때문에 엉뚱한 지점이 먼저 파
괴될 수 있었습니다. 그래서 측정 방법을 조
금 바꾸었습니다. 먼저 레이저로 취약 지점
을 찾은 뒤, 그 상태에서 전압을 계속 가해
자연스럽게 고장이 나도록 기다립니다. 이
렇게 하면 외부의 전기적 충격 영향을 배제
하며 절연막 자체의 약한 지점에서 고장이
발생하게 됩니다. 이후 더 높은 전압을 걸어
서 고장 지점을 완전히 파괴하면 그 위치에
검은 점이 남습니다. 결국 미리 찾은 취약
지점과 고장 후 나타난 검은 점의 위치가 같
다면, 취약 지점에서 실제 고장이 발생했다
는 것을 확인할 수 있습니다. 이 아이디어를
제시한 뒤, 준영이가 이를 실험적으로 확인
하면서 결국 난제를 해결할 수 있었습니다.
그 순간의 짜릿함은 그간의 힘듦을 모두 잊
게 해 주었습니다. 실험 결과를 확인한 직
후, 저는 준영이와 동시에 내뱉은 한마디를
잊지 못합니다. “됐다...! ”
PART 2.
내 진로는 어떻게 설정해야 할까
앞선 이야기와 같이 학부 시절 논문도 쓰고, 3+3 과정(학사 3년, 석박 통합과정 3년으
로 구성된 반도체공학과의 fast track) 중
에 있는 저이지만, 처음부터 전공 분야에
대한 확신이 있었던 것은 아닙니다. 오히
려 어떤 길을 선택해야 할지 고민이 많았습
니다. 아마 이 글을 읽고 있을 고등학생 여
러분도 비슷한 고민을 하고 있을 것 같습니
다. 저는 그럴 때 크게 두 가지 기준으로 생 각했습니다.
첫 번째는 내가 잘하면서 흥미를 느끼는지.
두 번째는 그 선택을 통해 내가 얼마나 성장
할 수 있을지.
그래서 포스텍 반도체공학과에서 최대한 다
양한 분야를 경험해 보고자 했습니다. 흥미
가 생긴 분야가 보이면 교수님을 찾아뵙고
면담했습니다. 차세대 반도체 소자, 디지털 회로, 이차원 물질, 뉴로모픽 반도체 등 반
도체공학과의 넓은 연구 분야를 기회 삼아
제 진로를 탐색했습니다. 또한, 연구참여(학 부생 신분으로 연구를 경험하는 과목)를 통
해 여러 연구실에서 연구를 경험해 보았습
니다. 직접 연구해 보면서 해당 분야가 정말 흥미로운지, 제가 예상한 것과 비슷한지 스
스로 확인할 수 있었습니다. 이 과정을 통해
제가 느낀 한 가지는, 적성은 생각만으로는
직접 경험해 보아야 조금씩 보
특히 3+3 과정을 통해 배울 수 있는 것이 정말 많다고 생각합니다. 짧은 기간 안에 학
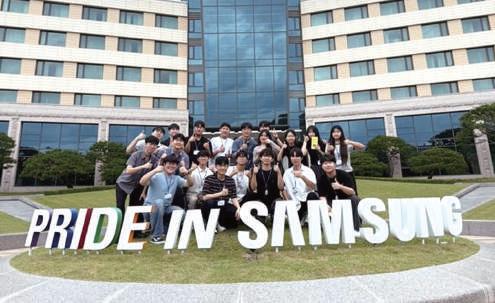
위를 취득할 수 있다는 점도 의미가 있지만, 그 과정에서 경험하는 것들이 더 큰 배움이 되었습니다. 삼성 인턴 경험과 연구 계획을
세우고 실제 연구를 진행하는 과정에서 많
이 성장할 수 있었습니다.
앞선 두 가지 기준을 바탕으로 저의 지난 진 로의 궤적을 간단하게 정리해 보았습니다. 하고 싶은 이야기는 많지만, 지면의 한계로
모두 담지 못한 점이 아쉽습니다. 남은 이야 기는 언젠가 포스텍에서 직접 이어서 할 수
있기를 바랍니다. 여러분들의 꿈을 진심으 로 응원하겠습니다.
시작한다는 것이었습니다. 저는 삼성전자와 계약된 학과인 포스텍 반 도체공학과의 여러 장점을 살려 진로를 탐 색할 수 있었습니다. 국내 대학 최대 규모의 반도체 공정 시설이 있어 이를 활용한 실습 과목을 통해 실전적 경험을 쌓을 수 있고 연 구참여를 하며 반도체 공정과 측정을 직접 진행할 수 있기 때문입니다. 또한 성장의 측면에서도 큰 도움을 받았습 니다. 반도체공학과의 파격적인 제도적 지 원과 학술 경험의 기회, 그리고 탄탄한 커리 큘럼을 보며 가지게 된, 충분히 성장할 수 있겠다는 확신은 틀리지 않았습니다. 입학 이후 지금까지 단 한 번도 후회한 적이 없습 니다.
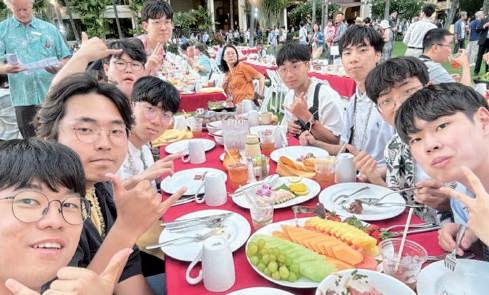
그림 3. 2024 하와이 VLSI 학회 Banquet
그림 4. 삼성 인턴
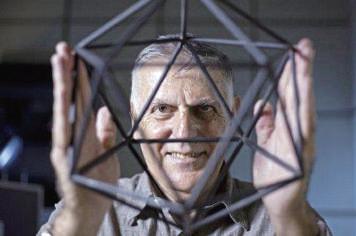
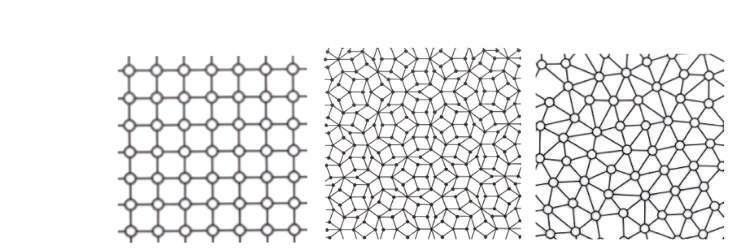
Dan Shechtman
1982년, 이스라엘의 공과대학에 교수로 있던 단
셰흐트만은 전자 현미경 앞에서 눈을 뗄 수가 없었 습니다. 당시에 알려진 고체 물질의 구조는 입자들
이 규칙적으로 배열되는 결정 구조와 입자들의 배
열이 무질서하게 흩어져있는 비결정 구조로, 두 가 지뿐이었습니다. 그러나 셰흐트만의 눈에는 10각
형 모양으로 배열된 5중 대칭 구조가 보였습니다.
이는 ‘5중 회전 대칭은 존재할 수 없다’라는 기존 결정학의 정의와 정면으로 배치되는 발견이었습니
다. 셰흐트만은 이 기묘한 구조를 결정, 비결정이
아닌 ‘준결정’이라고 정의 내렸습니다.
기존 결정학을 뒤흔드는 주장을 한 셰흐트만은 수
많은 조롱과 놀림의 대상이 되었습니다. 동료들은
셰흐트만의 주장을 무시했으며, 교과서를 다시 읽
고 오라고 하거나 팀의 수치라는 등의 비난을 하였
습니다. 심지어 셰흐트만은 노벨상을 2번이나 받
웃음의 대상이 되었습니다.
수십 년 뒤, 다른 과학자들이 잇따라 준결정 구조 를 발견하고 합성하는 데 성공하였고, 셰흐트만이 틀리지 않았음을 증명하였습니다. 그리고 셰흐트
만이 70세가 되던 2011년에 노벨위원회에서 전 화가 걸려 왔습니다. 그는 준결정을 발견한 지 29 년 만에 그 공로를 인정받아, 노벨 화학상을 수상 하였고, “사람들이 나를 비웃을 때도, 나는 데이터 가 맞다는 걸 알고 있었다”라는 말을 남겼습니다.
은 당대 최고의 화학자 라이너스 폴링에게 “준결 정은 존재하지 않으며, 준 과학자들만 존재한다” 라는 치욕적인 말을 들으며, 과학계에서 조롱과 비
과학계의 이단아로
여겨진
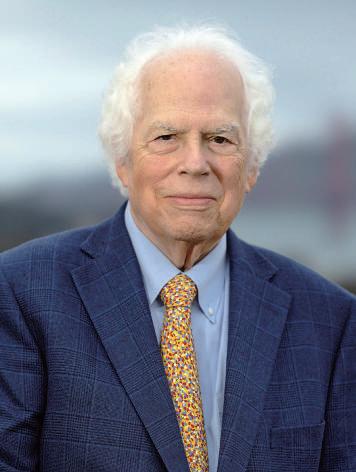
스탠리 벤저민 프루시너
Stanley B. Prusiner
벤저민 프루시너는 한 환자의 죽음을 보게 됩니
다. 당시 환자의 사인은 밝혀지지 않았으나, 학계
에서는 아주 느리게 증식하는 바이러스로 인한 질
병일 것이라고 단정 지었습니다. 병의 원인에 대 해 연구하던 프루시너는 이상한 점을 발견했습니
다. 바이러스라면 자외선이나 방사선을 쬐었을 때
감염성이 약해져야 하는데, 오히려 단백질을 파괴 하는 화학 물질을 처리했을 때 감염성이 약해지는 것이었습니다. 그렇게 그는 단백질 자체가 원인일
지도 모른다고 생각하게 되었습니다.
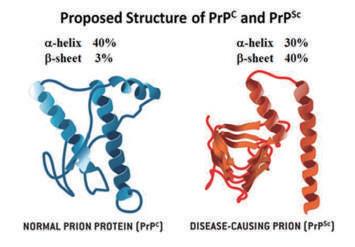
1982년 프루시너는 이 정체불명의 단백질 감염 입자에 ‘프리온’이라는 이름을 붙여 발표했습니
다. 생명체의 유전 정보는 핵산에서 단백질로만 흐른다는 생물학의 대원칙인 ‘센트럴 도그마’를
정면으로 거스르는 프루시너의 발표는 학계 사람 들의 많은 반발을 일으켰습니다. 많은 연구자는 “DNA 없이 단백질이 혼자 증식한다고? 연금술 사인 건가?”라며 그를 조롱했고, 과학계의 이단 아라고 칭하기도 했습니다.
또한 대학 본부와 연구비 지원 기관은 그의
을 끊고 해고하려 했으나, 개인 후원자들의 지원
으로 계속해서 연구를 이어 나갈 수 있었습니다.
연구를 이어가던 한편, 1990년대 유럽에서는 광
우병 사태가 심해지면서, 과학계의 분위기는 반
전되었습니다. 여전히 프리온을 연구하고 있던 프
루시너가 재조명되기 시작한 것이죠. 점차 학계의
사람들은 그의 주장을 웃어넘기기보단 주목하기 시작했고, 프리온은 비정상 단백질로 접혀있는 모
양이 다른 단백질이라는 사실이 밝혀졌습니다. 마
침내 그는 1997년에 노벨 생리의학상을 수상하 였습니다.
[ 그림 출처 ]
그림 1. David Blumenfeld, “Professor Dan Shechtman displays a model at his lab in Haifa, Israel,” The Guardian, 2013년 1월 6일 https://www.theguardian.com/science/2013/jan/06/dan-shechtman-nobel-prize-chemistry-interview
그림 2. kaist_news. “연성물질의 메조포러스 준결정 개발 분석 성공” 「카이스트 뉴스」. 2012년 07월 24일 https://kaist.ac.kr/news/html/news/?mode=V&mng_no=1350&skey=&sval=&list_s_ date=&list_e_date=&GotoPage=262
그림 3. “프리온과 광우병의 흐름과 영향.” ReportShop. Accessed 2026년 3월 13일. https://www.reportshop.co.kr/social/373279.
그림 4. Stanley B. Prusiner in 2024, https://en.wikipedia.org/wiki/Stanley_B._Prusiner#/media/File:Stanley_B._Prusiner_in_2024_(3x4_cropped).jpg
그림 5. Editor. “유리 천장을 뚫은 여성 과학자, 세실리아 페인.” 「더 사이언스 라이프」. 2019년 2월 28일. https://thesciencelife.com/archives/3294
진실을 부정해야 했던 세실리아
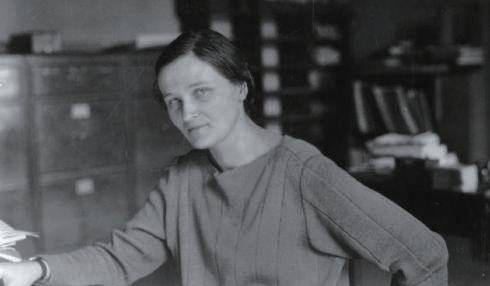
페인-가포슈킨
Cecilia Payne-Gaposchkin
1919년, 케임브리지
에 완전히 몰두한 한 학생이 있었
습니다. 당대 최고의 천체물리학
자 아서 에딩턴이 강의를 하고 있
었고, 누구보다 집중해서 그를 바
라보던 그녀의 이름은 세실리아 페인-가포슈킨이었습니다. 그녀
는 훗날 “그 강의를 듣는 순간, 내
인생이 무엇을 위해 쓰일지 알게
되었다”라고 회상했습니다.
이후, 별빛의 스펙트럼을 분석하면서 별에 대해 연구하던 페인은 1925년 한 논문을 발표하려 했
습니다. 논문에는 별의 성분 대부분이 수소와 헬
륨으로 이루어져 있다는 사실을 담고 있었습니다.
그러나 이 주장은 별이 지구처럼 규소나 철과 같 은 무거운 원소들로 구성되어 있다는 천문학의 상
식과 매우 동떨어진 주장이었습니다. 당시에는 스
펙트럼에서 흡수선이 강하게 나타나는 무거운 물
질들이 별의 주성분이라고 믿어졌기 때문입니다.
그녀의 논문 심사 과정에서 당대 천문학의 권위자
였던 러셀은 “물리적으로 사실이 아닐 가능성이 높다”라며 그녀에게 논문을 내지 말라고 권고했습
니다. 그렇게 그녀는 자신의 논문 마지막에 “이 결 과는 실제로는 옳지 않을 가능성이 높다”라고 덧 붙였습니다.
논문이 발표된 지 4년 후, 그녀의 결론이 옳았다 는 사실이 밝혀졌습니다. 아이러니하게도, 이 사
실을 밝혀낸 사람은 그녀에게 논문을 내지 말라고 권고했던 러셀이었죠. 러셀은 자신의 논문에서 페
인의 논문을 인용했다고 밝혔고, 그녀는 추후에 여러 상과 함께 하버드 천문학과의 첫 여성 학과 장을 맡았습니다. 후대에는 “천문학 역사상 가장 뛰어난 박사 논문”으로 평가받았습니다.
상식으로 굳어진 지식을 깨고 새로운 아이디어를 던질 때, 그 앞에 어떤 미래가 펼쳐질지 상상하는 것은 무 척 가슴 뛰는 일입니다. 그러나 그 앞길은 가시밭길일 수도 있습니다. 그럼에도 이 글에 소개된 세 인물은 상식이라는 틀에 박히지 않고, 새로운 진리를 찾아 나가, 끝내 인정받았습니다. 용기를 가지고 새로운 길에 도전하는 것은 항상 순탄치만은 않을 수 있지만, 여러분의 미래에 큰 도움을 줄 것입니다. 도전들이 모여 성공을 이루는 것처럼 말이죠.
2. Douglas W. Colby, Stanley B. Prusiner. “Prions.” Cold Spring Harbor Perspectives in Biology. 2011. https://doi.org/10.1101/cshperspect.a006833.
3. Owen Gingerich, interview with Cecilia Payne-Gaposchkin. “Payne-Gaposchkin, Cecilia Helena on 1968 March 5.” Niels Bohr Library & Archives, American Institute of Physics. 1968. https://repository.aip.org/node/127932
공대생이 보는 세상 ① 글 무은재학부 25학번 31기 알리미 박지연
기계공학과가 본 배
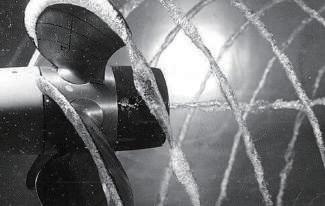
배를 타고 바다를 가로지를 때, 프로펠러 주위로 기포가 올라오는
현상! 다들 본 적 있어? 이 기포는 파도처럼 대기 중의 공기가 섞여
들어오는 것뿐만 아니라, 캐비테이션 현상 때문이기도 해. 같이 알
아볼까?
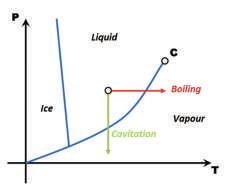
먼저 그림 1에 따르면, 온도와 압력에 따라 물질의 상태가 정해져.
만약 액체 상태에서 온도를 높이거나 압력을 낮추면 기체로 상태
변화가 일어난다는 거지!
바닷속 프로펠러가 회전하는 것을 떠올려 봐. 프로펠러 근처로 유
체가 들어가면서 속도가 빨라지겠지? 여기서 압력과 속도를 연결
하기 위해 베르누이 정리1가 활용돼.
(P: 압력, ��: 유체 밀도, ��: 유체 속도, g: 중력가속도, h: 높이)
이 정리에 따르면 유체의 위치에너지를 나타내는 높이(h)의 변화가
없다고 가정했을 때, 속도가 빨라질수록 압력은 낮아지게 돼. 따라
서 프로펠러로 유체가 들어갈 때 속도가 증가하면, 압력이 감소하
게 되는 거지. 이때 해당 온도의 증기압(Pvapor)보다 압력(Plocal)
이 낮아지면, 압력 감소로 인한 액체에서 기체로의 상변화인 캐비
테이션 현상이 일어나! 그렇다면 유체가 프로펠러를 빠져나올 때는
어떻게 될까? 유체의 속도가 감소하니까 압력이 다시 증가해. 따라
서 기포가 기체에서 액체로 다시 응축되고, 그 결과 기포의 부피가
급격히 줄어들게 돼. 그러면 기포 내부의 압력보다 주변 액체의 압
력이 더 커지면서 액체가 빠르게 안쪽으로 몰려 기포가 급격히 붕 괴해. 이때 초고속으로 붕괴하여 주변 액체의 운동에너지가
너지로 바뀌며 순간적으로 높은 압력이 형성되고, 이 급격한 압력 변화로 충격파2가 발생하게 되는 거야.
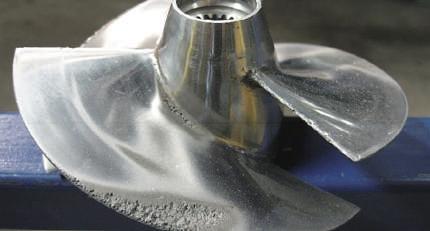
금속 프로펠러의 표면을 손상하고, 진동과 소음을 유
배의 효율을 떨어뜨리고 있어. 그래서 프로펠러의 형태를 적
회전 속도를 조절해 캐비테이션을 최소화하는 것
이 중요해!
그저 배의 전진을 돕는 금속 장치인 줄 알았던 프로펠러가 캐비테
이션 현상에 의해 기포를 만들어 내기도 하고 이 때문에 점점 마모
되기도 한다는 사실, 신기하지 않아? 그럼 나는 이만, 배 밖으로 나
가서 프로펠러 주변의 캐비테이션 현상을 직접 확인해 봐야겠다~
[ 각주 ]
1. 흐르는 유체의 동일한 유선상에서 유체 에너지의 합은 일정하다는 정리
2. 매질(공기, 물 등) 속에서 압력과 밀도, 온도 등이 갑자기 크게 증가하면서 전파되는 매우 강한 압력파
[ 그림 출처 ] 그림 1. palmarius. “캐비테이션(cavitation)에 대해,” 「네이버 블로그 : ENGIPEDIA」. 2022년 1월 25일. https://blog.naver.com/palmarius/222631179554
그림 2-3. Mecholic, “What Is Cavitation? Effects and Precautions.” Mecholic. https://www.mecholic. com/2018/06/what-is-cavitation-effects-precautions.html
[ 참고 자료 ]
1. Brennen, Christopher E. Cavitation and Bubble Dynamics. New York: Cambridge University Press, 2014.
그림 3. 캐비테이션
그림 2. 캐비테이션 현상으로 인한 프로펠러 손상
공대생이 보는 세상 ②
글 무은재학부 25학번 31기 알리미 이현승
물리학과가 본 배
우와~ 지금 배가 항구에 들어와서 정박하고 있어! 배에서는
밧줄을 육지로 던지고, 지상의 인원은 그 밧줄을 철 기둥에
몇 번 감기만 하지. 잠시 후 거대한 배는 서서히 멈추게 돼.
그런데, 배의 크기와 무게에 비하면 밧줄은 아주 얇고 가벼
울 텐데, 어떻게 밧줄이 배를 붙잡을 수 있을까? 여기엔 캡스
턴 방정식이라고 불리는 물리학의 놀라운 원리가 숨어있어!
캡스턴 방정식은 기둥에 감긴 밧줄에서 마찰로 인해 장력이
어떻게 변화하는지를 설명하는 공식이야. 밧줄의 한쪽 끝 장
력을 T1, 다른 쪽 끝 장력을 T2 라고 하면 두 장력 사이에는
T2 = T1e���� 라는 관계가 성립해. 여기서 ��는 밧줄과 기둥 사
이의 정지 마찰계수, ��는 밧줄이 기둥에 감긴 각도를 의미해.
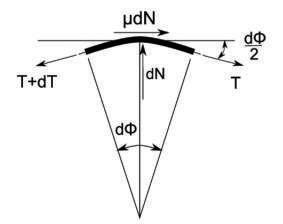
이 식은 비교적 간단한 물리적 원리를 이용해 유도할 수 있 어. 그림 1과 같이 아주 작은 원호 부분을 생각해 보면, 양쪽
에는 서로 조금 다른 장력, T와 T + dT가 작용하고, 기둥에 서는 밧줄을 밀어내는 수직항력과 마찰력이 발생해. 이때 힘
의 평형 조건을 x축과 y축에서 각각 적용하면, 장력의 미소
변화와 각도 변화 사이의 관계를 아래와 같이 얻을 수 있어.
또 밧줄이 아주 작게 감긴 부분만 고려하면 sin �� 를 �� 에,
cos ��를 1에 근사할 수 있고, 아래와 같이 미분방정식을 풀어
서 캡스턴 방정식을 얻을 수 있어.
dT = µTd ��
∫T2 T1 = ∫�� 0 µd �� T 2 = T 1e���� T dT
이 방정식은 항구에서 보던 장면을 잘 설명해 줘. 밧줄을 단
순히 기둥에 감기만 해도 접촉하는 구간마다 마찰이 발생하 고, 그 마찰이 누적되면서 장력이 지수적으로 증가하게 돼.
여기서 중요한 점은 장력의 증가가 단순한 비례가 아니라 지
수함수 형태로 나타난다는 거야. 즉 밧줄을 몇 번 더 감는 것
만으로도 버틸 힘이 급격히 커지게 되는 거지.
이렇게 아주 작은 밧줄 하나가 거대한 선박을 안정적으로 붙
잡아둘 수 있는 것은 장력 차이에 의해 발생한 수직항력과
그에 따른 마찰력의 증가 때문이라고 할 수 있어. 단순히 몇
번 감았을 뿐인데, 접촉 구간마다 발생한 마찰이 누적되면서
선박을 붙잡을 만큼 큰 힘으로 증폭되는 거야. 이처럼 단순
Artificial Life, vol. 19, no. 1, 2013, pp. 149–169. doi:10.1162/ARTL_a_00087. 그림 1. 원호 구간에서의 캡스턴 방정식 유도
히 줄을 감는 것에도 물리학 원리가 숨어있다는 게 신기하지
않아? 앞으로도 이런 친숙한 장소에서 흥미로운 원리를 찾아
보는 건 어떨까!
ΣFx = Tcos (T + dT)cos + µdN = 0
ΣFy = dN − T sin (T + dT)sin = 0 2 d�� 2 d�� 2 d�� 2 d��
그림 출처 & 참고 자료 ] 그림 1. Dermitzakis, Konstantinos, Marco Roberto Morales, and Andreas Schweizer. “Modeling the Frictional Interaction in the Tendon-Pulley System of the Human Finger for Use in Robotics.”
공대생이 보는 세상 ③ 글 산업경영공학과 24학번 30기 알리미 윤채리
생명과학과가 본 배
잔잔해 보이는 바다 위에서도 배에 오르면 속이 울렁거리고 머리
가 무거워지는 경험, 다들 있지? 우리는 왜 파도가 그리 높지 않
아도 뱃멀미를 할까? 그 핵심에는 우리 몸의 감각 시스템 사이의
불일치, 즉 감각 갈등이 숨어 있어!
우리 몸이 외부 환경과 자신의 움직임을 인식하는 방법에는 전정
감각, 시각, 고유 수용 감각이 있어. 세 감각은 서로 협력해 현재
몸의 위치와 움직임을 파악하고 균형을 유지해 주지.
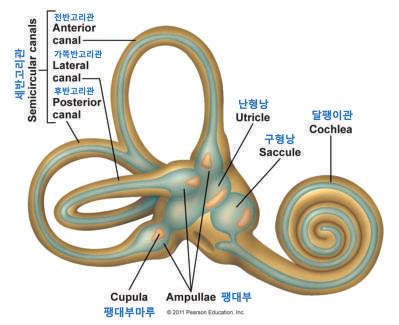
그림 1. 전정기관
먼저 귀 안쪽에 위치하는 전정기관에는 세반고리관과 두 개의 이
석 기관(난형낭, 구형낭)이 있어. 세반고리관은 머리의 회전에 따
른 각가속도를, 이석 기관은 중력과 직선 운동에서 발생하는 선형
가속도를 감지해. 이렇게 수집된 정보는 뇌로 전달되어 우리가 어
떤 방향으로 움직이는지 판단하는 데 활용돼. 한편, 시각은 주변
환경의 변화로부터 움직임을 인식하고, 고유 수용 감각은 근육과
관절을 통해 몸의 자세와 위치를 알려줘.
평소에는 이 세 감각이 서로 일치하지만, 배 위에서는 상황이 달
라져. 배가 파도에 의해 흔들리면 전정기관은 움직임을 감지하지
만, 배 안에서 책을 읽거나 휴대폰을 보면 시각적으로는 움직임이
거의 느껴지지 않겠지? 이렇게 서로 다른 정보가 전달되면 뇌는
혼란을 느끼고, 그 결과 어지러움과 메스꺼움 같은 멀미 증상이
나타나는 거야.
감각 갈등은 시각과 전정 감각이 시간상으로 어긋나는 경우, 시각
만 움직임을 인식하는 가짜 멀미1인 경우, 또는 전정기관만 움직
임을 감지하고 시각은 그렇지 않은 경우에 발생하는데, 뱃멀미는 세 번째에 속해. 또한 전정기관 내부에서도 다른 가속도를 감지하
는 세반고리관과 이석 기관이 다른 신호를 보내 혼란이 생길 수도
있어. 예를 들어 몸이 회전하는 동시에 머리를 다른 방향으로 움
직이면 코리올리 효과2가 발생해 실제와 다른 방향으로 움직이고
있다고 느낄 수 있고, 이런 상황 역시 멀미를 유발하는 거지.
배에서 멀미가 특히 심한 이유는 파도의 움직임이 낮은 주파수의
진동을 만들기 때문이야. 느리고 반복적인 진동은 전정기관을 지
속적으로 자극하지만, 시각 정보와 완전히 일치하지 않는 경우가
많아서 멀미를 쉽게 유발해.
결국 뱃멀미는 우리 몸의 감각 시스템이 서로 다른 정보를 전달할
때 나타나는 생리적 혼란의 결과라고 할 수 있어. 바다 위에서 몸
은 움직이고 있지만 눈은 그렇지 않다고 느낄 때, 뇌는 그 모순을 해결하지 못하고 멀미라는 반응을 만들어 내면서, 우리를 어지럽 게 하는 거야!
[ 각주 ]
1. 실제 신체적인 움직임 없이 시각적인 자극만으로 인해 멀미와 유사한 증상을 겪는 현상이다. 주로 가상현 실(VR) 기기 사용, 3D 영상 시청, 움직이는 화면을 오래 볼 때 발생함
2. 각운동량 보존법칙에 의해 발생하는 회전하는 계에서 느껴지는 관성력
[ 그림 출처 ]
그림 1. Kjetil Larsen. “Vestibular impairment and its association to the neck and TMJ.” MSK Neurology, July 22, 2018.
[ 참고 자료 ]
1. Koch, Andreas, et al. “The Neurophysiology and Treatment of Motion Sickness.” Deutsches Ärzteblatt International, vol. 115, no. 41, 2018, pp. 687–996.
2. NOAA. “What causes seasickness?” National Ocean Service. June 16, 2024. https://oceanservice.noaa.gov/facts/seasickness.html
공대생이 보는 세상 ④ 글 무은재학부 25학번 31기 알리미 황희권
화학과가 본 배
선박의 표면을 보면 항상 따개비가 붙어 있어! 그런데 거친 파도
에도 따개비는 떨어지지 않고 선체에 붙어 있단 말이지... 여기에
는 어떤 과학적 원리가 있는 걸까?
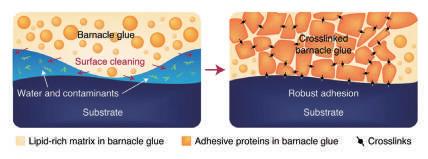
따개비는 선박 표면에 정착하기 위해 단백질 기반의 생체 시멘트
를 분비하고, 이 시멘트가 굳으며 단단한 접착층을 만들어. 시멘
트 단백질의 1차 구조는 6개의 반복 단위로 구성되어 있어. 이때
아미노산의 구성 성분에는 시스테인(Cysteine; Cys)이 가장 많
은데, 시스테인은 분자 내 이황화 결합을 형성하여 분자 구조를
조밀하게 만들지. 또한, 전하를 띤 표면의 다른 아미노산들을 적
절한 위치에 배치하고 구조적으로 안정시키기도 해. 그러면 시멘
트 단백질 끝단의 전하를 띤 아미노산이 선박 표면의 반대 전하
와 강하게 끌어당기며 부착을 유도하게 되는 거야.
이렇게 부착된 따개비는 어떻게 떼어낼 수 있을까? 선체에 칠해
바다 생물의 부착을 막는 방오도료를 이용하고 있어. 크게 두 가
지 원리가 있는데, 첫 번째는 유기 실리콘 폴리머를 사용하는 방
식이야. 접착은 표면에너지와 탄성계수의 곱에 비례하는데, 유기
실리콘 폴리머는 낮은 표면에너지와 탄성계수 덕분에 높은 발수
성1을 가지고 있어. 그 덕에 선박 표면이 매우 미끄러워져 생물이
부착하기 어렵고, 붙더라도 물의 흐름에 의해 자연스럽게 떨어져
나가게 돼.
두 번째는 전기적 원리를 도입한 방오 기술이야. 보통 해양 박테
리아는 음전하를 띄고 있기 때문에 방오도료를 양극으로 만들
면, 전류를 흘려 초기 부착과 생존을 억제할 수 있어. 또한 전기
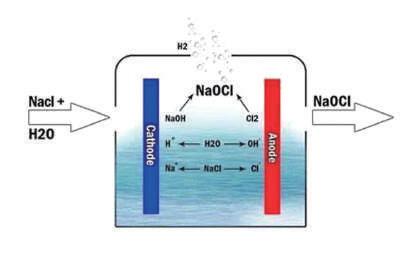
분해를 이용할 수도 있는데, 바닷물을 전기분해 하면 살생 기능
을 갖는 염소(Cl)와 차아염소산나트륨( NaClO)이 발생해. 이때
발생한 염소는 햇빛에 의해 바닷물의 성분인 염소 이온으로 다시
바뀌어 해양 환경에 해를 끼치지 않아.
선박에 붙으려는 따개비와 이를 떼어 내려는 방오도료 사이의 치
열한 공방전에 이런 과학적 원리가 숨어 있었다니, 정말 신기하
지 않니? 앞으로 배에 붙은 따개비가 보이면, 이 화학적 원리를
떠올려 봐!
[ 각주 ]
1. 물이 스며들지 않는 성질
[ 그림 출처 ]
그림 1. Yuk, H., Wu, J., Sarrafian, T.L. et al. (2021). Rapid and coagulation-independent haemostatic sealing by a paste inspired by barnacle glue (pp. 1131–1142). Nat Biomed Eng 5. https://doi.org/10.1038/s41551-021-00769-y 그림 2. “Sodium Hypochlorite Electrolyzer”. 『Di Noer』 https://www.titanuim-anodes.com/electrolyzer/sodium-hypochlorite-electrolyzer.html
[ 참고 자료 ]
1. Zhang, Q., Tong, Z., Zhan, X., & Chen, S. (2023). Bionic marine antifouling coating. In Advances in nanotechnology for marine antifouling (pp. 31–61). Micro and Nano Technologies. https://doi.org/10.1016/B978-0-323-91762-9.00002-2
2. Kamino, K. (2001). Novel barnacle underwater adhesive protein is a charged amino acid-rich protein constituted by a Cys-rich repetitive sequence. Biochemical Journal, 356(Pt 2), 503–507. https://doi.org/10.1042/0264-6021:3560503
3. 서시우. 방오도료의 개괄적 고찰. KISTI ReSEAT 분석리포트, 2004.
JFET
Junction Field-Effect Transistor
접합 전계 효과 트랜지스터
글 무은재학부 25학번 31기 알리미 강동희
반도체 하면 흔히 GPU나 DRAM을 떠올리지만, 그 핵심에는 전자
기기의 스위치이자 증폭기인 트랜지스터가 있습니다. 진공관을 대
체하는 트랜지스터는 실리콘(Si), 저마늄(Ge) 등의 반도체를 이용해
전자 신호 및 전력을 증폭하거나 전환합니다. 트랜지스터는 구조에
따라 크게 두 가지로 나뉘는데, BJT(Bipolar Junction Transistor, 양극성 접합 트랜지스터)와 FET(Field Effect Transistor, 전계 효 과1 트랜지스터)입니다. 이번에는 고집적화에 유리한 FET의 대표적 인 형태이자, 정밀한 신호 제어에 강점을 지닌 JFET에 대해 알아보 겠습니다.
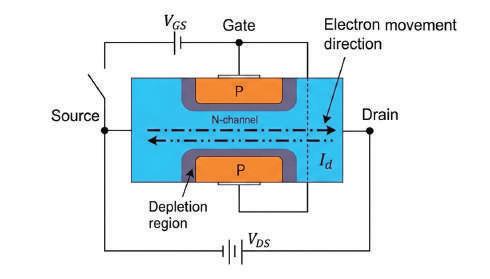
JFET(Junction Field-Effect Transistor, 접합 전계 효과 트랜지 스터)는 소스(Source), 드레인(Drain), 게이트(Gate)의 세 단자로
이루어진 FET의 기본적인 구조입니다. 소스와 드레인은 전류가 흐
르는 통로이고, 게이트는 이 통로의 폭을 조절하는 역할을 합니다. 이때 게이트는 항상 역방향 바이어스2 상태로 동작합니다. JFET는 PN 접합(Junction)으로 형성되는데, 채널의 도핑 타입에 따라 N채널 혹은 P-채널로 구분됩니다. 전자를 전하 운반체로 갖는 N-채 널 JFET를 기준으로 자세히 설명해 보겠습니다.
N-채널 JFET는 n형 반도체로 이루어진 소스와 드레인 사이에 전자
가 흐를 수 있는 채널이 있으며, 그 채널 양측에 p형 게이트가 존재하
여 PN 접합을 형성합니다. 즉, JFET는 전압을 걸지 않더라도 기본
적으로 전류가 흐르는 소자입니다. 소스와 드레인 사이에 전압을 인
가하면 전자가 채널을 따라 이동하고, 이 전류의 흐름은 게이트 전압
에 의해 제어됩니다. 게이트에 역전압(게이트: -, 소스: +)을 인가하
면 PN 접합이 역방향으로 바이어스되고 게이트 측에서 발달하는 공
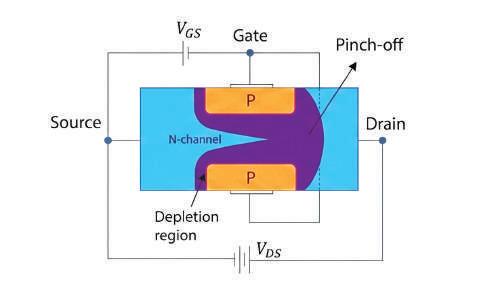
핍층(Depletion region)3이 점차 넓어져 채널이 좁아집니다. 게이트
전압의 세기를 더 크게 하면 공핍층이 채널 중심에서 만나 전류가 흐
르는 채널은 더욱 좁아지게 되고, 결국 특정 전압에서 채널이 완전히
막히는데, 이를 핀치오프(Pinch-off)라고 합니다.
그림 2. N-채널 닫힘 상태의 JFET 구조
핀치오프 이후에는 드레인 전압을 증가시켜도 전류가 거의 증가하지
않고 일정한 값을 유지하는 포화 영역(Saturation region)에 진입합 니다. 반대로 게이트에 인가하는 역전압을 줄이면 공핍층은 축소되고
채널이 넓어져 전류가 더 많이 흐르게 됩니다. 이처럼 JFET에서 전
류 제어는 전압에 의해 이루어집니다. 이때 게이트에는 전류가 거의
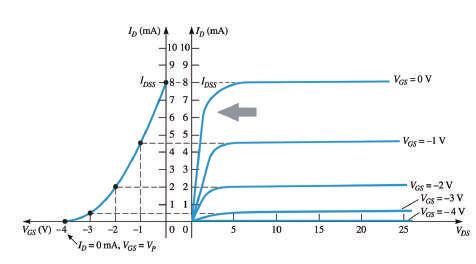
전달 특성 곡선은 포화 상태에서의 VGS 와 ID 간의 특성을 나타냅니다. VGS 가 0에 가까워질수록 비선형적으로 빠르게 증가하여 포화 드레인
전류가 됩니다. JFET의 특성을 잘 보여주는 이 두 가지 특성 곡선에 서 핀치오프 전압은 서로 다른 의미를 가집니다. 출력 특성 곡선에서 는 드레인 전류가 포화해 일정한 전류를 유지하는 상태, 전달 특성 곡 선에서는 드레인 전류가 차단되어 전류가 흐르지 않는 상태를 의미합 니다.
알아본 것처럼, JFET는 PN 접합과 공핍층을 이용해 전
정밀하게 제어하는 소자입니다. JFET는 높은 저항과 낮은 노 이즈로 아날로그 증폭 회로, 저잡음 증폭기, 센서 신호 처리 회로 등 에 사용되고 있습니다. 현대의 초고밀도 집적회로에서는 MOSFET4
이 주역이지만, 신호의 미세한 변화를 안정적으로 다루는 영역에서는 JFET가 여전히 중요한 역할을 수행하고 있답니다. JFET가 흥미로웠 다면, 더 다양한 트랜지스터에 관해 알아보는 것은 어떨까요?
[ 각주 ]
1. 게이트에 인가된 전압이 형성하는 전기장을 이용해 전류 흐름을 제어하는 원리
2. 양극에 (-)전압, 음극에 (+)전압이 인가된 상태
3. PN 접합의 접합면 부근에서 이동 가능한 전하 캐리어가 사라져 전하가 결핍된 고저항 영역
흐르지 않으며, 전기장에 의해 채널의 유효 폭만 조절됩니다. 이처럼 전기장이 채널의 유효 폭을 결정하는 물리적인 과정은, 소자 의 성능을 나타내는 2가지 핵심 지표인 전달 특성 곡선(좌측)과 출력 특성 곡선(우측)에 나타납니다. 먼저, 출력 특성 곡선을 살펴보면 게 이트-소스 전압의 크기에 따라 핀치오프 전압을 지나 전류가 일정해 졌을 때 드레인 전륫값이 달라집니다. 게이트를 소스에 연결하면 VGS 가 0이 되어 포화 드레인 전류(IDSS )가 흐릅니다. VGS 의 음전압이 강 해질수록 드레인 전륫값은 점점 감소하는 것을 알 수 있습니다.
4. Metal-Oxide-Semiconductor Field-Effect Transistor: 금속-산화막-반도체 구조를 가진 전계 효과 트랜지스터
[ 그림 출처 ]
그림 1-2. 송석준. “실리콘 기반 픽셀 어레이 센서를 위한 JFET 구조 연구.” 국내석사학위논문, 경 북대학교 대학원, 2025. 대구.
그림 3. Skywalker222. “23. 전달 특성곡선, 규격서, 계측, BJT와 JFET와의 관계” 「지식저장고(Knowledge Storage):티스토리」. 2018년 12월 23일. https://mathphysics.tistory.com/475
[ 참고 자료 ]
1. 그림 1-2와 동일한 출처
2. 그림 3과 동일한 출처
3. Boylestad, Robert L., and Louis Nashelsky. Electronic Devices and Circuit Theory 11th edition., Hoboken, NJ: Pearson, 2013.
미분방정식
Differential equation
글 수학과 24학번 30기 알리미 황석훈
미분방정식은 미지의 함수와 그 도함수, 그리고 이 함수들의 함숫값 에 관계된 여러 개의 변수에 대한 함수 방정식입니다. 미분방정식은
일반적으로 우리가 생각하는 방정식과는 다르게 그 해가 숫자가 아 니라 함수의 형태를 가집니다. 이렇게 주어진 조건을 만족하는 함수
를 구하는 데에 사용하는 것이 바로 미분방정식인데요. 그렇다면 지 금부터 역학, 전자기학, 경제학 등 여러 분야에서 다양하게 적용되는
미분방정식에 대해 알아볼까요?
미분방정식은 크게 상미분방정식과 편미분방정식으로 나뉩니다. 독립
변수1가 하나라면 상미분방정식, 둘 이상일 경우에는 편미분방정식으 로 정의합니다. 이번에 다룰 미분방정식은 변수 하나의 변화량에 대 해 분석하는 상미분방정식입니다. 그중에서도 가장 기초가 되는 ‘1계
선형 미분방정식’과 ‘변수분리형 미분방정식’에 대해 알아봅시다.
먼저 ‘1계 선형 미분방정식’은 y ’ = a ( t ) y + b ( t ) 꼴의 상미분방정식입
니다. 1계 선형 미분방정식이라는 이름은 ‘선형’과 ‘1계’로 나누어 생
각할 수 있는데요. ‘선형’은 y 의 도함수 차수가 모두 1이고, 계수가 모
두 t 로만 이루어져 있다는 것을 의미합니다. 또한, ‘1계’는 함수의 최대
미분 횟수가 1번, 즉 y , y’ 와 t 로만 이루어져 있다는 것을 의미합니다. 1계 선형 미분방정식의 해법을 알기 위해서는 먼저 y ’ = ay(a는 상수)
의 해법부터 알아보아야 합니다. 모든 항을 좌변으로 넘겨서 y ’ ay = 0 으로 만들고, 양변에 e −at을 곱해보면, 곱의 미분법에 따라 아래 식으로 표현할 수 있습니다.
e −at( y ’ ay ) = ( e −at y ) ’ = 0
이제, 양변을 t 에 대해 적분하게 되면, e −at y = C (C 는 상수)가 되므로
y = Ceat이라는 미분방정식의 해를 구할 수 있습니다.
이제 동일한 방법으로, 상수항 b가 포함된 형태인 y’ = ay + b(a, b는
상수) 꼴의 미분방정식을 풀어봅시다. y 와 y ’ 가 포함된 항을 전부 좌
변으로 이항한 후, 양변에 e −at을 곱하면 곱의 미분법에 의해 e −at( y ’ ay ) = ( e −at y ) ’ = be −at
이 됩니다. 양변을 t 에 대해 적분하면 e −at y = ∫ be−atdt = − e −at + C
(C 는 상수)를 얻을 수 있게 됩니다. 다시 양변에 e at 를 곱하면 y = Ceat − 라는 해를 도출하게 됩니다.
이제, 이 방법을 이용해서 일반적인 형태인 y ’ = a ( t ) y + b ( t ) 를 해결 할 수 있습니다. y 와 y ’ 가 포함된 항을 전부 좌변으로 이항한 후, 앞 서 했던 것처럼 곱의 미분법을 이용하기 위해 양변에 e ∫ −a(t)dt를 곱하
면 다음과 같은 결과를 얻을 수 있습니다.
그 후 다시 양변을 t 에 대해 적분하면, e ∫ −a(t)dt y = ∫ e ∫ −a(t)dtb ( t ) dt +
C(C 는 상수)이므로 y = e ∫ −a(t)dt ( ∫ e ∫ −a(t)dtb ( t ) dt+ C )( C 는 상수) 라는 해를 구할 수 있습니다. 하지만, e ∫ −a(t)dt를 곱하거나 나누는 과정에서 정의역을 확인해야 합니다. 특정 구간에서는 적분할 수 없거나 0 으로
나눌 수 없기 때문입니다.
다음으로 = 형태의 미분방정식을 풀어보겠습니다. 양변
에 g ( y )를 곱하면 대수적으로 x 와 y 를 분리할 수 있기에 이를 ‘변수분 리형 미분방정식’으로 정의합니다. 변수분리형 미분방정식은 여러 단
계를 거치지 않고 합성함수의 적분을 이용하면 쉽게 해를 구할 수 있 습니다. 양변에 g ( y ) 를 곱한 후 x 에 대해 적분해서 아래와 같은 식을 얻을 수 있습니다.
합성함수의 적분을 이용하면 ∫g ( y ) dx = ∫g ( y ) dy 이므로 x 와 y 의 관계식을 구할 수 있습니다. 여기서도 마찬가지로 정의역을 확인 하는 과정이 중요하다는 것, 잊지 않으셨죠?
미분방정식은 공학, 물리학, 경제학 등 수학 외의 학문에서도 중요합 니다. 물체가 받는 힘을 분석하여 시간에 따른 물체의 위치, 속도, 가 속도를 구하는 뉴턴의 운동 법칙은 물론, 코일이 포함된 회로에서 시 간에 따른 전류, 전압을 정량적으로 파악하는 과정에서도 필수적으로 쓰이기 때문입니다. 이처럼 미분방정식은 여러 분야에서 수학적인 기
초가 정말 중요하다는 사실을 시사합니다. 미분방정식에 대해 더 궁 금하다면 편미분방정식에 대해서도 찾아보는 것은 어떨까요?
실험에서 결과를 예측하기 위해 의도적으로 변화시키거나 조작하는 원인 변수
1. Boyce, William E., DiPrima, Richard C., and Meade, Douglas B.. Elementary Differential Equations and Boundary Value Problems 11th ed., Hoboken, NJ: Wiley, 2017.
0.1 + 0.2는 0.3이
0.1 + 0.2는 당연히 0.3이다. 초등학교 고학년 누구에게 물어보더라
도 0.1 + 0.2는 0.3이라 답할 것이다. 그렇다면 이 글의 제목이 의미
하는 것은 무엇일까?
일상적으로 사용되는 실수 체계 위에서 0.1 + 0.2 = 0.3은 참인 명제
이다. 하지만 이 명제가 성립하지 않는 경우가 있는데, 바로 컴퓨터에
서 수를 다룰 때이다. 수학에서는 순환하지 않는 무한소수조차 π, e
등 기호로 표기하거나 수열의 극한으로 손쉽게 나타낼 수 있다. 하지
만 컴퓨터에서는 물리적인 저장 공간이 한정되어 있으므로 무한한 자
릿수를 모두 기록하는 것은 불가능하다. 그런데 이러한 문제는 무리수
에만 국한되는 것이 아니라, 우리가 일상적으로 사용하는 0.1과 같은
간단한 소수에서도 동일하게 발생한다.
컴퓨터는 모든 수를 0과 1로 이루어진 이진수로 저장한다. 십진수 0.1
을 이진수로 변환하면 0.0001100110011… 과 같이 ‘0011’이 끊임
없이 반복된다. 십진수로는 딱 떨어지는 유한소수가, 이진수로는 순환
하는 무한소수가 되는 것이다.
컴퓨터가 실수를 저장하는 대표적인 방식인 IEEE 754 부동소수점
(Floating Point) 표준은 32비트나 64비트처럼 한정된 공간 안에
수를 표현한다. 무한히 이어지는 실수를 유한한 공간에 담아야 하
므로, 결국 공간이 끝나는 지점에서 반올림하여 나머지 부분을 잘
라낼 수밖에 없다. 이 때문에 0.1이나 0.2를 저장하는 순간부터 이
미 미세한 오차가 포함된다. 이렇게 오차가 발생한 두 수를 더하면
결괏값 역시 실제 0.3과 다르게 되고, 이를 다시 십진수로 출력하면
0.30000000000000004처럼 예상 밖의 결과를 보게 되는 것이다.
그렇다면, 이처럼 표현 과정에서 오차를 내포할 수밖에 없는 컴퓨터의
실수 표현 방식, 즉 부동소수점 체계는 수학적으로 어떠한 대수적 성
질을 가지고 있을까? 우리가 아는 전통적인 실수 체계와 비교하면 매
우 흥미로운 차이점들을 발견할 수 있다.
첫째, 부동소수점 체계는 유한집합이다.
무한한 실수의 세계와 달리, 정해진 비트(예: 64비트)로 표현할 수 있
는 수의 개수는 명백히 유한하다. 어떤 집합에 연산이 정의되어 있을
아니다
글 컴퓨터공학과 23학번 유재원
원소를 항등원이라고 한다. 대표적으로 실수에서는 덧셈에 대한 항등
원으로 0이, 곱셈에 대한 항등원으로 1이 존재한다. 부동소수점 체계
또한 덧셈에 대한 항등원으로 0 을, 곱셈에 대한 항등원으로 1을 가진
다. 특이한 점은 IEEE 754 표준에서는 방향성을 나타내기 위해 덧셈
에 대한 항등원이 +0과 − 0 의 두 가지로 존재한다는 것이다.
둘째, 사칙연산에 대하여 닫혀있다(Closed).
연산에 대하여 ‘닫혀있다’라는 것은, 한 집합의 임의의 두 원소를 연산 한 결과가 항상 원래의 집합 안에 존재함을 의미한다. 임의의 실수 x, y ∈ R에 대하여 덧셈과 곱셈의 결과가 항상 실수인 것이 그 예다. 반
면 자연수 집합 N 의 경우, 2, 5 ∈ N 일 때 2 5 = 3이고 3 ∉ N
이므로 뺄셈에 대해서는 닫혀있지 않다.
컴퓨터의 부동소수점 체계는 사칙연산에 대해 닫혀있다. 표현 범위를
넘어서거나 0으로 나누는 예외 상황에서도 체계는 무너지지 않고 무
한대(Infinity)나 NaN(Not a Number)을 반환한다. 이들 역시 부동
소수점 집합의 정식 원소이므로, 어떠한 사칙연산 결과도 항상 부동소
수점 체계 안에 머문다.
셋째, 교환법칙은 성립하나 결합법칙과 분배법칙은 성립하지 않는다. 부동소수점 연산에서 a + b = b + a 와 같은 교환법칙(Commutativity)은 성립한다. 하지만 결합법칙(Associativity)인 (a + b ) + c
= a + (b + c)는 성립하지 않는다.
가령, 아주 큰 수에 작은 수를 더하면 크기 차이로 인해 작은 수의 정
밀도가 무시되는 ‘정보 소실’이 발생한다. 따라서 (1020 + − 1020) + 1
을 계산하면 1이 나오지만, 1020 + (− 1020 + 1)을 계산하면 뒤의 덧셈 에서 1이 무시되어 최종적으로 0이 도출될 수 있다.
마찬가지로, 연산 순서에 따라 반올림 오차가 누적되는 시점이 달라지
기 때문에 a x ( b + c) = ( a x b ) + ( a x c)라는 분배법칙(Distributivity) 역시 보장되지 않는다.
넷째, 역원(Inverse Element)이 매우 불완전하다.
일반적인 실수에서는 임의의 수 a 에 대해 a + ( a ) = 0이 되는 덧셈
의 역원 a 와, a x (1/ a ) = 1이 되는 곱셈의 역원 1/ a 이 존재한다.
하지만 부동소수점 체계에서는 두 역원 모두 불완전하다. 먼저 곱셈
의 경우, 1/ a 자체가 부동소수점으로 정확히 표현되지 않는 무한소수
라면(예: a = 3), 두 수를 곱해도 정확히 1이 아닌 0.9999와 같은 근
사치가 도출된다. 더 흥미로운 점은 덧셈의 역원이다. 유한한 수에서
는 부호 비트만 반전시키면 덧셈의 역원이 성립하지만, 앞서 언급했던
특수 값 무한대(Infinity)의 경우 ∞ + ( ∞)를 계산하면 0이 아니라
NaN이 반환된다. 즉, 모든 원소에 대해 덧셈의 역원이 존재한다는 명
제 역시 부동소수점 체계에서는 거짓이 된다.
다섯째, 단조성(Monotonicity)은 유지된다.
수학에서 ‘단조성’이란 연산을 거친 후에도 크기나 순서 관계가 변하
지 않고 유지되는 성질을 말한다. 앞서 살펴본 것처럼 부동소수점 체
계에는 오차라는 결함이 있지만, 다행히 x ≥ y 이면 x + c ≥ y + c
가 성립한다는 단조성은 훌륭하게 보존된다. 이 덕분에 컴퓨터가 수의
대소를 비교하거나 데이터들을 정렬할 때 논리적인 모순이 발생하지
않는 것이다.
결론적으로 “0.1 + 0.2는 0.3이 아니다”라는 말은, 한정된 메모리 자원
으로 무한한 실수의 세계를 흉내 내야만 하는 컴퓨터 아키텍처의 근본
적인 한계에서 비롯된 ‘참’인 명제이다. 부동소수점은 진짜 실수가 아
니라, 실수를 모방한 정교한 ‘근사 모델’일 뿐이다. 이를 바탕으로 알 수
있듯, 컴퓨터의 세계에서는 실수로 수직선을 빈틈없이 채울 수 없다.
문제 1 �� − �� 논법을 이용하여 R 에서 f 와 g 가 a 에서 연속일 때 f +g 도 a 에서 연속임을 보여라.
풀이 1 Since f, g are continuous at a, ∀ℇ > 0, ∃�� f > 0 s.t.|x − a| < �� f ⇒ |f (x) − f (a)| <
∀ℇ >
Put �� = min(�� f , �� g )
Then, |x − a| < �� ⇒ | f (x) − f (a)| < , |g(x) − g(a)| <
|(f + g)(x) − (f + g)(a)| = |[ f (x) − f (a)] + [ g(x) − g(a)]| ≤
* MARCUS에는 포스텍 수학동아리 MARCUS가 제공하는 수학 문 제를 싣습니다. 정답과 해설은 다음 호에 나옵니다.
* postech-alimi@postech.ac.kr로
7월 12일까지 풀이와 함께 답안을 보내주세요.
* 정답자가 많을 경우, 간결하고 훌륭한 답안을
보내주신 분들 중 추첨을 통하여 포스텍의 기념품을 보내 드립니다. (학교/학년을 꼭 적어 주세요.) 해설영상 7월 17일 공개
숨기지 말아야 더 선명해지는 꿈
글 무은재학부 25학번 31기 알리미 차윤서
안녕하세요! 여러분, 오늘은 목표를 향해 치열하게 달리고 있을 독자 여러분께 꼭 전하고 싶은 이야기를 나누고자 합니다. 저는 뇌 공학자가 되겠다는 꿈을 품고 고등학교에 입학했습니다. 그리고 그 꿈을 이루기 위해 포스텍과 같은 과학기술 계열 대학에 꼭 진학 하고 싶었습니다. 처음엔 자신감이 넘치고 무엇이든 해내겠다는 의지로 가득했지만, 시간이 흐를수록 점점 위축되기 시작했습니 다. 본격적인 고등학교 생활이 시작되니 생각보다 입시는 훨씬 치열했고, 학년이 올라갈수록 좋은 성적을 받는 것은 더 어려워졌습 니다. 결국 어느 순간부터는 열심히 노력했으니 좋은 결과가 나올 것이라는 믿음만으로 버티기 힘들더라고요. 이 때문에 시험 기간 이 다가올 때면 부담감은 더 커지고, 긴장으로 인해 실수하는 날도 많아졌습니다. 이를 극복하고자 더욱 최선을 다해도, 막상 성적 표를 받으면 대개 기대보다 아쉬운 결과가 반복되었습니다. 특히 오랜 시간 동안 자신감을 가졌던 수학에서조차 흔들리자 ‘내가 이 꿈을 꿔도 되는 걸까?’ 하는 생각이 들더라고요. 그 무렵부터 제 꿈을 말하기가 점점 불편해졌습니다. 1학년 때만 해도 친구들과 선
생님들께 당당히 말하곤 했던 목표였는데 성적이 기대만큼 나오지 않자, 누군가 제 꿈을 먼저 언급해도 괜히 마음이 쿵 내려앉으며
저의 목표임을 숨겨야 할 것 같았습니다. 마치 제 마음속 무언가가 ‘넌 그 꿈을 꿀 자격이 없어!’라며 손가락질하는 것 같았어요. 나
도 모르게 ‘꿈꿀 자격’을 잃은 것처럼 느껴진 거죠.
그러던 어느 날, 도서관에서 아무 생각 없이 책들의 제목을 훑어보고 있었는데, 마치 운명처럼 눈에 딱 꽂히는 제목이 하나 있었습 니다. 바로 「꿈은 삼키는 게 아니라 뱉어내는 거다」라는 책이었어요. 그 문장을 마주한 순간 마음속에 눌러 담아두었던 무언가가 펑! 터져 나오며 답답한 마음이 풀리는 듯했습니다. ‘그래, 내가 왜 그 꿈을 가졌다고 드러내는 걸 죄처럼 느끼고 부끄러워했지?’라 는 생각이 들면서요. 다시 생각해 보니, 왜 벌써 내가 그 꿈을 이루지 못할 것이라 속단하며 스스로의 한계를 정하려 했을까 싶었습 니다. 그 깨달음 이후 저는 다시 꿈을 입 밖으로 꺼내기 시작했습니다. 신기하게도 단순히 ‘말했다’라는 사실만으로도 공부에 대한 의지가 훨씬 단단해졌습니다. 또한, 꿈을 숨기지 않으니 기회가 자연스레 들어오기 시작했습니다. 선생님들께서는 제 목표를 기억 해 관련 대회나 활동을 먼저 알려주셨고, 주변 친구들의 응원도 큰 힘이 되었습니다. 그렇게 저는 끝까지 제 진로를 붙잡을 수 있었
고, 결국 현재의 제가 될 수 있었습니다.
‘말할수록 선명해지는 꿈’이라는 깨달음은 지금의 저에게도 여전히 큰 힘이 됩니다. 대학에 와서도 뇌공학자의 길을 향해 공부하고
경험을 쌓는 과정은 결코 순탄치만은 않습니다. 새로운 환경과 더 거대해진 경쟁 속에서 스스로의 부족함이 선명하게 느껴지는 순간
도 많았어요. 그럼에도 예전처럼 꿈을 숨기지는 않습니다. 이제는 제 목표를 솔직하게 드러내는 일이 곧 나를 흔들리지 않게 해준다 는 걸 알기 때문입니다. 내가 가고 싶은 길을 또렷하게 말할수록 그 목표가 제 안에서도 선명해지고 방향을 잃지 않게 되더라고요. 그
리고 참 신기하게도, 그렇게 마음을 열어두면 주변에서 예상하지 못한 도움이나 기회로 자연스럽게 이어질 때가 있습니다. 꿈을 숨 기지 않는 태도가 단순히 마음가짐의 변화에 그치지 않고, 실제로 저를 앞으로 나아가게 하는 밑거름이 되어주고 있는 거죠!
여러분도 목표를 향해 가다 보면 ‘내가 이 꿈을 말할 자격이 있나?’라는 생각이 들 때가 있을 거예요. 하지만 절대 그럴 필요 없습니 다. 꿈은 말한다고 무너지는 것이 아니라, 말할수록 더 단단해집니다. 꿈에 걸맞은 사람이기 때문에 말하는 게 아니라, 말하고 나아 가는 과정에서 그 꿈에 걸맞은 사람이 되어가는 것이라고 생각해요. 여러분의 목표가 무엇이든, 숨기지 말고 꺼내어 말해보세요. 그 순간부터 길은 조금씩 열리기 시작합니다. 저에게 그 한 문장이 터닝포인트가 되었듯, 이 글이 여러분의 꿈에 작은 불씨가 되었으면 합니다. 모두가 자신만의 꿈을 선명하게 그려나가길 응원하겠습니다!
나를 사랑하는 법
글 무은재학부 25학번 31기 알리미 손승현
이번 학기의 절반이 지난 지금, 여러분은 어떤 고민이 있으신가요? 저의 경우 이 시기에 지금까지도 생각나는 고민이 있었는데요,
바로 ‘다른 사람들이 나를 어떻게 볼까?’라는 생각이었습니다.
고등학교 시절, 제게 붙던 수식어들은 늘 화려하고 멋졌습니다. ‘여러 분야에서 뛰어난 학생’, ‘예의 바른 학생’ 같은 말들이었죠. 그
런데 이상하게도 그런 말들이 많아질수록 정작 ‘진짜 나’는 점점 숨을 죽여야만 했던 것 같습니다. 사실 저는 저 자신을 숨기는 데 꽤 익숙했습니다. 본래의 저는 엉뚱한 생각에 빠지기도 하고, 때로는 느긋하게 쉬고 싶기도 하며, 정답 없는 질문 앞에서 혼란스러
워하는 평범한 10대였어요. 그런데 남들에게 실망을 주는 것이 두려워서 제 감정을 숨긴 채 항상 활발하거나 냉철한 척만 했습니다.
남에게 좋은 인상을 주고 싶은 마음이 너무 커서, 제 성격마저 타인의 시선에 맞추려고 애를 썼던 거죠.
이런 내면의 억압은 공부에 대한 태도에도 영향을 미쳤습니다. 이공계 진로를 희망하며 수학과 과학을 공부할 때조차, 문제를 푸는
재미보다는 풀지 못했을 때 주변에서 어떻게 생각할까 하는 걱정이 훨씬 컸습니다. 시험 기간엔 물리 공식 대신, “네가 이 정도는 해
야지.”, “항상 잘해왔잖아.” 같은 주변의 목소리가 머릿속에서 더 크게 울려 퍼졌습니다.
그런 부담은 저를 점점 방어적으로 만들었습니다. 제 의견에 자신감이 없어졌고, 어려운 개념을 만나면 모른다고 말하는 것이 부끄
러웠습니다. 남의 기대에 맞추려고 하는 열정은 금세 바닥나고, 매일 밤 언젠가 실패하거나 기대를 저버릴지도 모른다는 불안을 안
고 잠에 들었던 것 같아요.
그러다 어느 날, 평소처럼 하루를 마치고 화장실 거울 앞에 섰을 때 문득 저 자신에게 미안함이 밀려왔습니다. 좋은 성적과 빛나는 생
활기록부 속에선 분명 ‘나’라는 존재가 사라졌었거든요. 그 순간, 이런 질문이 머릿속을 스쳤습니다. ‘만약 내가 아무 성취도 이루지
못하고 완벽한 척하지 않아도 사람들은 나를 떠나지 않을까? 그리고 나는 그런 나를 받아들일 수 있을까?’ 이런 질문에 바로 답하지
못했던 제가 너무 안타까웠습니다. 나를 사랑하는 길은 결국 타인의 시선 뒤에 감춰둔 내 진짜 얼굴을 인정하는 것에서 출발해야 한
다는 걸 비로소 알게 되었습니다. 그날 이후로 저는 남의 기대에 나를 맞추려는 일을 멈췄습니다. 완벽한 척하던 가면을 벗고, 수업이
나 친구와의 스터디에서 모르는 점이 있으면 “이거 이해가 잘 안되는데, 도와줄 수 있을까?”하고 솔직하게 물어보기 시작했습니다. 또 늘 웃는 얼굴로 상대방에게 맞추려 애쓰던 성격도 조금씩 바꾸려고 했습니다. 힘들 땐 힘들다고 말하고, 화가 날 땐 차분하게 제 감정을 표현했어요. 그런 용기를 내니, 의외로 제 주변엔 가면이 아니라 진짜 ‘나’를 사랑해 주는 사람들이 남더군요. 공부에 대한
동기도 남의 기대가 아닌 나의 호기심으로 옮겨갔습니다.
남들의 시선이라는 속박에서 벗어나자, 제 삶에 훨씬 건강한 에너지가 생겼습니다. 억지로 연기하던 성격의 무거운 짐을 내려놓으 니, 그 자리에 창의성과 여유가 생겼고 조급함은 사라졌습니다. 그러자, 어느새 학업 성취도 자연스럽게 따라왔습니다. 그제야 비로
소 자신을 사랑한다는 건, 부족하고 못난 모습까지 사랑하는 일임을 알게 되었죠.
이 글을 읽고 있을 독자 여러분, 혹시 자신을 숨기고 그저 누군가에게 맞추려 애쓰고 있진 않나요? 공부가 즐거움이 아니라 실망을 피하려는 무거운 짐처럼 느껴진다면, 잠시 멈추고 나 자신을 다독였으면 합니다. 여러분의 가치는 성적이나 평가에 있지 않다는 것
꼭 기억하셨으면 좋겠습니다. 그저 여러분 자체로 이미 거대한 우주이며, 때론 서툴고 흔들려도 괜찮은 소중한 존재입니다. 저는 세상의 시선에 흔들리지 않고 진정으로 자신을 사랑하는 사람만이 참된 이공계 리더로 성장할 수 있다고 믿어요. 여러분도 자 신을 믿고, 완벽하지 않은 부분까지
ZOOM IN ON POSTECH!
포스텍과 학생들의 이야기가 궁금하지 않으신가요?
여러분의 궁금증을 해결해 줄 알리미들의
이야기를 준비했습니다!
고등학생 시절, 본인에게 특히 잘 맞았던 공부 방법이나 습관이 있다면 소개해 주세요.
무은재학부 25학번 31기 알리미 강창민 고등학교 공부는 마라톤과 같아서 언제 끝날지 모르는 막막함에 부딪히기 쉽습니다. 저 역시 “언제 쉴 수 있지?”라는 생각에 힘들어했던 것 같아요. 그런 생각들이 공부를 시작하는 것 자체를 미루게 했습니 다.
기법’을 활용해 “딱 25분만 공부하고
다짐으로 공부했어요. 긴 시간 동안 집중해야 한다고 생각하면 막막하지만, 25분은 해볼 만했기에 가벼운 마음으로 공부를 시작할 수 있었습니다. 결국 언제 쉴 수 있을지 알고 공부하는 것 이 공부를 시작하는 것 자체의 동기가 되어 준다고 생각해요. 여러분도 스스로에게 ‘정당한 휴식’이라는 선물을 주며, 휴식을 기대하는 마음을 원동력 삼아 하루하루를 채워나가길 바랍니다.
학습량이 부족하다는 문제를 느끼며 학업에 임해왔습니다. 당시 에는 피곤한 상황에서 일정을 미루는 등 다소 해이한 마음가짐을 가지고 있었습니다. 1학년 과정을 마무리하며 현재 의 방식으로는 유의미한 성장을 거둘 수 없다는 결론에 도달하여, 학습 태도의 근본적인 변화를 꾀하기 시작했습니다. 변화의 핵심은 ‘자투리 시간의 활용’에 있었습니다. 공부의 기초가 부족했던 저에게는 학습의 절대적인 양을 확보하는 것이 최우선 과제였기에, 등교 직후와 쉬는 시간 등 일과 중 발생하는 모든 유휴 시간을 학습에 투입하였습니다. 또한 이렇게 공부량을 늘려가며 학습하다 보니, 자연스럽게 나만의 공부 루틴과 최적화된 방법을 체득하며 학습의 질적 개선까지 이뤄낼 수 있었습니다. 처음 부터 완벽히 하기보다 실행을 통해 점진적으로 성장해 나가는 자세가 더 나은 결과로 이어진다는 사실을 직접 경험할 수 있었습니다.
무은재학부 25학번 31기 알리미 강동희 고등학생 시절 학교까지의 거리가 멀었기에 이동에 소모하는 시간이 많았습니다. 하루 에 두세 시간이더라도 1년, 2년 동안 쌓이면 정말 긴 시간이기에, 이 시간을 효율적으로 사용할 수 있는 방법이 없을 까 고민했어요. 강의도 들어보고, 교재도 읽어봤지만 좋은 선택은 아니었습니다. 고민 끝에 떠올린 방법은 백지 복습 을 머릿속으로만 해보는 것이었어요. 그날
가격 동향 및 주택 토지 가격 데이터를 활용한 분석을 수행한 경험이 있습니다. 이 과정에서
LOESS, Prophet, Gaussian Process Regression 등 인공지능을 배울 때 처음 접하는 기본적인 기법부터 최근
모델링을 진행했습니다. 단순히 기법을 적용하는 데 그치지 않고 변 동성과 노이즈가 큰 데이터에 대해 Feature Engineering을 수행하며 예측 성능을 개선했고, AI 추정 모형과 실제 표본 가격 간 차이를 기준으로 이상치 판별 규칙을 정의하는 과정에도 참여했습니다. 이를 통해 이론으로 배운 인공지능 기법들로 데이터를 실제로 가공해 보고, 예측한 값이 어떻게 활용되는지 직접 경험할 수 있었습니다. 화학공학과 24학번 30기 알리미 김가경 저는 고등학교 1학년 때부터 포스텍 입학을 꿈꿨는데요, 포스텍을 찾아보았을 때 가장 먼저 나오는 말은 학교의 연구 이야기였습니다. “한 명의 학생에게 얼마나 많은 연구 기회가 주어지는가?”라는 질문에 “소수정예”라는 특징이 답이 되어주는 대학이었어요. 그 순간 저는 깨달았습니다. 포스텍은 학생을 그저 숫자가 아니라 함께 연구할 동료로 바라본다는 것을요. 또 한 가지 인상 깊었던 점은 포스텍이 스스로 포장하지 않는다는 것이었습니 다. 화려한 슬로건 대신 밤이 깊어도 식지 않는 연구실의 열정, 학부생 또한 연구의 주역이 될 수 있다는 이야기에서 포스텍만의 내재적 가치를 느낄 수 있었습니다. 여기에 말보다 결과로 증명한다는 태도까지 대학 전체에 스며 있는 것 같았어요. 그래서 저는 포스텍을 선택 했습니다. 배움의 태도 자체를 배울 수 있을 것 같았기 때문입니다. 포스텍 학생이 되면 그저 ‘공부를 잘하는 학생’이 아니라 제대로 생각 할 줄 아는 사람이 될 수 있다고 믿었고, 그 믿음은 시간이 지나 확신이 되었어요. 겸손한 배움의 자세를 알게 해준 포스텍에서의 경험은 앞으로 어떤 길을 가더라도 흔들리지 않을 기준이 되어줄 것입니다.
정말 많지만, 가장 크게 끌렸던 것은 연구 중심 대학이라는 점이었습니 다. 저는 궁금증을 해결하고자 몰두하고, 사회에 이로운 영향을 끼치는 연구자가 꿈이었는데요. 그래서 새내기 연구 참 여, 학부생 연구 참여 프로그램(UGRP) 등 포스텍의 다양한 연구 기회가 큰 장점으로 다가왔습니다. 저학년 때부터 다양 한 연구를
명신여자고등학교 2학년 국윤서
새로운 분야로 진출하시며, 융합적인 직업을 가지신 이숙연 대법관님의 이
야기를 읽으며 제 진로에 대해 깊이 생각해 볼 수 있었습니다! 또한 ‘공대생
이 보는 세상’은 늘 새롭고 신선한 시각에서 과학을 설명해 주는 코너라고
생각합니다. 관심 있는 반도체공학과 내용이라 더 재미있게 읽었습니다!
동지고등학교 3학년 강민준
바이오 벤처 기업인 헤세드바이오에 대해서 설명해 주신 부분이 좋았습니다.
실제로 어떤 연구를 하는지 자세히 알 수 있었고 인터뷰에서 말씀해 주신 기업의 비전과 목표를 통해, 제 꿈인 창업을 위해서 가져야 할 마음가짐을
상기하는 시간이 되었습니다. 포스텍에서 시작한 연구나 창업이 성장해 온
사례와 그 기업을 이끈 창업가들이 어떤 문제의식과 도전 정신을 가지고
구독자 참여
이벤트 일정
알리미가 쏜다
2026년 7월 12일까지 구글 폼에 정답을
https://forms.gle/fAT4oWxBekbaUbq3A
마르쿠스
2026년 7월 12일까지 정답을 보내주세요.
postech-alimi@postech.ac.kr
고등학생 기자단 포커스
2026년 5월 11일부터 5월 31일까지 아래의 URL를 통해 신청해 주세요.
https://forms.gle/A95jDGKDv7zEMZFs7
알리미가 쏜다
고등학생 기자단 포커스 신청
ALIMI ON-AIR: 2026년 5월 29일
알턴십: 2026년 6월 12일
기획특집: 2026년 7월 3일
포스텍 에세이(POPO): 2026년 7월 10일
마르쿠스: 2026년 7월 17일
포커스: 2026년 7월 31일
포스텍 입학팀 유튜브 채널
산업경영공학과 24학번 30기 알리미 윤채리
안녕하세요, 포스테키안 독자 여러분! 제32대 알리미 회장, 30기 윤채리입 니다. 제가 처음 포스테키안 집필에 참여했던 것이 182호였는데, 어느덧 마
지막 187호 글을 쓰게 되었습니다. 2년이 넘는 시간 동안 알리미로 활동하
며 많은 보람과 함께 스스로의 성장도 깊이 느낄 수 있었습니다. 최근 새로
들어온 32기 알리미 중에는 포스테키안을 읽으며 도움을 받아서 자신도 집
필에 참여하고 싶었다고 말해준 친구도 있었습니다. 또 올해 입학한 새내
기 중에는 이공계학과대탐험이나 면접도우미를 통해 알리미를 만났고, 포스 텍에 대한 좋은 기억을 갖게 되었다고 말해준 친구들도 있었습니다. 그 이
야기를 들으며, 제가 사랑하는 포스텍을 알릴 수 있는 자리에 있다는 사실
이 더욱 감사하게 느껴졌습니다. 비록 제가 참여하는 포스테키안은 이번이
마지막이지만, 앞으로 후배들이 이어갈 포스테키안에도 많은 관심과 응원을
보내주시면 좋겠습니다. 언젠가 포스텍 캠퍼스에서 직접 뵐 수 있기를 기다
리겠습니다. 감사합니다.
수학과 24학번 30기 알리미 황석훈
포스테키안 독자 여러분, 안녕하세요! 포스테키안 185호부터 PROGRESS
코너를 맡아 온 30기 알리미 황석훈입니다. 저에게는 이번 호가 2년 반 동
안의 알리미 생활에 종지부를 찍는 마지막 포스테키안이 될 텐데요. 알리미
가 되고 처음으로 182호의 알턴십을 썼던 것이 엊그제 같은데, 이번 편집후
기가 제 마지막 글이라는 사실이 잘 실감 나지 않습니다. 오랫동안 포스테
키안을 함께 만들어온 선배, 동기, 후배와의 기억이 이제는 추억으로만 남
게 된다는 사실이 시원섭섭한 것 같습니다. 제가 포스테키안에 쏟은 열정과
애정이 독자 한 분께라도 의미가 있었길 바라며, 포스테키안이 여러분의 앞
길에 이정표가 되었으면 좋겠습니다. 그동안 포스테키안을 즐겁게 읽어주신
여러분께 진심으로 감사드립니다.
읽어주신 모든 독자분들께 감사드립니다! :) 편집후기
POSTECHIAN No.187 2026
산업경영공학과 24학번 30기 알리미 권영빈
포스테키안 독자 여러분, 안녕하세요! 185호부터 PEOPLE 코너를 맡았던
30기 포스테키안 팀장 권영빈입니다. 처음 PEOPLE 코너를 맡았을 때만
해도 제가 마지막 편집후기를 쓰게 될 날이 이렇게 빨리 올 줄은 몰랐습니다.
1년 동안 다양한 사람들의 이야기를 독자 여러분께 전하는 것은 제게도 정말
뜻깊은 경험이었습니다. 앞으로도 포스테키안이 누군가에게는 포스텍을 처음 만나는 창이 되고, 또 누군가에게는 늘 다음 이야기가 기다려지는 이공계 진로 설계 안내서가 되기를 바랍니다. 그동안 함께 고생한 30기, 31기 알리미들과 늘 도움을 주신 입학팀 선생님, 촬영 감독님, 그리고 포스테키안을 사랑해 주신 모든 독자분들께 진심으로 감사드립니다. 특히 함께 애써 준 30기 포스테키안 팀 석훈이와 채윤이에게도 고마운 마음을 전합니다. 앞으로 31기 포스테키안 팀이 새롭게 만들어 갈 188호에도 많은 관심과 기대 부탁드립니다.
IT융합공학과 24학번 30기 알리미 김채윤
포스테키안 독자 여러분 안녕하세요! 포스테키안 PLUS 코너를 맡았던 30기 알리미 김채윤입니다. 182호를 준비할 당시, 처음 집필하는 포스테키안인
만큼 좋은 글을 만들기 위해 문장을 쓰고 지우길 반복했던 기억이 생생한데,
어느덧 마지막 인사를 전하는 호를 앞두고 있네요. 포스테키안을 통해
어렵고 딱딱하게 느껴지던 과학 원리가 여러분의 일상 속 이야기로
스며들어, 흥미를 느끼길 바라는 마음으로 많은 시간을 고민해 왔습니다.
포스테키안을 읽으며 여러분이 과학의 즐거움을 느끼고 꿈을 찾으셨다면
제게 그보다 더 큰 보람은 없을 것 같습니다. 지난 2년은 독자 여러분께 글을 전하며 저 또한 함께 배우고 성장하는 소중한 시간이었습니다. 이제
저는 집필자의 자리에서 내려와, 한 명의 독자로서 여러분과 함께 후배 알리미들이 만들어 갈 포스테키안을 응원하려 합니다. 그동안 많은 도움을