W numerze: Technical Sciences Quarterly | Measurements Automation Robotics
3 Od Redakcji
5
17
23
33
43
47
Andrzej Bożek, Dariusz Rzońca
Cykliczne harmonogramowanie zadań obliczeniowych i komunikacyjnych w systemach automatyki
Krzysztof Oprzędkiewicz
Numerical Analysis of Stability of the Variable Parameters, Fractional Order Transfer Functions
Iwona Grobelna, Mateusz Komarowski
UX w systemach sterujących inteligentnymi domami: przegląd wybranych koncepcji projektowych
Mateusz Pluskota, Krzysztof Schwierz, Andrzej Neumann, Dominik Fila, Łukasz Paczkowski, Paweł Majewski
Autonomous Fire Monitor System – Initial Studies
Anna Golijanek-Jędrzejczyk, Andrzej Mrowiec, Jacek Puchalski Wyznaczanie współczynnika przepływu kryz ISA i segmentowej
Marian Kampik, Anna Piaskowy, Krzysztof Kubiczek System pomiarowy do badań kalorymetrycznego przetwornika wartości skutecznej napięcia przemiennego
Ponadto:
Informacje dla Autorów – 123 | Nasze Wydawnictwa – 127 | Wydarzenia – Konkurs Młodzi Innowacyjni 2026 – 128 | Nasze Monografie – 132 | X Kongres Metrologii – Jastarnia, 25–27 maja 2026– III okładka kwartalnik naukowo-techniczny kwiecień-czerwiec
Rok 30 (2026) Nr 2 (260)
ISSN 1427-9126, Indeks 339512
Redaktor naczelny
prof. Cezary Zieliński
Zastępca redaktora naczelnego dr inż. Małgorzata Kaliczyńska
Zespół redakcyjny dr inż. Jerzy Borzymiński
prof. Wojciech Grega – automatyka prof. Krzysztof Janiszowski dr inż. Małgorzata Kaliczyńska – redaktor merytoryczny/statystyczny dr inż. Michał Nowicki – mechatronika prof. Mateusz Turkowski – metrologia prof. Cezary Zieliński – robotyka
Korekta
dr inż. Janusz Madejski
Skład i redakcja techniczna
Ewa Markowska
Druk
Drukarnia „PAPER & TINTA” Barbara Tokłowska Sp. K. Nakład 300 egz.
Wydawca
Sieć Badawcza Łukasiewicz –Przemysłowy Instytut Automatyki i Pomiarów PIAP Al. Jerozolimskie 202, 02-486 Warszawa
Pomiary Automatyka Robotyka jest czasopismem naukowo-technicznym obecnym na rynku od 1997 r. Przez 18 lat ukazywało się jako miesięcznik. Aktualnie wydawany kwartalnik zawiera artykuły recenzowane, prezentujące wyniki teoretyczne i praktyczne prowadzonych prac naukowo-badawczych w zakresie szeroko rozumianej automatyki, robotyki i metrologii. Kwartalnik naukowo-techniczny Pomiary Automatyka Robotyka jest indeksowany w bazach BAZTECH, Google Scholar oraz ICI Journals Master List (ICV 2024: 97,96), a także w bazie naukowych i branżowych polskich czasopism elektronicznych ARIANTA. Przyłączając się do realizacji idei Otwartej Nauki, udostępniamy bezpłatnie wszystkie artykuły naukowe publikowane w kwartalniku naukowo-technicznym Pomiary Automatyka Robotyka. Wersją pierwotną (referencyjną) jest wersja papierowa.
Punktacja Ministerstwa Edukacji i Nauki za publikacje naukowe w kwartalniku Pomiary Automatyka Robotyka wynosi obecnie 70 pkt. (wykaz czasopism naukowych i recenzowanych materiałów z konferencji międzynarodowych z dnia 5 stycznia 2024 r., poz. 29984). Przypisane dyscypliny naukowe – automatyka, elektronika, elektrotechnika i technologie kosmiczne.
Kwartalnik jest organem wydawniczym Polskiego Stowarzyszenia Pomiarów, Automatyki i Robotyki POLSPAR – organizacji prowadzącej działalność naukowo-techniczną w obszarze metrologii, automatyki, robotyki i pomiarów, reprezentującej Polskę w międzynarodowych organizacjach IFAC, IFR, IMEKO.
Rada Naukowa
prof. Jan Awrejcewicz
Katedra Automatyki, Biomechaniki i Mechatroniki, Politechnika Łódzka
prof. Milan Dado University of Žilina (Słowacja)
prof. Ignacy Dulęba Wydział Elektroniki, Fotoniki i Mikrosystemów, Politechnika Wrocławska
prof. Tadeusz Glinka Instytut Elektrotechniki i Informatyki, Politechnika Śląska
prof. Evangelos V. Hristoforou
National Technical University of Athens (Grecja)
dr Oleg Ivlev University of Bremen (Niemcy)
prof. Larysa A. Koshevaja Narodowy Uniwersytet Lotnictwa, Kiev (Ukraina)
prof. Igor P. Kurytnik Małopolska Uczelnia Państwowa im. rot. W. Pileckiego
prof. J. Tenreiro Machado Polytechnic Institute of Porto (Portugalia)
prof. Jacek Malec Lund University (Szwecja)
prof. Andrzej Masłowski Sieć Badawcza Łukasiewicz –Przemysłowy Instytut Automatyki i Pomiarów PIAP, Warszawa
prof. Maciej Michałek
Wydział Automatyki, Robotyki i Elektrotechniki, Politechnika Poznańska
dr Vassilis C. Moulianitis University of Patras (Grecja)
prof. Joanicjusz Nazarko Wydział Inżynierii Zarządzania, Politechnika Białostocka
prof. Serhiy Prokhorenko „Lviv Polytechnic” National University (Ukraina)
prof. Eugeniusz Ratajczyk Wydział Inżynierii i Zarządzania, Wyższa Szkoła Ekologii i Zarządzania w Warszawie
prof. Jerzy Sąsiadek Carleton University (Kanada)
prof. Rossi Setchi Cardiff University (Wielka Brytania)
prof. Waldemar Skomudek Wydział Elektrotechniki, Automatyki, Informatyki i Inżynierii Biomedycznej, Akademia Górniczo-Hutnicza
dr Dragan Stokic
ATB – Institute for Applied Systems Technology Bremen GmbH (Niemcy)
prof. Peter Švec Slovak Academy of Sciences (Słowacja)
prof. Wojciech Włodarski
RMIT University, Melbourne (Australia)
Wydawanie kwartalnika Pomiary Automatyka Robotyka – zadanie finansowane w ramach umowy 907/P-DUN/2019 ze środków Ministra Nauki i Szkolnictwa Wyższego przeznaczonych na działalność upowszechniającą naukę.
Spis treści
3 Od Redakcji
5 A ndrzej Bożek, Dariusz Rzońca
Cykliczne harmonogramowanie zadań obliczeniowych i komunikacyjnych
w systemach automatyki
Cyclic Scheduling of Computational and Communication Tasks in Automation Systems
17 Krzysztof Oprzędkiewicz
Numerical Analysis of Stability of the Variable Parameters, Fractional Order Transfer Functions
Numeryczna analiza stabilności transmitancji ułamkowego rzędu o zmiennych parametrach
23 Iwona Grobelna, Mateusz Komarowski
UX w systemach sterujących inteligentnymi domami: przegląd wybranych koncepcji projektowych
UX in Smart Home Control Systems: A Review of Selected Design Approaches
33 Mateusz Pluskota, Krzysztof Schwierz, Andrzej Neumann, Dominik Fila, Łukasz Paczkowski, Paweł Majewski
Autonomous Fire Monitor System – Initial Studies
Autonomiczny system działka gaśniczego – badania wstępne
43 Anna Golijanek-Jędrzejczyk, Andrzej Mrowiec, Jacek Puchalski
Wyznaczanie współczynnika przepływu kryz ISA i segmentowej
Determining the Flow Coefficient of Non-Standard Orifices and ISA Orifices
47 Marian Kampik, Anna Piaskowy, Krzysztof Kubiczek System pomiarowy do badań kalorymetrycznego przetwornika wartości skutecznej napięcia przemiennego
Measurement System for Investigations of Calorimetric Thermal Converter
53 Paweł Rotter, Dawid Knapik, Maciej Klemiato, Maciej Rosół, Grzegorz Putynkowski
Kontrola geometrii elementów polimerowych z wykorzystaniem układu profilometrów laserowych
Geometry Control of Polymer Elements Using a System of Laser Profilometers
61 Oleh Kozyr, Wołodymyr Eremenko, Zygmunt Lech Warsza
Prawdopodobieństwo wykrywania stałego przesunięcia wartości średniej parametru procesu kontrolowanego kartami Shewharta
Probability of Detecting a Constant Offset of the Mean Value of a Process Cntrolled by Shewhart Cards
69 Michał Skwarczyński, Marek Kuchta
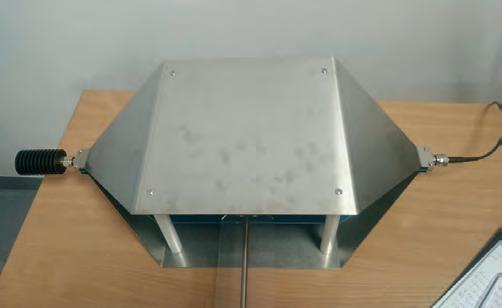
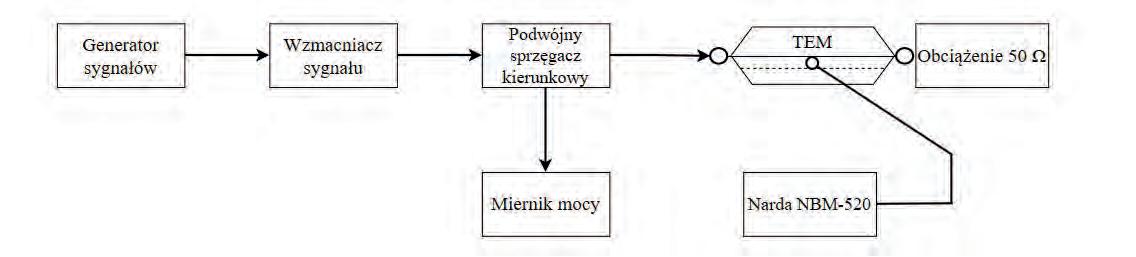
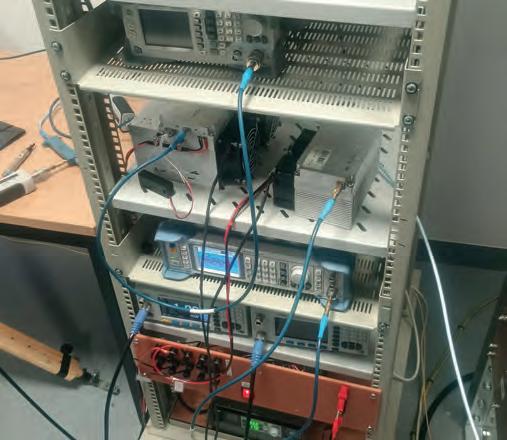
Stanowisko do generowania i pomiaru impulsowych pól elektromagnetycznych
w komorze TEM
Measurement Station for Pulsed EM Field Measurements in a TEM Chamber
75 Andrzej Urbanowicz, Krzysztof Górecki
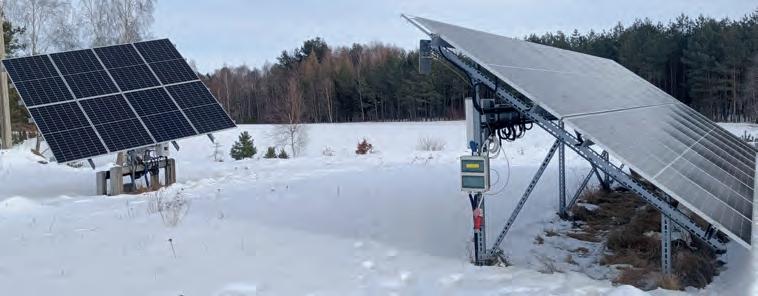
Długookresowe pomiary charakterystyk nieruchomej i ruchomej instalacji fotowoltaicznej
Long-Term Measurements of the Characteristics of a Fixed and Mobile Photovoltaic Installation
81 Andrzej Ligienza, Mariusz Kastek, Krzysztof Firmanty, Jadwiga Holewa-Rataj, Mateusz Rataj, Sebastian Rzydzik
Measurement of Methane Combustion Products in Industrial Degassing Flares Pomiar produktów spalania metanu w przemysłowych pochodniach odgazowujących
Evaluation of Pose Accuracy of the UR20 Industrial Robot
99 Bartłomiej Szalwach, Maciej Mróz, Rafał Szygenda, Marta Drążkowska
System decyzyjny do segregacji elementów wyciętych laserowo
Decision System for Automatic Sorting of Laser-cut Elements
107 Mariusz Felczak, Marcin Kałuża, Robert Olbrycht, Bogusław Więcek, Dmytro Levchenko
Application of the IREC System for Cooling Power Electronics in Conditions of High Ambient Temperature
Zastosowanie systemu IREC do chłodzenia układów energoelektronicznych w warunkach wysokiej temperatury otoczenia
111 Paweł Zagórski, Michał Błażejczyk
RelGNCPy: Advancing Space Distributed Systems with a High-Fidelity Guidance, Navigation and Control Simulation Toolkit
RelGNCPy: rozwój pakietu symulacyjnego wysokiej dokładności dla systemów naprowadzania, nawigacji i sterowania w rozproszonych systemach kosmicznych
123 Informacje dla Autorów
127 Nasze Wydawnictwa
128 Wydarzenia
Konkurs Młodzi Innowacyjni 2026
132 Nasze Monografie
Drodzy Czytelnicy,
w najnowszym wydaniu kwartalnika prezentujemy liczny zestaw prac, wśród których dominują artykuły dotyczące pomiarów. Prace z zakresu automatyki i robotyki tym razem są zdecydowanie mniej popularne.
Do artykułów z obszaru automatyki należy zaliczyć pracę poświęconą wyznaczaniu optymalnego cyklicznego harmonogramu, który przydziela zadania obliczeniowe wątkom sterownika przemysłowego, tak aby zminimalizować czas realizacji. Inny artykuł z tej grupy przedstawia numeryczną analizę praktycznej stabilności modeli funkcji przejścia ułamkowego rzędu o zmiennych parametrach. Kolejna praca koncentruje się na projektowaniu sterowników inteligentnych domów zorientowanym na użytkownika, a w szczególności na wymaganiach dotyczących interfejsów. Zamieszczamy również artykuł poświęcony algorytmom sterowania dla systemu autonomicznego wykrywania pożarów.
Wspomniana duża grupa artykułów poświęconych pomiarom zawiera między innymi pracę zajmującą się eksperymentalnym i symulacyjnym określaniem wartości współczynnika przepływu na podstawie stosunku średnic kryzy i rury, w której jest umieszczona. Inny artykuł z tej kategorii dotyczy systemu pomiarowego do badań kalorymetrycznego przetwornika wartości skutecznej napięcia przemiennego w paśmie od 10 Hz do 100 MHz. Publikujemy też artykuł poświęcony optycznej kontroli jakości kształtów elementów wykonanych z tworzyw sztucznych metodą wtrysku wysokociśnieniowego. Kolejna praca poświęcona jest kontroli jakości parametrów procesu za pomocą kart Shewharta, ze szczególnym naciskiem na określenie prawdopodobieństwa stałego przesunięcia średniej wybranego parametru. Następnie prezentujemy stanowisko laboratoryjne do generowania i pomiaru impulsowych pól elektromagnetycznych w komorze typu TEM do badania kompatybilności elektromagnetycznej. Innym artykułem należącym do tej grupy jest praca poświęcona długookresowym pomiarom charakterystyk dwóch instalacji fotowoltaicznych umieszczonych w swoim sąsiedztwie, jednej statycznej, a drugiej ruchomej. Ostatnia praca z tej kategorii dotyczy pomiarów produktów spalania metanu w przemysłowych pochodniach odgazowujących.
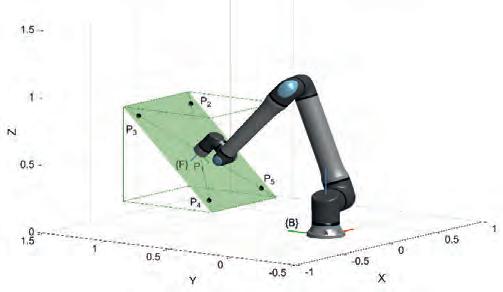
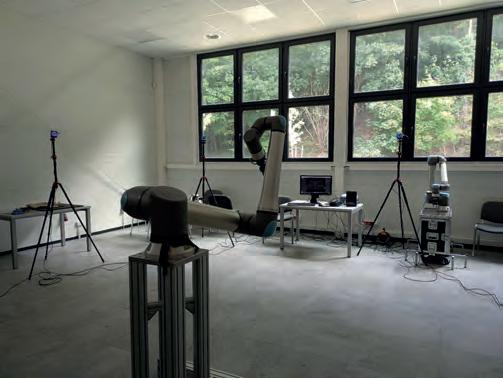
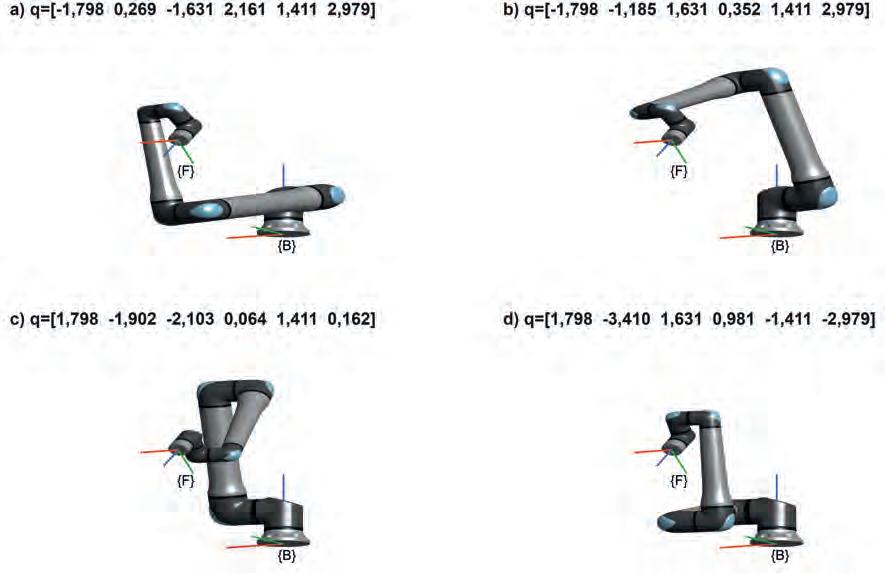
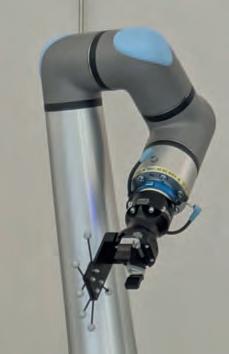
W kategorii artykułów poświęconych robotyce przedstawiamy wyniki badań dokładności pozycjonowania robota przemysłowego Universal Robot UR20 na podstawie pomiarów uzyskanych z systemu OptiTrack. Prezentujemy też system robotyczny przeznaczony do segregacji metalowych elementów wyciętych laserowo.
W bieżącym numerze zamieściliśmy też pracę poświęconą systemowi chłodzenia układów elektronicznych opartemu na koncepcji pośredniego regeneracyjnego parowania schładzającego. Ostatni artykuł prezentuje zestaw narzędzi programowych do projektowania, weryfikacji i walidacji rozproszonych satelitarnych systemów nawigacji i sterowania.
Ponadto zamieszczamy sprawozdanie z Konkursu Prac Doktorskich i Dyplomowych „Młodzi Innowacyjni” organizowanego przez Sieć Badawczą Łukasiewicz – Przemysłowy Instytut Automatyki i Pomiarów PIAP, wyniki którego zostały ogłoszone w trakcie XXX Konferencji Naukowo-Technicznej „Automatyzacja – Nowości i Perspektywy” Automation 2026.
Mamy nadzieję, że zestaw opublikowanych artykułów będzie przydatny w Państwa pracy zawodowej, zainspiruje do kolejnych badań. Życzymy zajmującej lektury.
Redaktor naczelny kwartalnika Pomiary Automatyka Robotyka prof. dr hab. inż. Cezary Zieliński
Cykliczne harmonogramowanie zadań obliczeniowych i komunikacyjnych w systemach automatyki
Andrzej Bożek, Dariusz Rzońca
Politechnika Rzeszowska, Katedra Informatyki i Automatyki, ul. W. Pola 2, 35-021 Rzeszów
Streszczenie: W pracy formułowany i rozwiązywany jest problem wyznaczania optymalnego harmonogramu cyklicznego, który przydziela zadania obliczeniowe do poszczególnych wątków wielowątkowego sterownika przemysłowego, z uwzględnieniem komunikacji z pozostałymi sterownikami tworzącymi system rozproszony, tak aby zminimalizować wynikowy czas cyklu. Przedstawiono formalny opis problemu oraz jego reprezentację grafową, a także zaproponowano metodę optymalizacji opartą na programowaniu z ograniczeniami. Przeprowadzone eksperymenty obliczeniowe wskazują na potencjał praktycznego zastosowania proponowanego podejścia.
1. Wprowadzenie
Sterowniki przemysłowe PLC (ang. Programmable Logic Controller) i PAC (ang. Programmable Automation Controller) są szeroko stosowane w automatyce. Współczesne sterowniki zazwyczaj programowane są w językach normy IEC 61131-3 [A1]. Standard ten został wdrożony w Polsce jako PN-EN 61131-3. Zdefiniowano w nim języki programowania dla sterowników przemysłowych, takie jak: ST (ang. Structured Text), IL (ang. Instruction List), FBD (ang. Function Block Diagram), LD (ang. Ladder Diagram), SFC (ang. Sequential Function Chart). Norma definiuje podstawowe składowe POU (ang. Program Organization Unit), którymi mogą być programy, funkcje i bloki funkcyjne. Programy wykonywane są cyklicznie i zazwyczaj zawierają wywołania funkcji i bloków funkcyjnych w odpowiedniej kolejności. Sterownik może implementować wiele programów wykonywanych sekwencyjnie lub równolegle, w zależności od możliwości konkretnego urządzenia. Z ogólnego punktu widzenia można więc traktować te elementy jako cyklicznie wykonywane zadania obliczeniowe, połączone określonymi następstwami kolejnościowymi. W praktyce często stosowane są rozproszone systemy sterowania DCS (ang. Distributed Control System) składające się z grupy sterowników połączonych łączem komunikacyjnym. Wymiana danych w takim systemie wprowadza kolejne zadania, tym razem komunikacyjne, zazwyczaj również wykonywane cyklicznie, powiązane z odpowiednimi zadaniami obliczeniowymi uruchamianymi na sterownikach wchodzących w skład systemu. Podczas
Autor korespondujący:
Dariusz Rzońca, drzonca@kia.prz.edu.pl
Artykuł recenzowany nadesłany 01.12.2025 r., przyjęty do druku 09.05.2026 r.
Słowa kluczowe: harmonogramowanie cykliczne, programowanie z ograniczeniami, optymalizacja zasobów, komunikacja, sterownik przemysłowy działania systemu można zauważyć pewne mikro- i makrocykle komunikacyjne [1]. Parametry czasowe komunikacji mogą istotnie wpływać na wydajność całego systemu. W artykule rozważana jest problematyka jednoczesnego harmonogramowania cyklicznych zadań obliczeniowych i komunikacyjnych w systemach automatyki. Celem jest odpowiedni przydział zadań do wątków wykonywanych na danym urządzeniu oraz ustalenie ich kolejności w celu minimalizacji czasu wykonania cyklu w systemie. Przedstawione w artykule rozważania teoretyczne znajdują zastosowanie praktyczne. Istnieje wiele komercyjnych środowisk inżynierskich implementujących języki normy IEC 61131-3. Zazwyczaj mają one zamknięty charakter, pozwalając na programowanie sterowników konkretnego producenta. Nieco inne podejście przyjęto jednak w pakiecie inżynierskim CPDev (ang. Control Program Developer) [2, 3]. Środowisko CPDev zostało opracowane w Katedrze Informatyki i Automatyki Politechniki Rzeszowskiej w taki sposób, by było możliwe jego wdrożenie na różnych platformach sprzętowych, dzięki koncepcji generacji kodu wynikowego dla maszyny wirtualnej CPDev [4] implementowanej na różnych platformach docelowych. Programy sterowania napisane w językach normy IEC 61131-3 nie są kompilowane do kodu maszynowego docelowego procesora, lecz do kodu pośredniego VMASM (ang. Virtual Machine Assembler) [5]. Kod ten jest następnie wykonywany (interpretowany) na docelowej platformie sprzętowej przez dedykowaną maszynę wirtualną CPDev. Otwarta architektura pozwala na implementację CPDev we własnych produktach przez różnych producentów. Wśród przemysłowych wdrożeń CPDev można wymienić m.in. systemy automatyki okrętowej wytwarzane przez Praxis Automation Technology B.V. z Holandii czy systemy sterowania i nadzoru dla energetyki produkowane przez iGrid T&D z Hiszpanii. Rozwój środowiska CPDev stanowił początkową motywację dla przedstawionych w artykule badań (jeden ze współautorów artykułu jest członkiem zespołu rozwijającego CPDev), ale zaprezentowane tu wyniki należy rozpatrywać szerzej, nie tylko pod kątem ewentualnych wdrożeń w CPDev. Potencjalne zastosowanie praktyczne może polegać na wyposażeniu środowiska inżynierskiego w moduł harmonogramowania,
który odpowiadałby za automatyczny przydział zadań obliczeniowych do wątków i ustalał wynikowy porządek przetwarzania.
2. Przegląd istniejących rozwiązań
Sterowniki przemysłowe typowo budowane są na bazie procesorów jednordzeniowych. W literaturze rozważano różne podejścia do zastosowania procesorów wielordzeniowych lub architektur wieloprocesorowych, jak też rozproszonych systemów sterowania DCS. Ogólną koncepcję rozproszonych systemów automatyki przemysłowej przedstawiono w normie IEC 61499 [A2]. Norma ta rozszerza normę IEC 61131-3, definiując dziedzinowy język modelowania, służący do projektowania systemów DCS. Język ten jest zorientowany na systemy rozproszone, umożliwiając modelowanie całego systemu, składającego się z wielu pojedynczych sterowników PLC. Bloki funkcyjne umożliwiają pełną hermetyzację funkcjonalności (nie są dozwolone zmienne globalne), a aplikacja jest tworzona przez połączenie takich bloków. Dodatkowo norma definiuje model reprezentujący urządzenia w systemie i ich połączenia, poszczególne bloki funkcyjne są implementowane w odpowiednich urządzeniach. Mimo zalet oferowanych przez normę IEC 61499, jej praktyczne zastosowanie w przemyśle jest nadal ograniczone. Migracja istniejącego systemu automatyki, zgodnego z wymaganiami normy IEC 61131-3, do normy IEC 61499 może wiązać się z pewnymi wyzwaniami, szerzej opisanymi w bibliografii [6, 7].
W artykule [8] opisano wielordzeniowy procesor PLC, realizujący równoległe przetwarzanie algorytmów sterowania. W tej koncepcji programy sterujące składają się z fragmentów nadających się do równoległego wykonywania. Przedstawiono także odpowiedni kompilator zarządzający przydziałem poszczególnych elementów kodu do procesorów. Prototypowa architektura takiego procesora została wykonana z użyciem FPGA.
Układy FPGA często są stosowane w implementacjach wielordzeniowych bądź wieloprocesorowych sterowników przemysłowych. Takie podejście dla pakietu inżynierskiego CPDev przedstawiono np. w [9]. Rozważano także uproszczoną architekturę tylko dla języka IL, odrębną od maszyny wirtualnej CPDev, pozwalającą na zwiększenie wydajności [10].
Odmienną koncepcję, ale również zaimplementowaną na FPGA, przedstawiono w artykule [11]. Zaproponowano tam sposób projektowania rozproszonych systemów sterowania obejmujący zarówno architekturę systemu, jak też programowanie. Taki system składa się z rozproszonych wielordzeniowych sterowników połączonych siecią. Proponowany kompilator rozdziela elementy programu między jednostkami przetwarzania. W artykule [12] zaproponowano metodę równoległego wykonywania programów napisanych w językach normy IEC 61131-3 na procesorach wielordzeniowych. Metoda przeznaczona jest dla przemysłowych systemów cyberfizycznych CPS (ang. Cyber-Physical Systems). W artykule przedstawiono przykład realnego CPS do obsługi bagażu na lotnisku, gdzie równoległe wykonywanie prowadzi do skrócenia czasu cyklu aplikacji. Interesującą koncepcję równoległego przetwarzania, nie na poziomie języka normy IEC 61131-3, lecz na poziomie dołączanej biblioteki, omówiono w artykule [13]. Rzeczywisty kod IEC 61131-3 pozostaje sekwencyjny, choć wywoływana biblioteka przeprowadza obliczenia równoległe. W artykule [14] przedstawiono prototyp sterownika PLC opartego na dwurdzeniowym procesorze (ARM STM32). Na poszczególnych rdzeniach realizowane są dwa współpracujące projekty, a wymiana danych odbywa się przez współdzieloną pamięć. Model semantyczny dla takiego podejścia opisano w [15]. Zaproponowane rozwiązanie zostało zaimplementowane w środowisku CPDev.
Komunikacja między urządzeniami w systemie DCS może być prowadzona za pomocą różnych magistral i protokołów komunikacyjnych. Norma IEC 61158 [A3] definiuje sieci polowe. Ich rozwój z historycznego punktu widzenia opisano w [16]. Obecnie popularne są także architektury heterogeniczne, integrujące różne sieci [17]. Przegląd rozwiązań stosowanych w praktyce zamieszczono m.in. w monografiach [18, 19]. W niniejszym artykule komunikacja między elementami systemu rozpatrywana jest w sposób uproszczony, rozważając jedynie czas potrzebny na wymianę danych a także zajętość łącza komunikacyjnego, biorąc pod uwagę tryb half- lub full-duplex.
Automatyczny przydział poszczególnych zadań obliczeniowych do konkretnych rdzeni procesora danego sterownika PLC oraz ustalenie harmonogramu, według którego będą wykonywane, jest złożonym zagadnieniem optymalizacyjnym. Zadania te mogą wymieniać między sobą dane, co powoduje, że są powiązane pewnymi zależnościami obliczeniowymi, a więc konieczne jest ich ułożenie w odpowiednim porządku i zapewnienie wzajemnej synchronizacji. Sytuacja jeszcze bardziej się komplikuje, gdy rozważany jest system DCS składający się z kilku sterowników wymieniających dane wspólnym łączem komunikacyjnym, tym samym wolniejszym niż współdzielona pamięć lokalna, a jednocześnie każdy ze sterowników wchodzących w skład systemu może być wielordzeniowy. Pewne analogie można jednak znaleźć w literaturze przedmiotu. Przykładowo w pracy [20] rozważono problem harmonogramowania zadań obliczeniowych na równoległych procesorach. Warto zauważyć, że programy sterowania są cykliczne, można więc problem ich harmonogramowania odnieść także do zagadnień harmonogramowania cyklicznego dla procesów produkcyjnych [21].
3. Harmonogramowanie cykliczne w urządzeniach automatyki
Typowy cykl działania sterownika przemysłowego przedstawiono w postaci grafu (rys. 1a). Na początku prowadzony jest odczyt wejść (wierzchołek in grafu), następnie wykonywane jest zadanie obliczeniowe (proc), zapisywane wyjścia (out) i obsługiwana komunikacja (comm), po czym cykl powtarza się. Poszczególne operacje muszą być wykonywane sekwencyjnie, w ustalonej kolejności.
Gdy rozważamy sterownik wielordzeniowy, możliwe jest zdefiniowanie kilku zadań obliczeniowych. Część z nich musi być
Rys. 1. Koncepcja harmonogramowania cyklicznego w systemie automatyki
Fig. 1. The concept of cyclic scheduling in an automation system
wykonywana sekwencyjnie, ale część może być wykonywana równolegle. Graf definiujący następstwo poszczególnych operacji i może wyglądać, jak pokazano na rys. 1b. Ostatecznie prowadzi to do pewnego grafu, w którym wierzchołki symbolizują zadania obliczeniowe, a krawędzie określają ich następstwo kolejnościowe. Przykład takiego grafu pokazano na rys. 1c.
Wychodząc z założenia, że w urządzeniu automatyki każde zadanie przynależy do jakiegoś ciągu powtarzanych cyklicznie działań, nałożono równoważny warunek na reprezentację grafową, polegający na wymogu przynależności każdego wierzchołka do co najmniej jednego cyklu. W każdej chwili pracy systemu, albo dokładnie jedno zadanie reprezentowane przez wierzchołek każdego cyklu grafu jest wykonywane, albo trwa oczekiwanie na rozpoczęcie takiego zadania. Ponowne odwiedzenie tego samego wierzchołka w grafie kolejnościowym jest równoważne kolejnemu powtórzeniu danego zadania w cyklicznej pracy rzeczywistego systemu. Należy podkreślić, że w przyjętym modelu odchodzimy od klasycznej koncepcji cyklicznego powtarzania zadań uszeregowanych według struktury kolejnościowej ze wspólnym początkiem i wspólnym końcem, gdzie zapętleniu ulega harmonogram acykliczny. W omawianym przypadku rozważana jest ogólna postać harmonogramów cyklicznych, w których czas cyklu liczony jest między kolejnymi powtórzeniami każdego zadania z osobna [21]. Zwiększa to swobodę szeregowania i pozwala znacznie skracać czas cyklu, ale wymaga też innych modeli i algorytmów optymalizacyjnych.
Za pomocą grafu można modelować nie tylko pracę pojedynczego sterownika, lecz także rozproszonego systemu DCS, jeśli przyjmiemy, że wierzchołki zostały przypisane do wykonania na dostępnych sterownikach logicznych (rys. 2). Założono tu, że wierzchołki 1...4 (oznaczone kolorem czarnym) symbolizują zadania obliczeniowe wykonywane na urządzeniu A, natomiast wierzchołki 5...8 (kolor czerwony) modelują zadania wykonywane na urządzeniu B.
Krawędzie oznaczone kolorem niebieskim na rys. 2 łączą wierzchołki symbolizujące zadania wykonywane na różnych urządzeniach, tak więc oprócz następstwa kolejnościowego modelują pewną wymianę danych między tymi urządzeniami. Czas potrzebny na taką wymianę danych może być znaczny w porównaniu z czasem obliczeń poszczególnych zadań. Należy także rozważyć przypadek, gdy komunikacja odbywa się po wspólnej magistrali i nie może być jednocześnie prowadzona dla różnych krawędzi. Aby uwzględnić to w modelu przyjmijmy, że takie krawędzie wprowadzają dodatkowe węzły grafu, modelujące odpowiednie zadania komunikacyjne (rys. 2b i rys. 2c). Graf pokazany na rys. 2b prezentuje komunikację half-duplex. W danej chwili może być wykonywane tylko jedno z zadań komunikacyjnych realizujących wymianę danych między A i B w dowolnym kierunku, co jest formalnie równoważne przydziałowi jednego zasobu do wszystkich zadań komunikacyjnych. Graf na rys. 2c wyodrębnia zadania komunikacyjne osobno
transmitujące od A do B, oraz osobno od B do A. Mogą być one wykonywane równolegle (komunikacja full-duplex), co formalnie oznacza odrębne zasoby dla zadań komunikacji w każdym z kierunków. Zakładamy również, że każde z urządzeń może wykonywać równolegle kilka zadań obliczeniowych w osobnych wątkach. Na rys. 2 przyjęto m wątków dla urządzenia A oraz n wątków dla urządzenia B. Wymienione założenia prowadzą do sformułowania problemu harmonogramowania, który nazwiemy CSA (ang. Cyclic Scheduling for Automation), a jego syntetyczna charakterystyka jest następująca: dany jest zbiór urządzeń automatyki, a do każdego z nich przypisana jest liczba wątków obliczeniowych, do każdej pary urządzeń automatyki przypisany jest tryb komunikacji, half-duplex lub full-duplex, dany jest zbiór zadań obliczeniowych, a do każdego z nich przypisane są urządzenie przetwarzające oraz czas przetwarzania, do każdej uporządkowanej pary zadań obliczeniowych wykonywanych na różnych urządzeniach przypisany jest czas komunikacji, na zbiorze zadań określone są relacje kolejnościowe, a każde zadanie musi należeć do przynajmniej jednego cyklu wyznaczonego przez te relacje, cykle porządkują wykonywanie zadań w sposób opisany wcześniej, każdy wątek obliczeniowy może wykonywać jednocześnie co najwyżej jedno zadanie obliczeniowe, celem harmonogramowania CSA jest wyznaczenie takiego przydziału zadań do wątków obliczeniowych i takiego stabilnego wzorca harmonogramu cyklicznego, które zminimalizują czas cyklu.
Przez stabilny wzorzec harmonogramu cyklicznego rozumiemy takie uszeregowanie zawierające jednokrotnie wszystkie zadania, które powtarzane z przesunięciem o czas cyklu wygeneruje nieskończony harmonogram spełniający wszystkie ograniczenia, w którym każde zadanie będzie powtarzać się co czas cyklu. Dla grafu z rys. 2, zakładając przykładowe czasy poszczególnych zadań obliczeniowych i komunikacyjnych, jeden wątek urządzenia A, dwa wątki urządzenia B i komunikację full-duplex, można wyznaczyć harmonogram cykliczny (rys. 3). Wykres jest zbudowany z dwukrotnego powtórzenia stabilnego wzorca harmonogramu cyklicznego, a pierwsze z nich zostało wyodrębnione w zielonych liniach. W harmonogramie tym optymalny czas cyklu wynosi 5097 (co potwierdziła dalej omówiona metoda optymalizacji). Gdyby urządzenie B miało tylko jeden wątek, czas ten wzrósłby do 5267. Na zadaniach komunikacyjnych pokazano, między którymi zadaniami obliczeniowymi prowadzona jest transmisja. Zadania komunikacyjne nie nakładają się w czasie mimo zastosowanego trybu full-duplex, zatem w tym przy-
Rys. 2. Graf dla problemu CSA a) bez komunikacji, b) half-duplex, c) full-duplex Fig. 2. A graph of the CSA problem a) without communication, b) half-duplex, c) full-duplex
Andrzej Bożek, Dariusz Rzońca
CT=5097
Rys. 3. Harmonogram cykliczny z uwzględnieniem komunikacji dla przykładu z rys. 2
Fig. 3. A cyclic schedule including communication for the example in Fig. 2
padku tryb ten jest nadmiarowy, a tryb half-duplex zapewni taki sam czas cyklu.
4. Problem CSA
Instancja problemu CSA będzie reprezentowana przez krotkę (1)
gdzie:
T – zbiór zadań obliczeniowych, D – zbiór urządzeń automatyki, – zbiór par (poprzednik, następnik) określający relacje kolejnościowe zadań, – funkcja określona dla 12 , dd ≠ przy czym 1221 (,)(,), ddddµµ = funkcja przydziela do pary urządzeń tryb komunikacji: F/H – full/half-duplex, – przyporządkowuje zadaniu urządzenie automatyki, – przyporządkowuje urządzeniu liczbę wątków obliczeniowych, – określa czasy przetwarzania zadań obliczeniowych, – funkcja niezupełna określona dla 12 ()(), ttσσ ≠ której wartości reprezentują czasy zadań komunikacyjnych (po zakończeniu 1 , t a przed rozpoczęciem 2 ). t
Dodatkowo zakłada się, że każdy wierzchołek grafu skierowanego (T, S) znajduje się w co najmniej jednym cyklu, jak zostało wyjaśnione wcześniej, a także, że oraz D jest zbiorem dobrze uporządkowanym, co jest potrzebne do poprawnej realizacji dalszych etapów prezentowanej metody.
4.1. Grafowa reprezentacja instancji problemu
Przedstawiona formalna reprezentacja instancji problemu CSA porządkuje dane w sposób zrozumiały i wygodny dla inżyniera systemów automatyki. Dla celów optymalizacji zostanie ona przekształcona w dogodniejszą postać grafu skierowanego z etykietowanymi wierzchołkami:
gdzie:
przy czym: N – zbiór wierzchołków reprezentujących zadania realizowane w modelowanym systemie, zarówno zadania obliczeniowe ze zbioru T, jak i zadania komunikacyjne jednoznacznie określone przez pary zadań obliczeniowych (3), – zbiór łuków reprezentujących relacje kolejnościowe z S między zadaniami przetwarzanymi na tym samym urządzeniu oraz relacje kolejnościowe typu zadanie-komunikacja-zadanie w przypadku zadań przetwarzanych na różnych urządzeniach (4), – przyporządkowuje każdemu wierzchołkowi czas przetwarzania powiązanego zadania, obliczeniowego lub komunikacyjnego (5), – przypisuje każdemu wierzchołkowi zasoby (obliczeniowe lub komunikacyjne) ze zbioru R (6).
Elementy ze zbioru R, będące wartościami funkcji Ω mają postać par określających urządzenie i numer wątku obliczeniowego w przypadku zadań obliczeniowych, oraz formę par wskazujących komunikujące się urządzenia, w przypadku zadań komunikacyjnych. Dla trybu full-duplex komunikacja urządzeń , a d angażuje dwa odrębne zasoby (,) ddab oraz (,), ddba zależnie od kierunku, natomiast w przypadku trybu half-duplex jest to jeden zasób (min(,),max(,)) abab dddd (6). Tak skonstruowany zbiór R zapewnia, że dowolnym 12rr ≠ odpowiadają niezależne zasoby, na których zadania obliczeniowe lub komunikacyjne mogą być wykonywane współbieżnie. Z drugiej strony, zadanie może być wykonane za pomocą dowolnego zasobu (). n Ω
4.2. Optymalizacja harmonogramu
Reprezentacja grafowa instancji problemu CSA ukrywa szczegóły związane z systemami automatyki, takie jak rozróżnienie na zadania obliczeniowe i komunikacyjne, czy tryby komunikacji, oraz opisuje instancję w jednolity abstrakcyjny sposób właściwy dla metod harmonogramowania, uwzględniający zbiór zadań, czasy przetwarzania, dostępne zasoby i relacje kolejnościowe. Pozwala to rozpoznać rozważany problem jako rodzaj ogólnego problemu kolejnościowego hybrydowego (tj. z zasobami alternatywnymi), przeznaczonego do harmonogramowania cyklicznego. Poszczególne cechy problemu są znane, choć ich połączenie nie jest standardowe. Najbardziej oryginalna jest jednak jeszcze jedna cecha, polegająca na cyklicznych ograni-
(4) (5)
(6)
czeniach kolejnościowych. Jak zostanie wyjaśnione dalej, ma ona związek z dopuszczalnością rozwiązania oraz wymaga dodatkowego uwzględnienia w modelu optymalizacyjnym.
Niech będzie grafem (2) reprezentującym pewną instancję problemu CSA. Każdy graf powstały z przez usunięcie dokładnie jednego łuku w każdym cyklu będzie nazywany rozwinięciem porządkującym Z definicji jest grafem acyklicznym złożonym ze ścieżek będących rozwiniętymi cyklami z Ścieżki te określają porządek zadań w ramach ich jednego cyklicznego powtórzenia i zachowują wzajemne koincydencje (synchronizacje i rozwidlenia) pochodzące z Łuki z usunięte w należy interpretować jako relacje kolejnościowe zadań między następującymi po sobie powtórzeniami zapętlonego wzorca harmonogramu. Uzyskana struktura kolejnościowa jest acykliczna, zatem dowolne posortowanie topologiczne następstwa zadań spełni jej ograniczenia. Odpowiednie rozsunięcie przedziałów trwania tak posortowanych zadań zapewni również spełnienie wszystkich ograniczeń zasobowych. Instancja problemu ma zatem rozwiązania dopuszczalne. Załóżmy teraz, że nie ma rozwinięcia porządkującego. Oznacza to, że każdy wybór łuków rozcinających wszystkie cykle spowoduje usunięcie z pewnego cyklu co najmniej dwóch łuków. Takiego cyklu nie da się przełożyć na odpowiadającą mu zapętloną sekwencję zadań w harmonogramie, wymaganą w poprawnym rozwiązaniu, ponieważ między każdą parą wierzchołków z usuniętym łukiem pozostanie ścieżka skierowana przeciwnie do tego łuku (inaczej jego usunięcie nie byłoby konieczne do rozcięcia cyklu). Ostatecznie stwierdzamy, że instancja problemu CSA reprezentowana przez graf ma rozwiązanie wtedy i tylko wtedy, gdy ma rozwinięcie porządkujące. W celu komputerowej optymalizacji instancji problemu CSA zastosowano narzędzie CP-SAT z pakietu Google OR-Tools, działające w oparciu o technikę programowania z ograniczeniami [22]. Wymagało to opracowania jeszcze jednej konwersji opisu instancji, z reprezentacji do deklaratywnego modelu optymalizacji złożonego ze zmiennych decyzyjnych, ograniczeń i funkcji celu w formie wspieranej przez użyte narzędzie. Model jest obszerny, ale używa standardowych znanych wzorców, dlatego dla zwięzłości nie będzie tu prezentowany. Do standardowych wzorców należą: odwzorowanie czasów trwania zadań przez zmienne decyzyjne przedziałowe, zastosowanie zmiennych przedziałowych opcjonalnych do reprezentacji zasobów alternatywnych oraz wprowadzenie ograniczeń zasobowych za pomocą deklaracji no-overlap. Działaniem dodatkowym i niestandardowym jest przydzielenie każdemu łukowi zmiennej binarnej, reprezentującej wybór tego łuku do rozcięcia porządkującego i wprowadzenie ograniczeń przyrównujących do jedności sumę wszystkich podzbiorów zmiennych odpowiadających cyklom w Minimalizowaną funkcją celu, równoważną czasowi cyklu, jest wyrażenie decyzyjne będące maksimum z rozpiętości czasów zadań obciążających poszczególne zasoby (tj. wątki obliczeniowe) oraz czasów zadań ułożonych wzdłuż ścieżek powstałych z rozciętych cykli grafu Narzędzie CP-SAT pozwala na uzasadnienie optymalności rozwiązania przez zrównanie górnego i dolnego ograniczenia wartości funkcji celu. Ilekroć w tym artykule rozwiązanie określane jest jako optymalne, potwierdzenie uzyskano tą właśnie metodą.
4.3. Optymalizacja
liczby wątków obliczeniowych
Model optymalizacyjny przedstawiony w sekcji 4.2 minimalizuje czas cyklu dla instancji CSA przy ustalonej liczbie wątków obliczeniowych dostępnych na poszczególnych urządzeniach. W praktyce może być potrzebna odpowiedź na pytanie postawione ogólniej: jaka najmniejsza liczba wątków będzie wystarczająca, aby uzyskać najkrótszy czas cyklu? Dzięki takiej wiedzy nadmiarowe wątki, które nie skrócą cyklu pracy, można np. uśpić dla oszczędności lub przydzielić do innych programów. Pytanie jest postawione poprawnie, ponieważ po przekroczeniu pewnej liczby wątków ograniczenia zasobowe przestaną być aktywne i dalsze skracanie czasu cyklu nie będzie możliwe. Niech (,)µη oznacza
czas cyklu uzyskany w optymalizacji (sekcja 4.2) dla instancji problemu z ustaloną funkcją η Rozważany problem minimalizacji liczby wątków uściślimy do poszukiwania postaci funkcji
:N argmin(,),(), d d
(7)
gdzie minimum jest wyznaczane dla porządku leksykograficznego dwóch argumentów. Jest to meta-optymalizacja, traktująca wyniki problemu optymalizacji z sekcji 4.2 jako elementy przestrzeni rozwiązań.
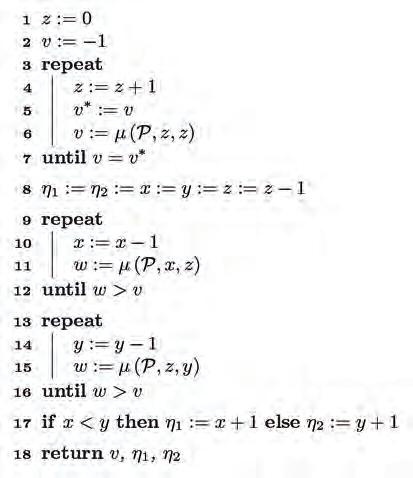
Dla podstawowego, ale zasadniczego w praktyce przypadku, w którym są tylko dwa urządzenia, opracowano heurystyczny algorytm meta-optymalizacji (7) – pseudokod.
Pseudokod. Algorytm minimalizacji liczby wątków obliczeniowych Pseudocod. Algorithm for miniminizing the number of Computational threads
Zmienne 1 , η 2η oznaczają liczbę wątków urządzeń, tzn. D = {d1, d2}, ()dii ηη = dla i = 1, 2, a notacja (,)µη została ukonkretniona do postaci 12 (,,).µηη Najpierw wyznaczane są minimalne długości czasu cyklu dla sukcesywnie zwiększanej liczby wątków (pętla w liniach 3–7), przy czym 12 . ηη = Etap ten kończy się, gdy (,,)(,1,1), zzzzv µµ=++= czyli po raz pierwszy zwiększenie liczby wątków nie zmniejsza czasu cyklu, natomiast v zostaje uznane za minimum pierwszego elementu z pary leksykograficznej w (7). Zakończenie etapu opiera się na założeniu, że ograniczenia zasobowe przestały być aktywne dla liczby wątków równej z i dalsze jej zwiększanie jest bezcelowe w kontekście sformułowania (7). Kolejna część algorytmu bazuje na spostrzeżeniu, że uzyskanie minimum dla 12 (,,)µηη w ogólnym przypadku nie wymaga 12 , ηη = ponieważ zmniejszenie tylko jednej z tych wartości może jeszcze nie uaktywnić ograniczeń zasobowych wydłużających czas cyklu. Wobec tego, poszukiwana jest najmniejsza wartość 1η przy zachowaniu 2 , z η = która pozwoli utrzymać 12 (,,) v µηη = (linie 9–12), a następnie odwrotnie, najmniejsza wartość 2η przy zachowaniu 1 z η = (linie 13–16). Ostatecznie (linia 17) wybierana jest taka para 12 (,), ηη która minimalizuje sumę 12 , ηη + tj. drugi element pary leksykograficznej w (7), przy zachowaniu minimum elementu pierwszego.
Algorytm jest sformułowany w prosty sposób, działa deterministycznie i łatwo można oszacować górne ograniczenie liczby
Andrzej Bożek, Dariusz Rzońca
jego kroków w sensie powtórzeń podrzędnej optymalizacji CSA, ponieważ 12 (,,)µηη nie może maleć, gdy liczba wątków danego urządzenia przekroczy liczbę przypisanych do niego zadań. Nie jest obecnie potwierdzone, ani wykluczone, że przyjęta trajektoria przeszukiwania przestrzeni rozwiązań zapewnia optymalność w sensie (7). Ustalenie tego wymaga dalszych analiz, aktualnie algorytm należy uznać za heurystyczny.
Przykład działania algorytmu został przedstawiony na rys. 4 utworzonym na podstawie przebiegu rzeczywistych obliczeń. Każdy kwadrat odpowiada jednemu wykonaniu optymalizacji podrzędnej CSA dla 1η i 2η określonych przez położenie kwadratu w układzie współrzędnych. Liczby w kolorze czerwonym oznaczają kolejność obliczeń, a czarne reprezentują uzyskane
długości cykli obejmują łącznie zadania oliczeniowe i komunikacyjne. Przyjęta metoda generowania danych zapewniła duże zróżnicowanie w konfiguracji cykli. Można też zauważyć kilka łatwo interpretowalnych prawidłowości. Na przykład, w zestawie A ⟨1, 2⟩ występują bezpośrednio wylosowane cykle o długościach 1 i 2, a także cykle o długości 4, będące wynikiem dodania wierzchołków zadań komunikacyjnych do cykli o długościach 2 z przetwarzaniem wylosowanym na różnych urządzeniach. Cykle o innych długościach dla zestawu A nie są możliwe, ponieważ miałyby postać konkatenacji cykli dwuwierzchołkowych, a takie konkatenacje stanowią zawsze koincydencję dwóch cykli skierowanych przeciwnie, a więc reprezentujących niewykonalną sekwencję zadań. Dla dłuższych cykli składowych (tzn. bezpośrednio losowanych) konkatenacje są jednak możliwe i w ten sposób powstają cykle wynikowe o długościach dochodzących do 13. Dane w tabeli potwierdzają oczywisty fakt, że konkatenacje nie utworzą cykli o długości 1 (wierzchołek z pętlą), jeśli takie cykle podstawowe nie będą wprowadzone w procesie generowania (zestawy D, E, F).
Wszystkie pozostałe parametry generowania były jednakowe dla wszystkich zestawów. W każdym przypadku instancje reprezentują problem z dwoma urządzeniami, do których przydzielono odpowiednio 7 i 11 zadań obliczeniowych. Czas każdego zadania obliczeniowego został wylosowany z przedziału ⟨65, 145⟩, a komunikacyjnego z przedziału ⟨15, 35⟩ z rozkładem dyskretnym jednostajnym. Liczba zadań została eksperymentalnie dobrana na podstawie kilku prób w ten sposób, aby czasy obliczeń dla pojedynczej instancji wynosiły średnio od kilku do kilkudziesięciu minut.
5.2. Wyniki
Rys. 4. Heurystyczna minimalizacja liczby wątków obliczeniowych Fig. 4. Heuristic minimization of the number of computational threads
wartości 12 (,,).µηη Pierwszy etap algorytmu kończy się na kroku 5, ponieważ (,5,5)(,4,4).µµ = Następnie odbywa się etap minimalizacji 1η przy zachowaniu 2 4, η = który kończy się krokiem 8, w którym 12 (,,)µηη już wzrasta. Analogicznie poszukiwanie najmniejszego 2η dla 1 4 η = kończy się na kroku 9. Kwadraty zaznaczone kolorem żółtym (terminujące) odpowiadają wynikom wskazującym przekroczenie zakresów poszukiwań. Rozwiązanie najlepsze w sensie (7) jest reprezentowane przez ten z pozostałych kwadratów (zielonych), który ma najniższą wartość 12 (,,),µηη a przy tym minimalną sumę 12 ηη + W przykładzie jest to kwadrat nr 7. Dla rozważanej instancji problemu CSA można zatem uzyskać czas cyklu 415, pod warunkiem dostępności co najmniej dwóch i czterech wątków obliczeniowych odpowiednio na urządzeniach 1d i 2 d
5. Eksperymenty obliczeniowe
5.1. Instancje testowe
Do badań obliczeniowych wygenerowano sześć zestawów testowych po 10 instancji każdy, różniących się statystycznymi parametrami cykli: A ⟨1, 2⟩, B ⟨1, 3⟩, C ⟨1, 4⟩, D ⟨2, 4⟩, E ⟨3, 4⟩, F ⟨2, 3⟩. Generowanie polegało na iteracyjnym dodawaniu losowych cykli ograniczeń kolejnościowych o długościach losowanych z przedziału ⟨a, b⟩ przypisanego danemu zestawowi (z rozkładem dyskretnym jednostajnym), aż wszystkie zadania obliczeniowe (tj. wierzchołki grafu) znajdą się co najmniej w jednym cyklu. Napotkanie ograniczeń niespełnialnych przez CSA (brak rozwinięcia porządkującego) powodowało odrzucenie wylosowanego cyklu i dzięki temu zestawy zawierają tylko instancje mające rozwiązania.
W tabeli 1 zamieszczono uzyskane liczby cykli o określonych długościach dla zestawów S i poszczególnych instancji N. Podane
Eksperymenty optymalizacyjne zostały przeprowadzone na komputerze z procesorem AMD Ryzen 9 3900X i 96 GB pamięci RAM. Wszystkie obliczenia wykonano w jednakowych warunkach, bez obciążania jednostki obliczeniowej innymi zadaniami. Wszystkie instancje zostały w pełni rozwiązane, tzn. z uzyskaniem potwierdzenia optymalności wyniku. W niektórych przypadkach nie było to niezbędne, ponieważ bieżące ograniczenia funkcji celu wykluczały optymalność danego przypadku w algorytmie minimalizacji liczby wątków, jednak wybrano takie podejście, aby lepiej ocenić czasy pełnej optymalizacji, jako aspekt efektywności zastosowanej metody.
Optymalizacja jednej instancji w jednym trybie (full/half-duplex) wymagała przetworzenia kilku modeli dla CP-SAT z liczbą wątków obliczeniowych zmienianą według algorytmu z sekcji 4.3, w związku z tym w ramach eksperymentów zoptymalizowano łącznie 782 modele.
Wybrane parametry charakteryzujące wyniki optymalizacji zostały wyszczególnione w tabeli 2. Dla każdej instancji określonej symbolem zestawu S i numerem porządkowym N podano minimalny czas cyklu uzyskany dla przetwarzania jednowątkowego 1 min , C a następnie dla obu trybów komunikacji kolejno: sumaryczną liczbę weryfikacji K, optymalne liczby wątków A:B (w sensie algorytmu z sekcji 4.3) i odpowiadający im minimalny czas cyklu min , C a także sumaryczny czas obliczeń T (w sekundach) z całego schematu optymalizacji. Dla ułatwienia interpretacji, w każdej parze odpowiadających sobie parametrów dla dwóch trybów komunikacji wartość korzystniejsza, tzn. mniejsza, została zapisana pogrubioną czcionką.
Okazało się, że dla wszystkich badanych instancji optymalny czas komunikacji w przetwarzaniu jednowątkowym jest identyczny, niezależnie od trybu komunikacji. Z tego względu został on podany w tabeli 2 poza sekcjami Full i Half. Wynik ten oznacza, że dla rozważanych instancji testowych w konfiguracji jednowątkowej wąskie gardło stanowią zasoby obliczeniowe, a nie komunikacyjne. Scenariusz przeciwny również jest realny, przy czym wymagałby innych parametrów instancji, które warto wygenerować i zbadać w dalszych pracach.
Rys. 5. Histogramy dla wybranych parametrów wynikowych: a) całkowity czas optymalizacji, b) czas optymalizacji do odnalezienia najlepszego rozwiązania, c) liczba modeli CP-SAT przypadających na instancję testową
Fig. 5. Histograms for selected result parameters: a) total optimization time, b) optimization time to find the best solution, c) number of CP-SAT models per benchmark instance
Czas optymalizacji jest zwykle krótszy dla trybu full-duplex (38 instancji, 63,3 %), a jeśli jest o dwrotnie (22 instancje, 36,7 %), to różnice są niewielkie. Wynika stąd, że tryb halfduplex jest trudniejszy w optymalizacji, prawdopodobnie z powodu powstawania dodatkowych ścieżek krytycznych na ograniczonym zasobie komunikacyjnym i w efekcie bardziej złożonym procesie przeszukiwania rozwiązań. Sumaryczny czas wszystkich obliczeń dla trybu full-duplex wyniósł 244 337 s (niecałe 68 godzin), podczas gdy dla trybu half-duplex aż 2 587 522 s (prawie 30 dni). Zdecydowana większość czasu obliczeń dotyczy jednak optymalizacji dwóch modeli CP-SAT
dla instancji nr 4 zestawu D i liczby wątków 2:2 oraz 3:2, która trwała odpowiednio 978 524 i 1 207 590 s (ok. 11 i 14 dni). Wszystkie inne modele (w liczbie 780) zostały zoptymalizowane w czasie nie dłuższym niż 77 654 s (niecałe 22 godziny), a 550 z nich wymagało obliczeń trwających maksymalnie godzinę. Dla tych ostatnich na rys. 5a przedstawiono histogram rozkładu czasów, który ma regularną malejącą postać z wyraźną dominacją liczby czasów najkrótszych. Uzyskane czasy obliczeń byłyby nieakceptowalne w praktyce, jednak w rzeczywistości dowód optymalności nie jest niezbędny. W związku z tym, sprawdzono inny parametr, jakim jest czas potrzebny do uzyskania
Rys. 6. Mapy minimalizacji liczby wątków obliczeniowych (zestaw A) Fig. 6. Maps for minimizing the number of computational threads (set A)
rozwiązania o wartości optymalnej, bez dowodu jej otrzymania. Rozkład wartości tego parametru przedstawiono na histogramie (rys. 5b), uwzględniającym wszystkie 782 modele. Ten czas nigdy nie przekracza 2 s, a zwykle jest znacznie krótszy. Oznacza to, że zaproponowaną metodę można z powodzeniem zastosować do prac projektowych wykonywanych w czasie rzeczywistym w środowiskach inżynierskich lub w autonomicznych procedurach inicjalizacyjnych systemów automatyki (np. po rekonfiguracji zmieniającej liczbę dostępnych wątków obliczeniowych). Testowane instancje zawierają co prawda dosyć mało zadań obliczeniowych (łącznie 18 zadań), ale dla systemów automatyki jest to liczba reprezentatywna.
Realizacja heurystycznego schematu minimalizacji liczby wątków obliczeniowych wymagała optymalizacji 5–9 modeli CP-SAT dla każdej instancji (kolumny K z tabeli 2). Rozkład liczby modeli przypadających na instancję został przedstawiony na histogramie (rys. 5c). Do szczegółowej analizy schematu minimalizacji potrzebna jest mapa wprowadzona w sekcji 4.3 (rys. 4). Jako przykład, na rys. 6 przedstawiono zestawienie takich map dla zestawu testowego A. Dla zwiększenia czytelności pominięto bloki terminujące, dlatego liczby bloków na rys. 6 są o 3 mniejsze od wartości K w tabeli 2. Pominięto również oczywistą numerację kolejności przetwarzania bloków.
Wartości minimalnego czasu cyklu dla przypadków jednowątkowych 1 min () C zawierają się w przedziale ⟨1002, 1790⟩, a w przypadkach z optymalną liczbą wątków min () C są bardziej zróżnicowane i mieszczą się w przedziale ⟨305, 1606⟩. Największe względne skrócenie czasu cyklu, w wyniku zastosowania harmonogramu wielowątkowego, wystąpiło dla pierwszego testowanego przypadku (zestaw A, instancja nr 1, tryb full-duplex) i wyniosło 1159/305 = 3,8. Najmniejsze przyspieszenie wykonania programu wynosiło 1790/16061,11 ≅ i dotyczy instancji nr 3 zestawu E, charakteryzującej się również największymi zminimalizowanymi czasami cyklu wśród wszystkich przypadków. Proporcja liczby zadań 7:11 dla urządzeń A i B oraz wspólny rozkład losowy wszystkich czasów przetwarzania sugerują, że optymalna liczba wątków obliczeniowych powinna być statystycznie większa dla urządzenia B. Rzeczywiście, liczba wątków jest większa w 81 przypadkach (67,5 %) oraz jednakowa dla obu urządzeń w pozostałych 39 przypadkach. Użytecznym w praktyce wynikiem optymalizacji jest harmonogram cyklicznego przetwarzania zadań dla scenariusza z optymalną liczbą wątków obliczeniowych, albo z liczbą wątków dostępnych w rzeczywistym systemie, jeśli optymalna byłaby zbyt duża. W ramach eksperymentów dane opisujące takie harmonogramy zostały zarejestrowane dla wszystkich zoptymalizowanych instancji. Dla przykładu przedstawiony jest jeden z nich (rys. 7), dotyczący instancji nr 4 zestawu D w trybie half-duplex, tj. przypadku, którego potwierdzenie optymalności zajęło najwięcej czasu. W celu zwiększenia czytelności, pominięto opisy zadań komunikacyjnych.
6. Podsumowanie
W artykule przeanalizowano problem CSA wyznaczania cyklicznego harmonogramu o minimalnym czasie cyklu, przydzielającego zadania obliczeniowe do wątków sterownika przemysłowego i uwzględniającego komunikację. Przedstawiono grafową reprezentację problemu i optymalizację wykorzystującą narzędzie programowania z ograniczeniami, minimalizującą czas cyklu dla zadanej liczby wątków. Zaproponowano także heurystyczny algorytm wyznaczania optymalnej liczby wątków (tj. takiej, której zwiększanie nie prowadzi do poprawy parametrów czasowych), co może mieć znaczenie praktyczne. Wykonano szereg długotrwałych (trwających łącznie kilkadziesiąt dni) eksperymentów obliczeniowych, prowadzonych w każdym przypadku, aż do uzyskania dowodu optymalności uzyskanego rozwiązania. Warto jednak zauważyć, że najlepszy harmonogram, choć bez dowodu optymalności, był każdorazowo uzyskiwany już po kilku sekundach, co pozwala tak wyznaczony harmonogram przyjąć w zastosowaniach praktycznych, gdzie dowód optymalności nie jest konieczny. Pokazuje to, że możliwe jest rozbudowanie środowiska inżynierskiego o moduł harmonogramowania automatycznie wyznaczający harmonogram CSA podczas projektowania systemu.
Plany dalszych prac nad optymalizacją CSA obejmują kilka zagadnień. Po pierwsze, zaproponowany algorytm optymalizacji liczby wątków obliczeniowych ma charakter wstępny i może zostać ulepszony. Jego uzasadnienie jest heurystyczne, a implementacja uproszczona, np. nie wykorzystuje się bieżącej informacji o dolnych i górnych ograniczeniach funkcji celu, które mogłyby szybciej przerwać niektóre jej etapy. Po drugie, warto opracować inne algorytmy optymalizacji i porównać ich efektywność z metodą zaproponowaną w niniejszej pracy. Po trzecie, dane i wyniki optymalizacji charakteryzują się licznymi skomplikowanymi cechami. Trudno je wyodrębnić z tabel 1 i 2, a same tabele uwzględniają tylko niektóre z tych cech. Z tego względu warto użyć metod AI do wsparcia takiej analizy i wykrywania nieoczywistych właściwości, które mogą pomóc w lepszym zrozumieniu problemu CSA i udoskonalaniu metod jego optymalizacji.
Bibliografia
1. Kwiecień A., Analiza przepływu informacji w komputerowych sieciach przemysłowych, „Studia Informatica”, Vol. 23, No. 1(47), 2002.
2. Rzońca D., Sadolewski J., Stec A., Świder Z., Trybus B., Trybus L., Implementacja środowiska inżynierskiego na przykładzie pakietu CPDev, „Pomiary Automatyka Robotyka”, R. 24, Nr 1, 2020, 21–28, DOI: 10.14313/PAR_235/21.
Rys. 7. Optymalny harmonogram cykliczny dla zadania D.4-H Fig. 7. An optimal cyclic schedule for the instance D.4-H
3. Rzońca D., Sadolewski J., Stec A., Świder Z., Trybus B., Trybus L., CPDev engineering environment for control programming, [In:] Trends in Advanced Intelligent Control, Optimization and Automation, AISC, Vol. 577, 2017, 303–314, DOI: 10.1007/978-3-319-60699-6_29.
4. Trybus B., Development and Implementation of IEC 61131-3 Virtual Machine, “Theoretical and Applied Informatics”, Vol. 23, No. 1, 2011, 21–35 DOI: 10.2478/v10179-011-0002-z.
5. Sadolewski J., Trybus B., Compiler and virtual machine of a multiplatform control environment, “Bulletin of the Polish Academy of Sciences Technical Sciences”, Vol. 70, No. 2, 2022, DOI: 10.24425/bpasts.2022.140554.
6. Lyu G., Brennan R.W., Towards IEC 61499-Based Distributed Intelligent Automation: A Literature Review, “IEEE Transactions on Industrial Informatics”, Vol. 17, No. 4, 2021, 2295–2306, DOI: 10.1109/TII.2020.3016990.
7. Ashiwal V., Miguel-Escrig O., Wiesmayr B., Zoitl A., Romero-Pérez J.-A., Identification and Evaluation of Pitfalls in the Migration From IEC 61131-3 to IEC 61499: A Review, “IEEE Open Journal of the Industrial Electronics Society”, Vol. 6, 2025, 575–590, DOI: 10.1109/OJIES.2025.3558685.
8. Milik A., Chmiel M., Hrynkiewicz E., Multiple core PLC CPU with tight thread synchronization, [In:] International Conference on Signals and Electronic Systems (ICSES), 2016, 253–258, DOI: 10.1109/ICSES.2016.7593861.
10. Hajduk Z., IEC61131-3 Instruction List Language Processor for FPGAs, “Electronics”, Vol. 12, No. 19, 2023, DOI: 10.3390/electronics12194052.
11. Milik A., Hrynkiewicz E., Distributed PLC Based on Multicore CPUs – Architecture and Programming, “IFAC-PapersOnLine”, Vol. 49, No. 25, 2016, DOI: 10.1016/j.ifacol.2016.12.001.
12. Canedo A., Al-Faruque M.A., Towards parallel execution of IEC 61131 industrial cyber-physical systems applications, [In:] Design, Automation & Test in Europe Conference & Exhibition (DATE), 2012, 554–557, DOI: 10.1109/DATE.2012.6176530.
13. Specht F., Flatt H., Eickmeyer J., Niggemann O., Exploiting multicore processors in PLCs using libraries for IEC
14. Hubacz M., Trybus B., Dual-Core PLC for Cooperating Projects with Software Implementation, “Electronics”, Vol. 12, No. 23, 2023, DOI: 10.3390/electronics12234730.
15. Hubacz M., Sadolewski J., Trybus B., Model i implementacja dwurdzeniowego sterownika programowalnego opartego na maszynie wirtualnej, „Pomiary Automatyka Robotyka”, R. 28, Nr 3, 2024, 93-99, DOI: 10.14313/PAR_253/93.
16. Thomesse J., Fieldbus Technology in Industrial Automation, “Proceedings of the IEEE”, Vol. 93, No. 6, 2005, 1073–1101, DOI: 10.1109/JPROC.2005.849724.
17. Scanzio S., Wisniewski L., Gaj P., Heterogeneous and dependable networks in industry – A survey, “Computers in Industry”, Vol. 125, 2021, DOI: 10.1016/j.compind.2020.103388.
18. Kwiecień R., Komputerowe systemy automatyki przemysłowej, Helion, 2012.
19. Stój J., Wybrane zagadnienia sieci komunikacyjnych w przemysłowych systemach komputerowych, Wydawnictwo Politechniki Śląskiej, 2023.
20. Dorota D., Smutnicki C., A boundle of on-line algorithms for scheduling computational tasks, “International Journal of Electronics and Telecommunication”, Vol. 71, No. 2, 2025, 397–402, DOI: 10.24425-ijet.2025.153585.
21. Smutnicki C., A New Approach for Cyclic Manufacturing, [In:] IEEE 22nd International Conference on Intelligent Engineering Systems (INES), 2018, 275–280, DOI: 10.1109/INES.2018.8523903.
22. Perron L., Didier F., Gay S., The CP-SAT-LP Solver, [In:] 29th International Conference on Principles and Practice of Constraint Programming (CP 2023), Vol. 280 of Leibniz International Proceedings in Informatics (LIPIcs), 2023, DOI: 10.4230/LIPIcs.CP.2023.3.
Cyclic Scheduling of Computational and Communication Tasks in Automation Systems
Abstract: The paper investigates the problem of constructing a cyclic schedule that assigns computational tasks to individual threads of a multithreaded industrial controller, while explicitly incorporating communication with other controllers in the distributed system, with the objective of minimizing the resulting cycle time. A formal problem definition and its graph-based representation are presented, and an optimization approach based on a constraint programming is proposed. The computational experiments demonstrate the potential for practical application.
Licencjat matematyki (Uniwersytet Rzeszowski 2002), magister inżynier informatyki (Politechnika Rzeszowska 2004), doktor nauk technicznych w dyscyplinie informatyka, specjalność przemysłowe systemy informatyki (Politechnika Śląska 2012). Od 2004 roku asystent, a od 2013 adiunkt w Katedrze Informatyki i Automatyki Politechniki Rzeszowskiej. Jego zainteresowania naukowe koncentrują się na kolorowanych sieciach Petriego oraz zagadnieniach związanych z komunikacją w systemach automatyki.
dr inż. Andrzej Bożek
abozek@prz.edu.pl
ORCID: 0000-0003-3015-7474
Absolwent Wydziału Elektrotechniki i Informatyki Politechniki Rzeszowskiej (2008). Stopień doktora nauk technicznych w dyscyplinie informatyka uzyskał w 2015 r. Pracuje jako adiunkt w Katedrze Informatyki i Automatyki Politechniki Rzeszowskiej. Jego zainteresowania naukowe dotyczą optymalizacji dyskretnej, harmonogramowania zadań oraz projektowania układów sterowania.
Numerical Analysis of Stability of the Variable Parameters, Fractional Order Transfer Functions
Krzysztof Oprzędkiewicz
Dept of Automatic Control and Robotics, Faculty of Electrical Engineering, Automatic Control, Informatics and Biomedical Engineering, AGH University, al. A. Mickiewicza 30, 30-059 Krakow, Poland
Abstract: In the paper the numerical analysis of the practical stability of the new, variable parameters, fractional order transfer function models is addressed. The considered transfer functions are constructed using discrete, variable parameters FOBD approximation. This implies that only sufficient unstability or equivalently necessary stability conditions can be given. They do not assure full and unique information about stability. The considered algorithm uses interval approach and Monte Carlo method. The application of interval analysis allows to quickly detect unstability at vertices of tested area. The proposed algorithm allows to check the stability of predefined range of parameters as well as to estimate of stability areas.
Keywords: fractional order transfer function, time-variant system, FOBD approximation, stability, Monte Carlo method
Acronyms
FO – Fractional Order, C definition – Caputo definition, GL definition – Grünwald-Letnikov definition, FOBD – Fractional Order Backward Difference, FOPID – Fractional Order PID, RL definition – Riemann-Liouville definition, VO – Variable Order, VT – Variable Time Constant, VOVT – Variable Order and Variable Time Constant.
1. Introduction
Variable parameter and variable fractional order models are expected to precisely describe a behavior of physical systems or phenomena, for which the classic, constant parameter model is not enough. VO FOPID controllers are also required to assure better control performance as FOPID controllers with fixed orders.
The first proposal of a VO fractional derivative was developed by [1]. Their definition was based on the VO RL integral and the Marchaud derivative. Later [2] give definitions of VO derivative
Autor korespondujący: Krzysztof Oprzędkiewicz, kop@agh.edu.pl
Artykuł recenzowany nadesłany 22.11.2025 r., przyjęty do druku 26.03.2026 r.
Zezwala się na korzystanie z artykułu na warunkach licencji Creative Commons Uznanie autorstwa 4.0 Int.
for RL, C and GL definitions as well as theoretical background for VO. In addition, this paper proposes the use of Fuzzy Logic to approximate of VO.
Various approximation methods for variable fractional order systems have been known since years. For example, the time-continuous approximation of VO system using C definition is proposed by [3]. An alternative approach to VO operator, using Scarpi integral and derivative is proposed by [4].
An estimation of variable parameters fractional system using Triple Estimation algorithm is presented by [5], the analytical solution of VO differential equations has been proposed by [6]. The solution of variable fractional order state equation with distributed delays is given by [7]. In [8] stability conditions for variable fractional dynamic systems especially dedicated to chaotic systems are proposed.
State of the art in the area of VO fractional operator has been given by [9]. It covers problems from theoretical background to various applications of VO operator. Applications in special issues of mechanics (e.g. viscoelastics), transport processes and anomalous diffusion, fractals, VO filters are recalled as well as applications of VO FOPID controller and other control algorithms employing VO operator.
The papers [10] and [11] propose the discrete approximation using GL definition and FOBD approximation as well as its application to construct variable fractional order inertial and oscillatory transfer functions. In these papers the time variable fractional order was included to FOBD approximator factors. This approach has been continued in the article [12], proposing the use of variable fractional order in the FOPID controller.
Variable parameters fractional systems with time-invariant order need to be mentioned too. Latest research in this area focuses mainly on control problems. For example [13] deals with time optimal control, [14–17] analyse the controllability and observability of these systems. The paper [18] proposes the extension of the Floquet-Lyapunov transformation to the fractional discrete-time linear systems with periodically varying parameters.
The new, VOVT inertial transfer function model is proposed in the paper [19]. This paper analyses its main properties, but the stability conditions can only be given for specific cases. In addition, they have a form of sufficient or necessary conditions. This implies that they are not able to give full information about stability.
In such a situation, a precise numerical analysis can be helpful. It is expected to check the stability of model for given ranges of its parameters (independently on their variability) as well as to estimate a range of stable parameters for given sample time of model.
In this paper the new, numerical method of stability analysis of the VOVT inertial transfer function is addressed. The proposed algorithm uses interval approach and Monte Carlo method.
The paper is organized as follows. Preliminaries draw theoretical background to present of main results. Next the proposed VOVT transfer functions are recalled. Furthermore the numerical method of stability testing is proposed and validated.
2. Preliminaries
2.1. Basics of fractional calculus
Elementary ideas from fractional calculus can be found in many books, e.g. [20–23]. Here only some definitions necessary to present of main results will be recalled.
First of all the fractional-order, integro-differential operator (see e.g. [20, 23, 24]) needs to be given. It is as follows:
Definition 1. The elementary fractional order operator The fractional-order integro-differential operator is defined as follows:
For β = 1 the two parameter function (4) turns to one parameter function (3).
The fractional-order, integro-differential operator can be described by various definitions, given by Grünwald and Letnikov (GL Definition), Riemann and Liouville (RL Definition) and Caputo (C Definition). In the further consideration only GL definitions will be used. It is recalled below.
The GL derivative for a function g(t) is defined as follows [25, 26]:
Definition 5. The Grünwald-Letnikov definition (5)
In (5) is the fractional order, h is the sample time, operator [..] is the nearest integer value, is the binomial coefficient:
2.2. Elementary FO transfer function
The elementary, scalar, input-output differential equation using elementary fractional operator (1) takes the following form:
where t s and tf denote time limits for operator calculation, α ∈ denotes the non-integer order of the operation. Next recall the Gamma Euler function given e.g. by [24]:
Definition 2. The Gamma function
A Mittag-Leffler function is a non-integer order generalization of the exponential function t e λ and it plays crucial role in solution of FO state equation. The one parameter Mittag-Leffler function is defined as follows:
Definition 3. The one parameter Mittag-Leffler function
where is the quasi time constant, expressed in [ ], u(t) is the control signal and y(t) is the output.
The elementary, fractional order transfer function takes the following form:
For this transfer function its impulse and step responses are as beneath (see e.g. [25], p. 11):
The two parameter Mittag-Leffler function is defined as follows:
Definition 4. The two parameters Mittag-Leffler function
In (9) and (10) () E α is the one parameter Mittag-Leffler function (3).
2.3. The FOBD approximator and its variable order generalization
The GL definition is the limit case for h → 0 of the FOBD, commonly employed in discrete FO calculations (see e.g. [22], p. 68).
Definition 6. The Fractional Order Backward Difference
The Fractional Order Backward Difference is defined as follows: (11)
(6)
In (11) k denotes discrete time moments, h is the sample time, L denotes a memory length necessary to correct approximation of a non-integer order operator. Unfortunately, good accuracy of approximation requires to use a long memory L which can make implementation difficult.
Denote coefficients by d l:
The coefficients (12) can be also computed using the following, equivalent, recursive formula given e.g. by [25], p. 12, useful in numerical calculations:
where:
In the paper [27] it is proved that:
From (13) and (14) we obtain at once that:
Using (12) the operator (11) can be expressed in shorter form:
Coefficients d α are computed using recursive formula (13) and variable order α:
and consequently the elementary inertial transfer function (8) employing (16) takes the following form:
The transfer function (8) using (20) takes the following form, analogical to given by [10]:
The characteristic polynomial of the transfer function (17) is a function of sample time h, order α and quasi time constant T It is as beneath:
Elementary properties of this transfer function are discussed in the paper [10]. Some new results as well as its generalization to VOVT form were proposed in the paper [19] and they are briefly recalled in the next section.
3. The proposed transfer functions
3.1. The GVT(z−1) transfer function
Next the time-variant generalization of the transfer function (17) can be proposed. Assume that the order α of the transfer function is constant, but the quasi time constant T can take various values from bounded interval [;] TT for particular time instants l = 0, ..., L. This can be written as follows:
where d l are described by (13) and Tl are bounded values of T for time instants l = 0, ..., L:
The characteristic polynomial of the transfer function (24) takes the following form:
The polynomial (18) is the polynomial with constant parameters and its stability is determined by values of its parameters. Next assume that the order α can take various values from bounded interval [;] αα at discrete time instants:
{,,,}[;]. L αααααα = ∈ (19)
The variable order generalization of the operator (11) using various orders (19) has been proposed by [28] and next by [10]. It is employed also in [12] in the form analogical to (16):
where d l and Tl are expressed by (13) and (25) respectively.
Notice that the approximated transfer function (24) containing the time-variant Tl really is the typical transfer function of order L with various time constants T0 – TL. Its elementary properties (the step and impulse responses, initial and final values) as well as sufficient stability conditions are given in the paper [19].
3.2. The GVOVT(z−1) transfer function
Finally consider the order-variant and time-variant generalization of the transfer function (17). It is described as follows:
where al and Tl are described by (21) and (25) respectively.
The transfer function (27) is also the discrete transfer function with constant parameters of order L. Its properties are also analysed with details in the paper [19]. For constant vector α it reduces to transfer function (24) and for both invariant vectors α and T it turns to the discrete transfer function (17).
The characteristic polynomial of the transfer function (27) has the form analogical to (26):
If there exists unstable vertex, then test is ended with result that the tested area contains unstable sets.
If all vertices are stable, then the whole area α × T is tested using randomly generated sets of parameters obtained with the use of the MATLAB function rand. If all tests are positive, then the whole set α × T is stable.
Algorithm 2. Stability test for fixed α × T Algorytm 2. Test stabilności dla ustalonych wektorów α × T
Input: h, α, T, L, N; (N – amount of random tests)
Result: communicate about stability.
1: Check the stability of all vertices polynomials using Algorithm 1.
2:
3: if all vertices stable then 4: for n = 1 : N do
5: (1,);randL ααα=+⋅
6: (1,);TTTrandL =+⋅
7: compute unstab using Algorithm 1;
8: if unstab then
9: “Unstable inside”;
where al and Tl are expressed by (21) and (25) respectively.
4. The numerical stability testing
The stability conditions in the paper [19] allow to localise unstable ranges of parameters, but without full and unique information about stability areas.
The interval approach associated with Monte Carlo methods is expected to give better estimation of stability areas for both parameters independently on their variability. To do it define the vertex polynomials of the characteristic polynomial (18). They are as follows:
10: return ;
11: end if;
12: end for;
13: “Whole area stable”; 14: else
15: “Unstable vertex”; 16: return ; 17: end if
Next some tests of the presented approach need to be presented. The tested parameters and results are collected in the Table 1.
From Table 1 it can be concluded, that the stability of the model is strongly determined by the sample time h. Its shortening leads to instability.
The effective numerical algorithm of testing of stability using interval approach and Monte Carlo method is presented beneath.
All experiments were done for memory length L = 100. Such a value is often applied during use of FOBD, because it is a compromise between accuracy and numerical complexity of approximation.
The amount of random tests was set equal N = 1000. This ensures dense “coverage” of the entire tested area, which increases the probability of the correct result.
The stability test for single set of parameters is tested using simple algorithm 1. It can be applied for each combination of α, T and h, both constant and changing in various ways. It is called in each test.
Algorithm 1. The stability test for single set of parameters
Algorytm 1. Test stabilności dla pojedynczego zestawu parametrów
Input: h, α, T;
Result: unstab (it is equal TRUE for unstable polynomial)
1: Compute vector of parameters of polynomial wVOVT using (21)
Stability test for the fixed set α × T is run using Algorithm 2. Its idea consists in two step stability tests. Firstly all vertices are tested using Algorithm 1 with constant vectors α and T
The proposed approach can be also applied to estimate of the stability area. It is done with the use of Algorithm 3. The work of Algorithm 3 will be illustrated with the use of results from Table 1. Its work is illustrated by the Tables 2 and 3. The first one shows the looking for stable ranges of parameters inside initially unstable area, the next one illustrates the expanding of stability ranges.
Algorithm 3. Stability areas α × T estimation for fixed sample time h Algorytm 3. Szacowanie obszaru α × T dla ustalonej wartości okresu próbkowania h
Input: h, α s, T s, L, N; (s – starting sets of parameters)
Result: αf, Tf 1:
2: if α s × T s stable then 3: 4: repeat
5: Expand the range of α s × T s; 6: αf = α s; 7: Tf = T s; 8: until αf × Tf – stable 9: else
10: Narrow the range of α s × T s; 11:
12: if α s × T s – stable then 13: 14: end if 15: end if
Table 1. Stability tests for various sets of parameters.
For each experiment: L = 100, N = 1000
Tabela 1. Testy stabilności dla różnych zestawów parametrów. W każdym eksperymencie: L = 100, N = 1000
No. hT α stable?
1 0.1[0.9;1.1][0.45;0.55] Yes
2 0.5[0.9;1.1][0.45;0.55] Yes
3 0.01[0.9;1.1][0.45;0.55] No, unstable inside
4 0.5[0.7;1.5][0.75;0.85] Yes
5 0.1[0.7;1.5][0.75;0.85] No, unstable vertices lh, hh
6 0.01[0.7;1.5][0.75;0.85] No, unstable vertices lh, hh
7 0.1[1.0;2.0][0.15;0.25] Yes
8 0.5[1.0;2.0][0.15;0.25] Yes
9 0.01[1.0;2.0][0.15;0.25] No, unstable vertex hh
Table 2. Estimation of stability area for initially unstable parameters. For each experiment: L = 100, N = 1000
Tabela 2. Oszacowanie obszaru stabilności dla początkowo niestabilnych parametrów. W każdym eksperymencie: L = 100, N = 1000
No. of exp. (Table 1)
hT s α s Tf αf
3 0.01[0.9;1.1][0.45;0.55][0.9;1.0][0.48;0.52]
5 0.1[0.7;1.5][0.75;0.85][0.78;1.1][0.75;0.85]
6 0.01[0.7;1.5][0.75;0.85][0.78;1.1][0.75;0.85]
9 0.01[1.0;2.0][0.15;0.25][1.0;1.5][0.15;0.25]
Table 3. Expanding of stability area for stable parameters. For each experiment: L = 100, N = 1000
Tabela 3. Rozszerzenie obszaru stabilności dla stabilnych parametrów. W każdym eksperymencie: L = 100, N = 1000
No. of exp. (Table 1)
hT s α s Tf αf
1 0.1[0.9;1.1][0.45;0.55][0.3;1.1][0.45;0.60]
2 0.5[0.9;1.1][0.45;0.55][0.3;1.6][0.35;0.60]
7 0.1[1.0;2.0][0.15;0.25][0.2;2.1][0.2;2.1]
8 0.5[1.0;2.0][0.15;0.25][0.2;2.2][0.1;0.3]
Final Conclusions
The main final conclusion from this paper is that the use of the Monte Carlo method associated to interval approach allows to test the stability of the considered, variable parameters fractional transfer function. The properly estimated range of tests uniquely points the areas of stability.
In addition, starting tests from vertices of examined area allows to quickly detect unstability. This significantly speeds a test.
Further investigations of the considered issue cover the looking for ”stronger”, analytical conditions of the stability as well as the use of the proposed VOVT transfer function in modeling and control.
Acknowledgments
This paper was sponsored by AGH UST project no 16.16.120.773/10000-501.00-120000-42916.
References
1. Ross M., Samko S., Integration and differentiation to a variable fractional order, “Integral Transforms and Special Functions”, Vol. 1, No. 4, 1993, 277–300, DOI: 10.1080/10652469308819027.
2. Valerio D., da Costa J., Variable-order fractional derivatives and their numerical approximations, “Signal Processing”, Vol. 91, No. 3, 2011, 470–483, DOI: 10.1016/j.sigpro.2010.04.006.
3. Tavares D., Almeida R., Torres D., Caputo derivatives of fractional variable order: Numerical approximations, “Communications in Nonlinear Science and Numerical Simulation”, Vol. 35, No. 1, 2016, 69–87, DOI: 10.1016/j.cnsns.2015.10.027.
4. Garrappa R., Giusti A., Mainardi F., Variable-order fractional calculus: A change of perspective, “Communications in Nonlinear Science and Numerical Simulation”, Vol. 102, No. 11, 2021, DOI: 10.1016/j.cnsns.2021.105904.
5. Sierociuk D., Macias M., Triple estimation of fractional variable order, parameters, and state variables based on the unscented fractional order Kalman filter, “Sensors”, Vol. 21, No. 23, 2021, DOI: 10.3390/s21238159.
6. Malesza W., Macias M., Sierociuk D., Analytical solution of fractional variable order differential equations, “Journal of Computational and Applied Mathematics”, Vol. 348, 2019, 214–236, DOI: 10.1016/j.cam.2018.08.035.
7. Kiskinov H., Milev M., Petkova M., Zahariev A., Variable-order fractional linear systems with distributed delays–existence, uniqueness and integral representation of the solutions, “Fractal and Fractional”, Vol. 8, No. 3, 2024, DOI: 10.3390/fractalfract8030156.
8. Al-Saidi N., Natiq H., Baleanu D., Ibrahim R., The dynamic and discrete systems of variable fractional order in the sense of the Lozi structure map, “AIMS Mathematics”, Vol. 8, No. 1, 2022, 733–751, 2022, DOI: 10.3934/math.2023035.
9. Patnaik S., Hollkamp J., Semperlotti F., Applications of variable-order fractional operators: a review, “Proceedings of the Royal Society A”, Vol. 476, No. 2234, 2020, DOI: 10.1098/rspa.2019.0498.
10. Ostalczyk P., Mozyrska D., Variable-, fractional-order inertial element, [In:] Theory and Applications of Non-Integer Order Systems, LNEE Vol. 407, Springer 2017, 77–87, DOI: 10.1007/978-3-319-45474-0_8.
11. Mozyrska D., Ostalczyk P., Variable-, fractional-order oscillation element, , [In:] Theory and Applications of Non-Integer Order Systems, LNEE Vol. 407, Springer 2017, 65–76, DOI: 10.1007/978-3-319-45474-0_7.
12. Mozyrska D., Wyrwas M., Oziablo P., Digital PID controllers with fractional variable order techniques and two discrete-time operator variants, “Bulletin of the Polish Academy of Sciences. Technical Sciences”, Vol. 73, No. 3, 2025, DOI: 10.24425/bpasts.2025.153831.
13. Matychyn I., Onyshchenko V., Time-optimal control of linear fractional systems with variable coefficients, “International Journal of Applied Mathematics and Computer Science”, Vol. 31, No. 3, 2021, 375–386, DOI: 10.34768/amcs-2021-0025.
14. Jolic M., Konjik S., Controllability and observability of linear time-varying fractional systems, “Fractional Calculus and Applied Analysis”, Vol. 26, No. 4, 2023, 1709–1739, DOI: 10.1007/s13540-023-00171-2.
15. Sivalingam S., Govindaraj V., Observability of time-varying fractional dynamical systems with Caputo fractional derivative, “Mediterranean Journal of Mathematics”, Vol. 21, 2024, DOI: 10.1007/s00009-024-02615-2.
16. Sivalingam S., Vellappandi M., Govindaraj V., Alraddadi I., Alsharif F., Hijaz A., Controllability of time-varying fractional dynamical systems, “Journal of Taibah University for Science”, Vol. 18, No. 1, 2024, DOI: 10.1080/16583655.2024.2399378.
17. Vishnukumar K., Sivalingam S., Govindaraj V., Controllability of time-varying fractional dynamical systems with distributed delays in control, “Physica Scripta”, Vol. 99, No. 6, 2024, DOI: 10.1088/1402-4896/ad4318.
18. Kaczorek T., Ruszewski A., The Floquet-Lyapunov transformation for fractional discrete-time linear systems with periodic parameters, “Archives of Control Sciences”, Vol. 34, No. 1, 2024, 83–89, DOI: 10.24425/acs.2024.149653.
19. Oprzędkiewicz K., Variable parameter, fractional order, discrete, inertial transfer function models, “International Journal of Applied Mathematics and Computer Science”, Vol. 36, No. 1, 2026, 13–22, DOI: 10.61822/amcs-2026-0002.
20. Das S., Functional Fractional Calculus for System Identification and Control, Springer, Berlin, 2007, DOI: 10.5555/1564573.
21. Kaczorek T., Selected Problems of Fractional Systems Theory, Springer, Berlin, 2011, DOI: 10.1007/978-3-642-20502-6.
22. Ostalczyk P., Discrete Fractional Calculus. Applications in Control and Image Processing, World Scientific, New Jersey, London, Singapore, 2016, DOI: 10.5555/2891145.
23. Podlubny I., Fractional Differential Equations, Academic Press, San Diego, 1999.
24. Kaczorek T., Rogowski K., Fractional Linear Systems and Electrical Circuits, Bialystok University of Technology, Bialystok, 2014, DOI: 10.5555/2755407.
25. Caponetto R., Dongola G., Fortuna L., Petras I.., Fractional order systems: Modeling and Control Applications, World Scientific Series on Nonlinear Science, University of California, Berkeley, 2010.
26. Ostalczyk P., Equivalent descriptions of a discrete-time fractional-order linear system and its stability domains, “International Journal of Applied Mathematics and Computer Science”, Vol. 22, No. 3, 2012, 533–538.
27. Busłowicz M., Kaczorek T., Simple conditions for practical stability of positive fractional discrete-time linear systems, International Journal of Applied Mathematics and Computer Science, Vol. 19, No. 2, 2009, 263–269, DOI: 10.2478/v10006-009-0022-6.
28. Ostalczyk P., Stability analysis of a discrete-time system with a variable-, fractional-order controller, “Bulletin of the Polish Academy of Sciences. Technical Sciences”, Vol. 58, No. 4, 2010, 613–619, DOI: 10.2478/v10175-010-0063-x.
Numeryczna analiza stabilności transmitancji ułamkowego rzędu
o zmiennych parametrach
Streszczenie: W artykule zaprezentowano numeryczną analizę praktycznej stabilności nowych modeli transmitancyjnych niecałkowitego rzędu o zmiennych parametrach. Rozważane transmitancje są budowane z wykorzystaniem aproksymacji FOBD o zmiennych parametrach. Postać transmitancji implikuje możliwość podania tylko dostatecznych warunków niestabilności lub równoważnie koniecznych warunków stabilności. To nie zapewnia pełnej i jednoznacznej informacji o stabilności. Proponowany algorytm numeryczny bazuje na podejściu przedziałowym i metodzie Monte Carlo. Podejście przedziałowe pozwala na szybkie wykrycie niestabilności na wierzchołkach testowanego obszaru. Proponowany algorytm pozwala na sprawdzenie stabilności w zadanym zakresie oraz na oszacowanie obszarów stabilności na płaszczyźnie parametrów modelu.
Słowa kluczowe: transmitancja ułamkowego rzędu, system niestacjonarny, aproksymacja FOBD, stabilność, metoda Monte Carlo
Prof. Krzysztof Oprzędkiewicz, PhD DSc kop@agh.edu.pl
ORCID: 0000-0002-8162-0011
He was born in Krakow in 1964. He obtained MSc in electronics in 1988, PhD and DSc in Automatics and Robotics in 1995 and 2009 at AGH University of Science and Technology (Krakow, Poland). He has been working at AGH University in Department of Automatic Control since 1988, recently as the full professor. In 2012–2016 he was a deputy dean of faculty of Electrical Engineering, Automatic Control, Computer Science and Biomedical Engineering at AGH University. Recently he is the head of the Department of Automatic Control and Robotics at AGH University. Since 2000 he has been working also at the University of Applied Sciences in Tarnow, recently as the full professor at the Faculty of Technical Sciences. Since 2020 he is also a member of Committee on Automatic Control and Robotics of the Polish Academy of Sciences, since 2024 he is also the chairman of the Teaching Section in this Committee. His research covers infinite dimensional systems, fractional order modeling and control, uncertain parameter systems, positive systems, industrial automation, PLC and SCADA systems..
UX w systemach sterujących inteligentnymi domami: przegląd wybranych koncepcji projektowych
Iwona Grobelna, Mateusz Komarowski
Uniwersytet Zielonogórski, Instytut Automatyki, Elektroniki i Elektrotechniki, ul. prof. Z. Szafrana 2, 65-516 Zielona Góra
Streszczenie: Technologie inteligentnych domów (Smart Home) wprowadzają nowe możliwości zwiększania komfortu i bezpieczeństwa użytkowników oraz efektywności energetycznej budynku. Jednak ich skuteczność i akceptacja zależą w dużej mierze od jakości doświadczeń użytkownika (UX). Niniejszy przegląd wybranych koncepcji projektowych analizuje rozwijającą się dziedzinę projektowania zorientowanego na użytkownika w obszarze inteligentnych domów, podkreślając jej rolę w poprawie doświadczeń użytkownika oraz jego satysfakcji. Artykuł omawia aktualne wyzwania i zasady projektowania interfejsów, identyfikując kluczowe grupy użytkowników, ich motywacje oraz bariery związane z obsługą tych systemów. Wskazuje kluczowe zasady projektowe, takie jak intuicyjność, dostępność czy emocjonalne zaangażowanie użytkowników, nawiązuje również do przyjętych norm i powszechnych praw psychologii. Prezentuje narzędzia i metody, w tym testy użyteczności, prototypowanie oraz metryki oceny, które pozwalają projektować bardziej efektywne i przyjazne systemy. Na koniec, artykuł wskazuje potencjalne kierunki rozwoju projektowania zorientowanego na użytkownika systemów sterujących inteligentnymi domami w najbliższych latach, w kontekście nowoczesnych technologii i zmieniających się oczekiwań użytkowników.
Słowa kluczowe: doświadczenie użytkownika, projektowanie użytkowe, Smart Home, systemy sterowania, technologie inteligentne, UX
1. Wprowadzenie
Postępujący rozwój technologii i coraz większa popularność Internetu Rzeczy IoT (ang. Internet of Things) przyczyniły się do dynamicznego wzrostu zainteresowania inteligentnymi domami (ang. Smart Homes) [1]. Nowoczesne rozwiązania integrujące różnorodne urządzenia i systemy mają na celu poprawę komfortu, bezpieczeństwa użytkowników oraz efektywności energetycznej budynku. Aktualne zastosowania inteligentnych domów obejmują między innymi zarządzanie oświetleniem, ogrzewaniem, systemami bezpieczeństwa oraz rozrywką, czyniąc je coraz bardziej wszechobecnymi w codziennym życiu. Pomimo licznych korzyści, które oferują inteligentne domy, ich skuteczność i akceptacja zależą w dużej mierze od doświadczenia użytkownika UX (ang. User Experience) [1]. Wymagania współczesnych użytkowników wobec technologii są wysokie –oczekują oni, że systemy będą nie tylko funkcjonalne, ale także łatwe w obsłudze, intuicyjne i dostosowane do ich indywidualnych potrzeb [2]. Projektowanie zorientowane na użytkownika
Autor korespondujący:
Iwona Grobelna, i.grobelna@iee.uz.zgora.pl
Artykuł recenzowany nadesłany 04.02.2025 r., przyjęty do druku 24.04.2026 r.
Zezwala się na korzystanie z artykułu na warunkach licencji Creative Commons Uznanie autorstwa 4.0 Int.
w kontekście inteligentnych domów staje się więc kluczowym wyzwaniem, które wymaga połączenia wiedzy z zakresu technologii, psychologii użytkownika oraz designu.
Inteligentne domy to nowoczesne budynki wyposażone w technologie umożliwiające automatyzację i zdalne sterowanie różnymi funkcjami, takimi jak oświetlenie, ogrzewanie, systemy zabezpieczeń czy multimedia. Systemy te są zazwyczaj zintegrowane w ramach jednej infrastruktury i połączone z Internetem, co umożliwia ich kontrolę za pomocą aplikacji mobilnych, komend głosowych czy paneli sterowania. Ich głównym celem jest zwiększenie komfortu użytkowników, poprawa bezpieczeństwa oraz optymalizacja zużycia energii. Wskazuje się, że idealny Smart Home powinien charakteryzować się [1]:
1. adaptacyjnością, czyli zdolnością do dostosowywania się do potrzeb użytkownika;
2. interoperacyjnością, która pozwala na współpracę urządzeń różnych producentów;
3. intuicyjnością, zapewniającą łatwą i bezproblemową obsługę dla użytkownika.
User Experience (w skrócie UX), czyli doświadczenie użytkownika, odnosi się do ogólnych wrażeń, jakie dana osoba ma podczas interakcji z produktem, systemem lub usługą. W kontekście systemów Smart Home, UX obejmuje aspekty, takie jak łatwość obsługi, intuicyjność interfejsu, poczucie kontroli nad systemem oraz ogólne zadowolenie użytkownika.
Celem artykułu jest przegląd wybranych koncepcji projektowych oraz omówienie wyzwań i kluczowych zasad związanych z projektowaniem systemów sterujących inteligentnymi domami, ze szczególnym uwzględnieniem roli użytkownika. Dokonano subiektywnej analizy aktualnej literatury naukowej, co pozwo-
liło na przedstawienie głównych potrzeb użytkowników oraz barier akceptacji, a także zaprezentowanie narzędzi i metod stosowanych w procesie projektowym, umożliwiających analizę i porównanie różnych podejść projektowych. Artykuł kompleksowo omawia metody projektowania w kontekście inteligentnych domów, uwzględniając najnowsze osiągnięcia technologiczne oraz aktualne źródła naukowe. Szczególną uwagę poświęcono również znaczeniu przyjętych norm i standardów (ISO, heurystyki Nielsena, zasady psychologiczne) w kształtowaniu dostępnych i intuicyjnych interfejsów użytkownika. Przeprowadzona analiza pozwala na identyfikację kluczowych wyzwań oraz trendów w projektowaniu intuicyjnych i funkcjonalnych systemów dostosowanych do potrzeb użytkowników, a także dostarcza cenne wskazówki dla rozwoju tej dynamicznie rozwijającej się dziedziny.
Artykuł został zorganizowany w sposób umożliwiający systematyczne omówienie kluczowych aspektów projektowania zorientowanego na użytkownika w kontekście inteligentnych domów. Po wprowadzeniu przedstawiono podstawowe definicje oraz główne wyzwania projektowe (Sekcja 2), a następnie scharakteryzowano użytkowników systemów Smart Home oraz ich potrzeby (Sekcja 3). Kolejne sekcje obejmują zasady projektowe (Sekcja 4), normy i prawa (Sekcja 5) oraz narzędzia i metody projektowe (Sekcja 6). W Sekcji 7 omówiono kierunki rozwoju tej dziedziny, uwzględniając wpływ nowych technologii i regulacji. Artykuł kończy podsumowanie zawierające kluczowe wnioski i rekomendacje (Sekcja 8).
2. Podejście zorientowane na użytkownika
Projektowanie zorientowane na użytkownika wiąże się z wieloma wyzwaniami, wynikającymi zarówno z natury użytych technologii, jak i z oczekiwań użytkowników. Jednym z najważniejszych problemów jest złożoność systemów Smart Home. Zazwyczaj składają się one z wielu urządzeń, które muszą działać w sposób zintegrowany. Powoduje to, że użytkownicy często napotykają trudności związane z konfiguracją oraz obsługą. W efekcie, systemy te zamiast ułatwiać życie, mogą powodować frustrację i zniechęcenie. Projektanci muszą zatem skupić się na upraszczaniu interfejsów oraz na tworzeniu bardziej intuicyjnych sposobów obsługi [1]. Problemem jest też brak standaryzacji wśród producentów urządzeń Smart Home. Na rynku dostępnych jest wiele odmiennych platform, co sprawia, że użytkownicy nierzadko muszą korzystać z różnych aplikacji i systemów, aby sterować poszczególnymi urządzeniami. To z kolei prowadzi do problemów z interoperacyjnością i obniża ogólną jakość doświadczenia. Idealnym rozwiązaniem byłoby stworzenie jednolitych standardów, które pozwalałyby na płynną integrację urządzeń różnych marek [3, 4].
Aspektem, który budzi szczególne obawy użytkowników, jest prywatność i bezpieczeństwo danych. Inteligentne domy gromadzą ogromne ilości informacji o swoich mieszkańcach – od nawyków i preferencji po szczegółowe dane dotyczące lokalizacji czy harmonogramu dnia. Te dane mogą stać się celem cyberataków lub nieuczciwego wykorzystania przez firmy trzecie. W związku z tym projektanci interfejsów muszą zadbać o to, by użytkownicy czuli się bezpiecznie, wprowadzając mechanizmy kontroli nad prywatnością oraz transparentne zasady dotyczące przetwarzania danych [5, 6]. Jednym z trudniejszych wyzwań w projektowaniu Smart Homes jest również zarządzanie oczekiwaniami użytkowników. Wiele osób wyobraża sobie, że systemy te będą działały niemal bezbłędnie, automatycznie dostosowując się do ich potrzeb. W rzeczywistości urządzenia często wymagają regularnej konfiguracji, aktualizacji czy manualnego nadzoru. Tego rodzaju rozbieżność między oczekiwaniami a rzeczywistością może prowadzić do rozczarowania. Dlatego ważne jest projek-
towanie systemów, które są nie tylko funkcjonalne, ale też jasno komunikują możliwości i ograniczenia [7].
Aby sprostać wyzwaniom związanym z projektowaniem inteligentnych domów, niezbędne jest zastosowanie określonych zasad i podejść projektowych. Kluczowym podejściem jest projektowanie skoncentrowane na użytkowniku UCD (ang. User-Centered Design), które polega na dokładnym poznaniu potrzeb, preferencji i ograniczeń użytkowników, a następnie dostosowaniu do nich rozwiązania technologicznego [8, 9]. Proces projektowy angażuje użytkowników na każdym etapie tworzenia systemu, co pozwala uniknąć wielu problemów związanych z jego późniejszym użytkowaniem.
Równie istotne jest projektowanie interfejsów w sposób minimalistyczny, z naciskiem na funkcjonalności, które są najbardziej istotne w danym momencie. Minimalizm pozwala zredukować przeciążenie informacyjne, dzięki czemu użytkownicy łatwiej odnajdują się w systemie i chętniej z niego korzystają [10]. Na znaczeniu zyskuje również personalizacja, która umożliwia systemowi dostosowanie swojego działania do specyficznych potrzeb i preferencji użytkownika [11]. Projektowanie systemów Smart Home wymaga też spójności interfejsów w obrębie różnych urządzeń [3, 4, 12]. Dzięki temu użytkownicy mogą łatwiej nauczyć się obsługi nowych elementów systemu, co zwiększa ich satysfakcję z korzystania z technologii. Takie podejście sprawia, że inteligentny dom staje się nie tylko zaawansowaną technologicznie przestrzenią, ale także środowiskiem przyjaznym i dostępnym dla każdego.
3. Charakterystyka użytkowników
Inteligentne domy, jako zaawansowane technologicznie środowiska, są użytkowane przez zróżnicowane grupy osób, które różnią się między sobą potrzebami, oczekiwaniami i umiejętnościami technologicznymi. Każda z tych grup wchodzi w interakcję z technologią na różne sposoby, co sprawia, że istotne jest dokładne zrozumienie charakterystyki użytkowników. Pozwala to projektantom systemów tworzyć rozwiązania dostosowane do realnych potrzeb odbiorców, co przekłada się na wyższą akceptację technologii i jej efektywne wykorzystanie. W kontekście Smart Home można wyróżnić kilka podstawowych grup użytkowników [1, 13], które różnią się zarówno podejściem do technologii, jak i sposobem jej wykorzystania.
3.1. Technologiczni entuzjaści
Pierwszą grupą są technologiczni entuzjaści, czyli osoby szczególnie zainteresowane nowinkami technologicznymi. Użytkownicy ci chętnie eksperymentują z nowymi urządzeniami i platformami, a także doceniają zaawansowane funkcje systemów Smart Home. Często potrafią samodzielnie rozwiązywać problemy techniczne. Dla tej grupy kluczowe znaczenie mają innowacyjność i elastyczność technologii, które pozwalają na jej dostosowanie do indywidualnych potrzeb [1].
3.2. Rodziny i gospodarstwa
Inną grupą są rodziny i gospodarstwa domowe, które korzystają z technologii Smart Home przede wszystkim w celu poprawy komfortu życia i bezpieczeństwa. W tym kontekście istotne stają się funkcje, takie jak monitoring dzieci, automatyczne zarządzanie oświetleniem czy systemy alarmowe. Członkowie rodzin często mają różne poziomy umiejętności technologicznych, co oznacza, że systemy muszą być jednocześnie intuicyjne i funkcjonalne dla wszystkich użytkowników, niezależnie od ich wieku, doświadczenia czy wiedzy technicznej [1, 10].
3.3. Osoby starsze
Osoby starsze stanowią szczególną grupę użytkowników Smart Home, którym technologie te mogą znacząco poprawić jakość
życia [13]. Inteligentne systemy mogą wspierać seniorów w codziennych czynnościach, monitorować ich stan zdrowia czy reagować na sytuacje awaryjne, np. upadki. Niestety jednocześnie osoby starsze często odczuwają barierę technologiczną, co wymaga tworzenia rozwiązań wyjątkowo prostych w obsłudze, czytelnych i niezawodnych [13].
3.4. Osoby z niepełnosprawnościami
Ważną grupę użytkowników stanowią osoby z niepełnosprawnościami, dla których inteligentne domy mogą być narzędziem wspierającym samodzielność [14]. Technologie, takie jak sterowanie głosowe, automatyczne otwieranie drzwi czy zdalna kontrola urządzeń pozwalają na łatwiejsze zarządzanie codziennymi obowiązkami. W tym przypadku projektanci muszą zwrócić szczególną uwagę na dostępność rozwiązań oraz możliwość ich adaptacji do potrzeb użytkowników z ograniczeniami.
3.5. Motywacja różnych grup użytkowników Użytkownicy decydują się na instalację technologii Smart Home z różnych powodów, które odzwierciedlają ich potrzeby i priorytety. Jedną z głównych motywacji jest zwiększenie komfortu życia [13, 14]. Automatyzacja codziennych czynności, takich jak sterowanie oświetleniem, zarządzanie temperaturą czy obsługa urządzeń multimedialnych, pozwala oszczędzać czas i wysiłek. Użytkownicy doceniają również możliwość zdalnego zarządzania domem, co daje im większą swobodę i poczucie kontroli.
Innym istotnym czynnikiem jest poprawa bezpieczeństwa. Inteligentne zamki, systemy alarmowe czy kamery monitorujące otoczenie domu oferują użytkownikom większe poczucie bezpieczeństwa zarówno podczas ich obecności, jak i nieobecności w domu. Wiele osób wybiera technologię Smart Home również ze względu na jej potencjał do oszczędzania energii elektrycznej [15, A1]. Systemy automatycznego zarządzania ogrzewaniem, oświetleniem czy urządzeniami elektrycznymi pozwalają na optymalizację zużycia energii, co jest korzystne zarówno z perspektywy ekologicznej, jak i finansowej.
Dla części użytkowników motywacją jest także chęć podkreślenia nowoczesnego stylu życia. Smart Home bywa postrzegany jako element prestiżu i zaawansowania technologicznego, który odpowiada na potrzeby osób ceniących innowacje [11]. Możliwość personalizacji funkcji oraz integracji z systemami rozrywki, takimi jak inteligentne głośniki czy kina domowe, dodatkowo wzmacnia atrakcyjność tego rozwiązania.
Zróżnicowanie użytkowników Smart Home stanowi duże wyzwanie dla projektantów systemów, ponieważ każda grupa ma inne potrzeby i oczekiwania [1, 9]. Zostały one podsumowane w Tabeli 1. W szczególności, trudnością jest pogodzenie zaawansowania technologicznego z przystępnością obsługi. Technologiczni entuzjaści oczekują rozbudowanych funkcji i dużej elastyczności, podczas gdy osoby starsze czy mniej obeznane z technologią potrzebują prostych i intuicyjnych interfejsów [13, 16]. Brak równowagi w tym zakresie może prowadzić do frustracji użytkowników i ograniczonego wykorzystania systemu [10].
Aby rozwiązania Smart Home były skuteczne i powszechnie akceptowane, niezbędne jest dogłębne prowadzenie badań nad użytkownikami [8]. Badania te pozwalają na identyfikację rzeczywistych potrzeb i ograniczeń odbiorców, co z kolei umożliwia projektantom lepsze dostosowanie systemów do ich wymagań. Wywiady, ankiety i testy użyteczności dostarczają wielu cennych informacji na temat tego, jak użytkownicy wchodzą w interakcję z nowoczesną technologią, jakie elementy interfejsu sprawiają im trudności i dlaczego.
Dzięki lepszemu zrozumieniu użytkowników projektanci mogą nie tylko zwiększyć ich satysfakcję z korzystania z systemów Smart Home, ale również przyczynić się do szerszego przyjęcia takich systemów automatyki na rynku [16]. Technologia, która uwzględnia potrzeby i oczekiwania odbiorców, staje się bardziej
Tabela 1. Grupy użytkowników Smart Home a pożądane cechy systemu
Table 1. Groups of users of Smart Home and desired system properties Użytkownicy Smart HomePożądane cechy systemu
Rodziny i gospodarstwa bezpieczeństwo intuicyjność
Osoby starsze intuicyjność niezawodność
Osoby niepełnosprawne adaptacyjność dostępność
przystępna i atrakcyjna, co niewątpliwie sprzyja jej popularyzacji [A1]. Dlatego badania nad użytkownikami powinny stanowić nieodłączny element procesu projektowania w kontekście inteligentnych domów.
4. Główne zasady UX
Projektowanie zorientowane na użytkownika w kontekście inteligentnych domów wymaga uwzględnienia szeregu zasad, które zapewnią łatwość obsługi, intuicyjność oraz satysfakcję z korzystania z technologii [10]. Smart Home to systemy o dużej złożoności, które muszą być jednocześnie dostępne dla różnych grup użytkowników i kontekstów użycia. Dlatego kluczowe zasady
Personalizacja
Interfejs wygląda idealnie, tak jak lubię
Wiem, że system działa niezawodnie Zaufanie
Adaptacyjność
System dostosowuje się do mnie
Wiem, jaki efekt przyniesie moje działanie Przewidywalność
Wiem, co kliknąć, aby osiągnąć dany efekt Intuicyjność
Na wszystkich urządzeniach mam takie same doświadczenia Spójność
Dostępność
Bezpieczeństwo
Mimo moich ograniczeń mogę bez problemu korzystać z systemu
System jest odporny na zagrożenia, a moje dane są chronione
Rys. 1. Główne założenia dla Smart Home
Fig. 1. Main UX assumptions for Smart Home
UX designu w tej dziedzinie opierają się na fundamentalnych wytycznych ergonomii, psychologii użytkownika oraz nowoczesnych trendach w projektowaniu interfejsów. Główne założenia (rys. 1), które stanowią o dobrze zaprojektowanym systemie
Jedną z najważniejszych zasad projektowania przyjaznych dla użytkownika interfejsów inteligentnych domów jest intuicyjność obsługi [10]. Użytkownicy powinni móc szybko i łatwo zrozumieć, jak korzystać z systemów, bez potrzeby czytania długich instrukcji czy przechodzenia przez skomplikowane procesy konfiguracji. Interfejsy użytkownika powinny być zaprojektowane w sposób klarowny, z jednoznacznymi ikonami, logicznym układem funkcji i minimalizmem wizualnym, który eliminuje zbędne elementy [1]. Przykładowo, jeśli użytkownik zamyka wybrane okno (lub widok) bez wcześniejszego zapisania zmian, powinno pojawić się okienko z odpowiednim zapytaniem (rys. 2). Domyślną opcją powinno być zapisanie wprowadzonych zmian (przycisk „Zapisz”), ponieważ użytkownik często zatwierdza swoją akcję automatycznym naciśnięciem przycisku Enter. Okienko powinno zawierać dobrze znany układ przycisków (potwierdzenie zapisania z lewej strony) oraz odpowiednią kolorystykę (podświetlenie przycisku). Nieintuicyjne rozwiązanie projektowe (przedstawione na rys. 3) nie spełnia przyjętych norm. Kolorystyka oraz układ przycisków odbiegają od standardowych praktyk, co czyni element interfejsu problematycznym dla użytkowników.
Rys. 2. Przykład intuicyjnego elementu interfejsu
Fig. 2. Example of an intuitive interface element
Rys. 3. Przykład nieintuicyjnego elementu interfejsu
Fig. 3. Example of a counterintuitive interface element
Prostota obsługi ma szczególne znaczenie w sytuacjach awaryjnych, takich jak zagrożenie pożarem czy włamanie, kiedy użytkownicy muszą szybko podjąć odpowiednie działania. Dlatego systemy powinny wspierać działania użytkowników, oferując jasne komunikaty oraz automatyczne funkcje, które redukują ryzyko błędów. Intuicyjność staje się kluczowa także dla osób starszych i mniej obeznanych z technologią, dla których trudna obsługa mogłaby być barierą w codziennym użytkowaniu [13].
4.2. Spójność
Spójność to kolejny istotny element projektowania zorientowanego na użytkownika w inteligentnych domach. Systemy powinny oferować jednolite rozwiązania na wszystkich platformach i urządzeniach – od aplikacji mobilnych, przez panele sterujące, aż po komendy głosowe [1]. Konsekwencja w projektowaniu interfejsów, stosowaniu kolorystyki, ikonografii i logiki nawigacji pomaga użytkownikom szybko nauczyć się obsługi systemu i redukuje poziom frustracji związanej z różnicami między różnymi częściami systemu [17].
4.3. Personalizacja
Personalizacja pozwala użytkownikom dostosować system do swoich indywidualnych preferencji. Smart Home powinien umożliwiać definiowanie podstawowych scenariuszy działania,
takich jak „tryb nocny” czy „czas relaksu”, które odpowiadają potrzebom użytkownika w określonych sytuacjach. Wprowadzenie możliwości wyboru preferencji, takich jak język, poziom szczegółowości powiadomień czy preferowane sposoby interakcji, zwiększa satysfakcję z korzystania z technologii i pozwala na lepsze dopasowanie systemu do stylu życia użytkownika [18]. Przykładowe możliwości personalizacji dla użytkownika Smart Home obejmują dostosowywanie powiadomień, języka, sposobów interakcji czy działania poszczególnych trybów pracy (rys. 4).
Rys. 4. Przykład możliwości personalizacji Fig. 4. Example of possible customization options
4.4. Dostępność
Dostępność stanowi kluczowy aspekt interfejsu w inteligentnych domach, ponieważ powinien być dostępny dla wszystkich użytkowników – niezależnie od ich wieku, umiejętności czy ewentualnych ograniczeń fizycznych. Projektanci powinni uwzględniać różnorodne potrzeby, w szczególności osób starszych, z niepełnosprawnościami czy też niewidomych [13]. Ważnym elementem dostępności jest oferowanie różnych sposobów interakcji z systemem, takich jak sterowanie głosowe, dotykowe czy zdalne [19].
4.5. Bezpieczeństwo
Bezpieczeństwo i prywatność są istotnymi wyzwaniami w projektowaniu [20, A3]. Użytkownicy muszą mieć pewność, że ich dane są odpowiednio chronione, a systemy są odporne na zagrożenia, m.in. cyberataki. Projektanci powinni wprowadzać funkcje, które jasno komunikują zasady ochrony danych oraz dają użytkownikom kontrolę nad tym, jakie informacje są gromadzone i w jaki sposób są wykorzystywane [16]. Prywatność powinna być zapewniana na poziomie domyślnym, bez potrzeby podejmowania dodatkowych działań przez użytkowników, co wzmacnia ich zaufanie do technologii [6].
4.6.
Przewidywalność
Systemy Smart Home powinny być przewidywalne w działaniu, co oznacza, że użytkownicy muszą dokładnie rozumieć, jakie efekty przyniosą ich działania. Przewidywalność wiąże się z czytelnością interfejsów, ale również z dostarczaniem odpowiednich informacji zwrotnych na temat stanu systemu [16]. Na przykład, inteligentny termostat powinien informować, jakie warunki termiczne zostaną utrzymane w ciągu dnia, a system oświetlenia powinien jasno wskazywać, które światła są włączone.
4.7. Adaptacyjność
Adaptacyjność jest równie ważna, ponieważ inteligentne domy powinny dostosowywać swoje działanie do zmieniających się potrzeb użytkowników [18]. Przykładem mogą być systemy uczące się preferencji użytkownika, takie jak algorytmy dosto-
sowujące harmonogram ogrzewania do codziennego rytmu mieszkańców. Tego typu rozwiązania zwiększają komfort korzystania z technologii i sprawiają, że system staje się bardziej „inteligentny” w odczuciu użytkownika [11, 18]. Istotne jest również uwzględnienie emocjonalnych aspektów interakcji użytkownika z technologią. Systemy powinny budzić pozytywne emocje, takie jak poczucie kontroli, satysfakcja z wygody czy radość z innowacyjnych funkcji. Estetyka interfejsów, płynność ich działania oraz przyjazność komunikatów mogą znacząco wpłynąć na ogólne wrażenia użytkownika [10, 21].
4.8. Zaufanie
Zaufanie do technologii pozwala na zwiększanie akceptacji Smart Home. Użytkownicy muszą mieć pewność, że system działa niezawodnie i nie naraża ich na ryzyko, zarówno w aspekcie fizycznym, jak i cyfrowym [20]. Transparentność w zakresie działania systemów oraz proaktywne komunikowanie o potencjalnych problemach wzmacniają zaufanie użytkowników, co pozytywnie wpływa na ich doświadczenia.
5. Normy i prawa UX
5.1. ISO 9241-210:2019
Mimo że w dostępnej literaturze można spotkać wiele definicji UX, podstawowym źródłem informacji powinna być norma ISO 9241, w szczególności 9241-210:2019 [A5]. Zawiera ona wymagania i zalecenia dotyczące zasad projektowania zorientowanego na użytkownika oraz działań w cyklu życia interaktywnych systemów komputerowych. Według niej, UX oznacza spostrzeżenia i reakcje użytkownika wynikające z aktualnego (lub przewidywanego) używania systemu, produktu lub usługi. Reakcje użytkowników obejmują m.in. emocje, przekonania, komfort i sposób zachowania, które występują przed, w trakcie i po korzystaniu z danego produktu. UX wynika również ze stanu wewnętrznego i fizycznego użytkownika – z jego wcześniejszych doświadczeń, umiejętności, osobowości oraz z kontekstu użytkowania.
Zgodnie z normą projektowane są systemy stosowane w wielu branżach, np. medycynie [22], rolnictwie [23], inżynierii środowiska [24] czy sektorze kosmicznym [25]. Znacząco wpływa to na poprawę jakości interakcji człowiek–system. Promowane jest bowiem podejście zorientowane na użytkownika, co pozwala na tworzenie rozwiązań lepiej dopasowanych do rzeczywistych potrzeb, oczekiwań oraz kontekstu użycia. W rezultacie – osiągnięte rozwiązania charakteryzują się wyższą użytecznością, intuicyjnością oraz mniejszą liczbą błędów popełnianych przez użytkowników.
5.2. Heurystyki Nielsena
Firma konsultingowa Nielsen Norman Group [A6], sp ecjalizująca się w badaniach w obszarze użyteczności oraz doświadczeń użytkownika, odgrywa istotną rolę w kształtowaniu standardów projektowania produktów cyfrowych na całym świecie. Koncentruje się na podnoszeniu jakości i intuicyjności interakcji między człowiekiem a maszyną. Promuje ona 10 ogólnych zasad (rys. 5), opracowanych przez Jakoba Nielsena, dotyczących użyteczności – tzw. heurystyki Nielsena [A7]. Zasady te jasno wskazują elementy, na które trzeba zwrócić uwagę przy projektowaniu aplikacji lub ich ewaluacji, np. widoczność stanu systemu, zgodność systemu z rzeczywistością, możliwość kontrolowania akcji przez użytkownika, zapobieganie jego błędom, spójność, elastyczność, efektywność, estetyka czy też dostępna pomoc.
Heurystyki Nielsena są często stosowane w praktyce, np. podczas optymalizacji istniejących systemów [26], do oceny użyteczności wirtualnych muzeów [27], blogów [28], czy też aplikacji mobilnych [29]. W kontekście domów inteligentnych
Iwona Grobelna, Mateusz Komarowski
warto zapewnić przede wszystkim stałą aktualizację prezentowanych danych oraz maksymalnie ułatwić użytkownikom zmianę ustawień, uniemożliwiając wprowadzenie sprzecznych parametrów czy też w wyraźny sposób sygnalizując sytuacje awaryjne, zatwierdzone lub anulowane zmiany.
5.3. Prawa psychologii
Znajomość praw psychologii (rys. 6) także ułatwia tworzenie produktów (usług) o bardziej ukierunkowanym na człowieka charakterze [30]. Wyjaśniają one wiele zachowań użytkownika [31]. Przykładowo, prawo Jakoba odwołuje się do przyzwyczajeń, prawo Hicka określa, że czas podjęcia decyzji wzrasta z liczbą dostępnych opcji, prawo Millera nawiązuje do pojemności pamięci roboczej człowieka (magiczna liczba „siedmiu elementów”), zaś prawo Fittsa mówi, że czas potrzebny na dotarcie do celu jest zależny od jego wymiarów i odległości od niego (co jest szczególnie istotne w przypadku ekranów dotykowych). Zagadnienia te powinny również być uwzględnione na etapie projektowania systemu, w szczególności w odniesieniu do zróżnicowanych grup docelowych. Ograniczenia w wyborze opcji (prawo Hicka) czy też podświetlenie najważniejszych
Prawo Jakoba
Prawo Fittsa
Prawo Hicka
Prawo Millera
Prawo Postela
Zasada szczytu i końca
Efekt estetyki użyteczności
Efekt von Restorff
Prawo Teslera
Użytkownicy spędzają większość czasu w innych aplikacjach i wolą, aby ta wyglądała tak jak inne
Czas potrzebny na dotarcie do celu jest zależny od jego wymiarów i odległości od niego
Czas potrzebny na podjęcie decyzji wzrasta z liczbą i złożonością dostępnych opcji
Przeciętny człowiek może przechowywać w swojej pamięci operacyjnej siedem informacji (± dwie)
Podchodź zachowawczo do tego, co robisz, a tolerancyjnie do tego, co przyjmujesz
Doświadczenie użytkownika zależy od odczuć w momencie szczytowym oraz końcowym
Użytkownicy postrzegają estetycznie atrakcyjny projekt jako bardziej użyteczny
Najczęściej zapamiętywany jest obiekt, który wyróżnia się spośród pozostałych
Dla każdego systemu istnieje poziom złożoności, którego nie można uprościć
Rys. 5. Heurystyki Nielsena
Fig. 5. Jakob Nielsen’s heuristics
Rys. 6. Prawa psychologii Fig. 6. Psychology rules
informacji (efekt Von Restorff) zapewni większą kontrolę użytkownika związaną z obsługą systemu inteligentnego domu.
6. Metody UX
Projektowanie zorientowane na użytkownika w kontekście inteligentnych domów jest niezwykle skomplikowane, ponieważ obejmuje zarówno interakcje z wieloma urządzeniami, jak i różnorodne systemy, które powinny działać spójnie.
6.1. Badania
Badania są podstawą procesu projektowego, pozwalając na zrozumienie potrzeb użytkowników, identyfikowanie problemów i testowanie rozwiązań. Istnieje wiele technik, które są wykorzystywane do pozyskiwania informacji o użytkownikach i ich interakcjach z technologiami Smart Home (rys. 7). Należą do nich zarówno badania jakościowe, jak i badania ilościowe, które oferują różne perspektywy spojrzenia na użytkowanie technologii i pozwalają na uzyskanie głębszego wglądu w zachowania oraz motywacje użytkowników [32].
Badania jakościowe skupiają się na analizie postrzeganego doświadczenia użytkowników. Metody, takie jak wywiady indywidualne, grupy fokusowe, a także analiza zachowań użytkowników w naturalnym środowisku użytkowania, pozwalają na uchwycenie subiektywnych odczuć i opinii. Badania jakościowe pomagają zrozumieć, dlaczego użytkownicy podejmują określone działania, jakie są ich motywacje i jak odczuwają interakcje z technologią. W kontekście inteligentnych domów takie badania są szczególnie ważne, ponieważ użytkownicy często mają zróżnicowane doświadczenia z technologiami, co może wpływać na ich przywiązanie do systemu i postawy wobec nowych rozwiązań.
Badania ilościowe dostarczają obiektywnych, statystycznych danych, które pozwalają na ocenę efektywności i popularności rozwiązań. Mogą to być ankiety, analizy danych z aplikacji, pomiar efektywności interakcji z urządzeniami, a także monitorowanie użycia technologii w czasie rzeczywistym. W przypadku Smart Home, badania ilościowe pozwalają uzyskać informacje o tym, które funkcje są najczęściej stosowane, jak użytkownicy reagują na zmiany w systemie, a także które elementy interfejsów wymagają poprawy [A1].
Jedną z najczęściej stosowanych technik badawczych, również w ujęciu inteligentnych domów, są testy użyteczności. Testy te
polegają na tym, że użytkownicy wykonują w systemie pewne powierzone im zadania, a projektanci obserwują ich zachowanie, zbierając dane o trudnościach, które napotykają, oraz o ogólnym doświadczeniu z interfejsem. Testy te pomagają określić, czy systemy są intuicyjne, łatwe w obsłudze i spełniają oczekiwania użytkowników. Mogą one obejmować zarówno interakcję z urządzeniami, jak i z aplikacjami mobilnymi oraz systemami sterowania głosowego [32].
6.2. Prototypowanie
Tworzenie prototypów jest kolejnym etapem procesu projektowego skoncentrowanego na użytkowniku. Prototypowanie pozwala na weryfikację pomysłów oraz testowanie, jak użytkownicy reagują na określone interakcje z systemem jeszcze przed wdrożeniem finalnego rozwiązania. Dzięki prototypom można szybko zbierać informacje od użytkowników i wprowadzać zmiany, co znacząco skraca czas potrzebny na rozwój technologii [16].
Prototypowanie interaktywne jest stosowane do tworzenia modeli systemów, które użytkownicy mogą testować w realistycznym środowisku. Prototypy mogą obejmować zarówno interfejsy wizualne, jak i modele działania urządzeń oraz aplikacji. Dzięki nim projektanci mogą uzyskać informacje o tym, jak różne elementy systemu współdziałają ze sobą, jak użytkownicy postrzegają sposób interakcji i jakie napotykają problemy. Interaktywne prototypy pozwalają na testowanie wielu różniących się od siebie wersji systemu, co umożliwia wybór najlepszych rozwiązań, zanim produkt końcowy trafi na rynek [21].
6.3. Symulacje
Symulacje są innym narzędziem stosowanym w procesie projektowania. Dzięki nim projektanci mogą odwzorować wirtualne środowisko, w którym użytkownicy mogą wchodzić w interakcje z różnymi urządzeniami i systemami. Symulacje pozwalają na testowanie scenariuszy, które w rzeczywistości mogłyby być trudne do przeprowadzenia, np. symulowanie awarii systemów, zmiany warunków w domu czy adaptacja do dynamicznie zmieniających się potrzeb użytkowników [A4]. Symulacje pomagają także w tworzeniu bardziej złożonych scenariuszy, w których integracja wielu urządzeń i systemów jest kluczowa.
6.4. Metryki i wskaźniki
Aby ocenić skuteczność i jakość doświadczenia użytkownika, projektanci stosują odpowiednie metryki i wskaźnikami, które
Rys. 7. Badania wśród użytkowników a zdobyte informacje
Fig. 7. User-oriented research (testing) and information gathered
umożliwiają mierzenie efektywności zaprojektowanych systemów i interfejsów. Metryki te powinny uwzględniać specyfikę technologii, interakcji z urządzeniami, a także użytkowników, którzy wchodzą w interakcję z systemem na wiele sposobów [33, 34, A8]. Podczas oceny takich interfejsów często stosuje się również heurystyki Nielsena, które stanowią uznaną metodę analizy użyteczności i pozwalają na systematyczną identyfikację problemów projektowych utrudniających efektywną, intuicyjną i satysfakcjonującą interakcję użytkownika z systemem.
Czas wykonania zadania określa, jak szybko użytkownik realizuje daną akcję, np. ustawienie temperatury lub włączenie alarmu – krótszy czas wskazuje na intuicyjność systemu. Wskaźnik błędów określa częstotliwość trudności, od problemów z rozpoznawaniem głosu po obsługę aplikacji – sugerując konieczność optymalizacji przy wysokiej liczbie błędów. Satysfakcja użytkownika mierzy zadowolenie z systemu za pomocą ankiet czy wywiadów – odzwierciedlając łatwość użycia i dopasowanie do oczekiwań. Wskaźnik zaangażowania ocenia częstotliwość i długość interakcji z systemem, np. zarządzanie urządzeniami, liczbę interakcji czy czas spędzony na konfigurowaniu ustawień.
7. Przyszłość projektowania
Inteligentne domy stają się coraz bardziej powszechne, a rozwój zaawansowanych technologii zmienia sposób, w jaki użytkownicy wchodzą w interakcję z otoczeniem. W nadchodzących latach projektowanie interfejsów użytkownika w tej dziedzinie będzie ewoluować w odpowiedzi na rosnące potrzeby użytkowników, a także postęp technologiczny.
Nowe technologie mają ogromny wpływ na wygląd interfejsów użytkownika w inteligentnych domach. Sztuczna inteligencja (AI) i sieci 5G stanowią fundament nowoczesnych inteligentnych domów, a ich integracja daje nowe możliwości w zakresie personalizacji, automatyzacji oraz interakcji systemu z użytkownikami [18].
Sztuczna inteligencja ma duży potencjał, by znacząco zmienić sposób, w jaki systemy reagują na potrzeby użytkowników [18]. Zastosowanie algorytmów uczenia maszynowego pozwala na przewidywanie zachowań i preferencji mieszkańców, a także automatyczne dostosowywanie ustawień systemów, takich jak oświetlenie, temperatura czy bezpieczeństwo. Dzięki AI systemy staną się proaktywne, co oznacza, że będą samodzielnie zarządzać działaniami w domu, minimalizując konieczność interakcji z użytkownikami. W przypadku projektowania, sztuczna inteligencja pozwala na tworzenie bardziej intuicyjnych interfejsów, które uczą się nawyków użytkowników i dostosowują swoje funkcje do ich potrzeb [18]. Sieci 5G stanowią kluczowy element w rozwoju inteligentnych domów, ponieważ umożliwiają szybki i niezawodny transfer danych, co jest szczególnie istotne w systemach IoT [35]. Przewidywana duża przepustowość 5G pozwoli na lepszą (szybszą) komunikację między urządzeniami, a także na sprawniejsze działanie aplikacji mobilnych i sterowania głosowego. Z punktu widzenia użytkownika, sieci 5G otwierają nowe możliwości, m.in. minimalizowanie opóźnień w systemach sterujących urządzeniami, co przekłada się na lepszą responsywność interfejsów użytkownika.
8. Wnioski
Przedstawiony przegląd wybranych koncepcji projektowych podkreśla, że zapewnienie najwyższego poziomu satysfakcji użytkownika jest kluczowe w projektowaniu współczesnych systemów inteligentnych domów. W artykule omówiono aktualne
wyzwania związane z projektowaniem systemów Smart Home. Szczególną uwagę poświęcono potrzebom użytkowników, takim jak intuicyjność, bezpieczeństwo danych oraz personalizacja, które mają kluczowe znaczenie dla ich akceptacji technologii. Przedstawiono również normy, prawa, narzędzia, metody projektowe oraz badania użytkowników.
Przyszłość projektowania interfejsów użytkownika w inteligentnych domach będzie w dużej mierze zależna od dalszego rozwoju technologii oraz zmieniających się oczekiwań klientów. W miarę jak technologie stają się coraz bardziej zaawansowane, zmienia się także podejście do projektowania interakcji. Można spodziewać się istotnych zmian, które będą kształtować UX w tej dziedzinie, podobnie jak ma to miejsce w przypadku interfejsów człowiek-maszyna w motoryzacji [36]. Właściwie zaprojektowany interfejs kształtuje bowiem pozytywne interakcje między ludźmi a technologią [37], minimalizując błędy ludzkie i wspierając niezawodną pracę w złożonych środowiskach cyfrowych [38].
Personalizacja doświadczenia użytkownika stanie się jeszcze bardziej zaawansowana. Dzięki sztucznej inteligencji [39] i dużym zbiorom danych [40], systemy Smart Home będą mogły lepiej zrozumieć preferencje użytkowników, dostosowując wszystkie elementy funkcjonowania domu – od oświetlenia –przez temperaturę – aż po wybór muzyki. Takie systemy będą zdolne do samodzielnego uczenia się i adaptacji do zmieniających się warunków życiowych, np. dostosowując ustawienia w zależności od pory dnia, obecności użytkowników w domu czy ich nastroju.
Standardy interoperacyjności urządzeń również będą miały duży wpływ na metody projektowania. Wraz z rosnącą liczbą producentów i urządzeń działających w ramach systemu Smart Home, powstanie potrzeba ujednolicenia standardów komunikacji między różnymi urządzeniami. Projektanci będą musieli uwzględnić te standardy w swoich rozwiązaniach, aby zapewnić łatwość integracji i eliminować problemy związane z kompatybilnością. Kluczowym wyzwaniem będzie stworzenie jednego interfejsu, który umożliwi kontrolowanie wszystkich urządzeń w sposób spójny i intuicyjny, bez konieczności przechodzenia między wieloma aplikacjami i interfejsami.
Podziękowania
Dofinansowano ze środków Ministra Nauki w ramach Programu „Regionalna inicjatywa doskonałości”, nr projektu RID/ SP/0050/2024/1.
Bibliografia
1. Wilson Ch., Hargreaves T., Hauxwell-Baldwin R., Smart homes and their users: A systematic analysis and key challenges, “Personal and Ubiquitous Computing”, Vol. 19, 2014, 463–476, DOI: 10.1007/s00779-014-0813-0.
2. Reisinger M.R., Prost S., Schrammel J., Fröhlich P., User requirements for the design of smart homes: dimensions and goals, “Journal of Ambient Intelligence and Humanized Computing”, Vol. 14, 2022, 15761–15780, DOI: 10.1007/s12652-021-03651-6.
3. Madadi-Barough S., Ruiz-Blanco P., Lin J., Vidal R., Gomez C., Matter: IoT interoperability for smart homes, “IEEE Communications Magazine”, Vol. 63, No. 4, 2025, 106–112, DOI: 10.1109/MCOM.001.2400274.
4. Bai X., Research on smart home system design and user experience improvement strategies, “Advances in Computer, Signals and Systems”, Vol. 8, No. 5, 2024, 34–39, DOI: 10.23977/acss.2024.080504.
5. Kraemer M.J., Seymour W., Binns R., Van Kleek M., Flechais I., Informing the future of data protection in smart homes, CHI’19 Workshops: New Directions for the IoT: Automate, Share, Build, and Care, 2019.
Iwona Grobelna, Mateusz Komarowski
6. Chalhoub G., The UX of things: Exploring UX principles to inform security and privacy design in the smart home, Extended Abstracts of the 2020 CHI Conference on Human Factors in Computing Systems, April 2020, DOI; 10.1145/3334480.3381436.
7. Anik S.M.H., Gao X., Zhong H., Wang X., Meng N., Programming of automation configuration in smart home systems: Challenges and opportunities, “ACM Transactions on Software Engineering and Methodology”, Vol. 35, No. 2, 2026, DOI: 10.1145/3731450.
8. Prywata M., Projektowanie zorientowane na użytkownika, [www.parp.gov.pl/storage/publications/pdf/ b717027b2d85ff2ea0ae5dc2c8affa85.pdf].
9. Becks E., Zdankin P., Matkovic V., Weis T., Complexity of smart home setups: A qualitative user study on smart home assistance and implications on technical requirements, “Technologies”, Vol. 11, No. 1, 2023, DOI: 10.3390/technologies11010009.
10. Eggen B., van den Hoven E., Terken J., Human-Centered Design and Smart Homes: How to Study and Design for the Home Experience?, Handbook of smart homes, health care and well-being, Springer, Cham, August 2017, 83–92, DOI: 10.1007/978-3-319-01583-5_6.
11. Davidovic B., Bogdanovic Z., Djordjevic K., Labus A., Designing adaptable smart home environment based on resident’s activity, “Smart Cities and Regional Development (SCRD) Journal”, Vol. 2, No. 2, 2018, 51–58.
12. Zhuang F., Research on user experience design of smart home products based on internet of things, “Journal of Physics: Conference Series”, Vol. 2074, 2021, DOI: 10.1088/1742-6596/2074/1/012063.
13. Zhou C., Dai Y., Huang T., Zhao H., Kaner J., An empirical study on the influence of smart home interface design on the interaction performance of the elderly, “International Journal of Environmental Research and Public Health”, Vol. 19, No. 15, 2022, DOI: 10.3390/ijerph19159105.
14. Morris L.L., Fairman A.D., Ding, D., Messina, K., Providing mainstream smart home technologies as assistive technology for persons with disabilities: Current trends and needs, “The American Journal of Occupational Therapy”, Vol. 75, 2021, DOI: 10.5014/ajot.2021.75S2-PO230.
15. Jantz-Sell T., Daken S., Bundling energy savings with consumer interest in smart homes, Energy Star 2023, [www.energystar.gov]
16. Alghamdi L., Alsoubai A., Akter M., Alghamdi F., Wisniewski P., A user study to evaluate a web-based prototype for smart home Internet of Things device management, International Conference on Human-Computer Interaction, LNCS, Vol. 13333, 2022, 383–405, DOI: 10.1007/978-3-031-05563-8_24.
17. Zhang M., Gong Y., Deng R., Zhang S., The effect of color coding and layout coding on users’ visual search on mobile map navigation icons, “Frontiers in Psychology”, Vol. 13, 2022, DOI: 10.3389/fpsyg.2022.1040533.
18. Rey-Jouanchicot J., Bottaro A., Campo E., Bouraoui J.-L., Vigouroux N., Vella F., Leveraging large language models for enhanced personalised user experience in smart homes, UBICOMM, IARA, 2024, [https://hal.science/hal-04593247v2].
19. Vigouroux N., Vella F., Lepage G., Campo E., Usability study of tactile and voice interaction modes by people with disabilities for home automation controls, International Conference on Computers Helping People with Special Needs, LNCS, Vol. 13342, 2022, 139–147, DOI: 10.1007/978-3-031-08645-8_17.
20. Schomakers E.-M., Biermann H., Ziefle M., Understanding Privacy and Trust in Smart Home Environments,
International Conference on Human-Computer Interaction, LNISA, Vol. 12210, 2020, 513–532, DOI: 10.1007/978-3-030-50309-3_34.
21. Kalam A., Azad M., Chowdhury S.J., Prototype smart home environment with biofeedback, IEEE Region 10 Symposium (TENSYMP), 2020, 449–452, DOI: 10.1109/TENSYMP50017.2020.9230898.
22. Cardiel J.S.R., Alvarado L.M.Z., Serrano J.F.H., Implementation of ISO/IEC 29110 and ISO 9241-210:2019 Standards in Software Development for the UTZAC University Clinic, 13th International Conference On Software Process Improvement (CIMPS), 2024, 15–19, DOI: 10.1109/CIMPS65195.2024.11095911.
23. Rodríguez-Cardiel J.S., Luna-García H., Celaya-Padilla J.M., Zapata-Alvarado L.M., Ramírez-Carrillo J., Hernández-Serrano J.F., Salcedo-Bugarín L.E., Prototype User Interface for an Automatic Sheep Weighing Control System: Implementing ISO 9241-210: 2019, ISO 29110, IEEE 830, HCI-COLLAB, 2022, 83–93, [https://ceur-ws.org/Vol-3570/Paper8.pdf].
24. Guzman-Fernandez M., Luna-García H., Collazos C.A., Sarmiento W.J., Galvan-Tejada J.I., et al., Desktop Application for Water Quality Prediction and Monitoring System Using ISO 9241-210 and Machine Learning Techniques, Iberoamerican Workshop on Human-Computer Interaction, CCIS, Vol. 1478, 2021, 44–57, DOI: 10.1007/978-3-030-92325-9_4.
25. Helin K., Karjalainen J., Kuula T., Human-Centric Approach for Developing XR Applications in the Space Domain, 16th International Conference on Applied Human Factors and Ergonomics and the Affiliated Conferences AHFE, 2025, 95–105.
26. Rosicki Ł., Zastosowanie heurystyk Jakoba Nielsena w optymalizacji serwisów internetowych na przykładzie witryny Uniwersytetu Ekonomicznego w Krakowie, „Knowledge–Economy–Society”, 2018, 185–192.
27. Poleszak I., Dzieńkowski M., User experience analysis while visiting selected virtual museums, „Journal of Computer Sciences Institute”, Vol. 25, 2022, 384–392, DOI: 10.35784/jcsi.3057.
28. Mirkowicz M., Grodner G., Jakob Nielsen’s Heuristics in Selected Elements of Interface Design of Selected Blogs, “Social Communication”, Vol. 4, No. 2, 2018, 30–51, DOI: 10.2478/sc-2018-0013.
29. Neto O.M., Pimentel M.D.G., Heuristics for the assessment of interfaces of mobile devices, Proceedings of the 19th Brazilian Symposium on Multimedia and the Web, 2013, 93–96, DOI: 10.1145/2526188.2526237.
30. Turner P., A psychology of user experience, Human Computer Interaction Series, 2017, DOI: 10.1007/978-3-031-32454-3.
31. Yablonski J., Laws of UX, O’Reilly Media, 2024.
32. Pannafino J., McNeil P., UX Methods: A Quick Guide to User Experience Research Methods, CDUXP LLC United States, 2017, DOI: 10.5555/3180819.
33. Bianchini L.d.P., Zaina L., Which UX research method or technique should I take? Assisting software startup professionals in making their choices, “Journal on Interactive Systems”, Vol. 15, No. 1, 2024, 762–789, DOI: 10.5753/jis.2024.4028.
34. Alb ert B., Tullis T., Measuring the User Experience: Collecting, Analyzing, and Presenting Usability Metrics, Morgan Kaufmann Publisher Inc., 2013, ISBN: 978-0124157811.
35. Pons M., Valenzuela E., Rodríguez B., Nolazco-Flores J.A., Del-Valle-Soto C., Utilization of 5G technologies in IoT applications: Current limitations by interference and network optimization difficulties—a review, “Sensors”, Vol. 23, No. 8, 2023, DOI: 10.3390/s23083876.
36. Grob elna I., Mailland D., Horwat M., Design of Automotive HMI: New Challenges in Enhancing User Experience, Safety, and Security, “Applied Sciences”, Vol. 15, No. 10, 2025, DOI: 10.3390/app15105572.
37. Pereyra I., Uniwersalne zasady projektowania UX, Wydawnictwo Naukowe PWN, 2025.
38. Vizcarra A., Quiroz G., Cornejo J., The Impact of User Interface and Experience (UI/UX) Design on Visual Ergonomics: A Technical Approach for Reducing Human Error in Industrial Settings, “Designs”, Vol. 10, No. 1, 2026, DOI: 10.3390/designs10010008.
39. Stige Å., Zamani E.D., Mikalef P., Zhu Y., Artificial intelligence (AI) for user experience (UX) design: a systematic literature review and future research agenda, “Information Technology & People”, Vol. 37, No. 6, 2024, 2324–2352, DOI: 10.1108/ITP-07-2022-0519.
40. Li W., Li S., The Integration and Innovation of Artificial Intelligence and Big Data in User Experience Design, International Conference on Advanced Intelligent Technologies, SIST, Vol. 123, 2024, 229–240, DOI: 10.1007/978-981-96-7332-2_23.
Inne źródła
Iwona Grobelna, Mateusz Komarowski
A1. Zharova A., Lee H.-E., Understanding user perception and intention to use smart homes for energy efficiency: A survey, arXiv 2022, DOI: 10.48550/arXiv.2212.05019.
A2. Mufid N., Design challenges for the implementation of smart homes, arXiv 2023, DOI: 10.48550/arXiv.2308.16602.
A3. Comeaga A.-M., Marin I., Privacy management and interface design for a smart house, arXiv 2024, DOI: 10.48550/arXiv.2402.18973.
A4. Fischer F., Fleig A., Klar M., Paneva V., Müller J., Towards a deep(er) understanding of interaction through modeling, simulation, and optimization, arXiv 2023, DOI: 10.48550/arXiv.2302.11409.
A5. Norma ISO 9241-210:2019, Ergonomics of human-system interaction — Part 210: Human-centred design for interactive systems, [www.iso.org/standard/77520.html].
A6. Nielsen Norman Group, [www.nngroup.com].
A7. 10 Usability Heuristics for User Interface Design, [www.nngroup.com/articles/ten-usability-heuristics].
A8. The Story, Przewodnik po metrykach UX, 2022, [https://thestory.is/pl/journal/metryki-ux].
UX in Smart Home Control Systems: A Review of Selected Design Approaches
Abstract: Smart Home technologies introduce new possibilities for enhancing user comfort, safety, and energy efficiency. However, their effectiveness and acceptance largely depend on the quality of user experience (UX). This narrative review examines the evolving field of UX design in smart homes, emphasizing its role in improving user experience and satisfaction. The paper discusses current challenges and key principles of UX design in this domain, identifying key user groups, their motivations, and barriers related to the use of such systems. It highlights essential design principles, including intuitiveness, accessibility, and user emotional engagement, but also refers to widely recognized standards and established principles from psychology. Furthermore, it presents tools and methods, such as usability testing, prototyping, and UX evaluation metrics, that support the development of more effective and user-friendly systems. Finally, the paper outlines potential directions for the future development of UX in smart home technologies, in the context of emerging technologies and evolving user expectations.
Keywords: control systems, Smart Home, smart technologies, user-centered design, user experience, UX
dr hab. inż. Iwona Grobelna, prof. UZ i.grobelna@iee.uz.zgora.pl
ORCID: 0000-0002-0912-2958
Profesor uczelni w Instytucie Automatyki, Elektroniki i Elektrotechniki Uniwersytetu Zielonogórskiego. Uzyskała stopień magistra oraz doktora nauk technicznych w zakresie informatyki na Uniwersytecie Zielonogórskim odpowiednio w 2007 i 2012 r. W 2024 r. uzyskała stopień doktora habilitowanego w dyscyplinie Automatyka, Elektronika, Elektrotechnika i Technologie Kosmiczne, na podstawie badań związanych z weryfikacją systemów automatyki i sterowania oraz systemów energoelektronicznych. Autorka trzech monografii oraz współautorka ponad 80 p ublikacji naukowych. Jej zainteresowania badawcze obejmują projektowanie, specyfikację i w eryfikację systemów sterowania.
Absolwent kierunku Informatyka ze specjalnością Inżynieria Komputerowa na Wydziale Nauk Inżynieryjno-Technicznych Uniwersytetu Zielonogórskiego. Wykwalifikowany Full Stack Developer z silnym zapleczem analitycznym, specjalizujący się w projektowaniu oraz wdrażaniu kompleksowych systemów informatycznych i zaaw ansowanych aplikacji webowych.
Autonomous Fire Monitor System – Initial Studies
Mateusz Pluskota, Krzysztof Schwierz
KBA AUTOMATIC Sp. z o.o., Technologiczna street 2A, 45-839 Opole
Andrzej Neumann, Dominik Fila, Łukasz Paczkowski, Paweł Majewski
Opole University of Technology, Faculty of Electrical Engineering, Automatic Control and Informatics, Prószkowska street 76, 45-758 Opole
Abstract: In this paper, preliminary studies dedicated to facilitating the development of a control algorithm for an autonomous fire monitor have been presented. Using the Lagrange method, a dynamic model of the system has been determined, and two control algorithms have been verified. The applied adaptive algorithm yielded satisfactory regulation results, even when object parameters differed from the model by 10 %. The manuscript also presents the hardware layer of the developed prototype, which consists of a fire monitor, a control system based on a programmable logic controller, and a vision system that enables the automatic localization of high temperature points in a 3D space.
Keywords: fire monitor, dynamic equations, adaptive control, inverse kinematics
1. Introduction
Fires in modern automation are among the most hazardous phenomena, posing a significant threat to human life and infrastructure. In industrial settings, the risk of starting a fire is particularly high, often resulting from flammable materials, high temperatures, or open flames as part of technological processes [1–3]. For this reason, the field of firefighting is rapidly evolving, seeking the fastest and most effective methods for eliminating fires [4–7].
Commonly used sprinklers are far from a perfect solution. Simply triggering the extinguishing action of such a system requires hot air, which is caused by an already growing fire. Depending on the conditions and the height of the sprinkler system, activation can occur anywhere from several seconds to several minutes, allowing the fire to amplify and spread. Furthermore, the sprinkler system covers the entire area, not just the fire. Therefore, autonomous fire extinguishing towers equipped with fire detection sensors are increasingly used, which operate faster and specifically eliminate the fire in its infancy [8, 9].
The range of possibilities for connecting fire detection systems to the extinguishing tower is wide. Fire detection systems typically incorporate some form of camera system. Cameras can analyze images for color and brightness; the combination of these factors indicates the detection of a flame. Similarly, YOLO (You Only Look Once) neural networks can detect and localize fire [10–12]. However, this solution is associated with inaccuracy; sunlight reflecting off a shiny object may be interpreted as flame, while, for example, hot coals may not
Autor korespondujący: Paweł Majewski, p.majewski@po.edu.pl
Artykuł recenzowany nadesłany 16.12.2025 r., przyjęty do druku 14.05.2026 r.
Zezwala się na korzystanie z artykułu na warunkach licencji Creative Commons Uznanie autorstwa 4.0 Int.
be recognized as a threat. A solution to this problem is the use of infrared cameras, which can detect high temperatures. Reflected light does not affect this measurement, and a smoldering fire can be detected. Using two cameras allows for the localization of a fire in three-dimensional space, thanks to stereovision [13–15].
In this paper, we introduce initial studies concerning the novel automatic control of a fire monitor. Thanks to the special connection of actuators, PLC (Programmable Logic Controller), and system vision, it was possible to develop the autonomous fire extinguishing system. Therefore, the novelty of the paper can be summarized as follows:
Determine the dynamic equations of the fire monitor by using the Lagrange method.
Implementation and verification of inverse dynamics control and modified MRAC (Model Reference Adaptive Control) in MATLAB/Simulink.
Introduce the physical prototype of the fire monitor system based on LiDAR (Light Detection and Ranging) and thermal imaging camera.
The manuscript is organized as follows. After the Introduction, the dynamic equations of the fire monitor model are presented in Section 2. Consequently, the Simulation studies concerning the two control approaches are given in Section 3. A hardware prototype is presented in the following paragraph, immediately preceding the Conclusions and Open Problems section, which, together with the Appendix, concludes the paper.
2. Dynamic equations
The dynamic model of the system described by the scheme in Fig. 1 has been determined using the Lagrange method. The mentioned plant has only two rotating degrees of freedom. First, in the horizontal plane, and second, perpendicular to the base plane, respectively. Mentioned joins are depicted in Fig. 1 in red color, and in mathematical considerations, both have been assumed as generalized variables; therefore, the appropriate equations have the following form
Symbols
– error signal vector
JISE – performance index ISE
JITAE – performance index ITAE
JITSE – performance index ITSE
1 , J 2 , J 2 J ′ – moments of inertia
, r K x K – MRAC gains
L – Lagrangian function
l0 – height of the robot
1 , m l 2 m l – respective centers of mass distances
(˙), (¨) – first- and second-degree time derivative
(b) Side view of the system
where ()()() (),(),(),(),(),(),, LtttTtttUttt = qqqqqq
is an energy p otential (Lagrangian). The particular members of Eqn. (2), are kinetic and potential energies which are given as follows
and 1122 , Umgzmgz =+
where 120 zzl == (see Fig. 1(b)). The Eqns. (3) and (4) are determined using primary variables. Therefore, the relationship between generalized ones, based on Fig. (1(a)), can be written as (5) and (6)
Fig. 1. Schematic diagram of the fire monitor system with a real view Rys. 1. Schemat działka gaśniczego wraz z widokiem rzeczywistym
(1)
Due to the following dependency
the obtained Lagrangian is given as follows
after taking into account Eqn. (1) we finally end with the following dynamic equations
Table 1. The simulation parameters
Tabela 1. Parametry symulacji
Having the necessary formulas, we can proceed to the implementation in a simulation environment in the next section.
3. Simulation studies
To validate the control capabilities of a fire monitor (Eqn. (9)), a comprehensive system using the parameters described in Table 1 has been developed and implemented in the MATLAB/ Simulink environment (including DSP toolbox). The developed virtual control system environment, next to the dynamic model, incorporates elements related to inverse kinematics, motion trajectory, and control systems based on inverse dynamics and the MRAC approach. For clarity, a description of the most relevant composed modules is provided in the appendix section 6. The assumed performance index for comparative analysis, in addition to time-domain graphs, is the Integral of Squared Error (ISE)
2 ISE 0 (), s t Jetdt = ∫ (10)
Integral of Time-Weighted Absolute Error (ITAE) ITAE
(11)
and Integral of Time-Weighted Squared Error (ITSE) 2 ITSE 0 (), s t Jtetdt = ∫ (12)
where each simulation instance was performed with a fixed step size and time duration.
This section presents the results of simulation studies for two separate approaches; therefore, the control strategies used are discussed in the following subsections.
3.1. The Inverse dynamics control
The Inverse dynamics control approach employed in the first simulation studies relies on tracking the motion trajectory generated by inverse kinematics. Based on the Cartesian coordinates of the hot spot determined by the vision system and the monitor’s targeting point, internal variable values are calculated and fed into the inverse object model. This approach generates control signals that, when input to the model, produce the expected accelerations. In the ideal case, the inverse model resulted in precise control Figs. 2 and 3.
Fig. 2. Inverse dynamics control result of joint 1 – basic model, J ISE = 1.78 10 –5
Rys. 2. Wynik sterowania metodą dynamiki odwrotnej złącza 1 – model podstawowy, J ISE = 1 78 10 –5
Fig. 3. Inverse dynamics control result of joint 2 – basic model, J ISE = 1.372 10 –5
Rys. 3. Wynik sterowania metodą dynamiki odwrotnej złącza 2 – model podstawowy, J ISE = 1.372 10 –5
Fig. 4. Inverse dynamics control result of joint 1 – model with 10 % weight difference, J ISE = 21.91, J ITAE = 1.231, J ITSE = 0.091
Rys. 4. Wynik sterowania metodą dynamiki odwrotnej złącza 1 – model z 10 % różnicą mas, J ISE = 21.91, J ITAE = 1.231, J ITSE = 0.091
Fig. 5. Inverse dynamics control result of joint 2 – model with 10 % weight difference, J ISE = 32.16, J ITAE = 1.491, J ITSE = 0.133
Rys. 5. Wynik sterowania metodą dynamiki odwrotnej złącza 2 – model z 10 % różnicą mas, J ISE = 32.16, J ITAE = 1.491, J ITSE = 0.133
Unfortunately, the described approach has a significant disadvantage in cases where the differences resulting from the inverted model and the real object exceed 10 % of the mass of individual elements; this control is no longer acceptable (Figs. 4 and 5). The assumed expected difference in the masses of the particular robot sections results from considering the medium factor flowing through its interior.
To achieve greater accuracy, adaptive control is employed in the following subsection.
3.2. The MRAC control method
Regarding various control strategies in the literature, the commonly used solutions include, e.g., PID or SMC (Sliding Mode Control). In our approach, to improve the control process of the simulation fire monitor model, a regulation method based on MRAC was proposed (Fig. 6). The mentioned approach is
6. The MRAC controller
Rys. 6. Regulator typu MRAC
an adaptive control algorithm in which the coefficients of the appropriate gains are determined based on the MIT rule that minimizes the performance index [16]
2 1 (), 2 Pit = e (13)
where e(t)qplant(t) – qmodel(t). For more details see Ref. [16]
and Appendix section. The MRAC algorithm works correctly even with large differences between the object and the model. Here, as in the second case in the Inverse Dynamic Control section, the mass of the plant members was 10 % greater than in the mo del.
In our approach, the mentioned MRAC method was not fully utilized, as minor changes were introduced to the algorithm for determining changes in the correction coefficients r K and x K (Fig. 6). These parameters can be determined using the formula [16]
In our research, a slight simplification was adopted:
Nevertheless, the accepted assumptions proved to be surprisingly effective, as confirmed by the control process results in Figures 7–10 and the performance indexes.
Fig.
Fig. 7. The MRAC control result of joint 1 – angular velocity Rys. 7. Wynik sterowania metodą MRAC złącza 1 – prędkość kątowa
Fig. 8. The MRAC control result of joint 2 – angular velocity Rys. 8. Wynik sterowania metodą MRAC złącza 2 – prędkość kątowa
Fig. 9. The MRAC control result of joint 1 – angular position, J ISE = 2.086 10 –4 , J ITAE = 1.411 10 –2 , J ITSE = 2.23 10 –5 Rys. 9. Wynik sterowania metodą MRAC złącza 1 – położenie kątowe, J ISE = 2.086 10 –4 , J ITAE = 1.411 10 –2 , J ITSE = 2.23 10 –5
Fig. 10. The MRAC control result of joint 2 – angular position, J ISE = 2.911 10 –4 , J ITAE = 1.207 10 –2 , J ITSE = 1.648 10 –5 Rys. 10. Wynik sterowania metodą MRAC złącza 2 – położenie kątowe, J ISE = 2.911 10 –4 , J ITAE = 1.207 10 –2 , J ITSE = 1.648 10 –5
Having considered the necessary theoretical aspects, let us now turn to the physical realization.
4. Hardware realization
The KBA AUTOMATIC company developed the Autonomous Fire Monitor System based on the real-life objects described in Table 2.
Table 2. A list of the most important system components Tabela 2. Zestawienie najważniejszych elementów systemu
The entire prototype consists of two components: a fire extinguishing module (Fig. 11) and a hot spot detection and localization module (Fig. 12), which are managed from the hardware implemented in the control cabinet (Fig. 13).
The detection and localization structure is based on software running on an industrial computer, which works in conjunction with a thermal imaging camera to detect hot spots and one/two LiDAR sensors positioned at different locations. This solution allows for the precise location of the point requiring cooling (Fig. 14) without using any AI (Artificial Intelligence). Once the hot spot coordinates are determined, the data is transmitted via TCP/IP to the PLC. The controller calculates inverse kinematics and sends joint variables via TCP/IP communication, which are then converted by a converter to CAN communication that controls the robotic arm. The mentioned communication path is described in Fig. 15.
The fire monitor itself operates at a working pressure of approximately 10 bar, which allows for a practically straight-line water jet at a distance of up to 20 m from the developed system. A higher-capacity pump is planned, allowing for a future increase in this range to 30 m. Therefore, a straight-line water jet trajectory was assumed in our work, omitting the calculation of the ballistic curve. Consequently, after aiming, the water jet should effectively cool the detected hot spot, and if necessary, the monitor can automatically direct the nozzle to the next area requiring cooling.
As part of preliminary testing to verify the effectiveness of the real-life system, a laser pointer was placed on the end effector. This approach allowed us to confirm the prototype’s correct operation by aiming the laser beam at the detected hot spot.
5. Conclusions and open problems
In this paper, an initial study on the control of the Autonomous Fire Monitor System has been presented. We have introduced the dynamic model of the system, derived from
Fig. 12. Thermal imaging camera (left) and LiDAR system (right)
Rys. 12. Kamera termowizyjna (po lewej) oraz system LiDAR (po prawej)
Fig. 13. Developed control cabinet
Rys. 13. Opracowana szafa sterownicza
Fig. 14. Hot spot mockup prepared for verification tests – thermal imaging (left) and real-life (right) view
Rys. 14. Makieta gorącego punktu przygotowana do testów weryfikacyjnych – obraz termiczny (po lewej) i widok rzeczywisty (po prawej)
Fig. 15. The connection diagram of the fire monitor system objects Rys. 15. Schemat połączeń obiektów systemu działka gaśniczego
Pluskota, Krzysztof Schwierz, Andrzej Neumann, Dominik Fila, Łukasz Paczkowski, Paweł Majewski
Fig. 16. Implementation of the MRAC method in MATLAB/Simulink
Mateusz
the Lagrange method, and described simulation studies performed in the MATLAB/Simulink environment. Our plant, the so-called digital twin object, has been controlled using Inverse Model Control and a slightly modified Model Reference Adaptive Controller. In addition to the theoretical results, a physical realization on a real-life system has been proposed. According to the designed compatibility between the motion system, vision system, and control layer, we have developed a beneficial Autonomous Fire Monitor System that can be utilized in various industrial automation tasks.
6. Appendix
This paragraph presents the modules of the developed system used in the Simulation studies section of this paper. The primary component of the plant is the dynamic model, which incorporates inverse kinematics, inverse model control, and MRAC methodology.
At the beginning, the trajectory generation process is initiated. After entering the global coordinates (x, y, z) of the beginning and end position of the end-effector, the joint variable vectors are determined using Inverse Kinematics. Because the analyzed object is essentially a two-degree-offreedom manipulator with revolute joints, the inverse kinematics equations require trigonometric functions. In the next step, after specifying the robot’s motion execution time, the velocities and accelerations are calculated based on the system’s trapezoidal motion profile. Worth mentioning in the described step, the maximum velocities and accelerations are determined by the motors’ motion parameters. The result of the detailed stage is a vector of desired variables with a trapezoidal motion profile.
The received reference values feed two modules, the Inverse Dynamics Control and the MRAC control. In the first scenario, based on the qd(t), the required system driving torques are determined, which constitute input signals to the Forward Dynamics defined by Eqn. (9). Simulation studies from this type of control can be found in part 3.1 of Section 3.
The last element of the developed virtual system is the MRAC control depicted in Fig. 16. The mentioned algorithm aims to control the object output in accordance with the designed model, even in the absence of time-invariant properties or a mismatch between the real-life object and the digital twin. One method to adjust the adaptive gains is the use of the MIT rule. The principle of adaptation is developed at the Massachusetts Institute of Technology (hence the name MIT-rule) and aims to minimize the cost function given in Eqn. (13) due to the gains of x K and r K by analyzing the gradient of the indicator Pi. In our research, instead of calculating the differential of the variable e(t) (see Eqn. 14), we adopted the increment of the variable (see Eqn. 15), and the results are presented in part 3.2 of Section 3.
Acknowledgements
Project co-financed by the European Regional Development Fund under the programme European Funds for Opolskie 2021–2027.
References
1. Bosikov I.I., Martyushev N.V., Klyuev R.V., Savchenko I.A., Kukartsev V.V., Kukartsev V.A., Tynchenko Y.A., Modeling and complex analysis of the topology parameters of ventilation networks when ensuring fire safety while developing coal and gas deposits, “Fire”, Vol. 6, No. 3, DOI: 10.3390/fire6030095.
2. El-Afifi M.I., Team S., Elkelany M.M., Development of fire detection technologies, “Nile Journal of Communication and Computer Science”, Vol. 7, No. 1, 2024, 58–66, DOI: 10.21608/njccs.2024.263103.1027.
3. Wang H., Fang X., Li Y., Zheng Z., Shen J., Research and application of the underground fire detection technology based on multi-dimensional data fusion, “Tunnelling and Underground Space Technology”, Vol. 109, 2021, DOI: 10.1016/j.tust.2020.103753.
4. Huang L., Liu G., Wang Y., Yuan H., Chen T., Fire detection in video surveillances using convolutional neural networks and wavelet transform, “Engineering Applications of Artificial Intelligence”, Vol. 110, 2022, DOI: 10.1016/j.engappai.2022.104737.
5. Mahaveerakannan R., Anitha C., Thomas A.K., Rajan S., Muthukumar T., Rajulu G.G., An IoT based forest fire detection system using integration of cat swarm with LSTM model, “Computer Communications”, Vol. 211, 2023, 37–45, DOI: 10.1016/j.comcom.2023.08.020.
6. Dziarski K., Hulewicz A., Uncertainty of thermographic temperature measurement of electric units contained in switchgear, “Pomiary Automatyka Robotyka”, Vol. 25, No. 4, 2021, 31–36, DOI: 10.14313/PAR_242/31.
7. Khan F., Xu Z., Sun J., Khan F.M., Ahmed A., Zhao Y., Recent advances in sensors for fire detection, “Sensors”, Vol. 22, No. 9, 2022, DOI: 10.3390/s22093310.
8. James R.B., New era in fire protection: The rise of Autonomous Robotic Fire Suppression (ARFS) Systems, “International Fire Protection”, No. 100, 2024, 90–94, [www.ifpmag.com].
9. Chen T., Yuan H., Su G., Fan W., An automatic fire searching and suppression system for large spaces, “Fire Safety Journal”, Vol. 39, No. 4, 2004, 297–307, DOI: 10.1016/j.firesaf.2003.11.007.
10. Yuvaraj R, Senthil Kumar D., Bhalerao S.A., Murugesan K., Vellaiyan S., Van Minh N., Real-time fire detection and suppression system using YOLO11n and Raspberry Pi for thermal safety applications, “Case Studies in Thermal Engineering”, Vol. 75, 2025, DOI: 10.1016/j.csite.2025.107159.
11. Talaat F.M., ZainEldin H., An improved fire detection approach based on YOLO-v8 for smart cities, “Neural computing and applications”, Vol. 35, No. 28, 2023, 20 939–20 954, DOI: 10.1007/s00521-023-08809-1.
12. He Y., Hu J., Zeng M., Qian Y., Zhang R., DCGC-YOLO: the efficient dual-channel bottleneck structure YOLO detection algorithm for fire detection, “IEEE Access”, Vol. 12, 2024, 65 254–65 265, DOI: 10.1109/ACCESS.2024.3385856.
14. Kustu T., Taskin A., Deep learning and stereo vision based detection of post-earthquake fire geolocation for smart cities within the scope of disaster management: İstanbul case, “International Journal of Disaster Risk Reduction”, Vol. 96, 2023, DOI: 10.1016/j.ijdrr.2023.103906.
15. Latif A., Chung H., Fire detection and spatial localization approach for autonomous suppression systems based on artificial intelligence, “Fire Technology”, Vol. 59, No. 5, 2023, 2621–2644, DOI: 10.1007/s10694-023-01426-3.
16. Gogoi D., Buragohain M., Simulation of adaptive controller design with MRAC based on modified MIT rule, “NeuroQuantology”, Vol. 20, No. 10, 2022, 6663–6669, DOI: 10.14704/nq.2022.20.10.NQ55659.
Autonomiczny system działka gaśniczego – badania wstępne
Streszczenie: W artykule przedstawiono badania wstępne w celu opracowania algorytmu sterowania autonomicznym działkiem gaśniczym. Stosując metodę Lagrange’a wyznaczono model dynamiczny układu oraz przetestowano dwa algorytmy regulacji. Jak się okazało zastosowane sterowanie adaptacyjne, nawet przy parametrach obiektu różniących się od modelu o 10 %, pozwoliło uzyskać zadawalające rezultaty regulacji. W pracy opisano także warstwę sprzętową opracowanego autorskiego prototypu, który składa się z działka gaśniczego, układu sterowania opartego na sterowniku programowalnym oraz z systemu wizyjnego pozwalającego na automatyczne lokalizowanie punktów wysokotemperaturowych w przestrzeni 3D.
Słowa kluczowe: działko gaśnicze, równania dynamiczne, sterowanie adaptacyjne, kinematyka odwrotna
Mateusz Pluskota, MSc Eng.
m.pluskota@kba-automatic.pl
ORCID: 0009-0008-9774-9312
He is a coordinator of the PLC Department at KBA AUTOMATIC and a graduate of the Opole University of Technology in Automation and Robotics, as well as Computer Science. An engineer specializing in the automation of industrial processes. He leads a team responsible for developing and implementing advanced solutions for control systems and drive synchronization in the logistics and manufacturing industries. He gained his experience through numerous implementation projects across Europe, where he managed project teams and conducted training sessions on new technologies and programming tools. He is actively involved in research and development activities, focusing on industrial system automation and the creation of innovative control algorithms.
Andrzej Neumann, Eng. endrjuneu@gmail.com
ORCID: 0009-0009-1814-5738
He is a Master’s student and a graduate engineer in Automation and Robotics, actively involved in several student research clubs focused on robotics and intelligent systems. He works in the R&D department as a Control Systems intern in a local company, where he gains experience in advanced automation solutions. His primary areas of interest include embedded systems, robotics, and modern control methods, with a particular focus on the application of neural networks in autonomous and mechatronic systems.
Łukasz Paczkowski, Eng.
lukaszpaczkowski@outlook.com
ORCID: 0009-0006-7270-2214
He received a Bachelor of Engineering degree in Automation and Robotics from the Opole University of Technology. He has been an active member of the Faculty Student Council and the president of the ”PLC Team” Automation Student Research Group at Opole University of Technology. He conducts research on the use of active noise reduction in confined spaces. His engineering thesis focuses on a tracking algorithm utilizing neural networks for object detection to control a drone, and his interests span the broadest range of engineering, from automation systems to design.
Krzysztof Schwierz, MSc Eng.
k.schwierz@kba-automatic.pl
ORCID: 0009-0001-8246-4540
He is the coordinator of the R&D department and an automation systems engineer at KBA AUTOMATIC in Opole. A graduate of Automation and Robotics as well as Computer Science at the Opole University of Technology. He specializes in the design, simulation, and integration of advanced industrial automation systems, particularly in the logistics and manufacturing sectors. In his work, he combines engineering expertise with hands-on experience gained through both commercial and research-development projects. At KBA Automatic, he is responsible for coordinating project teams and implementing modern control and monitoring methods using PLC controllers, vision systems, and simulation tools.
Dominik Fila, Eng. dominikfila01@gmail.com
ORCID: 0009-0001-9554-1840
He is a master’s student and a graduate engineer in automation and robotics. He is active in student clubs. Additionally, he works in the R&D department as an intern programmer, utilizing Python and C. His field of interest is embedded systems and industrial automation.
Paweł Majewski, PhD Eng.
p.majewski@po.edu.pl
ORCID: 0000-0002-2344-8612
He received the B.Sc. degree, the M.Sc. degree in electrical engineering, and the Ph.D. degree in control engineering from the Opole University of Technology, Opole, Poland. From 2011 to 2016, he worked as a Constructor/Robot Programmer with Pawos Robotics Company. Since 2015, he has been employed with the Opole University of Technology. His research interests focus on the theoretical/practical development, of control algorithms in multivariable systems.
Wyznaczanie współczynnika przepływu kryz ISA
i segmentowej
Anna Golijanek-Jędrzejczyk
Politechnika Gdańska, Wydział Elektrotechniki i Automatyki, ul. G. Narutowicza 11/12, 80-233 Gdańsk
Andrzej Mrowiec
Uniwersytet Kaliski, Wydział Politechniczny, Pl. Wojciecha Bogusławskiego 2, 62-800 Kalisz
Jacek Puchalski
Główny Urząd Miar, Wydział Analiz i Metrologii Ogólnej, ul. Elektoralna 2, 00-139 Warszawa
Streszczenie: W artykule określano wartość współczynnika przepływu C dla dwóch typów kryz o tym samym stosunku średnicy otworu kryzy do średnicy rurociągu 50 mm na podstawie wyników eksperymentów i symulacji numerycznych. Zaproponowano również równania pozwalające w sposób inżynierski wyznaczyć wartość tego współczynnika (z dokładnością nieprzekraczającą 1,5 %) w zakresie liczb Reynoldsa od 10 000 do 20 000.
Słowa kluczowe: ciecz, szacowanie, przepływ, kryza
1. Wprowadzenie
Mimo dynamicznego rozwoju różnorodnych rozwiązań w dziedzinie przepływomierzy, kryzy pomiarowe wciąż znajdują bardzo szerokie zastosowanie w układach pomiarowych. Ich popularność wynika przede wszystkim z dużej niezawodności działania, prostej budowy, długiego okresu eksploatacji, a co za tym idzie – niskich kosztów użytkowania. Dodatkowym atutem jest możliwość pracy w szerokim zakresie ciśnień statycznych oraz wartości temperatury mierzonego medium [1]. Należy jednak podkreślić, że stosowanie kryz pomiarowych wiąże się także z pewnymi ograniczeniami, z których najistotniejsze to znaczne straty ciśnienia oraz duża wrażliwość na zaburzenia profilu prędkości na wlocie układu z kryzą. Najczęściej spotykanym rozwiązaniem konstrukcyjnym jest kryza standardowa (centryczna, ISA), szczegółowo opisana w artykule [2] oraz w normie ISO 5167-1 [A1]. W warunkach przemysłowych jej dokładność pomiarowa zazwyczaj mieści się w przedziale od 1,5 % do 2 %.
W rzeczywistych warunkach przepływu, gdy nie są spełnione wymagania normy ISO 5167-1, często stosowane są także inne, niestandardowe rodzaje kryz. Należą do nich m.in. kryzy mimośrodowe [3], kryzy wielootworowe [5] oraz segmentowe [4], które są eksploatowane w pomiarach przepływu cieczy zawierających cząstki stałe.
Autor korespondujący:
Anna Golijanek-Jędrzejczyk, anna.golijanek-jedrzejczyk@pg.edu.pl
Artykuł recenzowany nadesłany 10.02.2026 r., przyjęty do druku 26.05.2026 r.
korzystanie
Kluczowym parametrem charakteryzującym wszystkie typy otworów pomiarowych stosowanych do wyznaczania natężenia przepływu jest współczynnik przepływu C. Istotne jest, aby wartość tego współczynnika pozostawała możliwie stała w szerokim zakresie liczb Reynoldsa. Parametr ten definiuje stosunek rzeczywistego natężenia przepływu do wartości teoretycznej odpowiadającej danemu otworowi pomiarowemu. Najczęściej wartość parametru współczynnika C wyznaczana jest z równania Reader-Harris/Gallagher (znanego w bibliografii jako równanie RG) [6] czyli: ( ) ( ) () ( ) 12 28 0,7 6 0,3 6 3,5 10 7 4 4 1,11,3 223 0,59590,02610,216 10 0,000521 10 0,01880,0063 0,0430,080,123 10,11 1 0,0310,8
przy czym: β – współczynnik przewężenia (stosunek średnicy kryzy do średnicy rurociągu), Re – liczba Reynoldsa, D – średnica rurociągu, odległości 1L i 2L są bezwymiarowymi odległościami punktów poboru ciśnienia odpowiednio przed i za kryzą, a parametry: A, 2 M i 3 M są obliczane zgodnie z następującymi wzorami [6]:
3 0, 0,07112 0,011(0,75)2,8,0,07112 0,0254
Tabela 1. Współczynnik przepływu C
Table 1. Flow coefficient C
(4)
Wśród prac naukowców można znaleźć propozycje wprowadzenia innych równań empirycznych określających współczynnik C – pewne przybliżenia, jednak nadal są to bardzo skomplikowane zależności, niepozwalające na szybkie i proste, inżynierskie oszacowanie tego parametru.
W przypadku kryzy segmentowej [4] najczęściej stosowanym podejściem jest obliczenie stałej wartości współczynnika przepływu C na podstawie równania:
( ) 4 10,60570,22140,194448 C βββ =−⋅+⋅+⋅ (5)
W tym przypadku współczynnik C jest funkcją tylko jednego parametru ,β dla którego przy stałej jego wartości uzyskuje się jedną stałą wartość współczynnika C, co pozwala na łatwe i relatywnie szybkie wyznaczenie wartości tego parametru przepływu. Podsumowując, współczynnik przepływu C jest istotnym parametrem każdego przepływomierza zwężkowego. Wartość tego parametru zależy od poprawności określenia masowego natężenia przepływu cieczy, wartości współczynnika przewężenia ,β geometrii otworu A oraz dokładności pomiaru różnicy ciśnień p∆ podczas pomiaru na kryzie pomiarowej. Ze względu na tak wiele zmiennych parametrów naukowcy nieustannie próbują wyjaśnić sposób określania współczynnika C dla dobrze znanych kryz, takich jak kryza ISA, ale także ustalić zależności pozwalające określić wartość współczynnika przepływu C dla kryz o nietypowych kształtach, takich jak kryza segmentowa. Autorzy niniejszej publikacji postawili sobie za cel wyznaczenie możliwie najprostszej postaci funkcji zależnej wyłącznie od parametru β oraz liczby Reynoldsa Re. Zaproponowana postać ma umożliwiać oszacowanie współczynnika przepływu C dla obu rozpatrywanych typów kryz z dokładnością nieprzekraczającą 1,5 %, przy jedno czesnej możliwości weryfikacji uzyskanych wyników poprzez porównanie z danymi uzyskanymi z doświadczeń w laboratorium.
2. Wyniki badań eksperymentalnych
Danymi wejściowymi do zaplanowanych analiz były wyniki eksperymentalne dla obu kryz o współczynniku 0,5 β = (centrycznej oraz segmentowej) zainstalowanych w stalowym rurociągu DN50 o średnicy D, w odległości 2,3 m (46 × D) przed otworem i 1,8 m (36 × D) za kryzą, w zakresie liczb Reynoldsa od 10 000 do 20 000. Stanowisko pomiarowe, w którym zastosowanym medium była woda, zostało szczegółowo opisane w artykule [3].
W pracy [3] przedstawiono wartości współczynnika przepływu C jako funkcję liczby Reynoldsa, a w pracy [4] dla kryzy segmentowej wartość tego parametru oszacowano na 0,6006. Ponadto w artykule [4] zawarto wyniki testów symulacyjnych przeprowadzonych za pomocą oprogramowania SolidWorks Simulation dla kryzy segmentowej.
W tabeli 1 przedstawiono wyniki wartości współczynnika przepływu C otrzymanego na podstawie przeprowadzonych badań doświadczalnych.
Uzyskane wyniki pomiarowe przedstawiono na rys. 1 wraz z odpowiadającymi im względnymi niepewnościami pomiarowymi U(C)/C wynoszącymi około 0,7 % [3], które uzyskano dla kryzy ISA oraz 1,4 % dla kryzy segmentowej [8].
Rys. 1. Charakterystyka pomiarowa C = f (Re) dla badanych kryz z rozszerzoną niepewnością pomiarową
Fig. 1. Measurement characteristic C = f(Re) for the tested orifices with expanded measurement uncertainty
Kryza segmentowa ma niższy współczynnik C – rzędu 0,5984, natomiast dla kryzy ISA jest on nieco wyższy i wynosi około 0,6116 w badanym zakresie liczby Re
3. Określenie
funkcji przybliżonej do wyznaczania współczynnik przepływu
Celem jest znalezienie funkcji zależnej od współczynnika β oraz liczby Reynoldsa Re pozwalającej na wyznaczenie współczynnika przepływu C z dokładnością względną do 1,5 %.
W tym celu zastosowano metodę WLS najmniejszych kwadratów z niepewnościami standardowymi u(C).
Przyjęto zależność współczynnika przepływu od współczynników a, b i c:
1 (,)()()() CReabRecRe ββββαα =++
i funkcję kryterialną, jako:
( )2 1 2 1 ()()() (,,) () n i i i abRecReC abc uC βββαα ϕ ++− =
p oszukując minimum tej funkcji przy 0,3. α =
Anna Golijanek-Jędrzejczyk, Andrzej Mrowiec, Jacek Puchalski
(6)
Korzystając z programu MS Excel zasymulowano gaussowskie rozkłady dla zmiennej C: ( ) 2 (),(), iii nCuC µ w których przyjęto dla obu kryz jako maksymalne niepewności względne, wartości podane w sekcji 2.
Kolejnym krokiem było oszacowanie za pomocą oprogramowania GNU R do obliczeń statystycznych, wartości średnich współczynników C, a korzystając z metody Monte Carlo wyznaczenie niepewności standardowych parametrów ze wzoru (6) oraz współczynników korelacji.
Wynikiem podjętych analiz jest zaprezentowana zależność (7), która opisuje krzywą pozwalającą na wyznaczenie wartości współczynnika C dla obu kryz:
0,7 0,3 (,)()()() CReabRecRe ββββ =++ (7)
gdzie wartości wyznaczonych współczynników (),a β (),b β ()c β zestawiono w tabeli 2.
Otrzymane współczynniki korelacji w obu analizowanych przypadkach wyniosły dla poszczególnych parametrów funkcji (7) odpowiednio: 1, abρ ≈ 1, acρ ≈− 1. bcρ ≈−
Tabela 2. Współczynniki w funkcji dopasowania
Table 2. Coefficients in the fitting function Kryza a(β) b(β) c(β)
ISA 0,491–68,7223,629 segmentowa0,271–207,385,320
Rys. 2. Oszacowane wartości niepewności rozszerzonej bezwzględnej U (C) = f (Re) dla dopasowanych krzywych, przy poziomie ufności równym 0,95
Fig. 2. Estimated values of absolute expanded uncertainty U(C) = f(Re) for the fitted curves, at a confidence level of 0.95
Rys. 3. Wartości oszacowanej niepewności rozszerzonej względnej
U (C) /C = f (Re) dla dopasowanych krzywych
Fig. 3. Values of estimated relative expanded uncertainty U(C)/C= f(Re) for fitted curves
W celu weryfikacji otrzymanych krzywych oszacowano wartość niepewności rozszerzonej bezwzględniej dla kryzy ISA i kryzy segmentowej bazując na wzorze (7), a otrzymane wyniki przestawiono na rysunku 2.
Uzyskane wyniki potwierdziły, iż niepewność rozszerzona bezwzględna dla kryzy ISA nie przekracza wartości 0,004, a dla kryzy segmentowej 0,0075.
Wyznaczono także wartość niepewności rozszerzonej względnej dla dopasowanych krzywych w celu sprawdzenia zgodności z postawionymi założenia. Wyniki tych analiz zaprezentowano na rysunku 3.
Rezultaty przeprowadzonych badań dowiodły, że niepewność rozszerzona względna nie przekroczyła 1,25 % w obu przypadkach, co jest zgodne z postawionymi na początku wymaganiami.
4. Podsumowanie
W publikacjach naukowców można znaleźć propozycje dotyczące zastosowania alternatywnych równań empirycznych do wyznaczania współczynnika przepływu C. Stanowią one jednak jedynie pewne przybliżenia, a wynikające z nich zależności pozostają nadal bardzo złożone i nie pozwalają na szybkie oraz proste oszacowanie tego parametru w praktyce inżynierskiej. Otrzymane przez autorów wyniki badań oraz przeprowadzonych analiz potwierdzają jednoznacznie postawioną hipotezę, iż jest możliwe opisanie zależności umożliwiającej wyznaczenie współczynnika przepływu C w znacznie prostszej postaci w badanym zakresie liczby Reynoldsa niż zaprezentowane przez Reader-Harris/Gallagher. Zaproponowana funkcja jest zależna tylko od dwóch parametrów, tj. od współczynnika przewężenia β oraz liczby Reynoldsa Re Ponadto dowiedziono, iż zaproponowana zależność (7) pozwala na szybkie, inżynierskie oszacowanie wartości współczynnika przepływu C z niepewnością rozszerzoną względna nie przekraczającą wartości 1,5 % niezależnie od typu analizowanej kryzy (w tym przypadku kryzy centrycznej i segmentowej).
Podziękowania
Publikacja w ramach projektu finansowanego ze środków budżetu państwa w ramach programu Ministra Nauki i Szkolnictwa Wyższego pod nazwą Wektory Nauki nr projektu WNK/SP/0311/2025/01 kwota finansowania projektu: 276 232,00 zł całkowita wartość projektu: 635 552,00 zł.
Bibliografia
1. Long J., Weng Q., Hong W., Cao Z., Zhou P., Xie X., Fast water flow in laser micromachined microgrooves with nonuniform surface wettability, “Experimental Thermal and Fluid Science”, Vol. 103, 2019, 9–17, DOI: 10.1016/j.expthermflusci.2018.12.031.
2. Ghorbani H., WoodD.A., ChoubinehA., TatarA., AbarghoyiP.G., MadaniM., MohamadianN., Prediction of Oil Flow Rate through an Orifice Flow Meter, “Petroleum”, Vol. 6, No. 4, 2018, 404–414, DOI: 10.1016/j.p etlm.2018.09.003.
3. Golijanek-Jędrzejczyk A., Mrowiec A., Hanus R., Zych M., Świsulski D., Uncertainty of mass flow measurement using centric and eccentric orifice for Reynolds number in the range 10,000 ≤ Re ≤ 20,000, “Measurement”, Vol. 160, 2020, DOI: 10.1016/j.measurement.2020.107851.
4. Golijanek-Jędrzejczyk A., Mrowiec A., Hanus R., Zych M., Heronimczak M., Świsulski D,. The assessment of metrological properties of segmental orifice based on simulations and experiments, “Measurement”, Vol. 181, 2021, DOI: 10.1016/j.measurement.2021.109601.
5. Golijanek-Jędrzejczyk A., Mrowiec A., Kleszcz S., Hanus R., Zych M., Jaszczur M., A numerical and experimental analysis of multi-hole orifice in turbulent flow, “Measurement”, Vol. 193, 2022, DOI: 10.1016/j.measurement.2022.110910.
6. Sravani V., Santhosh Krishnan V., Soft sensor for an orifice flowmeter in presence of disturbances, “Flow Measurement and Instrumentation”, Vol. 86, 2022, DOI: 10.1016/j.flowmeasinst.2022.102178.
Inne źródła
A1. ISO 5167-2:2003, Measurement of Fluid Flow by Means of Pressure Differential Devices Inserted in Circular Cross-Section Conduits Running Full—Part 2: Orifice Plates; International Organization for Standardization (ISO): Geneva, Switzerland, 2003.
Determining the Flow Coefficient of Non-Standard Orifices and ISA Orifices
Abstract: The article determined the value of the flow coefficient C for two types of orifices with the same ratio of orifice diameter to pipe diameter of 50 mm based on the results of experiments and numerical simulations. Equations were also proposed to determine the value of this coefficient in an engineering manner (with an accuracy not exceeding 1.5%) in the range of Reynolds numbers from 10,000 to 20,000.
Keywords: liquid, estimating, flow, orifice
dr hab. inż. Anna Golijanek-Jędrzejczyk
anna.golijanek-jedrzejczyk@pg.edu.pl
ORCID: 0000-0003-2151-3414
Pracuje w Katedrze Metrologii i Systemów Informacyjnych na Wydziale Elektrotechniki i Automatyki Politechniki Gdańskiej. Jej zainteresowania naukowe obejmują metrologię i techniki pomiarowe, w szczególności pomiary przepływu masowego cieczy z wykorzystaniem kryzy, badania przepływów dwufazowych ciecz–gaz oraz zagadnienia szacowania niepewności pomiaru wielkości elektrycznych i nieelektrycznych. Autorka i współautorka ponad 60 publikacji naukowych, patentów i w drożeń oraz realizatorka projektów badawczych.
dr inż. Jacek Puchalski
j.puchalski@gum.gov.pl
ORCID: 0000-0002-5055-8550
Absolwent Wydziału Fizyki Technicznej i Matematyki Stosowanej (1986 r.) oraz Wydziału Elektroniki (1988 r.) Politechniki Warszawskiej. W latach 1987–1995 asystent na Politechnice Warszawskiej, w 1995 r obronił pracę doktorską. Kolejne 10 lat pracował w branży nowych technologii w firmach produkujących i importujących kasy rejestrujące. Przygotowywał i uczestniczył w certyfikacji nowych modeli kas w Ministerstwie Finansów oraz prowadził szkolenia i serwis urządzeń fiskalnych. Od 2006 r. pracuje w Głównym Urzędzie Miar. Zajmował się zatwierdzeniem typu i oceną zgodności taksometrów elektronicznych i mierników prędkości w ruchu drogowym, a obecnie jako główny metrolog rozwija metody matematyczne szacowania niepewności pomiarowych.
Pracownik Wydziału Politechnicznego Uniwersytetu Kaliskiego. Jego zainteresowania naukowe koncentrują się głównie na problemach związanych z metrologią przepływu płynów. Szczególnie na wykorzystaniu przepływomierzy spiętrzających do pomiarów jednofazowych (ciecz lub gaz), dwufazowych (ciecz–gaz) w tym również zawiesin (ciecz-ciało stałe). Autor i współautor wielu publikacji z tego zakresu w czasopismach naukowych polskich i zagranicznych.
System pomiarowy do badań kalorymetrycznego przetwornika wartości skutecznej napięcia przemiennego
Marian Kampik, Anna Piaskowy, Krzysztof Kubiczek Politechnika Śląska, Wydział Elektryczny, Katedra Metrologii, Elektroniki i Automatyki, ul. Akademicka 10, 44-100 Gliwice
Streszczenie: W artykule opisano zautomatyzowany system pomiarowy, przeznaczony do badań przetwornika kalorymetrycznego (CTVC), który będzie pełnił funkcję pierwotnego wzorca napięcia przemiennego, odtwarzającego wartość skuteczną napięcia o amplitudzie kilku woltów w paśmie od 1 MHz do co najmniej 100 MHz metodą transferu AC-DC oraz RF-AC. W pracy zaprezentowano również procedury pomiarowe. System pomiarowy umożliwia komparowanie termicznych przetworników wartości skutecznej w paśmie od 10 Hz do co najmniej 100 MHz.
1. Wprowadzenie
Słowa kluczowe: transfer AC-DC, wzorce napięcia przemiennego, termiczny przetwornik wartości skutecznej, system pomiarowy AC-DC), często z wykorzystaniem dedykowanych środowisk programistycznych lub zestawów narzędziowych powiązanych z aparaturą [3].
Transfer AC-DC pozostaje jedną z najdokładniejszych metod wyznaczania wartości skutecznej napięcia przemiennego w zakresie od ułamka wolta do 1000 V, typowo w paśmie częstotliwości sięgającym kilkudziesięciu megaherców [1]. W wielu krajowych instytutach metrologicznych wciąż jest to podstawowa metoda odtwarzania napięcia przemiennego o wzorcowej wartości skutecznej. Dzieje się tak pomimo intensywnego rozwoju kwantowych źródeł wzorcowego napięcia przemiennego, wykorzystujących złącza Josephsona. Wzrost niepewności odtwarzanego przez nich napięcia od częstotliwości rzędu kilku kHz oraz ograniczona wartość tego napięcia nadal stanowią istotne ograniczenie praktyczne [2].
W laboratoriach metrologicznych spotyka się zróżnicowane podejścia do badań i wyznaczania charakterystyk przetworników termicznych oraz kalorymetrycznych w szerokim paśmie częstotliwości. Najczęściej są to systemy wykorzystujące metodę transferu AC-DC, zastępowaną niekiedy w paśmie 1–100 MHz metodą transferu AC-AC (RF-AC) [A1]. Kluczową rolę odgrywają w tych systemach stabilne źródła sygnału, przełączniki napięcia wytwarzanego przez te źródła, kontrola poziomu napięcia i warunków dopasowania, a także zsynchronizowany odczyt napięć wyjściowych komparowanych przetworników. W zależności od laboratorium, rozwiązania te są realizowane jako układy w pełni zautomatyzowane lub półautomatyczne (z ręcznym ustawianiem poziomów i ręczną kontrolą sekwencji podstawień
Autor korespondujący: Anna Piaskowy, anna.piaskowy@polsl.pl
Artykuł recenzowany nadesłany 30.01.2026 r., przyjęty do druku 18.05.2026 r.
Zezwala się na korzystanie z artykułu na warunkach
Zaletą istniejących rozwiązań jest możliwość uzyskania wysokiej powtarzalności dzięki ustalonej procedurze pomiarowej i ograniczeniu wpływu czynników losowych, natomiast typowymi ograniczeniami pozostają: czasochłonność pomiarów wynikająca ze stałych czasowych przetworników, wrażliwość wyników na dryft amplitudy i temperatury podczas długich sekwencji oraz brak jednolitego sposobu konfiguracji różnych źródeł sygnału (AC/RF i DC), co utrudnia porównywalność i przenośność procedur między stanowiskami. W tym kontekście przewagą proponowanego w pracy systemu jest integracja obu trybów pomiarowych (AC-DC i RF-AC) w ramach jednego algorytmu sterowania, obejmującego automatyczną korekcję poziomu odniesienia w trakcie sekwencji oraz ujednoliconą konfigurację i obsługę wielu źródeł sygnału w środowisku Excel/VBA.
Zidentyfikowane ograniczenia typowych rozwiązań (czas pomiaru, dryfty oraz brak jednolitej konfiguracji źródeł) stały się jednocześnie przesłanką do kolejnych etapów rozwoju naszej infrastruktury pomiarowej: od rozbudowy stanowiska umożliwiającego pomiary w paśmie 10 Hz – 100 MHz, przez wdrożenie bazy danych wzorców w środowisku Excel, aż po procedury walidacyjne i porównania międzylaboratoryjne o zasięgu międzynarodowym.
W dalszej części artykułu krótko opisano dotychczasowe stanowisko oraz elementy infrastruktury, które stanowią podstawę dla zbudowanego systemu. Punktem wyjścia było wcześniej opracowane stanowisko do napięciowego transferu AC-DC, umożliwiające komparacje przetworników w zakresie 0,5–1000 V i paśmie 10 Hz – 1 MHz z niepewnością typu A, sięgającą 0,1–0,2 µV/V [4]. Konieczność rozszerzenia możliwości pomiarowych tego stanowiska pojawiła się wraz z potrzebą wykonywania badań kalorymetrycznego przetwornika wartości skutecznej napięcia przemiennego CTVC (ang. Calorimetric Thermal Voltage Converter). Przetwornik ten, pierwotnie opra-
cowany w National Research Council (NRC) w Kanadzie, został udoskonalony w Katedrze Metrologii, Elektroniki i Automatyki (dalej KMEiA) [5, 6]. Szerokopasmowość CTVC sprawiła, iż nadrzędnym celem prac rozwojowych stało się rozszerzenie pasma, w którym realizowany jest transfer AC-DC do co najmniej 100 MHz.
Kolejnym etapem rozwoju infrastruktury była baza danych wzorców napięcia przemiennego. Zaimplementowano ją w postaci arkuszy Excela, powiązanych z oprogramowaniem stanowisk pomiarowych. Baza przechowuje zarówno bieżące wartości różnic transferowych, jak i ich historię, co pozwala na śledzenie długoterminowej stabilności przetworników. Równolegle rozwijano metodykę wyznaczania różnicy transferowej w paśmie wysokich częstotliwości, czego przykładem są międzylaboratoryjne porównania wzorców AC-DC w paśmie do 30 MHz [7] oraz prace nad matematycznym modelowaniem liczalnych wzorców napięcia AC [8].
Opracowany w KMEiA przetwornik CTVC został zaprojektowany jako szerokopasmowy, liczalny wzorzec różnicy transferowej, którego parametry można zdeterminować na podstawie matematycznego modelu cieplno-elektrycznego. Aby zweryfikować ten model i jednocześnie włączyć CTVC do istniejącego łańcucha spójności wzorców, konieczne było zbudowanie stanowiska zdolnego do wyznaczenia jego różnicy transferowej w szerokim zakresie częstotliwości, sięgającym co najmniej 100 MHz z niepewnością porównywalną z niepewnością stosowanych dotychczas wzorców. W pracy [9] przedstawiono zasadę działania tego przetwornika oraz ogólny schemat stanowiska porównawczego, w którym klasyczny kalibrator Fluke 5700A zastąpiono generatorem RF Siglent SSG5040X, a powyżej 1 MHz zastosowano uproszczoną procedurę RF-AC, polegającą na porównaniu napięcia o dużej częstotliwości z napięciem o częstotliwości 100 kHz zamiast z napięciem stałym. Dotychczasowy opis systemu pomiarowego koncentrował się głównie na części sprzętowej i ogólnej koncepcji procedury RF-AC, bez szczegółowego omówienia oprogramowania sterującego i sposobu konfiguracji aparatury pomiarowej. Tymczasem to właśnie oprogramowanie systemu pomiarowego, pozwalające na obsługę różnych generatorów AC/ RF i DC, kontrolę zakresów napięć i prądów, automatyczną korekcję napięcia stałego oraz integrację z bazą danych wzorców, przesądza o praktycznej użyteczności stanowiska. Celem prezentowanej pracy jest szczegółowy opis zmodernizowanego systemu pomiarowego zarówno od strony sprzętowej, jak i programowej.
2. Przetwornik CTVC i wymagania stawiane systemowi
Przetwornik CTVC składa się z precyzyjnego współosiowego rezystora prętowego, który pełni rolę grzejnika, sprzężonego termicznie z czujnikiem termometrycznym w postaci grubowarstwowego termoelementu typu konstantan–miedź, wykonanego w technologii flex-pcb. Zmiana temperatury grzejnika, spowodowana wydzielaną w nim mocą Joule’a, jest przetwarzana na napięcie stałe rzędu mV, które występuje na wyjściu termoelementu. Zasada działania CTVC jest podobna do zasady działania przetworników SJTC (ang. Single-Junction Thermal Converters) i PMJTC (ang. Planar Multijunction Thermal Converters), szerzej opisanych m.in. w [4, 7–9]. Tym, co odróżnia CTVC od SJTC i PMJTC jest sposób doprowadzenia napięcia do grzejnika, który ułatwia opracowanie zbudowanie modelu matematycznego, pozwalającego na wyznaczenie jego właściwości metrologicznych w szerokim zakresie częstotliwości.
Termiczna stała czasowa CTVC rzędu kilkunastu sekund jest znacznie większa od stałych czasowych przetworników SJTC i PMJTC (rzędu 1 s). Utrudnia to bezpośrednie stosowanie klasycznych, wielokrotnych sekwencji AC|DC+|AC|DC−|AC. Czas potrzebny na ustalenie się temperatury po każdym przełączeniu napięcia wejściowego jest wtedy bardzo długi, rzędu 300 s. Z drugiej strony konstrukcja współosiowa i rezystor prętowy pozwalają na wykorzystanie CTVC jako wzorca w szerokim paśmie częstotliwości. W badaniach laboratoryjnych przetwornik CTVC był charakteryzowany w zakresie od 1 kHz do 100 MHz. Zmierzona charakterystyka różnicy transferowej była zgodna, w granicach niepewności, z wynikami uzyskanymi na podstawie modelu matematycznego oraz z parametrami podobnych przetworników, opracowanych w NRC.
Podstawowym parametrem CTVC jest różnica transferowa AC-DC, zdefiniowana jako względna różnica między wartościami napięcia stałego i przemiennego na wejściu przetwornika, dla których na jego wyjściu pojawia się to samo napięcie stałe. Dla idealnego przetwornika, reagującego wyłącznie na moc średnią, różnica transferowa byłaby równa zeru w całym zakresie częstotliwości. W rzeczywistości różne zjawiska są przyczyną niezerowej wartości różnicy transferowej. Z uwagi na różny charakter tych zjawisk, parametr ten wyznacza się zazwyczaj w trzech pasmach częstotliwości: małych (10–100 Hz), średnich (100 Hz – 10 kHz) oraz wysokich (od około 10 kHz). Podane przedziały częstotliwości nie są ściśle zdefiniowane i zależą od konstrukcji i właściwości przetwornika.
W procedurze komparacji badany przetwornik CTVC oznaczony jest indeksem „x”, a wzorcowy przetwornik (zwykle PMJTC skalibrowany względem wzorców międzynarodowych) indeksem „s”. Napięcia wyjściowe obu przetworników w warunkach zasilania napięciem przemiennym oznacza się odpowiednio x,AC E i s,AC , E natomiast przy zasilaniu napięciem stałym x,DC E i s,DC E Charakterystykę przetwarzania termicznego przetwornika można lokalnie, w wąskim zakresie napięć opisać zależnością potęgową między napięciem wejściowym a wyjściowym: , n EkU = (1)
gdzie: E – napięcie wyjściowe przetwornika termicznego, U – napięcie wejściowe, k – praktycznie stały współczynnik skalujący w rozpatrywanym zakresie, n – wykładnik charakterystyki przetwarzania, wyznaczony pomiarowo.
Przy takich założeniach różnica transferowa badanego przetwornika x,ACDCδ jest opisana równaniem przybliżonym:
x,ACx,DC s,ACs,DC x,ACDCs,ACDCx s x,DC s,DC , EEEE nn EE δδ≈+− (2)
gdzie: s,ACDCδ – różnica transferowa wzorcowego przetwornika (znana z wcześniejszej kalibracji); x , n s n – wykładniki charakterystyki przetwarzania odpowiednio badanego i wzorcowego termicznego przetwornika wartości skutecznej TPWS (ang. Thermal Voltage Converter).
W procedurze RF-AC realizowanej powyżej 1 MHz, napięcie o wysokiej częstotliwości RF (ang. radio frequency), podane na wejścia obu przetworników porównuje się nie z napięciem stałym, lecz z napięciem o mniejszej częstotliwości, typowo 100 kHz. W tym przypadku różnica transferowa jest określona nie względem napięcia stałego (czyli z jej definicji), lecz w odniesieniu do częstotliwości 100 kHz. W procedurze RF-AC na grzejniki obu przetworników kolejno podaje się napięcia RF , U AC,100kHz U w sekwencji RF|AC|RF|AC|RF dokonując pomiaru
napięć na wyjściu przetworników. Napięcia te umożliwiają w pierwszym kroku obliczenie różnicy transferowej RFAC (100kHz) δ dla obu przetworników. Przy znanej różnicy transferowej ACDC (100kHz) δ możliwe jest obliczenie różnicy transferowej ACDC () x δ dla danej częstotliwości RF. Specyfika przetwornika CTVC powoduje, że wymagania stawiane systemowi pomiarowemu są bardziej rygorystyczne niż w przypadku klasycznych TPWS. Po pierwsze, konieczne jest zapewnienie bardzo dobrej stabilności amplitudy zarówno źródeł napięcia stałego, jak i przemiennego. Długie stałe czasowe wymuszają wielominutowe czasy oczekiwania na ustalenie się temperatury, co zwiększa wrażliwość na powolne dryfty. Po drugie, przetwornik pracuje w szerokim paśmie, sięgającym 100 MHz. Wymaga to stosowania generatorów RF o małym współczynniku zniekształceń, właściwego dopasowania współosiowego oraz starannego prowadzenia toru pomiarowego, aby zminimalizować wpływ odbić, strat dielektrycznych i sprzężeń pasożytniczych. Po trzecie, ze względu na niewielkie napięcia wyjściowe CTVC rzędu kilku mV niezbędne jest stosowanie nanowoltomierzy o małych szumach i dużej czułości. System pomiarowy przeznaczony do badań CTVC powinien umożliwiać precyzyjne nastawianie i kontrolę napięć wejściowych, uwzględniać w obliczeniach rzeczywiste wartości rezystancji grzejnika oraz rezystorów zakresowych, a także zapewniać realizację zarówno klasycznej procedury AC-DC w paśmie małych i średnich częstotliwości, jak i procedury RF-AC w paśmie do co najmniej 100 MHz. Spełnienie tych wymagań jest niezbędne, aby przetwornik CTVC mógł skutecznie pełnić funkcję szerokopasmowego wzorca napięcia przemiennego w łańcuchu spójności Laboratorium wzorców AC-DC Politechniki Śląskiej i w realizowanych aktualnie w Laboratorium projektach i porównaniach międzylaboratoryjnych Euramet.
3. Stanowisko pomiarowe
Stanowisko do pomiaru różnicy transferowej CTVC jest zlokalizowane w kabinie ekranowanej wyposażonej w system stabilizujący temperaturę i wilgotność powietrza. Struktura systemu opiera się na dwukanałowym komparatorze TPWS, realizującym procedurę komparacji [5], rozszerzoną o możliwość pracy w trybie RF-AC do co najmniej 100 MHz, która będzie opisana dalej. Badany przetwornik CTVC może być komparowany m.in. z PMJTC i SJTC o nominalnych napięciach wejściowych rzędu 3 V. Napięcie wejściowe obu przetworników doprowadzane jest poprzez współosiowe złącza typu N. Laboratorium wyposażone jest w źródła napięcia przemiennego: kalibrator Fluke 5700A, generatory z bezpośrednią cyfrową syntezą częstotliwości Tektronix AFG3101, Rigol DG5252 Pro, Tabor WW2572A oraz generatory sygnałowe RF Siglent SSG5040X i Rohde & Schwarz SMB100B. Źródłami napięcia stałego są kalibratory Fluke 5700A, Fluke 5440B, Fluke 5440A (zmodyfikowany). Napięcia wyjściowe przetworników CTVC i PMJTC są mierzone nanowoltomierzami napięcia stałego Keithley 2182A.
4. Oprogramowanie sterujące
Oprogramowanie sterujące zautomatyzowanym systemem realizującym transfer AC-DC i RF-AC zostało zaimplementowane w środowisku Excel/VBA i składa się z modułów odpowiedzialnych za konfigurację przyrządów, definiowanie parametrów pomiaru oraz realizację właściwej procedury pomiarowej. Język programowania VBA umożliwia bezpośred-
Marian Kampik, Anna Piaskowy, Krzysztof Kubiczek
nią integrację warstwy obliczeniowej i raportującej z obsługą przyrządów pomiarowych za pomocą interfejsów GPIB/LAN z użyciem bibliotek VISA dostępnych z poziomu COM. Dzięki temu ten sam plik arkusza pełni funkcję interfejsu użytkownika, modułu sterowania aparaturą oraz modułu rejestracji wyników.
5. Algorytm
Pomiary różnicy transferowej realizowane są w dwóch trybach: AC-DC oraz RF-AC. W implementacji programowej oba tryby są wykonywane w ramach nadrzędnej procedury MainTransfer, w której po wstępnej inicjalizacji aparatury (procedura InstrumInit) wykonywana jest podwójna pętla po wybranych częstotliwościach i napięciach. Wewnątrz każdej iteracji realizowana jest zadana liczba sekwencji podstawień AC-DC lub RF-AC. Dla procedury AC-DC pojedyncza sekwencja podstawień to UAC1|UDC+|UAC2|UDC−|UAC3 tj. trzy podstawienia napięcia przemiennego przeplatane dwoma podstawieniami napięcia stałego o przeciwnych polaryzacjach. Napięcia wyjściowe obu przetworników są mierzone dla każdego z pięciu kroków, a do dalszych obliczeń używa się wartości średnich zgodnie z równaniami:
co minimalizuje wpływ dryftów i szumów nanowoltomierzy.
Następnie realizowane są kolejne sekwencje podstawień AC-DC, a program na bieżąco sprawdza spełnienie warunku liniowości, porównując względną różnicę średnich napięć wyjściowych badanego przetwornika dla napięć wejściowych AC i DC z przyjętą wartością graniczną LinTol zawierającą się w przedziale 20–300 µV/V. Parametr ten jest zdefiniowany następująco: x,ACx,DC 6 lin x,DCx 10. EE En ∆=⋅ (4)
Jeżeli warunek lin LinTol ∆≤ nie jest spełniony, to napięcie odniesienia DC U jest korygowane zgodnie z zależnością: lin DCDC 6 1. 10 UU ∆ =+
(5)
Przebieg procedury pomiarowej AC-DC, realizowanej przez zmodernizowany system pomiarowy, został przedstawiony za pomocą diagramu UML (ang. Unified Modelling Language) na rys. 1. Diagram odwzorowuje strukturę pętli nastawy napięć i częstotliwości, sposób realizacji sekwencji podstawień oraz algorytm korekcji napięcia odniesienia i weryfikacji warunku liniowości.
Jeśli źródłem napięcia przemiennego jest generator z bezpośrednią syntezą częstotliwości lub generator sygnałowy, to procedura nastawy napięcia AC jest nieco bardziej złożona. Wynika to stąd, że impedancja wyjściowa tych generatorów jest równa 50 Ω, natomiast w przypadku kalibratora jest ona nominalnie równa zeru. Dla zadanych wartości napięcia i częstotliwości program oblicza wartość nastawy na podstawie podanej przez operatora rezystancji połączonych równolegle wzorców. W dotychczas stosowanych systemach ta dodatkowa czynność nie była wymagana.
Na rys. 1 przyjęto następujące oznaczenia: Uset – zadany poziom napięcia (wartość nominalna punktu pomiarowego), Fset – zadana częstotliwość sygnału AC dla danego punktu pomiarowego, UsetTot – liczba poziomów napięcia, FreqTot – liczba częstotliwości, CorrFlag – flaga logiczna informująca, czy w poprzednim przebiegu wykonano korekcję napięcia DC, CorrNum – licznik wykonanych korekcji napięcia DC, TrDiff (Seq) – różnica transferowa wyznaczona dla danej sekwencji, Seq – numer aktualnie wykonywanej sekwencji w danym punkcie (Uset, Fset), SeqTot – liczba sekwencji do wykonania dla danego punktu, DC+ i DC− odpowiada nastawie dodatniej i ujemnej polaryzacji napięcia DC, natomiast Uwy oznacza napięcie wyjściowe przetworników zmierzone za pomocą nanowoltomierzy DC.
W trybie RF-AC napięcie stałe zastępowane jest napięciem odniesienia REF U o częstotliwości 100 kHz. Przebieg procedury pomiarowej RF-AC, realizowanej przez zmodernizowany system pomiarowy, został przedstawiony za pomocą diagramu UML na rys. 2. Diagram odwzorowuje strukturę pętli nastawy napięć i częstotliwości, sposób realizacji sekwencji podstawień oraz algorytm korekcji napięcia odniesienia i weryfikacji warunku liniowości. Właściwa procedura pomiaru różnicy transferowej jest realizowana przez procedurę MainTransfer. Po wstępnej inicjalizacji aparatury procedurą InstrumInit uruchamiana jest podwójna pętla po zadanych częstotliwościach i napięciach. Wewnątrz każdej z nich wykonywana jest określona liczba sekwencji podstawień AC-DC lub RF-AC. Program wykorzystuje zapisane wcześniej informacje o rezystancji grzejnika i rezystorów
Rys. 1. Diagram UML procedury transferu AC-DC
Fig. 1. UML diagram of the AC-DC transfer procedure
Rys. 2. Diagram UML procedury transferu RF-AC Fig. 2. UML diagram of the RF-AC transfer procedure
zakresowych, parametrach źródła AC oraz wybranym trybie pomiaru (AC-DC lub RF-AC), aby dla każdej kombinacji częstotliwości i napięcia sprawdzić zgodność z ograniczeniami źródeł oraz przeprowadzić procedurę korekcji napięcia odniesienia DC U lub REF , U jeśli warunek liniowości nie jest spełniony. Wyniki pośrednie (m.in. średnie napięcia wyjściowe przetworników, wartości lin , ∆ skorygowane napięcia DC U lub REF U i liczba korekt) są zapisywane w arkuszu „Protocol”, natomiast końcowe wartości różnicy transferowej i niepewności w arkuszu „Final protocol”.
6. Podsumowanie
W pracy przedstawiono zmodernizowany system pomiarowy umożliwiający pomiar różnicy transferowej kalorymetrycznego przetwornika napięcia przemiennego CTVC w zakresie częstotliwości od 1 kHz do 100 MHz.
Szczególną uwagę poświęcono opisowi oprogramowania sterującego, zaimplementowanemu w środowisku Excel/VBA. Zastosowanie wspólnych struktur danych do opisu przyrządów umożliwia elastyczną konfigurację stanowiska, kontrolę parametrów pracy źródeł oraz automatyczną rejestrację wyników w arkuszach.
Opracowany system stanowi uniwersalną platformę do badań termicznych i kalorymetrycznych przetworników napięcia przemiennego umożliwiający ich włączenie do łańcucha spójności wzorców AC-DC w Laboratorium Wzorców AC-DC Politechniki Śląskiej. W dalszych pracach planowane jest wykorzystanie opisanej infrastruktury do porównań między laboratoryjnych w paśmie do 100 MHz, zwłaszcza w realizowanych obecnie w Laboratorium komparacjach kluczowych Euramet.
Podziękowania
Praca powstała w ramach projektu 022/47/B/ST7/00047, finansowanego przez Narodowe Centrum Nauki (NCN). Publikacja w ramach projektu finansowanego ze środków budżetu państwa w ramach programu Ministra Nauki i Szkolnictwa Wyższego pod nazwą Wektory Nauki nr projektu WNK/SP/0311/2025/01 kwota finansowania projektu: 276 232,00 zł całkowita wartość projektu: 635 552,00 zł.
Bibliografia
1. Kubiczek K., Kampik M., Grzenik M., Musioł K., Piaskowy A., Wideband AC Voltage Standards, „Pomiary Automatyka Robotyka”, R. 28, Nr 2, 2024, 81–88, DOI: 10.14313/PAR_252/81.
Marian Kampik, Anna Piaskowy, Krzysztof Kubiczek
2. Kubiczek K., Durandetto P., Capra P., Francese C., Lanzillotti M., Roncaglione L., Kampik M., Sosso A., Direct calibration of a true-rms ac voltmeter against a He-free pulsed Josephson standard, “Measurement”, Vol. 236, 2024, DOI: 10.1016/j.measurement.2024.114981.
3. Lipe T.E., Operation and Reference Manual for the NIST Automated AC-DC Calibration Systems and Software, NIST Special Publication, 2004, DOI: 10.6028/nist.sp.250-61.
4. Kampik M., Stanowisko do wzorcowania termicznych przetworników wartości skutecznej napięcia przemiennego, „Przegląd Elektrotechniczny”, Vol. 86, Nr 1, 2010, 239–244.
5. Kubiczek K., Grzenik M., Kampik M., Frequency-dependent component of AC-DC transfer difference of a redesigned calorimetric thermal converter, “Measurement”, Vol. 226, 2024, DOI: 10.1016/j.measurement.2024.114136.
6. Filipski P.S., Clark R.F., Paulusse D.C., Calorimetric Thermal Voltage Converter as a Wideband Calculable Standard of AC–DC Difference, “IEEE Transactions on Instrumentation and Measurement”, Vol. 48, No. 2, 2002, 387–390, DOI: 10.1109/19.769607.
7. Kampik M., Grzenik M., Lippert T., Rydler K.-E., Tarasso V., Trinchera B., Comparison of a Thermal AC Voltage Standard in the 1 MHz to 30 MHz Frequency Range, “IEEE Transactions on Instrumentation and Measurement”, Vol. 70, No. 6, 2021, DOI: 10.1109/TIM.2020.3007296.
8. Grzenik M., Kampik M., Determination of AC–DC Transfer Difference of Calculable Thermal Voltage Converters in 1–30-MHz Frequency Range, “IEEE Transactions on Instrumentation and Measurement”, Vol. 68, No. 6, 2019, 2072–2077, DOI: 10.1109/TIM.2018.2878632.
9. Kubiczek K., Grzenik M., Kampik M., Systemy pomiarowe do badań podstawowych parametrów termicznych przetworników wartości skutecznej napięcia przemiennego, „Przegląd Elektrotechniczny”, R. 99, Nr 11, 2023, 265–272, DOI: 10.15199/48.2023.11.51.
Inne źródła
A1. DKD-L 02-2, Procedures for a traceable RF voltage measurement, Physikalisch-Technische Bundesanstalt (PTB)/DKD guideline. https://oar.ptb.de/files/download/681c51b053218de84f08e774.
Measurement System for Investigations of Calorimetric Thermal Converter
Abstract: This paper describes an automated measurement system designed to test a calorimetric thermal converter that will serve as a primary AC voltage standard, reproducing the effective value of an AC voltage of several volts from 1 MHz to at least 100 MHz using AC-DC and RF-AC transfer methods. The paper presents also measurement procedures. The measurement system allows for the comparison of thermal converters in a frequency range of 10 Hz to at least 100 MHz.
Keywords: AC-DC transfer, standards of AC voltage, thermal voltage converter, automated measurement systems
dr inż. Krzysztof Kubiczek krzysztof.kubiczek@polsl.pl
ORCID: 0000-0002-2178-6650
Absolwent Wydziału Elektrycznego Politechniki Śląskiej (2017). Od 2022 r. adiunkt w Katedrze Metrologii, Elektroniki i Automatyki Politechniki Śląskiej. Główne obszary zainteresowań to szerokopasmowe precyzyjne termiczne wzorce napięcia, precyzyjne szerokopasmowe boczniki prądowe, kwantowe wzorce napięcia oraz metody numeryczne w modelowaniu wielkości fizycznych. Stypendysta Fundacji na Rzecz Nauki Polskiej dla 100 wybitnych młodych uczonych na początku kariery naukowej w 2022 roku oraz Ministra Nauki i Szkolnictwa Wyższego dla wybitnych młodych naukowców w 2024 roku. Autor ponad 40 publikacji naukowych, odbył 6 staży naukowych m.in. w Karlsruhe Institute of Technology, Institute for Technical Physics, Karlsruhe, Niemcy, Istituto Nazionale di Ricerca Metrologica, Turyn, Włochy czy National Scientific and Technical Research Council, Santa Fe, Argentyna. Prowadzi aktywną współpracę z krajowymi instytutami metrologicznymi w tym z National Institute of Standards and Technology, NIST, USA.
dr inż. Anna Piaskowy anna.piaskowy@polsl.pl
ORCID:0000-0001-7577-3946
Absolwentka Wydziału Elektrycznego Politechniki Śląskiej (2006). Od 2012 r. adiunkt w Katedrze Metrologii, Elektroniki i Automatyki Politechniki Śląskiej. Jej główne zainteresowania naukowe obejmują systemy pomiarowe, precyzyjne pomiary wielkości elektrycznych oraz termiczne wzorce napięcia przemiennego stosowane w transferze AC–DC. Jest autorką i współautorką ponad 60 publikacji naukowych z obszaru pomiarów dokładnych, systemów pomiarowych i systemów zarządzania energią, a także 3 patentów dotyczących nowych metod pomiarowych i wzorcowania. Aktywnie współpracuje z krajowymi instytutami metrologicznymi, m.in. z CMI.
prof. dr hab. inż. Marian Kampik marian.kampik@polsl.pl ORCID: 0000-0002-4928-3684
Absolwent Politechniki Śląskiej (1988). Dziekan Wydziału Elektrycznego Politechniki Śląskiej i kierownik Katedry Metrologii, Elektroniki i Automatyki na tym Wydziale. Autor ponad 300 prac naukowych, dotyczących dokładnych pomiarów oraz wzorców wielkości elektrycznych. Laureat Nagrody Siemensa (2003) i Złotego Medalu IEEE (2020). Dwukrotny stypendysta DAAD. Odbył kilkanaście staży w zagranicznych instytutach metrologicznych. Kierownik projektów badawczych i rozwojowych, finansowanych m.in. przez Euramet, KBN, MEiN, NCN i NCBiR.
Kontrola geometrii elementów polimerowych
z wykorzystaniem układu profilometrów laserowych
Pawel Rotter, Dawid Knapik, Maciej Klemiato, Maciej Rosół
AGH Akademia Górniczo-Hutnicza, Katedra Automatyki i Robotyki, al. Mickiewicza 30, 30-059 Kraków
Grzegorz Putynkowski
Centrum Badań i Rozwoju Technologii dla Przemysłu S.A., ul. L. Waryńskiego 3A, 00-645 Warszawa
Streszczenie: W artykule zaprezentowano koncepcję i realizację systemu optycznej kontroli geometrii elementów wykonanych z tworzywa sztucznego metodą wtrysku wysokociśnieniowego, będącego jednym z trzech modułów systemu wieloaspektowej optycznej kontroli jakości elementów polimerowych. Elementy poruszające się na przenośniku taśmowym są skanowane przez układ profilometrów laserowych, a następnie porównywane z modelem wzorcowym znajdującym się w bazie danych. W kontroli jakości układ kilku profilometrów jest zwykle stosowany w celu dookólnego skanowania obiektu, w tym przypadku jednak celem użycia czterech profilometrów było zredukowanie stref martwych. Podejście to wymagało opracowania niestandardowej metody kalibracji, pozwalającej na dowolne rozmieszczenie profilometrów. Zaproponowana metoda bazuje na wzorcu kalibracyjnym i nie wymaga, aby wiązki laserowe emitowane przez profilometry znajdowały się w jednej płaszczyźnie. Testy potwierdziły poprawność zaproponowanej metody kalibracji oraz skuteczność systemu w wykrywaniu wad geometrycznych.
Słowa kluczowe: optyczna kontrola jakości, wtryski polimerowe, profilometry laserowe, skanowanie 3D
1. Wprowadzenie
Artykuł jest ostatnim z cyklu trzech publikacji dotyczących systemu kontroli jakości detali polimerowych, którego ogólna koncepcja jest przedstawiona w [1]. System składa się z trzech modułów, służących do: klasyfikacji, czyli określenia typu badanego elementu, wykrywania wtrąceń, czyli przebarwień powierzchni w postaci plamki lub smugi, −wykrywania wad geometrii.
System był zaprojektowany dla zbioru elementów wykonanych z tworzywa sztucznego metodą wtrysku wysokociśnieniowego. Zarówno całość systemu, jak przedstawiony dalej podsystem kon-
Autor korespondujący:
Paweł Rotter, rotter@agh.edu.pl
Artykuł recenzowany nadesłany 13.03.2024 r., przyjęty do druku 16.01.2026 r.
polymer components on which the geometry control system was tested
troli geometrii był testowany na zbiorze 15 rodzajów elementów o złożonej geometrii, z których każdy skanowany był z dwóch stron, co daje 30 klas. Na rysunku 1 przedstawiono kilka przykładowych elementów obrazujących zróżnicowanie oraz stopień złożoności geometrii zbioru detali, na którym prowadzone były eksperymenty.
Rys. 1. Przykładowe elementy polimerowe, na których testowany był system kontroli geometrii
Fig. 1. Sample
O ile wtrącenia obniżają estetykę elementu, to wady geometryczne, nawet niewielkie, mogą czynić element całkowicie nieprzydatnym funkcjonalnie. Celem systemu było wykrycie odstępstw od założonej geometrii w obiektach o średnicy 2–14 cm z dokładnością 0,1 mm, przez porównanie obiektów z modelem znajdującym się w bazie danych.
Pierwszym etapem było przygotowanie zbioru modeli wzorcowych, z którymi są porównywane elementy podlegające kontroli. Wprawdzie dla wszystkich elementów dostępne są modele CAD na podstawie których są one produkowane, istnieją jednak różnice między tymi modelami a elementami, jak np. ślady po wypychaczach, oznaczenia numerów itp. Z tego względu na podstawie gotowych elementów utworzono modele wzorcowe, których poprawność wykonania została pozytywnie zweryfikowana na drodze pomiarów. Spośród dostępnych technologii skanowania trójwymiarowego, takich jak kamery time-of-flight [2–4], skanery 3D wykorzystujące światło strukturalne [5] oraz czujniki stereoskopowe [6], wybrano skaner GOM Atos Scanbox, działający w oparciu o światło strukturalne, charakteryzujący się wysoką precyzją. Proces skanowania został przedstawiony na rysunku 2, a przykładowy skan obiektu wzorcowego na rysunku 3. Skaner typu GOM Atos Scanbox pozwala na precyzyjne skanowanie off-line i stanowi bardzo dobre narzędzie do tworzenia zbioru modeli referencyjnych. Nie jest natomiast odpowiedni do skanowania obiektów podlegających kontroli, gdyż wymaga ręcznego ustawienia obiektu, który powinien być nieruchomy podczas procesu skanowania, trwającego kilka minut. Odpowiednim rodzajem skanera, służącym do skanowania obiektów trój-
Rys. 2. GOM Atos ScanBox podczas tworzenia wzorcowego skanu elementu polimerowego (a) oraz zbliżenie mierzonego elementu w ramce pomiarowej oświetlonego światłem strukturalnym (b)
Fig. 2. GOM Atos ScanBox creating the reference scan of a polymer element (a), and a close-up of the measured element in the measuring frame illuminated with structured light (b)
Rys. 3. Przykładowy model 3D otrzymany przez zeskanowanie urządzeniem GOM Atos ScanBox (a) i powiększenie fragmentu z widoczną siatką trójkątów (b)
Fig. 3. An example 3D model acquired by scanning with the GOM Atos ScanBox (a) and a magnified fragment with a visible triangle mesh (b)
wymiarowych będących w ruchu, na przykład przesuwających się na przenośniku taśmowym, są profilometry laserowe [7–9]. Zasada działania profilometru laserowego została przedstawiona na rysunku 4. Wiązka laserowa jest formowana w wąską wstęgę za pomocą zestawu soczewek cylindrycznych, a następnie światło odbite od obiektu jest rejestrowane przez matrycę CMOS. Lokalizacja odbitej wiązki światła laserowego na matrycy pozwala, poprzez triangulację, precyzyjnie określić odległość od powierzchni badanego obiektu na całej długości przekroju. Gdy obiekt porusza się na taśmie transportowej, możliwe jest zeskanowanie całej powierzchni badanego obiektu i uzyskanie jej odwzorowania w postaci chmury punktów.
Rys. 4. Zasada działania profilometru laserowego Fig. 4. Principle of operation of a laser profilometer
Pawel Rotter, Dawid Knapik, Maciej Klemiato, Maciej Rosół, Grzegorz Putynkowski
Dzięki zastosowaniu profilometrów laserowych, obiekty podlegające kontroli mogą być skanowane w czasie rzeczywistym i cała kontrola może się odbywać w pełni automatycznie, bez spowolniania procesu produkcyjnego.
2. Zastosowanie systemu profilometrów
Koniecznym warunkiem poprawnego wykonania skanu powierzchni za pomocą profilometru jest brak przeszkód na drodze wiązki laserowej. Kształt badanego obiektu może uniemożliwiać dotarcie rzutowanej wiązki laserowej do całej powierzchni obiektu lub zapobiegać dotarciu odbitej wiązki do detektora w profilometrze. W przypadku zestawu elementów, na których testowano opracowany system, problem stref martwych dotyczył niemal wszystkich elementów. Zawierały one zazwyczaj części o powierzchniach prostopadłych do płaszczyzny przenośnika taśmowego, które w pewnych położeniach blokowały odbitą wiązkę światła profilometru. Aby wyeliminować to zjawisko, zastosowano zestaw profilometrów laserowych zamontowanych w różnych orientacjach. Rysunek 5 przedstawia układ dwóch profilometrów, w którym obszary stanowiące strefę martwą dla jednego profilometru mogą być skanowane przez profilometr obrócony w stosunku do niego o 180 stopni. Układ dwóch profilometrów pokazany na rysunku 5 pozwala wyeliminować dużą część stref martwych, zwłaszcza w przypadku elementów o mało skomplikowanym kształcie. Jednak
Rys. 5. Przykładowe zastosowanie dwóch profilometrów laserowych w celu eliminacji stref martwych
Fig. 5. An example of using two laser profilometers to eliminate dead zone
dzy, żadne z dostępnych komercyjnie rozwiązań nie pozwala na uwzględnienie opóźnienia czasowego między profilometrami, co oznacza, że rzutowane wiązki laserowe wszystkich profilometrów muszą leżeć dokładnie w jednej płaszczyźnie [A1, A2]. W związku z tym ograniczeniem, zbiór profilometrów może skanować obiekt z różnych stron, np. dookólnie skanować profile. Jednak profilometry nie mogą być stosowane w dowolnej konfiguracji, tym samym nie gwarantują minimalizacji martwych stref na powierzchni skanowanego elementu. Takie podejście wymaga bardzo precyzyjnego montażu profilometrów, gdyż algorytm kalibracyjny jest zaprojektowany dla konkretnego rozmieszczenia skanerów.
Istnieją także systemy z jedną kamerą i dwoma laserami liniowymi, zarówno dla obiektów poruszających się na przenośniku taśmowym [10], jak i dla obiektów umieszczonych na obrotowym stole [11]. Zastosowanie dwóch laserów i jednego detektora może minimalizować martwe strefy w przemysłowych aplikacjach kontroli jakości, jednak tego typu system, który mógłby zastąpić skalibrowaną parę profilometrów o przeciwnych orientacjach, jest mniej elastyczny w porównaniu ze zbiorem kilku profilometrów, a ponadto obecnie nie jest dostępny w wersji komercyjnej. W porównaniu do dobrze ugruntowanej i szeroko stosowanej metodologii dotyczącej kalibracji systemów wielokamerowych [12] przeprowadzono niewiele badań nad kalibracją systemów skanowania 3D składających się z wielu czujników. Przejście z lokalnego do globalnego układu współrzędnych jest przekształceniem liniowym, które z zastosowaniem współrzędnych jednorodnych może być zapisane w postaci równania macierzowego: , gl pMp =⋅ (1)
gdzie pg i pl są 4-elementowymi wektorami opisującymi współrzędne jednorodne tego samego punktu w globalnym i lokalnym układzie współrzędnych, a M jest macierzą transformacji o wymiarach 4 × 4, której wartości wynikają z położenia profilometru względem globalnego układu współrzędnych. Wykonanie kalibracji polega na znalezieniu parametrów macierzy M
Wektor pl reprezentuje współrzędne jednorodne, zatem pl = (X1, X2, X3, 1), gdzie X1, X2, X3 są współrzędnymi niejednorodnymi. Oznaczając x = p1/p4, y = p2/p4, z = p3/p4, otrzymujemy:
w przypadku elementów bardziej złożonych, zwłaszcza zawierających dużą liczbę zagłębień, korzystne jest użycie większej liczby profilometrów, co pozwala wyeliminować więcej stref martwych. Każdy z profilometrów dostarcza dane geometryczne badanego obiektu w lokalnym układzie współrzędnych. Aby poprawnie je zinterpretować, dane pomiarowe muszą zostać przekształcone do wspólnego układu współrzędnych.
3. Kalibracja profilometrów
W literaturze opisano kilka systemów skanowania wykorzystujących zbiór profilometrów w celu wykonania kompletnego skanu obiektu 3D, jednakże nakładają one ograniczenia dotyczące położenia profilometrów. Według aktualnego stanu wie-
mXmXmXm x mXmXmXm mXmXmXm y mXmXmXm mXmXmXm z mXmXmXm
11112213314
41142243344
21122223324
41142243344
31132233334
41142243344
(2)
Po wymnożeniu równań (2) i przeniesieniu wszystkich wyrazów na lewą stronę równania, można zapisać je w postaci pojedynczego równania macierzowego:
Cm = 0, (3) gdzie m jest wektorem kolumnowym utworzonym z elementów macierzy M: m = (m11, m12, m13, …, m44), a macierz C ma postać:
W przypadku wielokrotnego zapisania układu równań (2) dla
N punktów kalibracyjnych, każdy punkt generuje kolejne trzy wiersze macierzy C, która przyjmuje wtedy postać:
Aby na podstawie równania (3) możliwe było wyznaczenie 16 parametrów m11 –m44, macierz C powinna mieć co najmniej 16 wierszy. Oznacza to, że potrzeba co najmniej sześciu punktów kalibracyjnych, co zapewnia wymiar macierzy C 18 × 16. Pozwala to na jednoznaczne rozwiązanie równania (3), przy czym dwa nadmiarowe równania umożliwiają sprawdzenie błędów, które mogą wystąpić na skutek nieprawidłowego wykrycia punktów kalibracyjnych na obrazie lub ich błędnej identyfikacji, np. pomylenia różnych punktów kalibracyjnych. Równanie (3) można rozwiązać przy użyciu dekompozycji SVD macierzy C:
C = U Σ VT (6)
Rozwiązaniem równania (6) są kolumny macierzy V, dla których odpowiadające elementy diagonalnej macierzy Σ są równe zeru. Ponieważ współrzędne punktów kalibracyjnych są obliczane z pewnym błędem, w praktyce rozwiązanie stanowi kolumna macierzy V odpowiadająca najmniejszemu elementowi macierzy Σ
Przytoczona metoda opiera się na schemacie postępowania analogicznym do metody kalibracji systemów wielokamerowych [13]. Do kalibracji, podobnie jak w przypadku kamer, wymaganych jest sześć punktów kalibracyjnych, choć jest to zbieżność przypadkowa. Kamera przekształca środowisko 3D na obraz 2D, więc we współrzędnych jednorodnych dokonywana jest transformata przestrzeni 4-wymiarowej na 3-wymiarową. Macierz transformacji ma zatem 12 parametrów m11 –m34 W przypadku profilometrów obie przestrzenie są 4-wymiarowe, więc macierz transformacji ma 16 parametrów. Oznacza to również, że obliczenie tych parametrów w procesie kalibracji profilometru wymaga czterech równań więcej niż w przypadku kalibracji kamery. Jednakże o ile w przypadku kamer, każdy punkt kalibracyjny generuje dwa równania, gdyż obraz z kamery zawiera jego dwie współrzędne, to profilometr zwraca trzy współrzędne i w konsekwencji każdy punkt kalibracyjny dostarcza trzy równania. Stąd potrzeba sześciu punktów kalibracyjnych, aby uzyskać co najmniej 16 równań wymaganych do rozwiązania równania (3).
4. Implementacja i testy
Moduł kontroli geometrii został wykonany jako jeden z trzech modułów systemu optycznej kontroli jakości elementów polimerowych [1]. W przypadku, gdy na przenośniku taśmowym pojawiają się różne elementy, do jego prawidłowego działania
niezbędny jest także moduł klasyfikacji, który rozpoznaje typ elementu i na tej podstawie wybierany jest odpowiedni model z bazy danych.
Moduł został zbudowany w oparciu o cztery profilometry Keyence LJ-X8400. Uzyskiwany skan ma rozdzielczość 75 μm w osiach X i Y oraz 3,6 μm w osi Z. W celu ograniczenia występowania stref martwych, także tych występujących w okolicy fragmentów powierzchni prostopadłych do przenośnika i równoległych do kierunku ruchu, zastosowaliśmy cztery profilometry w układzie przedstawionym na rysunku 6. Takie wzajemne położenie profilometrów zapewnia, że nie wystąpi interferencja między wiązkami różnych profilometrów. Profilometry dodat-
Rys. 6. Układ profilometrów zastosowany w module. Żółtym kolorem zaznaczono wiązki światła padające na obiekt, czerwonym – wiązki odbite od obiektu, powracające do detektora. Dla większej czytelności pominięto wiązki profilometru 1
Fig. 6. The configuration of profilometers used in the module. The incident light beams are marked in yellow, while the reflected beams, which return to the detector, are marked in red. For better transparency, the beams from profiler 1 have been omitted
Pawel Rotter, Dawid Knapik, Maciej Klemiato, Maciej Rosół, Grzegorz Putynkowski
Rys. 7. Skany elementu polimerowego wykonane czterema profilometrami przed (a) i po (b) transformacji do wspólnego układu współrzędnych Fig. 7. Scans of a polymer element taken with four profilometers before (a) and after (b) transformation to the common coordinate system
kowo są pochylone w płaszczyźnie prostopadłej do wektora ruchu przenośnika, dzięki czemu eliminowane są strefy martwe, które mogłyby występować w pobliżu pionowych krawędzi bocznych obiektu. Układ profilometrów przedstawiony na rysunku 2 dotyczy zarówno modułu kontroli geometrii opisanego w niniejszym artykule, jak też całości przedstawionego systemu w artykule [1].
Na rysunku 7 przedstawiono skany elementu z tworzywa sztucznego wykonane profilometrami w układzie jak na rysunku 6. Skany oznaczone kolorem niebieskim i czerwonym wykonane są profilometrami 1 i 4, natomiast skany w kolorze zielonym i żółtym – profilometrami 2 i 3, co można stwierdzić na podstawie pochylenia skanów na rysunku 7a. Wszystkie cztery skany są natomiast wstępnie wyrównane wzdłuż osi posuwu przenośnika na podstawie informacji o ruchu obiektu otrzymanej z enkodera. Na rysunku 7b przedstawiono skany nałożone w wyniku transformacji do globalnego układu współrzędnych. Na rysunku 8 przedstawiono obraz stref martwych na mapie wysokości detalu. Po lewej stronie pokazany jest cały element. Kolorem szarym zaznaczony jest obszar wspólny – widoczny dla wszystkich profilometrów. Kolorami zielonym i fioletowym zaznaczono obszary stref martwych – niewidoczne dla przynajmniej jednego z profilometrów. Po prawej na górze przedstawiono przybliżenie obszaru o skomplikowanej geometrii z zaznaczonymi strefami martwymi, natomiast po prawej na dole widok przybliżonego obszaru w rzucie perspektywicznym.
5. Wnioski
W artykule przedstawiono koncepcję zastosowania systemu kilku profilometrów laserowych do trójwymiarowego skanowa-
Rys. 8. Wizualizacja stref martwych na mapie wysokości detalu (kolorami zaznaczono obszary niewidoczne przynajmniej dla jednego z profilometrów). Po prawej przybliżenie obszaru o skomplikowanej geometrii oraz widok 3D przybliżonego obszaru. Fig. 8. Visualization of dead zones on the height map of the element (colors indicate areas invisible to at least one of the profilometers). On the right, a close-up of a region with complex geometry and a 3D view of the zoomed-in area.
nia obiektów oraz zaproponowano metodę kalibracji systemu profilometrów, która umożliwia ich dowolne rozmieszczenie. W stosunku do dostępnych komercyjnie rozwiązań, w których profilometry umieszczane są na sztywnej podstawie w położeniach zdefiniowanych przez producenta, proponowana metoda daje pełną dowolność rozmieszczenia czujników, a jedyną niedogodnością jest konieczność ich kalibracji z użyciem wzorca kalibracyjnego. Przedstawione metody zostały zaimplementowane w systemie kontroli jakości wyrobów polimerowych. W implementacji wykorzystaliśmy cztery profilometry, rozmieszczone w sposób, który redukuje występowanie stref martwych. Skany ze wszystkich profilometrów są łączone, a następnie otrzymany w ten sposób skan jest porównywany z modelem przechowywanym w bazie danych. Przeprowadzone testy i implementacja w formie działającego prototypu potwierdziły poprawność zaproponowanych metod i ich praktyczną przydatność. Różnice między wzorcem referencyjnym a wynikiem pomiaru sięgały 100 μm, mieszcząc się w założonej dokładności systemu. Ewentualne zwiększenie dokładności jest ograniczone zarówno rozdzielczością profilometrów i dokładnością kalibracji, w szczególności dokładnością wyznaczenia położenia punktów referencyjnych, jak innymi elementami systemu, m.in. dokładnością wyzwalania opartego na sygnale z enkodera oraz drganiami układu.
W ramach dalszych badań przewidujemy optymalizację rozmieszczenia profilometrów, która minimalizowałaby łączną wielkość stref martwych. Optymalizacja taka musiałaby być wykonana dla konkretnego zbioru skanowanych obiektów, jednakże raz opracowana metoda mogłaby automatycznie wyznaczać optymalne rozmieszczenie profilometrów w oparciu o modele znajdujące się w bazie danych. Drugi interesujący kierunek
badań wiąże się z faktem, że dokładność pomiaru zależy od kąta padania wiązki laserowej, a ponadto jest różna w różnych osiach. Oznacza to, że dysponując układem profilometrów można dla konkretnego zbioru obiektów optymalizować rozmieszczenie czujników w celu uzyskania jak największej dokładności skanu.
Bibliografia
1. Rotter P., Klemiato M., Knapik D., Rosół M., Putynkowski G., Modułowy system wieloaspektowej optycznej kontroli jakości elementów polimerowych, „Pomiary Automatyka Robotyka”, R. 28, Nr 4, 2024, 97–102, DOI: 10.14313/PAR_254/97.
2. Li L., Time-of-Flight Camera – An Introduction, “Technical White Paper”, Texas Instruments, 2014.
3. Bamji C., Godbaz J., Oh M., Mehta S., Payne A., Ortiz S., A Review of Indirect Time-of-Flight Technologies, “IEEE Transactions on Electron Devices”, Vol. 69, No. 6, 2022, 2779–2793, DOI: 10.1109/TED.2022.3145762.
4. Frangez V., Salido-Monzú D., Wieser A., Assessment and Improvement of Distance Measurement Accuracy for Time-of-Flight Cameras, “IEEE Transactions on Instrumentation and Measurement”, Vol. 71, 2022, DOI: 10.1109/TIM.2022.3167792.
5. Zhang S., High-speed 3D shape measurement with structured light methods: A review, “Optics and Lasers in Engineering”, Vol. 106, 2018, 119–131, DOI: 10.1016/j.optlaseng.2018.02.017.
6. Chen R., Xu J., Zhang S., Comparative study on 3D optical sensors for short range applications, “Optics and Lasers in Engineering”, Vol. 149, 2022, DOI: 10.1016/j.optlaseng.2021.106763.
7. Tang Y., Luo W., Wang Q., Li J., Cheng L., Li J., Ke Y., A novel hand-eye semi-automatic calibration process for laser profilometers using machine learning, “Measurement”, Vol. 216, 2023, DOI: 10.1016/j.measurement.2023.112936.
8. Li M., Du Z., Ma X., Dong W., Gao Y., A robot hand-eye calibration method of line laser sensor based on 3D reconstruction, “Robotics and Computer-Integrated Manufacturing”, Vol. 71, 2021, DOI: 10.1016/j.rcim.2021.102136.
9. Xu J., Hoo J.L., Dritsas S., Fernandez J.G., Hand-eye calibration for 2D laser profile scanners using straight edges of common objects, “Robotics and Computer-Integrated Manufacturing”, Vol. 73, 2022, DOI: 10.1016/j.rcim.2021.102221.
10. So E.W.Y., Michieletto S., Menegatti E., Calibration of a dual-laser triangulation system for assembly line completeness inspection, [In:] IEEE International Symposium on Robotic and Sensors Environments Proceedings, 2012, Magdeburg, Germany, DOI: 10.1109/ROSE.2012.6402621.
11. Isa M.A., Lazoglu I., Design and analysis of a 3D laser scanner, “Measurement”, Vol. 111, 2017, 122–133, DOI: 10.1016/j.measurement.2017.07.028.
12. Hartley R., Zisserman A., Multiple view geometry in computer vision, 2011, Cambridge University Press, DOI: 10.1017/CBO9780511811685.
13. Cyganek B., Sieb ert J.P., An introduction to 3D computer vision techniques and algorithms, 2009, John Wiley & Sons, ISBN: 978-0470017043.
Geometry Control of Polymer Elements Using a System of Laser Profilometers
Abstract: The article presents the concept and implementation of an optical geometry inspection system for plastic components manufactured using high-pressure injection molding. This system constitutes one of the three modules of the quality control system. Components moving along a conveyor belt are scanned by a set of laser profilometers and subsequently compared with a reference model stored in a database. In quality control applications, a multi-profilometer setup is typically used to achieve full 360-degree scanning of an object. In this case, however, the use of four profilometers was aimed at minimizing blind spots. The required arrangement of the profilometers for this purpose necessitated the development of a non-standard calibration method, allowing flexible positioning of the sensors. The proposed method is based on a calibration pattern and does not require the laser beams emitted by the profilometers to lie in the same plane. Tests confirmed both the correctness of the proposed calibration method and the effectiveness of the system in detecting geometric defects.
dr hab. inż. Paweł Rotter, prof. AGH rotter@agh.edu.pl
ORCID: 0000-0002-1556-6539
Zatrudniony na stanowisku profesora uczelni na Wydziale Elektrotechniki, Automatyki, Informatyki i Inżynierii Biomedycznej Akademii Górniczo-Hutniczej w Krakowie, w Katedrze Automatyki i Robotyki. W przeszłości pracował w Laboratorium Sztucznej Inteligencji i Analizy Danych Uniwersytetu Arystotelesa w Salonikach, na Politechnice Krakowskiej oraz we Wspólnotowym Centrum Badawczym (JRC) w Sewilli. Jego zainteresowania badawcze obejmują przetwarzanie i analizę obrazu, uczenie maszynowe i sztuczną inteligencję.
dr inż. Maciej Klemiato mkl@agh.edu.pl
ORCID: 0000-0003-0052-7083
Uzyskał stopień doktora w dyscyplinie Automatyka i Robotyka na Wydziale Elektrotechniki, Automatyki, Informatyki i Elektroniki Akademii Górniczo-Hutniczej w 2001 r. Obecnie pracuje na stanowisku adiunkta w Katedrze Automatyki i Robotyki AGH. Jego zainteresowania badawcze koncentrują się na algorytmach sterowania, uczeniu maszynowym w zastosowaniach przemysłowych i systemach wizyjnych.
dr inż. Grzegorz Putynkowski grzegorz.putynkowski@cbrtp.pl
ORCID: 0000-0003-0261-6194
Uzyskał tytuł magistra w zakresie systemów teleinformatycznych oraz elektroenergetyki przemysłowej na Uniwersytecie Technologiczno-Humanistycznym w Radomiu i Uniwersytecie Technologiczno-Rolniczym w Bydgoszczy. Doktorant w Instytucie Mechatroniki i Systemów Informatycznych Politechniki Łódzkiej. Autor i współautor licznych publikacji z zakresu rynku energii, odnawialnych źródeł energii i nanostruktur. Posiada kilkunastoletnie doświadczenie w zarządzaniu projektami badawczo-rozwojowymi w Polsce i za granicą oraz komercjalizacji wyników badań.
dr inż. Dawid Knapik knapik@agh.edu.pl
ORCID: 0000-0002-3029-886X
Uzyskał stopień doktora w dyscyplinie Automatyka, Elektronika, Elektrotechnika i Technologie Kosmiczne w 2024 r. Obecnie pracuje w Katedrze Automatyki i Robotyki Akademii Górniczo-Hutniczej. Jego główne zainteresowania badawcze obejmują sterowania zdecentralizowane, sterowanie w czasie rzeczywistym oraz systemy wbudowane.
dr inż. Maciej Rosół mr@agh.edu.pl
ORCID: 0000-0003-1176-7904
Pracuje jako adiunkt na Wydziale Elektrotechniki, Automatyki, Informatyki i Inżynierii Biomedycznej Akademii Górniczo-Hutniczej w Krakowie. Jego obszary badawcze obejmują modelowanie i sterowanie nieliniowymi procesami dynamicznymi w czasie rzeczywistym; opracowywanie algorytmów sterowania w oparciu o model procesu; uczenie maszynowe, projektowanie systemów wbudowanych w aplikacjach pomiarowych/sterujących oraz sterowanie rozproszone z wykorzystaniem przemysłowych sieci Ethernet.
Pawel Rotter, Dawid Knapik, Maciej Klemiato, Maciej Rosół, Grzegorz Putynkowski
Prawdopodobieństwo wykrywania stałego
przesunięcia wartości średniej parametru procesu kontrolowanego kartami Shewharta
Oleh Kozyr, Wołodymyr Eremenko
Kijowski Instytut Politechniczny im. Igora Sikorskiego, Kijów, Ukraina
Zygmunt Lech Warsza
Polskie Towarzystwo Metrologiczne Warszawa, Polska
Streszczenie: W pracy oszacowano prawdopodobieństwo P, z jakim wykresy kart kontrolnych
Shewharta będą sygnalizować stałą zmianę położenia wartości średniej spowodowaną wpływami nielosowymi parametrów procesu kontrolowanego tymi kartami, na przykład wskutek błędu systematycznego systemu pomiarowego. Wyznaczono wyrażenie analityczne opisujące to prawdopodobieństwo i potwierdzono je poprzez modelowanie wartości przesunięcia wartości średniej w eksperymencie statystycznym. Otrzymano prawdopodobieństwa P dla następujących zmian wartości średniej punktów na karcie kontrolowanego parametru: P(σ) = 0,02, P(2σ) = 0,16 i P(3σ) = 0,5. Natomiast badania zastosowania średniej kroczącej dla 20 punktów wykazały, że prawdopodobieństwo wykrycia jej przesunięcia o 0,5σ jest przeciętnie większe prawie 10 razy, a przesunięcia 1σ – prawie 40 razy.
Słowa kluczowe: statystyczna kontrola parametrów procesu, karta kontrolna Shewharta, stała zmiana wartości średniej, estymacja prawdopodobieństwa, pomiar, średnia krocząca
1. Wprowadzenie
Utrzymywanie jakości produktu w procesie jego wytwarzania opiera się na monitorowaniu wartości zarówno jego parametrów, jak i parametrów tego procesu produkcyjnego. Realizuje się to zwykle za pomocą wykresów na kartach kontrolnych, w tym najpowszechniej stosowanych jednowymiarowych kart Shewharta [1, 2, A1]. Wykresy te sygnalizują wystąpienia niedopuszczalnego stanu procesu spowodowanego zarówno przez przyczyny losowe, jak i o stałej wartości. Następuje to wtedy, gdy statystyka monitorowanego parametru przekracza granice dopuszczalnego przedziału zmian [3]. Losowe zakłócenia mogą skutkować jednym lub kilkoma kolejnymi przekroczeniami kontrolowanej granicy [4]. Krótkoterminowe okresowe, zakłócenia powodują powtarzające się przecięcia tej granicy i dla stosunkowo dużej próbki pomiarów. Sygnalizowanie przekroczenia może być spowodowane pojedynczymi czynnikami, jak i ich kombinacją. Natomiast zmiana położenia średniej kontrolowanego parametru o stałą wartość jest
Autor korespondujący:
Zygmunt Lech Warsza, zlw1936@gmail.com
Artykuł recenzowany nadesłany 30.01.2026 r., przyjęty do druku 18.05.2026 r.
się na korzystanie
spowodowana zwykle stałym błędem systematycznym systemu pomiarowego [5].
Czułość wykresów kontrolnych na małe i średnie zmiany wartości średniej próbki parametru kontrolowanego procesu, jest znikoma w porównaniu z ich czułością na duże zmiany położenia wartości średniej, czyli na przesunięcie jej rozkładu na wykresie karty kontrolnej [6].
Istnieją różne kryteria oceny jakości kontrolowanych procesów [1, 2, A1]. W pracy wyznaczymy prawdopodobieństwo wykrywania określonej zmiany wartości średniej rozkładu kontrolowanego parametru, czyli prawdopodobieństwo przesunięcia jej położenia na wykresach skumulowanych wyników pomiarów zapisanych na kartach kontrolnych Shewharta. Określimy analityczną postać zależności prawdopodobieństwa wykrywania przesunięcia tej wartości średniej w postaci stosunku liczby przekroczeń górnej granicy przedziału kontroli do całkowitej liczby kontrolowanych punktów o rozkładzie normalnym.
2.
Wykrywanie zmiany średniej za
pomocą karty kontrolnej
Zajmiemy się analizą stanu procesu, gdy wykresy kontroli wartości średniej monitorowanego jego parametru X mają sygnalizować, że wartość ta przekracza kontrolowane granice. Przy korzystaniu z wykresów kontrolnych zwykle zakłada się, że wartości parametru X mają rozkład normalny 00 (,) N µs –rys. 1. Wartości 0 , µ 0s są znane przed rozpoczęciem kontroli i są obliczane teoretycznie lub wyznaczane empirycznie. Rozważymy następną czyli drugą fazę kontroli procesu.
Dopuszczalne wartości parametru kontrolowanego w procesie produkcji są ograniczone tolerancjami określonymi w jego normach. Dopuszczalne wartości kontrolowanego parametru X powinny leżeć w dozwolonym przedziale. Informacja, że badany proces znajduje się w stanie statystycznie kontrolowanym, jest spełnianie określonego warunku przez te wartości. Celem wykresów kontroli wartości średniej monitorowanego parametru procesu jest więc sygnalizowanie jej położenia na wykresie poza granicami przedziału kontrolowanego. Rozkład wartości punktów mierzonych i rozkład ich średniej podają krzywe a) i b) na rys. 1. Parametry rozkładu b) wartości średniej to: 0 , x µµ = oraz 0 /. x n ss =
Rys. 1. Funkcje gęstości prawdopodobieństwa: a) parametru x; b) jego wartości średniej Fig. 1. Probability density functions of a) parameter x; b) its mean value
Zakłada się, że znane są granice dopuszczalne: dolna l x i górna u x przedziału kontroli parametrów procesu i że są one określone następująco na kartach kontrolnych Shewharta [1, A1]: −oś śro dkowa
0 , CL µ =
−dolna granica kontroli
00 33/,lxx LCLx n ==−=−µsµs
−górna granica kontroli
00 33/,uxx CLx n ==+=+µsµs
Dla parametrów populacji 00 /, xx n µµµsss ==== równanie rozkładu normalnego wartości średnich x przyjmuje postać:
oblicza się według wzoru jako różnicę dwu prawdopodobieństw () stdstd u Pxx ≤ oraz () , stdstd l Pxx ≤ tj. ( ) ()2 1 2 1 2 std u std std l x x stdstdstd lu x Pxxx edx ≤≤= π ∫ (2)
Wyrażenie (2) służy do obliczenia prawdopodobieństwa występowania wartości kontrolowanych w określonym przedziale. Dla procesu kontrolowanego statystycznie prawdopodobieństwo (2), że punkty kontrolne mieszczą się w standaryzowanych granicach kontroli, jest następujące: ( ) ()2 1 3 2 3 1 0,9973 2 std x stdstdstd lu Pxxx edx ≤≤= = π ∫ (3)
Występowanie nielosowego wpływu w kontrolowanym procesie można opisać jako przesunięcie średniej wartości parametru: 0 , ii µµµ =±∆ gdzie przyrost i∆µ jest i-tą zmianą wartości średniej, czyli i-tym (i = 0, 1, …, k) przesunięciem jej położenia na wykresie. Zakładamy, że przesunięcie początkowe 0 0, µ = a maksymalne przesunięcie to 0 33.kx n s µs ∆== Wtedy stały przyrost przesunięcia wynosi
0 33.ikx iii kkk n s µµs ∆=∆== (4)
Omówimy stałe przemieszczenie wartości średniej. Celem pracy jest ustalenie, jak wartość przemieszczenia wpływa na jego wykrywanie przez karty Shewharta. Aby to zrobić, stworzyliśmy tablicę stałych przemieszczeń o liniowej zmianie wartości. Najpierw ustala się minimalne i maksymalne przemieszczenia, a następnie dzieli się ten zakres na wartości w taki sposób, że brak przemieszczenia jest przemieszczeniem maksymalnym. Jeśli położenie wartości średniej 0µ procesu jest przesunięte o i+∆µ wg (4), to o tyle samo przesuwa się też cały rozkład prawdopodobieństwa i jego część przechodzi poza granice określone w kontroli. Dla wzrostu wartości średniej funkcja rozkładu przekracza granicę górną o i+∆µ i dolną o i−∆µ Rozważymy przypadek , i+∆µ tj. gdy wartość średnią rozkładu i kontrolowane granice opisują wyrażenia:
, i xxlli =+∆µ i xxuui =+∆µ oraz
0 0 3 i uui ki xx k n s µµ + =+∆=+ (5)
Wpływ zmian wartości średniej na prawdopodobieństwo sygnałów kontrolnych określa się obliczając stosunek liczby punktów przekraczających górną granicę kontrolną do całkowitej liczby przesuniętych punktów rozkładu przesuniętego. Można to wyznaczyć analitycznie, obliczając pole przesuniętego rozkładu, które przekracza górną granicę kontroli (rys. 2).
/ 0 1 () 2/
n fx e n
= π (1)
s
Aby obliczyć prawdopodobieństwo, że wartość x mieści się w zakresie (,), j x −∞ gdzie j x jest pożądaną wartością parametru rozkładu (1), używa się jej funkcji rozkładu. Funkcję tę oblicza się dla znormalizowanego rozkładu normalnego parametru , std x gdzie 0 µ = i 1. s = Wartości parametrów x normalizuje się jako wyrażenie 00 ()//. std xxn µs =− Wartości std l x i std u x są wartościami standaryzowanymi. Prawdopodobieństwo: ( ) stdstdstd lu Pxxx ≤≤
Zdarzenie, w którym punkty kontrolne znajdują się w granicach przedziału kontroli (rys. 2) nazwiemy zdarzeniem A (3). Natomiast zdarzenie i C będzie oznaczać wystąpienie wartości funkcji rozkładu () i fx +∆µ w przedziale [x u, x ui ]. W tym przypadku część obciętego rozkładu () i fx +∆µ przekracza ustaloną górną granicę kontroli. Sygnalizuje to stałe przesunięcie wartości nominalnej parametru X (rys. 2).
Prawdopodobieństwo zdarzenia (), i PC gdy wykresy kontrolne sygnalizują pojawienie się przesunięcia rozkładu, określa się przez pole SCi pod krzywą () i fx +∆µ ograniczoną przez przedział [x u, x ui ] – zależność (5) [7]. Skumulowana funkcja (2) dla
Oleh Kozyr, Wołodymyr Eremenko, Zygmunt Lech Warsza
Rys. 2. Przesunięcia rozkładu parametru x Fig. 2. Shifts in the distribution of parameter x
wartości standaryzowanych std u x i i std u x oraz rozkładu () i fx +∆µ będzie następująca: ( ) ()2 1 2 1 () 2 std ui std ii std u x x stdstdstd uuiC x PxxxPCS edx ≤≤=== π ∫ (6)
Standaryzowane wartości std u x i i std u x rozkładu () i fx +∆µ są wtedy następujące: 0 33 / i std std ui uu x ki xx k n µ s === (7)
Prawdopodobieństwo (6) można interpretować jako stosunek liczby punktów kontrolnych, które przekroczyły poziom kontrolowany, do łącznej liczby przesuniętych punktów. Wykonano obliczenia oparte na równaniach (6) i (7). Otrzymane wyniki przedstawione są na rys. 3.
Rys. 3. Prawdopodobieństwo P sygnalizacji przesunięcia według wykresów karty Shewharta Fig. 3. Probability P of signaling a shift according to Shewhart chart plots
Wyniki te pozwalają sformułować następujące wnioski: −przesunięcie 1 ix ∆=µs można wykryć na wykresach karty kontrolnej z prawdopodobieństwem (1)0,02, x P s = tzn. średnio około dwa punkty ze 100 punktów przekroczą poziom kontrolny, czyli jeden punkt na 50 punktów kontrolowanych, przesunięcie 2 ix ∆=µs wykrywane jest na karcie kontrolnej ze średnim prawdopodobieństwem (2)0,16, x P s = tzn. około 16 ze 100 punktów przekroczy limit kontrolny, czyli średnio jeden punkt na sześć punktów kontrolowanych, −przesunięcie 3 ix ∆=µs wykrywa się na karcie ze średnim prawdopodobieństwem (3)0,50, x P s = tj. około 50 punktów kontrolnych na 100 przekroczy limit kontrolowany, czyli średnio jeden na dwa punkty.
Rys. 4. Przybliżenie wielomianowe prawdopodobieństwa P(Ci) wykrywania przesunięcia wartości średniej rozkładu prawdopodobieństwa wyników pomiaru na karcie kontrolnej Fig. 4. Polynomial approximation of the probability P(Ci) of detecting a shift in the mean value of the probability distribution of measurement results on the control chart
Dla przybliżenia wielomianowego trzeciego stopnia z ograniczonymi krańcami otrzymano równanie zależności (8)
Uzyskane wyniki (rys. 3) pokazują, że zasygnalizowane przez wykresy kontrolne przesunięcia średniej mniejszego niż x s jest mało prawdopodobne. Gdy przesunięcie to jest większe niż 2, x s to istnieje średnio 16 % szans, że wykresy kontrolne zasygnalizują przekroczenia dwóch na 10 punktów. Na rys. 4 podane są zależności ()().PCfii =∆µ Uzyskano je dla wielomianu przybliżającego (8) i dla reszt aproksymacji. Otrzymana zależność analityczna (8) umożliwia obliczanie prawdopodobieństwa wykrycia przesunięcia wartości nominalnej z wykresów Shewharta.
3. Modelowanie statystyczne
Przeprowadzimy eksperyment statystyczny, aby przybliżyć i sprawdzić proponowaną metodę. Celem tego eksperymentu jest więc symulacja zmiany wartości kontrolowanego parametru X procesu jako zakłócenia nielosowego oraz określenie jego wpływu na średnią rozkładu populacji X jako zmiennej losowej o rozkładzie normalnym z wartością średnią 0µ i standardowym odchyleniem 0s (wartości liczbowe w Tabeli 1).
Z generatora rozkładu normalnego wygenerowano wspólną próbkę c x składającą się z c m obserwacji parametru X. Aby wyeliminować wpływ ich autokorelacji, nie używano bezpośrednio pełnych próbek otrzymywanych z generatora rozkładu normalnego. Następnie dla próbek kontrolnych zastosowano karty kontrolne Shewharta i obliczono liczby punktów kontrolnych i cross n przecinających górny poziom kontrolny UCL, dla danego przesunięcia . i x Wykresy kontrolne dla dwóch średnich poziomów przesunięcia pokazano na rys. 5.
Rys. 5. Modelowanie dwu poziomów zmiany średniej
Fig. 5. Modeling two levels of mean change
Tabela 1. Dane wejściowe do modelowania wartości parametrów x Table 1. Input data for modeling parameter values x
tj. prawdopodobieństwo, że na podstawie wykresu kontrolnego zostanie zasygnalizowane przesunięcia wartości średniej o . i∆µ Porównanie funkcji prawdopodobieństwa ()() PCfii =∆µ uzyskanej analitycznie oraz funkcji sim () i i Pf=∆µ wynikającej z modelowania, przedstawiono na rys. 6.
4. Zastosowanie średniej kroczącej
Przykłady:
Typowa wielkość próby, m c 10 000
Wielkość próbki punktu kontrolnego, n 5
Wielkość próbki kontrolnej, m 300
Wielkość przesuniętych segmentów, nshift
200
Liczba przesuń średnich, k 20
Obliczono i powiązano stosunek liczby i cross n punktów kontrolnych o wartości średniej przecinającej poziom kontrolny UCL, dla danego przesunięcia, z łączną liczbą punktów kontrolnych nshift w przesuniętych segmentach i∆µ i zestawiono ze średnim przesunięciem. Uzyskano stosunki
Rys. 6. Prawdopodobieństwo sygnalizowania przesunięcia wartości średniej parametru x na wykresie Shewharta, wyznaczone analitycznie i jako wynik symulacji statystycznej
Fig. 6. The probability of signaling a shift in the mean value of parameter x on the Shewhart chart, determined analytically and as a result of statistical simulation
Rozważymy przypadek, gdy karty Shewharta stosuje się dla kontrolowanego parametru o punktach mierzonych w określonych równych odstępach zmiennej x, np. czasu t∆ Oznacza to, że dla stałego okresu dyskretyzacji w czasie uzyskuje się w chwili czasowej t próbkę o rozmiarze n. Próbka ta ma bieżącą wartość średniej w punkcie t x na karcie Shewharta. Rozpatrzymy tylko wartości średniej kroczącej t x bez konieczności poznania wartości jej poszczególnych punktów. Wykorzystamy wartości przesunięcia średniej kroczącej punktów t x istotnie mniejsze niż zmienność mierzonych wartości jej punktów [7–9]. Przyjmiemy liczbę uśrednianych punktów m = 20 i czas w jednostkach względnych. To znaczy, w czasie t = 20 otrzymujemy punkt , t x czyli uśrednienie poprzednich m punktów x Na rys. 7 przedstawiono dwa wykresy Shewharta, tj. dla punktów t x i odpowiednio dla t x Na obu wykresach (rys. 7) nie ma przesunięć punktów. Przesunięcia i∆µ dodano dla wszystkich pomiarów zaczynając od punktu t = 50. Wykresy Shewharta dla punktów t x i t x przy maksymalnym przesunięciu k∆µ pokazuje rys. 8.
Z rys. 8 wynika, że maksymalne przesunięcie sygnalizowane jest dwukrotnie większą liczbą przekroczeń przy zastosowaniu średniej kroczącej. Na pierwszym wykresie tego rysunku początek przesunięcia t precyzyjnie sygnalizuje odpowiadający mu punkt. Jednak to losowe zdarzenie nie występuje przy innych wyborach. Na podstawie drugiego wykresu z rys. 8 można bardziej precyzyjnie określić punkt początku przesunięcia. Analogicznie do rys. 5, wykreślono zależności prawdopodobieństwa () i PC wykrywania za pomocą kart Shewharta przesunięcia wartości średniej o stałą wartość i∆µ od wartości tego przesunięcia dla wyrażenia analitycznego (6) oraz dla modelowanych danych – rys. 9.
Rys. 7. Wykresy Shewharta dla punktów nieprzesuniętych: u góry: wartości punktów, na dole – średnia krocząca
Fig. 7. Shewhart charts for unshifted points: at the top: point values, at the bottom – moving average
Wielkości
Wartości
Otrzymane zależności ()() PCfii =∆µ dla trzech przypadków wykazują, że użycie średniej kroczącej dla wartości opartych na wartościach średnich t x umożliwia znaczące zwiększenie czułości kart Shewharta na nielosowe przemieszczenia i∆µ średniej.
Rys. 8. Wykresy karty Shewharta dla przyjętego maksymalnego odstępu punktów: górny -dla wartości średniej, dolny: dla średniej kroczącej
Fig. 8. Shewhart card charts for the assumed maximum point spacing: upper -for the average value, lower: for the moving average
Rys. 9. Porównanie prawdopodobieństw wykrywania przemieszczeń kartą Shewharta dla wartości średnich (uzyskane analitycznie i przez modelowanie) oraz dla średnich kroczących
Fig. 9. Comparison of the probabilities of detecting displacements with the Shewhart card for mean values (obtained analytically and by modelling) and for moving averages
Na przykład sygnalizacja za pomocą karty Shewharta przesunięcia średniej o 0,5s jest prawie 10 razy bardziej prawdopodobna przy użyciu średniej kroczącej dla m = 20 punktów. Przesunięcie o 1s będzie sygnalizowane jako przeciętnie prawie 40 razy bardziej prawdopodobne przy użyciu średniej kroczącej. Krzywa zależności ()() PCfii =∆µ przy stosowaniu kroczącego uśredniania przestaje wzrastać po przesunięciu 1,5s i osiąga prawdopodobieństwo wykrycia około 0,95 Wyniki szacowania prawdopodobieństwa wykrywania stałego przesunięcia i∆µ za pomocą kart Shewharta uzyskane różnymi metodami, tj. analitycznie sa P i z modelowania statystycznego sm P oraz z wykorzystania średniej kroczącej, mam P podano w Tabeli 2. Z ich porównania wynika, że zastosowanie średniej kroczącej (ostatni wiersz) dało najlepsze rezultaty.
5. Podsumowanie i wnioski
Określono analitycznie i sprawdzono w statystycznym eksperymencie prawdopodobieństwo wykrycia nielosowych, czyli systematycznych, stałych zmian położenia wartości średniej procesu kontrolowanego wykresami Shewharta. Oto zasady sygnalizowania kilku zmian wartości średniej:
1 x s – wykrycie średnio jednego przekroczenia poziomu kontrolowanego na każde 50 mierzonych punktów, 2 x s – średnio jedno przekroczenie na każde sześć punktów, 3 x s – średnio jedno przekroczenie na każde dwa punkty.
Wyniki te wykazują, że wykrywanie zmiany średniej o wartości mniejszej niż 1 x s metodą sygnalizacji przekroczenia poziomu kontroli na wykresach kart Shewharta jest mało prawdopodobne.
Gdy przesunięcie średniej będzie większe niż 1, x s przeciętnie istnieje 16 % szans, że wykresy kontrolne to zasygnalizują. Gdy w znanym punkcie zmiany wartość średnia procesu kontrolowanego zmieni się o więcej niż , x s to z dość dużym prawdopodobieństwem będzie ono sygnalizowane przez dwa na 10 mierzonych punktów.
Wyniki tej pracy umożliwią uzyskanie ogólnej oceny określonej serii wykonanych już pomiarów kontrolnych procesu. Wskazują też na znaczenie wyboru typu wykresów kontrolnych dla identyfikacji przewidywanego rodzaju i skali zakłóceń występujących w badanym procesie.
Algorytm wykorzystania uzyskanych wyników umożliwia oszacować prawdopodobieństwo wykrycia nielosowego przesunięcia wartości średniej za pomocą kart Shewharta przed kontrolą procesu. Zależność prawdopodobieństwa wykrycia nielosowego przesunięcia średniej od wartości przemieszczenia umożliwi podjęcie decyzji o dopuszczalności użycia kart dla tego zadania.
W dalszych badaniach zamierzamy określić wpływ funkcji autokorelacji obserwowanych danych oraz bardziej gruntownie opisać zastosowane średniej ruchomej i wykrywania położenia punktu zmiany wartości średniej i standardowego odchylenia kontrolowanego parametru w trakcie trwania procesu kontroli. Wykorzystamy do tego celu m.in. prace [10, 11].
Istotną poprawę czułości wykresów Shewharta na wykrywanie nielosowego przesunięcia średniej można uzyskać stosując uśred-
Tabela 2. Prawdopodobieństwo wykrywania stałego przesunięcia średniej różnymi metodami
Table 2. Probability of detecting a constant mean sfift by different methods
Parametry rozkładu 0,5 1 1,5 2 2,5 3
Metoda analityczna P sa 0,0050,020,070,160,310,50
Modelowanie statystyczne P sm 0,010,030,080,130,340,50 Średnia krocząca P mam 0,170,760,950,960,980,98
Oleh Kozyr, Wołodymyr Eremenko, Zygmunt Lech Warsza
nianie kroczące. Nasze badania wykazały, że dla 20 punktów można zwiększyć prawdopodobieństwo wykrycia ich przesunięcia, gdyż zwiększa się liczba punktów przekraczających kontrolowaną granicę. Uzyskano następujące wartości: sygnalizacja przez karty Shewharta przesunięcia 0,5s jest wtedy prawie 10 razy bardziej prawdopodobna, gdyż ()0,2. P s = Zaś przesunięcie równe 1s będzie sygnalizowane prawie 40 razy częściej, bo ()0,8. P s =
Podziękowania
Publikacja w ramach projektu finansowanego ze środków budżetu państwa w ramach programu Ministra Nauki i Szkolnictwa Wyższego pod nazwą Wektory Nauki nr projektu WNK/SP/0311/2025/01 kwota finansowania projektu: 276 232,00 zł całkowita wartość projektu: 635 552,00 zł.
Bibliografia
1. Montgomery D.C., Introduction to Statistical Quality Control, 2012.
2. Malindzakova M., Čulková K., Trpčevská J., Shewhart Control Charts Implementation for Quality and Production Management, “Processes”, Vol. 11, No. 4, 2023, DOI: 10.3390/pr11041246.
3. Volodarskyi Y., Kozyr O., Warsza Z.L., Principal Components Method in Control Charts Analysis, [In:] Automation 2023: Key Challenges in Automation, Robotics and Measurement Techniques, LNNS Vol. 630, Springer 2023, 212–222, DOI: 10.1007/978-3-031-25844-2_20.
4. Ali S., Pievatolo A., Göb R., An Overview of Control Charts for High-quality Processes, “Quality and Reliability Engineering International”, Vol. 32, No. 7, 2016, 2171–2189, DOI: 10.1002/qre.1957.
5. Volodarskyi Y., Kozyr O., Warsza Z.L., Determining the Reliability of Assessments of Technological Process Conformance to Standards, [In:] Automation 2025: Recent Advances in Automation, Robotics and Measurement Techniques, LNNS Vol. 1687, Springer 2026, 324–346, DOI: 10.1007/978-3-032-08359-3_31.
6. Shabbir J., Awan W.H., An Efficient Shewhart-Type Control Chart to Monitor Moderate Size Shifts in the Process Mean in Phase II, “Quality and Reliability Engineering International”, Vol. 32, No. 5, 2016, 1597–1619, DOI: 10.1002/qre.1893.
7. Sukparungsee S., Areepong Y., Taboran R., Exponentially weighted moving average – Moving average charts for monitoring the process mean, “PLoS ONE”, 15(2), 2020, DOI: 10.1371/journal.pone.0228208.
8. Khanittha Talordphop, Saowanit Sukparungsee, Yupaporn Areepong, New modified exponentially weighted moving average-moving average control chart for process monitoring, “Connection Science”, Vol. 34, No. 1, 2022, 1981–1998, DOI: 10.1080/09540091.2022.2090513.
9. Maghsoodloo S., Barnes D., On moving average control charts and their conditional average run lengths, “Quality and Reliability Engineering International”, Vol. 37, No. 8, 2021, 3145–3156, DOI: 10.1002/qre.2992.
10. Warsza Z.L., Dorozhovets M., Evaluation of the uncertainty type A of the random stationary signal component from its autocorrelated observations, “Measurement Automation Monitoring”, Vol. 61, No. 8, 2015, 399–402.
11. Zabolotnii S.W., Warsza Z.L., Semi-parametric estimation of the change-point of mean value of non-Gaussian random sequences by polynomial maximization method, [In:] 13th IMEKO TC10 Workshop on Technical Diagnostics 2014: Advanced Measurement Tools in Technical Diagnostics for Systems’ Reliability and Safety, 189–194.
Inne źródła
A1. I. O. for Standardization, ISO 7870-2:2013, Control charts Part 2: Shewhart control charts, 2013.
Probability of Detecting a Constant Offset of the Mean Value of a Process Controlled by Shewhart Cards
Abstract: The paper estimates the probability P with which the graphs of Shewhart control cards will signal a constant change in the position of the mean value of the parameter of the process controlled by these cards caused by non-random influences, e.g. due to the constant systematic error of the measurement system. An analytical expression describing this probability was determined. It is confirmed by modelling the shift value of the mean in the statistical experiment. The probabilities of P were obtained for the following changes in the mean value position of card points of the controlled parameter: P(σ) = 0.02, P(2σ) = 0.16 and P(3σ) = 0.5. On the other hand, the conducted studies have shown that by using a moving average, you can achieve a much higher probability of detecting a constant shift of meane value. For example, constant offset 0.5σ of 20 consecutive points has for their mean value almost 10 times larger probability to discover, and for an offset of 1σ – almost 40 times.
Keywords: statistical control of process parameters, Shewhart control card, constant change in the mean value, probability estimation, measurement, moving average
doc. dr inż. Oleh Kozyr
olegkozyr86@gmail.com
ORCID: 0000-0002-9285-5940
W 2021 r. obronił pracę magisterską o specjalności: normalizacja, certyfikacja i aparatura pomiarowa oraz uzyskał stopień kandydata nauk technicznych (PhD) na Politechnice Kijowskiej im. Igora Sikorskiego. Pracuje na stanowisku docenta w Ka tedrze Technologii Informacyjnych i Pomiarowych Wy działu Inżynierii Instrumentalnej Politechniki Kijowskiej. Zainteresowania naukowe: modelowanie statystyczne, statystyczna kontrola jakości, uczenie maszynowe.
doc. dr inż. Wołodymyr Eremenko
nau_307@ukr.net
ORCID: 0000-0002-4330-7518
Absolwent Kijowskiego Instytutu Politechniczny. W 1984 r. uzyskał dyplom z t echnologii informacyjnej i pomiarowej, oraz kwalifikacje inżyniera elektryka. Doktor nauk technicznych ((habilitacja 2017 r.), specjalizacja naukowa 05.13.05 – Systemy komputerowe i komponenty, temat rozprawy: „Komputerowe systemy do diagnozowania produktów z materiałów kompozytowych z użyciem metod akustycznych”. Docent w Ka tedrze Systemów Informacji i Pomiarów. Autor ponad 300 artykułów naukowych oraz 18 certyfikatów i patentów autorskich. Członek Wyspecjalizowanej Rady Naukowej (zastępca przewodniczącego) D 26.002.20 przy Narodowym Uniwersytecie Politechnicznym Ukrainy „Politechnika im. Igora Sikorskiego w Kijowie”. Członek rad redakcyjnych czasopism naukowych: „Badania systemowe w energetyce”, „Diagnostyka techniczna i testy nieniszczące”, „Nauki i technologie techniczne”.
doc. dr inż. Zygmunt Lech Warsza zlw1936@gmail.com
ORCID: 0000-0002-3537-6134
Absolwent Wydziału Elektrycznego Politechniki Warszawskiej 1959, doktorat 1967, docent od 1970. Praca: Instytut Elektrotechniki 1958–1963 i 1994–1995, Politechnika Warszawska 1960–1970, Politechnika Świętokrzyska 1970–1978 (organizator i dziekan Wydziału Transportu w Radomiu), Organizator i kierownik: Ośrodka Aparatury Pomiarowej w Instytucie Meteorologii i Gospodarki Wodnej 1978–1982 oraz Zakładu Automatyzacji i Pomiarów w Instytucie Chemii Przemysłowej 1983–1992. Doradca Ministra Edukacji Narodowej 1992–1995, Politechnika Radomska 1983–2002. Główny specjalista w Łukasiewicz – PIAP w latach 2010–2023. Autor lub współautor ponad 470 publikacji (190 ang.), dwie własne monografie, udziały w dwóch książkach i kilkunastu monografiach. Prezes Polskiego Towarzystwa Metrologicznego. Członek stowarzyszenia PolSPAR oraz Akademii Metrologii Ukrainy.
Stanowisko do generowania i pomiaru impulsowych pól elektromagnetycznych w komorze TEM
Michał Skwarczyński
4 Wojskowy Ośrodek Metrologii, ul. Sadków 9, 26-600 Radom
Marek Kuchta
Wojskowa Akademia Techniczna, Wydział Elektroniki, Instytut Systemów Elektronicznych, ul. Kaliskiego 2, 00-908 Warszawa
Streszczenie: W artykule przedstawiono stanowisko laboratoryjne do pomiaru impulsowych pól elektromagnetycznych z wykorzystaniem komory typu TEM, będące na wyposażeniu Instytutu Systemów Elektronicznych Wydziału Elektroniki WAT. Dokonano metrologicznej oceny niepewności pomiaru całego toru pomiarowego stanowiska oraz kalibracji do częstotliwości 1 GHz.
1. Wprowadzenie
Słowa kluczowe: komora TEM, sonda, pole elektromagnetyczne, niepewność pomiaru, kalibracja powinny umożliwiać wytworzenie wzorcowego pola w ściśle określonym obszarze komory bezodbiciowej lub komory typu TEM [4]. Konieczne jest także przygotowanie odpowiednich procedur badawczych i kalibracyjnych dla urządzeń służących do pomiarów impulsowych pól EM wysokiej mocy [5].
W środowisku silnych oddziaływań elektromagnetycznych źródła sygnałów mikrofalowych o dużej mocy stanowią relatywnie nowe wyzwanie zarówno dla systemów wojskowych, jak i infrastruktury cywilnej. Stosowanie tego typu urządzeń bywa określane mianem celowego zakłócania elektromagnetycznego. Środowisko HPEM (ang. High Power Electromagnetic Environment), które z natury ma charakter szkodliwy, może obejmować zakres częstotliwości sięgający nawet wartości gigaherców. Postęp technologiczny w dziedzinie mikrofal dużej mocy umożliwił opracowanie coraz bardziej efektywnych źródeł zdolnych do oddziaływania na rozległe obiekty wojskowe. Równolegle dostępne są rozwiązania kompaktowe, pozwalające generować pola o dużym natężeniu przy użyciu urządzeń o niewielkich wymiarach. W efekcie rośnie poziom zagrożenia związanego z technologią HPM (ang. High Power Microwave). Dlatego obecnie jednym z kluczowych wyzwań w obszarze metrologii jest systematyczna kontrola poziomu pola elektromagnetycznego [1, 2]. W najbliższych latach stanie się to wręcz niezbędne, co wynika z dynamicznego wzrostu liczby oraz różnorodności urządzeń emitujących promieniowanie elektromagnetyczne w szerokim zakresie częstotliwości [A1, A2]. Szczególnym wyzwaniem pomiarowym pozostają pola impulsowe o charakterze niestacjonarnym, generowane między innymi przez systemy radarowe, systemy rozpoznania oraz urządzenia walki elektronicznej. Opracowanie, budowa oraz testowanie aparatury przeznaczonej do pomiarów impulsowych pól elektromagnetycznych, zwłaszcza o dużej mocy, wymaga stosowania zaawansowanych stanowisk badawczych [3]. Stanowiska te
Autor korespondujący:
Michał Skwarczyński, michal.skwarczynski@wp.pl
Artykuł recenzowany nadesłany 19.03.2026 r., przyjęty do druku 25.05.2026 r.
2. Użycie
komory typu TEM w generowaniu i pomiarach impulsowych pól EM
Komora typu TEM (ang. Transverse Electromagnetic cell) jest rodzajem komory, służącej do badań kompatybilności elektromagnetycznej (EMC) oraz zakłóceń elektromagnetycznych (EMI). Za jej pomocą można testować bezprzewodowe urządzenia, odbiorniki, smartfony, urządzenia medyczne oraz kalibrować sondy do pomiaru natężenia pola EM. Komora TEM składa się zazwyczaj z trzech głównych części – dwóch uziemionych płyt zewnętrznych oraz wewnętrznej płyty przewodzącej, zwanej septum. Wyposażona jest również w dwa złącza RF –jedno zakończone jest obciążeniem o wartości 50 Ω, a drugie służy do podłączania urządzenia do pomiaru lub wytworzenia zaburzeń, w zależności od zadania spełnianego przez komorę. Urządzeniem wytwarzającym zaburzenia może być generator mikrofalowy, natomiast urządzeniem do pomiaru zaburzeń –analizator widma. Badane urządzenie umieszcza się między dolną powierzchnią przegrody (septum) a zewnętrzną płytą komory. Komora TEM umożliwia generowanie wzorcowych fal elektromagnetycznych o wysokiej dokładności w szerokim zakresie częstotliwości — od prądu stałego (DC, 0 Hz) do kilku GHz — co pozwala na prowadzenie badań odporności elektromagnetycznej (EMC) testowanego obiektu. Konstrukcja komory zapewnia względnie jednorodny rozkład linii pola elektrycznego pomiędzy przegrodą a zewnętrznymi płytami. Promieniowanie emitowane przez badane urządzenie może być mierzone przy użyciu odbiornika EMI lub analizatora widma podłączonego do złącza RF komory. Badania EMC realizowane w komorze TEM można interpretować jako testy prowadzone w strukturze analogicznej do kabla koncentrycznego, w której badane urządzenie znajduje się pomiędzy przewodnikiem
wewnętrznym a zewnętrznym ekranem. Geometria komory TEM została zaprojektowana w taki sposób, aby wymusić propagację fali w trybie TEM (ang. Transverse Electromagnetic Mode). Oznacza to, że fala elektromagnetyczna rozchodząca się w komorze odpowiada warunkom dalekiego pola antenowego i charakteryzuje się impedancją właściwą wolnej przestrzeni (377 Ω) oraz właściwościami zbliżonymi do fali płaskiej. W konsekwencji wyniki pomiarów uzyskane z wykorzystaniem komory TEM stanowią dobre przybliżenie wyników odpowiadających propagacji fali płaskiej w wolnej przestrzeni. Wyróżnia się dwa podstawowe typy komór TEM: komory otwarte oraz komory zamknięte. Konstrukcja otwartej komory TEM nie ma bocznych ścian ekranujących. Do jej głównych zalet należą: łatwość umieszczania badanego obiektu, niewielka masa, stosunkowo niski koszt wykonania oraz brak konieczności stosowania filtrów dla przewodów wprowadzanych i wyprowadzanych z komory. Podstawową wadą tego rozwiązania jest podatność na zakłócenia pochodzące z otoczenia. Brak pełnego ekranowania powoduje, że pomiary mogą być obarczone wpływem szumów środowiskowych, co ogranicza dokładność badań w warunkach o podwyższonym poziomie zakłóceń elektromagnetycznych. Komora TEM typu zamkniętego wyposażona jest w metalowe ściany boczne, które zapewniają ekranowanie elektromagnetyczne. Zastosowanie takiej konstrukcji pozwala na znaczną redukcję, a w praktyce często eliminację, wpływu zakłóceń zewnętrznych. Komora ma ekranowane drzwi umożliwiające umieszczenie badanego urządzenia wewnątrz przestrzeni pomiarowej. Drzwi mogą być wyposażone w ekranowane okno (np. ze szkła z siatką przewodzącą), co pozwala na obserwację badanego urządzenia podczas testów. Połączenia elektryczne z badanym urządzeniem realizowane są za pomocą przepustów filtrujących, które zapobiegają przenikaniu zakłóceń przez przewody. Do ograniczeń tego rozwiązania należy zaliczyć przede wszystkim maksymalne wymiary testowanego urządzenia, determinowane rozmiarem drzwi oraz przestrzeni roboczej komory. Dodatkowo wyprowadzenie przewodów na zewnątrz wymaga zastosowania specjalizowanych przepustów filtrujących, co zwiększa złożoność konstrukcji i koszty w porównaniu z komorami typu otwartego. Do zalet klasycznej komory TEM możemy zaliczyć: −niewielkie wymiary konstrukcji; relatywnie niski koszt, co czyni ją efektywnym narzędziem do badań wstępnych w zakresie EMC; brak konieczności stosowania zewnętrznego układu antenowego — komora pełni funkcję zarówno struktury odbiorczej podczas pomiarów emisji, jak i źródła pola elektromagnetycznego podczas badań odporności; −prostota instalacji i obsługi.
Istotnym ograniczeniem komory TEM jest zakres użytecznej częstotliwości pracy, wynikający z jej geometrii. Po przekroczeniu określonej częstotliwości granicznej (częstotliwości odcięcia) mogą być wzbudzane wyższe mody propagacyjne. Ich obecność zakłóca propagację podstawowego trybu TEM, co bezpośrednio wpływa na wiarygodność wyników pomiarów. Powstawanie wyższych modów związane jest przede wszystkim z nieciągłościami geometrycznymi, w szczególności w obszarach przejścia między częścią prostokątną a częścią zwężaną komory. Dodatkowo zakres użytecznych częstotliwości pracy komory TEM jest ściśle związany z jej wymiarami geometrycznymi. Wymiary komory są odwrotnie proporcjonalne do maksymalnej częstotliwości pracy — im wyższa częstotliwość, tym mniejsze muszą być wymiary konstrukcji. Dla zakresów rzędu kilku GHz komora TEM osiąga bardzo małe wymiary (np. poniżej 15 cm), co znacząco ogranicza możliwość umieszczenia wewnątrz badanego urządzenia. W celu przezwyciężenia tych ograniczeń opracowano komorę GTEM (ang. Gigahertz Transverse Electromagnetic). Stanowi ona rozszerzoną częstotliwościowo wersję klasycznej komory TEM. Typowy zakres pracy komory TEM obejmuje przedział od
DC do około 6 GHz, natomiast komora GTEM umożliwia prowadzenie badań zazwyczaj w zakresie od DC do około 20 GHz, przy jednoczesnym zachowaniu większej objętości przestrzeni testowej. Ponadto w przypadku pomiarów impulsowych pól elektromagnetycznych realizowanych z wykorzystaniem wspomnianej komory istotnym czynnikiem wpływającym na dokładność wyników są opóźnienia propagacyjne oraz charakterystyki czasowo-częstotliwościowe toru pomiarowego. Problem ten jest szczególnie istotny dla impulsów o bardzo krótkich czasach narastania, rzędu nanosekund. Całkowite opóźnienie sygnału stanowi sumę opóźnień wprowadzanych przez przewody koncentryczne, sondy pomiarowe oraz aparaturę pomiarową. W praktyce wartości te mogą osiągać poziom nawet kilkudziesięciu nanosekund. Przy tak krótkich impulsach prowadzi to do zniekształcenia rejestrowanego przebiegu — wygładzenia zboczy, wydłużenia czasu narastania oraz obniżenia wartości szczytowej sygnału. W rezultacie zarejestrowany sygnał może odbiegać od rzeczywistego pola elektromagnetycznego w komorze TEM, co wpływa na wiarygodność oceny odporności badanego urządzenia. W celu ograniczenia tych efektów zaleca się minimalizację długości toru
Rys. 1. Komora TEM Tekbox TBCT1 z obciążeniem 50 Ω
3. Stanowisko do generowania i pomiaru impulsowych pól EM
Stanowisko do generowania oraz pomiaru impulsowych pól elektromagnetycznych znajduje się na wyposażeniu Instytutu Systemów Elektronicznych WEL WAT. Stanowisko to zostało zbudowane w oparciu o komorę typu TEM – Tekbox TBCT1 oraz zespół przyrządów laboratoryjnych umożliwiających generację, wzmocnienie i pomiar impulsów elektromagnetycznych – tworząc kompletny tor pomiarowy. Ilościowe pomiary pól elektromagnetycznych wymagają, aby obliczenia bazowały na danych pomiarowych opisujących rzeczywiste własności pola docierającego do końcowego urządzenia [8]. Celem stworzenia tego stanowiska było uzyskanie powtarzalnych warunków generacji i pomiaru oraz możliwość rzetelnej oceny niepewności toru [7]. Dla częstotliwości poniżej 1 GHz, do generacji wzorcowych pól EM wykorzystuje się komory TEM [8]. Stanowisko laboratoryjne składa się z następujących przyrządów pomiarowych (rys. 2): generator sygnałów Rigol DSG836A – stanowi źródło sygnału i pozwala na wytwarzanie impulsów o regulowanej amplitudzie oraz czasie narastania; zakres pracy do 3,6 GHz; wzmacniacz sygnału Keylink KB0810M47A – wzmacnia impuls do wymaganego poziomu, umożliwiając generację pola EM o dużym natężeniu. Pracuje w zakresie od 80 MHz
do 1 GHz, a maksymalne wzmocnienie jest na poziomie 47 dB. Charakteryzuje się imp edancją wyjściową równą 50 Ω, a maksymalna moc wyjściowa wynosi 50 W, co odpowiada maksymalnej amplitudzie sygnału wyjściowego na poziomie 70 V; sprzęgacz kierunkowy RF Werlatone C7311-102 – umożliwia pomiar mocy wyjściowej sygnału na mierniku oraz jednoczesne doprowadzenie tego sygnału do komory. Straty sprzężenia wynoszą do ±0,8 dB; miernik mo cy Ceyar 2438PB wraz z czujnikiem 81702D do pomiaru mocy szczytowej sygnału EM – umożliwia rejestrację mocy sygnału impulsowych pól EM w zakresie częstotliwości 50 MHz – 18 GHz, zakresem mocy od –20 dBm do +20 dBm; komora TEM – Tekbox TBCT1 o wymiarach (390 mm × 200 mm × 108 mm), gwarantuje obszar pod septum o wymiarach (190 mm × 130 mm × 50 mm). Urządzenie umożliwia podanie na wejście sygnału testowego o mocy RF do 25 W w warunkach dopasowania obciążeniem RF 50 Ω i charakteryzuje się współczynnikiem fali stojącej VSWR ≤ 1,2 (ang. Voltage Standing Wave Ratio); miernik natężenia pola Narda NBM-520 z sondą Narda EF1891 – przyrządy te pozwalają na pomiar natężenia pola elektromagnetycznego [9] w zakresie 0,6–800 V/m dla częstotliwości 3 MHz – 18 GHz.
4. Niepewność pomiaru stanowiska laboratoryjnego z komorą TEM
Wielkością mierzoną jest natężenie impulsowego pola elektrycznego E w punkcie pomiarowym, wytworzone przez tor pomiarowy w komorze TEM. Natężenie tego pola można wyznaczyć analitycznie zgodnie z zależnością [10]:
0 () [V/m] fr ZPP E h = (1)
gdzie: 0 Z – impedancja komory (typowo 50 Ω); Pf – moc padająca; r P – moc odbita; h – odległość między septum a dolną lub górną ścianą komory.
W warunkach laboratoryjnych analizowana zależność realizowana jest za pomocą kompletnego toru pomiarowego, dlatego łączna niepewność wyznaczania impulsowego natężenia pola elektrycznego stanowi wynik sumarycznego wpływu wszystkich jego elementów. Kluczowe znaczenie w procedurze badawczej ma prawidłowa identyfikacja wielkości mierzonych oraz czynników oddziałujących na wynik pomiaru. Budżet niepewności obejmuje zestawienie potencjalnych źródeł błędów wraz z przypisanymi im oszacowaniami niepewności oraz określeniem odpowiednich rozkładów prawdopodobieństwa. Opracowanie takiego zestawienia wymaga szczegółowej znajomości zarówno zastosowanej metody pomiarowej, jak i parametrów technicznych wykorzystywanej aparatury. Przy tworzeniu listy składników zaleca się podejście zachowawcze — lepiej uwzględnić dany czynnik i wykazać
Rys. 2. Schemat blokowy stanowiska pomiarowego
Fig. 2. Block diagram of the measurement station
Rys. 3. Przyrządy pomiarowe wykorzystywane na stanowisku pomiarowym
Fig. 3. Measuring instruments used in the measurement station jego znikomy wpływ, niż pominąć element, który w rzeczywistości może mieć istotne znaczenie dla końcowego wyniku [6]. Dokładność otrzymanego rezultatu jest bezpośrednio związana z poprawnie sporządzonym budżetem niepewności dla analizowanego stanowiska laboratoryjnego. W przypadku składników niepewności wyznaczanych na podstawie danych katalogowych producentów aparatury przyjęto rozkład prostokątny [A3]. Wynika to z faktu, że dokumentacja techniczna określa jedynie graniczne wartości tolerancji, bez informacji o charakterze statystycznym odchyleń. W takiej sytuacji zakłada się jednakowe prawdopodobieństwo wystąpienia dowolnej wartości błędu w zadanym przedziale. Całkowitą niepewność standardową obliczono jako pierwiastek z sumy kwadratów poszczególnych składowych, zgodnie z zależnością:
2 ci uu = ∑ (2)
gdzie: ui – niepewność typu B; c u – niepewność całkowita.
Dla określenia kompletnej niepewności pomiaru wykorzystana zostanie zależność:
c Uku =⋅ (3)
gdzie: c u – niepewność całkowita; U – niepewność rozszerzona; k – współczynnik rozszerzenia.
W Tabeli 1 przedstawiono kompletne obliczenia rozszerzonej niepewności pomiarowej w postaci budżetu niepewności pomiaru dla przedstawionego powyżej stanowiska laboratoryjnego. Dla pokazanej metody pomiaru impulsowego pola elektrycznego rozszerzoną niepewność pomiaru można określić na ±3,14 dB, przy współczynniku rozszerzenia k = 2 dla poziomu ufności 95 %.
Michał Skwarczyński, Marek Kuchta
Tabela 1. Budżet niepewności pomiaru dla stanowiska laboratoryjnego
Table 1. Measurement uncertainty budget for the laboratory station
Składnik niepewności
Generator Rigol DSG836A
Wzmacniacz Keylink KB0810M47A
Sprzęgacz Werlatone C7311-102
Miernik mocy Ceyar 2438PB z sensorem
Komora Tekbox TBCT1
Kable pomiarowe
Wartość graniczna [dB] Rozkład prawdopodobieństwa [dB]
Miernik natężenia pola Narda NBM-520 z sondą Narda EF1891 ±1,0
5. Kalibracja stanowiska z komorą TEM
Kalibrację stanowiska pomiarowego z komorą TEM Tekbox TBCT1 przeprowadzono w celu wyznaczenia zależności między poziomem mocy sygnału na wyjściu generatora mikrofalowego a wartością natężenia pola elektrycznego E w obszarze roboczym komory. Kalibracja obejmowała:
1. charakterystykę częstotliwościową przy stałym natężeniu pola;
2. charakterystykę amplitudową przy stałej częstotliwości.
Dla zastosowanego wzmacniacza sygnału przeprowadzono kalibrację charakterystyki częstotliwościowej w zakresie 100 MHz –1 GHz, co 100 MHz. Dla stałego natężenia pola w komorze TEM
100 V/m wyznaczano poziom sygnału na wyjściu generatora mikrofalowego wymagany do osiągnięcia tej wartości sygnału.
Dla kalibracji charakterystyki amplitudowej dla częstotliwości 1 GHz określono zależność pomiędzy poziomem sygnału na wyjściu generatora a wartością natężenia pola w komorze TEM.
Kalibracja charakterystyki częstotliwościowej dla E = 100 V/m w zakresie 100 MHz – 1 GHz
[MHz]
rozszerzona U = 3,14
Tabela 3. Kalibracja charakterystyki amplitudowej
Table 3. Amplitude characteristic calibration
Kalibracja charakterystyki amplitudowej dla f = 1 GHz
Zakres pomiarów wynosił 30–860 V/m, co jest maksymalną dopuszczalną wartością dla komory TEM przy rezystorze obciążenia 25 W. W przypadku wzmacniacza mocy KB00810M47A ma on stałą wartość wzmocnienia.
6. Podsumowanie
W artykule przedstawiono laboratoryjne stanowisko do generacji i pomiaru impulsowych pól elektromagnetycznych z wykorzystaniem komory typu TEM. Stanowisko umożliwia wytwarzanie pól o kontrolowanym poziomie natężenia oraz ich ilościową ocenę przy użyciu sondy izotropowej. Przeprowadzono szczegółową analizę metrologiczną toru pomiarowego a opracowany budżet niepewności uwzględniał wszystkie istotne elementy toru nadawczego i pomiarowego, przyjmując dla składników katalogowych rozkład prostokątny. Największy wkład do niepewności wnosi komora TEM oraz elementy
toru wzmacniającego, co jest typowe dla stanowisk tego typu. Przeprowadzona kalibracja do częstotliwości 1 GHz potwierdziła zgodność charakterystyk eksperymentalnych z analizą teoretyczną oraz poprawność przyjętego modelu niepewności. Ze względu na zależności metrologiczne, które uwzględniają wszystkie dane parametrów elektrycznych toru pomiarowego, rozszerzona niepewność pomiaru wynosi 3,14 dB dla powyższego stanowiska a otrzymane wyniki wskazują, że stanowisko zapewnia powtarzalne warunki generacji impulsowych pól EM i może być wykorzystywane do badań odporności urządzeń elektronicznych oraz analiz oddziaływań impulsów HPM.
Bibliografia
1. Przesmycki R., Bugaj J., Niepewność pomiaru w badaniach impulsowego pola EM w postaci impulsów HPM, „Przegląd Elektrotechniczny”, R. 100, Nr 12, 2024, 227–237, DOI: 10.15199/48.2024.12.50.
2. Giri D.V., High-Power Electromagnetic (HPEM) Environments and Effects, “International Journal of Antennas and Propagation”, 2010.
3. Giri D.V., Sabath F., Hoad R., High-Power Electromagnetic Effects on Electronic Systems, URSI Radio Science Bulletin, nr 332, 2010.
4. Kuchta M., Paś J., Terroryzm elektromagnetyczny: zagrożenia w obiektach budowlanych, „Biuletyn Wojskowej Akademii Technicznej”, R. 64, Nr 2, 2015, 135–147, DOI: 10.5604/12345865.1157324.
5. Przesmycki R., Bugaj J., Pomiar tłumienności materiałów ekranujących z wykorzystaniem generatora HPM, „Przegląd Elektrotechniczny”, R. 97, Nr 10, 2021, 133–139, DOI: 10.15199/48.2021.10.28.
6. Jakubowski J., Kuchta M., Kubacki R., Przetwarzanie odpowiedzi sensora D-dot w ocenie własności impulsów HPM, „Przegląd Elektrotechniczny”, R. 97, Nr 1, 2021, 140–143, DOI: 10.15199/48.2021.01.27.
Michał Skwarczyński, Marek Kuchta
7. Kuchta M., Jakubowski B., Metody kalibracji stanowisk pomiarowych do badania impulsowych pól EM, „Przegląd Elektrotechniczny”, R. 99, Nr 12, 2023, 315–318, DOI: 10.15199/48.2023.12.60.
8. Białek R., Kuchta M., Kubacki R., Metody pomiaru wysokomocowych impulsów elektromagnetycznych HPEM, „Przegląd Elektrotechniczny”, R. 93, Nr 1, 2017, 125–128, DOI: 10.15199/48.2017.01.30.
9. Kuchta M., Jakubowski J., Jakubowski B., Kubacki R., Galewicz W., A concept of an isotropic probe for measuring the parameters of an electromagnetic field emitted by the transmitters of pulsed microwave signals, „Przegląd Elektrotechniczny”, R. 98, Nr 12, 2022, 279–282, DOI: 10.15199/48.2022.12.64.
10. Przesmycki R., Bugaj J., Niepewność pomiaru w badaniach emisji zaburzeń przewodzonych, „Przegląd Elektrotechniczny”, R. 101, Nr 4, 2025, 247–251, DOI: 10.15199/48.2025.04.46.
11. Jakub owski J., Kuchta M., Kubacki R., Determinants of HPEM and HMP signal environmental measurements, „Przegląd Elektrotechniczny”, Nr 12, 2020, DOI: 10.15199/48.2020.12.45.
12. Arendarski J., Niepewność pomiarów, Oficyna Wydawnicza Politechniki Warszawskiej, Warszawa 2006.
Inne źródła
A1. High Power Microwaves: Threat to Infrastructure and Military Equipment – Raport techniczny NATO, 2007, [www.sto.nato.int].
A3. ISO/IEC Guide 98-3 (GUM) – Guide to the Expression of Uncertainty in Measurement.
Measurement Station for Pulsed EM Field Measurements in a TEM Chamber
Abstract: The paper presents a laboratory station for the measurement of pulsed electromagnetic fields using a TEM-type chamber, being part of the equipment of the Institute of Electronic Systems, Faculty of Electronics, Military University of Technology. A metrological evaluation of the measurement uncertainty of the entire measurement chain of the station was carried out, as well as calibration up to the frequency of 1 GHz.
Keywords: TEM chamber, probe, electromagnetic field, measurement, uncertainty, calibration
mgr inż. Michał Skwarczyński michal.skwarczynski@wp.pl
ORCID: 0009-0007-6806-6320
Absolwent Wojskowej Akademii Technicznej na kierunku Elektronika i Telekomunikacja, specjalność: metrologia. Ma bogate doświadczenie w zakresie kalibracji przyrządów pomiarowych stosowanych w Wojsku Polskim.
dr hab. inż. Marek Kuchta, prof. WAT
marek.kuchta@wat.edu.pl
ORCID: 0000-0002-1330-7146
W zakresie działalności badawczej zajmuje się pomiarami parametrów impulsowych pól EM, modelowaniem przenikania fali EM przez wybrane przeszkody oraz pomiarami i modelowaniem wybranych układów biomechanicznych człowieka.
Długookresowe pomiary charakterystyk nieruchomej
i ruchomej instalacji fotowoltaicznej
Andrzej Urbanowicz, Krzysztof Górecki
Uniwersytet Morski w Gdyni, Wydział Elektryczny, Katedra Energoelektroniki, ul. Morska 81-87, 81-225 Gdynia
Streszczenie: W pracy przeanalizowano właściwości dwóch instalacji fotowoltaicznych umieszczonych w swoim bezpośrednim sąsiedztwie. Jedna z tych instalacji jest nieruchoma, a druga skokowo zmienia ustawienie paneli, które podążają za dziennym pozornym ruchem Słońca. Przedstawiono i przedyskutowano wyniki pomiarów ilustrujące zmiany dzienne produktywności obu instalacji w czterech porach roku. Wskazano zasadność wykorzystywania ruchomej instalacji w analizowanych dniach.
Słowa kluczowe: instalacja fotowoltaiczna, pomiary, śledzenie Słońca, badania sezonowe
1. Wprowadzenie
Na całym świecie, w tym w Polsce, obserwuje się systematyczny wzrost liczby mikroinstalacji fotowoltaicznych [1, A1]. Rozważane instalacje zawierają panele PV (ang. photovoltaics), falowniki oraz systemy sterujące. Panele PV połączone są w łańcuchy od kilku do kilkunastu paneli połączonych szeregowo, a każdy panel zawiera kilkadziesiąt ogniw PV. Za właściwy punkt pracy paneli odpowiada układ MPPT (ang. Maximum Power Point Tracking) maksymalizujący moc wytwarzaną przez panel. Falownik lub zespół falowników realizują konwersję DC/AC umożliwiając przekazywanie wyprodukowanej energii do sieci elektroenergetycznej [1, 2].
Istotnym zagadnieniem jest maksymalizacja produktywności takich instalacji. Maksymalna sprawność konwersji energii słonecznej na energię elektryczną występuje, gdy promienie słoneczne padają prostopadle na powierzchnię paneli PV [3]. Jednak zarówno wysokość Słońca nad horyzontem, jak i kierunek, z którego padają promienie słoneczne, podlegają zmianom dobowym i sezonowym. Przykładowo, w Polsce wysokość Słońca w południe zmienia się w ciągu roku w zakresie od około 15° do około 60°, a czas trwania dnia w północnej części kraju zmienia się od około 7 h w grudniu do 17 h w czerwcu [A2, A3]. Te wahania czasu trwania dnia i maksymalnej wysokości Słońca powodują, że wartości energii elektrycznej produkowanej w ciągu doby w grudniu są nawet sześć razy mniejsze od wartości tej energii notowanej w czerwcu [4]. Dlatego celowe wydaje się być stosowanie systemów fotowoltaicznych, w któ-
Autor korespondujący:
Krzysztof Górecki, k.gorecki@we.umg.edu.pl
Artykuł recenzowany nadesłany 04.02.2025 r., przyjęty do druku 24.04.2026 r.
rych panele PV są umieszczone na ruchomej platformie podążającej za pozornym dobowym ruchem Słońca [4].
Jednym z rozwiązań, które pozwalają zrealizować ten postulat są systemy nadążne, śledzące położenie Słońca względem powierzchni paneli PV. Systemy te dzielą się na systemy jednoosiowe oraz dwuosiowe [5, 6]. Badania opisane w pracach [4–6, 8, 9] wskazują, że systemy nadążne mogą zwiększyć roczną produkcję energii od kilku do nawet kilkudziesięciu procent. Korzyści z zastosowania systemów nadążnych zależą od położenia geograficznego instalacji, zakresu jej zacienienia, lokalnych warunków atmosferycznych oraz zastosowanej konstrukcji układu śledzącego [5].
Z drugiej strony, budowa systemów śledzących pozycję Słońca wiąże się z wyższymi kosztami inwestycyjnymi i eksploatacyjnymi. Istnieje również ryzyko awarii podzespołów mechanicznych [7]. Systemy te wymagają dodatkowego zużycia energii na potrzeby napędu. Z tego powodu zasadność stosowania układów nadążnych, zwłaszcza w małych instalacjach, pozostaje przedmiotem dyskusji.
Większość dotychczasowych badań systemów nadążnych [6] obejmuje duże instalacje komercyjne [A4] lub modele komputerowe [8, 10, 11]. Stosunkowo niewiele uwagi poświęcono prosumenckim instalacjom nadążnym.
W pracy [4] przedstawiono m.in. wyniki porównania dwóch instalacji – stacjonarnej oraz nadążnej. Bardzo duża różnica wydajności obu rozwiązań (54,3 % przewagi układu nadążnego nad stacjonarnym w 2022 r.) wskazuje na zasadność stosowania systemu nadążnego, jednak analiza kosztów amortyzacji tych wariantów poddaje w wątpliwość ekonomiczną opłacalność inwestycji. Niedawne analizy instalacji stacjonarnych oraz dwuosiowych systemów nadążnych przeprowadzone w Ekwadorze [9] wykazały, że zastosowanie instalacji nadążnych zwiększa roczną produkcję energii w badanym regionie o około 20 %. W cytowanej pracy wskazano, że uzyski wynikające z wykorzystania układów nadążnych zależą również od lokalnych uwarunkowań klimatycznych. Z kolei analizy opisane w pracy [8], bazujące na symulacjach wykonanych w środowisku PVsyst dla województwa kujawsko-pomorskiego potwierdzają, że instalacje nadążne osiągają roczne uzyski energii wyższe o około 20 %.
W artykule porównano właściwości dwóch mikroinstalacji fotowoltaicznych zlokalizowanych w swoim bezpośrednim sąsiedztwie w województwie pomorskim. Opisano konstrukcje obu instalacji oraz porównano efekty ich pracy. Porównano wyniki pomiarów charakterystyk obu instalacji uzyskane w wybranych dniach na przestrzeni jednego roku. Pokazano też znormalizowane wartości energii produkowanej przez obie instalacje w poszczególnych miesiącach.
2. Testowane systemy fotowoltaiczne
Pierwsza z rozważanych instalacji, nazywana dalej instalacją stacjonarną ma moc znamionową 6,46 kWp. Druga instalacja, nazywana dalej instalacją nadążną ma moc znamionową 3,52 kWp. Miejsce wybrane dla obu instalacji PV charakteryzuje się dobrymi warunkami ekspozycyjnymi. Instalacja stacjonarna FT (ang. Fixed Tilted) skierowana jest na południowy zachód, a instalacja nadążna TR (ang. Tracker) zmienia swoje ustawienie od północnego wschodu do północnego zachodu (ruch w zakresie 240° kątowych). Widok rozważanych instalacji fotowoltaicznych przedstawiono na rys. 1.
Do budowy instalacji stacjonarnej zastosowano dwustronne moduły PV firmy JA SOLAR typu 60D20 380/MB [A5]. Moduły te zamontowano w dwóch poziomych rzędach na stelażu wykonanym z profili stalowych osadzonych na wspornikach zakotwiczonych w gruncie. W górnym rzędzie znajduje się dziewięć modułów PV, a w dolnym – osiem modułów. Moduły połączono w jeden łańcuch szeregowy. Kąt nachylenia modułów względem gruntu wynosi 35°.
W instalacji nadążnej wykorzystano osiem dwustronnych modułów PV firmy LONGI typu LR4-72HBD-440M [A6] o łącznej mocy 3,52 kWp. Moduły PV zamontowano na stelażu wykonanym z dedykowanych profili stosowanych w gruntowych instalacjach fotowoltaicznych. Podstawę stelaża przykręcono do mechanizmu obrotowego. Moduły PV ułożono pionowo w dwóch rzędach (po cztery sztuki w każdym rzędzie) i połączono je szeregowo w jeden łańcuch.
Podczas pracy mechanizmu obrotowego wraz ze zmianą azymutu modułów PV zmienia się również kąt ich nachylenia w stosunku do powierzchni gruntu. Zmiana kąta nachylenia jest konsekwencją odchylenia osi obrotu głównej przekładni o 13° od pionu w kierunku północnym. Oznacza to, że w pozycji 90° lub pozycji 270° – kąt nachylenia zwiększa się do 48° (35° + 13° = 48°). Kąt ten zwiększa się aż do około 54° w pozycjach skrajnych azymutu tj. odpowiednio przy 60° i 300°.
Do każdego z rozważanych zestawów paneli fotowoltaicznych podłączony jest falownik Solis [A7] wyposażony we wbudowany licznik energii oraz zewnętrzny moduł-logger Wi-Fi. Moduły te umożliwiają zdalny monitoring instalacji przez platformę SolisCloud Monitoring [www.soliscloud.com]. Dane są rejestrowane co 5 minut i obejmują prądy i napięcia DC/AC, moc chwilową, dzienną produkcję energii oraz inne parame-
try pracy systemów PV. Zgromadzone dane zaimportowano z systemu SolisCloud w formie arkuszy kalkulacyjnych w celu dalszej analizy.
W układzie sterownika wykorzystano mikrokontroler STM32F411, wyposażony w zegar czasu rzeczywistego podtrzymywany bateryjnie. Umożliwia on pracę zgodnie z kalendarzem astronomicznym. Napęd realizowany jest przez silnik prądu stałego. Prędkość obrotowa regulowana jest sygnałem PWM.
1. Badane instalacje PV: nadążna (po lewej stronie) i stacjonarna (po prawej stronie)
Fig. 1. Tested PV installations: tracking (left) and stationary (right)
Rys. 2. Zależność kąta nachylenia modułów oraz azymutu od czasu dla instalacji nadążnej
Fig. 2. Dependence of the tilt angle and azimuth on time for the tracking installation
Zmiana kierunku obrotów odbywa się za pomocą przekaźnika przełączającego polaryzację zasilania silnika. Na osi silnika zainstalowano enkoder inkrementalny, służący do śledzenia bieżącego położenia azymutalnego. Sterownik dokonuje kalibracji pozycjonowania każdorazowo po włączeniu zasilania. Na rys. 2 przedstawiono wykres zależności kąta nachylenia modułów PV (ang. tilt angle) w zależności od azymutu zmienianego przez system nadążny co 2 godziny.
Można zauważyć, że w ciągu doby konstrukcja mechaniczna instalacji nadążnej przemieszcza się w całym roboczym zakresie azymutu. Z kolei kąt nachylenia tej instalacji względem podłoża zmienia się w zakresie od 35° do 54°. Kąt ten jest najmniejszy w południe, a największy w porach wschodu i zachodu Słońca.
3. Metodyka badań
Dla rzetelnego porównania pracy obu rozważanych instalacji fotowoltaicznych wybrano po jednym dniu z pierwszego miesiąca każdej pory roku. Kryteria selekcji obejmowały: wysoki p oziom napromienienia słonecznego – dni o maksymalnej sumarycznej energii docierającej do modułów PV; brak lub bardzo małe zachmurzenie – zapewniające gładki przebieg mocy produkowanej w ciągu dnia.
Rys.
Aby porównanie pomiędzy instalacją stacjonarną (FT) a instalacją nadążną (TR) było miarodajne, przyjęto następujące wskaźniki:
Moc chwilowa znormalizowana norm P – umożliwia porównanie systemów o różnej wartości mocy zainstalowanej:
meas norm inst P P P = (1)
gdzie meas P – zmierzona moc chwilowa; Pinst – moc nominalna instalacji PV;
−Uzysk dzienny Y w przeliczeniu na 1 kWp – stosowany do oceny efektywności instalacji PV: inst E Y P = (2)
gdzie E oznacza dzienną produkcję energii [kWh]; Y – znormalizowany uzysk energii [kWh/kWp].
Analiza danych opierała się na logach pracy obu systemów, zapisywanych co 5 minut w ciągu dnia przez 12 miesięcy.
4. Wyniki pomiarów
W celu rzetelnego porównania obu instalacji fotowoltaicznych dokonano przeliczenia ich dziennej produkcji energii na jednostkę mocy zainstalowanej (kWh/kWp). Porównanie przeprowadzono w słoneczny dzień 4 września 2025 r., gdy obie instalacje fotowoltaiczne pracowały w trybie statycznym (z wyłączonym systemem śledzenia). Wyniki pomiarów pokazano na rys. 3. Instalacja stacjonarna, oznaczona na wykresach FT, produkuje energię 41,7 kWh, natomiast instalacja nadążna, oznaczona na wykresach TR, awaryjnie zatrzymana w pozycji 184° wyprodukowała energię 23,4 kWh.
W oparciu o zmierzone charakterystyki wyznaczono wartości energii produkowanej przez każdą z instalacji w ciągu doby. Następnie unormowano wartość tej energii względem mocy znamionowej każdej z instalacji. Uzyskano wartość 6,46 kWh/kWp dla instalacji stacjonarnej oraz 6,65 kWh/kWp dla instalacji nadążnej. A zatem różnica unormowanych wartości wynosi 2,9 %.
Mimo że instalacja stacjonarna produkuje więcej energii, to znormalizowana energia jest większa dla instalacji nadążnej. Należy podkreślić, że obie instalacje były badane w warunkach terenowych, co oznacza, że na ich uzyski mogły wpływać czynniki środowiskowe trudne do pełnego kontrolowania.
W celu obiektywnej oceny pracy obu instalacji fotowoltaicznych wybrano po jednym dniu o najbardziej sprzyjających warunkach nasłonecznienia w każdej porze roku. Wytypowane dni charakteryzowały się wysokim poziomem napromienienia, minimalnym zachmurzeniem oraz stabilnymi warunkami atmosferycznymi, co umożliwia analizę uzysków energii w warunkach zbliżonych do idealnych. Aby zapewnić miarodajne porównanie obu instalacji posługiwano się znormalizowaną mocą norm P
W dalszej części rozdziału zaprezentowano wyniki badań instalacji stacjonarnej (FT) i instalacji nadążnej (TR). Do porównania wybrano cztery dni: 25 grudnia 2024 r. (rys. 4), 19 marca 2025 r. (rys. 5), 14 czerwca 2025 r. (rys. 6) oraz 26 września 2025 r. (rys. 7). Przedstawione czasowe przebiegi produkowanej mocy ilustrują różnice w profilu pracy obu instalacji w poszczególnych porach roku.
Jak można zaobserwować na rys. 4, w zimie przewaga instalacji nadążnej jest mała. Wzrost produkcji mocy wynika głównie z możliwości wychwytywania promieniowania przy niskim kącie elewacji Słońca. Z wykresu widać, że produkcja energii zaczyna się około godziny 9-ej, a kończy się przed 15-tą. Unormowana wartość energii wyprodukowanej przez instalację stacjonarną wyniosła 2,12 kWh/kWp, a dla instalacji nadążnej – 2,36 kWh/kWp. Oznacza to przewagę instalacji nadążnej o 11,2 %. Nieregularny kształt charakterystyki, skutkujący czasowym obniżeniem produkcji energii w instalacji stacjonarnej, odczuwany jest tylko w najkrótsze dni roku i wynika z zacienienia przez drzewa znajdujące się na sąsiedniej działce. Na wykresie widać anomalie: zacienienie instalacji stacjonarnej od pobliskich drzew około godziny 9-ej oraz zacienienie dolnej części modułów instalacji
Rys. 3. Porównanie pracy systemu stacjonarnego i unieruchomionego systemu nadążnego w dniu 4 września 2025 r. Fig. 3. Comparison of the performance of the stationary system and the immobilized tracking system on September 4, 2025
Jak można zauważyć, wykresy uzyskane dla obu instalacji leżą bardzo blisko siebie. Dostrzegalne różnice między prezentowanymi charakterystykami spowodowane są zużyciem eksploatacyjnym paneli umieszczonych w instalacji stacjonarnej. Instalacja ta pracuje kilka lat dłużej niż instalacja nadążna. Różnice są szczególnie widoczne w godzinach przedpołudniowych. Dochodzą one do 4 %.
W dalszej części rozdziału zaprezentowano wyniki obliczeń wykonanych w oparciu o podane w rozdziale 3 równania służące do normalizacji produkcji energii oraz do wyznaczenia uzysku.
Rys. 4. Dobowy przebieg generowanej mocy w dniu 25 grudnia 2024 r. Fig. 4. Daily course of generated power on December 25, 2024
nadążnej przez narożnik instalacji stacjonarnej między godziną 13:00 a 14:00.
Jak widać na rys. 5, produkcja energii elektrycznej trwa od 6:30 do 17:30. Instalacja nadążna wykazuje zwiększoną produkcję, szczególnie w godzinach od 6:30 do 11:00 oraz od 15:00 do 17:00. W godzinach okołopołudniowych różnice w produkowanej mocy przez obie instalacje są pomijalnie małe. Unormowana wartość energii wyprodukowanej przez instalację stacjonarną wynio-
5791113151719
Rys. 5. Dobowy przebieg generowanej mocy w dniu 19 marca 2025 r. Fig. 5. Daily course of generated power on March 19, 2025
sła 6,9 kWh/kWp, dla instalacji nadążnej – 8,86 kWh/kWp. Oznacza to przewagę instalacji nadążnej o 28,4 %. Na rys. 6 można zauważyć, że w czerwcu produkcja energii elektrycznej trwa od godziny 5:30 do 20:30. Na jwiększa przewaga instalacji nadążnej jest widoczna w godzinach od 5:20 do 12:00 i od 15.30 do 20:00, czyli we wczesnych godzinach porannych i przed zachodem Słońca. W południe obie instalacje osiągały wartości bliskie mocy nominalnej. Unormowana wartość energii wyprodukowanej przez instalację stacjonarną wyniosła 8 kWh/kWp, dla instalacji nadążnej – 12,16 kWh/kWp. Oznacza to przewagę instalacji nadążnej o 51,4 %.
681012141618
Rys. 7. Dobowy przebieg generowanej mocy w dniu 26 września 2025 r. Fig. 7. Daily course of generated power on September 26, 2025
46810121416182022
Rys. 6. Dobowy przebieg generowanej mocy w dniu 14 czerwca 2025 r. Fig. 6. Daily course of generated power on June 14, 2025
Jak widać na rys. 7, produkcja energii elektrycznej trwa od 7:30 do 18:00. Instalacja nadążna wykazuje zwiększoną produkcję, szczególnie w godzinach od 7:30 do 12:00 oraz od 15:00 do 17:30. W godzinach okołopołudniowych różnice w produkowanej mocy przez obie instalacje są pomijalnie małe. Unormowana wartość energii wyprodukowanej przez instalację stacjonarną wyniosła 6,18 kWh/kWp, a dla instalacji nadążnej – 8,12 kWh/kWp. Oznacza to przewagę instalacji nadążnej o 31,4 %. Widoczne jest chwilowe zacienienie modułów PV w instalacji nadążnej około godziny 7-ej i chwilowe spadki produkcji mocy spowodowane korektą pozycji modułów PV przez układ śledzenia. Na rys. 8 przedstawiono znormalizowane wydajności energetyczne obu badanych instalacji fotowoltaicznych dla reprezentatywnych dni o wysokiej wydajności w każdej porze roku. Widać, że instalacja nadążna w każdym z rozważanych dni wykazuje większy uzysk niż instalacja stacjonarna. Przewaga instalacji nadążnej jest tym bardziej widoczna im dłuższy jest
Rys. 8. Zestawienie uzysków z obu instalacji dla wybranych dni Fig. 8. Summary of yields from both installations for selected days
dzień. Dlatego wartość unormowanej energii produkowanej przez instalację nadążną jest większa niż dla instalacji stacjonarnej zaledwie o 11 % pod koniec grudnia i aż o ponad 50 % w połowie czerwca. Warto zauważyć, że występują duże zmiany sezonowe w ilości produkowanej energii. Dla instalacji stacjonarnej energia produkowana w dzień czerwcowy jest 4-krotnie większa niż w dzień grudniowy, a dla instalacji nadążnej – aż 6-krotnie większa.
5. Podsumowanie
Przeprowadzone badania potwierdzają, że system nadążny może istotnie zwiększać roczną produkcję energii w porównaniu z instalacją stacjonarną. Instalacja nadążna zapewnia wyższe uzyski we wszystkich porach roku, przy czym największe korzyści odnotowano w miesiącach o wysokiej irradiancji (wiosna–lato). W okresach zimowych i jesiennych przewaga systemu nadążnego była mniejsza, co wskazuje na silną sezonowość efektu.
Po unormowaniu wartości produkowanej energii względem mocy znamionowej nadal obserwuje się znaczącą przewagę systemu nadążnego, co wskazuje, że sama zmiana geometrii ustawienia modułów stanowi główne źródło wzrostu uzysku.
Przeprowadzona analiza wykazała również, że w przypadku małych instalacji systemy nadążne mogą stanowić efektywne narzędzie zwiększania produkcji, szczególnie w lokalizacjach o ograniczonym zacienieniu oraz w regionach o dużej zmienności kąta padania promieniowania. Wyniki przeprowadzonych badań mogą stanowić praktyczną wskazówkę dla prosumentów i projektantów rozważających opła-
calność stosowania lub budowy własnych systemów nadążnych w mikroinstalacjach PV.
Podziękowania
Publikacja w ramach projektu finansowanego ze środków budżetu państwa w ramach programu Ministra Nauki i Szkolnictwa Wyższego pod nazwą Wektory Nauki nr projektu WNK/SP/0311/2025/01 kwota finansowania projektu: 276 232,00 zł całkowita wartość projektu: 635 552,00 zł.
Bibliografia
1. Rashid M.H., Power Electronic Handbook, Academic Press: Cambridge, MA, USA, Elsevier: Amsterdam, The Netherlands, 2007.
2. Castaner L., Silvestre S., Modelling Photovoltaic Systems Using PSpice, John Wiley & Sons: Hoboken, NJ, USA, 2002, DOI: 10.1002/0470855541.
3. Górecki K., Dąbrowski J., Krac E., SPICE-Aided Modeling of Daily and Seasonal Changes in Properties of the Actual Photovoltaic Installation, “Energies”, Vol. 14, No. 19, 2021, DOI: 10.3390/en14196247.
4. Listewnik K.J., Nowak T., Comparison of the Energy Efficiency of Fixed and Tracking Home Photovoltaic Systems in Northern Poland, “Energies”, Vol. 17, No. 17, 2024, DOI: 10.3390/en17174410.
5. Sadeghi R., A Review and Comparative Analysis of Solar Tracking Systems, “Energies”, Vol. 18, No. 10, 2025, DOI: 10.3390/en18102553.
6. Seme S., Štumberger B., Hadžiselimović M., Sredenšek K., Solar Photovoltaic Tracking Systems for Electricity Generation: A Review, “Energies”, Vol. 13, No. 16, 2020, DOI: 10.3390/en13164224.
7. Rotar R., Petcuț F.M., Susany R., Oprițoiu F., Vlăduțiu M., Dependability Assessment of a DualAxis Solar Tracking Prototype Using a MaintenanceOriented Metric System, “Applied System Innovation”, Vol. 7, No. 4, 2024, DOI: 10.3390/asi7040067.
8. Walichnowska P., Mroziński A., Idzikowski A., Fröhlich S.R., Energy Efficiency Analysis of 1 MW PV Farm Mounted on Fixed and Tracking Systems, “Construction of
9. Cabascango M., Cordero F., Galarza M., Performance Comparison between Fixed and Dual-Axis Sun-Tracking Photovoltaic Panels in the Coastal Region of Ecuador, “Sustainability”, Vol. 14, No. 3, 2022, DOI: 10.3390/su14031696.
10. Baouche F.Z., Abderezzak B., Ladmi A., Arbaoui K., Suciu G., Mihaltan T.C., Raboaca M.S., Hudișteanu S.V., Țurcanu F.E., Design and Simulation of a Solar Tracking System for PV, “Applied Sciences”, Vol. 12, No. 19, 2022, DOI: 10.3390/app12199682.
11. Rustemli S., İlcihan Z., Sahin G., van Sark W.G.J.H.M., A Novel Design and Simulation of a Mechanical Coordinate Based Photovoltaic Solar Tracking System, “AIMS Energy”, Vol. 11, No. 5, 2023, 753–773, DOI: 10.3934/energy.2023037.
12. Górecki K., Krac E., Dąbrowski J., Modelling an Influence of Solar Cells’ Connection Manner in Silicon Photovoltaic Modules on Their Characteristics with Partial Shading, “Energies”, Vol. 17, No. 22, 2024, DOI: 10.3390/en17225741.
Inne źródła
A1. Urząd Regulacji Energetyki, Raport URE: W Polsce działa już 1.5 mln mikroinstalacji OZE, 2024. [www.ure.gov.pl].
A2. SunCalc.org., Sun Position and Sunlight Phases Calculator, [https://suncalc.org].
A3. Europ ean Commission, Joint Research Centre, Photovoltaic Geographical Information System (PVGIS), [https://re.jrc.ec.europa.eu/pvg_tools/en].
A4. Reuters, US solar tracker dominance offers learnings for other markets, [www.reuters.com].
A5. JA Solar Technology Co., Ltd., JAM60D20380/MB Photovoltaic Module Datasheet. [www.jasolar.com].
Long-Term Measurements of the Characteristics of a Fixed and Mobile Photovoltaic Installation
Abstract: This paper analyzes the properties of two photovoltaic installations located in close proximity to each other. One is stationary, while the other abruptly changes the orientation of its panels, which follow the apparent daily movement of the Sun. Measurement results illustrating the daily variations in the productivity of both installations across four seasons are presented and discussed. The rationale for using a mobile installation on the analyzed days is demonstrated.
Keywords: photovoltaic installation, measurements, sun tracking, seasonal studies
mgr inż. Andrzej Urbanowicz a.urbanowicz@we.umg.edu.pl
ORCID: 0009-0006-5139-3942
Ukończył studia magisterskie na Wydziale Telekomunikacji i Elektrotechniki Akademii Techniczno-Rolniczej im. J. i J. Śniadeckich w Bydgoszczy w 1997 r. W latach 1997–2000 pracował na stanowisku asystenta w Akademii Techniczno-Rolniczej im. J. i J. Śniadeckich w Bydgoszczy. Następnie pracował w takich przedsiębiorstwach, jak Lucent Technologies Bell Labs Innovations i Toshiba Electronics Europe GmbH. Od 2009 r. prowadzi samodzielną działalność gospodarczą w zakresie projektowania systemów wbudowanych, internetu rzeczy oraz systemów radiokomunikacyjnych. Od 2025 r. jest zatrudniony na stanowisku asystenta w Katedrze Energoelektroniki Uniwersytetu Morskiego w Gdyni. Jego zainteresowania naukowe obejmują modelowanie, analizę i pomiary komponentów systemów elektronicznych i energoelektronicznych.
prof. dr hab. inż. Krzysztof Górecki
k.gorecki@we.umg.edu.pl
ORCID: 0000-0002-9857-8235
Ukończył studia magisterskie na kierunku elektronika na Politechnice Gdańskiej w 1990 r. W tej samej uczelni uzyskał stopień doktora w dyscyplinie elektronika w 1999 r. Habilitację w zakresie elektroniki uzyskał na Politechnice Łódzkiej w 2008 r., a w 2016 r. Prezydent RP nadał mu tytuł profesora. Od 1990 r. pracuje na Wydziale Elektrycznym Uniwersytetu Morskiego w Gdyni. Obecnie jest zatrudniony na stanowisku profesora i kieruje Katedrą Energoelektroniki. Jego zainteresowania naukowe obejmują modelowanie, analizę i pomiary przyrządów półprzewodnikowych i układó w elektronicznych ze szczególnym uwzględnieniem zjawisk cieplnych.
Measurement of Methane Combustion Products in Industrial Degassing Flares
Andrzej Ligienza, Mariusz Kastek, Krzysztof Firmanty
Wojskowa Akademia Techniczna, Instytut Optoelektroniki, ul. gen. S. Kaliskiego 2, 00-908 Warszawa
Jadwiga Holewa-Rataj, Mateusz Rataj
Instytut Nafty i Gazu – Państwowy Instytut Badawczy, ul. Lubicz 25A, 31-503 Kraków
Sebastian Rzydzik
Politechnika Śląska, Wydział Mechaniczny Technologiczny, ul. Akademicka 2A, 44-100 Gliwice
Abstract: This research paper presents a comprehensive study on measuring methane combustion products in industrial degassing flares, addressing critical environmental and regulatory compliance requirements in the oil and gas sector. The study was motivated by stringent new regulations, including the European Union’s Methane Regulation (2024/1787) and Oil & Gas Methane Partnership 2.0 (OGMP2.0) guidelines, which mandate a minimum 99% methane destruction efficiency for flares and require experimental determination of destruction coefficients. The authors investigated two complementary measurement techniques for determining flare combustion efficiency: direct gas sampling and passive Fourier Transform Infrared spectroscopy (pFTIR). The experimental work was conducted using an Esders degassing flare. The pFTIR method utilized a Mini HyperCam Telops imaging FTIR spectroradiometer. This remote sensing approach analyzed thermal radiation emitted by hot combustion gases, eliminating the need for physical access to hazardous flare locations. Both measurement techniques successfully verified high methane destruction efficiency exceeding the 99% regulatory threshold. The direct gas sampling method achieved a destruction efficiency of 99.09%, while the pFTIR approach demonstrated 99.77% efficiency. The relative difference between methods was minimal at 0.66%, indicating strong correlation and reliability.
The measurement and monitoring of flare gas combustion efficiency represents a critical task in contemporary environmental protection and regulatory compliance within the oil and gas sector. Flares serve as essential safety devices designed to combust waste gases, including methane, thereby preventing the direct release of hazardous and climate-impacting compounds into the atmosphere. However, incomplete combustion in flares can lead to the emission of unburned methane and other harmful byproducts, significantly contributing to greenhouse gas emissions and air pollution.
Recent regulatory developments have established stringent requirements for methane emission reductions and flare per-
Autor korespondujący:
Andrzej Ligienza, andrzej.ligienza@wat.edu.pl
Artykuł recenzowany nadesłany 13.03.2024 r., przyjęty do druku 16.01.2026 r.
formance verification. The European Union’s Methane Regulation (2024/1787) [A1] imposes significant limitations on flaring practices, permitting their use only when technical alternatives for gas utilization are unavailable or in safety-critical situations. Crucially, flares utilized for waste gas disposal must demonstrate a minimum methane destruction efficiency of 99%, with operators required to provide annual reporting of emission quantities, including those from incomplete combustion processes.
The Oil & Gas Methane Partnership 2.0 (OGMP2.0) guidelines serve as the primary technical framework for compliance with methane regulations, establishing Level 4 requirements that mandate experimental determination of destruction coefficients rather than relying on default literature values. These regulations emphasize the need for reliable, accurate, and standardized measurement methodologies to quantify methane emissions from incomplete flare combustion [A2].
The global significance of flare monitoring becomes apparent when considering the scale of flaring activities worldwide.
The International Energy Agency estimates that approximately 140 billion cubic meters of natural gas are flared globally each year, representing a major source of CO2 emissions, methane, and black soot. This volume of flaring has environmental implications equivalent to the emissions from millions of automobiles annually, highlighting the critical importance of accurate efficiency measurements [1].
Despite the global importance of flaring reduction, current data on flare combustion efficiency from full-scale industrial flares operating under varying environmental conditions remain limited. This scarcity stems from the complex nature of flare combustion processes, which are influenced by multiple factors including fuel composition, flare design, wind effects, and operational parameters. Recent studies have demonstrated that actual methane destruction efficiency of flaring from upstream oil operations may be significantly lower than the commonly assumed figure of 98% [1].
Traditional measurement techniques face significant challenges related to sampling representation, accessibility, and detection limits, particularly for elevated or mobile flare systems [A3]. The complexity of obtaining representative samples from flare plumes, combined with the need for real-time monitoring capabilities, has driven the development of remote sensing technologies and advanced analytical approaches.
Optical Gas Imaging (OGI) cameras (e.g., FLIR) are increasingly used for leak detection and qualitative visualization of hydrocarbon plumes. However, their output is typically not directly traceable to absolute gas concentrations and does not provide multi-component information on combustion products required for destruction efficiency determination. Therefore, OGI measurements were not used as a quantitative reference in this study; the work focuses on extractive sampling and quantitative pFTIR spectroradiometry as recognized in OGMP2.0 guidance.
Regarding the measurement of methane emissions from gas combustion processes in flares and the determination of combustion efficiency, OGMP 2.0 has developed the Technical Guidance Document – Flare Efficiency. This document establishes that at Level 3, methane emissions from flare gas combustion can be estimated based on the following data:
The volume of gas burned, obtained through direct measurements or mass and/or volume balance calculations,
The gas composition determined by direct measurement, mass balance, or simulations, while assuming a 98% methane destruction efficiency. This means that 2% of the methane contained in the gas is assumed to pass through unburned to the atmosphere, rather than being oxidized to carbon dioxide or other combustion products.
For Level 4 emissions quantification, OGMP 2.0 requires measurement-based methane destruction efficiency applied through representative sampling, considering system configurations, environmental and operating conditions such as flare type, flare size, heating content of the gas, gas flow, and wind conditions. The guidance document recognizes various measurement techniques for destruction coefficient determination, including passive optical techniques such as Video Imaging Spectral Radiometry (VISR) and passive Fourier Transform Infrared spectroscopy (pFTIR), as well as active optical techniques like open-path FTIR (OP-FTIR) and Differential Absorption Lidar (DIAL).
Passive FTIR analysis operates on the principle of spectral analysis of thermal radiation emitted by hot gases, utilizing the thermal radiation from hot combustion gases generated in the flare flame as the infrared source rather than requiring an external radiation source. This approach enables destruction efficiency determination through calibration procedures involving blackbody sources, infrared sources, cold sources, and sky background measurements, followed by proper measurement targeting and spectral analysis.
This article aims to contribute to this critical field by presenting a comprehensive study of methane combustion efficiency measurement techniques, supported by experimental validation using multiple complementary approaches. The work addresses the urgent need for reliable methodologies that can support compliance with evolving regulatory frameworks, particularly the OGMP 2.0 Level 4 requirements, while advancing our understanding of flare performance under real-world operating con-
ditions. The methodology development builds upon established protocols while incorporating modern remote sensing capabilities and advanced analytical techniques to ensure both regulatory compliance and scientific rigor in flare efficiency assessment.
2. Theory
Starting from 2025, emission reporting requires the submission of methane emission estimates at least at Level 4 according to OGMP 2.0. This level involves determining the volume of combusted gas using direct measurement methods, such as ultrasonic, mass, or turbine gas meters. However, for mobile degassing flares (portable flares used for degassing equipment and installations), engineering calculations can be performed using the following equation:
where: V∆ – volume of the escaping gaseous fuel under standard conditions (273.15, K; 101.325, kPa), [m3]; pg – absolute pressure of the gaseous fuel in the evacuated vessel, [kPa]; Vobject – geometric volume of the evacuated vessel, [m3]; g T – temperature of the gaseous fuel, [K]; T0, p0 – temperature and pressure under standard conditions ( T0 = 273.15 [K], p0 = 101.325 [kPa]).
The most crucial aspect is to determine the destruction efficiency coefficient. In this context, measurement methods such as passive Fourier-transform infrared spectroscopy (pFTIR) can be used. Accurate measurement of combustion efficiency and the removal of residuals from flares is important for accounting methane emissions from oil and gas production.
However, the amount of experimental data from full-scale flares is limited, especially for flares constructed without air or steam assist. In such cases, it is common practice to assume a destruction efficiency coefficient of 98%.
2.1. Test Object
To conduct measurements under controlled conditions, an Esders degassing flare was selected as the test object (Fig. 1). The degassing column operates at pressures ranging from 10 mbar to 1000 mbar, with a maximum gas flow rate of 209 m3/h. The column employs purely diffusive combustion,
Fig. 1. Esders flare with sampling probe
Rys. 1. Pochodnia Esders z sondą pomiarową
Andrzej Ligienza, Mariusz Kastek, Krzysztof Firmanty, Jadwiga Holewa-Rataj, Mateusz Rataj, Sebastian Rzydzik
where fuel and oxidizer (oxygen from air) mix only within the combustion zone, not before ignition.
All measurements were conducted at a test stand consisting of the degassing column connected to a gas installation via a rotary gas meter, which enabled measurement of the gas flow directed to combustion.
Additionally, atmospheric conditions — namely temperature and pressure — were monitored at the test stand. In this study, the combusted gas volume required by OGMP2.0 was obtained from the rotary gas meter (and, for general degassing cases, may be determined by engineering calculations using (1)); the geometric volume of the flare plume was not measured because the destruction efficiency calculations are based on concentration correction to dry, undiluted flue gas (direct sampling) and carbon balance relationships (pFTIR).
2.2. pFTIR standoff
The standoff passive FTIR (pFTIR) method operates by spectrally analyzing thermal radiation emitted by hot combustion gases. Unlike traditional FTIR approaches that rely on absorption spectroscopy, this passive technique utilizes the hot gases in the flame plume as the infrared radiation source, with the spectroradiometer functioning solely as a receiver.
Since the flame plume represents a dynamic target, the pFTIR operator must maintain continuous targeting throughout the measurement period. Optimal positioning requires directing the instrument toward the centerline of the flare plume at approximately one flame length from the tip. This distance ensures that all thermal destruction reactions have reached completion, providing accurate measurements of final combustion products.
The system acquires spectral data at approximately 40 Hz sampling rate, with individual spectra subsequently averaged to generate composite spectra for component concentration analysis.
The destruction efficiency is quantified using the carbon balance approach (8), which represents the fraction of carbon-containing compounds that have been converted to complete and incomplete combustion products [2].
thermal sensitivity (NETD): < 20 mK (high sensitivity to temperature changes),
data acquisition speed: a few seconds for a full spectrum (real-time rapid scanning).
The instrument employs Fourier transform analysis for infrared spectral processing, enabling simultaneous multigas detection and identification in real-time operation. The integrated thermal imaging interface generates high-resolution far-infrared imagery, facilitating visualization of emission sources and thermal distributions.
The remote sensing capability represents a critical advantage for measuring emissions from inaccessible or hazardous locations. This is particularly valuable for flare efficiency assessment, where the combination of extreme temperatures and significant heights poses safety challenges for conventional sampling approaches [4].
For this study, the airborne-configured Mini HyperCam was adapted for ground-based operation through the integration of a specialized mirror system and custom mounting platform, demonstrating the system’s operational flexibility. The setup is presented in Fig. 2.
2.3. Radiative transfer
Fig. 2. Mini HyperCam spectroradiometer
Rys. 2. Spektroradiometr Mini HyperCam
where: DE – destruction efficiency [%]; – CO2 – carbon dioxide measured by pFTIR [ppm·m]; CO – carbon monoxide measured by pFTIR [ppm·m]; THCw – total hydrocarbons measured by pFTIR [ppm·m].
The Mini HyperCam Telops imaging FTIR spectroradiometer represents an advanced measurement platform combining Fourier transform spectroscopy with hyperspectral imaging capabilities. This integration enables simultaneous acquisition of spectral and spatial information, facilitating metrological-grade quantitative analysis through sophisticated hyperspectral data processing algorithms [3]. In Fourier Transform Infrared (FTIR) spectroradiometry, the scene radiance is modulated by a Michelson interferometer, producing an interferogram as a function of optical path difference. The spectrum is then obtained by applying the Fourier transform to the interferogram, yielding spectral radiance as a function of wavenumber. In imaging FTIR, this operation is performed for each pixel, resulting in a hyperspectral data cube that can be used for quantitative retrieval of gas column densities through spectral fitting. Technical Specifications:
−sp ectral range in the far infrared: 7.4–11.8 μm, spectral resolution: < 0.25 cm−1 (enabling precise gas identification),
−co oled HgCdTe infrared detector: for high sensitivity,
When conducting horizontal infrared measurements for gas detection, multiple radiation paths contribute to the sensor signal. For practical applications, only the most significant paths need consideration. For measurements without gas plumes, three primary radiation components reach the sensor (3) [5].
where: () Lclear λ – total spectral radiance measured by the sensor under clear atmospheric conditions; λ – wavelength; () a L λ – atmospheric path radiance; () g L λ – background radiance; () atm τλ – atmospheric transmissivity; () n L λ – noise/residual term.
In atmospheric remote sensing, the total spectral radiance () Lclear λ measured by a sensor at wavelength λ under clear atmospheric conditions represents the comprehensive signal captured by the instrument. This measurement is composed of several distinct radiative components that must be understood for accurate data interpretation. The atmospheric radiance () a L λ contributes thermal emission from the atmosphere itself, radiating toward the sensor at the atmospheric temperature, while the background radiance () g L λ encompasses thermal emission from background objects and surfaces, including both their intrinsic thermal emission and any reflected atmospheric radiation. The ability of this background radiation to
reach the sensor depends on the atmospheric transmissivity (), atm τλ which represents the fraction of background radiance that successfully passes through the atmosphere without being absorbed or scattered — a parameter that varies significantly with wavelength due to specific atmospheric absorption features. Finally, the measurement includes a noise term () n L λ that encompasses various uncertainty sources, including focal plane array noise, sensor thermal emission, and other measurement uncertainties that can affect the precision of the spectral radiance detection.
It is necessary to break down the background radiation into its constituents, namely:
temperature. This multi-component signal creates significant challenges for gas detection and quantification algorithms, as the spectral signature of gaseous effluents differs markedly from conventional targets since the plume modifies the spectral signature of the background rather than simply adding to it. The resulting complexity means that different pixels containing the same gaseous plume can exhibit completely different spectral signatures depending on the underlying background materials and the temperature difference between the ground and the plume. For practical gas detection, plume transmissivity can be approximated [5]: () ()exp()1() p cbcb τλ =−⋅≈−⋅λλ (6)
where: () g L λ – background radiance; (,) g BT λ – Planck blackbody spectral radiance at background temperature ; g T g T –background (ground) temperature; () g ελ – background emissivity; () Ld λ – downwelling atmospheric radiance incident on the background.
In thermal infrared remote sensing, the background radiance is fundamentally governed by the Planck blackbody function (,), g BT λ which represents the theoretical maximum thermal emission at ground temperature g T and wavelength λ However, real-world surfaces do not emit as perfect blackbodies, and their actual emission is modulated by the background emissivity (), g ελ a wavelength dependent material property ranging from 0 to 1 that describes how efficiently the background surfaces emit radiation compared to a perfect blackbody. Additionally, background surfaces receive atmospheric radiance () Ld λ in the form of thermal radiation from the atmosphere that strikes these surfaces. The fraction of this incident radiation that is not absorbed is characterized by the background reflectivity (1()), g ελ which represents the portion of incident radiation that the background surfaces reflect back toward the sensor. When a gas plume is present in the horizontal measurement path, the radiation model becomes significantly more complex, as the plume affects the signal through multiple pathways: background radiation passing through the plume experiences additional absorption and scattering, the plume material itself contributes thermal emission, and atmospheric radiation can reflect through the plume, creating a multi-layered radiative transfer scenario that requires careful modeling for accurate gas detection and quantification.
where: () Lplume λ – total spectral radiance measured by the sensor with plume present; () p τλ – plume transmissivity; () p L λ – plume self-emission spectral radiance (at plume temperature).
When a gas plume is present in the atmospheric measurement path, the total spectral radiance () Lplume λ measured by the sensor at wavelength λ represents a complex composite signal that incorporates multiple radiative contributions from both the background scene and the plume itself. This measurement is fundamentally modified by the atmospheric transmissivity (), atm τλ which describes the fraction of radiation that passes through the atmosphere without absorption or scattering, and the plume transmissivity (), p τλ representing the fraction of background radiation that successfully passes through the gas plume without being absorbed by the target gas species. The plume’s direct radiative contribution is captured by the plume emission radiance (), p L λ which represents thermal radiation emitted by the gas plume itself at the plume
where: () p τλ – plume transmissivity; c – column density (path-integrated concentration) of the target gas (e.g., [ppm ·m]); ()b λ – spectral absorption coefficient/signature of the target gas.
What in practice can be interpreted that () exp() cb λ is exponential attenuation – the exact Beer-Lambert law describing how radiation intensity decreases exponentially as it passes through an absorbing medium with c as column density, the integrated concentration of gas molecules along the measurement path, typically expressed in units like [ppm·m] (parts per million × meters). ()b λ is gas absorption coefficient or spectral signature, wavelength dependent parameter that characterizes how strongly the target gas absorbs radiation at each wavelength. This linearization is valid when ()cb λ is small, enabling practical detection algorithms while maintaining physical accuracy for typical measurement scenarios.
3. Measurements
3.1. Direct gas sampling
As the basis for verification of methodology to convert measurement results of unburned fuel gas content in exhaust gases into a coefficient related to incomplete combustion, the standard PN-EN 12619 “Emission from stationary sources – Determination of the mass concentration of total gaseous organic carbon – Continuous flame ionization detection method” and OGMP guidelines were applied. The Thermo FID TG flame ionization analyzer used in the measurements enables the determination of organic carbon content in exhaust gas samples collected from the tested device, with results expressed per cubic meter of exhaust gas. The exhaust gas was collected using an extractive sampling probe system mounted on the flare test object (Fig. 1). The probe was made of a copper tube (outer diameter 8 mm, wall thickness 1 mm) and its inlet was positioned slightly above the flare burner, outside the visible flame zone. During each test, the probe position was adjusted to ensure that sampling was performed in the post-combustion zone (i.e., after completion of methane oxidation) while avoiding excessive ambient air dilution. The extracted sample stream was routed through a short sampling line and split to the Thermo FID TG analyzer (for total gaseous organic carbon, used as a proxy for unburned fuel gas) and to a flue-gas analyzer equipped with a paramagnetic oxygen sensor. The oxygen content used in (7) was measured by a paramagnetic method (PMA module, e.g., Horiba PG-350EU).
Two independent direct-sampling test series were performed under comparable operating conditions; the detailed calculation below corresponds to the first series, while the second series yielded a methane destruction efficiency of 99.75%.
However, both methane emission factors from incomplete combustion on flares and the calculated destruction efficiency should relate to the volume of gas burned. Therefore, to con-
vert the measured methane concentrations in the exhaust gases into methane emissions, the following equation was used [6]
where: CH4 E – methane emission factor from incomplete combustion, [gCH4/m3]; wet OGC – measured organic carbon content in wet exhaust gas, corresponding to unburned fuel gas, [g/m3]; Vwet – stoichiometric volume of wet exhaust gas, [m3/m3]; CH4 M – molar mass of methane [g]; MC – molar mass of carbon [g]; O2 – measured oxygen content in exhaust gas [%].
Using the methane and oxygen content results, calculations were performed to determine the destruction efficiency for the tested flare. The average methane content in the exhaust gases during tests was 25.79 mg/m3 with a standard deviation of 29.44 mg/m3. During the same period, the measured average oxygen content in the exhaust gases was 20.13% with a standard deviation of 0.16%. Based on these values, the calculated OGC (organic carbon content) in dry, undiluted exhaust gases was 768.3 mg/m3, which, when converted to the amount of methane burned, gives a value of 6,530.9 mg/m3] of burned methane. Considering a methane density of 716.07 mg/m3, it can be concluded that 6.531 g of methane out of every 716.1 g of methane is not destroyed. Based on this, the methane destruction efficiency for the tested flare was determined to be 99.09%.
3.2. pFTIR measurement
During the pFTIR measurement process, a series of images was captured, and the implemented software calculated the total methane concentration as an intermediate value for further processing. An analysis of this data determined that the value corresponds to the methane concentration in the exhaust gas zone, equivalent to the methane content in dry, undiluted exhaust gases. This makes it possible to calculate the methane destruction efficiency using the same methodology described in direct gas sampling.
During the measurement, the spectroradiometer must be positioned so that the tip of the burning flame remains within the frame, with a clear space between the flame’s end and the edge of the image. This free space is necessary because the analysis targets the combustion products as they exit the combustion zone (the flame). In addition to a statistical verification of the data, each recorded image was also visually inspected to ensure the flame was correctly positioned within the frame. The destruction efficiency was evaluated based on the arithmetic mean of 52 independent measurements; statistical analysis confirmed that there were no outliers in this dataset. The average methane content in the exhaust gases was 2424 ppm, which
converts to a value of 1616.3 mg/m3. Considering a methane density of 716.07 g/m3, it can be concluded that 1.616 g of methane is not destroyed for every 716.1 g of methane. Based on this, the calculated methane destruction efficiency for the tested flare is 99.77%. A separate calculation was also performed using the radial data according to formula 2, which yielded a destruction efficiency of 99.75%. This indicates that there are no significant differences between the two approaches.
4. Summary
A comprehensive analysis of both measurement techniques confirms that each is capable of verifying high methane destruction efficiency, with all results exceeding the 99% regulatory threshold established by the methane regulation. The relative difference between the highest and lowest recorded efficiencies was minimal (0.66%), demonstrating strong correlation between the methods. However, the practical application of each technique is limited by specific operational, environmental, and technical constraints.
The verification method of direct gas sampling is effective but highly constrained. Its primary challenge is the precise placement of the sampling probe, which must be positioned outside the visible flame zone where temperatures remain below 753 K (the auto-ignition temperature of methane) to ensure measured concentrations represent truly unburned fuel. The probe positioning is highly sensitive to wind conditions and can lead to either overestimated methane content (if too close to the flame) or excessive dilution effects (if too far from the combustion zone). The method is limited to lowheight degassing flares (up to 3–4 meters) due to issues with probe stability, signal delay between sampling and analysis, and potential hydrocarbon condensation in long sampling lines, which could falsely elevate the calculated destruction efficiency. Its 230 V power requirements also make it unsuitable for use on mobile platforms like lifts or drones.
Hyperspectral Analysis (Using Infrared Spectroradiometry) emerged as the most versatile and universally applicable technique. By measuring remotely from approximatel 30 meters distance using FTIR spectroradiometry in the far-infrared range 7.4–11.8 μm, it eliminates the height limitations and physical access challenges associated with Method 1, making it ideal for tall or inaccessible flares. The method demonstrated excellent precision with 52 independent measurements showing no statistical outliers and achieved a destruction efficiency of 99.77%. The primary constraint of this method is its sensitivity to atmospheric conditions; it should not be used during precipitation or heavy fog, as water vapor in the atmosphere can absorb infrared radiation and interfere with measurements.
3. Selected samples from the acquisition using pFTIR method
Rys. 3. Wybrane próbki z akwizycji przy użyciu metody pFTIR
Fig.
Andrzej Ligienza, Mariusz Kastek, Krzysztof Firmanty, Jadwiga Holewa-Rataj, Mateusz Rataj, Sebastian Rzydzik
Acknowledgments
This work was co-financed by Military University of Technology under research project UGB 531-000080-W600-22. The work was co-financed by INiG-PIB under statutory activity No. 0080/GU/24.
Bibliography
1. Plant G., Kort E.A., Brandt A.R., Chen Y., Fordice G., Gorchov Negron A.M., Schwietzke S., Smith M., Zavala-Araiza D., Inefficient and unlit natural gas flares both emit large quantities of methane, “Science”, Vol. 377, No. 6614, 2022,1566–1571, DOI: 10.1126/science.ab q0385.
2. Coburn S.C., Harris N., Miller E.A., Droste S., Knab e K., Rieker G.B., Measuring methane destruction efficiency in gas flares with dual comb spectroscopy, “Proceedings of the Combustion Institute”, Vol. 40, No. 1-4, 2024, DOI: 10.1016/j.proci.2024.105533.
3. Lapeyre P., Narayanan N.S., Larivière-Bastien M., Daun K.J., Quantifying flare combustion efficiency using a long wave infrared Fourier transform spectrometer, “Proceedings of the Combustion Institute”, Vol. 40, No. 1-4, 2024, DOI: 10.1016/j.proci.2024.105554.
4. Daun K.J., Spinti J.P., Techniques for measuring flare combustion efficiency and destruction removal efficiency: A review, “Progress in Energy and Combustion Science”, Vol. 110, 2025, DOI: 10.1016/j.pecs.2025.101235.
5. Kastek M., Ligienza A., Sosnowski T., Rataj M., Holewa-Rataj J., Timofiejczuk A., Rzydzik S., Remote Detec-
tion and Quantification of Methane Emissions Based on Hyperspectral Data Analysis, “Pomiary Automatyka Robotyka”, Vol. 27, No. 3, 2023, 5–12, DOI: 10.14313/PAR_249/5.
6. Basu S., Lan X., Dlugokencky E., Michel S., Schwietzke S., Miller J.B., Bruhwiler L., Oh Y., Tans P.P., Apadula F., Gatti L.V., Jordan A., Necki J., Sasakawa M., Morimoto S., Di Iorio T., Lee H., Arduini J., Manca G., Estimating emissions of methane consistent with atmospheric measurements of methane and δ13C of methane, “Atmospheric Chemistry and Physics”, Vol. 22, No. 23, 2022, 15351–15377, DOI: 10.5194/acp-22-15351-2022.
Other sources
A1. European Union (2024): Regulation (EU) 2024/1787 of the European Parliament and of the Council on methane emissions reduction in the energy sector, Official Journal of the European Union, l 2024/1787.
A2. OGMP 2.0 (2021): OGMP Technical Guidance Document – Flare Efficiency, Technical guidance document, Oil & Gas Methane Partnership 2.0, approved by the Steering Group on June 24, 2021.
A3. US Environmental Protection Agency (2019): Method 18 – Measurement of Gaseous Organic Compound Emissions by Gas Chromatography, Technical report, US Environmental Protection Agency.
Pomiar produktów spalania metanu w przemysłowych pochodniach odgazowujących
Streszczenie: W artykule przedstawiono kompleksowe badanie dotyczące pomiaru produktów spalania metanu w przemysłowych pochodniach odgazowujących, odnoszące się do krytycznych wymagań środowiskowych i zgodności regulacyjnej w sektorze naftowo-gazowym. Motywacją do przeprowadzenia badań były nowe rygorystyczne regulacje, w tym Rozporządzenie Unii Europejskiej w sprawie Metanu (2024/1787) oraz wytyczne Oil & Gas Methane Partnership 2.0 (OGMP2.0), które nakazują minimalną 99 % skuteczność niszczenia metanu dla pochodni i wymagają eksperymentalnego określenia współczynników niszczenia. Autorzy zbadali dwie uzupełniające się techniki pomiarowe skuteczności spalania pochodni: bezpośrednie pobieranie próbek gazu oraz pasywną spektroskopię w podczerwieni z transformacją Fouriera (pFTIR). Prace eksperymentalne zostały przeprowadzone przy użyciu pochodni odgazowującej Esders. Metoda pFTIR bazowała na spektroradiometrze obrazowym Mini HyperCam Telops FTIR. Zdalne wykrywanie umożliwiło rejestrowanie promieniowania cieplnego emitowanego przez gorące gazy spalinowe, eliminując fizyczny dostęp do pochodni. Obie techniki pomiarowe z powodzeniem zweryfikowały wysoką skuteczność niszczenia metanu przekraczającą 99 %. Metoda bezpośredniego pobierania próbek gazu osiągnęła skuteczność niszczenia 99,09 %, podczas gdy podejście pFTIR wykazało 99,77 % skuteczności. Względna różnica między metodami była minimalna i wynosiła 0,66 %, wskazując na silną korelację i niezawodność.
Słowa kluczowe: skuteczność niszczenia metanu, spektroskopia pFTIR, przemysłowe pochodnie odgazowujące, zgodność z OGMP2.0
Andrzej Ligienza, MSc Eng.
andrzej.ligienza@wat.edu.pl
ORCID: 0000-0002-5789-8531
He graduated BSc in the Military University of Technology (2014) at the Faculty of Mechatronics with a specialty of ISM. MSc graduated in 2016 at the faculty of Electronics. Currently PhD candidate and assistant lecturer at Faculty of Optoelectronics.
Mariusz Kastek, PhD Eng.
mariusz.kastek@wat.edu.pl
ORCID: 0000-0001-7184-5228
A graduate of the Electronics Department of the Military University of Technology (1993). Since 1997, he has been an employee of the Military University of Technology. He obtained the title of doctor of technical sciences in 2002. He deals with the problems of object detection in infrared systems, as well as signal analysis and detection algorithms implemented in infrared devices. Author and co-author of over 70 publications. He works as an assistant professor at the Institute of Optoelectronics of the Military University of Technology.
Krzysztof Firmanty, PhD Eng.
krzysztof.firmanty@wat.edu.pl
ORCID: 0000-0002-9124-6561
Graduate of the Faculty of Military Electronics at the Military University of Technology (1993). Since 1993, he has been an employee of the Military University of Technology. He obtained his PhD in technical sciences in 2003. He deals with the problems of object detection in infrared systems and signal analysis and detection algorithms implemented in infrared devices. Author and co-author of over 60 publications.
Jadwiga Holewa-Rataj, MSc Eng.
holewa@inig.pl
ORCID: 0000-0001-8928-6081
A graduate of environmental protection at the Jagiellonian University (2006). Since 2006, he has been an employee of the Oil and Gas Institute – National Research Institute. In her professional work, she deals with issues related to environmental protection in the oil and gas industry, including, among others, methane emission measurements and inventory. She is a co-author of over 25 publications in national journals and about 30 speeches at scientific and technical conferences.
Mateusz Rataj, MSc Eng.
rataj@inig.pl
ORCID: 0000-0003-2335-6221
A graduate of the Fuels and Energy Faculty the AGH University of Science and Technology in Krakow (2008), majoring in Fuel Technology. Since 2008, an employee of the Oil and Gas Institute - National Research Institute in the Laboratory for Testing Gas and Heating Devices. As part of his professional activity, he deals with the problems of emission of pollutants into the atmosphere, thermovision and the development of new technologies.
Sebastian Rzydzik, PhD Eng.
sebastian.rzydzik@polsl.pl
ORCID: 0000-0003-3352-3986
An assistant professor at the Department of Fundamentals of Machine Design at the Silesian University of Technology. He is interested in broadly understood mechatronics, mobile robotics (land and air), software development (including simulation), signal processing techniques and the design of mechanical systems. He cooperated with various companies in the field of research and development works and worked as an IT engineer and mechanical engineer. Author or co-author of over 50 publications in the field of robotics, technical diagnostics, design of mechanical systems, artificial intelligence, including advisory systems.
Andrzej Ligienza, Mariusz Kastek, Krzysztof Firmanty, Jadwiga Holewa-Rataj, Mateusz Rataj, Sebastian Rzydzik
Badanie dokładności pozycjonowania robota
przemysłowego UR20
Iwona Pająk
Uniwersytet Zielonogórski, Instytut Inżynierii Mechanicznej, ul. prof. Z. Szafrana 4, 65-516 Zielona Góra
Streszczenie: W pracy przedstawiono wyniki badań doświadczalnych wyznaczania dokładności pozycjonowania robota UR20 firmy Universal Robots. Badania prowadzono zgodnie wytycznymi normy ISO 9283, a do rejestracji położenia robota zastosowano system wizyjny OptiTrack. Głównym celem badań było wyznaczenie dokładności pozycji, dokładność orientacji stanowi wynik pomocniczy. Eksperyment przeprowadzono dla czterech alternatywnych rozwiązań odwrotnego zadania kinematyki, umożliwiających osiągnięcie tych samych położeń interfejsu mechanicznego robota w sześcianie pomiarowym zdefiniowanym zgodnie z wytycznymi normy ISO 9283. Średnie dokładności pozycji dla testowanych konfiguracji różniły się o około 1,5 mm, a stosunek wartości maksymalnej do minimalnej wyniósł około 2,6. Średnie błędy orientacji były zbliżone, a stosunek wartości maksymalnej do minimalnej wyniósł około 1,2. Przeprowadzona analiza statystyczna wykazała, że konfiguracja początkowa robota ma istotny statystycznie wpływ na dokładność pozycjonowania. Uzyskane wyniki wskazują na potrzebę uwzględniania alternatywnych rozwiązań odwrotnego zadania kinematyki jako parametru decyzyjnego przy planowaniu trajektorii robota.
Słowa kluczowe: robot przemysłowy, ISO 9283, model kinematyki, dokładność pozycjonowania, OptiTrack
1. Wprowadzenie
Zadania stawiane przed robotami przemysłowymi wymagają wysokiej powtarzalności ruchów i dużej dokładności pozycjonowania. Definicje wskaźników oceny takich jak powtarzalność i dokładność oraz metody ich wyznaczania wprowadza norma ISO 9283 z 1998 r. [A1] (norma została sprawdzona w 2021 r. i uznana za aktualną). Współczesne roboty przemysłowe charakteryzują się wysoką powtarzalnością co oznacza, że zmienność pozycji i orientacji efektora podczas ruchu do tego samego położenia jest niewielka. Dokładność pozycjonowania, czyli zdolność do osiągnięcia określonej pozycji i orientacji jest na ogół gorsza. Badania wykazują, że na dokładność pozycjonowania robota wpływa wiele czynników, począwszy od odchyleń rzeczywistych parametrów kinematycznych od wartości nominalnych [22], przez zmiany temperatury otoczenia i luzy w przekładniach [9], aż do pozycji, które robot powinien osiągnąć [18]. Znajomość parametrów eksploatacyjnych, takich jak dokładność czy powtarzalność jest istotna zarówno na etapie projektowania i doboru robotów przemysłowych, jak
Autor korespondujący:
Iwona Pająk, i.pajak@iim.uz.zgora.pl
Artykuł recenzowany nadesłany 12.05.2025 r., przyjęty do druku 16.01.2026 r.
Zezwala się na korzystanie z artykułu na warunkach licencji Creative Commons Uznanie autorstwa 4.0 Int.
i podczas planowania ruchów [17] czy eksploatacji. Producenci nie zawsze udostępniają wartości wszystkich parametrów eksploatacyjnych.
W literaturze można wyróżnić kilka podejść do badania dokładności czy powtarzalności robotów przemysłowych. W wielu badaniach wykorzystywane są laserowe systemy śledzące (ang. laser tracker), które zapewniają bardzo wysoką dokładność pomiaru współrzędnych 3D (rzędu kilkunastu mikrometrów), a także duży zasięg i mobilność systemu. Do ograniczeń tego typu rozwiązań należy zaliczyć wymóg nieprzerwanej linii widzenia, wrażliwość na warunki środowiskowe, wysokie koszty oraz konieczność zastosowania dodatkowego oprzyrządowania w przypadku potrzeby pomiaru orientacji obiektu [11]. Zastosowanie laser trackerów do oceny dokładności pozycjonowania zostało przedstawione w wielu pracach [4, 7, 9, 15, 21], gdzie analizowano odpowiednio roboty: ABB IRB 4600, ABB IRB 1600, KUKA KR5, KUKA KR210 R2700 Prime oraz Universal Robots UR5, natomiast w pracy [23] zaprezentowano użycie systemu laserowego do poprawy dokładności robota Stäubli TX60. Kalibracja i weryfikacja dokładności pozycjonowania robotów realizowana jest także za pomocą maszyn współrzędnościowych (CMM), które, podobnie jak laser trackery, umożliwiają bardzo precyzyjny pomiar (rzędu od kilku do kilkudziesięciu mikrometrów), jednak cechują się ograniczonym zasięgiem oraz wysokimi kosztami i wymaganiami środowiskowymi. W pracach [10, 16] przeprowadzono skuteczną kalibrację manipulatora Mitsubishi PA10-6CE przy użyciu kontaktowej maszyny CMM (Brown & Sharpe MicroVal PFX 454) oraz robota ABB IRB 120 z wykorzystaniem optycznej maszyny współrzędnościowej (Creaform C-Track).
Analiza dokładności działania robotów jest również realizowana za pomocą specjalizowanych, dedykowanych rozwiązań, polegających m.in. na zastosowaniu enkoderów liniowych do kontaktowego pomiaru przemieszczeń z dokładnością rzędu kilku mikrometrów [18], triangulacyjnych czujników pomiarowych [3] czy systemów wizyjnych [6] wyposażonych w kamery przemysłowe i zestawy markerów, przy czym systemy te wymagają indywidualnej integracji z robotem i są mniej elastyczne w stosunku do innych metod pomiarowych.
Kolejną kategorię urządzeń, które mogą być stosowane do oceny dokładności pozycjonowania czy kalibracji robotów stanowią systemy optycznego śledzenia ruchu (ang. motion capture), które umożliwiają bezkontaktowy pomiar pozycji i orientacji wielu markerów w czasie rzeczywistym, elastyczną konfigurację, niższy koszt i możliwość pracy w warunkach przemysłowych, jednak ich dokładność jest niższa niż w przypadku systemów CMM czy laser tracker. Jak pokazuje analiza literatury systemy tego typu wykorzystywane są do oceny i poprawy dokładności robotów. W pracy [13] autorzy wykorzystali optyczny system śledzenia 3D Camsense S do kalibracji robota Universal Robots UR10. System OptiTrack firmy NaturalPoint był wykorzystywany do korekty ruchów robota Yaskawa dla trajektorii zaplanowanej off-line [8], kalibracji kinematycznej robota Franka Emika Panda zamontowanego na mobilnej platformie PAL Tiago-base [24], oceny niepewności lokalizacji odometrycznej robota mobilnego QBot 2e [2] oraz oceny możliwości badania położenia obiektów w ruchu [5].
Analiza literatury wskazuje, że istnieje zainteresowanie ustaleniem bezwzględnej dokładności pozycjonowania robotów przemysłowych, w tym również robotów firmy Universal Robots. Potrzeba prowadzenia takich badań wynika z faktu, że dokumentacja techniczna robotów tej firmy ogranicza się do informacji o powtarzalności, pomijając dokładność pozycjonowania oraz inne wskaźniki opisujące dynamikę pracy manipulatora. Tymczasem w wielu zastosowaniach (np. montaż precyzyjny, obróbka, aplikacje metrologiczne) dokładność absolutna ma kluczowe znaczenie. Dodatkowo w literaturze nie znaleziono opublikowanych wyników badań dokładności modelu UR20, a wyniki badań dotyczących modeli UR5 i UR10 wykazują istotne rozbieżności w raportowanych wartościach. W pracy [7] autorzy przeprowadzają eksperyment i wyznaczają błędy pozycjonowania robota UR5 rzędu 1,773 mm (błąd średni) i 3,993 mm (błąd maksymalny), w pracy [18] pokazano, że błędy pozycjonowania tego samego modelu nie przekraczają 0,03 mm, co oznacza, że są niższe od deklarowanej przez producenta powtarzalności robota. W pracy [13] autorzy zajmują się kalibracją robota UR10, a z podanych parametrów wynika, że dokładność tego modelu przed procesem kalibracji wynosiła 5,082 mm oraz 15,249 mm dla dwóch różnych zbiorów punktów. Tak znaczne różnice wskazują, że dokładność bezwzględna robotów tej klasy jest silnie zależna od warunków pomiaru, przyjętej metodyki oraz potencjalnie od konfiguracji kinematycznej manipulatora. Jednocześnie zagadnienie wpływu konfiguracji na parametry dokładnościowe było dotychczas analizowane głównie w kontekście powtarzalności [19], brakuje natomiast jednoznacznych badań eksperymentalnych oceniających wpływ alternatywnych rozwiązań odwrotnego zadania kinematyki na dokładność bezwzględną robota współpracującego nowej generacji takiego jak model UR20. Celem pracy jest ocena dokładności pozycjonowania robota UR20 zgodnie z definicją przedstawioną w normie ISO 9283. Praca koncentruje się na wyznaczeniu dokładności pozycji, natomiast wyniki dotyczące orientacji przedstawiono jako parametry uzupełniające w celu pełniejszej charakterystyki zachowania manipulatora. Zaproponowana metodyka badań pozwoliła ponadto na ocenę wpływu wyboru konfiguracji początkowej (jednego z alternatywnych rozwiązań odwrotnego zadania kinematyki) na dokładność pozycjonowania robota. Wkład prezentowanej pracy polega na:
przedstawieniu pierwszych, według wiedzy autora, eksperymentalnych wyników badania dokładności bezwzględnej robota UR20, przeprowadzeniu porównawczej analizy dokładności dla alternatywnych konfiguracji kinematycznych prowadzących do tej samej pozycji i orientacji efektora, ilościowej ocenie istotności statystycznej wpływu konfiguracji na dokładność bezwzględną.
Przeprowadzenie zaprezentowanych badań umożliwiły środki z konkursu Regionalna Inicjatywa Doskonałości, które zostały przyznane w ramach projektu Centra Doskonałości Naukowej i Technologicznej Uniwersytetu Zielonogórskiego. Inwestycja wzbogaciła posiadaną bazę sprzętową o robota współpracującego UR20 firmy Universal Robots, skaner 3D CMM serii VL-700 firmy Keyence oraz OptiTrack Motion Capture System firmy NaturalPoint.
2. Metodyka badań
2.1. Procedura badania dokładności pozycjonowania wg ISO 9283
Definicje parametrów, takich jak dokładność pozycjonowania czy powtarzalność robotów przemysłowych, a także zestaw testów umożliwiających ich wyznaczanie, zapewniając jednocześnie porównywalność otrzymanych wyników wprowadzają dwie główne normy: ANSI/RIA R15.05 oraz ISO 9283. W prezentowanej pracy realizację badania dokładności pozycjonowania przeprowadzono bazując na wytycznych normy ISO 9283. Norma ta wprowadza szereg warunków, które należy spełnić w celu prawidłowego przeprowadzenia badania: robot musi być zamontowany i uruchomiony zgodnie z zaleceniami producenta, testy powinny być poprzedzone cyklem pracy pozwalającym na rozgrzanie napędów, jeżeli temperatura otoczenia może być kontrolowana, należy ją utrzymywać na poziomie (20 ±2) °C, mierzone pozycje i orientacje należy wyrazić w układzie bazowym robota lub w układzie definiowanym przez system pomiarowy, punkt p omiarowy powinien znajdować się w pewnej odległości od interfejsu mechanicznego, całkowita niepewność pomiaru nie powinna przekraczać 25 % wielkości badanej cechy, pomiary należy wykonać po ustabilizowaniu się robota w osiągniętym położeniu, testy należy przeprowadzać przy obciążeniu wynoszącym 100 % obciążenia znamionowego, dodatkowe testy mogą być prowadzone przy obciążeniu zredukowanym do 10 % obciążenia znamionowego, prędkości podczas ruchu pomiędzy pozycjami wykorzystywanymi w testach powinny być ustawione na 100 % prędkości możliwej do osiągnięcia, dodatkowe testy można prowadzić dla prędkości zredukowanych do 50 % i 10 %.
Norma wprowadza również sposób definiowania zestawu położeń układu związanego z interfejsem mechanicznym, dla których należy przeprowadzić badanie dokładności. Interfejs mechaniczny w trakcie testu powinien kolejno znaleźć się w pięciu punktach od P1 do P5, znajdujących się na płaszczyźnie zdefiniowanej w oparciu o sześcian pomiarowy umieszczony w części przestrzeni roboczej najczęściej wykorzystywanej podczas pracy robota. Punkt P1 znajduje się w centrum sześcianu pomiarowego, a punkty od P2 do P5 leżą na przekątnych płaszczyzny w odległości (10 ±2) % długości przekątnych od narożników sześcianu pomiarowego. W przeprowadzonym badaniu punkty te zostały wyznaczone dla sześcianu o boku o długości 0,7 i środku, któ-
rego współrzędne opisane w układzie podstawy robota {B} wynoszą 1 [010,5] B P = (w pracy przyjęto, że, o ile nie zostaną podane inne jednostki, to wymiary liniowe są podawane w metrach [m], a wymiary kątowe w radianach [rad]). Dodatkowo przyjęto, że podczas wykonywania badania orientacja układu {F} związanego z interfejsem mechanicznym będzie utrzymywana w taki sposób, że płaszczyzna interfejsu będzie równoległa do płaszczyzny wyznaczonej przez punkty od P1 do P5. Sześcian pomiarowy, punkty od P1 do P5 oraz robot w przykładowej konfiguracji początkowej wraz z układami {B} oraz {F} zostały pokazane na rys. 1 (osie X, Y i Z układów, zgodnie z przyjętą powszechnie konwencją, oznaczone zostały odpowiednio kolorami: czerwonym, zielonym i niebieskim).
Rys. 1. Robot UR20 i definicje punktów od P1 do P5 stosowane w badaniu dokładności pozycjonowania
Fig. 1. UR20 robot and points definitions from P1 to P5 used in the positioning accuracy test
Ostatecznie właściwy test, zgodnie z zaleceniami normy, polega na 30-krotnym powtórzeniu zadania polegającego na przemieszczeniu interfejsu mechanicznego robota między punktami od P1 do P5. W badaniu dokładności pozycjonowania ruch między kolejnymi dwoma punktami może być realizowany w trybie od punktu do punktu, a pomiary powinny być wykonywane tylko w punktach docelowych.
Zebrane wyniki testów pozwalają na ustalenie dokładności pozycji APP oraz dokładności orientacji , a AP , APb c AP za pomocą zależności: 222 ()()(), (), (), (), ccc P c a c b c a APxxyyzz APaa APbb APcc
gdzie: xc, yc, zc – współrzędne zadanej pozycji; ac, bc, cc – rotacje wokół osi X, Y, Z opisujące zadaną orientację; 1 , i m xx =Σ 1 , i m yy =Σ 1 , i m zz =Σ 1 , i m aa =Σ 1 , i m bb =Σ 1 ; i m cc =Σ m –liczba cykli pomiarowych (m = 30); xi, yi, zi, ai, bi, ci – współrzędne oraz rotacje otrzymane z systemu pomiarowego (zgodnie z wytycznymi normy powinny być wyrażane w układzie bazowym robota albo w układzie systemu pomiarowego).
2.2. Stanowisko badawcze
Badania przeprowadzono w laboratorium Instytutu Inżynierii Mechanicznej (IIM) Uniwersytetu Zielonogórskiego. Laboratorium jest klimatyzowane co pozwoliło na spełnienie warunków dotyczących temperatury narzucanych przez normę ISO 9283. Stanowisko badawcze przedstawiono na rys. 2. Robot UR20 jest zamontowany na wysokości 1 m na kolumnie firmy Item, zaprojektowanej dla przenośnych robotów współpracujących. System przechwytywania ruchu OptiTrack składa się z sześciu kamer Primeˣ 13, zamontowanych na statywach rozmieszczonych wokół robota w średniej odległości około 4 m.
Rys. 2. Robot UR20 i OptiTrack Motion Capture System w laboratorium IIM
Fig. 2. UR20 robot and OptiTrack Motion Capture System in IIM laboratory
2.2.1. Robot przemysłowy UR20
Robot UR20 to pierwszy z nowej generacji robotów współpracujących Universal Robots. Prezentacja robota odbyła się na targach Automatica w 2022 r. i zgodnie z informacjami producenta charakteryzuje się on nową konstrukcją przegubów, pozwalającą na realizację krótszych cykli roboczych. W tabeli 1 zebrano podstawowe parametry robota z jego specyfikacji technicznej.
Tabela 1. Podstawowe parametry robota UR20
Table 1. Basic parameters of the UR20 robot
Parametr Wartość
Udźwig 20 kg, 25 kg (przy spełnieniu warunków)
Zasięg 1750 mm
Stopnie swobody sześć przegubów obrotowych
Zakresy pracy ±360° dla wszystkich przegubów
Powtarzalność (ISO 9283) ±0,1 mm
Planowanie ruchów robota realizowane jest przez sterownik, który wykorzystuje model matematyczny oparty na parametrach kinematycznych wyznaczonych zgodnie z konwencją Denavita-Hartenberga (DH). Producent podaje nominalne wartości parametrów DH dla różnych modeli swoich robotów [A2], dodatkowo każdy egzemplarz robota przechodzi kalibrację fabryczną, a wyznaczone poprawki kalibracyjne zapisywane są w wewnętrznym systemie plików. W tabeli 2 zebrano nominalne wartości parametrów robota UR20 oraz poprawki kalibracyjne egzemplarza zastosowanego w badaniach.
Duże zainteresowanie robotami współpracującymi produkowanymi przez Universal Robots (firma publikuje informacje o ponad 50 % udziale w rynku robotów współpracujących) przyczynia się również do wielu publikacji poświęconych kinematyce czy analizie osobliwości kinematycznych robotów tego typu. Ze względu charakterystykę konstrukcji robotów UR mechanizmy tego typu mają specyficzne cechy. Jak pokazano w pracy [14] ogólny manipulator o sześciu przegubach obrotowych może mieć do 16 zestawów kątów prowadzących do osiągnięcia określonej pozycji i orientacji efektora w przestrzeni, jednak geometria robotów UR ogranicza tę liczbę do 23 = 8 wariantów. Zostało to pokazane w pracy [12], w której autorzy podają kompletne analityczne rozwiązania prostego i odwrotnego zadania kinema-
Iwona Pająk
Tabela 2. Parametry DH robota UR20 wraz z poprawkami kalibracyjnymi
Table 2. DH parameters of the UR20 robot with calibration corrections Parametry DH Poprawki kalibracyjne
tyki robotów o takiej geometrii konstrukcji. W konfiguracjach, które stanowią rozwiązanie odwrotnego zadania kinematyki ramię robota może znajdować się po stronie lewej lub prawej, łokieć może być skierowany ku górze lub ku dołowi, a nadgarstek może być ułożony do wewnątrz lub na zewnątrz konstrukcji.
Pierwotnie planowano przeprowadzenie badania dla wszystkich możliwych konfiguracji robota umożliwiających osiągnięcie położeń w wybranym sześcianie pomiarowym, jednak ze względu na kolizje z kolumną, na której zamontowano robota, możliwe było wykorzystanie tylko czterech z nich. Na rys. 3 pokazano cztery osiągalne konfiguracje, wyznaczone dla nominalnych parametrów DH robota, umożliwiające osiągnięcie przez układ {F} (związany z interfejsem mechanicznym) pozycji i orientacji
wyrażonej w układzie {B} (związanym z podstawą robota) za pomocą operatora przekształcenia jednorodnego
Rys. 3. Cztery warianty rozwiązania odwrotnego zadania kinematyki: a) ramię po lewej, łokieć na dole, nadgarstek do wewnątrz, b) ramię po lewej, łokieć na górze, nadgarstek do wewnątrz, c) ramię po prawej, łokieć na górze, nadgarstek na zewnątrz, d) ramię po prawej, łokieć na dole, nadgarstek do wewnątrz
Fig. 3. Four variants of the inverse kinematics solution: a) arm on the left, elbow down, wrist flip; b) arm on the left, elbow up, wrist flip; c) arm on the right, elbow up, wrist no flip; d) arm on the right, elbow down, wrist flip
Operator (2) reprezentuje pozycję odpowiadającą punktowi 1 B P i zapewnia, że płaszczyzna interfejsu mechanicznego, zgodnie z założeniami przedstawionymi w punkcie 2.1, jest równoległa do płaszczyzny wyznaczonej przez punkty od P2 do P5 sześcianu pomiarowego przedstawionego na rys. 1. Konfiguracje przedstawione na rys. 3 zostały wykorzystane jako konfiguracje początkowe w przeprowadzonych badaniach
pomocą skanera 3D CMM firmy Keyence, którego deklarowana dokładność wynosi ±10 μm (w odniesieniu do ISO 10360-8). Sposób montażu znaczników oraz ich położenie w układzie odniesienia {M} umieszczonym w środku znacznika o nazwie „marker3”, który stanowi właściwy punkt pomiarowy według procedury wprowadzanej przez ISO 9283, zostały pokazane na rys. 4.
a) b)
eksperymentalnych, a odpowiadające im wartości kątów konfiguracyjnych zostały podane w opisie rysunku.
2.2.2. System pomiarowy
W celu rejestracji ruchów robota został wykorzystany system przechwytywania ruchu OptiTrack złożony z sześciu kamer Primeˣ 13 i oprogramowania Motive, który zgodnie ze specyfikacją producenta pozwala na uzyskanie dokładności ±0,2 mm dla znaczników umieszczonych w obszarze o wymiarach 9 m × 9 m. Kalibracja systemu przeprowadzona przed wykonaniem właściwego badania dała wynik bardzo dobry (ang. Exceptional) wskazując błąd na poziomie 0,283 mm (ang. Mean and Error). Przyjmując błąd kalibracji jako niepewność pomiaru, system OptiTrack, zgodnie z wytycznymi normy ISO 9283, może być wykorzystany do oceny dokładności pozycji rzędu 1,2 mm. Zgodnie z najlepszą wiedzą autora w literaturze brakuje badań dotyczących dokładności robota UR20, jednak wyniki większości badań [7, 13] modeli UR5 i UR10 wskazują na błędy pozycjonowania rzędu kilku milimetrów. Pozwala to na przyjęcie założenia, że dokładność systemu OptiTrack jest wystarczająca do realizacji przeprowadzonych badań, przy czym należy zauważyć, że koszt takiego rozwiązania jest wielokrotnie niższy [8] od kosztu systemów typu CMM lub laser tracker gwarantujących znacząco wyższą dokładność, która w tym przypadku nie jest konieczna do uzyskania wiarygodnych wyników.
Pomiary przeprowadzono wykorzystując zestaw sześciu znaczników pasywnych o średnicy 12,7 mm. Do zamocowania znaczników na interfejsie mechanicznym robota wykorzystano chwytak Hand-E firmy Robotiq, rozbudowany o specjalnie zaprojektowany adapter umożliwiający połączenie z podstawą markerów OptiTrack (ang. Rigid Body Marker Base). Całkowita masa chwytaka ze wszystkimi adapterami umożliwiającymi jego zamocowanie na interfejsie robota wyniosła 2,2 kg (norma ISO 9283 specyfikuje obciążenie dla badania dokładności na poziomie 100 % i dodatkowo na poziomie 10 % obciążenia znamionowego, które w przypadku robota UR20 wynosi 20 kg lub 25 kg – tabela 1). W celu dokładnego wyznaczenia układu odniesienia pomiary położenia znaczników zostały wykonane za
2.3. Akwizycja danych
Rys. 4. Chwytak ze znacznikami systemu
OptiTrack: a) montaż na robocie b) pomiary na skanerze 3D CMM
Keyence
Fig. 4. Gripper with OptiTrack markers: a) robot mounting b) measurements using the Keyence 3D CMM scanner
Akwizycja danych w przeprowadzonym badaniu została zrealizowana zgodnie z procedurą obejmującą fazę przygotowawczą (rys. 5) oraz właściwą fazę pomiarową (rys. 6). W fazie pierwszej (przygotowawczej) wykonano kalibrację systemu OptiTrack oraz przeprowadzono wstępny eksperyment, którego celem było wyznaczenie transformacji układów odniesienia niezbędnych do ustalenia pozycji i orientacji układu {M} w układzie podstawy robota {B} w oparciu o dane ze sterownika robota oraz dane z systemu pomiarowego.
W ogólnym przypadku zależność między układami współrzędnych wykorzystywanymi w eksperymencie można zapisać jako , BFBS FMSM TTTT ⋅=⋅ (3)
gdzie , BFT , F MT , BST S MT są operatorami przekształceń jednorodnych opisującymi położenia kolejno: układu interfejsu mechanicznego {F} względem układu bazowego robota {B}, układu markerów {M} w układzie interfejsu {F}, układu systemu pomiarowego {S} w układzie bazowym robota {B} oraz układu markerów {M} w układzie systemu pomiarowego {S}.
W celu przeprowadzenia wstępnego eksperymentu na panelu operatorskim robota (Teach Pendant) napisany został program sterujący realizujący przemieszczenie kolejno do i = 1 : n położeń, różnych od wykorzystywanych we właściwym eksperymencie. Po uruchomieniu programu pozycje i orientacje układu interfejsu mechanicznego robota rejestrowano za pomocą aplikacji UR Log Viewer firmy Universal Robots, a pozycje zestawu markerów z wykorzystaniem aplikacji Motive. Następnie zebrane dane zaimportowano do programu MATLAB, w którym przeprowadzono ich synchronizację, wybierając pomiary odpowiadające końcom 5-sekundowych pauz wprowadzonych w programie robota po każdym przemieszczeniu. Dodatkowo, w celu zwiększenia dokładności wyznaczania pozycji i orientacji układu markerów {M } nie korzystano bezpośrednio z wartości estymowanych przez oprogramowanie Motive. Położenie i orientacja tego układu zostały wyznaczone na podstawie skanu geometrii znaczników (rys. 4b), a operator przekształcenia S MT był estymowany
Iwona
w wyniku mapowania pozycji znaczników raportowanych przez system Motive na pozycje znaczników wyznaczonych na skanerze. Przedstawione podejście pozwoliło na ustalenie n = 15 operatorów opisujących pozycję i orientację układu interfejsu w układzie bazowym () B iF i AT = oraz pozycję i orientację układu markerów w układzie systemu pomiarowego () . S iM i BT = Ostatecznie, nieznane operatory przekształceń F M XT = i , B S YT = opisujące układ markerów {M } w układzie interfejsu robota {F} oraz układ systemu pomiarowego {S} w układzie bazowym robota {B}, zostały wyznaczone z zależności ii AXYB ⋅=⋅ za pomocą metody zaproponowanej w pracy [20].
W celu przeprowadzenia właściwego eksperymentu na panelu operatorskim robota (Teach Pendant) przygotowany został kolejny program, realizujący procedurę badania dokładności pozycjonowania opisaną w punkcie 2.1. Wyznaczanie pozycji i orientacji układu interfejsu mechanicznego wewnątrz sześcianu pomiarowego oraz obliczanie wszystkich rozwiązań odwrotnego zadania kinematyki zrealizowano za pomocą funkcji napisanych w udostępnianym przez producenta języku URSript. W programie, podobnie jak w fazie I, zastosowano 5-sekundowe pauzy po każdym przemieszczeniu robota do kolejnego położenia docelowego – w tym przypadku zatrzymania były podyktowane wytycznymi normy ISO 9283, która wymaga ustabilizowania się robota w osiągniętym położeniu. W ramach badania wykonane zostały cztery eksperymenty, w których jako konfiguracje początkowe robota przyjmowano konfiguracje od a do d przedstawione na rys. 3. W trakcie badania aplikacja Motive rejestrowała pozycje markerów, które później zostały zaimportowane do oprogramowania MATLAB. W środowisku MATLAB, podobnie jak w fazie I, dla ostatnich odczytów pomiarowych z faz zatrzymania robota przeprowadzona została estymacja operatora , S MT co pozwoliło na wyznaczenie operatora BBSS MSMM TTTYT =⋅=⋅ Ostatecznie otrzymano 4305600 ⋅⋅= operatorów przekształcenia (cztery konfiguracje początkowe, 30 pomiarów w każdym punkcie, pięć punktów od P1 do P5), za pomocą których, dla punktu pomiarowego znajdującego się w początku układu {M}, korzystając z zależności (1), oceniono dokładność pozycji APP oraz dokładności orientacji AP a, APb, AP c (orientację definiowano przy użyciu kątów Eulera XYZ).
Rys. 5. Faza I procesu akwizycji danych
Fig. 5. Phase I of the data acquisition process
Rys. 6. Faza II procesu akwizycji danych
Fig. 6. Phase II of the data acquisition process
3. Wyniki badań
Dokładności pozycji i orientacji wyznaczone zgodnie z normą ISO 9283 z zależności (1) zostały zestawione w tabeli 3. Ponieważ norma nie wprowadza jednego wskaźnika określającego dokładność orientacji w pracy wykorzystano miarę ϕ δ odpowiadającą wielkości kąta z reprezentacji „kąt-oś” macierzy rotacji względnej dla orientacji w położeniach zadanych i odczytanych z systemu pomiarowego [1]. W ostatniej kolumnie tabeli zestawiono średnie wartości analizowanych wielkości (). Dodatkowo wyznaczone dokładności pozycji i błędy orientacji zostały pokazane na rys. 7. W pierwszym wierszu przedstawiono dokładności pozycji dla czterech badanych konfiguracji początkowych robota, liniami poziomymi zostały oznaczone średnie dokładności pozycji a słupki błędów przedstawiają odchylenie standardowe błędu określania pozycji dla punktów od P1 do P5. Wykresy słupkowe w dolnym wierszu prezentują analogiczne wielkości dla błędów orientacji. Średnia dokładność pozycjonowania wyznaczona na podstawie wyników uzyskanych w konfiguracja od a do d wyniosła 1,39mm, P AP = a największe odchylenie pozycji punktu pomiarowego (3,86 mm) otrzymano w punkcie P2 dla konfiguracji d. Otrzymane wyniki pomiarów dokładności pozycjonowania są więc zbliżone do tych zaprezentowanych w pracy [7] dla robota UR5. Analizując wpływ konfiguracji robota na dokładność pozycjonowania można stwierdzić, że najlepszą konfiguracją do realizacji rozważanego zadania okazała się konfiguracja c ( ) 0,93mm, P AP = a największy błąd otrzymano dla konfiguracji d ( ) 2,4mm. P AP = Różnica dokładności uzyskana dla tych dwóch konfiguracji wyniosła prawie 1,5 mm, przy czym błąd dla konfiguracji d był około 2,6 razy większy od błędu dla konfiguracji c. Błędy orientacji były zbliżone, błąd średni wyniósł 3 3,310rad, ϕ δ =⋅ a różnica między największym błędem (dla konfiguracji c) i najmniejszym (dla konfiguracji b) wyniosła 3 0,6310rad, przy czym najgorszy wynik był jedynie 1,2 razy większy od najlepszego. Należy jednak podkreślić, że dokładność wyznaczania orientacji była ograniczona geometrią podstawy markerów dostarczonej z systemem OptiTrack (ang. Rigid Body Marker Base), więc uzyskane wyniki należy trakto-
Rys. 7. Podsumowanie wyników eksperymentu Fig. 7. Summary of the experiment results
wać jedynie jako wynik pomocniczy względem podstawowego badania dokładności pozycji. Jako uzupełnienie badań przeprowadzono ocenę wpływu konfiguracji początkowej na dokładność pozycjonowania w trakcie realizacji zadania robota. Wyniki takiej analizy mają istotne znaczenie w przypadku wykorzystania robotów w rzeczywistych procesach przemysłowych, w których dokładność realizacji zadania ma szczególnie istotne znaczenie, jak np. w precyzyjnym montażu, obróbce lub aplikacjach metrologicznych. Wykazanie istotnej zależności statystycznej pomiędzy konfiguracją początkową, a precyzją realizacji zadania może być podstawą do dalszych prac nad metodami planowania zadań, które pozwolą na
zwiększenie dokładności robotów bez konieczności ponoszenia dodatkowych kosztów. W literaturze można znaleźć wyniki podobnych badań, w których autorzy wykazali na przykład statystyczną istotność lokalizacji punktów docelowych na powtarzalność robota [19], jednak brakuje jednoznacznych badań eksperymentalnych oceniających wpływ alternatywnych rozwiązań odwrotnego zadania kinematyki na dokładność robotów, a w szczególności robotów współpracujących nowej generacji takich jak UR20.
W prezentowanej pracy ograniczono się do analizy wpływu konfiguracji początkowej (od a do d) na dokładność pozycji manipulatora. Ze względu na sposób sformułowania problemu,
jego ocenę statystyczną wykonano przeprowadzając analizę wariancji. Konfiguracja robota jest w tym przypadku zmienną niezależną, dokładność pozycji zmienną zależną, a położenie w sześcianie pomiarowym (P1 – P5), wprowadzające dodatkową zmienność systematyczną, jest zmienną blokową. Dokładność pozycji można w takim przypadku opisać zależnością:
ijk ijijk e =+++µαβε (4) gdzie µ jest średnią ogólną, iα reprezentuje wpływ konfiguracji robota, i = 1, …, 4, j β reprezentuje wpływ położenia (P1 – P5), j = 1, …, 5, a ijkε opisuje błąd losowy związany z k-tym powtórzeniem pomiarów dla i -tej konfiguracji oraz j -tego p ołożenia, k = 1, …, 30.
Wykorzystując model (4) problem oceny istotności wpływu konfiguracji można sformułować w postaci testu statystycznego, w którym hipoteza zerowa oznacza brak wpływu konfiguracji na dokładność pozycji
01234 : 0, H αααα====
a hipoteza alternatywna przyjmuje, że co najmniej jeden z efektów jest różny od zera
1 :0 i H α ≠ (co najmniej dla jednego ).
Do rozstrzygnięcia wyników tego testu, ze względu na niespełnienie założeń dotyczących rozkładu reszt, nie można zastosować klasycznej analizy wariancji. Dlatego problem rozwiązano z wykorzystaniem nieparametrycznej, dwukierunkowej analizy wariancji Friedmana. Wynik analizy przeprowadzonej w środowisku MATLAB został przedstawiony na rys. 8. Otrzymana w teście Friedmana p – wartość ≈ 0 (Prob>Chi-sq) wskazuje, że konfiguracja robota ma wpływ na dokładność pozycji, a zaobserwowane różnice są statystycznie istotne. Testy
KonfiguracjaP
a-d 0,000,000,000,000,00
b-c 0,000,000,000,000,00
b-d 0,000,000,000,000,00
c-d 0,000,000,000,000,00
Rys. 8. Wyniki analizy statystycznej: a) test Friedmana, b) p-wartości z testów Wilcoxona
Fig. 8. Results of statistical analysis a) Friedman test b) p-values from the Wilcoxon tests
post-hoc Wilcoxona, skorygowane metodą Bonferroniego dla 0,05, α = wykazały brak wpływu konfiguracji robota na dokładność pozycji jedynie w trzech przypadkach, dla położeń P2, P4, P5 dla konfiguracji początkowych a – b
4. Wnioski
W pracy przedstawiono wyniki badań dokładności pozycjonowania robota UR20. Eksperyment przeprowadzono na bazie wytycznych normy ISO 9283, wykorzystując optyczny system pomiarowy OptiTrack. Badania dokładności zostały przeprowadzone dla czterech alternatywnych rozwiązań odwrotnego zadania kinematyki. Analiza uzyskanych danych pomiarowych dała średnią dokładność pozycji 1,39mm, P AP = przy średnie dokładności dla testowanych konfiguracji różniły się o około 1,5 mm, a stosunek wartości maksymalnej do minimalnej wyniósł około 2,6. Błędy orientacji były zbliżone dla wszystkich konfiguracji, błąd średni wyniósł 3 3,310rad, ϕ δ =⋅ a stosunek wartości maksymalnej do minimalnej wyniósł około 1,2. Uzyskane wyniki dokładności pozycji są ponad dziesięciokrotnie większe od deklarowanej przez producenta powtarzalności i mogą mieć istotne znaczenie w zastosowaniach wymagających wysokiej dokładności absolutnej. Dodatkowo test istotności Friedmana wykazał, że konfiguracja początkowa robota istotnie wpływa na jego dokładność podczas realizacji zadania, a zaobserwowane różnice dla badanych konfiguracji są statystycznie istotne. Wskazuje to na potrzebę uwzględniania konfiguracji jako parametru decyzyjnego przy planowaniu trajektorii robota.
Uzyskane wyniki badań pokazują, że systemy śledzenia ruchu takie jak OptiTrack mogą być zastosowane do pomiaru dokładności pozycjonowania manipulatora, co czyni z nich interesującą alternatywę dla znacznie droższych systemów laser tracker lub CMM. Dodatkowo, ze względu na mniej restrykcyjne wymagania środowiskowe, systemy tego typu mogą być wykorzystane bezpośrednio w warunkach przemysłowych. Należy jednak uwzględnić ograniczenia wynikające z geometrii podstawy znaczników dostarczanej przez producenta w kontekście wyznaczania dokładności orientacji. W dalszych badaniach planowane jest opracowanie adaptera markerów o bardziej korzystnej geometrii. W kolejnym kroku uzyskane wyniki zostaną wykorzystane do opracowania metody wyboru konfiguracji robota minimalizującej błąd wykonania bez konieczności przeprowadzania pełnej kalibracji geometrycznej oraz algorytmów korygujących realizację zadania robota w czasie rzeczywistym.
Podziękowania
Badania zostały zrealizowane dzięki wsparciu Ministerstwa Nauki w ramach programu „Regionalna Inicjatywa Doskonałości”, projekt nr RID/SP/0050/2024/1.
Bibliografia
1. Di Gregorio R., Metrics proposed for measuring the distance between two rigid-body poses: review, comparison, and combination, “Robotica”, Vol. 42, No. 1, 2024, 302–318, DOI: 10.1017/S0263574723001388.
2. Dudzik S., Szeląg P., Analiza niepewności lokalizacji odometrycznej z wykorzystaniem systemu przechwytywania ruchu i symulacji Monte Carlo, „Pomiary Automatyka Robotyka”, R. 29, Nr 1, 2025, DOI: 10.14313/PAR_255/31.
3. Dutka P., Czynniki wpływające na dokładność i powtarzalność pozycjonowania robota przemysłowego, „Pomiary Automatyka Robotyka”, R. 29, Nr 4, 2016, 59–65, DOI: 10.14313/PAR_222/59.
4. Ferrarini S., Bilancia P., Raffaeli R., Peruzzini M., Pellicciari M., A method for the assessment and compensation
of positioning errors in industrial robots, “Robotics and Computer-Integrated Manufacturing”, Vol. 85, 2024, DOI: 10.1016/j.rcim.2023.102622.
5. Furtado J. S., Liu H. H., Lai G., Lacheray H., Desouza-Coelho J., Comparative analysis of optitrack motion capture systems, [In:] Janabi-Sharifi, F., Melek, W. (eds) Advances in Motion Sensing and Control for Robotic Applications. Lecture Notes in Mechanical Engineering, Springer 2019, DOI: 10.1007/978-3-030-17369-2_2.
6. Izagirre U., Andonegui I., Eciolaza L., Zurutuza U., Towards manufacturing robotics accuracy degradation assessment: A vision-based data-driven implementation, “Robotics and Computer-Integrated Manufacturing”, Vol. 67, 2021, DOI: 10.1016/j.rcim.2020.102029.
7. Jiang Y., Yu L., Jia H., Zhao H., Xia H. Absolute positioning accuracy improvement in an industrial robot, “Sensors”, Vol. 20, No. 16, 2020, DOI: 10.3390/s20164354.
8. Kirkpatrick M., Sander D., El Kalach F., Harik R., Motion capture based calibration for industrial robots, “Manufacturing Letters”, Vol. 35, 2023, 926–932, DOI: 10.1016/j.mfglet.2023.08.012.
9. Le Reun A., Subrin K., Dubois A., Garnier S., Thermal drift and backlash issues for industrial robots positioning performance, “Robotica”, Vol. 40, No. 9, 2022, 2933–2952, DOI: 10.1017/S0263574721002022.
10. Lightcap C., Hamner S., Schmitz T., Banks S., Improved positioning accuracy of the PA10-6CE robot with geometric and flexibility calibration, “IEEE Transactions on Robotics”, Vol. 24, No. 2, 2008, 452–456, DOI: 10.1109/TRO.2007.914003.
11. Lin J., Xin R., Shi S., Huang Z., Zhu J., An accurate 6-DOF dynamic measurement system with laser tracker for large-scale metrology, “Measurement”, Vol. 204, 2022, DOI: 10.1016/j.measurement.2022.112052.
12. Liu Q., Yang D., Hao W., Wei Y., Research on kinematic modeling and analysis methods of UR robot, [In:] 2018 IEEE 4th Information Technology and Mechatronics Engineering Conference (ITOEC), 2018, 159–164, DOI: 10.1109/ITOEC.2018.8740681.
13. Liu Y., Li Y., Zhuang Z., Song T., Improvement of robot accuracy with an optical tracking system, “Sensors”, Vol. 20, No. 21, 2020, DOI: 10.3390/s20216341.
14. Mano cha D., Canny J.F., Efficient inverse kinematics for general 6R manipulators, “IEEE Transactions on Robotics and Automation”, Vol. 10, No. 5, 1994, 648–657, DOI: 10.1109/70.326569.
15. Morozov M., Riise J., Summan R., Pierce S.G., Mineo C., MacLeod C.N., Brown R.H., Assessing the accuracy of industrial robots through metrology for the enhancement of automated non-destructive testing, [In:] 2016 IEEE International Conference on Multisensor Fusion and Integration for Intelligent Systems (MFI), 335–340, DOI: 10.1109/MFI.2016.7849510.
16. Nubiola A., Slamani M., Joubair A., Bonev I. A., Comparison of two calibration methods for a small industrial robot based on an optical CMM and a laser tracker, “Robotica”, Vol. 32, No. 3, 2014, 447–466, DOI: 10.1017/S0263574713000714.
17. Pająk G., New Approach to Planning the Complex Movements of 6-DOF Industrial Robot Subjected to Acceleration Constraints, “Advances in Science and Technology Research Journal”, Vol. 18, No. 3, 2024, DOI: 10.12913/22998624/186361.
18. Pollák M., Kočiško M., Paulišin D., Baron P., Measurement of unidirectional pose accuracy and repeatability of the collaborative robot UR5, “Advances in Mechanical Engineering”, Vol. 12, No. 12, 2020, DOI: 10.1177/1687814020972893.
19. Riemer R., Edan Y., Evaluation of influence of target location on robot repeatability, “Robotica”, Vol. 18, No. 4, 2000, 443–449, DOI: 0.1017/S0263574799002337.
20. Shah M., Solving the robot-world/hand-eye calibration problem using the Kronecker product, “Journal of Mechanisms and Robotics”, Vol. 5, No. 3, 2013, DOI: 10.1115/1.4024473.
21. Slamani M., Nubiola A., Bonev I., Assessment of the positioning performance of an industrial robot, “Industrial Robot”, Vol. 39, No. 1, 2012, 57–68, DOI: 10.1108/01439911211192501.
22. Wan F., Song C., Flange-based hand-eye calibration using a 3d camera with high resolution, accuracy, and frame rate, “Frontiers in Robotics and AI”, Vol. 7, 2020, DOI: 10.3389/frobt.2020.00065.
23. Xiang T., Jiang X., Qiao G., Gao C., Zuo H., Kinematics parameter calibration of serial industrial robots based on partial pose measurement, “Mathematics”, Vol. 11, No. 23, 2023, DOI: 10.3390/math11234802.
24. Žla jpah L., Petrič T., Kinematic calibration for collaborative robots on a mobile platform using motion capture system, “Robotics and Computer-Integrated Manufacturing”, Vol. 79, 2023, DOI: 10.1016/j.rcim.2022.102446.
Inne źródła
A1. ISO 9283:1998, Manipulating industrial rob ots – Performance criteria and related test methods.
Evaluation of Pose Accuracy of the UR20 Industrial Robot
Abstract: This paper presents the results of experimental studies conducted to determine the pose accuracy of the UR20 robot from Universal Robots. The experiments followed the guidelines of the ISO 9283 standard, and the OptiTrack vision system was used to record the robot positions. The primary objective of the study was to determine position accuracy, while orientation accuracy was treated as an auxiliary result. Four alternative solutions to the inverse kinematics problem were tested, each enabling the robot mechanical interface to reach the same poses within the measurement cube defined according to ISO 9283. The mean position accuracies obtained for the tested configurations differed by approximately 1.5 mm, and the ratio of the maximum to the minimum value was about 2.6. The mean orientation errors were similar, with the ratio of the maximum to the minimum value being approximately 1.2. Statistical analysis confirmed that the robot initial configuration had a statistically significant effect on positioning accuracy. The obtained results indicate the need to consider alternative solutions of the inverse kinematics problem as a decision parameter in robot trajectory planning.
Keywords: industrial robot, ISO 9283, kinematic model, pose accuracy, OptiTrack
dr inż. Iwona Pająk
i.pajak@iim.uz.zgora.pl
ORCID: 0009-0007-1384-2011
Pracownik Instytutu Inżynierii Mechanicznej Uniwersytetu Zielonogórskiego. Główne zainteresowania naukowe obejmują projektowanie, analizę i integrację systemów sterowania w z automatyzowanych układach produkcyjnych, ze szczególnym uwzględnieniem robotów przemysłowych i systemów współpracujących. Dodatkowo zajmuje się planowaniem ruchu robotów oraz zastosowaniami metod sztucznej inteligencji w przetwarzaniu sygnałów i obrazów, w tym klasyfikacją i detekcją obiektów.
System decyzyjny do segregacji elementów wyciętych laserowo
Bartłomiej Szalwach, Maciej Mróz, Rafał Szygenda, Marta Drążkowska
Politechnika Poznańska, Instytut Automatyki i Robotyki, Piotrowo 3a, 61-138 Poznań
Streszczenie: W pracy omówiono projekt i weryfikację działania systemu decyzyjnego przeznaczonego do automatycznej segregacji elementów metalowych wyciętych za pomocą technologii laserowej. Wycinanie laserowe jest jedną z najbardziej precyzyjnych metod obróbki metalu, jednak etap ręcznego wyciągania i segregacji elementów ogranicza efektywność całego procesu. Zaproponowane rozwiązanie integruje manipulator KUKA KR 6 R900 sixx z chwytakiem podciśnieniowym oraz systemem wizyjnym, pozwalając na automatyzację transportu i klasyfikacji elementów. Istotnym elementem systemu jest algorytm decyzyjny, który na podstawie danych z kodu G-code określa punkty przyłożenia przyssawki, uwzględniając masę i wymiary elementów. W badaniach uwzględniono różnorodność materiałów i kształtów, takich jak stal konstrukcyjna i aluminium o różnych grubościach. Wyniki symulacji i eksperymentów potwierdziły skuteczność zaproponowanego rozwiązania przenoszenia i przydziału detali do miejsc składowania. Praca stanowi propozycję nowoczesnego systemu automatyzacji, który może znaleźć zastosowanie w przemyśle metalowym. Przedstawione rozwiązanie jest prototypem opracowanym w skali pomniejszonej, co pozwoliło zweryfikować działanie systemu wraz ze spełnieniem założeń.
Słowa kluczowe: system decyzyjny, automatyzacja procesu, wycinanie laserowe, segregacja elementów, manipulator KUKA, chwytak podciśnieniowy, przetwarzanie obrazu, kod G-code
1. Wprowadzenie
Współczesne systemy automatyzacji w przemyśle metalowym coraz częściej wykorzystują cięcie laserowe do szybkiego i precyzyjnego wycinania elementów z blachy. Jednak procesy postprodukcyjne, takie jak odbiór, segregacja i kontrola jakości, nadal stanowią wyzwanie. Kluczowym problemem jest opracowanie systemu, który automatycznie określi punkt pobrania przez chwytak, oceni jakość cięcia oraz sklasyfikuje elementy według kształtu.
W literaturze odnotowuje się szereg podejść do automatyzacji procesu pobierania elementów wyciętych laserowo. Metody planowania chwytu można ogólnie podzielić na jednoetapowe i dwuetapowe.
Metody dwuetapowe najpierw przeprowadzają segmentację obiektu i estymację jego pozycji, a następnie wyszukują punkty chwytu na docelowym obiekcie. Segmentacja może być realizowana za pomocą klasycznego dopasowywania szablonów w oparciu o zaprojektowane deskryptory (np. SIFT [10, 15]) lub z wykorzystaniem głębokich konwolucyjnych sieci neuronowych
Autor korespondujący:
Marta Drążkowska, marta.drazkowska@put.poznan.pl
Artykuł recenzowany nadesłany 04.06.2025 r., przyjęty do druku 26.04.2026 r.
się na korzystanie z artykułu na warunkach
(np. Mask R-CNN [6], YOLO [13] czy SegNet [2]). Na podstawie wyodrębnionych punktów możliwa jest estymacja pozycji obiektu za pomocą rejestracji chmur punktów, polegającej na znalezieniu transformacji przestrzennej dopasowującej do siebie dwie chmury [5].
W przeciwieństwie do metod dwuetapowych, metoda jednoetapowa, bezpośrednio przewiduje punkty pobrania elementu bez konieczności segmentacji obiektu czy estymacji jego pozycji. Podejście to jest preferowane w środowisku magazynowym ze względu na szybszą realizację niż metody dwuetapowe i jest najlepiej dostosowane do zastosowań czasu rzeczywistego [3].
Sergey Levine i współautorzy [9] byli jednymi z pierwszych, którzy zastosowali model splotowej sieci neuronowej do bezpośredniego przewidywania prawdopodobieństwa powodzenia dla danego polecenia ruchu, w kontekście planowania chwytu na podstawie danych wizyjnych. Warto również wspomnieć o metodach wykorzystujących sieci neuronowe [1, 8, 12], które głównie polegają na generowaniu map afordancji (ang. affordance map), uwzględniających jakość chwytu zdefiniowaną dla każdego piksela obrazu.
Kolejnym istotnym aspektem procesu jest analiza jakości wyciętego elementu. Błędy technologiczne, takie jak niedocięcia, złe rozmieszczenie otworów lub deformacje materiału, mogą znacząco wpłynąć na możliwość dalszego przetwarzania elementu. W podejściu wykorzystującym systemy wizyjne, ocena jakości opiera się na analizie obrazów 2D lub danych trójwymiarowych, pozyskiwanych za pomocą kamer lub skanerów wizyjnych. W literaturze można znaleźć następujące aspekty tej oceny: analizę kształtu, detekcję defektów krawędzi, pomiary wymiarowe i ocenę kompletności wycięcia [14].
Pierwszym etapem oceny jakości wycięcia elementu jest jego segmentacja na obrazie z czujnika. Analiza kształtu opiera się na porównaniu otrzymanego kształtu wyciętego elementu z kształtem referencyjnym, zdefiniowanym na podstawie modelu CAD lub wzorca geometrycznego. W tym celu stosuje się m.in. metody oparte na punktach charakterystycznych, metody oparte na krzywych na płaszczyźnie [16], metody oparte na porównaniu konturów [4], a w przypadku bardziej złożonych kształtów – przez porównanie binarnej maski rzeczywistego obiektu z maską referencyjną [17].
System wizyjny może wykrywać lokalne uszkodzenia krawędzi, takie jak zadziorności, przetopienia czy przerwania ciągłości cięcia. W tym celu opisuje się nieregularny kontur za pomocą cech geometrycznych, takich jak długość, średnica czy odległość [4]. W ten sposób kontur może zostać odwzorowany w jednowymiarowej przestrzeni cech, co umożliwia wykorzystanie analizy gradientu lub lokalnych wzorców binarnych [11] do wykrywania defektów konturu.
Na rynku istnieją gotowe systemy, np. SortFLEX [A2], które automatyzują odbiór i segregację elementów. Niemniej jednak, większość z dostępnych na rynku rozwiązań charakteryzuje się wysokim kosztem wdrożenia i ograniczoną funkcjonalnością dotyczącą kontroli jakości wyciętych detali.
W odpowiedzi na te wyzwania, określono hipotezę badawczą, zgodnie z którą zastosowanie analizy obrazu w połączeniu z interpretacją G-code pozwala na skuteczną klasyfikację i ocenę jakości elementów wyciętych laserowo przez porównanie rzeczywistych elementów z ich wzorcami projektowymi. Problem ten jest istotny z punktu widzenia praktyki przemysłowej, gdyż pozwala na ograniczenie udziału operatora w procesie kontroli jakości oraz zwiększenie efektywności i niezawodności systemów zautomatyzowanych. Szczegółowy opis działania kompleksowego systemu decyzyjnego do automatycznej segregacji zawarto w kolejnym rozdziale.
2. Przyjęta metodyka
Przedstawienie koncepcji i schematu działania zaproponowanego systemu decyzyjnego wymaga określenia kluczowych założeń projektowych. Przyjęto, że masa pojedynczego detalu nie przekracza 1200 g, a jego minimalny format to 40 mm × 40 mm – zgodnie z ograniczeniami manipulatora i chwytaka podciśnieniowego. Dane wejściowe obejmują pliki G-code (z informacjami o ścieżkach cięcia, grubości i rodzaju blachy) oraz sygnały z systemu wizyjnego.
Architektura systemu obejmuje moduł analizy plików G-code, moduł wizyjny, moduł decyzyjny oraz moduł sterujący robotem (komunikacyjny). Schemat koncepcyjny działania systemu zamieszczono na rys. 1. Moduł analizy G-code umożliwia wczytanie pliku z rozszerzeniem .NC, wyodrębnienie ścieżek cięcia i rozpoznanie nazw, które pozwolą na segregację detali według kategorii. Dane o rzeczywistej pozycji arkusza na stanowisku dostarcza moduł wizyjny. Umożliwia on korektę pozycji i orientacji detali względem początku układu współrzędnych manipulatora. Następnie moduł decyzyjny wyznacza punkt pobrania psu na podstawie geometrii elementu i z uwzględnieniem ograniczeń masy oraz wymiarów. Moduł sterowania robotem odpowiedzialny jest za komunikację oraz wysyłanie komend (flag) ruchu oraz oczekiwanie na informację zwrotną o zakończeniu operacji podnoszenia oraz odkładania detalu. System pracuje w trybie cyklicznym, analizując kolejno każdy detal. Po zakończeniu obsługi jednego elementu proces powtarza się dla następnego, aż do wyczerpania wszystkich detali w arkuszu.
System decyzyjny zaimplementowano w języku Python na komputerze PC. W części wizyjnej wykorzystano bibliotekę OpenCV oraz zestaw autorskich funkcji do przetwarzania
G-code
Odczyt pliku .NC
krawędzie
nazwy detali
Kamera
Wyznaczenie punktu przyłożenia przyssawki Rozdział 3.
Wyznaczenie głównych konturów i otworów punkty pobrania psu
Transformacja punktu pobrania
Wyznaczenie rotacji składowania i wysokości Rozdział 5. Przygotowanie komendy ruchu a
Kalibracja i przetwarzanie obrazu
Kontrola jakości Rozdział 4. T, α
Przygotowanie komendy ruchu b
Kalibracja i przetwarzanie obrazu Program manipulatora
Rys. 1. Schemat koncepcyjny projektu Fig. 1. Conceptual diagram of the project
obrazu i analizy geometrii detalu (m.in. wyznaczenie centroidów i pól konturów, separację konturu głównego i otworów, estymację masy na podstawie powierzchni i grubości materiału). Moduł komunikacyjny korzysta z biblioteki socket do zestawienia połączenia TCP/IP ze sterownikiem KUKA KR C4. Wymiana danych realizowana jest pakietem KUKA. EthernetKRL , konfigurowanym plikami EKI. Po stronie robota przygotowano procedury w KRL wywołujące funkcje EKI_Open() oraz EKI_Send() . System wizyjny zrealizowano przy użyciu kamer podłączonych do PC za pomocą USB.
3. Wyznaczenie punktu pobrania
Precyzyjne wyznaczenie punktu pobrania elementu jest kluczowe dla bezpiecznego chwytu i płynności transportu detali. Odpowiedni wybór miejsca przyłożenia chwytaka podciśnieniowego minimalizuje ryzyko przechyłów podczas przenoszenia. Opisywana metoda wykorzystuje algorytmy określające optymalny punkt pobrania na podstawie danych z G-kodu, zawierającego informacje o ruchach głowicy podczas cięcia laserowego, oraz danych z systemu wizyjnego.
G-kod stanowi standardowy język sterowania numerycznego maszyn CNC, w którym poszczególne instrukcje definiują trajektorie ruchu narzędzia oraz operacje technologiczne. Komendy G01 , G02 oraz G03 [A1], odpowiedzialne są za ruch prostoliniowy i interpolację łukową głowicy wycinarki laserowej, natomiast M10 oraz M11 kolejno włączenie oraz wyłączenie wiązki lasera. Dzięki temu możliwe jest odwzorowanie geometrii wycinanego elementu na podstawie danych sterujących, bez konieczności odwoływania się do plików CAD. Wynikiem analizy G-kodu jest zestaw punktów tworzących główny kontur elementu oraz otworów, jeśli takie występują (oznaczony jako krawędzie na rys. 1). System dokonuje również estymacji masy detalu, uwzględniając grubość blachy i gęstość materiału. Pozwala to wstępnie wykluczyć elementy, których masa przekracza założony limit. Wynik procesu odczytu i wstępnego przygotowania danych z kodu G (wraz z estymacją mas detali) został zilustrowany na rys. 2.
Kamera
Rys. 2. Przykład odczytu G-code oraz obliczania masy detali
Fig. 2. Example of G-code parsing and part-mass calculation
Następnym krokiem jest wyznaczenie środka ciężkości każdego detalu. Algorytm na podstawie zbioru punktów opisujących kontury wyciętego detalu (główny kształt wraz z otworami) oblicza powierzchnię całkowitą na podstawie różnicy pola konturu i pól otworów. Detale są definiowane jako obiekty typu wielokąt. Następnie wyznaczany jest geometryczny środek ciężkości rozpatrywanego detalu oznaczony jako (,). xycc Jeśli obliczony punkt znajduje się w obszarze otworu bądź poza głównym obrysem, algorytm dokonuje korekty, poszukując najbliższego bezpiecznego punktu pobrania przez wygenerowanie siatki kandydatów w układzie biegunowym wokół środka ciężkości. W tym celu definiuje się maksymalny promień przeszukiwania R, a następnie dzieli się go na k dyskretnych wartości 12 (,,,). rrrk Dodatkowo zakres kątów od 0 do 2π przyjmuje n równych podziałów 12 (,,,). n θθθ Każdy punkt (,) rij θ przekształca się na współrzędne kartezjańskie względem środka (,), xycc korzystając z przekształceń: cos(),xxrcij θ =+ sin(),yyrcij θ =+ (1)
dla i = 1, …, k oraz j = 1, …, n. Uzyskany zbiór kandydatów poddaje się weryfikacji, odrzucając pozycje, w których okrąg o promieniu przyssawki nachodzi na otwór lub wykracza poza główny obrys. Z zestawu punktów spełniających kryteria wybiera się ostatecznie współrzędne , psu które opisują kandydata znajdującego się najbliżej środka ciężkości, zgodnie z algorytmem z rys. 3. Przykładowe wyznaczone punkty psu wraz ze środkami ciężkości detali, przedstawiono na rys. 2.
Czy można bezpiecznie umiejscowić przyssawkę w środku ciężkości detalu?
Zapisanie punktu przyłożenia przyssawki
return: psu
nie
Filtrowanie punktów przeszukiwania (uwzględnienie otworów i obrysu detalu)
nie Czy lista punktów jest pusta? Brak możliwości podniesienia detalu
Generowanie promieni i kątów oraz tworzenie siątki punktów (meshgrid)
Konwersja do współrzędnych kartezjańskich tak
Wybór punktu najbliżej środka ciężkości jako punktu przyłożenia
Czy wybrany punkt jest w dopuszczalnej odległości od środka ciężkości?
nie tak
Zapisanie punktu przyłożenia przyssawki
Rys. 3. Schemat blokowy przedstawiający algorytm wyboru punktu przyłożenia przyssawki
Fig. 3. Block diagram illustrating the algorithm for selecting the suction-cup application point
Zbiór punktów przyłożeń psu opisany jest w układzie współrzędnych blachy, bez uwzględnienia jej ewentualnego przesunięcia na stole roboczym. W celu zapewnienia prawidłowej współpracy z manipulatorem, zastosowano system wizyjny monitorujący położenie blachy. Przyjmując jej prostokątny kształt, wyznaczane są wierzchołki konturu: , pt , pb pl – odpowiednio górny prawy, dolny prawy i dolny lewy róg. Na tej podstawie obliczane są translacja T i rotacja α układu współrzędnych blachy względem układu manipulatora (rys. 4).
Rys. 4. Przykładowy przetworzony obraz blachy w przestrzeni roboczej
Fig. 4. Example of processed sheet metal image in workspace
Następnie punkty psu zostają przekształcone na ˆ psu zgodnie z równaniem 2.
cossin ˆ sincos su su p pT
Ostatecznie każdy detal na arkuszu blachy ma przypisany odpowiadający mu punkt pobrania ˆ , psu zgodnie ze schematem z rys. 1.
4. Kontrola jakości
Każdy element po pobraniu przez manipulator trafia na osobny stół kontroli jakości opartej na systemie wizyjnym. Celem jest wykrycie błędnego kształtu, źle ulokowanych otworów oraz niedokładności konturów.
Algorytm kontroli jakości składa się z dwóch etapów: analizy kształtu i konturu. W pierwszym etapie porównuje się idealny kształt gc I (na podstawie G-code) z rzeczywistym kształtem obj I (z kamery). Na tej podstawie obliczany jest współczynnik kształtu : e S ( ) 1(,)100%, e SQIIgcobj=−⋅ (3)
gdzie (,)QIIgcobj jest sumą różnic momentów obrazów obliczaną zgodnie ze wzorem:
W drugim etapie analizowany jest kontur detalu. Obraz obj I zostaje obrócony, by dopasować go do , gc I a następnie wyodrębniane są punkty konturu . e P Na podstawie G-code generowane są prymitywy (linie i okręgi), a punkty e P są z nimi porównywane. Kolejno wyznaczana jest ρ oznaczająca liczbę punktów konturu, dla których różnica pozycji od wzorca jest większa niż 1 px. Wartość progowa 1 px wynika z dyskretyzacji rzeczywistych punktów obrysu zgodnie z rozdzielczością zdjęcia. Ostatecznie obliczana jest miara dokładności : e A
100%, e A m ρ =⋅ (5)
gdzie m jest liczbą punktów konturu e P
gdzie ()()signlog iii AAA mhh =⋅ jest przeskalowanym i-tym momentem hAi obrazu A [7], a mBi obrazu B. Metodę tę zastosowano ze względu na niskie zapotrzebowanie obliczeniowe O(1), które pozwoli szybko odrzucić elementy o dużym odkształceniu względem oryginału.
Tabela 1. Przykładowe wyniki symulacyjne systemu kontroli jakości
Table 1. Example simulation results of a quality control system
Tak zaprojektowany system kontroli jakości poddano testom symulacyjnym, których wyniki przedstawiono w Tabeli 1. Testy te wykonano na wygenerowanych zdjęciach elementów wzorcowych pochodzących z G-code, porównując je do tych samych zdjęć z naniesionym błędem wycięcia. Dodatkowo, dla każdego z elementów obliczono pierwiastek z błędu średniokwadratowego
Można zauważyć, iż dla pierwszego elementu, który został poprawnie wycięty, kontrola jakości zwróciła wynik 100%, e S = 100%.
e A = Przykładowe błędnie wycięte elementy pokazują różne przypadki niezgodności. W trzecim przykładzie, mimo dodatkowego otworu, analiza kształtu dała 100%, e S = lecz analiza konturu wykazała obniżoną wartość
Wynika to z faktu, że porównanie kształtu uwzględnia jedynie główny obrys, pomijając detale wewnętrzne, co uzasadnia zastosowanie dwuetapowej kontroli. Ostatecznie moduł kontroli jakości zwraca wartość binarną 1 e c = dla elementów wyciętych poprawnie (99% e S > oraz 99,5%) e A > oraz 0 e c = dla pozostałych. Wartość e c wpływa na wybór punktu odkładania elementu (rys. 1).
5. Wyznaczenie rotacji składowania i wysokości
Elementy, które zostały sklasyfikowane jako poprawnie wycięte, zostają odłożone na miejsce składowania, przy założeniu, że wszystkie elementy o jednakowym kształcie będą odkładane jeden na drugim, z uwzględnieniem nakładania orientacji elementu. Zaproponowany algorytm wykorzystuje rozszerzenie oryginalnej nazwy detalu o numer powtórzenia, zgodnie ze schematem nazwa_elementu_numer_powtorzenia. Dzięki
Tabela 2. Obroty końcowe elementów z przykładowego arkusza
Table 2. Final rotations of elements in the sample sheet
Nazwa elementuNumer powt. β [°]
tej konwencji kolejne wystąpienia detalu o tych samych wymiarach i właściwościach otrzymują unikatowe identyfikatory, co umożliwia ich późniejszą separację i analizę. Przykładowy arkusz blachy wraz z nadanymi nazwami, uwzględniającymi powtórzenia elementów, przedstawiono na rys. 5.
blacha3_001
Rys. 5. Przykładowy arkusz z elementami w różnych rotacjach Fig. 5. Example sheet containing parts at different rotations
W fazie inicjalizacji tworzona jest lista dostępnych lokalizacji. Dla każdego detalu odczytywana jest jego rozszerzona nazwa, a następnie sprawdzane jest, czy detal o tej samej nazwie bazowej został już przypisany do konkretnego miejsca. Jeśli tak, element trafia do przypisanej lokalizacji; w przeciwnym razie rezerwowane jest kolejne wolne miejsce. Wysokość odkładania jest aktualizowana na podstawie liczby wcześniej zdeponowanych elementów, co zapobiega kolizjom. Dzięki temu detale tej samej klasy trafiają zawsze w to samo miejsce.
Aby zapewnić poprawne ułożenie elementów, w końcowej fazie segregacji, wyznaczana jest ich orientacja. Dla każdej klasy tworzony jest wzorzec na podstawie pierwszego detalu, przechowywany w słowniku z nazwą klasy jako kluczem. Kolejne detale tej klasy są obracane iteracyjnie co 1°, aż do uzyskania najlepszego dopasowania. Ostateczny kąt obrotu β (zgodny z ruchem wskazówek zegara) przyjmowany jest jako końcowy. Wyniki testów dla elementów z rys. 5 przedstawiono w tabeli 2; pominięto klasy występujące jednokrotnie. Wszystkie analizowane elementy zostały poprawnie przypisane do właściwego punktu odłożenia, a kąty rotacji zostały wyznaczone zgodnie z rzeczywistym położeniem elementów wzorca. Wyniki te jednoznacznie potwierdzają skuteczność zaproponowanej metody zarówno w przypadku elementów o symetrii, jak i bez niej. Prawidłowe dopasowanie rotacji i położenia można odczytać przez porównanie z detalami oznaczonymi na rys. 5, gdzie przedstawiono przykłady elementów o tym samym kształcie.
Podsumowując, zaproponowany system umożliwia skuteczne przypisywanie i składowanie detali na podstawie unikatowych identyfikatorów oraz dopasowanej orientacji, co zapewnia uporządkowaną segregację i unikanie kolizji w dalszych etapach procesu.
6. Integracja systemu
Badania przeprowadzono na stanowisku z manipulatorem KUKA KR 6 R900 sixx, którego zdjęcie przedstawiono na rys. 6. Na pierwszym stole, pełniącym rolę stołu zewnętrznego
Rys. 6. Zdjęcie przestrzeni roboczej podczas przeprowadzania badań eksperymentalnych
Fig. 6. Photograph of the workspace during experimental testing
wycinarki, znajdowały się arkusze z wyciętymi detalami, natomiast drugi stół służył do segregacji skontrolowanych i posortowanych elementów. Nad stołem z arkuszem zamontowano dwie kamery. Pierwsza odpowiadała za pomiar przesunięcia i rotacji blachy, natomiast druga, umieszczona w wydzielonej strefie kontroli jakości, weryfikowała kształt oraz kontur detali pod względem jakości wykonania.
Za sterowanie robotem odpowiadał kontroler KUKA KR C4, z którym komputer PC komunikował się za pomocą protokołu TCP/IP. Komunikacja realizowana była za pomocą pakietu KUKA.EthernetKRL, umożliwiającego wymianę informacji o współrzędnych punktów pobrania, statusach wykonania oraz potwierdzeniach odbioru danych. Schemat koncepcyjny komunikacji i połączeń systemu został zamieszczony na rys. 7. Elementy chwytano zaprojektowaną konstrukcją chwytaka podciśnieniowego. Przyssawka o średnicy 40 mm umożliwiała bezpieczne podnoszenie detali o masie do 1200 g.
Zaimplementowany system integrował cztery podstawowe moduły:
1. Mo duł analizy G-code – odpowiedzialny za odczyt ścieżek cięcia, identyfikację nazw detali i obliczenie punktów pobrania,
2. Moduł wizyjny – realizujący korekcję położenia arkusza względem układu współrzędnych robota,
3. Moduł decyzyjny – łączący dane z analizy G-code i systemu wizyjnego w celu wyznaczenia optymalnych punktów pobrania,
4. Mo duł komunikacyjny – odpowiadający za wymianę informacji z kontrolerem robota i synchronizację cyklu pracy.
Dane z systemu wizyjnego były przetwarzane w czasie rzeczywistym i przekazywane do jednostki PC, gdzie moduł decyzyjny obliczał punkt pobrania i przesyłał go do kontrolera robota. Odpowiedzi robota w postaci flag statusowych były rejestrowane w buforze odbiorczym i wykorzystywane do synchronizacji kolejnych etapów pracy.
W celu oceny niezawodności komunikacji monitorowano parametry transmisji TCP/IP. Analiza logów potwierdziła brak utraty pakietów i brak zauważalnych opóźnień w wymianie danych między modułem wizyjnym, jednostką PC i sterownikiem robota. Uzyskane wyniki potwierdzają prawidłową integrację systemu oraz stabilność jego działania w warunkach rzeczywistych.
7. Eksperymenty
Algorytm sterujący rozpoczynał pracę od wczytania pliku G-code, z którego wydobywał pełne kontury i nazwy detali. Przed wysłaniem pierwszej komendy do robota program filtrował elementy według masy i wymiarów – odrzucając te, które przekraczały dopuszczalną masę lub miały krótszy bok mniejszy niż 40 mm, odpowiadający średnicy przyssawki.
W eksperymentalnym zestawie 52 detali (odpowiadających trzem arkuszom blachy) kryteria te spowodowały eliminację jednej sztuki z powodu nadmiernej masy i siedmiu z powodu niedostatecznego rozmiaru. Dla pozostałych elementów algorytm w układzie biegunowym dobierał punkt przyłożenia przyssawki możliwie najbliżej środka ciężkości, jednocześnie omijając otwory, co gwarantowało bezpieczne unoszenie detalu.
Po umieszczeniu detalu w strefie wizyjnej, kamera wykonywała kontrolę jakości opisaną w rozdziale 4. Jakość oceniano na podstawie zgodności konturu detalu z danymi geometrycznymi pochodzącymi z pliku G-code. System wizyjny nie wykrył błędów w żadnym z testowanych przypadków, co potwierdziło wysoką dokładność procesu wycinania. Podczas testów wykonano 44 cykle pobrania i odkładania, wszystkie zakończone sukcesem. Nie odnotowano żadnych błędów przyssania ani przerwania sekwencji.
Dodatkowo stwierdzono, że obrót elementów po odłożeniu mieścił się w rozdzielczości pomiarowej systemu wizyjnego, wynoszącej 1°, co potwierdza wysoką precyzję orientacji uzyskaną w procesie manipulacji. Nie wystąpiła również kolizja z wcześniej odłożonymi elementami, zatem można wnioskować precyzję działania systemu.
Wyniki eksperymentów pokazują, że opracowany system pozwala w pełni zautomatyzować rozładunek arkuszy po cięciu laserowym, przy zachowaniu wysokiej powtarzalności pozycjonowania oraz skutecznej weryfikacji jakości detali. Wszystkie testowane elementy były poprawnie wycięte, dlatego moduł kontroli jakości nie odrzucił żadnego z nich. System decyzyjny, wizja maszynowa i komunikacja sieciowa współpracowały stabilnie, co potwierdza praktyczną użyteczność zaproponowanego rozwiązania w warunkach przemysłowych.
Rys. 7. Schemat komunikacji i połączeń systemu
Fig. 7. System communication and connection diagram Miejsce umieszczania arkusza z detalami
Strefa kontroli jakości
Sterownik KR C4
Manipulator
KUKA KR6
sixx
Stół do składowania posortowanych detali
8. Podsumowanie
Opracowany system decyzyjny do automatycznej segregacji elementów wycinanych laserowo integruje analizę G-code, kontrolę jakości, proces paletyzacji oraz dedykowany chwytak podciśnieniowy współpracujący z manipulatorem KUKA. Rozwiązanie umożliwia pełną automatyzację procesu, poprawę bezpieczeństwa i jakości produkcji oraz ograniczenie błędów i strat materiałowych. W pracy zweryfikowano skuteczność zaproponowanego podejścia zarówno w zakresie prawidłowej identyfikacji i klasyfikacji detali, jak i w procesie ich bezpiecznego przenoszenia.
System decyzyjny ma budowę modułową, co umożliwia jego implementację w różnych środowiskach produkcyjnych. Główna część algorytmu działa na komputerze PC, który komunikuje się ze sterownikiem robota za pomocą protokołu TCP/IP. Umożliwia to współpracę nie tylko z robotami firmy KUKA, lecz także z manipulatorami innych producentów – po odpowiednim dostosowaniu parametrów transmisji i formatu wymiany danych.
Zaprojektowany system jest również kompatybilny z różnymi systemami wizyjnymi. Kamery podłączone do jednostki PC za pomocą interfejsu USB mogą być łatwo wymieniane. Dzięki zaimplementowanej funkcji automatycznej kalibracji, zmiana kamery wymaga jedynie przeprowadzenia początkowej procedury kalibracyjnej. Takie rozwiązanie pozwala na stosowanie opracowanego systemu nie tylko w procesach segregacji elementów wycinanych laserowo, ale również w innych zadaniach inspekcji i manipulacji detali o zróżnicowanych kształtach i materiałach.
Finansowanie
Publikacja została sfinansowana z subwencji badawczej (SBAD) przyznanej na Wydziale Automatyki, Robotyki i Elektrotechniki Politechniki Poznańskiej, nr grantu 0211/SBAD/0125.
Bibliografia
1. Araki R., Hirakawa T., Yamashita T., Fujiyoshi H., MT-DSSD: Multi-Task Deconvolutional Single Shot Detector for object detection, segmentation, and grasping detection, “Advanced Robotics”, Vol. 36, No. 8, 2022, 373–387, DOI: 10.1080/01691864.2022.2043183.
2. Badrinarayanan V., Kendall A., Cipolla R., SegNet: A Deep Convolutional Encoder-Decoder Architecture for Image Segmentation, “IEEE Transactions on Pattern Analysis and Machine Intelligence”, Vol. 39, No. 12, 2017, 2481–2495, DOI: 10.1109/TPAMI.2016.2644615.
3. Caldera S., Rassau A., Chai D., Review of Deep Learning Methods in Robotic Grasp Detection, “Multimodal Technologies and Interaction”, Vol. 2, No. 3, 2018, DOI: 10.3390/mti2030057.
4. Chen H., Cui Y., Qiu R., Chen P., Liu W., Liu K., Image-Alignment Based Matching for Irregular Contour Defects Detection, “IEEE Access”, Vol. 6, 2018, 68749–68759, DOI: 10.1109/ACCESS.2018.2879861.
5. Dong Z., Liu S., Zhou T., Cheng H., Zeng L., Yu X., Liu H., PPR-Net: Point-wise Pose Regression Network for Instance Segmentation and 6D Pose Estimation in Bin-picking Scenarios, [In:] IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2019, 1773–1780, DOI: 10.1109/IROS40897.2019.8967895.
6. He K., Gkioxari, G. Dollár P., Girshick R., Mask R-CNN, [In:] 2017 IEEE International Conference on Computer Vision (ICCV), 2017, 2980–2988, DOI: 10.1109/ICCV.2017.322.
7. Hu M.-K., Visual pattern recognition by moment invariants, “IRE Transactions on Information Theory”, Vol. 8, No. 2, 1962, 179–187, DOI: 10.1109/TIT.1962.1057692.
8. Jiang P., Ishihara Y., Sugiyama N., Oaki J., Tokura S., Sugahara A., Ogawa A., Depth Image–Based Deep Learning of Grasp Planning for Textureless Planar-Faced Objects in Vision-Guided Robotic Bin-Picking, “Sensors”, Vol. 20, No. 3, 2020, DOI: 10.3390/s20030706.
9. Levine S., Pastor P., Krizhevsky A., Ibarz J., Quillen D., Learning hand-eye coordination for robotic grasping with deep learning and large-scale data collection, “The International Journal of Robotics Research”, Vol. 37, No. 4-5, 2018, 421–436, DOI: 10.1177/0278364917710318.
10. Lowe D., Distinctive Image Features from Scale-Invariant Keypoints, “International Journal of Computer Vision”, Vol. 60, 2004, 91–110, DOI: 10.1023/B:VISI.0000029664.99615.94.
11. Ojala T., Pietikäinen M., Harwood D., A Comparative Study of Texture Measures with Classification Based on Feature Distributions, “Pattern Recognition”, Vol. 29, No. 1, 1996, 51–59, DOI: 10.1016/0031-3203(95)00067-4.
12. Patter S.P., Hirakawa T., Yamashita T., Sawanobori T., Fujiyoshi H., Single Suction Grasp Detection for Symmetric Objects Using Shallow Networks Trained with Synthetic Data, “IEICE Transactions on Information”, Vol. E105-D, No. 9, 2022, 1600–1609, DOI: 10.1587/transinf.2022EDK0001.
13. Redmon J., Divvala S., Girshick R., Farhadi A., You Only Look Once: Unified, Real-Time Object Detection, [In:] IEEE Conference on Computer Vision and Pattern Recognition (CVPR), 2016, 779–788, DOI: 10.1109/CVPR.2016.91.
14. Ren Z., Fang F., Yan N., Wu Y., State of the art in defect detection based on machine vision, “International Journal of Precision Engineering and Manufacturing-Green Technology”, Vol. 9, 2022, 661–691, DOI: 10.1007/s40684-021-00343-6.
15. Suga A., Fukuda K., Takiguchi T., Ariki Y., Object recognition and segmentation using SIFT and Graph Cuts, [In:] 19th International Conference on Pattern Recognition, 2008, DOI: 10.1109/ICPR.2008.4761400.
16. Turaga P., Chellappa R., Srivastava A., Chapter 7 – Statistical Methods on Special Manifolds for Image and Video Understanding, “Handbook of Statistics”, Vol. 31 2013, 178–201, DOI: 10.1016/B978-0-444-53859-8.00007-2.
17. Wu Y., Ma W., Gong M., Su L., Jiao L., A Novel Point-Matching Algorithm Based on Fast Sample Consensus for Image Registration, “IEEE Geoscience and Remote Sensing Letters”, Vol. 12, No. 1, 2015, 43–47, DOI: 10.1109/LGRS.2014.2325970.
Inne źródła
A1. I. O. for Standardization, ISO 6983, [www.iso.org/standard/34608.html#lifecycle], 2009.
A2. Remmert GmbH, SortFLEX - W pełni automatyczne sortowanie i paletyzacja części wycinanych laserowo, [www.remmert.pl/produkty/automatyzacja/robotyka-pick-place/sortflex].
Decision System for Automatic Sorting of Laser-cut Elements
Abstract: The objective of this study is to design and verify a decision system intended for the automatic sorting of metal components cut using laser technology. Laser cutting is one of the most precise methods of metal processing; however, the manual extraction and sorting of cut components limit the overall efficiency of the process. The proposed system integrates a KUKA KR 6 R900 sixx robotic manipulator equipped with a vacuum gripper and a vision system, enabling automation of the transportation and classification of parts. A key component of the system is a decision algorithm that, based on G-code data, determines the suction cup attachment points while taking into account the mass and dimensions of the components. The study considers a variety of materials and shapes, such as structural steel and aluminum of different thicknesses. Simulation and experimental results confirmed the effectiveness of the proposed solution in transferring and assigning components to storage locations. This work presents a proposal for a modern automation system that can be applied in the metalworking industry. The presented solution is a prototype developed on a reduced scale, which allowed for verification of system performance while meeting the design assumptions.
Keywords: decision algorithm, process automation, laser cutting, part sorting, KUKA manipulator, vacuum gripper, image analysis, G-code
inż. Bartłomiej Szalwach bszalwach@interia.pl
ORCID: 0009-0005-5435-6699
Absolwent kierunku Automatyka i Robotyka Politechniki Poznańskiej oraz student studiów magisterskich (specjalność Systemy Wizyjne). Zawodowo związany z automatyką przemysłową, programowaniem PLC oraz przetwarzaniem danych (Python). Obecnie pracuje w Hitachi Rail GTS Polska, gdzie zajmuje się automatyzacją procesów i przygotowaniem danych aplikacji kolejowych.
inż. Maciej Mróz maciej_mroz@outlook.com
ORCID: 0009-0002-5608-8817
Absolwent studiów inżynierskich na kierunku Automatyka i Robotyka na Politechnice Poznańskiej, aktualnie student studiów magisterskich (Automatyka i Robotyka, specjalność Systemy Wizyjne). Ma doświadczenie w automatyce przemysłowej oraz w sektorze energetycznym, gdzie zajmował się przetwarzaniem danych oraz wykonywaniem pomiarów i opracowywaniem raportów odnośnie wpływu urządzeń energetycznych na sieć dystrybucyjną.
inż. Rafał Szygenda kszygenda12@gmail.com
ORCID: 0009-0008-3627-9580
Absolwent studiów inżynierskich na kierunku Automatyka i Robotyka na Wydziale Automatyki, Robotyki i Elektrotechniki. W trakcie specjalizacji Internet Przedmiotów na Wydziale Informatyki i Telekomunikacji. Zawodowo inżynier oprogramowania rozwiązań internetowych.
dr inż. Marta Drążkowska
marta.drazkowska@put.poznan.pl
ORCID: 0000-0002-9438-9533
Adiunkt w Instytucie Automatyki i Robotyki Politechniki Poznańskiej. Obszarem zainteresowań naukowych jest zastosowanie sieci neuronowych w zagadnieniach sterowania robotów, w szczególności w obszarach, takich jak percepcja (analiza i przetwarzanie obrazów), modelowanie systemów (np. identyfikacja parametrów), predykcja oraz projektowanie algorytmów sterowania.
Application of the IREC System for Cooling Power Electronics in Conditions of High Ambient Temperature
Mariusz Felczak, Marcin Kałuża, Robert Olbrycht, Bogusław Więcek Institute of Electronics, Lodz University of Technology, 93-590, Politechniki Av. 10, 93-590 Łódź, Poland Dmytro Levchenko
Institute of Marketing and Sustainable Development, Lodz University of Technology, 93-590 Łódź, Politechniki Av. 10, Poland
Abstract: This paper presents a cooling system based on the Indirect Regenerative Evaporative Cooling concept. A prototype of a developed IREC system dedicated for electronics cooling is presented. Cooling relies on forced convection, where air is significantly cooled through evaporation. The system features two types of channels – dry and wet – through which the cooled air and moist air circulate. Water is supplied via porous membranes in the wet channels. The cooling system was tested in conditions of higher ambient temperature at the inlet.
Keywords: Indirect Regenerative Evaporative Cooling; M-cycle; IR thermography; thermal modelling; dew point cooling; sustainable cooling
1. Prototype of IREC system for electronic applications
In recent years, electronics cooling is more and more important as the power density in semiconductor devices grows rapidly [1]. Among different heat dissipation systems, the Indirect Regenerative Evaporative Cooling (IREC) becomes attractive as it can sustain operation in high ambient temperature [2–15]. IREC is typically implemented using two thermally coupled air channels: dry (DC) and wet (WC), as shown in fig. 1a. Dry air passing through DC is cooled down significantly due to the evaporation process in WC. The heat source is placed at the end of DC and beginning of WC, where the airflow cools it down. This is the cooling area for an electronic device and the heating point for the dry air. Next, the heated dry air is directed to WC with wet walls made of porous membranes sucking the water from a nearby reservoir. While air is flowing in WC, evaporation generates the cooling flux q, as presented in fig 1a. Figure 1b shows the wall of the dry channel during the exchanger assembling process.
The mounted exchanger, mounted on the testing rig, is presented in fig. 2. This rig is equipped with numerous sensors placed in different points for temperature T, relative and specific humidity (RH, SH), pressure p and air velocity v measurements. As seen in fig. 2b on the thermogram, the heat is generated by
Autor korespondujący: Mariusz Felczak, felczak@p.lodz.pl
Artykuł recenzowany nadesłany 10.02.2026 r., przyjęty do druku 12.05.2026 r.
power elements placed at the front side. A part of heat is dissipated directly by natural convection to the ambient. In order to reduce this leak of energy, the heat source was insulated using a box made of styrofoam.
Fig. 1. Concept of IREC cooling and the exchanger during the assembling Rys. 1. Koncepcja chłodzenia IREC i widok wymiennika w trakcie montażu
(a)
(b)
Application
2. Results
The measurement results are gathered in table 1. The measurement points 1…4 referring to the ambient, DC outlet, WC inlet and WC outlet correspond to the numbers presented in fig. 1. In the experiment, the ambient temperature was increased above 40 °C by an external heater. The power P = 12 W was dissipated in the electronic device, with its temperature stabilised at T = 45 °C using a PID controller.
The performance analysis of the developed heat exchanger can be conveniently made using a psychrometric chart [A1, A2] – fig. 3.
As seen, the cooling process 1–2 takes place when air is passing through DC. Then, the electronic device heats up dry air (process 2–3). It occurs with constant specific humidity SH. It is possible to read from the chart that this process refers to the specific enthalpy change ∆h2-3 = ∆H/m ≈ 6.5 kJ/kg. This value could be significantly increased by both deeper cooling in the DC and better heat removal from the heat source by forced convection. Simple analysis can lead to the conclusions on the efficiency of the exchanger and the possible improvements of its construction. However, a compromise must be achieved between cooling and heating the dry air, as warm air decreases the heat flow in between the channels.
Change of the specific enthalpy 23h∆ can be expressed as:
Fig. 3. Thermodynamic processes in the IREC exchanger presented on the psychrometric chart [A2]
Rys. 3. Procesy termodynamiczne w wymienniku IREC przedstawione na wykresie psychrometrycznym [A2]
Table 1. Temperature, relative and specific humidity measured during the test
Tabela 1. Temperatura, wilgotność względna i wilgotność właściwa mierzona podczas testu
where m is the mass flow rate in the IREC system and P is the power dissipated from the heat source.
Now, let’s make a simple comparison of the IREC and the classical force convection cooling in electronics. As we measure the power P = 12 W dissipated in the heat source, it’s possible to assess the mass flow rate 1.85g/s. m = The mass flow can be calculated as:
where v is the linear velocity of air passing through the dry channels and S is the cross-section area of all dry channels in the exchanger.
Assuming n = 10 dry channels with an estimated cross-section area S ≈ 10 cm2, we get the average velocity v ≈ 1.43 m/s. The velocity of air and its temperature have the essential meaning for the convective cooling of electronic devices. In order to compare and assess the efficacy of the IREC system, let’s assume that the heat transfer coefficient is equal to h c = 100 W/(m2K). The heat flux for convective cooling can be expressed as:
cca qhTT =− (3)
Fig. 2. The IREC system for electronic applications during operation (a); a thermal image with the heat source at the front (b) Rys. 2. System IREC do zastosowań elektronicznych w trakcie pracy (a); obraz termiczny ze źródłem ciepła widocznym z przodu (b)
Mariusz Felczak, Marcin Kałuża, Robert Olbrycht, Bogusław Więcek, Dmytro Levchenko
Table 2. Comparison of convective cooling and IREC for varying ambient temperature T a
Tabela 2. Porównanie chłodzenia konwekcyjnego i IREC dla różnej temperatury otoczenia T a
where T and T a are the surface temperature of the heat source and ambient temperature, respectively.
One should bear in mind, that for T = T a no cooling exists, and for T < T a the heat flux turns back and ambient heats up the electronics. Assuming that the heat source active area is S = 25 cm2 More quantitative data is presented in table 2. The efficacy was defined as η = 100 qIREC/qc.
3. Conclusions
The IREC system is efficient and has advantages over conventional forced convection when the ambient temperature and the heat source temperature are close to each other. The efficiency of the IREC system depends on the enthalpy change of dry air during heating. This increase in specific enthalpy 23h∆ is a key parameter of the heat exchanger. It can be significantly increased by both deeper cooling in the DC and by a better heat removal from the heat source via forced convection. However, a compromise must be reached between cooling and heating dry air, as warm air reduces the heat transfer between channels. There are several ways to achieve a higher 23h∆ This issue will be the subject of future research and publications.
References
1. Zhang Z., Wang X., Yan Y., A review of the state-of-the-art in electronic cooling, “e-Prime – Advances in Electrical Engineering, Electronics and Energy”, Vol. 1, 2021, DOI: 10.1016/j.prime.2021.100009.
2. Murshed S.M., Nieto de Castro C.A., A critical review of traditional and emerging techniques and fluids for electronics cooling, “Renewable and Sustainable Energy Reviews”, Vol. 78, 2017, 821–833, DOI: 10.1016/j.rser.2017.04.112.
3. Tanda G., Cooling solutions for an electronic equipment box operating on UAV systems under transient conditions, “International Journal of Thermal Sciences”, Vol. 152, 2020, DOI: 10.1016/j.ijthermalsci.2020.106286.
4. Amosedinakaran S., Kannan R., Kannan S., Ramkumar A., Suresh S., Bhuvanesh A., Performance Analysis for Battery Stability Improvement using Direct Air Cooling Mechanism for Electric Vehicles, “e-Prime - Advances in Electrical Engineering, Electronics and Energy”, Vol. 8, 2024, DOI: 10.1016/j.prime.2024.100585.
5. Pacak A., Sierpowski K., Baran B., Malecha Z., Worek W., Cetin S., Pandelidis D., Impact of air distribution on dew point evaporative cooler thermal performance, “Applied Thermal Engineering”, Vol. 224, 2023, DOI: 10.1016/j.applthermaleng.2023.120137.
6. Chu J., Xu W., Fu Y., Huo H., Experimental research on the cooling performance of a new regenerative dew point indirect evaporative cooler, “Journal of Building Engineering”, Vol. 43, 2021, DOI: 10.1016/j.jobe.2021.102921.
7. Lin J., Wang R., Li C., Wang S., Long J., Chua K.J., Towards a thermodynamically favorable dew point evaporative cooler via optimization, “Energy Conversion and Management”, Vol. 203, 2020, DOI: 10.1016/j.enconman.2019.112224.
8. Sajjad U., Abbas N., Hamid K., Abbas S., Hussain I., Ammar S.M., et al., A review of recent advances in indirect evaporative cooling technology, “International Communications in Heat and Mass Transfer”, Vol. 122, 2021, DOI: 10.1016/j.icheatmasstransfer.2021.105140.
9. Mahmood M.H., Sultan M., Miyazaki T., Koyama S., Maisotsenko V.S., Overview of the Maisotsenko cycle –A way towards dew point evaporative cooling, “Renewable and Sustainable Energy Reviews”, Vol. 66, 2016, 537–555, DOI: 10.1016/j.rser.2016.08.022.
10. Güzelel Y.E., Olmuş U., Büyükalaca O., Simulation of a desiccant air-conditioning system integrated with dew-point indirect evaporative cooler for a school building, “Applied Thermal Engineering”, Vol. 217, 2022, DOI: 10.1016/j.applthermaleng.2022.119233.
11. Pandelidis D., Niemierka E., Pacak A., Jadwiszczak P., Cichoń A., Drąg P., Worek W., Cetin S., Performance study of a novel dew point evaporative cooler in the climate of central Europe using building simulation tools, “Building and Environment”, Vol. 181, 2020, DOI: 10.1016/j.buildenv.2020.107101.
12. Khan I., Khalid W., Ali H.M., Sajid M., Ali Z., Ali M., An experimental investigation on the novel hybrid indirect direct evaporative cooling system, “International Communications in Heat and Mass Transfer”, Vol. 155, 2024, DOI: 10.1016/j.icheatmasstransfer.2024.107503.
13. Romero-Lara M.J., Comino F., Ruiz de Adana M., Experimental assessment of the energy performance of a renewable air-cooling unit based on a dew-point indirect evaporative cooler and a desiccant wheel, “Energy Conversion and Management”, Vol. 310, 2024, DOI: 10.1016/j.enconman.2024.118486.
14. Lv J., Xu H., Xu T., Liu H., Qin J., Study on the performance of a unit dew-point evaporative cooler with fibrous membrane and its application in typical regions, “Case Studies in Thermal Engineering”, Vol. 24, 2024. DOI: 10.1016/j.csite.2021.100881.
15. Lai L., Wang X., Hu E., Choon Ng. K., A vision of dew point evaporative cooling: Opportunities and challenges, “Applied Thermal Engineering”, Vol. 244, 2024. DOI: 10.1016/j.applthermaleng.2024.122683.
Zastosowanie systemu IREC do chłodzenia układów energoelektronicznych w warunkach wysokiej temperatury otoczenia
Streszczenie: W artykule przedstawiono układ chłodzenia oparty na koncepcji pośredniego, regeneracyjnego chłodzenia wyparnego (IREC). Przedstawiono opracowany prototyp układu IREC do chłodzenia systemów elektronicznych. Chłodzenie IRE polega na konwekcji wymuszonej, przy czym powietrze jest znacząco chłodzone przez parowanie. Układ zawiera dwa rodzaje kanałów – suchy i mokry, w których porusza się powietrze schłodzone i wilgotne. Woda jest dostarczana przez porowate membrany w kanałach mokrych. Układ chłodzenia został przetestowany w warunkach podwyższonej temperatury otoczenia na wlocie kanału suchego.
Słowa kluczowe: pośrednie regeneracyjne chłodzenie wyparne, cykl M, termografia w podczerwieni, modelowanie termiczne, chłodzenie punktu rosy, chłodzenie zrównoważone
Mariusz Felczak, PhD Eng.
mariusz.felczak@p.lodz.pl
ORCID: 0000-0003-2360-6091
Mariusz Felczak received the MSc degree in electronic engineering from Lodz University of Technology, Poland, in 2002. Earlier he carried out research for his master thesis on thermal measurements in electronics at the ELIS Department of Ghent University, Belgium. Since 2002 he is working in Lodz University of Technology. He received the PhD degree from the Lodz University of Technology in Poland in 2007. His research interests include modelling of heat and mass exchange in electronics cooling.
Marcin Kałuża, PhD Eng. marcin.kaluza@p.lodz.pl
ORCID: 0000-0003-2990-1702
Marcin Kałuża was born in Lodz, Poland. He received the MSc and PhD degrees in electronics from Lodz University of Technology in 1995 and 2007, respectively. He is an Assistant Professor at Lodz University of Technology. His research interests include thermal management of electronic circuits, temperature measurements and industrial applications of thermography.
Robert Olbrycht, DSc PhD Eng.
robert.olbrycht@p.lodz.pl
ORCID: 0000-0001-9842-2815
He received the DSc degree from Lodz University of Technology in 2025. His research focuses on thermographic methods of optical gas imaging for detecting unwanted gas emissions. He is affiliated with the Institute of Electronics at Lodz University of Technology, where he conducts research on thermal-imaging camera modelling, non-destructive testing, and cultural heritage protection. His work includes the design and development of specialized thermal imaging systems for advanced applications. He is the co-author of numerous scientific publications and books in the fields of thermography and infrared spectrometry. He also teaches professional thermography courses and serves on the Organizing Committee of the Infrared Thermography and Thermometry Conference.
Dmytro Levchenko, PhD Eng.
dmytro.levchenko@p.lodz.pl
ORCID: 0000-0003-0766-4371
He received the PhD degree in mechanical engineering from the Sumy State University, Sumy, Ukraine, in 2012. He currently performs as an Assistant Professor of Ecotechnology Team, Lodz University of Technology, Poland. His activities cover the research and development of modern energy efficient cooling, heating and recovery systems, as well as the improvement and development of evaporative cooling technologies for various technical applications.
Prof. Bogusław Więcek, DSc PhD Eng. boguslaw.wiecek@p.lodz.pl
ORCID: 0000-0002-5003-1687
Prof. Bogusław Więcek is the head of the Department of Electronic Circuits and Thermography at the Institute of Electronics of the Lodz University of Technology. He specializes in computer thermography and modeling of thermal problems in electronic systems. He is a member of the scientific committee of the international Conference on Quantitative Infrared Thermography (QIRT) and chairman of the Conference on Infrared Thermography and Thermometry organized periodically in Poland.
RelGNCPy: Advancing Space Distributed Systems with a High-Fidelity Guidance, Navigation and Control Simulation Toolkit
Paweł Zagórski, Michał Błażejczyk
AGH university of Krakow, Department of Automatics and Robotics, al. Mickiewicza 30, 30-059 Krakow
Abstract: This paper presents RelGNCPy, a comprehensive toolkit designed for the development, verification, and validation of relative Guidance, Navigation, and Control methods in distributed space systems. Based on the versatile and widely supported Python programming language, RelGNCPy facilitates the simulation and testing of satellite GNC systems with an emphasis on practicality and adaptability. The toolkit’s core feature is its integrated orbital motion model, validated against both state-of-the-art commercial software (ANSYS STK) and experimental orbital data. This validation demonstrates the high fidelity of the toolkit, with its model’s root mean square error five orders lower than the error of the two-body model, and propagation errors within acceptable ranges for formation maneuvers. Further, RelGNCPy’s capabilities extend to simulating complex scenarios such as formation reconfiguration and autonomous relative GNC systems. Its network feature allows for the execution of GNC systems on separate platforms, showcasing flexibility in platform choice and programming language. This paper details the toolkit’s design, including its perturbation sources model, and presents validation results against experimental data and commercial software. It also demonstrates the toolkit’s practical application in a networked experiment, emphasizing its potential for future development in closed-loop control and navigation methods for satellite formations.
The concept of replacing a large satellite with a group of smaller coordinated satellites has long attracted industry and academia [3, 25, 31]. A larger and reconfigurable baseline between the instruments allows for higher-quality data acquisition, as well as simultaneous multi-angle observations [10, 11, 38, 43]. Such formations can also use simpler satellite designs, which reduces the cost, complexity, and potentially even the mass to orbit [20]. Redundancy can be partially moved from the subsystem level to the spacecraft level, which further enhances the aforementioned benefits.
However, the formation flight requirement makes designing and testing the Guidance, Navigation, and Control (GNC) mod-
Autor korespondujący:
Paweł Zagórski, pzagor@agh.edu.pl
Artykuł recenzowany nadesłany 25.03.2025 r., przyjęty do druku 14.04.2026 r.
ule more challenging. This system is responsible for controlling the state (typically the position and attitude) of the satellite. The guidance subsystem plans a trajectory that efficiently leads the system to the desired state [35], and navigation provides information about its intermediate state, based on measurements and prior knowledge [24, 29]. Finally, the controller executes the planned trajectory using actuators [34].
One of the factors that complicates the development of formation-flight-capable GNC systems is the need for autonomy [1, 8, 15]. Fast, time-critical decision making requires mitigating constraints such as communication delay, data bandwidth, and limited communication windows. Multiple spacecraft operating in close proximity also pose a risk of collision, which cannot always be efficiently handled by ground operators. Unfortunately, the use of autonomous GNC systems poses increased risks to the mission due to a rapid increase in complexity [6, 25]. Testing such systems also poses further challenges, as it is no longer enough to test a single system in isolation. Those challenges require developing a new breed of Verification and Validation (V&V) modelling tools. They are necessary for validating Model-in-the-Loop (MiL) proof of concepts and initial prototyping, as well as enabling the regression testing of the developed flight software. Furthermore, they can aid in transitioning development to the target hardware platform by enabling Processor in the Loop (PiL) and Hardware in the Loop (HiL) test capa-
Abbreviations
GNC – Guidance, Navigation and Control;
V&V – Verification and Validation;
RMS – Root mean square;
MiL – Model-in-the-loop;
PiL – Processor-in-the-loop;
SiL – Software-in-the-loop;
HiL – Hardware-in-the-loop;
ECI – Earth-centered inertial;
ECEF – Earth-centered Earth-fixed;
ROE – Relative orbital elements;
LVLH – Local-vertical, local-horizontal; GGM03 – GRACE Gravity Model 03;
SRP – Solar radiation pressure;
CW – Clohessy-Wiltshire;
HTTP – Hypertext Transfer Protocol;
PC – Personal computer;
LQR – Linear quadratic regulator;
ODTK – Orbit Determination ToolKit.
bilities. Furthermore, those environments can also be used to investigate reliability and robustness by performing Monte-Carlo simulations, as well as investigating particular orbital scenarios to debug incidents happening during the mission.
Let us imagine a V&V tool tailored for the development and testing of GNC systems capable of formation flight. Such a tool should precisely model the physical world, allowing us to easily plug in our tested GNC algorithms modeled in various software environments. Ideally, it should be written in an open source, well-established programming language for which many physical, mathematical, and visualization libraries are available. This is essential to prototype future GNC solutions using model-based design. Furthermore, it should also have an interface that enables testing algorithms already deployed on a target hardware platform (microcontroller, prototype board, etc.).
The core functionality of such a GNC testing environment is the precise propagation of the orbital motion of the satellites. There are two approaches to propagating the relative motion of the spacecraft to analyze the results in the relative frame of reference. The orbital motion can be propagated in the inertial frame, and the resulting trajectories can be transformed into a relative frame. Alternatively, it is possible to directly propagate the relative motion of satellites with no regard for the absolute position. Each approach offers unique advantages and limitations that have informed the development of our novel simulation tool.
One of the state-of-the-art commercially available tools, ANSYS STK offers a High Precision Orbit Propagator (HPOP)1, which, in combination with GNC algorithms implemented in Python or the MATLAB scripting language, could be a good candidate for researching GNC algorithms. However, it does not support the typical workflow in designing closed-loop control systems, which includes modeling the measurements and actuation errors. There is also no well-established interface for multiple standalone devices, such as flight computers naively running the tested GNC source code.
Functionalities similar to ANSYS STK with regard to GNC systems testing could be implemented in MATLAB/Simulink environment in the form of Aerospace Toolbox. In addition, open-access toolboxes are available on a community exchange
server [28]. MATLAB has good capabilities in supporting Software, Processor, or even Hardware-in-the-Loop testing. It is also possible to model measurement and actuator errors. However, although the Aerospace Toolbox provides a range of models that can be used for orbital propagation and simulating motion disturbances, the user is responsible for putting them together into a coherent model of the orbital motion process. Therefore, after putting them together, the correctness of the results is not guaranteed.
Both STK and MATLAB/Simulink are also relatively costly tools with time-limited licensing. This means that after selecting them as a main V&V tool for a particular formation flight mission, the user is committed to the need to renew the licenses for the duration of the project.
In the following work, we propose a new tool intended to facilitate the development, verification, and testing of the new generation of formation flight GNC systems. It is based on the open-source Python programming language. This allows for easy extendibility, as this language is well-established, and has a vast array of openly available libraries. These provide a range of capabilities, from sophisticated numerical calculation to advanced data visualization. In addition, a wide range of machine learning tools and libraries are made available in this language, which corresponds well to the future direction of research and development in modern GNC systems.
On the other hand, we provide the integrated orbital motion model, which has sufficient fidelity for most GNC-related applications and is validated both against the state-of-the-art STK propagator and experimental data from orbit. We also demonstrate hardware-in-the-loop capability to run the provided plant model on one computer system, while an example GNC code runs on another platform interfaced with it.
The structure of this work is as follows: in section two we present a state-of-the-art of the motion propagation methods. Section 3 describes the design of the toolkit and lists the perturbation sources modeled in the software. In Section 4, we demonstrate validation of the toolkit against experimental orbital ephemerides and compare the toolkit against ANSYS STK commercial software. Additionally, the proof-of-concept hardware-in-the-loop setup of the toolkit is demonstrated. Section five concludes the paper with a high-level summary of the presented research.
2. Materials and Methods
2.1. Satellite motion propagation
There are two main techniques for propagating an Earth-orbiting artificial satellite motion: special perturbation methods and general perturbation methods [39, 41]. The former seeks the solution by numerically integrating the equations of motion. The latter is based on analytical or semi-analytical solutions to these equations.
The motion of a satellite is generally affected by the gravitational attraction of the Earth and the sum of the perturbation forces. In the context of Guidance, Navigation & Control methods, an additional acceleration resulting from thrust stimuli is taken into account. Designing and prototyping a GNC system requires propagating the satellites motion in a simulated orbital environment. There is a wealth of literature on the modeling of orbital environment [26, 32], and propagating satellite’s motion [2, 12, 14, 21, 37].
The Cowell formula is a special perturbation method [41, 42], which propagates the motion of the satellite in the orbit by integrating a system of second-order differential equations. These equations, which describe the position of the satellite in Cartesian coordinates, account for the forces acting on the satellite within the orbital environment. The acceleration of the satellite
is expressed and integrated in the inertial non-rotating reference frame such as the ECI frame.
Encke introduced a semi-analytical method [39], which combines the analytical solution of unperturbed motion, which describes the osculating orbit, and the numerical integration of the perturbed motion, which causes a departure from the osculating orbit. It was proposed to utilize a time regularization in Encke’s formula to evenly distribute the calculation steps in the case of elliptic orbits.
The motion of a satellite can be described by a set of elements that parameterize the orbit shape, orientation, and position of the satellite in this orbit. The first set of elements used in variation-of-parameters was the Classical Orbital Elements (COE), which consists of two parameters describing the shape of the orbit: Eccentricity and Semimajor axis, Euler angles that orient the orbit w. r. to the Earth: Inclination, Longitude of the ascending node, Argument of Perigee and True anomaly, which describes the position of the satellite on the orbital curve at a specific time [41]. The use of Euler angles causes two singularities in this description: when the orbit is circular and when the orbit is inclined by an integer multiple of Pi. Equinoctial Orbital Elements were introduced to remove the singularities in COE [4]. A survey of the different sets of elements used in orbital mechanics can be found in [19]. The Earth-Centered Inertial (ECI) frame is an inertial nonrotating reference frame, centered on the center of mass of the Earth [42]. One of the common ECI frames is the J2000 frame, which is defined by the Earth’s Mean Equator and Mean Equinox at noon Terrestrial Time on the 1st of January 2000. The Earth-centered Earth-Fixed (ECEF) frame is a non-inertial frame that is typically used to describe the position of ground stations and to analyze the coverage of observation satellites. The ECEF frame rotates along with the Earth’s spinning motion.
2.2. Relative motion
In formation flying and relative motion analysis, one spacecraft is designated as the chief satellite (also referred to as the reference or target spacecraft). Its orbit, called the chief orbit, serves as the reference trajectory with respect to which the motion of other spacecraft, termed deputy satellites, is described. The deputy’s motion is therefore expressed relative to the chief satellite’s center of mass and orbital frame.
Fig. 1. Definition of the Hill’s LVLH frame. The frame is constructed on the following axes: The Radial Axis-pointing outwards the Earth’s center, Cross-Track Axis-normal to the orbital plane, Along-Track Axis-completing a right-hand system (in a circular orbit it is along the satellite’s velocity vector). This frame is useful for presenting relative motion of other spacecrafts with respect to the target one Rys. 1. Definicja układu odniesienia Hill’a (LVLH). Jest on wyznaczony przez następujące wersory: radialny, skierowany od geometrycznego środka Ziemi na zewnątrz, poprzeczny do orbity, o kierunku i zwrocie wyznaczonym przez wektor normalny orbity, oraz wzdłużny do orbity, dopełniający prawoskrętną triadę (dla orbit kołowych zgodny z wektorem prędkości satelity). Układ ten jest pomocny przy opisie względnego ruchu innych satelitów w odniesieniu do satelity referencyjnego
The relative motion of satellites can be expressed in a Local-vertical, Local-horizontal (LVLH), which is a frame positioned at the center of mass of the main satellite (i.e., the chief satellite) [18]. The orientation of the LVLH frame is defined by a vector pointing outward to the Earth’s center of mass, a vector normal to the chief orbit (i.e., normal to the orbital plane of the chief satellite), and a vector that completes the right-handed system.
Different conventions for the assignment of the axes are present in the literature and tools, in this paper the following is used: XLVLH – Outward Radial position in Hill’s frame, YLVLH –Along-track position in Hill’s frame, ZLVLH – Cross-track position in Hill’s frame, as presented in Fig. 1.
The relative motion of satellites in Earth’s orbit has been modeled by many authors in the past; however [5, 9, 17, 22, 23, 27, 36], the most attention has been given to the first model: Clohessy-Wiltshire (CW) equations [7]. The CW equations of relative motion are valid under three assumptions:
1. The orbit of the main satellite is circular.
2. The satellites are near the chief satellite.
3. No disturbances are acting on the satellites.
Although the assumptions limit their applicability, the CW equations are used for the analysis of stable relative orbits and the design of GNC algorithms. More recent models that allow for eccentric orbits and account for the main perturbation, namely the J 2 effect, have been proposed. Reference [16] offers a detailed review of the relative motion models.
Researchers have also proposed an adaptation of the COE concept to relative motion. Relative orbital elements (ROE) are attractive due to the geometric meaning of ROE and their clear relationship to the shape of relative orbits [27].
The choice of the propagation method, as well as the choice of perturbation models, is based on a trade-off between the fidelity and the computation time. The RelGNCPy toolkit was developed to simulate the relative motion of satellites with high fidelity and without a constraint regarding the shape of the reference orbit, which dictated the choice of inertial propagation over relative propagation. The toolkit will be used for relatively short simulations that last for several minutes up to 24 hours. To achieve the expected fidelity in this timescale, the toolkit incorporates models of Earth gravity harmonics, Moon and Sun gravity fields, atmospheric drag, solar radiation pressure, and both impulsive and continuous thrust forces.
Fig. 2. Outline of the data flow in RelGNCPy toolkit. The toolkit consists of the Propagator configuration and Formation configuration including Satellite configuration, Propagation loop, and Reporting features. The actions in blue boxes are executed with a user defined propagation frequency, whereas the green box stands for the GNC methods, which can be executed on separate platforms as presented in Fig. 3
Rys. 2. Diagram przepływu danych w narzędziu RelGNCPy. Składa się z konfiguratora propagacji, konfiguratora formacji satelitarnej, pętli propagacji oraz generatora raportów. Akcje w niebieskich polach są wykonywane z konfigurowalną przez użytkownika częstotliwością. Algorytmy GNC (zielone pole) mogą być wykonywane na odrębnych platformach dla każdego symulowanego satelity – Rys. 3
The control and navigation algorithms are executed with a user-specified sampling period. RelGNCPy provides propagation routines and enables the user to implement custom solvers. The toolkit propagates the motion in the ECI frame, but provides the GNC modules with the state of the formation in the LVLH frame.
However, the toolkit provides the GNC algorithms with the modeled measurements (Fig. 2). Currently, the user can model sensors within the core computation server, or on the platform, which executes the GNC algorithms.
2.3. Equations of motion
The basic formula for propagating the absolute orbit of the satellite is the Keplerian two-body propagation, with acceleration a2B, from (1), where μ is the gravitational coefficient of the Earth and ECIr is the position of the satellite in ECI. This propagator is realized with the second order differential equation for the satellite acceleration in an inertial frame.
of the satellite and a drag coefficient cd, and inversely proportional to the mass of the satellite, as presented in equation (3), where m is the mass of the satellite, and ρ denotes the local atmospheric mass density at the satellite position. Please note that velocity v rel is the velocity of the satellite relative to the atmosphere of the Earth, which in this application is assumed to rotate with the same angular velocity as the Earth and to be invariant with altitude. A more realistic approach is to model the motion of the atmosphere relative to Earth; however, this simplification is justified because a more realistic model would not change the direction of the drag, but only scale its magnitude, therefore not changing the relative motion significantly.
When using this propagator, there are two sources of inaccuracy of the satellite’s position and velocity: numerical errors and systematic errors. The numerical errors come from the finite representation of real numbers in the computing unit processor, discretization of the time domain, and truncation errors. Systematic errors, resulting from the environmental forces acting on satellites, were modeled and are described in the following section.
2.4. Perturbation forces
The gravitational field of Earth is approximated by Legendre polynomials, which decompose its potential into zonal, tesseral, and sectoral harmonics. The J 2 element has the greatest influence on the motion of the satellite and accounts for 400 times the acceleration than all remaining elements combined [30]. The acceleration due to the J 2 –2 aJ is expressed in the ECI frame in Equation (2), where J 2 is the Earth oblateness coefficient, ECEFr is the satellite’s position in ECEF, and REarth is the Earth radius.
The gravitational fields of the Moon and Sun are modeled using Newton’s law of attraction. Calculating the resulting accelerations a Moon and a Sun due to these forces requires knowledge of the ephemerides of these celestial bodies, according to equation (4). Obtaining them was made possible by NASA JPL [33].
In equation (4), Moonµ and Sunµ denote the gravitational parameters of the Moon and the Sun, respectively. The vector sat/Moonr represents the position vector of the satellite with respect to the Moon, while Moon/Earthr denotes the position vector of the Moon with respect to the center of the Earth. Similarly, sat/Sunr is the position vector of the satellite with respect to the Sun, and Sun/Earthr is the position vector of the Sun with respect to the Earth’s center.
The solar radiation pressure (SRP) is the effect of the absorption of momentum transferred by light particles. The amount of absorbed momentum depends on the reflectivity of the satellite surface c R , which can be determined for each of the satellite’s surfaces separately: shielding, solar panels, etc. in laboratories before the launch, and the cross area in the direction of the Sun Asrp. In this work, psrp denotes the solar radiation pressure at 1 AU (i.e., the solar irradiance divided by the speed of light in vacuum), rather than the solar constant itself. The acceleration due to SRP calculated with equation (5) is proportional to the satellite cross-area in the plane normal to the Sun vector and to the solar radiation pressure. In equation (5), sat/Sunr denotes the position vector of the satellite with respect to the Sun.
The elements of higher order were modeled using the GRACE Gravity Model 03 (GGM03) [40]. The model of the Earth’s gravity potential field using Legendre polynomials, which is used to model acceleration due to higher harmonics a Jk,n , can be found in [41].
The atmospheric drag is the effect of interactions between the satellite and the remaining Earth’s atmosphere. This force is highly dependent on the density of the atmosphere, which is strongly dependent on altitude, temperature, and solar activity. Thus, modeling the drag includes modeling the Earth’s atmosphere for Low Earth Orbit altitudes. The atmosphere acts on the satellite in the counter direction to its motion, and the resulting acceleration is proportional to the cross area A drag
The motion of the satellite is propagated with the Cowell formula presented in equation (6)
In equation (6), r ECI and v ECI denote the satellite position and velocity vectors expressed in the Earth-Centered Inertial (ECI) frame. The term a2B represents the two-body central gravitational acceleration due to the Earth, a Jk,n denotes the non-spherical Earth gravity perturbation (e.g., zonal harmonics), a drag the atmospheric drag acceleration, a Moon and a Sun the third-body gravitational accelerations, and a srn the solar radiation pressure acceleration.
The GNC systems may require sensory data in the inertial reference frame from Inertial Measurement Units, and range/ rate measurements expressed in the body frame. The LVLH frame is useful when GNC functions are based on models of relative motion such as the CW equations. Therefore, the transformation between these frames has been implemented in the RelGNCPy toolkit. Sensor and actuator models can be included in the toolkit. In addition, the toolkit propagates the relative motion of satellites on the basis of the CW equations.
2.5. Numerical implementation in RelGNCPy
The numerical propagation of satellite motion in the RelGNCPy toolkit is performed using a Runge-Kutta-Fehlberg (RKF45) solver by default [13]. Alternative numerical solvers are also available within the framework. The selection of a solver represents a trade-off between computational complexity and propagation accuracy, depending on the mission scenario and required fidelity.
2.6. Running the simulations on distributed hardware platforms
The toolkit supports MiL, SiL, HiL, and PiL experiments. The plant model includes environmental interactions and motion propagation. It is executed on the server, whereas the GNC functions are executed in separate threads, on separate PCs, or any other platform that supports HTTP communication. Thanks to that, the GNC algorithms can be ran on their target environments to be fully tested. Figure 3 shows a diagram of a networked set-up of the toolkit.
The RelGNCPy toolbox can transmit the propagated state of satellites across a local network and receive control signals calculated by several external nodes running the GNC algorithms. Those can be hosted on any platform that supports HTTP communication, without a constraint on the utilized programming
Fig. 3. Network setup of the RelGNCPy with N platforms connected via the local network. The main node runs a plant model, while multiple connected ones can run GNC algorithms for each of the satellites in formation. Each platform can be implemented as a separate thread on the RelGNCPy computation unit, on a virtual machine, on a separate laptop, or on any board which supports HTTP connection. The RelGNCPy provides the platforms with the satellites’ states, and can simulate the Inter-Satellite Communication links Rys. 3. Przykład użycia RelGNCPy z wykorzystaniem N platform połączonych w sieć lokalną. Główny węzeł symuluje model procesu, podczas gdy węzły podrzędne wykonują pętle GNC dla poszczególnych satelitów w formacji. Każdy z tych wątków może być zaimplementowany zarówno na głównym komputerze, lub np. płytce komputera pokładowego o ile wspiera ona interfejs HTTP. Biblioteka RelGNCPy przesyła tym platformom stan poszczególnych satelitów, oraz może symulować przepływ informacji między nimi
language. Sensors and actuators can be implemented either in the plant model or on the platform running the control system.
To demonstrate this feature, we implemented a basic GNC module with LQR controller. It was written in Python and ran on a Windows PC connected to the RelGNCPy sockets via the local network.
3. Results and discussion
The experimental measurements for the force models validation were collected by the satellite as depicted in Figure 4, over 24 hours in November 2020. The satellite propulsion system did not apply thrust during this period, which would complicate the analysis. The mean orbital elements of the satellite are listed in Table 1.
Table 1. Mean orbital elements of the reference satellite based on the closest available TLEs (two days prior to the measurements acquisition). The satellite is on Sun-synchronous Low Earth Orbit, relatively close to being circular (source: NORAD database)
Tabela 1. Średnie parametry orbitalne referencyjnego satelity na podstawie najbliższego dostępnego pakietu TLE (zaktualizowanego dwa dni przed dokonaniem pomiarów na orbicie). Satelita znajduje się na niemal kołowej, niskiej orbicie ziemskiej (LEO) synchronicznej do Słońca (źródło: baza danych NORAD)
GNSS position and velocity measurements were filtered with the ODTK tool. The results contained filtered position, velocity, and acceleration of the satellite, sampled with a time step of one second. Comparing the RelGNCPy propagation results with these reference ephemerides allowed us to validate the perturbation models.
3.1. Acceleration modeling errors
To evaluate each perturbation model separately, the acceleration was calculated for the reference satellite in RelGNCPy, and the contribution of each force was analyzed separately. First, the magnitudes of each contribution were calculated and presented in Table 2.
Table 2. The impact of particular acceleration sources on the reference satellite simulated with RelGNCPy models. The values are Mean values for the period for which the experimental data was available. Note that acceleration due to the Earth gravity was split into three model complexity ranges
Tabela 2. Wpływ poszczególnych źródeł składowych przyspieszenia na referencyjnego satelitę symulowanego z wykorzystaniem modeli zaimplementowanych w RelGNCPy. Przedstawione wartości to średnie dla całego okresu, dla którego dostępne były dane. Przyspieszenia wywołane przez siłę grawitacji pochodzącą od Ziemi zostały rozdzielone na trzy składowe reprezentujące poziom złożoności zastosowanego modelu
Model Acceleration Magnitude [m/s2]
Two body 8.24
Harmonics from J2 to J6,6 0.015
Harmonics from J7,7 to J100,100 5.37e-05 Moon gravity 8.26e-07
The strongest force acting on the satellite is Earth’s gravity. Its contribution towards the total spacecraft acceleration is seven orders higher than the second strongest interaction, which is the lunar gravity. In Table 2, the gravitational potential field of the Earth was broken down into three contributions: the point mass, or two body acceleration, the J 2 to J 6,6 harmonics and the higher-order harmonics. Even though much lower than the two-body acceleration, the acceleration due to the third contribution is still two orders greater than the lunar gravity field. The two three-body contributions from the gravitational interaction with the Moon and the Sun are of the same order, with the lunar contribution over twice as high as the solar one. The lowest two contributions: atmospheric drag and solar radiation pressure are eight degrees lower than the Earth’s gravitational interaction, and one order lower than the third-body contributions. Although solar radiation pressure was expected to influence the satellite motion less than atmospheric drag, the model returned a higher acceleration for this contribution. The reason for this is the shape and nominal nadir attitude of the reference satellite, where the area affected by the solar wind is several times greater than the area interacting with atmospheric particles, as shown in Figure 4.
To quantify the impacts of environmental perturbations, we compared the RelGNCPy models with reference accelerations obtained from ODTK-filtered orbital data gathered with the satellite. Table 3 offers the comparison, listing the magnitude error, which is the difference between the reference lengths and the modelled acceleration vectors. The table also lists the errors of the acceleration direction as the angle between the reference and modeled acceleration vectors.
Fig. 4. Render of the reference satellite structure. The satellite ±X axis is typically aligned with direction of travel, so that the face area subjected to the atmospheric drag is minimized. The +Z axis is pointed towards the Sun to optimize the solar panel energy output, which coincidentally also increases the radiation pressure effect Rys. 4. Poglądowa reprezentacja kształtu satelity. Jego oś ±X jest zazwyczaj skierowana w kierunku ruchu, by zminimalizować tarcie o śladową atmosferę. Oś +Z jest skierowana w kierunku słońca, by zmaksymalizować ilość energii produkowaną przez panele słoneczne. Takie ustawienie maksymalizuje też ciśnienie promieniowania słonecznego
Table 3 presents the results of eight configurations of the environmental models. The first one includes all of the models described in the previous section. The second configuration models the central gravity of the Earth, while the third and fourth configurations also include the J 2 perturbation and spherical harmonics up to the J 100,100 element, respectively. In the remaining four configurations, one of the remaining models was switched off: the lunar gravity, the solar gravity, solar radiation pressure, and atmospheric drag, respectively. The comparison between the first two configurations shows what level of fidelity can be expected from the RelGNCPy, compared to the Keplerian twobody model. The introduction of spherical harmonics had the greatest impact on the precision of the acceleration calculation, as expected, given the results presented in Table 2. The results justify using the full perturbation model, as it offers an improvement compared to the last four configurations in Table 3.
3.2. Propagation errors
To validate the complete RelGNCPy propagator (configuration 1 from Table 3), the orbital data were compared with the propagated satellite motion. The initial position and velocity were imported to RelGNCPy and propagated for the 24-hour period. The propagation errors were transformed to the LVLH frame, and its time evolution is presented in Figure 5.
The drift in the In-track direction visible in Figure 5 may be caused by multiple factors. The effect of atmospheric drag is modeled with the assumption of a constant cross-area, which may vary during nominal operations (making observations or down-linking payload data requires changing the attitude). The increase of the cross-area increases the force of the interaction, which is oriented in the anti-velocity direction, and causes a drift. Figure 8 shows the angular change in the attitude of the satellite during 24 hours. Jumps in angular rate are associated with the execution of attitude maneuvers. However, the drag is highly dependent on the atmosphere density, which was modeled using a simple exponential relation. If the actual density was greater, the force of the drag would be underestimated, which again would lead to an anti-velocity drift. So far, the ODTK data were considered ground truth in the analysis; however, the ODTK-filtered ephemeris is burdened with a 3-meter RMS error. Although the noise in the reference data is relatively small compared to the expected errors of the RelGNCPy models, the error of the initial state of the satellite can have a significant impact on the long-term propagation. The cross-track error, which reached 10 meters over the 24 hours, can be attributed to the initial state error and the unmodeled perturbations, such as solid Earth tides and higher-order elements of the gravitational potential field, as well as the numerical integration errors. For
Table 3. Acceleration modeling errors against the ODTK solution for different RelGNCPy model configurations
Tabela 3. Błędy modelowania przyspieszenia wyznaczone względem oprogramowania ODTK dla różnych konfiguracji RelGNCPy
Fig. 5. RelGNCPy orbit propagation error calculated against the experimental reference ephemerides for the reference satellite. Errors are presented as components in Hill frame (top), and total magnitude (bottom). The periodic variations are consistent with the orbital period Rys. 5. Błąd propagacji orbity obliczony za pomocą biblioteki RelGNCPy, wyznaczony względem zmierzonej pozycji satelity referencyjnego. Błędy są przedstawione jako komponenty w układzie odniesienia Hill’a (górny panel) oraz błąd całkowity (dolny panel). Okresowe zmiany błędu są spójne z długością okresu obiegu satelity po orbicie
example, an initial error in the cross-track velocity of 1 mm/s translates into a maximum error of 2.5 meters in the cross-track position, according to the Clohessy-Wiltshire model of relative motion. Estimating the contribution of these three sources to the overall propagation error is a natural continuation of this analysis and is the future direction of our research.
The propagation errors for four configurations of the perturbation models are listed in Table 4. In the second column, the errors of the full model including harmonics up to J 100,100 order, atmospheric drag, Moon and Sun gravity interactions, and solar radiation pressure are listed. The third column lists the errors of a two-body gravity configuration. The next column lists the errors for a propagator that includes the J 2 perturbation, and the last column lists the errors of a propagator, which account for the J 2,2 order coefficients. For the duration of 1, 3, 10, and 15 orbital periods, the full model error is respectively 4.1%, 6.78%, 7.52%, and 12.93% of the error in the fourth configuration. The motion propagated with RelGNCPy is much more precise than the reduced-fidelity propagators included in Table 4. Since the relative motion models are derived from reduced-fidelity models, such as Keplerian motion with the J 2 effect, a higher fidelity of the motion propagation can be expected from the RelGNCPy compared to the relative motion models.
A proof-of-concept task of the GNC functions is to synchronize satellites in the cross-track direction. The control law in this case was to execute impulses in the opposite direction to the cross-track velocity, at times when the leader crosses the target’s orbital plane. To account for the limitations of the thruster performance, it was assumed that it can produce a change in velocity of up to 0.3 m/s with each impulsive maneuver. The target satellite was equipped with virtual sensors that provided its GNC subsystem with noisy relative position and velocity information. The noise was assumed to be Gaussian with a zero mean value and a standard deviation of 5 m for the relative position and 0.1 m/s for the relative velocity. The GNC system operated with 0.1 Hz frequency. The trajectory presented in Fig. 6 shows how the relative orbital plane aligned with the reference orbital plane and compares the RelGNCPy propagation with STK Astrogator2
The synchronization maneuvers calculated by the toolkit successfully synchronized the relative motion with 10 impulses, executed every half orbit. The maneuvers simulated in RelGNCPy compare well with the commercial software simulator. The difference between the simulated velocities in the cross-track direction is presented in Fig. 6. The highest error amounted to less than 3e-03 m/s, which was three orders lower than the actual velocity.
3.4. Networking utility
The network capability was demonstrated with a simple scenario in which two satellites were simulated. The leader spacecraft remained uncontrolled, while the follower had the goal of achieving the leader’s position and velocity. In other words, the control objective was to achieve zero positions and velocities in the leader’s LVLH frame. The follower’s GNC system was executed on a separate platform. The control signal was calculated onboard this platform by an LQR controller whose gain was calculated in MATLAB based on the Clohessy-Wiltshire model of relative motion. The control signal was then sent through a local network to RelGNCPy, which was executed on a separate platform, where the motion was propagated, including the maneuvers. The control was performed by hypothetical low-thrust propulsion with continuous acceleration limited in the toolkit to 0.001 m/s2 Figure 7 shows the control errors, as well as the control signals. Although the control objective has been achieved in less than one orbit, the LQR controller does not achieve the desired state optimally, since it does not address the thrust limitations modeled in the toolkit. The control signal, presented in the bottom right panel of Fig. 7 requires the thrust to generate an acceleration of up to 0.5 m/s2, which is technically not possible with contemporary satellite propulsion systems. The bottom left panel presents the actual thrust generated by the modeled actuator. Although this experiment consisted only of two spacecraft, the toolbox allows for multiple GNC nodes. Each of them
Table 4. Greatest position error in the propagated trajectory over periods of 1, 3, 10, and 15 orbits, for four configurations of the perturbation models Tabela 4. Największy błąd pozycji propagowanej trajektorii w przedziale czasu równym 1, 3, 10 i 15 orbitom, dla czterech konfiguracji dokładności wykorzystanych modeli
Duration [orbits]Full model error [m]Two-Body [m] Two-Body+
Fig. 6. Results of the experiment of cross track synchronization of two satellites flying in formation. Maneuvers were planned with the RelGNCPy toolbox and later tested using STK Astrogator. Successful cross track synchronization was achieved. (a) Comparison of the planned (RelGNCPy) and reference (Astrogator) relative position of spacecraft. (b) Comparison of the cross track relative velocity planned by RelGNCPy (blue line) with the reference from Astrogator (blue markers every 20th sample for clarity). The difference between them is shown as orange line Rys. 6. Rezultaty eksperymentu polegającego na synchronizacji w kierunku poprzecznym do orbity dwóch satelitów lecących w formacji. Manewry zostały zaplanowane za pomocą RelGNCPy, po czym zasymulowano ich działanie za pomocą oprogramowania referencyjnego (Astrogator). Osiągnięto skuteczną synchronizację. (a) Porównanie planowanej (RelGNCPy) i referencyjnej (Astrogator) pozycji satelity. (b) Porównanie prędkości satelity w kierunku poprzecznym do płaszczyzny orbity (linia niebieska – RelGNCPy i niebieskie markery dla co 20. próbki – Astrogator). Różnica między nimi została zaznaczona linią pomarańczową
Fig. 7. Top-left: relative position between the leader and the follower. Top-right: relative velocity between the leader and the follower. Bottom-left: the executed thrust vector. Bottom-right: LQR control signal. Blue: In-Track direction. Orange: Radial direction. Yellow: Cross-track direction
Rys. 7. Lewy górny panel: względna pozycja między satelitą liderem i satelitą podążającym. Prawy dolny panel: względna prędkość między liderem i satelitą podążającym. Dolny lewy panel: wykorzystana sterująca siła ciągu. Dolny prawy panel: sygnał sterujący regulatora LQR. Na niebiesko zaznaczono kierunek wzdłuż kierunku orbity, na pomarańczowo w kierunku radialnym, a na żółto w kierunku poprzecznym
can make autonomous decisions and can exchange information between themselves. Both hardware and software platforms can be mixed. This is a powerful feature of RelGNCPy, when compared to the other solutions.
4. Conclusions
(a) (b) The propagation error was approximated in Section 3.2. After one orbital period, the propagation error has not exceeded 14 meters. After three orbital periods, the error rose to less than 50 meters, and after ten orbits it amounted to 174 meters. The propagation error after 15 orbits did not exceed 500 meters. Including harmonic models of order higher than J 2,2 , lunar and solar gravity, atmospheric drag, and solar radiation pressure resulted in a one-order-of-magnitude reduction of the propagation errors. By comparing the RelGNCPy error, with the error of reduced fidelity propagators, from which relative motion models are derived, the notion of achieving much higher accuracy than the relative motion models was indirectly proved. The accuracy of the propagation in the context of formation manoeuvres, such as formation reconfiguration, which typically does not exceed three orbital periods, at the level of tens of meters is satisfactory for our purposes.
A toolkit for prototyping and V&V of relative Guidance, Navigation, and Control systems for distributed space systems was presented. This paper describes the design of the toolkit, shows the high fidelity of the toolkit compared to experimental data and against state-of-the-art commercial software, and demonstrates the networking capabilities of the toolkit. The accuracy of the modeled perturbation forces was validated against the real orbital ephemerides collected by the reference satellite. The RMS error of the modeled acceleration is five orders lower than the error of the two-body model.
In Section 3.3 an experiment demonstrating the capability of simulating maneuvers, whose goal was synchronizing the
relative motion of two satellites in the Cross-Track direction, was presented. The results of this experiment were verified by comparison with the STK Astrogator propagated motion. The greatest difference between the Cross-Track velocity propagated by our toolkit and Astrogator was 2.5e-3 m/s, which was 40 times lower than the standard deviation of the modeled error of velocity knowledge.
The network capability was demonstrated with an experiment in Section 3.4, where a basic control system of one satellite was executed on a separate platform. In this experiment, the motion of two satellites was simulated: the leader and the follower spacecraft. The objective of the follower GNC system was to simply achieve the position and velocity of the leader spacecraft. The capability of running the GNC systems for each satellite on a separate platform, with flexibility in the choice of both the platform and the programming language, is a big advantage of the RelGNCPy toolkit compared to other available solutions.
In the future, the toolkit is intended to be used for the development of closed-loop relative control and navigation methods, and a distributed autonomous relative GNC system. A model of rotational dynamics was implemented in the toolkit; however, disturbing torques have not yet been modeled. The propagation error presented in Section 3.2 will be further analyzed. The drift in the In-Track direction suggests that the error comes from an underestimated atmospheric drag force, which could be a result of an underestimated atmospheric density, or changing attitude of the satellite during the experiment.
Funding
This research was made possible by funding from the ’Excellence Initiative – Research University’ program, under action D6: ’Funding international internships for young employees and doctoral students’, application number 6961.
Acknowledgements
Authors would like to express their gratitude to the satellite operator for providing the orbital data free of charge, which was instrumental in validating the orbital propagator. During the preparation of this work, the authors used ChatGPT 4 to refine the readability and clarity of specific sections of this text. After using this tool, the authors reviewed and edited the content as needed and assume full responsibility for the content of the publication.
2. Atallah A.M., Woollands R.M., Elgohary T.A., Junkins J.L., Accuracy and efficiency comparison of six numerical integrators for propagating perturbed orbits, “Journal of Astronautical Sciences”, Vol. 67, No. 2, 2020, 511–538, DOI: 10.1007/s40295-019-00167-2.
3. Bandyopadhyay S., Subramanian G.P., Foust R., Morgan D., Chung S.-J., Hadaegh F., A Review of Impending Small Satellite Formation Flying Missions, 2015, DOI: 10.2514/6.2015-1623.
4. Cefola P.J., Equinoctial orbit elements – Application to artificial satellite orbits, 1972, DOI: 10.2514/6.1972-937.
5. Chavez F.R., Lovell T.A., Relative-Orbit Element Estimation for Satellite Navigation and Guidance, [In:] AIAA/ AAS Astrodynamics Specialist Conference and Exhibit, 2004, DOI: 10.2514/6.2004-5214.
6. Chesterman S., Artificial Intelligence and the Problem of Autonomy, “Notre Dame Journal on Emerging Technologies”, Vol. 1, No. 2, 2020, 210–250.
7. Clohessy W.H., Wiltshire R.S., Terminal guidance system for satellite rendezvous, “Journal of Aerospace Science”, Vol. 27, No. 9, 1960, 653–658, DOI: 10.2514/8.8704.
8. D’Amico S., Autonomous Formation Flying in Low Earth Orbit, PhD thesis, TU Delft, 2010, [https://elib.dlr.de/63481/].
9. De Bruijn F., Gill E., How J., Comparative analysis of Cartesian and curvilinear Clohessy-Wiltshire equations, “Journal of Aerospace Engineering, Sciences and Applications”, Vol. 3, No. 2, 2011, DOI: 10.7446/jaesa.
10. D’Errico M., Distributed Space Missions for Earth System Monitoring, Springer, 2013, DOI: 10.1007/978-1-4614-4541-8.
11. English R.A., Gierull C.H., Foundations for a multistatic synthetic aperture radar (SAR) imaging capability – Development of a C-Band prototype receiver and processor, 2021, [https://cradpdf.drdc-rddc.gc.ca/PDFS/unc355/p812744_ A1b.pdf].
12. Farahmand M., Orbital propagators for horizon simulation framework, MSc thesis, California Polytechnic State University, 2009.
13. Fehlberg E., Marshall G.C., Low-order classical Runge-Kutta formulas with stepsize control and their application to some heat transfer problems, 1969, [https://api.semanticscholar.org/CorpusID:117960134].
15. Gill E., D’Amico S., Montenbruck O., Autonomous Formation Flying for the PRISMA Mission, “Journal of Spacecraft and Rockets”, Vol. 44, No. 3, 2007, 671–681, DOI: 10.2514/1.23015.
16. Hang Y., Xu G., Wang D., Poh E.K., Comparison study of relative dynamic models for satellite formation flying, [In:] 2nd International Symposium on Systems and Control in Aerospace and Astronautics, 2008, DOI: 10.1109/ISSCAA.2008.4776195.
17. Healy L.M., Henshaw C.G., Trajectory Guidance Using Periodic Relative Orbital Motion, “Journal of Guidance, Control, and Dynamics”, Vol. 38, No. 9, 2015, 1714–1724, DOI: 10.2514/1.G000945.
18. Hill G.W., Researches in the Lunar Theory, “American Journal of Mathematics”, Vol. 1, No. 1, 1878, 5–26, [http://www.jstor.org/stable/2369430].
19. Hintz G.R., Survey of Orbit Element Sets, “Journal of Guidance, Control, and Dynamics”, Vol. 31, No. 3, 2008, 785–790, DOI: 10.2514/1.32237.
20. Hu M., Zeng G., Yao H., Coordination Control of Distributed Spacecraft System, [In:] Ghadawala R., editor, Advances in Spacecraft Systems and Orbit Determination, chapter 6, IntechOpen, Rijeka, 2012, DOI: 10.5772/36133.
21. Ro cha A., Numerical Methods and Tolerance Analysis for Orbit Propagation, PhD thesis, San José State University, 2018.
22. Ichikawa A., Ichimura Y., Optimal Impulsive Relative Orbit Transfer Along a Circular Orbit, “Journal of Guidance, Control, and Dynamics”, Vol. 31, No. 4, 2008, 1014–1027, DOI: 10.2514/1.32820.
23. Izzo D., Sabatini M., Valente C., A new linear model describing formation flying dynamics under J2 effects, Proceedings of the 17th AIDAA Congress, 2003, 493–500.
24. Kelbel D., Lee T., Long A., Carpenter J., Gramling C., Evaluation of relative navigation algorithms for formation-flying satellites, 2001, 99–113.
25. Lagona E., Hilton S., Afful A., Gardi A., Sabatini R., Autonomous Trajectory Optimisation for Intelligent Satellite Systems and Space Traffic Management, “Acta Astronautica”, Vol. 194, 2022, 185–201, DOI: 10.1016/j.actaastro.2022.01.027.
26. List M., Bremer S., Rievers B., Selig H., Modelling of Solar Radiation Pressure Effects: Parameter Analysis for the MICROSCOPE Mission, “International Journal of Aerospace Engineering”, 2015, DOI: 10.1155/2015/928206.
27. Lovell T.A., Tragesser S.C., Guidance for Relative Motion of Low Earth Orbit Spacecraft Based on Relative Orbit Elements, [In:] AIAA/AAS Astrodynamics Specialist Conference and Exhibit, Vol. 2, 2004, 644–658, DOI: 10.2514/6.2004-4988.
28. Mahooti M., High precision orbit propagator, MATLAB Central File Exchange, 2022. [https://www.mathworks.com/matlabcentral/fileexchange/55167-high-precision-orbit-propagator].
29. Moafipoor S., Bock L., Fayman J.A., Honcik D., Fundamentals of autonomous relative navigation and its application to aerial refueling, [In:] AUVSI Unmanned Systems, 2014, 1152–1164.
30. Pak D.C., Linearized equations for J2 perturbed motion relative to an elliptical orbit, MSc thesis, San Jose State University, 2005, DOI: 10.31979/etd.67m8-bsmg.
31. Park H.-E., Park S.-Y., Choi K.-H., Satellite formation reconfiguration and station-keeping using state-dependent Riccati equation technique, “Aerospace Science and Technology”, Vol. 15, No. 6, 2011, 440–452, DOI: 10.1016/j.ast.2010.09.007.
32. Prieto D.M., Graziano B.P., Roberts P.C.E., Spacecraft drag modelling, “Progress in Aerospace Sciences”, Vol. 64, 2014, 56–65, DOI: 10.1016/j.paerosci.2013.09.001.
33. Rhodes B., van Kerkwijk M., Davies J., Eichhorn H., Rodríguez J., JPLephem: Jet Propulsion Lab ephemerides package, [https://ui.adsabs.harvard.edu/abs/2019ascl.soft08017R/ abstract].
34. Scharf D.P., Hadaegh F.Y., Ploen S.R., A survey of spacecraft formation flying guidance and control Part II: control, [In:] Proceedings of the 2004 American Control Conference, Vol. 4, 2004, 2976–2985, DOI: 10.23919/ACC.2004.1384365.
35. Scharf D.P., Hadaegh F.Y., Ploen S.R., A survey of spacecraft formation flying guidance and control (part 1): guidance, [In:] Proceedings of the 2003 American Control Conference, Vol. 2, 2003, 1733–1739, DOI: 10.1109/ACC.2003.1239845.
36. Schweighart S.A., Sedwick R.J., High-Fidelity Linearized J2 Model for Satellite Formation Flight, “Journal of Guidance, Control, and Dynamics”, Vol. 25, No. 6, 2002, 1073–1080, DOI: 10.2514/2.4986.
37. Sellamuthu H., Sharma R.K., Hybrid Orbit Propagator for Small Spacecraft Using Kustaanheimo–Stiefel Elements, “Journal of Spacecraft and Rockets”, Vol. 55, No. 5, 2018, DOI: 10.2514/1.A34076.
38. Servidia P., Espana M., On Autonomous Reconfiguration of SAR Satellite Formation Flight With Continuous Control, “IEEE Transactions on Aerospace Electronic Systems”, Vol. 57, No. 6, 2021, 3861–3873, DOI: 10.1109/TAES.2021.3082707.
39. Shuster S.P., A Survey and Performance Analysis of Orbit Propagators for LEO, GEO, and Highly Elliptical Orbits, MSc thesis, Utah State University, 2017, DOI: 10.26076/f3c0-4670.
40. Tapley B., Ries J., Bettadpur S., Chambers D., Cheng M., Condi F., Poole S., The GGM03 Mean Earth Gravity Model from GRACE, American Geophysical Union, Fall Meeting, 2007.
41. Vallado D.A., McClain W.D., Fundamentals of Astrodynamics and Applications, Microcosm Press, 4th edition, 2013.
42. Walter U., Astronautics: The Physics of Space Flight, Springer, 3rd edition, 2018.
43. Xiao P., Liu B., Guo W., ConGaLSAR: A Constellation of Geostationary and Low Earth Orbit Synthetic Aperture Radar, “IEEE Geoscience and Remote Sensing Letters”, Vol. 17, No. 12, 2020, 2085–2089, DOI: 10.1109/LGRS.2019.2962574.
RELGNCPY:
rozwój
pakietu symulacyjnego wysokiej dokładności dla systemów naprowadzania, nawigacji i sterowania w rozproszonych
systemach kosmicznych
Streszczenie: W artykule przedstawiono RelGNCPy, kompleksowy pakiet narzędziowy przeznaczony do opracowywania, weryfikacji i walidacji (V&V) metod względnego naprowadzania, nawigacji i sterowania (GNC) w rozproszonych systemach kosmicznych. Oparty na wszechstronnym i szeroko wspieranym języku programowania Python, RelGNCPy ułatwia symulację i testowanie satelitarnych systemów GNC, ze szczególnym naciskiem na praktyczność i elastyczność. Kluczową cechą pakietu jest zintegrowany model ruchu orbitalnego, zwalidowany zarówno względem zaawansowanego komercyjnego oprogramowania (ANSYS STK), jak i eksperymentalnych danych orbitalnych. Walidacja ta potwierdza wysoką dokładność pakietu, przy czym błąd średniokwadratowy (RMS) modelu jest o pięć rzędów wielkości niższy niż błąd modelu dwóch ciał, a błędy propagacji mieszczą się w akceptowalnych zakresach dla manewrów formacyjnych. Ponadto możliwości RelGNCPy obejmują symulację złożonych scenariuszy, takich jak rekonfiguracja formacji oraz autonomiczne względne systemy GNC. Funkcjonalność sieciowa umożliwia uruchamianie systemów GNC na odrębnych platformach, pokazując elastyczność zarówno w wyborze platformy, jak i języka programowania. W artykule szczegółowo opisano konstrukcję pakietu, w tym model źródeł zakłóceń, oraz przedstawiono wyniki walidacji względem danych eksperymentalnych i komercyjnego oprogramowania. Pokazano również praktyczne zastosowanie pakietu w eksperymencie sieciowym, podkreślając jego potencjał dla przyszłego rozwoju metod sterowania w pętli zamkniętej i metod nawigacyjnych dla formacji satelitów.
Słowa kluczowe: naprowadzanie; nawigacja; sterowanie; symulacja; GNC; rozproszone systemy kosmiczne; formacja satelitów; rój satelitów
Paweł Zagórski, PhD Eng. pzagor@agh.edu.pl
ORCID: 0000-0003-3593-7242
In 2009, he earned a Master of Science in Engineering degree in the field of automation and robotics. He obtained his PhD degree in 2017, defending a dissertation devoted to satellite attitude estimation. He participated in numerous internships and educational programs, including those organized by the European Space Agency, the Space Research Centre of the Polish Academy of Sciences, the International Space University, and Google. Since 2013, he has been a teaching and research staff member at AGH University of Science and Technology in Kraków. He also works at ICEYE Polska as a scientific expert in control systems and satellite attitude and orbit estimation (AOCS).
Michał Błażejczyk, MSc Eng. michetto@agh.edu.pl
ORCID: 0000-0001-6898-3013
In 2020, he earned a Master of Science in Engineering degree. His master’s thesis focused on methods for estimating the 6DOF motion trajectory of objects in microgravity conditions and was carried out as part of the Black Spheres project, which was awarded in the European Space Agency’s Drop Your Thesis competition. The research data were collected during a test campaign in Bremen. During his studies, he began working at the Space Research Centre of the Polish Academy of Sciences, where he was responsible for the navigation system of a satellite equipped with a robotic arm. He is currently pursuing a PhD in the area of planning, control, and navigation in distributed satellite systems. He also works as a GNC engineer at Creotech Instruments. He is the leader of the Mission Design and Analysis section.
Paweł Zagórski, Michał Błażejczyk
Informacje dla Autorów
Za artykuł naukowy – zgodnie z Komunikatem Ministra Nauki i Szkolnictwa Wyższego z dnia 29 maja 2013 r. w sprawie kryteriów i trybu oceny czasopism naukowych – należy rozumieć artykuł prezentujący wyniki oryginalnych badań o charakterze empirycznym, teoretycznym, technicznym lub analitycznym zawierający tytuł publikacji, nazwiska i imiona autorów wraz z ich afiliacją i przedstawiający obecny stan wiedzy, metodykę badań, przebieg procesu badawczego, jego wyniki oraz wnioski, z przytoczeniem cytowanej literatury (bibliografię). Do artykułów naukowych zalicza się także opublikowane w czasopismach naukowych opracowania o charakterze monograficznym, polemicznym lub przeglądowym, jak również glosy lub komentarze prawnicze.
Wskazówki dla Autorów przygotowujących artykuły naukowe do publikacji
Artykuły naukowe zgłoszone do publikacji w kwartalniku naukowotechnicznym Pomiary Automatyka Robotyka powinny spełniać następujące kryteria formalne: – t ytuł artykułu (nieprzekraczający 80 znaków) w języku polskim oraz angielskim,
– imię i nazwisko Autora/Autorów, adres e-mail, afiliacja (instytucja publiczna, uczelnia, zakład pracy, adres), – s treszczenie artykułu (o objętości 150–200 słów) w języku polskim oraz angielskim,
– s łowa kluczowe (5–8 haseł) w języku polskim oraz w języku angielskim angielskim,
– z asadnicza część artykułu – w języku polskim (lub w j. angielskim),
– podpisy pod rysunkami w języku polskim oraz w języku angielskim,
– t ytuły tabel w języku polski oraz w języku angielskim, – ilustracje/grafika/zdjęcia jako osobne pliki w formacie .eps, .cdr, .jpg lub .tiff, w rozdzielczości min. 300 dpi, min. 1000 pikseli szerokości, opisane zgodnie z numeracją grafiki w tekście.
Artykuł powinien mieć objętość równą co najmniej 0,6 arkusza wydawniczego, nie powinien przekraczać objętości 1 arkusza wydawniczego (40 000 znaków ze spacjami lub 3000 cm2 ilustracji, wzorów), co daje ok. 8 stron złożonego tekstu. W przypadku artykułów przekraczających tę objętość sugerowany jest podział na części. Nie drukujemy komunikatów!
Do artykułu muszą być dołączone notki biograficzne wszystkich Autorów (w języku artykułu) o objętości
500–750 znaków oraz ich aktualne fotografie.
Redakcja zastrzega sobie prawo dokonywania skrótów, korekty językowej i stylistycznej oraz zmian terminologicznych.
Przed publikacją autorzy akceptują końcową postać artykułu.
System recenzencki PAR
Redakcja przyjmuje wyłącznie artykuły oryginalne, wcześniej niepublikowane w innych czasopismach, które przeszły etap weryfikacji redakcyjnej
Autorzy ponoszą całkowitą odpowiedzialność za treść artykułu. Autorzy materiałów nadesłanych do publikacji są odpowiedzialni za przestrzeganie prawa autorskiego. Zarówno treść pracy, jak i zawarte w niej ilustracje, zdjęcia i tabele muszą stanowić dorobek własny Autora, w przeciwnym razie muszą być opisane zgodnie z zasadami cytowania, z powołaniem się na źródło.
Oddaliśmy do dyspozycji Autorów i Recenzentów System Recenzencki, który gwarantuje realizację tzw. podwójnie ślepej recenzji. Przesyłając artykuł do recenzji należy usunąć wszelkie elementy wskazujące na pochodzenie artykułu – dane Autorów, ich afiliację, notki biograficzne.
Dopiero po recenzji i poprawkach sugerowanych przez Recenzentów artykuł jest formatowany zgodnie z przyjętymi zasadami. W przypadku zauważonych problemów, prosimy o kontakt z Redakcją.
Kwartalnik naukowotechniczny Pomiary Automatyka Robotyka jest indeksowany w bazach BAZTECH, Google Scholar oraz ICI Journals Master List (ICV 2024: 97,96), a także w bazie naukowych i branżowych polskich czasopism elektronicznych ARIANTA. Przyłączając się do realizacji idei Otwartej Nauki, udostępniamy bezpłatnie wszystkie artykuły naukowe publikowane w kwartalniku naukowo-technicznym Pomiary Automatyka Robotyka. Punktacja Ministerstwa Edukacji i Nauki za publikacje naukowe w kwartalniku Pomiary Automatyka Robotyka wynosi obecnie 70 pkt. (wykaz czasopism naukowych i recenzowanych materiałów z konferencji międzynarodowych z dnia 5 stycznia 2024 r., poz. 29984, Unikatowy Identyfikator Czasopisma 200205). Przypisane dyscypliny naukowe – automatyka, elektronika, elektrotechnika i technologie kosmiczne.
Oświadczenie dotyczące jawności informacji o podmiotach przyczyniających się do powstania publikacji
Redakcja kwartalnika naukowotechnicznego Pomiary Automatyka Robotyka , wdrażając politykę Ministra Nauki i Szkolnictwa Wyższego odnoszącą się do dokumentowania etycznego działania Autorów, wymaga od Autora/Autorów artykułów podpisania przed przyjęciem artykułu do druku druku w kwartalniku oświadczenia zawierającego:
1. i nformację o udziale merytorycznym każdego wymieniowego Autora w przygotowaniu publikacji –celem jest wykluczenie przypadków tzw. „guest authorship”, tj. dopisywania do listy Autorów publikacji nazwisk osób, których udział w powstaniu publikacji był znikomy albo w ogóle nie miał miejsca.
2. i nformację o uwzględnieniu w publikacji wszystkich osób, które miały istotny wpływ na jej powstanie – celem jest: – p otwierdzenie, że wszystkie osoby mające udział w powstaniu pracy zostały uwzględnione albo jako współautorzy albo jako osoby, którym autor/autorzy dziękują za pomoc przy opracowaniu publikacji, – p otwierdzenie, że nie występuje przypadek „ghostwriting”, tzn. nie występuje sytuacja, w której osoba wnosząca znaczny wkład w powstanie artykułu nie została wymieniona jako współautor ani nie wymieniono jej roli w podziękowaniach, natomiast przypisano autorstwo osobie, która nie wniosła istotnego wkładu w opracowanie publikacji;
3. informację o źródłach finansowania badań, których wyniki są przedmiotem publikacji – w przypadku finansowania publikacji przez instytucje naukowo-badawcze, stowarzyszenia lub inne podmioty, wymagane jest podanie informacji o źródle środków pieniężnych, tzw. „financial disclosure” – jest to informacja obligatoryjna, nie koliduje ze zwyczajowym zamieszczaniem na końcu publikacji informacji lub podziękowania za finansowanie badań.
Umowa o nieodpłatne przeniesienie praw majątkowych do utworów z zobowiązaniem do udzielania licencji CC-BY
Z chwilą przyjęcia artykułu do publikacji następuje przeniesienie majątkowych praw autorskich na wydawcę. Umowa jest podpisywana przed przekazaniem artykułu do recenzji. W przypadku negatywnych recenzji i odrzucenia artykułu umowa ulega rozwiązaniu.
Redakcja na mocy udzielonej licencji ma prawo do korzystania z utworu, rozporządzania nim i udostępniania dowolną techniką, w tym też elektroniczną oraz ma prawo do rozpowszechniania go dowolnymi kanałami dystrybucyjnymi.
Zapraszamy do współpracy
Poza artykułami naukowymi publikujemy również materiały informujące o aktualnych wydarzeniach, jak konferencje, obronione doktoraty, habilitacje, uzyskane profesury, a także o realizowanych projektach, konkursach – słowem, o wszystkim, co może interesować i integrować środowisko naukowe. Zapraszamy do recenzowania/ polecania ciekawych i wartościowych książek naukowych.
Podczas cytowania artykułów publikowanych w kwartalniku naukowo-technicznym Pomiary Automatyka Robotyka prosimy o podawanie nazwisk wszystkich autorów, pełną nazwę czasopisma oraz numer DOI, np.:
Bożek A., Rzońca D., Cykliczne harmonogramowanie zadań obliczeniowych i komunikacyjnych w systemach automatyki, „Pomiary Automatyka Robotyka”, ISSN 1427-9126, R. 30, Nr 2/2026, 5–16, DOI: 10.14313/PAR_260/5.
„Pomiary Automatyka Robotyka” (sekretarz komisji konkursowej),
Młodzi Innowacyjni 2026
młodziinnowacyjni młodzi innowacyjni yj
Ogólnopolski Konkurs Prac Doktorskich i Dyplomowych „Młodzi Innowacyjni” zorganizowany został po raz osiemnasty. Organizatorem była Sieć Badawcza Łukasiewicz –Przemysłowy Instytut Automatyki i Pomiarów PIAP. Konkurs jest doskonale rozpoznawaną marką. Z roku na rok zgłaszane prace są coraz bardziej innowacyjne.
W 2026 r. do konkursu zakwalifikowano 76 prac – 13 prac doktorskich, 16 prac magisterskich i 47 prac inżynierskich. W ostatniej edycji w czołówce zgłoszonych na konkurs prac znalazły się AGH Akademia Górniczo-Hutnicza – trzynaście prac, Politechnika Poznańska i Politechnika Warszawska – po jedenaście prac, oraz Politechnika Gdańska i Politechnika Wrocławska – po osiem prac. Poza tym swoich przedstawicieli miały uczelnie z Białegostoku (Politechnika Białostocka), Gdyni (Akademia Marynarki Wojennej, Uniwersytet Morski), Gliwic (Politechnika Śląska), Krakowa (Politechnika
Krakowska), Łodzi (Politechnika Łódzka), Raciborza (Akademia Nauk Stosowanych), Rzeszowa (Politechnika Rzeszowska) oraz Szczecina (Zachodniopomorski Uniwersytet Technologiczny).
Członkowie komisji konkursowej, w składzie nieznacznie zmienionym od pierwszej edycji konkursu:
• prof. dr hab. inż. Janusz Kacprzyk –Instytut Badań Systemowych PAN –przewodniczący komisji, dr inż. Małgorzata Kaliczyńska – redakcja kwartalnika naukowo-technicznego
• prof. dr hab. inż. Andrzej Masłowski –Polskie Stowarzyszenie Pomiarów Automatyki i Robotyki POLSPAR, prof. dr inż. Krzysztof Kukiełka – Wydział Mechatroniki Politechniki Warszawskiej, prof. dr hab. inż. Roman Szewczyk –Łukasiewicz – PIAP,
• prof. dr hab. inż. Maciej Trojnacki –EDUROCO Sp. z o.o., prof. dr hab. inż. Cezary Zieliński –Komitet Automatyki i Robotyki PAN
Komisja konkursowa obradowała w siedzibie Łukasiewicz – PIAP w dniu 16 kwietnia 2026 r. Podczas tego spotkania wybrano szesnaście spośród zgłoszonych prac, które zaprezentowano 6 maja 2026 r. podczas specjalnej sesji w trakcie XXX Konferencji Naukowo-Technicznej „Automatyzacja –Nowości i Perspektywy” AUTOMATION 2026. Sesje młodych absolwentów cieszyły się jak zwykle ogromnym zainteresowaniem i towarzyszyły im ciekawe dyskusje. Było to doskonałe forum wymiany myśli i doświadczeń, a także sposób na nawiązanie nowych znajomości i przyjaźni.
Tematyka zaprezentowanych prac była ukierunkowana na zrobotyzowane systemy automatyki i roboty mobilne. Zainteresowaniem cieszyły się prace na temat systemów pomiarowych wspomagających diagnostykę przemysłową, medyczną, prace przygotowane z myślą o rolnictwie oraz złożone teoretyczne badania naukowe. Wśród prac doktorskich znalazły się prace przygotowane dla firm, tzw. doktoraty wdrożeniowe.
I Nagroda
II Nagroda
Wyróżnienie
Wyróżnienie
Wyróżnienie
Wyróżnienie
Prace doktorskie
dr inż. Grzegorz Bartyzel – Zastosowanie głębokiego uczenia ze wzmocnieniem w robotycznym montażu przemysłowym
AGH Akademia Górniczo-Hutnicza, Wydział Elektrotechniki, Automatyki, Informatyki i Inżynierii Biomedycznej
Promotor – dr hab. inż. Paweł Rotter, prof. AGH
dr inż. Mateusz Czyżniewski – Synteza obserwatorów stanu dla niepewnych nieliniowych systemów w zastosowaniu do biologicznej oczyszczalni ścieków
Politechnika Gdańska, Wydział Elektrotechniki i Automatyki
Promotor – dr hab. inż. Robert Piotrowski, prof. PG
dr inż. Marcin Idzik – Metoda automatycznej detekcji i eliminacji zrywów przędzy w ramie snowadła
Politechnika Łódzka, Wydział Elektrotechniki, Elektroniki, Informatyki i Automatyki
Promotor – prof. dr hab. inż. Andrzej Bartoszewicz
dr inż. Jakub Suder – Vision inspection using artificial intelligence to improve safety of aerodrome
Politechnika Poznańska, Wydział Automatyki, Robotyki i Elektrotechniki
Promotor – prof. dr hab. inż. Adam Dąbrowski
dr inż. Krzysztof Trzcinka – Metoda badań emisji zaburzeń elektromagnetycznych promieniowanych pozwalająca na identyfikację źródeł niepożądanych emisji w urządzeniu badanym
Politechnika Białostocka, Wydział Elektryczny
Promotor – dr hab. inż. Renata Markowska, prof. PB
dr inż. Andrzej Zakręcki – Opracowanie metody projektowania, dopasowania i wytworzenia ortez medycznych do sytuacji anatomicznej w trakcie okresu powrotu do zdrowia
AGH Akademia Górniczo-Hutnicza, Wydział Inżynierii Mechanicznej i Robotyki
Promotor – dr hab. inż. Jacek Cieślik, prof. AGH
Prace dyplomowe magisterskie
I Nagroda mgr inż. Kacper Jarzyna – Wykorzystanie Bayesowskiego klasyfikatora mikstur Gaussowskich w klasyfikacji uszkodzeń silników indukcyjnych
AGH Akademia Górniczo-Hutnicza, Wydział Elektrotechniki, Automatyki, Informatyki i Inżynierii Biomedycznej
Promotor – prof. dr hab. inż. Jerzy Baranowski
II Nagroda mgr inż. Małgorzata Kubiak – System wspomagania decyzji w diagnostyce neurologicznej
Politechnika Warszawska, Wydział Elektroniki i Technik Informacyjnych
Promotor – prof. dr hab. inż. Ewa Niewiadomska-Szynkiewicz
Wyróżnienie mgr inż. Eryk Możdżeń – Control System for Two HOG Wheel Mobile Robot
Politechnika Wrocławska, Wydział Elektroniki, Fotoniki i Mikrosystemów
Promotor – dr inż. Robert Muszyński
Wyróżnienie mgr inż. Wiktor Piechowiak – System identyfikacji i pobierania obiektów dla robota przemysłowego
Politechnika Poznańska, Wydział Automatyki, Robotyki i Elektrotechniki
Promotor – dr inż. Marcin Kiełczewski
Wyróżnienie mgr inż. Patryk Zych – Wykorzystanie zaawansowanych technik dekompozycji sygnału na potrzeby dekodowania gestów ręki w inwazyjnym interfejsie mózg-komputer
Politechnika Poznańska, Wydział Inżynierii Mechanicznej
Promotor – dr inż. Piotr Kuwałek
I Nagroda
II Nagroda
Wyróżnienie
Wyróżnienie
Prace dyplomowe inżynierskie
inż. Jan Szymczak – Machine learning approach to the tail-aware stochastic prediction
Politechnika Warszawska, Wydział Elektroniki i Technik Informacyjnych
Promotor – prof. dr hab. inż. Paweł D. Domański
inż. Katarzyna Bodys, inż. Tomasz Kamzol – Opracowanie „aktywnej białej laski” przeznaczonej do wspomagania poruszania się osób słabowidzących
Zachodniopomorski Uniwersytet Technologiczny, Wydział Inżynierii Mechanicznej i Mechatroniki
Promotor – dr hab. inż. Arkadiusz Parus, prof. ZUT
inż. Grzegorz Niewiarowski – Koncepcja urządzenia do lewitacji akustycznej
Politechnika Białostocka, Wydział Mechaniczny
Promotor – dr inż. Jakub Augustyniak
inż. Mikołaj Stasiak – Opracowanie projektu konstrukcyjnego i systemu sterowania dla sześcioosiowego ramienia robotycznego
Politechnika Warszawska, Wydział Mechatroniki dr inż. Łukasz Gruszka
Wyróżnienie inż. Kacper Szafrański – Projekt stanowiska pomiarowego do wysokorozdzielczych pomiarów spektralnych z wykorzystaniem metod uczenia maszynowego Politechnika Wrocławska, Wydział Elektroniki, Fotoniki i Mikrosystemów
Promotor – dr inż. Piotr Pokryszka
MONOGRAFIE
MONOGRAFIE
Paweł Rotter, Dawid Knapik, Maciej Klemiato, Maciej Rosół, Grzegorz Putynkowski
Kontrola geometrii elementów polimerowych z wykorzystaniem układu profilometrów laserowych 61
Oleh Kozyr, Wołodymyr Eremenko, Zygmunt Lech Warsza
Prawdopodobieństwo wykrywania stałego przesunięcia wartości średniej parametru procesu kontrolowanego kartami Shewharta
Michał Skwarczyński, Marek Kuchta
69
Stanowisko do generowania i pomiaru impulsowych pól elektromagnetycznych w komorze TEM 75
Andrzej Urbanowicz, Krzysztof Górecki
Długookresowe pomiary charakterystyk nieruchomej i ruchomej instalacji fotowoltaicznej
Andrzej Ligienza, Mariusz Kastek, Krzysztof Firmanty, Jadwiga Holewa-Rataj, Mateusz Rataj, Sebastian Rzydzik
Measurement of Methane Combustion Products in Industrial Degassing Flares