W numerze: Technical Sciences Quarterly | Measurements Automation Robotics
3 Od Redakcji
5 Adam Kowalewski
Extremal Problems for Second Order Hyperbolic Systems with Time-Varying Delays
Robert Bieda
19
29
37
45
System anti-windup w układach regulacji z regulatorem pełnego rzędu
Marcin Hubacz, Bartosz Trybus, Bartosz Pawłowicz
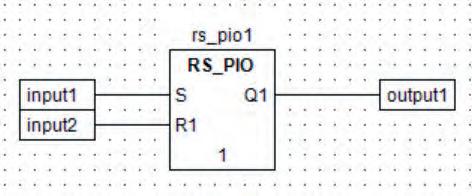
Realizacja bloków funkcjonalnych IEC 61131-3 za pomocą maszyn stanowych PIO
Marcin Bydłosz, Władysław Iwaniec, Jan Szybka Analiza niezawodności sieci bezprzewodowych czujników metodą modułów przejść
Piotr Szydłowski, Karol Zaręba, Bartosz Kozłowski, Piotr A. Kowalski Zintegrowany system predykcji i detekcji usterek urządzeń chłodniczych z wykorzystaniem bezprzewodowych sensorów IoT i algorytmów sztucznej inteligencji
59
Tomasz Więcek, Leszek Pyziak, Zygmunt Lech Warsza Wibracyjna metoda pomiaru dynamicznego modułu Younga z zastosowaniem światłowodowego czujnika odbiciowego
Ponadto:
Informacje dla Autorów – 135 | Nasze Wydawnictwa – 139 | Wspomnienia – Profesor Eugeniusz Świtoński – 140 | Nasze Monografie – 144 | Konkurs Młodzi Innowacyjni 2026 – III okładka
Rok 30 (2026) Nr 1 (259)
ISSN 1427-9126, Indeks 339512
Redaktor naczelny
prof. Cezary Zieliński
Zastępca redaktora naczelnego dr inż. Małgorzata Kaliczyńska
Zespół redakcyjny dr inż. Jerzy Borzymiński
prof. Wojciech Grega – automatyka prof. Krzysztof Janiszowski dr inż. Małgorzata Kaliczyńska – redaktor merytoryczny/statystyczny dr inż. Michał Nowicki – mechatronika prof. Mateusz Turkowski – metrologia prof. Cezary Zieliński – robotyka
Korekta
dr inż. Janusz Madejski
Skład i redakcja techniczna
Ewa Markowska
Druk
Drukarnia „PAPER & TINTA” Barbara Tokłowska Sp. K. Nakład 400 egz.
Wydawca
Sieć Badawcza Łukasiewicz –Przemysłowy Instytut Automatyki i Pomiarów PIAP Al. Jerozolimskie 202, 02-486 Warszawa
Pomiary Automatyka Robotyka jest czasopismem naukowo-technicznym obecnym na rynku od 1997 r. Przez 18 lat ukazywało się jako miesięcznik. Aktualnie wydawany kwartalnik zawiera artykuły recenzowane, prezentujące wyniki teoretyczne i praktyczne prowadzonych prac naukowo-badawczych w zakresie szeroko rozumianej automatyki, robotyki i metrologii. Kwartalnik naukowo-techniczny Pomiary Automatyka Robotyka jest indeksowany w bazach BAZTECH, Google Scholar oraz ICI Journals Master List (ICV 2024: 97,96), a także w bazie naukowych i branżowych polskich czasopism elektronicznych ARIANTA. Przyłączając się do realizacji idei Otwartej Nauki, udostępniamy bezpłatnie wszystkie artykuły naukowe publikowane w kwartalniku naukowo-technicznym Pomiary Automatyka Robotyka. Wersją pierwotną (referencyjną) jest wersja papierowa.
Punktacja Ministerstwa Edukacji i Nauki za publikacje naukowe w kwartalniku Pomiary Automatyka Robotyka wynosi obecnie 70 pkt. (wykaz czasopism naukowych i recenzowanych materiałów z konferencji międzynarodowych z dnia 5 stycznia 2024 r., poz. 29984). Przypisane dyscypliny naukowe – automatyka, elektronika, elektrotechnika i technologie kosmiczne.
Kwartalnik jest organem wydawniczym Polskiego Stowarzyszenia Pomiarów, Automatyki i Robotyki POLSPAR – organizacji prowadzącej działalność naukowo-techniczną w obszarze metrologii, automatyki, robotyki i pomiarów, reprezentującej Polskę w międzynarodowych organizacjach IFAC, IFR, IMEKO.
Rada Naukowa
prof. Jan Awrejcewicz
Katedra Automatyki, Biomechaniki i Mechatroniki, Politechnika Łódzka
prof. Milan Dado University of Žilina (Słowacja)
prof. Ignacy Dulęba Wydział Elektroniki, Fotoniki i Mikrosystemów, Politechnika Wrocławska
prof. Tadeusz Glinka Instytut Elektrotechniki i Informatyki, Politechnika Śląska
prof. Evangelos V. Hristoforou National Technical University of Athens (Grecja)
dr Oleg Ivlev University of Bremen (Niemcy)
prof. Larysa A. Koshevaja Narodowy Uniwersytet Lotnictwa, Kiev (Ukraina)
prof. Igor P. Kurytnik Małopolska Uczelnia Państwowa im. rot. W. Pileckiego
prof. J. Tenreiro Machado Polytechnic Institute of Porto (Portugalia)
prof. Jacek Malec Lund University (Szwecja)
prof. Andrzej Masłowski Sieć Badawcza Łukasiewicz –Przemysłowy Instytut Automatyki i Pomiarów PIAP, Warszawa
prof. Maciej Michałek
Wydział Automatyki, Robotyki i Elektrotechniki, Politechnika Poznańska
dr Vassilis C. Moulianitis University of Patras (Grecja)
prof. Joanicjusz Nazarko
Wydział Inżynierii Zarządzania, Politechnika Białostocka
prof. Serhiy Prokhorenko „Lviv Polytechnic” National University (Ukraina)
prof. Eugeniusz Ratajczyk
Wydział Inżynierii i Zarządzania, Wyższa Szkoła Ekologii i Zarządzania w Warszawie
prof. Jerzy Sąsiadek Carleton University (Kanada)
prof. Rossi Setchi
Cardiff University (Wielka Brytania)
prof. Waldemar Skomudek Wydział Elektrotechniki, Automatyki, Informatyki i Inżynierii Biomedycznej, Akademia Górniczo-Hutnicza
dr Dragan Stokic
ATB – Institute for Applied Systems Technology Bremen GmbH (Niemcy)
prof. Eugeniusz Świtoński Wydział Mechaniczny Technologiczny, Politechnika Śląska
prof. Peter Švec
Slovak Academy of Sciences (Słowacja)
prof. Wojciech Włodarski
Wydawanie kwartalnika Pomiary Automatyka Robotyka – zadanie finansowane w ramach umowy 907/P-DUN/2019 ze środków Ministra Nauki i Szkolnictwa Wyższego przeznaczonych na działalność upowszechniającą naukę.
RMIT University, Melbourne (Australia)
Spis treści
3 Od Redakcji
5 Adam Kowalewski
Extremal Problems for Second Order Hyperbolic Systems with Time-Varying Delays
Problemy ekstremalne dla systemów hiperbolicznych drugiego rzędu ze zmiennymi opóźnieniami czasowymiw
19 Robert Bieda
System anti-windup w układach regulacji z regulatorem pe łnego rzędu
Anti-Windup System in Control Loops with a Full-Order Controller
29 Marcin Hubacz, Bartosz Trybus, Bartosz Pawłowicz
Realizacja bloków funkcjonalnych IEC 61131-3 za pomocą maszyn stanowych PIO
Implementation of IEC 61131-3 Funcional Blocks Using PIO State Machines
37 Marcin Bydłosz, Władysław Iwaniec, Jan Szybka Analiza niezawodności sieci bezprzewodowych czujników metodą modułów przejść
Reliability Analysis of Wireless Sensor Networks Using the Transition Module Method
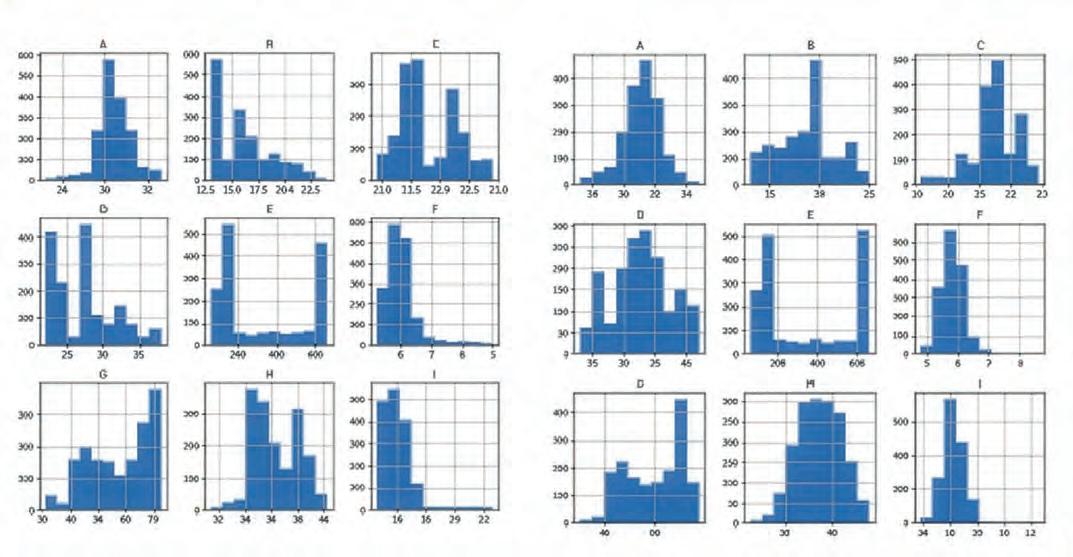
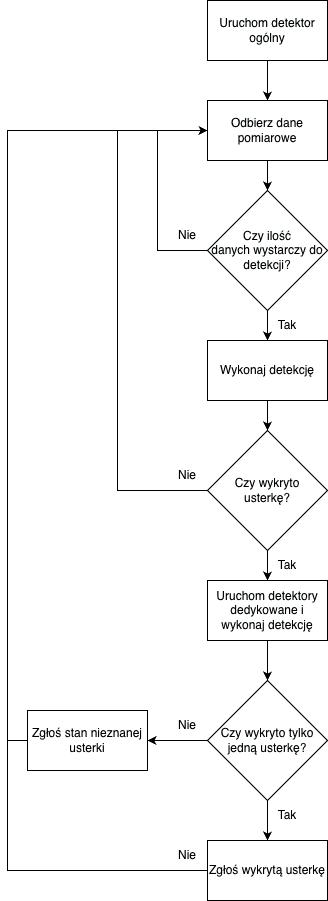
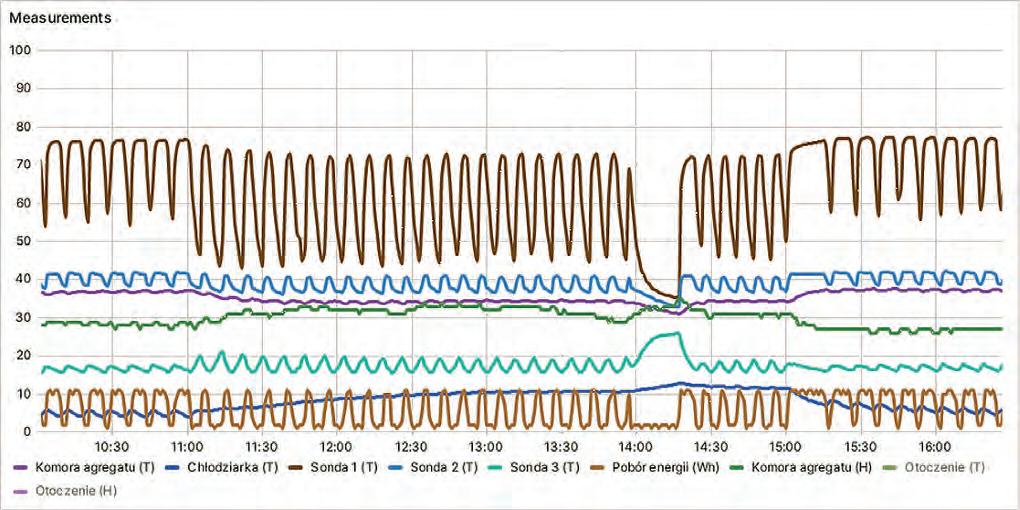
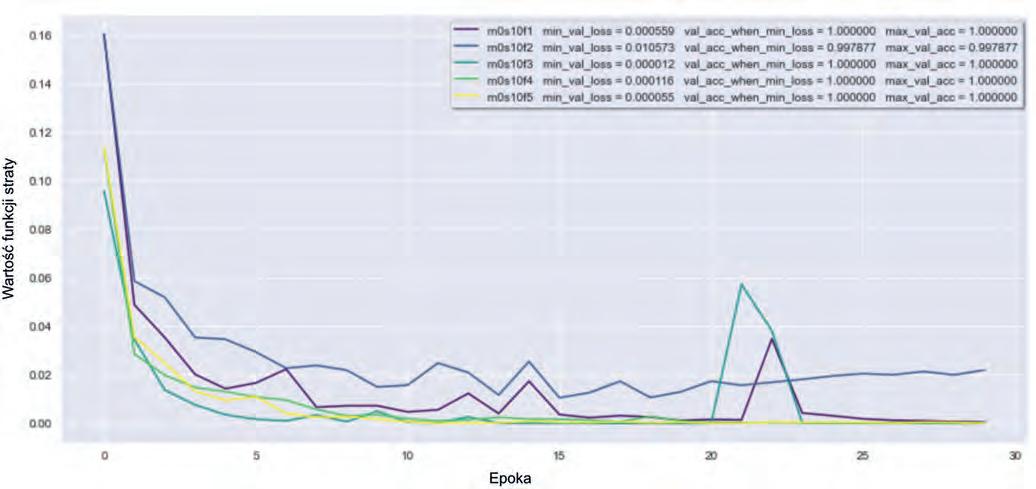
45 Piotr Szydłowski, Karol Zaręba, Bartosz Kozłowski, Piotr A. Kowalski Zintegrowany system predykcji i detekcji usterek ur ządzeń chłodniczych z wykorzystaniem bezprzewodowych sensorów IoT i algorytmów sztucznej inteligencji
Integrated System for Fault Prediction and Detection in Refrigeration Equipment Based on Wireless IoT Sensors and Artificial Intelligence Algorithms
59 Tomasz Więcek, Leszek Pyziak, Zygmunt Lech Warsza Wibracyjna metoda pomiaru dynamicznego modułu Younga z zastosowaniem światłowodowego czujnika odbiciowego
Vibration-Based Method of Measuring the Dynamic Young’s Modulus Using a Fiber-Optic Reflectance Sensor
65 Robert Olbrycht
Thermal Contrast Model for Optical Gas Imaging Performance Analysis Model kontrastu termicznego do analizy skuteczności optycznego obrazowania gazów
71 Rafał Kasikowski
Analysis of Common Power Factor Correction Topologies in Switch-Mode Power Supplies
Analiza popularnych topologii korekcji współczynnika mocy w zasilaczach impulsowych
81 Tomasz Sosnowski, Sławomir Gogler Wysokotemperaturowa kalibracja kamery termowizyjnej w szerokim zakresie widmowym
High-Temperature Calibration of Thermal Imaging Camera Over a Wide Spectral Range
89 Krzysztof Szajewski, Anna Szajewska, Damian Celejewski Radiowa i optyczna komunikacja Bezzałogowych Statków Powietrznych
– przegląd rozwiązań
Radio and Optical Communication of Unmanned Aerial Vehicles: A Review of Solutions
101 Karol Erd, Krzysztof SawickiVVVVV
Wykrywanie i lokalizacja obiektów za pomocą skanowania przestrzeni niskorozdzielczą kamerą termowizyjną
Detection and Localization of Objects Using Area Scanning with a Low-Resolution Thermal Camera
109 Sebastian Jakubowski
Badanie sprawności prototypu robota w prowadzeniu akcji ratunkowo- gaśniczych
Performance Evaluation of a Robot Prototype in Rescue and Firefighting Operations
117 Patryk Niżeniec, Marcin Iwanowski, Marcin Gahbler
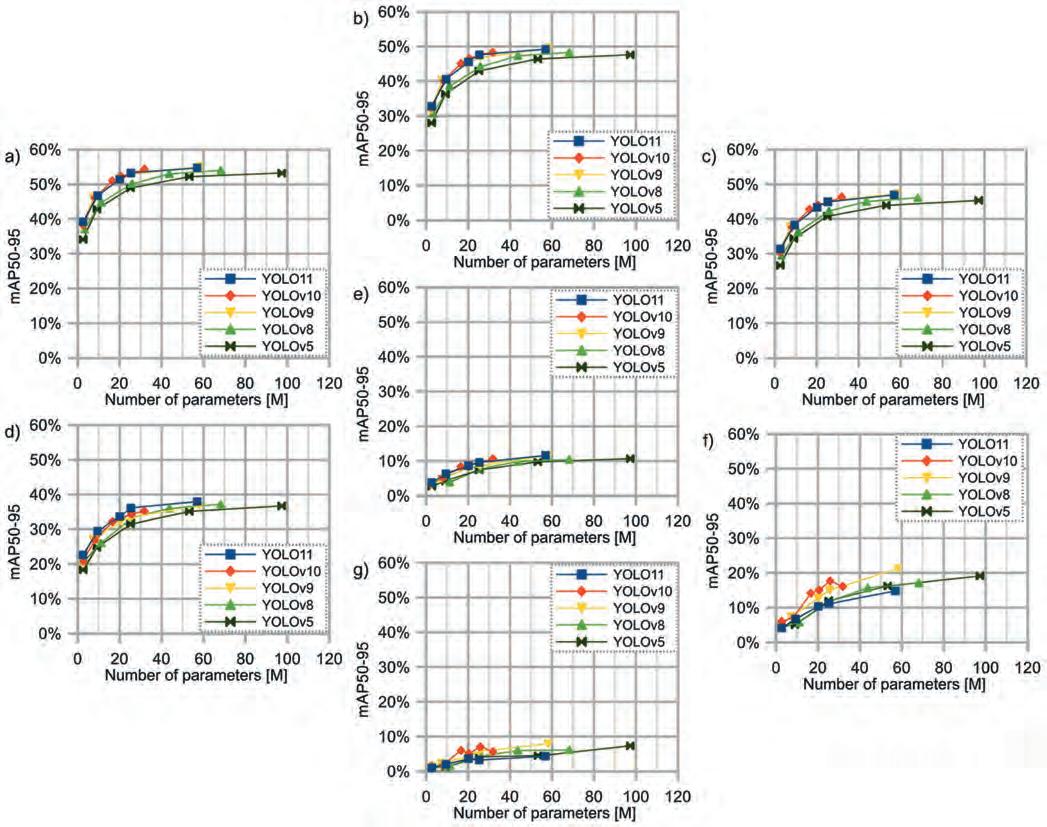
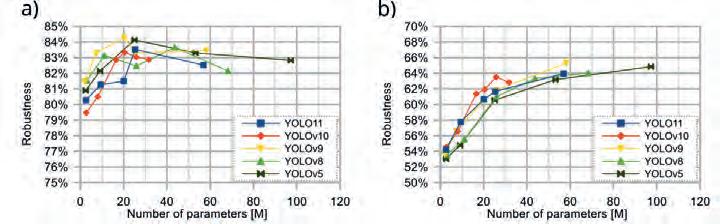
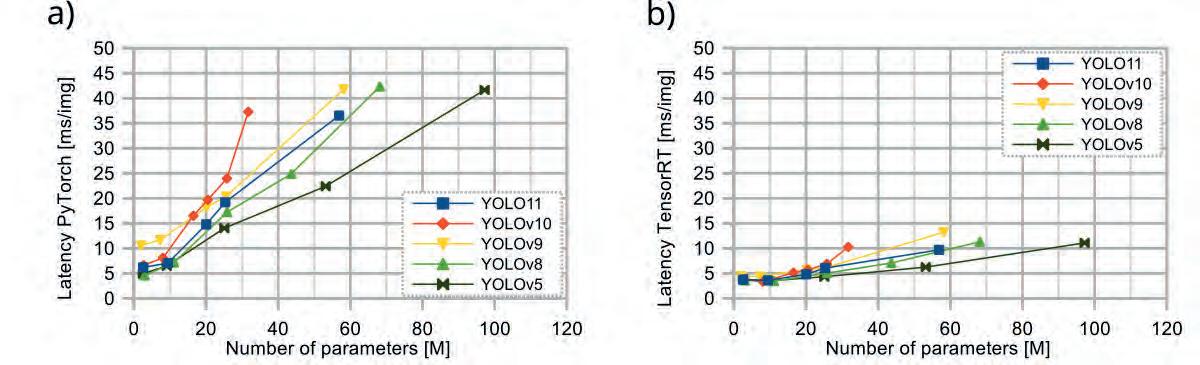
YOLO Object Detectors for Robotics – a Comparative Study
Detektory obiektów YOLO w robotyce – analiza porównawcza
127 Rafał Dębniak, Wiktor Łęczek, Jakub Wójcik
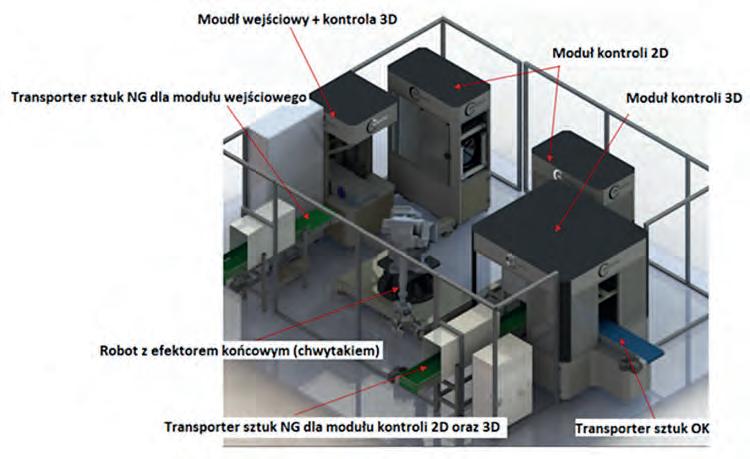
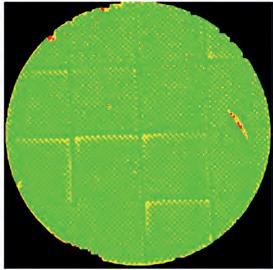
Zautomatyzowana kontrola jakości wkładów ceramicznych za pomocą systemów wizyjnych i głębokich sieci neuronowych
Automated Quality Control of Ceramic Inserts Using Vision Systems and Deep Neural Networks
135 Informacje dla Autorów
139 Nasze Wydawnictwa
140 Wspomnienia
Profesor Eugeniusz Świtoński
144 Nasze Monografie
Drodzy Czytelnicy,
na wstępie pragnę podzielić się smutną wiadomością. Odszedł od nas Prof. Eugeniusz Świtoński, wieloletni członek Rady Naukowej naszego kwartalnika. Wspomnienie o Profesorze zamieszczamy pod koniec tego numeru.
Obecnie prezentujemy zbiór prac, z których większość porusza tematykę pomiarową. Prace z obszaru automatyki i robotyki tym razem są zdecydowanie mniej liczne.
W grupie artykułów dotyczących automatyki mamy pracę poświęconą optymalizacji sterowania systemów hiperbolicznych drugiego rzędu, z opóźnieniem zmiennym w czasie. W innej pracy omówiono metody przeciwdziałania nakręcaniu się (wind-up) regulatorów zawierających człon całkujący. Kolejny artykuł poświęcony jest realizacji bloków funkcjonalnych sterowników programowalnych (PLC/PAC) za pomocą automatów skończonych wyspecyfikowanych w językach zgodnych z normą IEC 61131-3, z użyciem programowalnych wejść/wyjść.
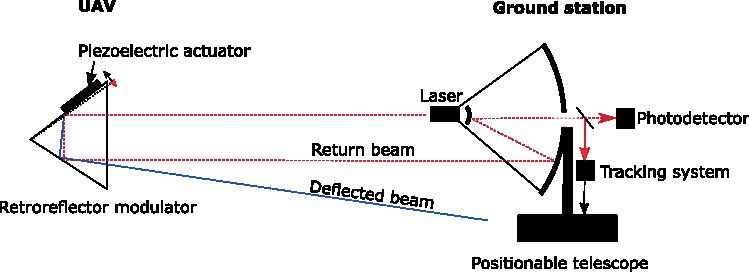
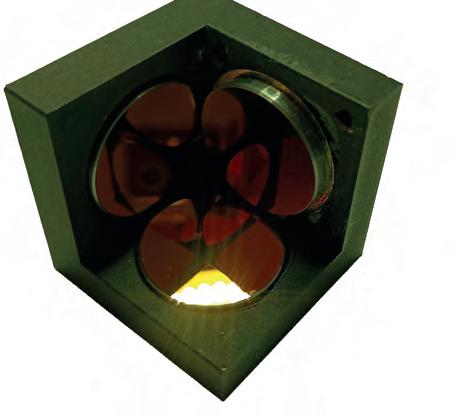
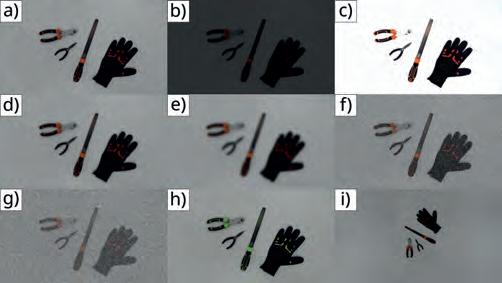
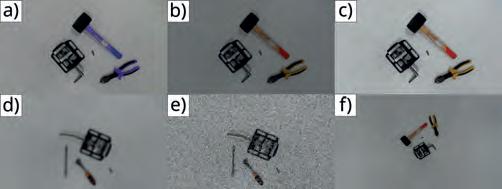
Obszerną grupę artykułów z obszaru pomiarów rozpoczyna praca poświęcona analizie niezawodności bezprzewodowych sieci czujników o strukturze gwiazdy, gdzie prawdopodobieństwo poprawnej pracy zależy od czasów odnowy, związanych z serwisowaniem czujników. Kolejny artykuł dotyczy projektowania i realizacji systemu wykrywania i predykcji usterek w urządzeniach chłodniczych, za pomocą bezprzewodowych czujników IoT oraz algorytmów sztucznej inteligencji. Pomiary dynamicznego modułu Younga stalowych elementów ferromagnetycznych są realizowane za pomocą światłowodowego czujnika odbiciowego. Artykuł omawiający optyczne obrazowanie kontrastu zarówno między temperaturą badanego gazu a otoczeniem, jak i jego bezwzględnej temperatury, uwzględnia możliwości kamery termowizyjnej. Inna praca dotyczy konwerterów mocy, a w szczególności różnych układów korekcji współczynnika mocy. Kolejny artykuł zajmuje się modelem systemu pomiarowego zawierającego kamerę termowizyjną, rejestrującą promieniowanie podczerwone, a dokładniej jego kalibracją radiometryczną. Niskorozdzielcza kamera termowizyjna jest też stosowana w wykrywaniu i lokalizacji obiektów, a to jest rozwiązaniem niskobudżetowym. W ostatniej pracy omawiana jest zautomatyzowana kontrola jakości wkładów ceramicznych, realizowana za pomocą systemów wizyjnych i głębokich sieci neuronowych. Ostatnia grupa opisanych wyników badań dotyczy robotyki. Pierwsza praca przedstawia przegląd radiowych i optycznych metod komunikacji z bezzałogowymi statkami powietrznymi, w szczególności bezemisyjną komunikację optyczną, wykorzystującą odbicie i modulację wiązek światła, pochodzących z naziemnej stacji sterującej. Następna praca dotyczy badań sprawności prototypu robota wspomagającego straż pożarną w prowadzeniu akcji gaśniczo-ratunkowych. W ostatnim już artykule porównano różne wersje oprogramowania YOLO (You Only Look Once), stosowanego w detekcji i rozpoznawaniu obiektów przez roboty.
Mamy nadzieję, że proponowany zestaw artykułów będzie inspiracją w pracy zawodowej. Życzymy przyjemnej lektury.
Redaktor naczelny kwartalnika Pomiary Automatyka Robotyka prof. dr hab. inż. Cezary Zieliński
Extremal Problems for Second Order Hyperbolic Systems with Time-Varying Delays
Adam Kowalewski
AGH University of Krakow, Institute of Automatic Control and Robotics, 30-059 Krakow, al. Mickiewicza 30, Poland
Abstract: Extremal problems for time-varying delay hyperbolic systems are presented. The optimal boundary control problems for hyperbolic systems in which time-varying delays appear both in the state equations and in the Neumann boundary conditions are solved. The time horizon is fixed. Making use of Dubovicki–Milutin scheme, necessary and sufficient conditions of optimality for the Neumann problem with the quadratic performance functionals and constrained control are derived.
Keywords: optimal control theory, boundary control, second order hyperbolic systems, time-varying delays, electric long lines
1. Introduction
The rapid development of manufacturing process automatization has been largely due to increasing demands with respect to the rate and quality of production, during and since the Second World War. The high production rates resulted in high speed variation of control variables. The period of time between the measurement of the controlled variable, the control decision and the control signal action therefore grew in importance. The result of a feedback action delay is critical in the case of airplanes, rockets or large remotely controlled plants. The delayed response of the control system to disturbances appearing in the process results in the closed loop system and also in the nonstability of this system. When a mathematical model incorporates time delays, equations of a more general form than that of differential equations have to be used. These are difference-differential equations which are in a class of more general functional-differential equations. A mathematical model in a difference-differential equation form includes as special cases systems described by differential equations, i.e. certain continuous-time control systems and systems described by difference equations, i.e. certain impulse control systems. Apart from the lumped delays, which lead to difference-differential equations, control systems may incorporate so-called distributed delays. These delays occur in distributed parameter systems represented by partial differential equations. Distributed delays almost always occur in long lines, e.g. electric, hydraulic or pneumatic lines. Long lines models, however can be often be well-approximated by means difference-differential equations. In control theory the notion of equivalent delay is also used. This is useful when replacing higher-order differen-
Autor korespondujący: Adam Kowalewski, ako@agh.edu.pl Artykuł recenzowany nadesłany 13.03.2024 r., przyjęty do druku 16.01.2026 r.
tial equations with lower-order difference-differential equations or nonlinear differential equations with linear difference-differential equations. The present theory of optimal control is an extension of the classical calculus of variations which has proved ineffective in many of the problems of modern technology. The landmark work of Pontryagin and his group, and also of Bellman in the 1950’s gave birth to two new approaches to variational problems, one based on the maximum principle and the other on the optimality principle.
Extremal problems are now playing an ever-increasing role in applications of mathematical control theory. It has been discovered that notwithstanding the great diversity of these problems, they can be approached by a unified functional-analytic approach, first suggested in 1962 by Dubovicki and Milutin. The general theory of extremal problems has been developed so intensely recently that its basic concepts may now be considered complete.
Igor V. Girsanov, was one of the first mathematicians to study general extremum problems and to realize the feasibility and desirability of a unified theory of extremal problems, based on a functional–analytic approach. His book [4] was apparently the first systematic exposition of a unified approach to the theory of extremal problems. This approach was based on the ideas of Dubovicki and Milutin concerning extremum problems in the presence of constraints.
Dubovicki and Milutin found a necessary condition for an extremum in the form of an equation set down in the language of functional analysis. The Dubovicki–Milutin method has been applied to solve many sophisticated mathematical problems. For this purpose, we shall present the following papers.
The main object of the paper [18] is to extend the Dubovicki–Milutin results and to show that the necessary optimality conditions can be derived for a broader class of optimisation problems [17, 18]. To do that, a type of conical approximation weaker than those employed by Neustadt [32, 33] and Dubovicki–Milutin [2] is introduced; and it leads to a stronger kind of separation theorem [17, 18]. Using this theorem, the necessary optimality conditions given by Neustadt [32, 33] and Dubovicki–Milutin [2] are generalised [17, 18]. The theoretical considerations are illustrated by an example.
In the paper [21], the Dubovicki–Milutin method presented in [4] is applied to obtain a necessary condition for a problem with only one equality constraint. In [37] some generalisation of the Dubovicki–Milutin method is shown for the case of n equality constraints in any form under the same assumptions about the tangent cones and the cones dual to them. This generalisation is applied in [35] and [36]. Consequently, in the paper [21] a specification of the Dubovicki–Milutin method is obtained without those assumptions from [37], but in the case of n equality constraints given in the operator form.
In the paper [22], the method of contractor direction obtained by Altman is to applied to the Dubovicki–Milutin formalism. By using this method, some specification of the Dubovicki–Milutin theorem is proved for the case of n equality constraints given by Gâteaux – differentiable operators.
Next in the paper [23] two kinds of optimal control problems of hyperbolic systems with additional equality constraints are considered: a problem with the operator equality constraint in the form of terminal condition and a problem with nonoperator equality constraint in the form u( ) ∈ U, where U – some set. The extremum principles are proved: for the first problem – by using some specification of the Dubovicki–Milutin method in the case of n equality constraints in the operator form and for the second one – by using some generalisation of the Dubovicki–Milutin theory.
In the paper [24] the problem of optimal control with mixed equality and inequality operator constraints is considered under the assumption of Gâteaux differentiability. The extremum principle for this kind of problem is obtained by using some specification of the Dubovicki–Milutin method [21] for the case of n equality constrains given by Gâteaux differentiable operators.
A some specification of the Dubovicki–Milutin method is given by without any additional assumption about the cones but for the case on n equality constraints given in the operator form in [21]. This specification is applied in the paper [25] to obtain a necessary condition for the problem of an optimal control with equality constrains on the phase coordinates and the control.
In the paper [26], an optimisation problem with inequality and equality constraints in Banach spaces is considered in the case when the operators which determine the equality constraints are nonregular. In this case, the classical Euler–Lagrange equation has degenerate form, i.e., does not depend on the functional to be minimized. Applying some generalisation of the Lusternik theorem to the Dubovicki–Milutin method, the family of Euler–Lagrange equations is obtained in the nondegenerate form under the assumption of twice Fréchet differentiability of the operators. The Pareto–optimal problem is also considered.
In the paper [27], optimal control problems of systems governed by parabolic equations with an infinite number of variables and with additional equality constraints are considered. The extremum principles as well as sufficient conditions of optimality are formulated by using certain extensions of the Dubovicki–Milutin method.
In the paper [28], an optimal control problem with terminal data is considered in the so–called abnormal case, i.e., when the classical Pontryagin–type maximum principle has a degenerate form which does not depend on the functional being minimized. An extension of the Dubovicki–Milutin method to the nonregular case, obtained by applying Avakov’s generalisation of the Lusternik theorem, is presented. By using this extension, a local maximum principle which has a nondegenerate form also in the abnormal case is proved. An example which supports the theory is given.
In the paper [29], a general distributed parameter control problem in Banach spaces with integral cost functional
and with given initial and terminal data is considered. An extension of the Dubovicki–Milutin method to the case of nonregular operator equality constraints, based on Avakov’s generalisation of the Lusternik theorem, is presented. This result is applied to obtain an extension of the Extremum Principle for the case of abnormal optimal control problems. Then a version of this problem with nonoperator equality constraints is discussed and the Extremum Principle for this problem is presented.
In the paper [30], two types of general distributed parameter control problems in the Banach space with integral cost functional, with given terminal data and with initial data, given or insufficient, are considered. By using of the Dubovicki–Milutin method and some of its extensions, the extremum principles as well as sufficient conditions of optimality are proved for both types of problems.
Combining the results of Walczak [37] and Lasiecka [17, 18], the Author [5], extended the well-known Dubovicki–Milutin theorem in two directions: (i) The Author [5] allowed for treatment of several equality constraints in optimization problems; (ii) The Author [5] assumed less regularity of optimization problems by requiring the existence of external cones instead of tangent cones. An example of an optimization problem is also considered.
In the paper [6] a distributed control problem for a parabolic operator with an infinite number of variables is considered. The performance index is more general than the quadratic one and has an integral form. Making use of the Dubovicki–Milutin theorem, necessary and sufficient conditions of optimality are derived for the Dirichlet problem.
In the paper [7] a distributed control problem with delay for the parabolic operator with an infinite number of variables is considered. The performance index has an integral form. Constraints on controls are assumed. To obtain optimality conditions, the generalization of the Dubovicki–Milutin theorem given by Walczak in [37] was applied.
In the paper [9] a distributed control problem for the parabolic operator with an infinite number of variables and time delay is considered. The performance index has an integral form. Constraints on controls are imposed. To obtain optimality conditions for the Neumann problem, the generalization of the Dubovicki–Milutin theorem given by Walczak in [36] and [37] was applied.
In the paper [8] a distributed control problem for a hyperbolic system with mixed control-state constraints involving operator of infinite order is considered. The performance index is more general than the quadratic one and has an integral form. Making use of the Dubovicki–Milutin theorem, the optimality conditions for the Neumann problem are derived.
In the paper [1] a distributed control problem for n × n parabolic coupled systems involving operators with infinite order is considered. The performance index is more general than the quadratic one and has an integral form. Constraints on controls are imposed. Making use of the Dubovicki–Milutin theorem, the necessary and sufficient conditions of optimality are derived for the Dirichlet problem. Yet, the problem considered here is more general than the problems in [34].
In the papers [13, 15] the linear quadratic problems of optimal boundary control for hyperbolic systems in which constant time lags [13] and multiple constant time lags [15] appear both in the state equations and in the Neumann boundary conditions are solved.
Sufficient conditions for the existence of a unique solution of such hyperbolic equations with the Neumann boundary conditions involving constant time delays [13] and multiple constant time lags [15] are presented. Making use of Dubovicki–Milutin method [4], necessary and sufficient conditions
of optimality with the quadratic cost functions and constrained boundary control are derived for the Neumann problem.
Extremal problems for time-varying delay hyperbolic systems are investigated. The purpose of this paper is to show the use of Dubovicki–Milutin theorem [4] in solving optimal control problems for hyperbolic systems.
As an example, an optimal boundary control problem for a system described by a linear partial differential equation of hyperbolic type in which time-varying delays appear both in the state equation and in the Neumann boundary condition is considered.
Such equations constitute, in a linear approximation, a universal mathematical model for many processes in which transmission signals at a certain distance with electric, hydraulic and other long lines take place.
In the processes mentioned above time–delayed feedback signals are introduced at the boundary of a system’s spatial domain. Then the signal at the boundary of a system’s spatial domain at any time depends on the signal emitted earlier with various velocity. This leads to the boundary conditions involving time-varying delays.
Sufficient conditions for the existence of a unique solution of such hyperbolic equation with the Neumann boundary condition are presented.
The performance functionals have the quadratic form. The time horizon is fixed. Finally, we impose some constraints on the boundary control. Making use of the Dubovicki–Milutin theorem [4], necessary and sufficient conditions of optimality with the quadratic performance functionals and constrained control are derived for the Neumann problem.
2. Principal Notations
R – set of real numbers.
Rn – real n -dimensional euclidean space.
Ω ⊂ Rn – b ounded, open set with smooth b oundary Γ.
x = {x1, ..., xn} – denotes the space variable such that x ⊂ Ω ⊂ Rn
t – denotes time variable such that t ∈ (0, T), T < ∞.
Q = Ω × (0, T) – cylinder.
Σ = Γ × (0, T) – b oundary of the cylinder Q
v – b oundary control.
v 0 – optimal b oundary control.
y(x,t; v) – denotes the state variable corresp onding to a given control v
p(x,t; v) – denotes the adjoint variable corresp onding to a given control v
I(v) – denotes the cost function.
X, Y – are the Hilb ert spaces.
X ′ , Y ′ – denote the dual spaces of X and Y respectively.
A, B – denote op erators.
A∗, B ∗ – denote the adjoint operators to A and B respectively.
(A) – domain of the op erator A
∥ · ∥X – norm in the space X
< ·, · >X – denotes scalar pro duct defined in the space X (X, Y) – space of linear op erators on X into Y.
3. Main function spaces
– is a Sobolev space of order m (m ≥ 0 and is integer) of functions defined on (a, b) and taking value in X and such that
Adam Kowalewski
(1) () 2 (,;)|,,,dd (,;) d d m mm m yy HabXyyyyLabX t t == =∈
with the scalar product
()() (,;) 0 , (),()d m b n jj HabX X j a y ytttϕϕ = = ∑ ∫
– is a Hilbert space.
L2(a, b; X) – is a space of measurable functions y defined on (a, b) and taking values in X and such that
2 1 2 2 (,;) ()d b LabX X a y ytt = <∞
where: X is a Hilbert space.
Finally, for any pair or real numbers r, s ≥ 0, we introduce the Sobolev space – a Sobolev space ([20], Vol. 2, p. 6) defined by
()() ,0 0 ()0,;()0,;() rs r s HQHTHHTH=Ω∩Ω
which is a Hilbert space normed by 0 1 2 22 () (0,;()) 0 ()drs T H HTH yttyΩΩ
+
where: H r(Ω) and H s(0,T;H 0(Ω)) are defined as a interpolation of the following spaces
0 (),()() mr HHH Θ ΩΩ=Ω
where: (1 − Θ)m = r, 0 < Θ < 1,
()()() 000 0 0,;(),0,;()0,;() ms HTHHTHHTH Θ ΩΩ=Ω
where: (1 − Θ)m = s, 0 < Θ < 1.
4. Research methodology [15]
4.1. The Dubovicki–Milutin method
The Dubovicki–Milutin theorem [4] arises from the geometric form of the Hahn-Banach theorem (a theorem about the separation of convex sets). We shall show it on the example.
Let us assume that E – a linear top ological space, locally convex I(x) – a functional defined on E
Ai , i = 1, 2, ..., n – sets in E with inner points which represent inequality constraints
B – a set in E without inner points representing equality constraint.
We must find some conditions necessary for a local minimum of the functional I(x) on the set 1 , n i i QAB =∩ or find a point
0 , xE ∈ so that 0 ()min(), QU IxIx ∩ = where U means a certain environment of the point x0.
We define the set A0 = {x : I (x) < I (x0)}.
Then we formulate the necessary condition of optimality as follows: in the environment of the local minimum point, the intersection of system of sets (the set on which the functional attains smaller values than I (x0) and the sets representing constraints) is empty or 0 n i i AB∩=∅
The condition 0 n i i AB = ∩=∅ is also equivalent to the one in which there are approximations of the sets Ai , i = 0, 1, ..., n and B instead of Ai or B ones. These approximations are cones with the vertex in a point {0}.
We shall approximate the inequality constraints by the regular admissible cones RAC (Ai , x 0) (i = 1, 2, ..., n), the equality constraint by the regular tangent cone RTC(B, x0) and for the performance functional we shall construct the regular improvement cone RFC(I, x0).
Then we have the necessary condition of the optimality I(x) on the set 1 n i i QAB = =∩ in the form of Euler-Lagrange’s equation where fi (i = 0, 1, ..., n + 1) are linear, continuous functionals, all of them are not equal to zero at the same time and they belong to the adjoint cones
0 (,),1,2,,ii fRACAxin ∗ ∈=
{ } 00 (,)()0(,)iii i fRACAxfxxRACAx ∗
For convex problems, i.e. problems in which the constraints are convex sets and the performance functional is convex, the Euler-Lagrange equation is the necessary and sufficient condition of optimality if only certain additional assumptions are fulfilled (the so-called Slater’s condition).
4.2. Transposition method
Let us consider the following linear hyperbolic equation
2 2 () ,(0,) y AtyuxtT t ∂ +=∈Ω∈ ∂ (1)
0 (,0)() yxyxx=∈Ω (2)
(,0)() I yxyxx ′ =∈Ω (3) (,)(,)(0,) A y xtqxtT η ∂ =∈Γ× ∂ (4)
where Rn Ω⊂ is a bounded, open set with boundary Γ, which is a C ∞-manifold of dimension (n − 1). Locally, Ω is totally on one side of Γ. (0,),[0,],(0,). QTQTT =Ω×=Ω×Σ=Γ×
The operator A(t) is given by ,1 (,) () (,) n ij ij ij yxt Aty axt
and the co efficients (,) ij axt are real C ∞ functions on Q (closure of Q) satisfying the following condition
The equations (1)–(4) constitute a Neumann problem. The left hand side of (4) is written in the following form. ,1 (,) (,)cos(,)(,) n ij i ij Aj
where A y η ∂ ∂ is a derivative at Γ, directed towards the exterior of Ω, cos(,) i nx is i-th direction cosine of n and n being the normal at Γ exterior to Ω.
Let us consider linear hyperbolic equations (1)–(4)
We shall prove the existence of a unique solution of the mixed initial-boundary value problem (1)–(4) defined by transposition ([20]: Vol. 2, pp. 105–108 and 130–133), i.e.
and we denote by 1()XQ the space described by the solutions ω of the following adjoint problem
(10) where 1,2 1,2 0,0 ()closureof()in(). HQDQHQΦ∈= (11)
Some properties and central theorems for the spaces D(Q) and , () rs HQ are given in [11] and [20].
Let us define by 1 1,2 0,0 ()spacedescribedbyasdescribes()XQ HQ ω = Φ (12) and then 1 (() XQ being provided with the “translated” topology) we have (done what was necessary to have): 1 1,2 0,0 isanisomorphismof()() A XQHQ ωωω ′′ →+ → (13)
Consequently, using the results of Chapter 4, Section 8.3 of ([20]: Vol. 2, p. 41), we may define the dual space of 1,2 0,0 ().HQ We denote this dual space by 1,2 (),HQ i.e. we set () 1,2 1,2 0,0 ()() HQHQ ′ = (14)
Now, we choose in (9) u, q, yi to be (suitable) distributions on Q, Σ and Ω.
Thus, we shall follow a procedure analogous to Chapter 5, Section 10, of ([20]: Vol. 2, pp. 130–132). Moreover, Q and Σ have the same properties as in the problem (1)–(4).
4.2.1.
Choice of
According to Theorem 7.1 of ([20]: Vol. 2, p. 122), we have 1 3,3 ()() XQHQ ⊂ (15)
Subsequently, we introduce as in Chapter 4, Section 9, of ([20]: Vol. 2, p. 43) the space
2 ()()()()HL µµµ ′ Ω⊂ΞΩ⊂ΞΩ⊂Ω (25) where ,µ µ ′ are real and > 0, .µµ ′ <
From the density theorem and Proposition 6.2 of ([20]: Vol. 1, p. 11 and p. 171), we also deduce that D(Ω) is dense in ()µ ΞΩ for all real 0. µ ≥ Therefore, we see that ()µ ΞΩ is a normal space of distributions on Ω.
Its dual space may be identified to a space of distributions on Ω. We denote this dual space by (),µ ΞΩ i.e. we set
() ()(),0µµ µ ′ ΞΩ=ΞΩ> (26)
(17)
where d(t) be a fixed infinitely differentiable function on [0, T] such that 0 0 if () if ttt dt TtTttT
t0 fixed with 0 < t0 < T − t0, and consequently, using the results of ([20]: Vol. 1, pp. 170–173) we may define the following space { } || 2 ()|(),|| DL µ αα ωρωαµ ΞΩ=∈Ω≤ (18)
which is a Hilbert space with the norm
(19)
where integer 1, µ ≥ and the function ρ is infinitely differentiable on ,Ω positive on ,Ω vanishing on Γ of the order of d(x, Γ) (= distance from x to Γ), i.e. such that 0 0 () lim 0if, (,) xx x dx dx ρ → =≠∈Γ Γ (20)
such functions do exist, since Γ is an infinitely differentiable variety. Moreover,
,{,,},||
(21)
Moreover, we have 02 2 ()(),()()() LHL µµ ΞΩ=ΩΩ⊂ΞΩ⊂Ω (22)
Then, using the Proposition 9.2 of ([20]: Vol. 2, p. 45), we have 3,3 3,3 ()() HQQ ⊂Ξ (23)
Remark 1 In the case when μ is a non-integer, we define the space ()µ ΞΩ by interpolation. Consequently, let real 0 µ > not be an integer, , k µ =+Θ with integer k ≥ 0 and 01; <Θ< we set
1 1 ()(),() kk µ + −Θ ΞΩ=ΞΩΞΩ (24)
From this definition, (22) and the inclusion properties of (), H µ Ω there results that
As for Prop osition 9.1 of Chapter 4 of ([20]: Vol. 2, p. 43), we verify that 3,3 ()isdensein()DQ Q Ξ (27)
Therefore () 3,3 3,3 ()()() QQDQ ′ ′ Ξ=Ξ⊂ (28)
For this space, we have a structure result analogous to Proposition 9.3 given in Chapter 4 of ([20]: Vol.2, p. 45) and, thanks to (15), we have: 3,3 if(),then, uQuωω ∈Ξ → (29) is continuous antilinear on 1().XQ
4.2.2. The space
2 1 () ADt DQ +
Taking, in (8), (),DQ ω =Φ∈ we have (), Q LfΦ=Φ and therefore, in the sense of ():DQ ′ yAyu ′′ += (30)
This leads to the following definition ([20]: Vol. 2, p. 131):
provided with the norm of the graph, this is a Hilbert space. Then the solution y of (8) belongs to 2 1 (). ADt DQ +
4.2.3. Choice of q
Consequently, we choose q From (15) and the Trace Theorem ([11] and [20]: Vol. 2, p. 9), we deduce that | ωω Σ → is a continuous linear mapping of 1 5/2,5/2 ()()XQH→Σ (32)
Consequently, we introduce as in Chapter 4, Section 11 of ([20]: Vol. 2, pp. 57–59) the spaces (), H ααΞΣ real 0; α ≥ first for integer:
(33) where the function d(t) is defined in (17), and then for non-integer , R α + ∈ we define by interpolation 00 0,0 00 ()(),() integer,(1) HHH
The space defined in this way depends only on α Then:
5/2,5/2 5/25/2 ()()HHΣ⊂ΞΣ (35)
As for Prop osition 11.1, Chapter 4 of ([20]: Vol. 2, p. 58), we verify that ()isdensein() DH αα Σ ΞΣ (36) and therefore () ()()()HHD αα αα ′ ′ ΞΣ=ΞΣ⊂Σ (37)
According to (35), we have: 5/25/2 1 if (),then, iscontinuouson() qH q XQ ωω ∈ΞΣ→
4.2.4. Choice of y0 and yI
(38)
Subsequently, we make choice of y0 and yI respectively. Then, from the Theorem 2.1 of ([20]: Vol. 2, p. 9), it follows that {(0),(0)}ωωω ′ → is a continuous mapping of
3,3 5/2 3/2 ()()()HQHH→Ω×Ω (39)
Using the spaces (),µ ΞΩ ()µ ΞΩ defined in (24) and (26), it follows that: 3/2 5/2
(,0)() I yxyxx ′ =∈Ω (44)
(,()) ,(0,) A y yxthtGvxtT η ∂ =−+∈Γ∈ ∂ (45)
0 (,)(,),[(0),0) yxtxtxth ′′′ =Ψ∈Γ∈− (46)
where Ω has the same properties as in the problem (1)−(4), h(t) is a function representing time-varying delay, 0 , Φ 0 Ψ are initial functions defined on 0Q and 0 Σ respectively.
The operator A(t) has the form given by (5) and (6). (,;),(,),(,), yyxtvuuxtvvxt ≡≡≡ ) 0 (0,),[0,], (0),0QTQTQh =Ω×=Ω×=Ω×− ) 0 (0,), (0),0Th Σ=Γ×Σ=Γ×−
G is a linear continuous operator on 2 () L Σ into () 5/25/2 2 5/25/2 ()with()and (). H vLGvH ′
The operator A(t) is given by the formulas (5) and(6).
It is easy to notice that the equations (41)−(46) constitute the Neumann problem. The left-hand side of the Neumann boundary condition (45) is written in the following form
if{,}()(), thentheform,(0),(0) iscontinuouson()
I yy yy XQ
4.2.5. Central result
Consequently, the preceding results may be summarized by
Theorem 1 Let y0, yI, q and u be given, with 3/2 0 (), y ∈ΞΩ 5/2 (), yI ∈ΞΩ 5/25/2 () qH∈ΞΣ and 3,3 ().uQ ∈Ξ Then, there exists a unique solution 2 1 () ADt yDQ + ∈ for the problem (1)–(4) defined by transposition (8).
This theorem will be the starting point for our considerations.
5. Analysis of time-varying delay hyperbolic systems
5.1. Existence and uniqueness of solutions: 2 () vL∈Σ
Consider now the distributed-parameter system described by the following hyperbolic delay equation
2 2 ()(,()),(0,) y AtyyxthtuxtT t ∂ ++−=∈Ω∈ ∂ (41) 0 (,)(,),[(0),0) yxtxtxth ′′′ =Φ∈Ω∈− (42) 0 (,0)() yxyxx=∈Ω (43)
(,),(0,) A y qxtxtT η ∂ =∈Γ∈ ∂ (47) where (,)(,())(,),(0,) qxtyxthtGvxtxtT =−+ ∈Γ ∈ (48)
Let t − h(t) be a strictly increasing function, h(t) being non-negative in [0, T] and also being a C 1 function. Then the inverse function of t − h(t) exists.
Let us write ()(), df rttht =− then the inverse function of r(t) has the form t = f(r) = r +s(r), where s(r) is a time-varying prediction. Let f(t) be the inverse function of t − h(t).
Thus we shall define the following iteration ()[()] df j j ftffft =
such that f0(t) = t where fj(t) is a j-th iteration of the operation f(t) for j = 0, 1, .... .
We shall prove the existence of a unique solution of the mixed initial-boundary value problem (41)−(46) defined by transposition, i.e.
1 , ()() yALXQ ωωωω ′′ +=∀∈ (49) where
0 (),,,(0),(0) I Llqyy ωωωωω ′ =++− (50)
and (,())|Q Luyxtht=−− (51) and X1(Q) is the space described by the solutions ω of the adjoint problem (10).
We shall restrict our considerations to the case where 2 (). vL∈Σ For simplicity, we shall introduce the following notations () 1(0)(0), , for1,2, df jjjjjjj IffQIIj = =Ω×Σ=Γ× =
The existence of a unique solution for the mixed initial-boundary value problem (41)−(46) on the cylinder Q can be proved using a constructive method, i.e. first, solving problem (49) in the subcylinder Q1 and in turn in Q2 etc. until the procedure covers the whole cylinder Q. In this way the solution in the previous step determines the next one.
Using the Theorem 1 we can prove the following lemma.
Then, there exists a unique solution 2 1 () t jj AD yDQ + ∈ for the mixed initial-boundary value problem (41), (45), (55), (56) defined by transposition, i.e.
Adam Kowalewski
Outline of the proof:
For j = 1, conditions (53)−(56) can be satisfied if we assume that and 5/25/2 3/2 5/2 01 (), (), (). GvH y y ∈ΞΣ∈ΞΩ∈ΞΩ
These assumptions are sufficient to ensure the existence of a unique solution 2 1 1,2 111 ()(). ADt yDQHQ + ∈⊂ In order to extend the result to , j Q 1 jK<≤ it is sufficient to verify that
According to (15) and (23) of Subsubsection 3.2.1 we have 1 3,3 22 ()()XQHQ ⊂ and obviously 3,3 3,3 22 ()().HQQ ⊂Ξ Using the results of Subsubsection 3.2.1, we have: if 1,2 11() yHQ ∈ and 3,3 22(), lQ ∈Ξ then 222 , l ωω → is continuous antilinear on 1 2 ()XQ and the condition (58) is fulfilled.
To verify (59) we use the results of Subsubsection 3.2.3. Then, from the inclusion 1 3,3 22 ()(),XQHQ ⊂ and the Theorem 2.1 ([20]: Vol. 2, p. 9) we deduce that 2 22 | ωω Σ → is a linear continuous mapping of 1 5/2,5/2 5/25/2 222 ()()().XQHH→Σ⊂ΞΣ
According to the fact mentioned above we have if 1 5/25/2 11 |()yH Σ ∈ΞΣ and 5/25/2 22(),qH∈ΞΣ then 222 , q ωω → is continuous on 1 2 ().XQ
Consequently, using the results of the Subsubsection 3.2.4, we shall verify the conditions (60) and (61). From the Theorems 3.1 and 9.6 ([20]: Vol. 1, pp. 19 and 43) 1 3,3 222 ()()XQHQ ω ∈⊂ implies that the mappings 2 (,)tt ω →⋅ and 2 (,)tt ω ′ →⋅ are continuous from 5/2 12(0),(0)() ffH →Ω and 3/2 12(0),(0)() ffH →Ω respectively. Hence () 5/2 21,(0)() fH ω ⋅∈Ω and () 5/2 21,(0)(). fH ω ′ ⋅∈Ω Then, from (39) of Subsubsection 3.2.4, it follows that ( )22121((0)),((0)) ffωωω ′ → is a continuous mapping of 3,3 5/2 3/2 2 ()()().HQHH→Ω×Ω
Using the spaces (), α ΞΩ () α ΞΩ defined in (24) and (26) we deduce that if ( ) 3/2 5/2 1111 ((0)),((0))()(),yfyf ′ ∈ΞΩ×ΞΩ then the form 21121 1121 ((0)),((0))((0)),((0)) yffyff ωωω →−′′ is continuous on 1 2 ().XQ The conditions (60) and (61) are fulfilled. Then, there exists a unique solution 2 1 22(). ADt yDQ + ∈ The foregoing result is now summarized.
Theorem 2 Let y0, yI, 0 , Φ 0 , Ψ v, and u be given with 3/2 0 (), y ∈ΞΩ 5/2 (), yI ∈ΞΩ 1,2 00(), HQ Φ∈ 5/25/2 00(), H Ψ∈ΞΣ 2 (), vL∈Σ and 3,3 ().uQ ∈Ξ
Then, there exists a unique solution 2 1 () ADt yDQ + ∈ for the problem (41)−(46) defined by transposition (49). Moreover, () 3/2 ,(0)() j yf⋅∈ΞΩ and () 5/2 ,(0)() j yf ′ ⋅∈ΞΩ for j = 1, ...
5.2. Problem formulation. Optimization theorems
We shall now formulate the optimal boundary control problem in the context of the case where 2 (). vL∈Σ Let us denote by 2 () UL∈Σ the space of controls. The time horizon T is fixed in our problem. The performance functional is given by 1,2 2 2 12 () () ()() , d HQ L Ivyvz Nvv λλ Σ =−+ (62)
where and 12 0; λλ+> z d is a given element in 1,2 (),HQ and N is a positive linear operator on 2 () L Σ into 2 (). L Σ Finally, we assume the following constraint on controls ad vU ∈ (63)
where U ad is a closed, convex set with non-empty interior, a subset of U.
Let y(x, t, v) denote the solution of (41)−(46), (62), (63) at (x, t) corresponding to a given control ad vU ∈ We note from the Theorem 2 that for any ad vU ∈ the cost function (62) is well defined since 2 1 1,2 ()(). ADt yDQHQ + ∈⊂
The optimal control problem (41)−(46), (62), (63) will be solved as the optimization one in which the function v is the unknown function. Making use of Dubovicki–Milutin theorem [4] we shall derive the necessary and sufficient conditions of optimality for the optimization problem (41)−(46), (62), (63). The solution of the stated optimal control problem is equivalent to seeking a pair 2 00 12 (,)()() ADt yvEDQL + ∈=×Σ which satisfies the equation (41)−(46) and minimizing the performance functional (62) with the constraints on boundary control (63).
We formulate the necessary and sufficient conditions of the optimality in the form of Theorem 3.
Theorem 3. The solution of the optimization problem (41)−(46), (62), (63) exists and it is unique with the assumptions mentioned above; the necessary and sufficient conditions of the optimality are characterized by the following system of partial differential equations and inequalities.
State equations:
Outline of the proof:
According to the Dubovicki–Milutin theorem [4], we approximate the set representing the inequality constraints by the regular admissible cone, the equality constraints by the regular tangent cone and the performance functional by the regular improvement cone.
a) Analysis of the equality constraint
The set Q1 representing the equality constraint has the form
We construct the regular tangent cone of the set Q1 using the Lusternik theorem (Theorem 9.1 [4]). For this purpose, we define the operator P in the form
The operator P is the mapping from the space 2 12()()ADt DQL + ×Σ into the space
The Fréchet differential of the operator P can be written in the following form:
Really, (Theorem 2.8 [31]), A(t) (Theorem 2.1 [19]) and (Theorem 2.1 [20]; Vol. 2, p. 9) are linear and bounded mappings.
Using Theorem 2, we can prove that P ′ is the operator “one to one” from the space 2 12()()ADt DQL + ×Σ onto the space
Considering that the assumptions of the Lusternik’s theorem are fulfilled, we can write down the regular tangent cone for the set Q1 in a point (y0 , v0) in the form
where 00 (,)(,)Iyvyv ′ is the Fréchet differential of the performance functional (62) and it can be written as (85)
On the basis of Theorem 10.2 [4] we find the functional belonging to the adjoint regular improvement cone, which has the form
where 0 0. λ >
d) Analysis of Euler-Lagrange’s equation
The Euler-Lagrange’s equation for our optimization problem has the form 3 1
Let p(x, t) be the solution of (70)–(75) for (v0 , y0). Then, p(v) is defined by transposition, i.e. 2 1 , (), () ADt pyAyMyyDQ + ′′ +=∀∈ (88)
where (),,,(0),(0),21 MypApyplpqpypy ′′ ′ =++−−+
and y satisfies (41)−(46).
11 (,)0(,),(,) fyvyvRTCQyv =∀∈ (82)
It is easy to notice that it is a subspace. Therefore, using Theorem 10.1 [4] we know the form of the functional belonging to the adjoint cone () 00
b) Analysis of the constraint on controls
The set 2 ad QYU =× representing the inequality constraints is a closed and convex one with non-empty interior in the space E
Using Theorem 10.5 [4] we find the functional belonging to the adjoint regular admissible cone, i.e.
() 00 22 (,) ,(,)fyvRACQyv ∗ ∈
We can note if E 1 , E 2 are two linear topological spaces, then the adjoint space to 12EEE =× has the form { } 121122 (,);, EffffEfE ∗ ∗∗ ==∈∈ and 1122 ()()() fxfxfx =+
So we note the functional 2 (,)fyv as follows
212 (,)()() fyvfyfv =+′′ (83)
where: 1()0 fyyY ′ =∀∈ (Theorem 10.1 [4]); 2 ()fv ′ is a support functional to the set Uad in a point v0 (Theorem 10.5 [4]).
We observe that, for given z d and v, equations (70)–(75) can be solved backward in time starting from t = T, i.e. first solving problem (70)–(75) in the subcylinder Q1, and in turn in Qk–1 etc., until the procedure covers the whole cylinder Q. For this purpose, we may apply Theorem 2.
Lemma 2 Let the hypothesis of Theorem 2 be satisfied. Then, for given 1,2 (), d zHQ ∈ and any 2 (), vL∈Σ there exists a unique solution
3,3 3,3 ()()() pvHQQ ∈⊂Ξ
to the problem (70)–(75) defined by transposition (88).
Next we denote by y the solution of (,)0Pyv ′ = for any fixed v Then taking into account (82), (83) and (86) we can express (87) in the form (89)
We transform the first component of the right-hand side of (89) using the formulae (70)–(75). For this purpose setting v = v 0 in (70)–(75) and then taking the scalar product of both sides of (70) and (71) by an element y(v) respectively, and then adding both sides of (70) and (71), we get
(90)
By using the equation (41), the first term on the right-hand side of (90) can be rewritten as
The second integral on the right-hand side of (90) in view of Green’s formula can be expressed as
Substituting (95) into (89) gives
By using the boundary condition (45), the second term on the right-hand side of (92) can be written as
Using the definition of the support functional [4] and dividing both sides of the obtained inequality by 0 , λ we finally get
The last term in (92) can be written as
Substituting (93) and (94) into (92) and then (91) and (92) into (90) we obtain
The last inequality is equivalent to the maximum condition (76).
The uniqueness of the optimal control follows from the strict convexity of the performance functional (62).
This last remark finishes the proof of Theorem 3. One may also consider analogous optimal control problem with the performance functional
where d z Σ is a given element in 5/25/2 (); H ΞΣ we assume that the space 5/25/2 () H ΞΣ is such that 5/25/2 ()| (). yvH Σ ∈ΞΣ Then the solution of the formulated optimal control problem is equivalent to seeking a pair
00 12 (,)()() ADt yvEDQL + ∈=×Σ
that satisfies the equation (41)–(46) and minimizing the cost function (98) with the constraints on controls (63). We can prove the following theorem:
Theorem 4 The solution of the optimization problems (41)–(46), (98), (63) exists and it is unique with the assumptions mentioned above; the necessary and sufficient conditions of the optimality are characterized by the following system of partial differential equations and inequalities:
State equations (41)–(46)
Adjoint equations (99)
(102)
(,)0 pxTx=∈Ω (103)
(,) 0 pxT x t ∂ =∈Ω ∂ (104)
where 2 Λ is a canonical isomorphism of 5/25/2 () H ΞΣ into 5/25/2 (). H ΞΣ
Maximum condition
2 000 2 () (), 0 ad L GpvNvvv vU λ ∗ Σ +−≥∀∈ (105)
Moreover, it can be proved the following result.
Lemma 3 Let the hypothesis of Theorem 2 be satisfied. Then, for given 5/25/2 () d zH∈ΞΣ and any 2 (), vL∈Σ there exists a unique solution 3,3 3,3 ()()() pvHQQ ∈⊂Ξ to the problem (99)–(104) defined by transposition (88).
The idea of the proof of the Theorem 4 is the same as in the case of the Theorem 3.
We must notice that the conditions of optimality derived above (Theorems 3 and 4) allow us to obtain an analytical formula for the optimal control in particular cases only (e.g. there are no constraints on boundary control). It results from the following: the determining of the function p(x, t) in the maximum condition from the adjoint equation is possible if and only if we know that y0(x, t) will suit the control v0(x, t).
These mutual connections make the practical use of the derived optimization formulas difficult. Thus we resign from the exact determining of the optimal control and we use approximation methods.
In the case of performance functionals (62) and (98) with 1 0 λ > and 2 0, λ = the optimal control problem reduces to the minimizing of the functional on a closed and convex subset in a Hilbert space. Then, the optimization problem is equivalent to a quadratic programming one [11, 12, 16], which can be solved by the use of the well-known algorithms, e.g. Gilbert’s [3, 11, 12, 16] ones.
The practical application of Gilbert’s algorithm to optimal control problem for a parabolic system with the boundary condition involving a time lag is presented in [16]. Using of the Gilbert’s algorithm a one dimensional numerical example of the plasma control process is solved.
6. Conclusions and perspectives
The derived conditions of the optimality (Theorems 3 and 4) are original from the point of view of application of the Dubovicki–Milutin theorem [4] in solving optimal boundary control problems for second order hyperbolic systems in which time-varying delays appear both in the state equations and in the Neumann boundary conditions.
The existence and uniqueness of solutions for such hyperbolic systems were proved – Lemma 1 and Theorem 2. The optimal control was characterized by using the adjoint equations – Lemmas 2 and 3. Necessary and sufficient conditions of optimality with the quadratic performance functionals (62) and (98) and constrained control (63) are derived for the Neumann problem – Theorems 3 and 4.
Adam Kowalewski
The proved optimization results (Theorems 3 and 4) constitute a novelty of the paper with respect to the references [10, 12] concerning application of the Lions scheme [19] for solving linear quadratic hyperbolic problems of optimal control.
The results presented in the paper can be treated as a generalization of the results obtained in [14] to the case of additional time-varying lags appearing in the state equations.
Moreover, the optimization problems presented here constitute a generalization of optimal control problems considered in [13] to the case of hyperbolic systems with time-varying lags appearing both in the state equations and in the Neumann boundary conditions.
The obtained optimization theorems (Theorems 3 and 4) demand the assumption dealing with the non-empty interior of the set Q 2 representing the inequality constraints.
Therefore, we approximate the set Q 2 by the regular admissible cone (if 2 int, Q =∅ then this cone does not exist).
It is worth mentioning that the obtained results can be reinforced by omitting the assumption concerning the nonempty interior of the set Q 2 and utilizing the fact that the equality constraints in the form of the hyperbolic equations are “decoupling”.
The optimal control problem reduces to seeking 0 2vQ ′ ∈ and minimizing the performance index I(v). Then we approximate the set representing the inequality constraints by the regular tangent cone and for the performance index I(v) we construct the regular improvement cone.
Making use of the Dubovicki–Milutin method the similar conditions of the optimality can be derived for hyperbolic systems with the Neumann boundary conditions involving incommensurate time lags.
The proposed methodology based on the Dubovicki–Milutin scheme can be presented as a specific case study concerning hyperbolic problems described by partial differential equations of the hyperbolic type involving time lags appeared in the integral form both in the state equations and in the Neumann boundary conditions.
The same procedure can be applied to solving optimal control problems for nonlinear hyperbolic systems.
Another direction of research will be numerical examples concerning the determination of optimal control with constraints for time-varying delay hyperbolic systems.
Appendix
For the functions we shall formulate three central theorems. For this purpose we shall define the following spaces
i. The space W(a, b) ([20], Vol. 1, p. 10) Let a and b be two real numbers, finite or not, a < b. Let X, Y be Hilbert spaces and m be an integer 1. ≥
We set
which is a Hilbert space provided with the form
ii. The space B(a, b; E) ([20], Vol. 1, p. 19).
Generally, if E is a Hilbert space, we set
We provide B(a, b; E) with the norm (,;) (,) sup() BabE E tab y yt ∈ = (A4)
Consequently, using the results of ([20], Vol. 1, p. 19) we can formulate theorem.
Theorem 3.1. ([20], Vol. 1, p. 19): With the notation (A3) for (,)yWab ∈ we have
1 ()/ 2 ,;[,],01 j jm
Then () j yy → being a continuous and linear mapping of 1 ()/ 2 (,),;[,]. jm WabBabXY +
In ([20], Vol. 1, p. 43) the following interpolation theorem is proved.
Theorem 9.6. ([20], Vol. 1, p.43): Assume that the boundary Γ of Ω is a (n − 1) dimensional infinitely differentiable variety, Ω being locally on one side of Γ. Moreover, in general we assume that Ω is bounded. Then 12 12 (1) (),() () ss ss HHH −Θ+Θ Θ ΩΩ=Ω
for all s1 > 0, s2 < s1, 0 < Θ < 1 (with equivalent norms).
For purposes of application one of the most useful results is the Trace Theorem. Consequently, using the results of ([20], Vol. 2, p. 9) we may formulate the following theorem.
Theorem 2.1. ([20], Vol. 2, p. 9): For , () rs yHQ ∈ with 1 , 2 r > 0, s ≥ we may define: , 1 onif(integer0) 2 () jj j
(A7) where 1 2 (0if0) jj j rj v vs rsr µ == == (A8)
Then j j A y y η ∂ → ∂ are continuous linear mappings of , , ()(). jj v rs HQH µ →Σ
Afterwards, we shall present the following theorems. Let K will denote the cone of directions of decrease for the functional F(x) at the point x0.
Theorem 7.5 [4]: If F(x) is differentiable at x0, then F(x) is regularly decreasing at x0 and K = {h : (F′(x0), h) < 0}.
Theorem 9.1 [4] (Lusternik): Let P(x) be an operator mapping E1 into E2, differentiable in a neighbourhood of a point x0, P(x0) = 0. Let P ′(x) be a continuous in a neighbourhood of x0, and suppose that P ′(x0) maps E1 onto E2 (i.e., the linear equation P ′(x0)h = b has a solution h for any b ∈ E2). Then the set of tangent directions K to the set Q = {x : P(x) = 0} at the point x0 is the subspace K = {h : P ′(x0)h = 0}.
Theorem 10.1 [4]: Let K be a subspace. Then {:()0forall} KfEfxxK ∗ ′ =∈=∈ (this set is sometimes known as the annihilator of K).
Theorem 10.2 [4]: Let , fE ′ ∈ 1 {:()0},Kxfx== 2 {:()0},fxfx=≥ 3 {:()0}.Kxfx=> Then 1 {, }, Kfλλ ∗ =−∞<<∞ 2 {,0},Kfλλ ∗ =≤<∞ 3 KE ∗ ′ = for f = 0 and 32KK∗∗ = for 0. f ≠
Let Q be a set in a topological linear space E, 0 ,xQ ∈ Kb the cone of feasible directions for Q at x0 and Kk the cone of tangent directions for Q at x0. In turns out that in some cases the duals of these cones coincide with the set of linear functionals which are supports for the Q at the point x0. Denote the latter set by , Q ∗ i.e., 0 {:()()forall}. QfEfxfxxQ ∗ ′ =∈≥∈
Theorem 10.5 [4]: Let Q be a closed convex set. Then k KQ∗∗ = If moreover 0 , Q ≠Φ then b KQ∗∗ =
Acknowledgements
The research presented here was carried out within the subvention no. 16.16.120.773 of AGH University of Krakow, Poland.
References
1. Bahaa G.M., Kotarski W., Optimality conditions for n × n infinite-order parabolic coupled systems with control constraints and general performance index, “IMA Journal of Mathematical Control and Information”, Vol. 25, No. 1, 2008, 49–57, DOI: 10.1093/imamci/dnm003.
2. Dubovitski A.Ya., Milyutin A.A., Extremum problems with certain constraints, “Doklady Akademii Nauk SSSR”, Vol. 149, No. 4, 1963, 759–762.
3. Gilbert E.S., An iterative procedure for computing the minimum of a quadratic form on a convex set, “SIAM Journal of Control”, Vol. 4, No. 1, 1966, 61–80, DOI: 0.1137/0304007.
4. Girsanov I.V., Lectures on the Mathematical Theory of Extremal Problems, Publishing House of the University of Moscow, 1970.
5. Kotarski W., Further generalization of the Dubovicki-Milutin theorem, “Journal of Optimization Theory and Applications”, Vol. 54, No. 3, 1987, 565–573. DOI: 10.1007/BF00940202.
6. Kotarski W., Optimal control of a system governed by a parabolic equation with an infinite number of variables, “Journal of Optimization Theory and Applications”, Vol. 60, No. 1, 1989, 33–41, DOI: 10.1007/BF00938797.
7. Kotarski W., Optimal control of a system governed by a parabolic equation with an infinite number of variables and time delay, “Journal of Optimization Theory and Applications”, Vol. 63, No. 1, 1989, 57–67, DOI: 10.1007/BF00940731.
8. Kotarski W., Bahaa G.M., Optimal control problem for infinite order hyperbolic system with mixed control-state constraints, “European Journal of Control”, Vol. 11, No. 2, 2005, 150–156, DOI: 10.3166/ejc.11.150-156.
9. Kotarski W., El-Saify H.A., Bahaa G.M., Optimal control of parabolic equation with an infinite number of variables for non-standard functional and time delay, “IMA Journal of Mathematical Control and Information”, Vol. 19, No. 4, 2002, 461–476, DOI: 10.1093/imamci/19.4.461.
10. Kowalewski A., Boundary control problem of a hyperbolic systems with time lags, “IMA Journal of Mathematical Control and Information”, Vol. 10, No. 2, 1993, 261–272, DOI: 10.1093/imamci/10.3.261.
11. Kowalewski A., Optimal control of a distributed hyperbolic system with time-varying lags, “International Journal of Control”, Vol. 71, No. 3, 1998, 419–435, DOI: 10.1080/002071798221759.
12. Kowalewski A., Optimal Control of Infinite Dimensional Distributed Parameter Systems with Delays, AGH University of Krakow, Krakow, 2001.
13. Kowalewski A., Extremal problems for time lag hyperbolic systems, Proceedings of the 25th International Conference on Methods and Models in Automation and Robotics (MMAR). Międzyzdroje, Poland, 2021, 245–250, DOI: 10.1109/MMAR49549.2021.9528456.
14. Kowalewski A., Extremal problems for hyperbolic systems with boundary conditions involving time-varying delays, Proceedings of the 26th International Conference on Methods and Models in Automation and Robotics (MMAR). Międzyzdroje, Poland, 2022, 122–127, DOI: 10.1109/MMAR55195.2022.9874285.
15. Kowalewski A., Extremal problems for second order hyperbolic systems with multiple time delays, “Archives of Control Sciences”, Vol. 33, No. 1, 2023, 101–126, DOI: 10.24425/acs.2023.
16. Kowalewski A., Duda J., On some optimal control problem for a parabolic system with boundary condition involving a time-varying lag, “IMA Journal of Mathematical Control and Information”, Vol. 9, No. 2, 1992, 131–146, DOI: 10.1093/imamci/9.2.131.
17. Lasiecka I., Conical approximations of sets with applications to optimization problems, PhD thesis. Technical University, Warsaw, 1974.
18. Lasiecka I., Generalization of the Dubovitzky-Milutyn optimality conditions, “Journal of Optimization Theory and Applications”, Vol. 24, No. 3, 1978, 421–436, DOI: 10.1007/BF00932886.
19. Lions J.L., Optimal Control of Systems Governed by Partial Differential Equations, Springer-Verlag, Berlin, 1971.
20. Lions J.L., Magenes E., Non-Homogeneous Boundary Value Problems and Applications, Vols. 1 and 2, Springer-Verlag, Berlin, 1972.
21. Łędzewicz-Kowalewska U., On some specification of the Dubovitskii-Milyutin method, “Nonlinear Analysis: Theory, Methods & Applications”, Vol. 10, No. 12, 1986, 1367–1371, DOI: 10.1016/0362-546X(86)90107-0.
22. Łędzewicz-Kowalewska U., Application of the method of contractor directions to the Dubovitskii-Milyutin formalism, “Journal of Mathematical Analysis and Applications”, Vol. 125, No. 1, 1987, 174–184, DOI: 10.1016/0022-247X(87)90172-7.
23. Łędzewicz-Kowalewska U., Optimal control problems of hyperbolic systems with operator and nonoperator equality constraints, “Applicable Analysis”, Vol. 27, No. 1-3, 1988, 199–215, DOI: 10.1016/0362-546X(88)90028-4.
24. Łędzewicz-Kowalewska U., On the optimal control problems with Gâteaux differentiable operator constraints, “Journal of Mathematical Analysis and Applications”, Vol. 130, No. 2, 1988, 301–315, DOI: 10.1016/0022- 247X(88)90307-1.
25. Łędzewicz-Kowalewska U., Application of some specification of the Dubovitskii-Milyutin method to problems of optimal control, “Nonlinear Analysis: Theory, Methods & Applications”, Vol. 12, No. 2, 1988, 101–108, DOI: 10.1080/00036818808839733.
26. Łędzewicz-Kowalewska U., Euler-Lagrange equation in the case of nonregular equality constraints, “Journal of Optimization Theory and Applications”, Vol. 71, No. 3, 1991, 549–568, DOI: 10.1007/BF00941403.
27. Łędzewicz-Kowalewska U., On the optimal control problems of parabolic equations with an infinite number of variables and with equality constraints, “Differential and Integral Equations”, Vol. 4, No. 2, 1991, 369–381, DOI: 10.57262/die/1371569618.
28. Łędzewicz U., Extension of the local maximum principle to abnormal optimal control problems, “Journal of Optimization Theory and Applications”, Vol. 77, No. 3, 1993, 661–681, DOI: 10.1007/BF00940455.
29. Łędzewicz U., On distributed parameter control systems in the abnormal case and in the case of nonoperator equality constraints, “Journal of Applied Mathematics and Stochastic Analysis”, Vol. 6, No. 2, 1993, 137–151, DOI: 10.1155/S1048953393000139.
30. Łędzewicz-Kowalewska U., The extremum principle for some types of distributed parameter control systems, “Applicable Analysis”, Vol. 48, No. 1-4, 1993, 1–21, DOI: 10.1080/00036819308840146.
32. Neustadt L.W., An abstract variational theory with applications to a broad class of optimization problems. I. General theory, “SIAM Journal on Control”, Vol. 4, No. 3, 1966, 505–527, DOI: 10.1137/0304040.
33. Neustadt L.W., An abstract variational theory with applications to a broad class of optimization problems. II. Applications, “SIAM Journal on Control”, Vol. 5, No. 1, 1967, 90–137, DOI: 10.1137/0305007.
34. El-Saify H.A., Bahaa G.M., Optimal control for n×n hyperbolic systems involving operators of infinite order, “Mathematica Slovaca”, Vol. 52, No. 4, 2002, 409–424.
35. Walczak S., The local extremum principle for problems with constraints upon phase coordinates, Vol. XXXII. 3. Société des Sciences et des Lettres de Łódź, 1982.
36. Walczak S., On some control problem, “Acta Universitatis Lodziensis. Folia Mathematica”, 1984, 187–196.
37. Walczak S., Some properties of cones in normed spaces and their application to investigating extremal problems, “Journal of Optimization Theory and Applications”, Vol. 42, No. 4, 1984, 561–582, DOI: 10.1007/BF00934567.
Adam Kowalewski
Problemy ekstremalne dla systemów hiperbolicznych drugiego rzędu ze zmiennymi opóźnieniami czasowymi
Streszczenie: Zaprezentowano ekstremalne problemy dla systemów hiperbolicznych ze zmiennymi opóźnieniami czasowymi. Rozwiązano problem optymalnego sterowania brzegowego dla systemów hiperbolicznych drugiego rzędu, w których zmienne opóźnienia czasowe występują zarówno w równaniach stanu oraz w warunkach brzegowych typu Neumanna. Tego rodzaju równania stanowią w liniowym przybliżeniu uniwersalny model matematyczny dla procesów fizycznych, w których ma miejsce przesyłanie sygnałów na odległość, takich jak linie długie typu elektrycznego, hydraulicznego i innych. Korzystając z metody Dubowickiego-Milutina wyprowadzono warunki konieczne i wystarczające optymalności dla problemu liniowo-kwadratowego.
Słowa kluczowe: sterowanie brzegowe, systemy hiperboliczne drugiego rzędu, zmienne opóźnienia czasowe
Prof. Adam Kowalewski, DSc, PhD, Eng. ako@agh.edu.pl
ORCID: 0000-0001-5792-2039
Adam Kowalewski was born in Cracow, Poland, in 1949. He received his MSc degree in electrical engineering and his PhD and DSc degrees in control engineering from AGH University of Krakow in 1972, 1977 and 1992 respectively. At present he is Professor of Automatic Control and Optimization Theory at the Faculty of Electrical Engineering, Automatics, Computer Science and Biomedical Engineering at AGH University of Krakow. His research and teaching interests include control and optimization theory, biocybernetics and signal analysis and processing. He has held numerous visiting positions,including Visiting Researcher at the International Centre for Pure and Applied Mathematics in Nice, France, International Centre for Theoretical Physics in Trieste, Italy, Scuola Normale Superiore in Pisa, Italy and the Department of Mathematics at the University of Warwick in Coventry, Great Britain.
System anti-windup w układach regulacji
z regulatorem pełnego rzędu
Robert Bieda
Politechnika Śląska, Wydział Automatyki, Elektroniki i Informatyki, Katedra Automatyki i Robotyki, ul. Akademicka 2A, 44-100 Gliwice
Streszczenie: W artykule przeanalizowano problem nasycenia sygnału sterującego w układach automatycznej regulacji oraz zjawisko windup, które może wystąpić w przypadku regulatorów o właściwościach całkujących. Przedstawiono różne metody przeciwdziałania temu zjawisku, w tym mechanizmy anti-windup, które ograniczają działanie części całkującej regulatora w sytuacji nasycenia sygnału sterującego. Zaprezentowano propozycję struktury systemu anti-windup dla regulatorów pełnych, bazującą na dynamicznym dodatnim sprzężeniu korekcyjnym. Dzięki przeprowadzonej symulacji dokonano oceny porównawczej działania różnych układów regulacji z mechanizmami anti-windup, w tym proponowanego rozwiązania.
Słowa kluczowe: regulator pełnego rzędu, ograniczenie sterowania, windup, dynamiczne sprzężenie korekcyjne, układ regulacji
1. Wprowadzenie
W układach automatycznej regulacji w większości przypadków sygnał sterujący u(t) jest ograniczony od góry oraz od dołu. Zjawisko nasycenia/ograniczenia sygnału sterującego pojawia się w układzie regulacji (UR) w sytuacji, kiedy nieograniczony regulator generuje sygnał sterujący wykraczający wartością poza zakres możliwy do zrealizowania przez układ wykonawczy. Najprostszym przykładem takiego układu/elementu może być zawór, który w przypadku całkowitego otwarcia znajduje się w stanie górnego nasycenia, natomiast jeśli jest zamknięty, znajduje się w stanie dolnego nasycenia. W przypadku zastosowania regulatora o właściwościach całkujących, na skutek interakcji sygnału wyjściowego regulatora (w szczególności jego składowej całkującej) i nasycenia, może dojść do powstania tak zwanego zjawiska windup.
Łatwo wykazać, że w przypadku osiągnięcia przez sygnał sterujący u(t) wartości granicznej urządzenia wykonawczego, pętla sprzężenia zwrotnego zostaje przerwana i układ regulacji działa w pętli otwartej. Wynika to z faktu, że urządzenie wykonawcze pozostaje na wartości granicznej niezależnie od sygnału wyjściowego UR. W przypadku wykorzystania do sterowania regulatora z członem całkującym, uchyb regulacji e(t) będzie nadal całkowany. W konsekwencji składowa całkująca sterowania u(t) może osiągnąć bardzo dużą wartość (potocznie „będzie się nawijać”, ang. wind up).
Autor korespondujący:
Robert Bieda, robert.bieda@polsl.pl Artykuł recenzowany nadesłany 27.03.2025 r., przyjęty do druku 12.01.2026 r.
Zezwala się na korzystanie z artykułu na warunkach licencji Creative Commons Uznanie autorstwa 4.0 Int.
W konsekwencji każdy regulator z członem całkującym może, w przypadku nasycenia urządzenia wykonawczego, powodować znaczne stany przejściowe UR (zwiększyć przeregulowanie sygnału wyjściowego y(t), a także wydłużyć czas regulacji). Zjawiska te są przykładem negatywnego wpływu mechanizmu windup na działanie UR, dlatego niezbędne jest jemu przeciwdziałanie.
W literaturze można znaleźć różne metody mające na celu zapobieganie nadmiernemu działaniu całkującemu regulatora (metody anti-windup), gdy jego sygnał wyjściowy znajduje się w stanie nasycenia. Wszystkie metody wymagają ingerencji w strukturę regulatora, gdyż tylko to zapewnia odpowiednią jego pracę.
Wśród najczęściej spotykanych mechanizmów anti-windup należy wymienić rozwiązania bazujące na wyłączeniu działania całkującego regulatora sygnałem członu całkującego [1–4]. Mechanizm ten polega na wyłączeniu części całkującej regulatora w chwili, gdy sygnał wyjściowy regulatora osiąga nasycenie. Drugą grupą metod są mechanizmy bazujące na ograniczeniu sygnału wyjściowego z regulatora przez oddziaływanie na udział składowej całkowej [1, 2, 4–13]. Mechanizm ten polega na uruchomieniu silnego ujemnego sprzężenia zwrotnego w torze działania całkującego w chwili, gdy sygnał wyjściowy regulatora dojdzie do ograniczenia.
2. Synteza pełnego regulatora w układzie FB-FF
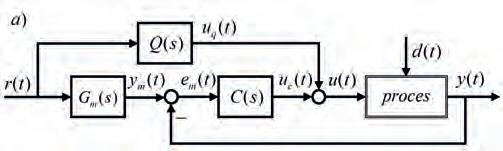
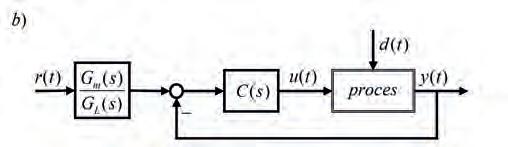
Podstawową strukturą UR, umożliwiającą syntezę właściwości dynamicznych związanych z osiągnięciem wartości zadanej r(t) oraz procesem tłumienia zakłóceń d(t) i korekcji niedokładności procesu modelowania jest zaprezentowana w [14] struktura otwarto-zamknięta FB-FF (ang. FeedBack-FeedForward) – rys. 1a.
Rys. 1. Schemat blokowy UR a) o strukturze FB-FF oraz b) o strukturze równoważnej FB
Fig. 1. Block diagram of the control system: a) with FB-FF structure, and b) with the equivalent FB structure
Przy założeniu, że proces opisany jest modelem w postaci operatorowej funkcji przejścia P(s) analizę zachowania UR o strukturze FB-FF (rys. 1a), w odpowiedzi na wartość zadaną r(t), można wyrazić w postaci operatorowej funkcji przejścia:
Zakładając, że proces osiągnięcia wartości zadanej r(t) realizuje część „otwarta” struktury UR opisana przez dynamikę modelową (wejściwo-wyjściową) G m(s) oraz właściwości związane z tłumieniem zakłóceń d(t) zależą od dynamiki struktury pętlowej (struktury „zamkniętej”) G L(s) [14, 15] można określić następujące związki między założonymi modelami dynamicznymi a syntezowanymi elementami sterującymi Q(s) oraz C(s): () ()()(), () ()() () 1 ()() m L Ys GsQsPs Rs CsPs Gs CsPs == = + (2)
W procesie syntezy UR o strukturze FB-FF (rys. 1a), z wykorzystaniem modelowych dynamik G m(s) oraz G L(s), często definiuje się wymagania dotyczące jakości projektowanego UR związane z prędkością oraz dokładnością jego działania [14, 15]. Aby uwzględnić te wymagania, gwarantujące w najprostszym przypadku odpowiednią prędkość działania oraz dokładność, dla podstawowej klasy wymuszeń typu skok wartości, na dynamiki modelowe nakładane są dodatkowe warunki [14, 15]:
(0)1,, (0)1,, m L GT GT λ µ =< = (3)
gdzie T, λ oraz µ to odpowiednio: dominująca stała czasowa modelu procesu P(s), modelowej dynamiki wejściowo-wyjściowej G m(s) oraz modelowej dynamiki pętli G L(s) projektowanego UR.
Uwzględniając mechanizm faktoryzacji dynamiki modelu procesu P(s) [14, 15] na część „odwracalną” P m(s) oraz „nieodwracalną” P p(s): ()()(), mp PsPsPs = (0)1 p P =
proces syntezy korektora Q(s) struktury „otwartej” UR oraz regulatora C(s) struktury pętlowej UR można przeprowadzić wykorzystując zależności:
(),
() 1 () ()1()() m m L mLp Gs Qs Ps Gs Cs PsGsPs = = (4)
Uwzględniając powyższe warunki dotyczące dynamik modelowych G m(s) oraz G L(s), a także definicję elementów sterujących Q(s) oraz C(s), zależność opisującą dynamikę zastępczą G(s) (1), dla schematu UR pokazanego na rysunku 1a, można przekształcić do postaci: (5)
W tym przypadku schemat UR o strukturze FB-FF (rys. 1a) można przekształcić do prostszej postaci (rys. 1b), w której właściwości układu można ograniczyć do analizy wpływu właściwości regulatora C(s).
Wykorzystując mechanizm projektowania regulatora C(s) (4) zaprezentowany w [14, 15] można pokazać, że uzyskany regulator jest „regulatorem pełnym”, to znaczy rząd tak zaprojektowanego regulatora jest równy rzędowi części „odwracalnej” P m(s) modelu procesu regulacji P(s). Regulator taki charakteryzuje się względnym rzędem równym zero (stopień wielomianu mianownika i licznika transmitancji regulatora są sobie równe). Łatwo wykazać, że jedynie regulator pełny umożliwia kompletną kontrolę jakości regulacji danym procesem z wykorzystaniem struktury pętlowej. W przypadku procesów dynamicznych charakteryzujących się skończoną wartością wzmocnienia statycznego przy definicji regulatora C(s) jak w (4), uzyskany element sterujący ma charakter całkujący:
0 1 1 ()(), n j j j n i i i bs CsCs s as = = == ∑ ∑ (6)
a co za tym idzie, w tak skonstruowanym UR może zaistnieć zjawisko windup sygnału części całkującej regulatora.
W szczególności dla pewnych prostych transmitancji procesu P(s), o danym rzędzie n P, otrzymujemy:
dla obiektów o transmitancji rzędu n P = 1 uzyskany pełny regulator C(s) można zaliczyć do regulatorów klasy PI:
0 1 1 1 () , PI C a bsb skk ss == + + (7)
dla obiektów rzędu drugiego n P = 2 pełny regulator C(s) można zaliczyć do regulatorów klasy PID z dodatkowym filtrem dolnoprzepustowym pierwszego rzędu:
2 2 1 1 2 20 11 () , 1 PID Cs kkks ss asa sbsb s b τ
(8)
w przypadku obiektów trzeciego rzędu n P = 3 pełny regulator zaliczyć można do klasy PID2 (HO-PID [17–19]) z filtrem dolnoprzepustowym drugiego rzędu (0): α > (9)
W przypadku procesów o bardziej złożonych transmitancjach, uwzględniających modele wyższego rzędu (n P > 3), nieminimalnofazowe lub z czasem opóźnienia, zaprojektowany zgodnie z [14, 15] regulator C(s) (4) i (6) można zaliczyć do regulatorów klasy PID(1) nP z filtrem dolnoprzepustowym.
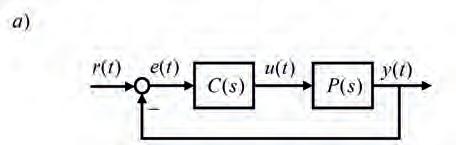
Regulator C(s) jest integralną częścią UR o strukturze pętlowej. W szczególnym przypadku, gdy dynamika modelu toru wejściowo-wyjściowego G m(s) oraz modelowa dynamika struktury pętlowej G L(s) opisane są identycznie G m(s) = G L(s), wówczas UR o strukturze z rys. 1 sprowadza się do postaci przedstawionej na rys. 2a.
Jest to klasyczna struktura UR z jednostkowym ujemnym sprzężeniem zwrotnym. Łatwo wykazać [14, 15], że w tym przypadku, wykorzystując mechanizm syntezy regulatora C(s), przytoczona wcześniej dynamika wejściowo-wyjściowa G(s) przyjmuje postać:
jest wystąpienie dodatkowych właściwości badanego UR: pętla regulacji badanego UR musi mieć dynamikę względnie szybką oraz wartość zadana takiego UR powinna się zmieniać odpowiednio szybko.
Rozpatrzmy prosty układ regulacji (rys. 2a), którego proces opisany jest dynamiką P(s), natomiast modelowa dynamika pętli G L(s) UR (zgodnie z [14, 15]) przyjmuje postać dynamiki aperiodycznej z odpowiednią stałą czasową 0: µ >
44 51 () () (1) (1) L Ps Gs ss µ =→= ++ (12)
Postępując zgodnie z procedurą syntezy [14, 15], przy wykorzystaniu zależności (4), otrzymujemy definicję pełnego regulatora C(s) o charakterze całkującym:
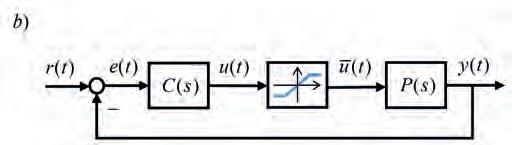
W rzeczywistych rozwiązaniach, w tego typu strukturze UR (jak i jej podobnych) sygnał sterujący zwykle ma ograniczoną amplitudę. Przypadek UR z ujemnym sprzężeniem zwrotnym uwzględniającym nasycenie sygnału sterującego pokazano na rys. 2b. Nieliniowy element wprowadzający ograniczenie sygnału sterującego u(t) regulatora C(s) może być opisany nieliniową funkcją sat(x) [2, 6, 8–10]: () :() ()sat()():(),
utututuutu
(11)
gdzie u + oraz u to odpowiednio maksymalna oraz minimalna wartość sygnału sterującego, jaką może osiągnąć element wykonawczy UR.
Rys. 2. Schemat blokowy UR a) idealny o strukturze FB oraz b) z nieliniowym elementem ograniczającym sygnał sterujący regulatora
Fig. 2. Block diagram of the control system: a) ideal with FB structure, and b) with a nonlinear saturation element limiting the controller output signal
3. Zjawisko windup całkowania
Zjawisko windup uwidacznia się w zachowaniu UR przy spełnieniu kilku warunków dotyczących właściwości danego UR. Podstawowym warunkiem jest występowanie ograniczenia amplitudy sygnału sterującego możliwego do uzyskania w ramach pracy UR oraz wykorzystanie regulatora C(s) o właściwościach całkujących. Te warunki są jednak niewystarczające do zaistnienia zjawiska windup całkowania. Koniecznym
Załóżmy dodatkowo, że w analizowanym UR występuje ograniczenie sygnału sterującego u(t) zgodnie z modelem (11), o wartościach 2/5, uu +− =−= jak w schemacie UR na rys. 2b. W rezultacie, dla UR z ograniczeniem sygnału sterującego (rys. 2b), z procesem regulacji P(s) i dynamiką G L(s) projektowanego UR jak w (12), w przypadku niespełnienia warunku (3) dotyczącego prędkości działania UR () T µ ≥ nawet przy gwałtownej (skokowej) zmianie sygnału wartości zadanej zjawisko windup nie zachodzi. Przykład zachowania takiego układu dla 3/2 T µ => i skokowej zmiany wartości zadanej pokazano na rys. 3a. Jak można zauważyć, w przypadku UR z ograniczeniem sterowania (rys. 2b) oraz w przypadku UR bez ograniczenia (rys. 2a), sygnał wyjściowy y(t), będący reakcją UR na skokową zmianę wartości zadanej, wygląda identycznie. Brak różnicy wynika z faktu, że w obydwu UR sterowanie u(t) mieści się w zakresie ograniczeń wartości sygnału sterującego. Natomiast w przypadku, gdy dynamika G L(s) badanego UR jest odpowiednio szybka () T µ < przy skokowej zmianie wartości zadanej , zjawisko nasycenia całkowania oraz jego konsekwencji mogą być widoczne w pracy układu. Przykład działania takiego UR dla 1/3 T µ =< pokazano na rys. 3b. Jak można zaobserwować, w analizowanym wariancie UR, sygnał wyjściowy UR z ograniczeniem sterowania (rys. 3b linia ciągła) silnie różni się od sygnału wyjściowego UR bez ograniczenia (rys. 3b linia przerywana). W przebiegu odpowiedzi skokowej UR z ograniczeniem sygnału sterującego u(t) można zauważyć znaczne pogorszenie jakości tego przebiegu. Układ ten reaguje z większym opóźnieniem, trochę wolniej i ma znaczące, sięgające blisko 50 % zmiany stanu ustalonego, przeregulowanie. Wszystko to jest efektem ograniczenia/nasycenia sygnału sterującego w szybkiej dynamice pętli G L(s) oraz bardzo gwałtownej zmiany wartości zadanej r(t) na wejściu badanego UR.
Jednak w przypadku szybkiej dynamiki pętli G L(s) wystarczy zapewnić odpowiednio „powolną” prędkość zmiany wartości zadanej r(t) z początkowej na docelową, aby wyeliminować zjawisko windup całkowania. Przykładową realizacją takiej „powolnej” zmiany r(t) może być zastąpienie sygnału skokowej zmiany wartości 1(t) sygnałem typu rampa 1(t, ɛ):
Funkcja (14) stanowi przybliżenie skokowej zmiany wartości. Dla małych wartości ε zachodzi bowiem:
(15)
Jednak funkcja charakteryzuje się skończoną prędkością przejścia ze stanu początkowego do docelowego
Wykorzystując definicję (14) zmiany sygnału wartości zadanej, można przez odpowiedni dobór wartości ε (dobór prędkości zmiany sygnału wartości zadanej r(t)) zapewnić dla UR o szybkiej dynamice pętli G L(s), pracę bez zjawiska windup sygnału części całkującej regulatora C(s). Przykład działania UR (rys. 2b) z obiektem P(s) oraz dynamiką pętli G L(s) (12) w wariancie 1/3, T µ =< dla odpowiednio dobranej wartości 3,745 ε = gwarantującej nieprzekroczenie dopuszczalnej wartości maksymalnej sterowania u(t), pokazany został na rys. 3c. Można zaobserwować, podobnie jak w przypadku UR o reakcji jak na rysunku 3a, że sygnał wyjściowy UR z ograniczeniem sterowania, jak i bez ograniczenia zachowują się identycznie. Jednak z perspektywy prędkości działania projektowanego UR, wynikającej z założonej dynamik G L(s), układ ten działa wolniej w porównaniu do UR bez ograniczeń przy skokowej zmianie wartości zadanej (rys. 3b, y(t) – linia przerywana).
4. System anti-windup
Przedstawione mechanizmy zapobiegania skutkom zjawiska windup są kłopotliwe w zastosowaniach. Z jednej strony budowa UR o powolnej dynamice pętli G L(s) () T µ > pozwala zapobiec nasyceniu sygnału sterującego, ale jednocześnie pogarsza właściwości związane z osiągnięciem wartości zadanej r(t) oraz prędkością tłumienia zakłóceń d(t) czy eliminacją innych źródeł błędu regulacji [5, 14, 15]. Z drugiej strony ograniczenie maksymalnej prędkości zmian wartości zadanej zapobiega także nasyceniu sygnału sterującego przy jednoczesnej szybkiej dynamice pętli G L(s), jednak określanie optymalnej wartości prędkości (parametru ε ) zmian wartości zadanej r(t), gwarantującej jak najszybsze przejście ze stanu początkowego do docelowego, w ogólnym przypadku jest bardzo trudne.
4.1. Klasyczny system anti-windup
Alternatywą dla pokazanych mechanizmów mogą być układy przeciwnasyceniowe (anti-windup), które w odpowiedni sposób ograniczają działanie części całkującej regulatora C(s).
Ich celem jest ograniczanie lub zapobieganie działaniu całkującemu (całkowaniu) regulatora w przypadku, gdy sygnał sterujący u(t) znajduje się w stanie nasycenia. Jednym z najczęściej prezentowanych mechanizmów anti-windup [1–5, 8, 9, 12, 13, 16] jest zastosowanie sprzężenia zwrotnego od różnicy nieograniczonego sygnału sterującego regulatora i jego ograniczonej wartości. Klasyczny schemat UR z mechanizmem anti-windup dla regulatora PID pokazano na rys. 4. Wartość tej różnicy wykorzystywana jest w celu zmniejszenia sygnału błędu podawanego na część całkującą regulatora i w rezultacie spowolnienia procesu całkowania oraz powstawania zjawiska windup i w konsekwencji zachowania sygnału wyjściowego UR.
Rys. 4. Schemat blokowy UR o strukturze FB z klasycznym systemem anti-windup
Fig. 4. Block diagram of the control system with FB structure and a classical anti-windup scheme
Wzmocnienie sprzężenia zwrotnego (1/) aw T określa wielkość oraz prędkość oddziaływania na część całkującą regulatora C(s). Wartość stałej aw T definiowana jest w bardzo różny sposób [2, 3, 6, 9, 11]: dla regulatorów PI często przyjmuje się wartość aw T równą stałej całkowania IPI/. aw TTkk == W przypadku regulatorów PID, ze względu na dodatkowy człon różniczkujący, przyjmuje się często wartość IDD I / aw TTTkk == [2, 3, 11–13] czy nawet P aw Tk = [3, 8].
4.2. Proponowana struktura systemu anti-windup Uwzględniając rozważania nad przytoczoną strukturą anti-windup wydaje się, że generalnie wartość wzmocnienia sygnału różnicowego sterowań jest dosyć trudna do określenia już dla regulatorów PID. W przypadku regulatorów pełnych (wyższego rzędu, PIDm) takie rozwiązania praktycznie nie występują. Idea proponowanego rozwiązania systemu anti-windup dla regulatorów pełnych bazuje na koncepcji szeregowej realizacji dynamiki całkującej za pomocą sprzężenia korekcyjnego [3, 13, 16]. Metoda ta pojawiła się później jako wariant systemu anti-
Rys. 3. Odpowiedzi czasowe UR z nasyceniem oraz bez nasycenia sterowania: a) dla „powolnej” dynamiki pętli; b) dla „szybkiej” dynamiki pętli; c) dla „szybkiej” dynamiki pętli przy wymuszeniu r (t) = 1(t, ɛ)
Fig. 3. Time responses of the control system with and without control signal saturation: a) for “slow” loop dynamics, b) for “fast” loop dynamics, c) for “fast” loop dynamics under input excitation r (t) = 1(t, ɛ)
-windup dla regulatorów PI tworząc układ całkujący z automatycznym resetem [3, 13, 16, 17]. Bazując na tych rozwiązaniach realizację regulatora pełnego C(s) (6) można przedstawić w postaci struktury o wzmocnieniu κ z dynamicznym sprzężeniem korekcyjnym opisanym transmitancją F(s) (rys. 5).
Rys. 5. Schemat blokowy proponowanej realizacji regulatora pełnego rzędu z dynamicznym sprzężeniem korekcyjnym Fig. 5. Block diagram of the proposed realization of a full-order controller with dynamic correction feedback
Dla tak zdefiniowanej struktury realizującej pełny regulator C(s), zależność definiującą regulator można przedstawić następująco: () () ()1()
Po odpowiednich przekształceniach otrzymujemy, z dokładnością do współczynnika wzmocnienia ,κ definicję transmitancji dynamicznego sprzężenia korekcyjnego F(s): 0 0 () () . () () n i ii i n j j j bas Fs b Cs Cs s
Okazuje się, że właściwości tak zrealizowanego regulatora praktycznie nie zależą od wartości współczynnika wzmocnienia . Łatwo wykazać, że dla dowolnego 0, κ > stosując transmitancję F(s) (17) można zrealizować pełny regulator C(s) (16). Można jednak zasugerować pewną wartość tego wzmocnienia, przy określeniu dodatkowych wymagań stawianych przed dynamiką sprzężenia korekcyjnego F(s). W szczególności można zagwarantować względnie niskie wzmocnienie dla wysokich częstotliwości w torze sprzężenia, które miałoby zmniejszać wpływ ewentualnego sygnału wysokoczęstotliwościowego (np. szumu pomiarowego) na sygnał generowany przez regulator. Jeśli wzmocnienie wysokich częstotliwości F k ∞ dynamiki F(s) zdefiniujemy następująco:
lim(), n F n s n kFs ba b κ κ ∞ →+∞ == (18)
to rozsądnym wydaje się postawienie wymogu, aby miało ono wartość najniższą z możliwych (0). F k ∞ = Warunek ten będzie spełniony wtedy i tylko wtedy, gdy 0, nn ba κ −= a stąd wartość wzmocnienia : n n b a κ = (19)
Tak określone wzmocnienie jest również wartością wzmocnienia wysokich częstotliwości C k ∞ pełnego regulatora C(s)
gdzie stopień wielomianu licznika jest mniejszy od stopnia wielomianu mianownika (względny rząd transmitancji F(s) wynosi jeden).
Uwzględniając strukturę (rys. 5) realizującą pełny regulator C(s), system anti-windup, który umożliwia „automatyczne wyłączenie” składowej całkującej, przy osiągnięciu wartości nasycenia przez sygnał sterujący, ma postać jak na rys. 6.
Rys. 6. Schemat blokowy UR o strukturze FB z proponowaną modyfikacją anti-windup pełnego regulatora
Fig. 6. Block diagram of the control system with FB structure and the proposed full-order anti-windup modification
Podobnie jak w rozwiązaniu klasycznym (rys. 4), modyfikacja regulatora C(s) polega na uwzględnieniu w jego działaniu modelu ograniczenia sygnału sterującego, na przykład w postaci funkcji sat(x), jak w (11). Nieliniowy element realizujący model nasycenia sygnału w regulatorze został umieszczony w torze głównym struktury regulatora ze sprzężeniem korekcyjnym (rys. 5) za elementem wzmocnienia κ
5. Przykłady
W celu weryfikacji skuteczności proponowanej struktury anti-windup dla regulatorów pełnych C(s) (rys. 6) przeprowadzone zostały symulacje umożliwiające ocenę i porównanie działania UR w przypadku pojawienia się ograniczenia sygnału sterującego (rys. 2), oraz przy zastosowaniu systemów anti-windup. Z perspektywy oceny jakości działania porównywanych układów, jednym z wymagań jest dokładność śledzenia wartości zadanej. W najprostszym przypadku wymaganie to weryfikowane jest przy założeniu stałowartościowego charakteru sygnału zadanego ( ). W przypadku UR bez ograniczenia sterowania (rys. 2a) wystarczające jest wymaganie dotyczące modelowej dynamiki pętli G L(s) (3). Natomiast w przypadku UR z nasyceniem (rys. 2b) konieczne jest spełnienie dodatkowego kryterium dotyczącego wartości nasycenia (ograniczającej sygnał sterujący): 1 0 lim()lim(). (0) ts uutAPs A P + →+∞ → ≥== (21)
Można wykazać, że zbyt silne ograniczenie sygnału sterującego (mała wartość u + ), oprócz zjawiska windup, może również prowadzić do błędu regulacji w stanie ustalonym przy stałowartościowej zmianie sygnału wartości zadanej r(t). Wynika to z faktu, że silnie ograniczony sygnał sterujący w stanie ustalonym może nie pozwalać na osiągniecie zadanej wartości sygnału wyjściowego UR.
Dla tak zdefiniowanego szczególnego współczynnika wzmocnienia dynamika sprzężenia korekcyjnego F(s) przyjmuje postać:
1 0 0 () () , n i nini i n j nj j abbas Fs bbs = ∑ ∑ (20)
W konsekwencji zdefiniowanych wymagań porównywane układy zostały tak zaprojektowane aby były względnie szybkie w działaniu () T µ < oraz umożliwiały dokładne śledzenie stałowartościowej zmiany wartości zadanej (G L(0) = 1 oraz u + = 2A/P(0)). Dla uproszczenia całego procesu założono, podobnie jak w przykładzie wcześniejszym, symetryczny charakter funkcji definiującej nasycenie sygnału sterującego (11) (). uu −+ =− Natomiast sygnał stałej wartości zadanej r (t) modelowany jest jako zmiana jednostkowa (A = 1) o charakterze skokowym lub liniowym
Robert Bieda
5.1. Przykład 1 – regulator pierwszego rzędu
Rozpatrzmy układ regulacji dla obiektu aperiodycznego pierwszego rzędu, zdefiniowanego w postaci elementu inercyjnego o transmitancji:
(). 1 k Ps Ts = + (22)
Dla przeprowadzenia symulacji umożliwiających porównanie różnych UR założono następujące wartości parametrów modelu P(s): wzmocnienie k = 2 oraz stała czasowa T = 3. Zgodnie z przedstawioną konwencją syntezy regulatora dla UR [14, 15], o strukturze jak na rysunku 2a, założono model dynamiki pętli (): L Gs
1 (), 1 L Gs sµ = + (23)
dla której, celem spełnienia wymogu dotyczącego prędkości działania (3), wybrano wartość stałej czasowej µ = 0,3.
Dla tak zdefiniowanych parametrów modeli dynamicznych procesu regulacji P(s) i pętli GL(s) analizowanego UR, wyznaczona została transmitancja pełnego regulatora C(s) (4) oraz dynamika sprzężenia korekcyjnego F(s) (20) dla = 5 (19):
5 155 1 () () 3 5(31) s Cs Fs ss κ + =→= + (24)
Dla UR z ograniczeniem sygnału sterującego ustalono wartość ograniczającą 1 u + = oraz w przypadku wartości zadanej wartość optymalną 2,7. ε = Gwarantuje ona największą prędkość przejścia UR ze stanu początkowego do docelowego oraz wykorzystanie całego zakresu wartości sterowania przy jednoczesnym niewchodzeniu w stan nasycenia.
Łatwo pokazać, że wyznaczony regulator C(s) (24) można zaliczyć do klasy PI (7). W rezultacie, z perspektywy UR z klasycznym systemem anti-windup (rys. 4), dla regulatora PI
Rys. 7. Przebiegi czasowe sygnału sterowania u(t) oraz wyjścia y(t) UR z przykładu 1
Fig. 7. Time responses of the control signal u(t) and the output y(t) of the control system from Example 1
D (0) k τ == wartość współczynnika wzmocnienia sprzężenia zwrotnego określona została na poziomie I aw TT = Dla tak zaprojektowanych UR przeprowadzone zostały symulacje pokazujące zachowanie UR w reakcji na jednostkową zmianę wartości zadanej. Odpowiednie przebiegi sygnału sterującego u(t) oraz sygnału wyjścia y(t) pokazano na rys. 7.
Porównanie otrzymanych przebiegów pozwala wnioskować, że wszystkie UR z ograniczeniem sygnału sterującego są wolniejsze w stosunku do UR liniowego (bez ograniczeń sterowania). Dodatkowo w przypadku UR z elementem ograniczającym sygnał z regulatora (schemat blokowy na rys. 2b), zaobserwować można jak sygnał sterowania przekracza dopuszczalną wartość , u + a w konsekwencji zjawiska windup w przebiegu sygnału wyjściowego y(t) zaobserwować można znaczne przeregulowanie. W przypadku układów regulacji z systemem anti-windup (rys. 4 oraz rys. 6) przebiegi sygnału sterującego u(t) oraz wyjścia y(t) są identyczne. Pozwala to wnioskować, że w przypadku regulatora PI proponowane rozwiązanie, bazujące na dynamicznym sprzężeniu korekcyjnym, działa identycznie jak klasyczny system anti-windup (rys. 4). Wynika to z faktu, że w przypadku współczynnika I aw TT = sprzężenie zwrotne w regulatorze praktycznie zatrzymuje pracę członu całkującego regulatora PI. W przypadku UR z ograniczeniem sterowania oraz sygnałem wartości zadanej typu rampa (14), przy optymalnie dobranej wartości ɛ, co prawda sterowanie u(t) nie przekracza ograniczenia , u + jednak z perspektywy prędkości zmiany sygnału wyjściowego y(t) jest układem najwolniejszym spośród analizowanych UR.
5.2. Przykład 2 – regulator drugiego rzędu Tym razem rozpatrzmy układ regulacji dla procesu o modelu oscylacyjnym drugiego rzędu określonego transmitancją:
22 2 () , 21 k Ps TsTs θ = +++ (25)
dla której współczynnik wzmocnienia przyjmuje wartość k = 3, odpowiednik stałej czasowej T = 6 oraz współczynnik oscylacyjności = 2. Dla tak zdefiniowanego modelu procesu P(s), zgodnie z przytoczonym mechanizmem syntezy, modelowa dynamika pętli UR opisana jest transmitancją: 2 1 (). (1) L Gs sµ = + (26)
Dla spełnienia kryterium prędkości działania (3) projektowanego UR przyjęto wartość stałej czasowej µ =1.
Dla tak zdefiniowanych wartości parametrów modeli dynamicznych procesu regulacji oraz dynamiki pętli, wyznaczona transmitancja pełnego regulatora C(s) (4) oraz dynamiki F(s) (20) dla = 12 (19) przyjmuje postać: 2 12 22 36125 605 () () 36 12(36125) ss s Cs Fs ss ss κ ++ −+ =→= + ++ (27)
Dla UR z ograniczeniem sygnału sterującego (rys. 2b), podobnie jak w przykładzie wcześniejszym, założono wartość ograniczającą sterowanie 10/3 u + = oraz, w przypadku wartości zadanej wartość optymalną 1,951. ε = W przypadku UR z klasycznym systemem anti-windup (rys. 4), dla regulatora pełnego C(s) typu PID (27), wartość współczynnika sprzężenia zwrotnego określona została na poziomie ID aw TTT = Dla tak zdefiniowanych UR wyniki przeprowadzonych symulacji pokazujące zachowanie sygnału sterującego u(t) oraz sygnału wyjścia y(t) UR, na jednostkową zmianę wartości zadanej, pokazano na rys. 8.
Rys. 8. Przebiegi czasowe sygnału sterowania u(t) oraz wyjścia y(t)
UR z przykładu 2
Fig. 8. Time responses of the control signal u(t) and the output y(t) of the control system from Example 2
Uzyskane przebiegi czasowe sygnału sterującego u(t) oraz wyjścia y(t) pozwalają wnioskować, podobnie jak w przykładzie 1, że wszystkie UR z ograniczeniem sygnału sterującego są wolniejsze w stosunku do UR bez ograniczeń sterowania. W przypadku UR z elementem ograniczającym sygnał z regulatora, o schemacie blokowym jak na rysunku 2b, zaobserwować można jak sygnał sterowania przekracza dopuszczalną wartość , u + a w przebiegu sygnału wyjściowego y(t) zaobserwować można znaczne przeregulowanie. Dla UR z proponowanym systemem anti-windup (rys. 6) przebiegi sygnału sterującego u(t) oraz wyjścia y(t) mają podobny charakter, jak w przykładzie 1. Pozwala to wnioskować, że również w przypadku regulatora PID proponowane rozwiązanie, bazujące na dynamicznym sprzężeniu korekcyjnym, praktycznie zatrzymuje pracę członu całkującego regulatora PID. W przypadku UR z klasycznym systemem anti-windup działa on znacznie gorzej. Wybrana wartość współczynnika ID aw TTT = pozwoliła zmniejszyć negatywny efekt zjawiska windup (przeregulowanie sygnału wyjściowego) jednak kosztem prędkości działania. Wynika to z faktu, że w układzie tym (rys. 4) działanie całkowania w regulatorze PID jest jedynie ograniczone, a nie wyłączone. Próba zmiany wartości współczynnika T aw we wzmocnieniu sprzężenia zwrotnego nie przyniosła zadowalających rezultatów. Zbyt duża wartość T aw praktycznie przerywa oddziaływanie sygnału sprzężenia na człon całkujący regulatora i cały UR zachowuje się, jak zwykły układ z regulatorem PID i ograniczeniem sterowania (rys. 2b). Zbyt mała wartość T aw natomiast pogarsza znacznie charakter przebiegu y(t). Wprowadza bowiem bardzo silne podregulowanie oraz zwiększa wartość przeregulowania (w stosunku do UR z windup) jednocześnie wydłużając czas regulacji. W przypadku UR z ograniczeniem sterowania oraz sygnałem wartości zadanej typu rampa (14), przy optymalnie dobranej wartości ,ε charakter zachowania UR jest zbliżony do UR z przykładu 1. Jednocześnie z perspektywy prędkości zmiany sygnału wyjściowego y(t) jest układem wolniejszym niż UR z proponowanym systemem anti-windup.
5.3. Przykład 3 – regulator trzeciego rzędu
W trzecim przykładzie przeanalizowano układ regulacji dla modelu procesu trzeciego rzędu o transmitancji:
3 (), (1) k Ps Ts = + (28)
dla której współczynnik wzmocnienia przyjmuje wartość k = 5 oraz stała czasowa przyjmuje wartość T = 2. Dla tak zdefiniowanego modelu procesu P(s), zgodnie z przytoczonym mechanizmem syntezy, modelowa dynamika pętli UR przyjmuje postać transmitancji:
3 1 (), (1) L Gs sµ = + (29)
dla której wartość stałej czasowej = 0,5.
Przy tak zdefiniowanych wartościach parametrów modeli dynamicznych procesu regulacji oraz dynamiki pętli, wyznaczone transmitancje pełnego regulatora C(s) (4) oraz dynamiki korekcyjnej F(s) (20) dla = 64/5 (19) przyjmują postać: (30)
Dla UR z ograniczeniem sygnału sterującego założono wartość ograniczającą sygnał sterujący 2/5, u + = a dla wartości zadanej wartość optymalną 5,4. ε =
Łatwo zauważyć, że w rozpatrywanym UR wyznaczony pełny regulator C(s) (30) można zaliczyć do klasy PID2 (9). W rezultacie, dla UR z klasycznym systemem anti-windup (rys. 4), nie można było przeprowadzić analizy symulacyjnej. Dodatkowo, heurystyczna próba rozszerzenia klasycznego systemu anti-windup, jeszcze bardziej skomplikowała mechanizm
Rys. 9. Przebiegi czasowe sygnału sterowania u(t) oraz wyjścia y(t)
UR z przykładu 3
Fig. 9. Time responses of the control signal u(t) and the output y(t) of the control system from Example 3
doboru wartości współczynnika w sprzężeniu zwrotnym T aw bez uzyskania istotnej poprawy w działaniu UR.
Dla tak zaprojektowanych UR przeprowadzone zostały symulacje pokazujące zachowanie UR w odpowiedzi na jednostkową zmianę wartości zadanej r(t). Odpowiednie przebiegi sygnału sterującego u(t) oraz wyjścia y(t) pokazano na rys. 9.
Porównanie otrzymanych przebiegów pozwala wnioskować, jak w przykładach wcześniejszych, że wszystkie UR z ograniczeniem sygnału sterującego są wolniejsze w stosunku do UR bez ograniczeń sterowania. Dodatkowo w przypadku UR z elementem ograniczającym sygnał z regulatora, o schemacie blokowym jak na rysunku 2b, zaobserwować można ponownie jak sygnał sterowania przekracza dopuszczalną wartość u+ , a w konsekwencji zjawiska windup w przebiegu sygnału wyjściowego y(t) występuje znaczne przeregulowanie. W przypadku UR z ograniczeniem sterowania oraz sygnałem wartości zadanej typu rampa (14), przy optymalnej wartości ,ε przebieg sygnału wyjściowego UR jest zbliżony do otrzymanych w przykładach 1 i 2. Jednocześnie warto zauważyć, że prędkość zmiany sygnału wyjściowego y(t) jest najwolniejsza ze wszystkich analizowanych UR w tym przykładzie. Natomiast zachowanie UR z proponowanym systemem anti-windup, wykazuje duże podobieństwo do reakcji tej struktury obserwowanej w przykładach wcześniejszych. Sygnał sterujący u(t) wykazuje właściwości auto ograniczenia, w konsekwencji czego wyjście układu nie wykazuje cech charakterystycznych dla zjawiska windup. W układzie tym uzyskano największą prędkość y(t) w fazie przejścia między stanami ustalonymi, w porównaniu z innymi analizowanymi układami z nasyceniem sterowania.
Tab. 1. Wartości wskaźników oceny sygnału wyjściowego y(t) UR dla przykładów 1–3
Tab. 1. Evaluation metrics of the output signal y(t) of the control system for Examples 1–3
Przykład 1
UR0UR1UR2UR3UR4
t r 0,65921,6397 1,6411 2,2152 1,6411
0 15,9076 000 1,17369,4857 2,2778 3,2144 2,2778
Przykład 2
UR0UR1UR2UR3UR4
t r 3,35793,7472 3,6181 3,69245,8347
0 12,9363 00 6,6870
5,833921,1122 6,4678 6,938115,8483
Przykład 3
UR0UR1UR2UR3UR4
t r 2,11013,6261 3,5925 4,6890 –
0 33,9557 00 –
3,758320,1434 6,4063 7,7409 –
6. Podsumowanie
Przedstawiony mechanizm anti-windup wykazuje dużą skuteczność oraz elastyczność działania. Struktura, w której zastosowano sprzężenie korekcyjne, umożliwia prostą realizację regulatora pełnego rzędu przy jednoczesnym zabezpieczeniu procesu całkowania regulatora. Dzięki zastosowaniu proponowanej definicji mechanizmu korekcji, możliwa jest prosta i skuteczna realizacja regulatora klasy całkującej, gwarantująca jednocześnie skuteczne „wyłączanie części całkującej” po osiągnięciu ograniczenia przez sygnał sterujący. Można powiedzieć, że proponowane rozwiązanie wykazuje podobieństwo, pod względem skuteczności działania, do systemu autoresetu stosowanego w regulatorach PI. Dzięki temu w układzie praktycznie nie występuje przeregulowanie sygnału wyjściowego UR, będące skutkiem zjawiska windup.
Z drugiej strony, w proponowanym rozwiązaniu, maksymalizacja czasu pracy „na ograniczeniu sterowania” pozwala reagować układowi regulacji na skokową zmianę wartości zadanej z największą możliwą prędkością. Dzięki temu UR z ograniczeniem sterowania i proponowanym systemem anti-windup wykazuje najkrótsze czasy narastania t r (ang. rise time) w pierwszej fazie rekreacji wyjścia UR. Brak przeregulowania, a co za tym idzie brak czasu powrotu do stanu wartości docelowej, oraz szybki proces narastania skutkuje najmniejszymi, spośród analizowanych UR z nasyceniem, czasami regulacji t s (ang. settling time). Wnioski te potwierdzają uzyskane wartości czasów narastania t r (dla zakresu 10–90 % zmiany stanu ustalonego) i regulacji t s (dla odchyłki ±2 % zmiany stanu ustalonego) oraz (procentowe) przeregulowania sygnału wyjściowego % y ∆ (ang. overshoot) zmierzone dla UR z przykładów 1–3. Wyniki te zebrane zostały w tabeli 1, gdzie kolejne układy regulacji zostały oznaczone odpowiednio:
UR0 – referencyjny (bez ograniczenia sterowania) układ regulacji (rys. 2a), −UR1 – UR z nasyceniem (rys. 2b), UR2 – UR z proponowanym systemem anti-windup (rys. 6), −UR4 – UR z klasycznym systemem anti-windup (rys. 4).
Dla wszystkich tych UR przebadano odpowiedź na skokową zmianę wartości zadanej Natomiast UR3 to układ z nasyceniem (rys. 2b), tu badano odpowiedź na pobudzanie typu „rampa” Zaproponowany mechanizm anti-windup charakteryzuje duża elastyczność stosowania. Można go bowiem stosować zarówno w klasycznych regulatorach typu PI czy PID, gdzie działa równie dobrze, jak rozwiązania klasyczne lub lepiej, oraz do regulatorów pełnego rzędu (klasy PIDm, HO-PID) zachowując skuteczność działania przy jednoczesnym braku wzrostu złożoności jego realizacji.
Bibliografia
1. Wahyudi, Tarig Faisal, Abdulgani Albagul, Anti-Windup Scheme for Practical Control of Positioning Systems, “IIUM Engineering Journal”, Vol. 5, No. 2, 2012, DOI: 10.31436/iiumej.v5i2.378.
2. Kheirkhahan P., Robust Anti-Windup Control Design for PID Controllers–Theory and Experimental Verification, “Journal of Modern Processes in Manufacturing and Production”, Vol. 6, No. 3, 2017, 5–34.
3. Visioli A., Practical PID Control, Springer-Verlag, 2006.
4. Franklin G.F., Powell J.D., Emami-Naeini A., Feedback Control of Dynamic Systems, 7th Edition, Pearson, 2015.
5. Haugwitz S., Karlsson M., Velut S., Hagander P., Antiwindup in mid-ranging control, 44th IEEE Conference on Decision and Control, 2005, 7570–7575, DOI: 10.1109/CDC.2005.1583383.
6. Doroshenko A., Problems of modelling Proportional–Integral–Derivative controller in automated control systems, “MATEC Web of Conferences”, Vol. 112, 2017, DOI: 10.1051/matecconf/201711205013.
7. Galeani S., Tarbouriech S., Turner M., Zaccarian L., A Tutorial on Modern Anti-windup Design, “European Journal of Control”, Vol. 15, No. 3–4, 2009, 418–440, DOI: 10.3166/ejc.15.418-440.
8. Peng Y., Vrancic D., Hanus R., Anti-windup, bumpless, and conditioned transfer techniques for PID controllers, “IEEE Control Systems Magazine”, Vol. 16, No. 4, 1996, 48–57, DOI: 10.1109/37.526915.
9. Åström K.J., Rundqwist L., Integrator Windup and How to Avoid It, 1989 American Control Conference, Pittsburgh, PA, USA, 1989, 1693–1698, DOI: 10.23919/ACC.1989.4790464.
10. da Silva L.R., Flesch R.C.C., Normey-Rico J.E., Analysis of Anti-windup Techniques in PID Control of Processes with Measurement Noise, “IFAC-PapersOnLine”, Vol. 51, No. 4, 2018, 948–953, DOI: 10.1016/j.ifacol.2018.06.100.
12. Rosołowski E., Podstawy regulacji automatycznej, Politechnika Wrocławska, Wrocław, 2021.
13. Åström K.J., Hägglund T., PID controllers: theory, design and tuning, 2nd Ed., Instrument Society of America, 1995.
14. Bieda R., Analiza syntezy układu sterowania feedback-feedforward z modelem niestabilnych, nieminimalnofazowych obiektów z opóźnieniem, „Pomiary Automatyka Robotyka”, R. 28, Nr 4, 2024, 21–38, DOI: 10.14313/PAR_254/21.
15. Bieda R., Kompleksowa analiza syntezy układu sterowania z modelem procesu dla obiektów nieminimalnofazowych z opóźnieniem i niestabilnych, „Przegląd Elektrotechniczny”, R. 100, Nr 9, 2024, 11–21, DOI: 10.15199/48.2024.09.02.
16. Åström K.J., Murray R.M., Feedback Systems, An Introduction for Scientists and Engineers, 2nd Ed., Princeton University Press, 2020.
17. Huba M., Vrančić D., Bisták P., PID Control With Higher Order Derivative Degrees for IPDT Plant Models, “IEEE Access”, Vol. 9, 2021, 2478–2495, DOI: 10.1109/ACCESS.2020.3047351.
18. Huba M., Vrančić D., Bisták P., PID m n Control for IPDT Plants, Part 2: Setpoint Response, 26th Mediterranean Conference on Control and Automation, 2018.
19. Huba M., Bisták P., Vrančić D., Robust Stability Analysis of Filtered PI and PID Controllers for IPDT Processes, “Mathematics”, Vol. 11, No. 1, 2023, DOI: 10.3390/math11010030.
Anti-Windup System in Control Loops with a Full-Order
Controller
Abstract: The article discusses the issue of control signal saturation in automatic control systems and the phenomenon of windup, which may occur in controllers with integrating properties. Various countermeasures to this phenomenon are presented, including anti-windup mechanisms that limit the effect of the integrative part of the controller under conditions of control signal saturation. A structural proposal for an anti-windup system designed for full-order controllers is introduced, based on dynamic positive corrective feedback. A comparative evaluation of the performance of different control configurations with anti-windup mechanisms, including the proposed solution, was conducted through simulation.
Keywords: high-order controller, control signal saturation, integrator windup, dynamic feedback correction, control system
dr inż. Robert Bieda robert.bieda@polsl.pl
ORCID: 0000-0001-7485-0073
Absolwent Wydziału Automatyki, Elektroniki i Informatyki Politechniki Śląskiej w Gliwicach. Uzyskał tytuł magistra inżyniera w 2002 r. oraz stopień doktora nauk technicznych w 2006 r., w dziedzinie automatyka i robotyka. Obecnie na stanowisku adiunkta w Ka tedrze Automatyki i Robotyki na Wydziale Automatyki, Elektroniki i Informatyki Politechniki Śląskiej. Jego zainteresowania badawcze obejmują zagadnienia związane z analizą i fuzją sygnałów, systemami sterowania, systemami klasyfikacji i podejmowania decyzji oraz sterowaniem opartym na informacji wizyjnej z zastosowaniem w bezzałogowych statkach powietrznych i interakcji człowiek-komputer.
Robert Bieda
Realizacja bloków funkcjonalnych IEC 61131-3
za pomocą maszyn stanowych PIO
Marcin Hubacz, Bartosz Trybus, Bartosz Pawłowicz
Politechnika Rzeszowska, Wydział Elektrotechniki i Informatyki, ul. Wincentego Pola 2, 35-959 Rzeszów
Streszczenie: W pracy zaproponowano hybrydową architekturę oprogramowania sterownika, w której główny algorytm sterowania jest realizowany w językach IEC 61131-3 przez maszynę wirtualną, ale ze wsparciem bloków natywnych wykorzystujących maszyny stanowe
PIO (Programmable Input/Output) dostępnych w układach RP2040. Analizowano różne implementacje bloków RS, SR i CTD z użyciem PIO, porównując czas ich realizacji z implementacją w języku ST. Wykazano, że bloki natywne PIO są wielokrotnie szybsze niż te wykonywane przez maszynę wirtualną. Mimo pewnych ograniczeń, takich jak konieczność wcześniejszego zaprogramowania bloków w firmware czy ograniczona liczba instrukcji w blokach PIO, rozwiązanie to oferuje istotne korzyści w aplikacjach, gdzie czas wykonywania operacji jest kluczowy.
Słowa kluczowe: IEC 61131-3, PIO State Machine, blok funkcjonalny, sterownik PLC
1. Wprowadzenie
Współczesne sterowniki programowalne typu PLC (ang. Programmable Logic Controllers) oraz PAC (ang. Programmable Automation Controllers) charakteryzują się rosnącą złożonością. Oprócz realizacji podstawowej funkcji, jaką jest wykonywanie algorytmów sterowania, urządzenia te muszą często mieć wbudowane zaawansowane mechanizmy komunikacyjne, obejmujące obsługę różnorodnych łączy i protokołów sieciowych [1, 2], a także zapewniać rozbudowaną obsługę sygnałów wejściowych i wyjściowych. Standard IEC (PN-EN) 61131-3 [3] narzuca obowiązek obsługi kilku języków programowania (ST, LD, FBD, IL oraz SFC), jak również wymóg wymiany danych z innymi urządzeniami, będącymi elementami rozproszonego systemu sterowania.
Realizacja tych zadań wymaga od sterownika funkcjonowania w trybie wielozadaniowym, co oznacza konieczność jednoczesnego wykonywania wielu operacji. Wielozadaniowość można osiągnąć przez zastosowanie wielordzeniowej jednostki centralnej [4]. W przypadku sterowników dwurdzeniowych jeden rdzeń może być przeznaczony do obsługi procesów sterowania w czasie rzeczywistym, a drugi do obsługi komunikacji. Możliwa jest także realizacja procesów sterowania o różnych cyklach czasowych [5]. Jeśli liczba rdzeni okazuje się niewystarczająca, konieczne jest użycie systemów operacyjnych, takich jak FreeRTOS czy Linux, które pozwalają na dzielenie czasu procesora między
Autor korespondujący:
Marcin Hubacz, m.hubacz@prz.edu.pl
Artykuł recenzowany nadesłany 30.11.2024 r., przyjęty do druku 16.05.2025 r.
zadania. W konsekwencji struktura oprogramowania sterownika (tzw. firmware) staje się wysoce skomplikowana, a wymagania sprzętowe wzrastają, co może stanowić istotne ograniczenie dla niewielkich i budżetowych urządzeń sterujących. Różnorodność architektur sprzętowych, w tym procesorów centralnych, wymaga odpowiedniego przygotowania algorytmów sterujących napisanych w językach zgodnych z normą IEC 61131-3 przed ich przesłaniem. Klasycznym rozwiązaniem jest kompilacja programów sterujących do kodu maszynowego dedykowanego procesora. Takie podejście utrudnia przenoszenie oprogramowania na sprzęt heterogeniczny, co znacząco ogranicza elastyczność systemu. Alternatywą jest zastosowanie maszyn wirtualnych (VM), które interpretują kod sterujący niezależnie od platformy sprzętowej [6]. Rozwiązanie to uniezależnia oprogramowanie od sprzętu, jednak odbywa się to kosztem wydajności.
Kompromisem poprawiającym wydajność może być rozwiązanie, w którym programista opracowuje zasadniczy przebieg algorytmu sterowania dla maszyny wirtualnej, korzystając przy tym z wcześniej przygotowanych, zoptymalizowanych dla danej platformy sprzętowej bloków funkcjonalnych. Standard IEC 61131-3 obejmuje przy tym zestaw podstawowych bloków funkcjonalnych, takich jak liczniki, detektory zbocza, czasomierze czy przerzutniki. Ich implementacja wewnętrzna może być zależna od platformy sprzętowej i nie wymaga interpretacji przez maszynę wirtualną. Konieczna jest jednak możliwość wywoływania tych bloków przez kod nadrzędny, np. w języku ST, FBD czy LD. W środowisku CPDev, opartym na maszynie wirtualnej, bloki takie nazywane są blokami natywnymi. Służą one zazwyczaj do udostępniania funkcjonalności sprzętowych platformy i są implementowane w języku C. Istnieją również przykłady ich implementacji w języku Verilog dla platform FPGA [7].
W ostatnim czasie pojawiła się interesująca możliwość implementacji bloków natywnych z wykorzystaniem mechanizmu programowalnych wejść/wyjść PIO (ang. Programmable Input/ Output) [9] w popularnych i ekonomicznych mikrokontrolerach RP2040/2350. W niniejszej pracy zaproponowano architekturę
oprogramowania sterownika wykorzystującego tę koncepcję, co może znacząco przyspieszyć realizację wybranych bloków funkcjonalnych IEC 61131-3. Przedstawiono przykłady implementacji kilku bloków funkcjonalnych (przerzutników i liczników) oraz przeprowadzono badania mające na celu ocenę wzrostu wydajności w porównaniu do rozwiązań opartych wyłącznie na maszynie wirtualnej.
2. Mechanizm PIO State Machine
Wielordzeniowość jest ważną cechą współczesnych urządzeń sterujących, umożliwiającą zwiększenie wydajności i efektywności w przetwarzaniu współbieżnych zadań. Jednak procesory wyposażone w dwa, cztery lub więcej rdzeni często okazują się nadmiarowe w przypadku prostszych zastosowań, takich jak obsługa wejść i wyjść (I/O), realizacja przerzutników czy sekwencyjne sterowanie urządzeniami. Funkcjonowanie takich systemów zazwyczaj wymaga zastosowania wielozadaniowego systemu operacyjnego, często opartego na Linuksie, co wprowadza istotny narzut związany z obsługą I/O. Skutkiem tego jest wydłużenie czasu przetwarzania danych, co w aplikacjach krytycznych może uniemożliwić spełnienie wymagań czasu rzeczywistego.
Mikrokontrolery oferują bardziej elastyczne i efektywne podejście do obsługi I/O, dodatkowo dedykowane rozwiązania sprzętowe zapewniają najbardziej wydajną i precyzyjną obsługę sygnałów w czasie rzeczywistym, jednocześnie odciążając główny procesor. Przykładami takich technologii są omawiany w niniejszej pracy mechanizm PIO oraz FlexIO dla układów NXP [10]. Umożliwiają one redukcję złożoności wynikającej z konieczności stosowania wielordzeniowych procesorów i wielozadaniowych systemów operacyjnych, przy jednoczesnym zachowaniu deterministycznego przetwarzania, które jest niezbędne w aplikacjach wymagających wysokiej precyzji. Mechanizm PIO umożliwia programiście definiowanie operacji związanych z obsługą i sterowaniem pinami GPIO (ang. General Purpose Input/Output) w formie instrukcji przypominających kod asemblera. Instrukcje te są wykonywane przez sprzętowe maszyny stanowe SM (ang. State Machines), działające niezależnie od głównego programu. Mechanizm PIO jest przydatny szczególnie w zadaniach wymagających deterministycznej obsługi sygnałów i minimalizacji opóźnień. Zastosowania obejmują m.in. generowanie sygnałów o wysokiej precyzji oraz implementację protokołów komunikacyjnych, które nie mają sprzętowego wsparcia w układzie.
W układach RP2040 dostępne są dwa moduły PIO, z których każdy zawiera cztery niezależne maszyny stanowe (razem 8 SM), zaś w RP2350 są trzy takie moduły (12 SM). PIO działa równolegle do głównego procesora o architekturze ARM Cortex-M0+, co pozwala na odciążenie go i realizację krytycznych czasowo zadań I/O. Każda maszyna stanowa jest wyposażona w zestaw rejestrów i zasobów (rys. 1): rejestry przesuwne: ISR (ang. Input Shift Register), OSR (ang. Output Shift Register), −pamięci tymczasowe: X i Y, −licznik programu: PC (ang. Program Counter), −kolejki FIFO: TX i RX.
Dzięki nim możliwe jest nie tylko efektywne operowanie w obrębie samego modułu PIO, ale także płynna wymiana danych między CPU a PIO.
Język asemblera PIO składa się z kilku podstawowych operacji, definiowanych za pomocą trzech najstarszych bitów kodu instrukcji. Operacje te obejmują: Przesunięcia i transfery danych: IN, OUT, MOV – umożliwiają manipulowanie danymi oraz ich przesyłanie między rejestrami i pinami GPIO.
konfiguracja
Y PC X CLOCK DIV
LOGIKA STEROWANIA pamięć instrukcji
GPIO OUT GPIO IN IRQ SM
TX FIFO RX FIFO OSR ISR pamięć instrukcji
Rys. 1. Uproszczona struktura maszyny stanowej w PIO
Fig. 1. Simplified state machine structure in PIO
Sterowanie przepływem programu: JMP, WAIT – pozwalają na bezpośrednią kontrolę przepływu programu za pomocą skoków lub oczekiwania na spełnienie warunków. Manipulacje czasem: NOP – wprowadza opóźnienie w cyklu wykonywania.
Obsługę przerwań: IRQ – umożliwia generowanie i obsługę sygnałów przerwań.
Przenoszenie danych między kolejkami FIFO a rejestrami przesuwnymi: PUSH, PULL – służą do efektywnej wymiany informacji między CPU a PIO.
Każda instrukcja asemblera PIO jest wykonywana w jednym cyklu zegarowym, co zapewnia deterministyczne działanie w aplikacjach czasu rzeczywistego. Dodatkowo, każda instrukcja może zawierać bity ustawienia bocznego (ang. side-set) oraz dodatkowe opóźnienie (ang. delay). Mechanizm side-set pozwala na równoległą manipulację bitami na pinach GPIO niezależnie od głównej operacji.
Mimo licznych zalet, moduły PIO mają pewne istotne ograniczenia, które mogą wpływać na ich zastosowanie w bardziej złożonych projektach. Przede wszystkim każdy moduł PIO zawiera jedynie cztery maszyny stanowe, co ogranicza liczbę protokołów lub sygnałów, które można obsługiwać równocześnie. Wymusza to precyzyjne planowanie zasobów i często prowadzi do konieczności kompromisów projektowych. Dodatkowym ograniczeniem jest długość programu dla modułu PIO, która wynosi maksymalnie 32 instrukcji. Także zredukowany zestaw instrukcji może wymagać stosowania złożonych, nienaturalnych rozwiązań programistycznych, które komplikują implementację bardziej zaawansowanych funkcji.
Moduł PIO taktowany jest konfigurowalnym sygnałem zegarowym o domyślnej częstotliwości 125 MHz. Dzielnik zegara (CLOCK DIV na rys. 2) p ozwala zmniejszyć tę częstotliwość do 7,5 Hz [9]. Jednakże ograniczeniem jest fakt, że dzielnik, a więc i sygnał taktujący jest współdzielony przez wszystkie maszyny stanowe w danej instancji modułu PIO. Może to powodować trudności w uzyskaniu wymaganej precyzji czasowej i elastyczności. Problem ten jest szczególnie widoczny w aplikacjach, które wymagają generowania wielokanałowych sygnałów PWM lub implementacji niestandardowych protokołów komunikacyjnych o złożonych sekwencjach czasowych.
3. Architektura sterownika z PIO
Sterowniki PLC mogą być wyposażone w rozszerzenia i peryferia umożliwiające obsługę specjalistycznych protokołów komunikacyjnych i magistral, co znacznie zwiększa ich funkcjonalność. Standaryzowana wymiana informacji między głównym programem sterującym a zewnętrznymi modułami pozwala na integrację szerokiej gamy rozwiązań.
Omawiane tutaj podejście wykorzystuje maszyny stanowe PIO jako dedykowany podsystem do obsługi sygnałów w czasie rzeczywistym. Dzięki PIO możliwe jest precyzyjne i deterministyczne zarządzanie sygnałami wejściowymi i wyjściowymi, co odciąża główny procesor sterownika. W prezentowanej architekturze PIO przejmuje czasowo krytyczne zadania, takie jak generowanie sygnałów o wysokiej częstotliwości, przetwarzanie protokołów niestandardowych czy realizacja funkcji liczników i przerzutników.
Na rysunku 2 przedstawiono ogólną strukturę dwurdzeniowego sterownika programowalnego opartego na układzie RP2040. Rdzenie CPU1 i CPU2, za pośrednictwem maszyn wirtualnych VM1 i VM2, niezależnie wykonują dwa zadania sterujące zaprogramowane w językach IEC. Czas cyklu każdego zadania sterującego może być ustalany indywidualnie. Mechanizm PIO wspiera te zadania, umożliwiając implementację wybranych bloków normy IEC, które są wykonywane poza głównym cyklem obliczeniowym każdego z rdzeni. W omawianej architekturze założono wymianę informacji między natywnymi blokami PIO, a programami sterującymi za pomocą zmiennych zdefiniowanych w zadaniach sterujących.
VM1 CPDev
VM
RS1 PIO0
SR1 RS2 SR2
CTD1 PIO1
CTD3 CTD2
CPU2
VM2 CPDev
i SR (ang. flip-flop) oraz licznik typu CTD (ang. down counter). Kod w języku ST dla przerzutnika RS został przedstawiony na listingu 1. Blok ten zawiera dwie zmienne wejściowe
VAR_INPUT: S i R (SET – ustawiające, RESET – zerujące), obie typu BOOL. Zmienna wyjściowa Q jest obliczana na podstawie bieżących wartości wejść oraz poprzedniego stanu Q.
FUNCTION_BLOCK RS
VAR_INPUT
S : BOOL;
R : BOOL;
END_VAR
VAR_OUTPUT
Q : BOOL;
END_VAR
Q := NOT R AND (Q OR S); END_FUNCTION_BLOCK
Listing 1. Kod przerzutnika RS w języku ST
Listing 1. RS Flip-Flop code in ST language
W przypadku przerzutnika SR wyrażenie obliczające wyjście ma postać:
Q := S OR (NOT R AND Q);
VM task
precycle postcycle
Rys. 2. Ogólna struktura dwurdzeniowego sterownika z blokami natywnymi PIO
Fig. 2. General structure of a dual-core controller with native PIO blocks
Z punktu widzenia systemu sterowania istotne jest rozróżnienie sposobów działania maszyn stanowych, które można podzielić na działanie cykliczne oraz wyzwalane na żądanie. Mechanizm PIO, z natury swojego działania, wymusza cykliczne wykonywanie instrukcji zapisanych w pamięci. W sytuacjach wymagających synchronizacji możliwe jest jednak tymczasowe blokowanie lub restartowanie maszyn stanowych. Dzięki temu możliwe są dwa tryby pracy: Ciągła praca niezależna od PLC – maszyny stanowe uruchamiane są podczas startu programu i działają autonomicznie, niezależnie od głównego programu sterownika. Praca harmonogramowana – maszyny stanowe są wywoływane w zaplanowanych momentach zgodnie z harmonogramem. Pozwala to synchronizować ich działanie z innymi zadaniami sterownika, skracając czas wykonywania cyklu sterującego.
Takie podejście zapewnia dużą elastyczność i efektywność w implementacji zadań sterujących wymagających deterministycznego działania i precyzyjnej kontroli czasowej.
4.Implementacja wybranych bloków
W ramach prowadzonych badań porównano dotychczasową implementację wybranych bloków z biblioteki IEC 61131-3 w języku ST z nową implementacją wykorzystującą mechanizm PIO. Do analiz wybrano bloki przerzutników typu RS
Kompilator środowiska CPDev generuje z kodu źródłowego ST plik binarny zawierający instrukcje dla maszyny wirtualnej. Program wykonywany przez maszynę wirtualną jest interpretowany, co oznacza, że każda instrukcja maszyny wirtualnej jest przekształcana i realizowana za pomocą dostępnych mechanizmów platformy sprzętowej. W praktyce realizacja pojedynczej instrukcji maszyny wirtualnej wymaga co najmniej kilkunastu, a często znacznie większej liczby instrukcji procesora. W związku z tym implementacja oparta na mechanizmie PIO może znacząco zwiększyć szybkość wykonywania bloków. Taka wersja implementacji pozwala na realizację operacji w sposób bardziej wydajny, dzięki odciążeniu głównego procesora przez dedykowane jednostki sprzętowe. Na listingu 2 przedstawiono przykładowe implementacje bloków RS (po lewej) oraz SR (po prawej) z wykorzystaniem mechanizmu PIO dla układu RP2040.
.program rs set pins, 0 .wrap_target begin: in pins, 2 mov x isr jmp !x begin in null, 31 mov x isr jmp !x reset set pins 1 jmp begin reset: set pins 0 .wrap
.program sr set pins, 0 .wrap_target begin: jmp pin setOut in pins 1 mov x isr jmp !x begin set pins 0 jmp begin setOut: set pins 1 .wrap
Listing 2. Implementacja PIO przerzutników RS (po lewej) i SR (po prawej)
Listing 2. PIO Implementation of flip-flops: RS (left) and SR (right)
Programy rozpoczynają się od przypisania wartości domyślnej na wyjściu bloku funkcyjnego Q za pomocą instrukcji set pins 0 Następnie cyklicznie wykonywana jest część kodu umieszczona między etykietami .wrap_target i .wrap. Taki układ pozwala zaoszczędzić cykl procesora w przeciwieństwie do alternatywnego korzystania z instrukcji jmp begin
Blok RS (po lewej) na początku cyklu odczytuje dwa kolejne wejścia GPIO będące odpowiednikami RESET i SET. Za pomocą instrukcji in pins 2 stan wejść trafia do rejestru ISR. Ze względu na ograniczone operandy instrukcji skoku jmp, stan wejść musi zostać uprzednio przeniesiony (mov) z ISR do X. Jeżeli obydwa wejścia mają stan niski, wyjście pozostaje bez zmian i wykonywany jest skok do etykiety begin. Gdy którykolwiek bit wejścia ma stan wysoki, dalsze instrukcje identyfikują, czy jest to sygnał RESET czy SET. Za pomocą przesunięcia bitowego w prawo (ang. shift) z wartością 31 z rejestru ISR wyłuskiwany jest najstarszy bit sygnału RESET i ponownie kopiowany do rejestru X. W zależności od wyniku, wyjście jest zerowane lub ustawiane realizując logikę przerzutnika RS. Blok SR (po prawej) zaimplementowano z wykorzystaniem instrukcji warunkowego skoku jmp na podstawie sygnału na określonym pinie. Blok SM ma możliwość skorelowania jednego pinu z taką instrukcją. Tutaj sprawdzane jest, czy na wejściu SET bloku SR jest stan wysoki. Następuje wówczas skok do etykiety setOut, gdzie wystawiany jest stan wysoki na wyjściu Q. W przeciwnej sytuacji program odczytuje wejście RESET i na jego podstawie dokonywana jest dalsza realizacja funkcjonalności bloku SR podobnie jak w bloku RS. Zastosowanie w przykładowej implementacji bloku SR skoku warunkowego pozwoliło wyeliminować przesunięcie bitowe. Implementacja licznika CTD w języku ST została zaprezentowana na listingu 3. Blok ma dwa wejścia typu BOOL – CD (wyzwalające zbocze narastające) oraz LD (ładujące wartość początkową) – oraz jedno wejście PV typu INT, reprezentujące wartość początkową licznika. Działanie bloku polega na zmniejszaniu wartości licznika po wykryciu zbocza narastającego na wejściu CD. Jeśli na wejściu LD pojawi się stan wysoki, licznik zostaje załadowany wartością początkową z wejścia PV. Blok udostępnia dwa wyjścia: Q – ustawiane, gdy licznik osiąga wartość zero, CV – zwracające bieżącą wartość licznika.
FUNCTION_BLOCK CTD
VAR_INPUT
CD : BOOL;
LD : BOOL; PV : INT; END_VAR
VAR_OUTPUT
Q : BOOL; CV : INT; END_VAR VAR
CDp : BOOL:=FALSE; END_VAR IF LD THEN
CV := PV; ELSE IF (CD AND NOT CDp) THEN IF (CV > 0) THEN CV := CV - 1; END_IF
END_IF
END_IF
Q := (CV <= 0);
CDp := CD; END_FUNCTION_BLOCK
Listing 3. Kod licznika CTD w języku ST
Listing 3. CTD Counter Code in ST Language
Implementację licznika CTD z wykorzystaniem mechanizmu PIO przedstawiono na listingu 4. W odróżnieniu od implementacji przerzutników zastosowano w niej operacje na kolejkach FIFO (rys. 1). Użycie FIFO umożliwia efektywne przekazywanie danych między maszyną wirtualną a modułem PIO. Wartość wejściowa PV jest przesyłana z maszyny wirtualnej do PIO za pomocą kolejki TX FIFO, zaś bieżąca wartość licznika CV jest przekazywana z modułu PIO do maszyny wirtualnej za pomocą kolejki RX FIFO, co pozwala na bieżący odczyt stanu licznika przez program sterujący.
.program ctd set pins, 0 .wrap_target begin: in pins, 2 mov x isr jmp !x begin in null, 31 mov x isr jmp !x ctd jmp load
load: pull mov y osr set pins, 0 jmp send
ctd: jmp !y setOut jmp y-- send jmp !y setOut setOut: set pins, 1 send: mov isr y push in pins, 1 mov x isr jmp !x begin jmp send .wrap
Listing 4. Implementacja PIO licznika CTD Listing 4. PIO Counter CTD Implementation
Działanie licznika CTD rozpoczyna się od ustawienia wartości domyślnej wyjścia, podobnie jak miało to miejsce w blokach RS i SR. Kod podzielony został na kilka sekcji: ogólną, ładującą, dekrementującą, wystawiająca i wysyłającą. Pierwsza sekcja, rozpoczynająca się etykietą begin, sprawdza stan na wejściach LD i CD. Jeżeli oba mają stan niski, następuje zapętlenie do etykiety begin. Sekcja load inicjalizująca wartość startową bloku jest uruchamiana, gdy wejście LD ma stan wysoki. Za pomocą pull wartość PV jest ładowana z kolejki TX FIFO do rejestru OSR, a następnie przenoszona jest do rejestru tymczasowego Y reprezentującego aktualną wartość licznika CV. Sekcja ctd dekrementuje dodatnie wartości Y oraz sprawdza, czy licznik został wyzerowany, w celu załączenia wyjścia Q w sekcji setOut. Na koniec sekcja send przekazuje instrukcją push wartość CV z rejestru Y do kolejki wyjściowej RX FIFO i czeka na pojawienie się stanu niskiego na wejściu CD. Bloki standardu IEC 61131-3 zrealizowane za pomocą mechanizmu PIO powinny być w pełni dostępne dla programistów korzystających z języków zawartych w normie, takich jak ST, FBD czy LD. Oznacza to możliwość deklaracji oraz wywołania takich bloków w ramach programów tworzonych w tych językach. Środowisko CPDev udostępnia w tym celu interfejs INativeBlock, który pozwala na definiowanie bloków natywnych wykonywanych niezależnie od maszyny wirtualnej. Implementacja bloku w oparciu o ten interfejs wymaga zaimplementowania dwóch podstawowych funkcji: 1. InitNativeBlock – odpowiedzialnej za inicjalizację bloku, w tym konfigurację niezbędnych zasobów sprzętowych i parametrów działania.
class RSPioBlock : public INativeBlock { PIO pio; uint sm, ofs, IO_Pin;
int InitNativeBlock(WM_ADDRESS32 fb_instance) { pio = pio0
Listing 5. Initialization Code for RS Block in PIO
2. ExecNativeBlock – realizującej właściwe działanie bloku podczas jego wywołania.
Przykład implementacji bloku RS z użyciem interfejsu INativeBlock został przedstawiony na listingu 5. W metodzie InitNativeBlock inicjującej blok RS deklarowane są zmienne pomocnicze zawierające wybraną instancję PIO, dostępną (nieprzydzieloną) SM oraz początek instrukcji ładowanego programu asemblerowego. Mechanizm PIO wymusza stosowanie kolejnych numerów pinów GPIO dla wejść i wyjść, czyli niedostępne jest wybranie nieprzypadających po sobie pinów. Tutaj na podstawie najmłodszego bajtu argumentu fb_instance przydzielany jest numer IO_Pin pierwszego z trzech pinów używanych przez blok RS. Dalej są one inicjo-
wane wraz z odpowiednim kierunkiem pracy (2 wejścia, 1 wyjście). Zadaniem pomocniczej funkcji rs_program_init jest przypisanie odpowiedniej konfiguracji dla PIO i SM. W pierwszych jej liniach następuje zainicjowanie w PIO pinów wejściowych i wyjściowych. Następnie ładowana jest domyślna konfiguracja SM z offsetem pierwszej instrukcji programu. Piny wejściowe S i R są ustawiane do odczytu danych i ich przesyłania do ISR. Wyjście Q jest łączone z instrukcjami set i out, co umożliwia sterowanie jego stanem przez OSR. Ostatnia linia ładuje przygotowaną konfigurację. Za uruchomienie SM odpowiada metoda ExecNativeBlock, która wywołuje funkcję pio_sm_set_enabled dla określonego PIO i SM.Deklaracja bloku RS_PIO w języku ST przedstawiona na Listingu 6 (po lewej stronie) zawiera znacznik HARDWARE_BODY_CALL,
FUNCTION_BLOCK RS1_PIO
(*$HARDWARE_BODY_CALL Id:0x0112*)
VAR_INPUT
S : BOOL;
R1 : BOOL;
END_VAR
VAR_OUTPUT
Q1 : BOOL;
END_VAR
END_FUNCTION_BLOCK
Listing 6. Definicja bloku natywnego RS PIO w CPDev oraz przykład użycia w języku FBD
Listing 6. Definition of the Native RS PIO Block in CPDev and Example Usage in FBD
który wskazuje, że implementacja bloku jest realizowana poza maszyną wirtualną. Parametr Id służy do wyboru instancji bloku RS PIO oraz pierwszego pinu dla tego bloku. Zastosowanie znacznika umożliwia integrację bloku z programami użytkownika w różnych językach IEC 61131-3, takich jak ST, FBD, czy LD. Przykład takiego zastosowania pokazano na Listingu 6 (p o prawej stronie), gdzie blok RS_PIO został użyty w diagramie w języku FBD.
5. Rezultaty
Zaproponowane implementacje bloków funkcjonalnych RS, SR i CTD sprawdzono pod kątem czasu wykonywania przez sterownik. Porównano implementację w języku ST wykonywaną przez maszynę wirtualną z realizacją w formie bloków natywnych PIO. W każdym z przypadków zadanie sterujące zawierało wyłącznie wywołanie badanego bloku. Częstotliwość taktowania CPU i PIO ustalono na poziomie 125 MHz czyli maksymalną dla układu RP2040. Maszyna wirtualna uruchomiona została w uniwersalnym 32-bitowym trybie z funkcjami kopiowania pamięci [8].
Do pomiarów czasu rozpoczęcia i zakończenia cyklu sterowania wykonywanego przez maszynę wirtualną zastosowano analizator logiczny. W tabeli 1 przedstawiono wyniki pomiarów, które wskazują czas wykonywania programu przez maszynę wirtualną. Czas trwania zadania może zmieniać się w zależności od struktury kodu programu ST, w szczególności jego przebiegu logicznego i obecności warunków. Warto dodać, że do pełnego czasu cyklu sterownika należy doliczyć dodatkowe 1–2 µs, które są potrzebne na wykonanie operacji takich jak odczyt wejść, zapis wyjść oraz aktualizację zmiennych w fazach precycle i postcycle (rys. 2).
Minimalny czas wykonywania bloków implementowanych w PIO jest iloczynem liczby instrukcji wykonywanych programów i odwrotności częstotliwości zegara systemowego:
1 1 n SM i i clk tI f =⋅ ∑
W tabeli 2 zestawiono minimalne i maksymalne czasy wykonania bloków opartych na maszynach stanowych PIO. Sekwencja bloku RS trwa 3, 7 lub 8 instrukcji, natomiast blok SR, wykorzystujący skok warunkowy na podstawie sygnału z GPIO, zajmuje 2, 4 lub 6 instrukcji. Implementacja CTD jest bardziej złożona i w pojedynczym cyklu obliczeniowym wymaga od 3 do 15 instrukcji, pomijając zapętlenie oczekujące na zmianę stanu sygnału wejściowego CD. Minimalny czas wykonania każdej instrukcji, zgodnie z zaleceniami producenta, wynosi 8 ns (fclk = 125 MHz).
Tabela 1. Czas wykonywania bloków RS, SR, CTD przez maszynę wirtualną
Table 1. Execution time of RS, SR, and CTD blocks by the virtual machine
Blok Czas min. (µs)Czas maks. (µs)
Tabela 2. Czas wykonywania bloków RS, SR, CTD z wykorzystaniem PIO
Table 2. Execution time of RS, SR, and CTD blocks using PIO Blok Czas min. (ns)Czas maks. (ns)
Jak wynika z danych przedstawionych w tabelach 1 i 2, czas realizacji tych samych bloków funkcjonalnych przez maszynę wirtualną i mechanizm PIO różni się znacząco. Oznacza to, że programista, wykorzystując natywne bloki PIO, może znacząco zwiększyć szybkość wykonywania kodu. W zastosowaniach, w których występują ograniczenia czasowe, może to przynieść istotne korzyści.
6. Podsumowanie
Proponowana architektura oprogramowania sterownika ma formę hybrydową co oznacza, że ogólny algorytm sterowania można dowolnie kształtować i modyfikować za pomocą konstrukcji języków normy IEC 61131-3, jednocześnie wspierając go wyjątkowo szybkimi blokami natywnymi PIO. Dzięki temu możliwe jest znaczące zmniejszenie narzutu czasowego generowanego przez maszynę wirtualną. Jak pokazano, wykonywanie bloków w PIO jest wielokrotnie szybsze niż interpretowanie takich bloków przez maszynę wirtualną.
Rozwiązanie to wiąże się jednak z pewnymi ograniczeniami. Bloki PIO muszą być zaprogramowane wcześniej w firmware
sterownika, co ogranicza elastyczność w tworzeniu oprogramowania zgodnie z normą IEC. Liczba dostępnych bloków PIO i maszyn stanowych w układzie jest również ograniczona. Zestaw instrukcji programów PIO nie może przekraczać 32, co czyni ten mechanizm bardziej odpowiednim dla prostszych operacji, takich jak wiązanie wejść z wyjściami. Innym wyzwaniem jest trudność w debugowaniu kodu PIO.
Mimo tych ograniczeń, bloki natywne PIO stanowią wartościowe narzędzie do przyspieszania algorytmów sterowania, szczególnie w zadaniach o charakterze logicznym.
Bibliografia
1. Wu X., Xie L., Performance evaluation of industrial Ethernet protocols for networked control application, “Control Engineering Practice”, Vol. 84, 2018, 208–217, DOI: 10.1016/j.conengprac.2018.11.022.
2. Wu X., Xie L., Lim F., Network delay analysis of EtherCAT and PROFINET IRT protocols, IECON 2014 the 40th Annual Conference of the IEEE Industrial Electronics Society, 2014. DOI: 10.1109/iecon.2014.7048872.
3. John K.H., Tiegelkamp M., IEC 61131-3: Programming Industrial Automation Systems, 2010, DOI: 10.1007/978-3-642-12015-2.
4. Becker M., Sandström K., Behnam M., Nolte T., A Many-Core Based Execution Framework for IEC 61131-3, Proceedings of the IECON 2015 – 41st Annual Conference of the IEEE Industrial Electronics Society, Yokohama, Japan, 9–12 November 2015, DOI: 10.1109/IECON.2015.7392805.
5. Hubacz M., Trybus B., Dual-Core PLC for Cooperating Projects with Software Implementation, “Electronics”, Vol. 12, No. 23, 2023, DOI: 10.3390/electronics12234730.
6. Sadolewski J., Trybus B., Compiler and virtual machine of a multiplatform control environment, “Bulletin of the Polish Academy of Sciences Technical Sciences”, Vol. 70, No. 2, 2022, DOI: 10.24425/bpasts.2022.140554.
8. Hubacz M., Trybus B., Data Alignment on Embedded CPUs for Programmable Control Devices, “Electronics”, Vol. 11, No. 14, 2022, DOI: 10.3390/electronics11142174.
10. [https://www.nxp.com/docs/en/supporting-information/ FTF-ACC-F1179_Introduction_to_FlexIO.pdf] – Introduction to FLEXIO.
Implementation of IEC 61131-3 Functional Blocks Using PIO State Machines
Abstract: The paper proposes a hybrid controller architecture where the main control algorithm is executed in IEC 61131-3 languages via a virtual machine, but with support from native blocks using PIO (Programmable Input/Output) state machines available in systems such as the RP2040 is proposed. Various implementations of RS, SR, and CTD blocks using PIO were analyzed, comparing their execution time with that of an implementation in the ST language. It was demonstrated that native PIO blocks are significantly faster than those executed by the virtual machine. Despite some limitations, such as the need to pre-program blocks in firmware or the limited number of instructions in PIO blocks, this solution offers significant benefits in applications where the execution time of operations is critical.
Keywords: IEC 61131-3, PIO State Machine, function block, PLC controller
Marcin Hubacz, Bartosz Trybus, Bartosz Pawłowicz
mgr inż. Marcin Hubacz m.hubacz@prz.edu.pl
ORCID: 0000-0002-2748-11454
W 2019 r. ukończył studia na Wydziale Elektrotechniki i Informatyki Politechniki Rzeszowskiej – kierunek Automatyka i Robotyka oraz Informatyka. Obecnie Asystent w Katedrze Informatyki i Automatyki Politechniki Rzeszowskiej. Jego główne zainteresowania dotyczą robotyki, elektroniki, systemów wbudowanych oraz druku 3D.
dr inż. Bartosz Pawłowicz barpaw@prz.edu.pl
ORCID: 0000-0001-9469-2754
Adiunkt w Katedrze Systemów Elektronicznych i Telekomunikacyjnych Wydziału Elektrotechniki i Informatyki Politechniki Rzeszowskiej. Doktorat w dyscyplinie telekomunikacja u zyskał na Wydziale Elektrotechniki, Automatyki, Informatyki i Elektroniki AGH w Krakowie w 2012 r. Jego główne badania dotyczą systemów identyfikacji bezstykowej RFID i ich zastosowań.
dr inż. Bartosz Trybus btrybus@kia.prz.edu.pl
ORCID: 0000-0002-4588-3973
Adiunkt w Katedrze Informatyki i Automatyki Politechniki Rzeszowskiej. Ukończył studia na Wydziale Elektrycznym, Automatyki, Informatyki i Elektroniki AGH w Krakowie. Doktorat z informatyki uzyskał w 2004 r. Jego główne badania dotyczą systemów czasu rzeczywistego i środowisk wykonawczych oprogramowania sterującego.
Analiza niezawodności sieci bezprzewodowych
czujników metodą modułów przejść
Marcin Bydłosz, Władysław Iwaniec, Jan Szybka
Akademia Tarnowska w Tarnowie, Wydział Nauk Technicznych, ul. Mickiewicza 8, 33-100 Tarnów
Streszczenie: W artykule przedstawiono możliwości stosowania do analizy niezawodności sieci czujników bezprzewodowych metody modułów przejść. Dokonano analizy symulacyjnej niezawodności klastra czujników w topologii gwiazdy. Założono, że wyniki pomiarów są wiarygodne, jeśli w klastrze zdatnych do pracy jest k z N czujników. Przeprowadzono obliczenia dla różnych wartości N oraz różnych czasów odnowy niesprawnych czujników. Wykazano przydatność metody do doboru najkorzystniejszej pod względem ekonomicznym wartości czasu odnowy czujników i liczby czujników.
Słowa kluczowe: bezprzewodowa sieć pomiarowa, niezawodność sieci czujników, metoda modułów przejść, systemy związane z bezpieczeństwem, klastry typu k z N, czas odnowy
1.Wprowadzenie
Sieci czujników bezprzewodowych WSN (ang. Wireless Sensor Network) są jednym z podstawowych podsystemów współczesnych systemów obserwacji i sterowania, stosowanych w wielu sektorach, np. inteligentnego rolnictwa, monitorowania środowiska, monitorowania elementów konstrukcyjnych, systemów bezpieczeństwa czy operacji wojskowych. Warto zauważyć, że w szczególności tego typu sieci stanowią kluczowy element m.in. tzw. systemów sterowania zdarzeniowego (ang. Event-Based Control) [1], którego istota polega na tym, że przez większość czasu system jest „uśpiony” i pracują w nim tylko czujniki. W razie przekroczenia wartości progowych przez zmienne regulowane lub po upływie pewnego, maksymalnego czasu „uśpienia” system jest „budzony” i rozpoczyna działanie, adekwatne do zmierzonych wartości zmiennych, a następnie znów przechodzi w stan „uśpienia”. W konsekwencji, dla prawidłowej pracy systemów zasadnicze znaczenie ma niezawodność WSN rozumiana jako zapewnienie przesyłania z węzłów czujnikowych SN (ang. Sensor Nodes) do urządzenia brzegowego BS (ang. Border Station) wiarygodnych danych, spełniających fundamentalne zasady bezpieczeństwa CIA. Stosowanie pojęcia „węzła WSN” jest w pełni uzasadnione budową typowego współczesnego czujnika, składającego się z wielu komponentów, zazwyczaj z transceivera, mikrokontrolera, czujnika i zasilającego te układy źródła energii, a zatem stanowiącego autonomiczne urządzenie z elementem komunikacyjnym. WSN są sieciami składającymi się z bardzo wielu (nawet
Autor korespondujący: Władysław Iwaniec, wiw@atar.edu.pl
Artykuł recenzowany nadesłany 29.09.2025 r., przyjęty do druku 16.12.2025 r.
tysięcy) takich czujników [2, 3], pracujących w różnych topologiach, odzwierciedlających ich rozmieszczenie na monitorowanym obszarze, np. w elementach mostów, turbin wiatrowych, skrzydeł samolotu, oczyszczalni ścieków czy wzdłuż cieków wodnych. Projektanci WSN w celu zapewnienia prawidłowej pracy sieci korzystają z wyników badań rozmaitych własności i parametrów węzłów, wpływających na stan zdatności węzła, tj. taki stan, w którym przesyłane dane są przyjmowane za wiarygodne. W konsekwencji, w takiej analizie uwzględnia się nie tylko wieloczynnikowe przyczyny degradacji, w szczególności sprzętu, pewności transmisji danych i parametrów energetycznych (zwłaszcza funkcjonowania źródła zasilania i warunków obciążenia) [4] lecz także wpływu dryftu długoterminowego [5, 6, 9].
Jedną z metod eliminacji degradacji sieci, w szczególności dryftu, jest rekalibracja węzłów, a poszukiwanie optymalnych z ekonomicznego punktu widzenia harmonogramów kolejnych kalibracji ma doniosłe znaczenie dla minimalizacji kosztów eksploatacji takich systemów sterowania.
Dla zagwarantowania odpowiednio wysokiego prawdopodobieństwa dostarczania rzetelnych wartości danych mierzonych przez węzły w WSN, rekalibrację i inne czynności serwisowe należy prowadzić w czasie nie dłuższym, niż czas odnowy To, po upływie którego wszystkie węzły, wskutek przeprowadzonych czynności serwisowych, są w stanie zdatnym do pracy.
W artykule przedstawiono propozycję analizy niezawodności WSN pracującej w topologii gwiazdy metodą modułów przejść. Wybór takiej topologii wynika z jej zalet, zwłaszcza możliwości przetwarzania danych już na urządzeniu brzegowym BS, stanowiącym punkt centralny gwiazdy. Wybrana metoda pozwala na ocenę prawdopodobieństwa poprawnej pracy takiej sieci dla różnych wartości czasu odnowy To przy założeniu, że co najmniej k z N jednakowych czujników jest zdatnych do pracy oraz znane są wartości okresu MTTF (ang. Mean Time To Failure), podawanego w fabrycznych instrukcjach lub czasy rekalibracji czujników MTTNC (ang. Mean Time To Next Calibration). Wartości MTTF i MTTNC są wyrażone za pomocą parametru λ – tzw. intensywności uszkodzeń.
2. Analiza problemu
Jak zaznaczono, analiza niezawodności WSN jest złożonym i wieloaspektowym problemem. W pracy [7] analizowano niezawodność węzła sieci biorąc pod uwagę, że jego zasoby energetyczne są ograniczone, a transmisja pakietów do stacji bazowej jest zakłócana szumami środowiska i koniecznością przekazywania pakietu ścieżką składającą się z kolejnych węzłów i zaproponowano metodę oceny niezawodności WSN, która uwzględnia zarówno awarie węzłów, jak i łączy. W przedstawionej metodzie analizowano prawdopodobieństwo wybudzania się i zdolności węzła do transmisji pakietów, a także czas jego życia w kontekście jego zasobów energetycznych, rozmieszczenia węzłów i wpływu szumów stosując tzw. „algorytm minimalnej ścieżki”. W pracy [8] podkreślono znaczenie analizy niezawodności pracy WSN m.in. z uwzględnieniem parametru MTTF i podkreślono jego krytyczne znaczenie dla oceny przydatności WSN w wielu dziedzinach zastosowań. Przyjęto, że jeśli funkcja niezawodności R(t) określa prawdopodobieństwo, że system będzie działał bezawaryjnie w danych warunkach przez określony czas t, to wtedy MTTF może być zdefiniowany przez zależność:
0 MTTF()Rtdt ∞ = ∫ (1)
i przedstawiono wykresy ilustrujące wartości MTTF sieci WSN przy różnych wskaźnikach awaryjności poszczególnych komponentów jej węzłów. Stosując probabilistyczny model do analizy niezawodności i wrażliwości bezprzewodowej sieci czujników przy użyciu procesów Markowa, przedstawiono wyniki analizy wrażliwości niezawodnej pracy takiej sieci w zależności od wartości współczynników awaryjności poszczególnych komponentów i podkreślono we wnioskach, że kluczowe znaczenie dla prawidłowej pracy WSN ma konserwacja węzłów we właściwym czasie. W artykule [4] podkreślono, że metoda RBD (ang. Reliability Block Diagram) i parametr MTTF mogą być z powodzeniem stosowane w pracy przez inżynierów-projektantów, którzy modelują awarie systemu, gdy osiągnie on próg zbyt małej dokładności w porównaniu do założeń projektowych. Przyczyny przekraczania tego progu są obecnie rozpatrywane nie tylko jako skutek awarii, charakteryzowanej parametrem MTTF, ale także wpływem dryftu długoterminowego i koniecznością stosowania konserwacji węzłów, w szczególności rekalibracji czujników.
Z punktu widzenia przydatności wyników pomiarów można zatem prowadzić analizę prawdopodobieństwa degradacji [10] sieci czujników rozumianej jako stan, w którym wyniki pomiarów nie są już wiarygodne.
Prawdopodobieństwo to można badać zarówno w zależności od wartości MTTF, jak i od MTTNC, zwanego też oknem rekalibracji i poszukiwać takiego harmonogramu rekalibracji, który zapewni wymaganą niezawodność przy możliwie małych kosztach. Niektóre problemy związane z rekalibracją zostały przedstawione w artykule [11].
Czasy rekalibracji wahają się w szerokich granicach, od kilku miesięcy do kilku lat; np. dla wybranych czujników BeanAir (TB-RF-24 Bean Device Wilow &2.4 GHz, TN-RF-25 | BeanDevice Wilow, TN-RF-26 | BeanDevice ProcessSensor 2.4 GHz) wynoszą od 2 do 6 lat, w zależności od urządzenia i warunków pracy1
3. Opis metody
3.1. Przyjęte założenia
W proponowanej metodzie zakłada się, że jeśli w sieci składającej się z N identycznych czujników N – k ulegnie degradacji, to dane przesyłane z pozostałych k zdatnych do pracy węzłów
są wystarczające do wypracowania odpowiednich sygnałów sterujących (w szczególności, wskutek zastosowania cyfrowego cienia takiej sieci można wiarygodnie odtworzyć wartość mierzoną przez zdegradowane czujniki [12]). Degradacja kolejnego, N – k + 1 węzła skutkuje degradacją sieci (przejścia w tzw. stan pochłaniania). Takie sieci są dalej nazywane „klastrami typu k-z-N”.
W teoretycznym modelu można założyć, że w chwili T u, w której w BS zostaje wykryta degradacja pierwszego czujnika (przesłanie danych niewiarygodnych), BS powiadamia operatora o tym fakcie i rozpoczyna się odliczanie czasu odnowy To. Najpóźniej po upływie tego czasu serwis WSN dokonuje odpowiednich czynności (np. rekalibracji czujnika, usunięcia awarii węzła) i przywraca sieć do stanu, w którym ponownie wszystkie węzły są zdatne do pracy. W praktyce można jednak przyjąć, że przywracanie WSN do stanu zdatności N węzłów będzie odbywać się regularnie w chwilach o , u TsT = 0,1,,(/), Ho sceilTT = gdzie TH oznacza horyzont czasowy eksploatacji.
Korzystając z zależności zamieszczonych w podrozdziale 4.3 można dobierać wartość czasu T o tak, by po obliczeniu prawdopodobieństwa przejścia WSN w stan pochłaniania ocenić, czy dobór czasu odnowy jest akceptowalny. Jeżeli wyliczone prawdopodobieństwo jest dla projektanta nieakceptowalne, należy zmniejszyć wartość T o i powtarzać obliczenia aż do uzyskania wymaganej w projekcie wartości prawdopodobieństwa prawidłowej pracy WSN.
W pracy przyjęto, że analizowany klaster k-z-N ma typową topologię gwiazdy. Takie klastry są podstawowym komponentem bardziej złożonych topologii gwiazdy rozszerzonej („gwiazdy gwiazd” złożonej z wielu klastrów, z których każdy ma topologię typu gwiazda) lub topologii drzewiastych. Trzeba zaznaczyć, że dla N czujników transmitujących dane w sieci WSN do urządzenia brzegowego BS, topologia siatki jedynie komplikuje i wydłuża trasę przesyłania pakietów wysyłanych przez czujniki do BS, i nie ma wpływu na niezawodność czujnika.
3.2. Koncepcja budowy modelu symulacyjnego
Budowa modelu symulacyjnego oparta jest na koncepcji modułów przejść (ang. transition modules), których podstawy dokładnie scharakteryzowano w pracach [13, 14], a wybrane współczesne zastosowania można znaleźć m.in. w pracach [15–17]. W modelu przyjmuje się, że każdy stan niezawodnościowy i eksploatacyjny badanego układu określony jest przez pewien zbiór zdarzeń, który jest stanem przejściowym. Wybór kolejnych zdarzeń występujących w następujących po sobie chwilach eksploatacji przebiega w drodze losowania przejść według określonej procedury.
Koncepcja modułów przejść pozwala wyznaczyć wartość prawdopodobieństwa utrzymywania systemu w stanie zdatności, w przypadku gdy aktywne elementy wykonują poprawnie pracę, a elementy nadmiarowe pracują lub znajdują się w naprawie bądź oczekują na włączenie do pracy. Badany układ staje się zawodny w przypadku wystąpienia zdarzenia Zp, tj. po przejściu w stan pochłaniania. Przyjmuje się, że struktura badanego układu jest progowa typu k-z-N. Układ jest zdatny do pracy, jeżeli zdatnych do pracy jest k z ogólnej liczby N elementów, dostępnych w chwili rozpoczęcia pracy. Analizę systemu rozpoczyna się od zdarzenia wyjściowego ZN, w którym wszystkie N elementów (węzłów) są w stanie zdatności do pracy.
W celu scharakteryzowania budowanego modelu symulacyjnego konieczne jest przedstawienie niektórych pojęć i terminów. Najważniejsze z nich to: a) stany niezawodnościowo-eksploatacyjne, b) zdarzenia elementarne, c) zdarzenia, d) relacje między elementami zbioru zdarzeń, e) tra jektoria zdarzeń.
W kontekście takiego ujęcia pojęcia „stanu” przyjęto, że: stan niezawodnościowy – oznacza stan zdatności lub niezdatności do pracy, stan eksploatacyjny – oznacza stan pracy, oczekiwania na pracę (stan rezerwy) lub stan odnowy (w którym uwzględniony jest czas oczekiwania na odnowę).
Stany eksploatacyjne i niezawodnościowe są rozpatrywane wspólnie, określa się je mianem stanów niezawodnościowo-eksploatacyjnych (w).
Zdarzenie elementarne (Z ijt) jest pojęciem związanym wyłącznie z eksploatacją pojedynczych elementów systemu, oznaczającym przejście ze stanu niezawodnościowo-eksploatacyjnego i do stanu j każdego z elementów w następnej chwili t eksploatacji.
Czas Δt = ti + 1 – ti, który określa wartość kroku dyskretyzacji, jest uwarunkowany cechami badanego systemu sterowania i możliwościami przeprowadzenia odnowy (w tym rekalibracji) czujnika przez personel nadzorujący pracę tego systemu.
Zdarzenie Z w,t dotyczy zmian zachodzących w eksploatacji całego systemu i oznacza każde przejście systemu do następnej chwili t eksploatacji. Możliwość pracy całego układu jest uzależniona od stanów niezawodnościowo-eksploatacyjnych poszczególnych jego elementów. Zbiór zdarzeń elementarnych można więc odwzorować w zbiór zdarzeń, który charakteryzuje działanie całego systemu w czasie eksploatacji.
Relacje między zdarzeniami Z w,t mogą być następujące:
Jedno czesność zdarzeń – każda chwila eksploatacji t składa się z możliwych do wystąpienia w danej chwili zdarzeń, które tworzą zbiór zdarzeń jednoczesnych.
Poprzedzanie zdarzeń – porządkują chwile eksploatacji w ten sposób, że jeżeli zdarzenie Z w1,t poprzedza zdarzenie Z w2,t+1, to oznacza, że chwila eksploatacji t poprzedza chwilę t + 1 Podobieństwo zdarzeń – dzieli zbiór zdarzeń Z na rozłączne rodziny zdarzeń: ZN, ZN-1 , …, Zk, Zp, które mogą występować w różnych chwilach eksploatacji.
Zdarzenie Z składa się z subzdarzeń ZN, ZN-1 , …, Zk, Zp, przy czym w chwili rozpoczęcia analizy, w początkowym stanie ZN, jest zdatnych do pracy N elementów.
Zdarzenie Zk oznacza, że układ nie ma już elementu nadmiarowego, a zdatnych do pracy jest k elementów. Uszkodzenie układu następuje wtedy, gdy zdatnych do pracy będzie mniej niż k elementów. Taki stan układu oznaczany jest jako Zp i nazywa się stanem pochłaniania.
Trajektorie przejść T zw,t wyróżnione w zbiorze Z w,t dają możliwość opisu zachowania się systemu i składają się z następujących po sobie zdarzeń. Istotne jest wyróżnienie takich trajektorii, które będą charakteryzowały działanie systemu w określonym przedziale czasu. W celu dokonania analizy należy sprecyzować kryteria selekcji i wyboru zdarzeń preferowanych w badanej chwili eksploatacji. W analizowanej metodzie wykorzystuje się w tym celu moduły przejść. Istota modułów przejść polega na określeniu wszystkich zdarzeń, które mogą zajść w następnej analizowanej chwili czasu. Każdemu z tych zdarzeń odpowiada określona możliwość jego wystąpienia, a suma wszystkich możliwości przejść ma być aproksymowana do wartości równej 1. Dodatkowo zdarzenia są wzajemnie rozłączne i tworzą skończony, zupełny układ zdarzeń. Sieć zdarzeń dla modułu przejść jest zilustrowana na rys. 1.
W przeprowadzonej analizie zakłada się, że w chwili ti tylko jeden z czujników może ulec degradacji, wartość λ intensywności degradacji czujnika jest stała, czas wymiany elementu jest zdeterminowany i wynosi o , Tmt =⋅∆ a charakterystyka niezawodności węzła jest opisana zależnością:
() t Rte λ = (2)
Rys. 1. Sieć zdarzeń dla modułu przejść
Fig. 1. Event graph for the transition module
Funkcja niezawodności R(t) opisuje prawdopodobieństwo poprawnej pracy węzła w określonym przedziale czasu, w danych warunkach [8].
Formalnie, w ślad za zapisem stosowanym w [17–19]:
()() RtPTt => (2a)
gdzie: P – prawdopodobieństwo, T – czas poprawnej pracy, t – czas eksploatacji.
Zastosowana tutaj zależność (2) odnosi się do wykładniczego rozkładu prawdopodobieństwa2 poprawnej pracy węzła i został użyty w modelu symulacyjnym.
Oznaczając horyzont czasowy eksploatacji przez H , T graniczną liczbę losowań przez gr g i początkową (w chwili 0 i tt = ) liczbę zdatnych do pracy czujników przez N oraz prawdopodobieństwa przejścia ze stanu N Z do stanu -1 N Z i do kolejnych stanów -2 ()() Nk ii pZtpZt ∆=∆ i również do stanu 1 (), p pZti + ∆ to wartości występujące między następującymi po sobie chwilami ti∆ można wyznaczać z zależności (4)–(7).
2 Ogólnie, wzór opisujący niezawodność może dotyczyć także innych rozkładów prawdopodobieństwa, np. rozkładu Weibulla, rozkładu normalnego lub rozkładu gamma i wzór (2a) będzie miał postać adekwatną do wybranego rozkładu. Szczegółowe rozważania można znaleźć m.in. w rozdziale 2 pracy [17].
wtedy:
prawdopodobieństwo pozostawania układu bez zmiany stanu niezawodnościowo-eksploatacyjnego wyraża się zależnością:
()(1) NN ii pZtq ∆=− (4)
prawdopodobieństwo wystąpienia w układzie uszkodzenia jednego czujnika wyraża się zależnością:
()(1)11 NN iii pZtqq ∆=⋅− (5)
prawdopodobieństwo wystąpienia w układzie degradacji drugiego czujnika (przy czym pierwszy zdegradowany czujnik nie został odnowiony) wyraża się zależnością:
22 1 ()() (1) Nk N iiiiii pZtpZtqqqmt + ∆=∆=⋅⋅−⋅∆ (6a)
Uogólniając, prawdopodobieństwo wystąpienia w układzie degradacji czujnika N – j (przy czym wszystkie poprzednio zdegradowane czujniki nie zostały odnowione) wyraża się zależnością: (6b)
prawdopodobieństwo degradacji jednego z k zdatnych czujników (przy czym dwa poprzednio zdegradowane nie uległy odnowieniu) wyraża się wzorem:
112 1 () k p iiiii pZtqqqmt +++ ∆=⋅⋅⋅∆ ∑ (7)
We wzorach (6a), (6b) i (7) oznaczenia mti ⋅∆ informują, że uszkodzone elementy oczekują na odnowienie do wyznaczonego czasu To, określanego w procedurach obsługowych.
Jeżeli suma odpowiednich możliwości przejść nie jest równa 1, to należy dokonać ich normalizacji. W celu symulacji zaistnienia jednego z tych zdarzeń generuje się przy wykorzystaniu funkcji rand() wartość losową, która służy do wyboru zdarzenia występującego w chwili 1 ti + i w konsekwencji wyboru ścieżki w sieci zdarzeń. Jeżeli ścieżka kończy się przed osiągnięciem wartości czasu HT stanem , p Z to klaster jest niezdatny do pracy. Wartość gr g powinna być duża; w artykule przeprowadzono symulacje dla wartości 3000. gr g = Oszacowanie niezawodności () k Rt klastra wyznacza się z zależności:
sprz zd () k Z Rt L = (8)
gdzie: sprz Z – liczba zdarzeń sprzyjających (klaster jest zdatny do pracy), zdL – liczba wszystkich zdarzeń w trajektorii przejść aż do osiągniecia czasu HT
Uproszczony schemat blokowy zastosowany w modelu symulacyjnym jest pokazany na rys. 2.
4. Badania symulacyjne
Dla przykładu przedstawiono wyniki badań symulacyjnych przeprowadzonych w środowisku MATLAB dla klastrów, które przechodzą w stan pochłaniania po utracie zdatności przez trzy czujniki z zestawu N czujników, przy następujących założeniach: pozostawanie węzła w stanie zdatności zmienia się wykładniczo zgodnie z zależnością (2), przy czym przyjęto wartości
Rys. 2. Uproszczony schemat blokowy modelu symulacyjnego Fig. 2. Simplified block diagram of simulation model w każdym kroku dyskretyzacji tylko jeden czujnik może ulec degradacji; −czas H 17520h,52560h; T ∈ −graniczna liczba losowań 3000; gr g = czas o dnowy T o w trakcie jednego cyklu losowań jest stały, a następnie w kolejnym cyklu jego wartość jest zwiększana, przy czym przyjęto wartości o 0,15,30,45,60,120; T ∈ liczba czujników N w trakcie jednego cyklu losowań jest stała, a następnie w kolejnym cyklu jest zwiększana, przy czym przyjęto wartości 10,20,50,100. N ∈
4.1. Obliczenie wartości Rcl (t) dla klastra bez odnowy
Obliczenia wartości () cl Rt dla klastra k-z-N czujników bez procesu odnowy zostały wykonane zgodnie ze wzorem zamieszczonym w pracy [17]3:
() ()1() i Ni N cl ik N Rt RtRt i = =⋅⋅−
(9)
Wyniki wykonanych obliczeń zostały zilustrowane na rys. 3–5. Przedstawione wykresy wskazują, że wartość () cl Rt dla wartości 1/, TH λ = dla zachowania prawdopodobieństwa poprawnej pracy klastra 3 z 10, wymaga stosowania odnowy już po co najwyżej kilkudziesięciu dniach, a dla większej liczby czujników zaledwie po kilku dniach. Dla wartości 0,1/ TH λ = dla N = 10
3 [17], str. 43, wzór 2.3.7.
Rys. 3. Wartości funkcji Rcl (t) bez odnowy dla wartości N = 10, TH = 2 lata, stan pochłaniania po degradacji trzech czujników, dla różnych intensywności uszkodzeń λ
Fig. 3. Values of the Rcl(t) function without renewal for the value N = 10, TH = 2 years, absorbing state after degradation of three sensors, for different values of λ
Rys. 4. Wartości funkcji Rcl (t) bez odnowy dla różnych wartości N, λ = 0,1/TH, TH = 2 lata, stan pochłaniania po degradacji trzech czujników
Fig. 4. Values of the Rcl(t) function without renewal for λ = 0.1/TH, TH = 2 years, absorbing state after degradation of three sensors, for different values of N
Rys. 5. Wartości funkcji Rcl (t) bez odnowy dla różnych wartości N, λ = 1/TH, TH = 2 lata, stan pochłaniania po degradacji trzech czujników
Fig. 5. Values of the Rcl(t) function without renewal for the value λ = 1/TH, TH = 2 years, absorbing state after degradation of three sensors, for different values of N
czas odnowy może być wybierany po kilkuset dniach, rzędu połowy czasu TH, ale ze wzrostem liczby czujników niezawodność klastra bardzo szybko się pogarsza i dla N = 100 czujników może być konieczna odnowa już po kilkunastu dniach.
Ogólnie biorąc, wyniki symulacji wskazują, że zastosowanie odnowy jest niezbędne, a racjonalnie dobrany okres odnowy T o zapewni zadawalające wartości zdatności do pracy klastra. Dobór takiej – możliwie dużej – wartości czasu To, która zapewnia akceptowalne wartości Rk(t) ma istotne znaczenie ekonomiczne, obniżając koszty, zwłaszcza osobowe, eksploatacji klastra.
4.2. Obliczenie wartości Rk (t) z odnową
Wykonana symulacja dla różnych czasów odnowy, przykładowo zilustrowana na rys. 6–8 wskazuje, że dla 1/ TH λ = i T o = 15 dni uzyskuje się wartości ()RTkH rzędu od 0,999 dla N = 10 do 0,993 dla N = 100 czujników.
Przy wydłużeniu czasu odnowy do T o = 120 dni uzyskuje się wartości ()RTkH rzędu od 0,970 dla N = 10 do 0,944 dla N = 100 czujników, z zatem czterokrotne zwiększenie wartości
T o skutkuje pogorszeniem wartości ()RTkH od około 3 % dla
N = 10 do około 5 % dla N = 100.
Rys. 6. Wartości funkcji Rk (t) dla różnych N z odnową, TH = 2 lata, λ = 1/TH , T o = 15 dni, stan pochłaniania po degradacji trzech czujników
Fig. 6. Values of the Rk (t) function with renewal for the value λ = 1/TH, TH = 2 years, T o = 15 days, absorbing state after degradation of three sensors, for different values of N
Rys. 7. Wartości funkcji Rk (t) dla różnych N, TH = 2 lata, λ = 1/TH , T o = 120 dni, stan pochłaniania po degradacji trzech czujników
Fig. 7. Values of the Rk (t) function with renewal for the value λ = 1/TH, TH = 2 years, T o = 120 days, absorbing state after degradation of three sensors, for different values of N
Rys. 8. Wartości funkcji Rk (t) dla różnych N, TH = 6 lat, λ = 1/TH , T o = 120 dni, stan pochłaniania po degradacji trzech czujników
Fig. 8. Values of the Rk(t) function with renewal for the value λ = 1/TH, TH = 6 years, T o = 120 days, absorbing state after degradation of three sensors, for different values of N
Dla czasu odnowy T o = 120 dni i wartości TH = 6 lat uzyskuje się wartości Rk(TH) rzędu od 0,996 dla N = 10 czujników do 0,984 dla N = 100 czujników, a więc wartości porównywalne z Rk(TH) dla T o = 15 dni i TH = 2 lata, co wynika z zachowanej proporcji T o do TH
4.3. Analiza zależności Rk (To) i Rk (N)
Zestawienie danych w tabelach 1 i 2, po zastosowaniu dostępnych w środowisku MATLAB narzędzi dopasowywania krzywych, pozwala na uzyskanie wielomianowego modelu zależności między wartością Rk a wartością T o czasu odnowy czujników w klastrze w postaci
2 ()o2o1o0 k RTpTpTp =++ (10)
Tabela 1. Zbiór danych dla TH = 2 lata, stan pochłaniania dla k = N – 3
Table 1. Data set for TH = 2 years, absorbing state for k = N – 3
Tabela 2. Zbiór danych dla TH = 6 lat, stan pochłaniania dla k = N – 3
Table 2. Data set for TH = 6 years, absorbing state for k = N – 3
dla znanej liczby N czujników w klastrze, a także modelu zależności między wartością Rk a liczbą N czujników w klastrze w postaci
2 210 () k RNpNpNp =++ (11a)
lub uproszczonej do postaci
10 () k RNpNp =+ (11b)
dla znanej wartości czasu o dnowy T o
Zależności (10), (11a) i (11b) przyjęto oceniając wartości RMSE, ujęte w tabelach 3 do 6. Dokładność aproksymacji można polepszyć przyjmując aproksymację Rk(To) lub Rk(N) wielomianami wyższego stopnia, gdyby było to konieczne ze względów praktycznych.
Na podstawie modeli kwadratowych lub liniowych można analitycznie dobierać wartości T o oraz N dla zadanej, minimalnej wartości niezawodności R(t).
Tabela 3. Zbiór wartości współczynników pj w modelu (10) dla TH = 2 lata
Table 3. Set of p coefficient values in model (10), TH = 2 years
Tabela 4. Zbiór wartości współczynników pj w modelu (11a) dla
TH = 2 lata
Table 4. Set of p coefficient values in model (11a), TH = 2 years N p2 p1 p0 RMSE
15 –4,9701·10–7 –1,1631·10–5 0,99980,0003
303,3462·10–7 –1,6979·10–4 0,99960,0003
451,4307·10–7 –2,9369·10–4 0,99840,0001
601,0520·10–7 –2,4577·10–4 0,99520,0004
1205,5395·10–7 –8,8661·10–4 0,97710,0024
Tabela 5. Zbiór wartości współczynników pj w modelu (10) dla TH = 6 lat
Table 5. Set of p coefficient values in model (10), TH = 6 years
N p2 p1 p0 RMSE
104,9322·10–8 –4,7987·10–5 1,00070,0000
20 –1,0142·10–7 –3,2362·10–5 0,99960,0004
50 –6,1261·10–7 –4,5881·10–5 0,99930,0004
100 –4,4626·10–7 –7,7247·10–5 0,99940,0003
Tabela 6. Zbiór wartości współczynników pj w modelu (11b) dla
TH = 6 lat
Table 6. Set of p coefficient values in model (11b), TH = 6 years N p1 p0 RMSE
15–1,5000·10–5 0,9997 0,0004
30–3,2684·10–5 0,9993 0,0004
45–4,1847·10–5 0,9990 0,0003
60–5,1061·10–5 0,9980 0,0007
120–1,3874·10–5 0,9959 0,0023
5. Podsumowanie
Ocena niezawodności sieci bezprzewodowych czujników ma fundamentalne znaczenie, gdyż te sieci są jednym z podstawowych podsystemów stosowanych w wielu obszarach. Do oceny niezawodności wymienionych sieci zastosowano metodę modułów przejść. W porównaniu do metod niezawodnościowych scharakteryzowanych w rozdziale drugim metoda ta posiada zalety, wśród których wyróżnić należy możliwości przyjęcia założeń np., że intensywności uszkodzeń są zależne od czasu i wtedy prawdopodobieństwa przebywania w stanie zdatności elementów układu mogą być opisywane różnymi rozkładami prawdopodobieństwa, np. normalnym, Weibulla, gamma czy potęgowym. Również czasy przebywania elementów w stanach niezdatności do pracy nie muszą być zdeterminowane czasowo ale mogą być opisywane różnymi rozkładami prawdopodobieństwa przywracania stanów zdatności. Uwzględnienie zależności intensywności uszkodzeń od czasu tzn. () t λ znacznie rozszerza możliwości zastosowania metody modułów przejść, ponieważ można wtedy uwzględnić proces degradacji elementów będący skutkiem ich starzenia oraz uwzględnić wstępny okres ujawniania się uszkodzeń wynikający z wad produkcyjnych, opisywanych na tak zwanych „krzywych życia” (funkcjach intensywności uszkodzeń). Ocena niezawodności układów sieciowych metodą
modułów przejść umożliwia prowadzenie analizy zmian niezawodności w dyskretnych przedziałach czasowych , ti∆ co pozwala na precyzyjną ocenę stanu niezawodnościowo-eksploatacyjnego badanego układu. W efekcie analizy uzyskujemy dobranie uzasadnionej ekonomicznie liczby elementów rezerwowych N – k oraz wyznaczenie czasów przeprowadzania przez serwis WSN odnowy czujników w celu przywrócenia węzła – i w konsekwencji sieci – do stanu zdatności.
Bibliografia
1. Hertneck M., Meister D., Allgöwer F., Current trends and future directions in event-based control, “European Journal of Control”, Vol. 87, 2026, DOI: 10.1016/j.ejcon.2025.101387.
2. Kabashkin I., Kundler J., Reliability of Sensor Nodes in Wireless Sensor Networks of Cyber Physical Systems, “Procedia Computer Science”, Vol. 104, 2017, 380–384, DOI: 10.1016/j.procs.2017.01.149.
3. Boniewicz M., Zieliński M., Metoda zrównoważonego zużycia energii w bezprzewodowej sieci pomiarowej, „Pomiary Automatyka Kontrola”, R. 59, Nr 5, 2013, 434–436.
4. Meyer zu Westerhausen S., Schneider J., Lachmayer R., Reliability Analysis for Sensor Networks and Their Data Acquisition: A Systematic Literature Review, Proceedings of the International Conference on Engineering Design (ICED23), 2023, 3065–3074, DOI: 10.1017/pds.2023.307.
6. Kwon S., et al. A Sensor Drift Compensation Method with a Masked Autoencoder Module, “Applied Sciences”, Vol. 14, No. 6, 2024, DOI: 10.3390/app14062604.
7. Mishra P, Dash RK, Panda DK, Ashish, Lal B, Gupta NS. Reliability Evaluation of a Wireless Sensor Network in Terms of Network Delay and Transmission Probability for IoT Applications, “Contemporary Mathematics”, Vol. 5, No. 1, 2024, 309–325, DOI: 10.37256/cm.512024290.
8. Kumar A., Jadhav S., Alsalami O.M., Reliability and Sensitivity Analysis of Wireless Sensor Network Using a Continuous-Time Markov Process, “Mathematics”, Vol. 12, No. 19, 2024, DOI: 10.3390/math12193057.
9. Hurst A., Kalinichev A.V., Koren K., Lucani D.E., Not all those who drift are lost. Drift correction and calibration scheduling for the IoT, “IEEE Internet of Things Journal”, Vol. 13, No. 2, 2026, 2144–2154, DOI: 10.1109/JIOT.2025.3628204.
10. Głuch J., Wpływ degradacji urządzeń pomiarowych na pozyskiwanie symptomów niesprawnej pracy złożonych obiektów energetycznych, „Diagnostyka”, Vol. 46, No. 2, 2008, 67–70.
11. Martins A., Fonseca I., Farinha J.T., Reis J. Cardoso A.J.M, Online Monitoring of Sensor Calibration Status to Support Condition-Based Maintenance, “Sensors”, Vol. 23, No. 5, 2023, DOI: 10.3390/s23052402.
12. Iwaniec W., Macierzowy cyfrowy cień sieci czujników IoT, „Pomiary Automatyka Robotyka”, R. 29, Nr 1, 2025, 91–97, DOI: 10.14313/PAR_255/91.
13. Szybka J., Zagadnienia rezerwowania w eksploatacji odnawialnych systemów maszynowych z rezerwą przesuwającą się, „Zeszyty Naukowe AGH”, Nr 1233, Kraków,1989.
14. Szybka J., Prognozowanie niezawodności urządzeń mechanicznych funkcjonujących w układach z rezerwą, Rozprawy Monografie, Wydawnictwa AGH, Nr 34, Kraków, 1996.
15. Młynarski S., Pilch R., Smolnik M., Szybka J., Wiązania G., Zapewnienie wymaganej niezawodności układów typu k-z-N szacowanej analitycznymi i symulacyjnymi metodami obliczeniowymi, „Journal of KONBiN”, Vol. 42, Nr 1, 2017, 264–272, DOI:10.1515/jok-2017-0028.
16. Młynarski S., Pilch R., Smolnik M., Szybka J., Wiązania G., A method for rapid evaluation of k-out-of-n systems reliability, „Eksploatacja i Niezawodność”, Vol. 21, No. 1, 2019, 170–176, DOI: 10.17531/ein.2019.1.20.
17. Lenkiewicz W., Szybka J., Problemy badawcze w eksploatacji wybranych obiektów technicznych, Polska Akademia Nauk. Komitet Budowy Maszyn, Sekcja podstaw eksploatacji. Polskie Naukowo-Techniczne Towarzystwo Eksploatacyjne, Warszawa 2010.
18. Dethoor J.M., Groboillot J.L., Trwałość urządzeń technicznych, WNT, Warszawa 1971.
19. Sztarski M., Niezawodność i eksploatacja urządzeń elektronicznych, WKiŁ, Warszawa 1972.
Reliability Analysis of Wireless Sensor Networks Using the Transition Module Method
Abstract: This article presents the possibilities of using the transition modules method to analyze the reliability of wireless sensor networks. A simulation analysis of the reliability of a sensor cluster in a star topology was performed. It was assumed that the measurement results are reliable if there are k out of N sensors in the cluster that are serviceable. Calculations were performed for different values of N and different recovery times of unserviceable sensors. The method was shown to be useful for selecting the most economically advantageous value of sensor renewal time and number of sensors.
Keywords: wireless sensor network, reliability of the sensor network, transition modules method, safety-related systems, k-out-of-n clusters, renewal time
mgr inż. Marcin Bydłosz m_bydlosz@atar.edu.pl
ORCID: 0009-0003-0720-1139
Starszy wykładowca w Katedrze Informatyki Akademii Tarnowskiej w Tarnowie. Absolwent Akademii Tarnowskiej, kierunek Informatyka (2005) oraz Akademii Górniczo-Hutniczej w Krakowie, na kierunku Automatyka i Robotyka (2008). Ma kilkunastoletnie doświadczenie praktyczne w zakresie administracji, konfiguracji i zarządzania systemami serwerowymi na platformach Windows oraz Unix/Linux, a także w administracji i zarządzaniu środowiskami wirtualizacji sprzętowo-programowej. W latach 2017–2023 pełnił funkcję eksperta ds. utrzymania łącza i transmisji informacji w projekcie Modernizacja Kształcenia Zawodowego w Małopolsce II. Zainteresowania naukowe obejmują zagadnienia bezprzewodowych sieci czujników, niezawodności systemów rozproszonych oraz ich zastosowań w inteligentnych systemach monitorowania.
dr hab. inż. Jan Szybka, prof. AT szybja@agh.edu.pl
ORCID: 0000-0002-9413-678X
Profesor Wydziału Nauk Technicznych Akademii Tarnowskiej, dyscyplina na ukowa Inżynieria Mechaniczna oraz Automatyka, Elektronika, Elektrotechnika i Technologie Kosmiczne. Badania nauko we prowadzone w zakresie analizy i oceny niezawodności złożonych u kładów technicznych oraz dotyczące projektowania ich systemów eksploatacji. Opublikowanych ponad 150 publikacji, współautorstwo w opracowaniu ośmiu książek, w tym dwie autorskie oraz wypromowanych siedmiu doktorów.
dr inż. Władysław Iwaniec wiw@atar.edu.pl
ORCID: 0000-0002-5253-7710
Adiunkt w Katedrze Automatyki, Robotyki i Inżynierii Elektrycznej Akademii Tarnowskiej w Tarnowie, prorektor Akademii Tarnowskiej w Tarnowie w latach 1998–2007. Ma bogate doświadczenie w zakresie wdrażania i eksploatacji systemów informatycznych. Pracował m.in. jako dyrektor Ośrodka Informatyki Urzędu Wojewódzkiego w Tarno wie, brał udział w wielu przedsięwzięciach z zakresu zastosowań informatyki w służbie zdrowia, uczestniczył w organizacji obsługi informatycznej wyborów na szczeblu krajowym i okręgowym. Odznaczony m.in. Złotym Krzyżem Zasługi i Srebrnym Medalem za „Zasługi dla obronności kraju”. Zainteresowania naukowe obejmują zagadnienia kryptografii i bezpieczeństwa sieci i systemów komputerowych oraz identyfikacji układów sterowania.
Zintegrowany system predykcji i detekcji usterek urządzeń chłodniczych z
wykorzystaniem bezprzewodowych sensorów IoT i algorytmów sztucznej
inteligencji
Piotr Szydłowski, Karol Zaręba, Bartosz Kozłowski
Efento Sp. z o.o., ul. Przemysłowa 12, 30-701 Kraków
Piotr A. Kowalski
Akademia Górniczo-Hutnicza, Wydział Fizyki i Informatyki Stosowanej, al. Mickiewicza 30, 30-059 Kraków
Streszczenie: W artykule zaprezentowano kompleksowe podejście do projektowania i wdrażania systemu wykrywania oraz predykcji usterek urządzeń chłodniczych, opartego na bezprzewodowych sensorach Internetu Rzeczy i algorytmach sztucznej inteligencji. Zaproponowany system umożliwia wczesne wykrywanie awarii sprzętu chłodniczego, takich jak usterki wentylatorów, sprężarki czy sterownika, co w praktyce pozwala ograniczyć przestoje oraz zminimalizować straty wynikające z uszkodzeń urządzeń i przechowywanych w nich produktów. Rozwiązanie zrealizowano w architekturze rozproszonej, z przesyłem danych pomiarowych do chmury obliczeniowej, gdzie odbywa się ich analiza. Do opracowania modeli diagnostycznych użyto różnych sieci neuronowych, a najlepsze wyłoniono na podstawie analizy skuteczności klasyfikacyjnej i wydajności obliczeniowej. System składa się z klasyfikatora ogólnego wykrywającego odstępstwa od normalnej pracy oraz zestawu detektorów przypisanych konkretnym typom usterek. Przeprowadzone testy na danych rzeczywistych oraz symulowanych potwierdziły wysoką skuteczność detekcji – dokładność klasyfikatora ogólnego i detektorów dedykowanych przekroczyła 98 % w większości scenariuszy. Artykuł kończy się wskazaniem możliwych kierunków dalszego rozwoju, w tym adaptacji systemu do innych klas urządzeń oraz optymalizacji liczby sensorów w celu redukcji kosztów wdrożenia.
Słowa kluczowe: sztuczna inteligencja, Internet Rzeczy, predykcyjne utrzymanie ruchu, urządzenia chłodnicze, sensory bezprzewodowe
1. Wprowadzenie
Internet Rzeczy (IoT) zyskał w ostatnich latach popularność. Stosowany w wielu sektorach przemysłu, umożliwia zdalne monitorowanie urządzeń i procesów w czasie rzeczywistym. Zwiększająca się ilość danych generowanych przez urządzenia IoT stawia przed naukowcami i inżynierami wyzwania związane z ich efektywnym przetwarzaniem, analizą i wykorzystaniem do podejmowania decyzji w oparciu o konkretne wnioski. W odpowiedzi na te potrzeby rozwijane są zaawanso-
Autor korespondujący:
Piotr Szydłowski, piotr.szydlowski@efento.pl
Artykuł recenzowany nadesłany 12.05.2025 r., przyjęty do druku 16.01.2026 r.
Zezwala się na korzystanie z artykułu na warunkach licencji Creative Commons Uznanie autorstwa 4.0 Int.
wane systemy analizy danych oparte na sztucznej inteligencji, które coraz częściej pozwalają nie tylko na detekcję anomalii ale również na predykcyjne utrzymanie ruchu (ang. predictive maintenance). Takie podejście przynosi duże oszczędności wynikające przede wszystkim z braku przestojów spowodowanych awariami oraz ograniczeniem strat materialnych będących następstwem awarii. Systemy wykrywania oraz prognozowania awarii oparte o urządzenia Internetu Rzeczy są z powodzeniem wdrażane do w wielu zastosowań. Jako przykłady przywołać można monitoring floty autobusów miejskich [1], monitoring sprzętu medycznego [2], monitoring maszyn przemysłowych [3], a nawet monitoring elektrowni [4].
W artykule przedstawiono zaprojektowany oraz zaimplementowany autorski system wykrywania zarówno usterek jak i zbliżających się usterek sprzętu chłodniczego oparty o bezprzewodowe sensory IoT oraz algorytmy sztucznych sieci neuronowych. Autorzy zaprezentowali zbiór poszczególnych, uniwersalnych kroków umożliwiających zaprojektowanie takiego systemu do praktycznie dowolnych zastosowań.
Struktura artykułu złożona jest z kilku rozdziałów. W Rozdziale 2 omówiono główne założenia systemu, w tym wyzwania
związane z detekcją usterek w systemach chłodniczych. Przegląd najczęstszych awarii sprzętu chłodniczego oraz metod ich wykrywania został opisany w Rozdziale 3. Kolejny rozdział opisuje system pomiarowy użyty do gromadzenia danych, z uwzględnieniem charakterystyki rejestratorów i sposobu integracji z modułem analitycznym pracującym w chmurze. W Rozdziale 5 przedstawiono opis badań nad optymalizacją modeli sztucznych sieci neuronowych do wykrywania usterek na podstawie danych historycznych i w czasie rzeczywistym. Przedostatni rozdział zawiera analizę uzyskanych wyników, w tym skuteczność i dokładność systemu w różnych scenariuszach testowych. Artykuł kończy się podsumowaniem, gdzie zidentyfikowano kluczowe wnioski oraz wskazano kierunki dalszych prac nad rozwojem systemu.
2. Główne
założenia
systemu i wyzwania
związane z detekcją usterek w systemach chłodniczych
Głównym celem opracowanej procedury było zwiększenie niezawodności sprzętu chłodniczego przez implementację systemów predykcyjnej konserwacji, które umożliwiają identyfikację potencjalnych problemów przed ich eskalacją do poważnych awarii. Takie podejście pozwala na redukcję kosztów eksploatacyjnych, minimalizację przestojów oraz ograniczenie strat wynikających z niewłaściwego działania systemów chłodniczych, szczególnie w krytycznych zastosowaniach, takich jak przechowywanie żywności i leków [5]. W efekcie uzyskano rozwiązanie, którego cena i złożoność instalacji są na tyle niskie, że mogą być stosowane w jak największej liczbie lodówek czy lad chłodniczych.
2.1. Wyzwania w detekcji usterek systemów chłodniczych
Punktem wyjścia przeprowadzonych prac są nie tylko liczne rozmowy z praktykami utrzymania ruchu i serwisu chłodniczego, ale także krytyczna analiza wniosków z trzech uzupełniających się nurtów literatury: przekrojowych wyzwań predykcyjnej konserwacji [6], ramy decyzji w utrzymaniu opartym na kondycji (CBM) [7] oraz lekkiej detekcji anomalii w strumieniach danych czujnikowych przetwarzanych w trybie on-line [8]. Prowadzą one do wniosku, że skuteczność rozwiązań dla instalacji chłodniczych zależy w równym stopniu od inżynierii danych i operacjonalizacji decyzji, a także od samego wyboru algorytmu: należy pogodzić heterogeniczne, sezonowe strumienie pomiarów z wymaganiami przetwarzania na brzegu sieci i zrozumiałą, kosztowo ugruntowaną logiką alarmowania. Z perspektywy przeglądu wyzwań predykcyjnej konserwacji [6] kluczowe jest opanowanie heterogeniczności i zmienności danych: temperatury (medium i otoczenia), prądu/energii, opcjonalnie ciśnień oraz sygnałów stanów (np. cykli odszraniania), mierzonych z różnymi częstotliwościami i obciążonych szumem. W chłodnictwie wyzwanie to potęgują reżimy pracy – chłodzenie, odszranianie, rozruch – które generują sygnatury, które mogą być mylone z anomaliami, choć mieszczą się w normie eksploatacyjnej. Zgodnie z [6] przyjęto warstwę wstępnego przetwarzania obejmującą harmonizację częstotliwości, filtrację artefaktów, normalizację per reżim oraz monitoring dryfu danych w statystykach cech.
Ramy CBM [7] przypominają, że detektor to tylko połowa układu: decyzja serwisowa musi uwzględniać koszty fałszywych alarmów i opóźnień, okna serwisowe oraz różnorodność scenariuszy awarii. Dla chłodnictwa oznacza to progi i eskalacje zależne od kontekstu (od ostrzeżeń po alarmy krytyczne), walidowane osobno dla reżimów pracy i pór roku. Wprowadzono zatem funkcję kosztu wiążącą sygnał modelu z decyzją operacyjną oraz mechanizm szybkiej kalibracji lokalnej, który pozwala przenosić
modele między placówkami o odmiennych charakterystykach cieplnych. Tam, gdzie to potrzebne, odniesiono progi do uzgodnionych umów o poziomie usług.
Wreszcie, paradygmat detekcji anomalii online [8] wskazuje, że w rozproszonych instalacjach o zmiennej łączności przewagę daje lekkość obliczeniowa i przetwarzanie brzegowe: aktualizacja parametrów „w locie”, niskie zużycie zasobów oraz minimalizacja ruchu sieciowego przez raportowanie zdarzeń zamiast pełnych strumieni surowych danych. Został zastosowany dwuetapowy tor: (i) reguły maskujące znane stany operacyjne (np. odszranianie, przełączenia trybów), (ii) strumieniową detekcję odchyleń z krótkimi oknami aktualizacji, co skraca czas do alarmu i redukuje liczbę fałszywych wzbudzeń podczas typowych zjawisk przejściowych.
Na tej podstawie zostają uporządkowane najważniejsze wyzwania specyficzne dla systemów chłodniczych – od złożoności układów, przez jakość i różnorodność danych, po konieczność dostosowania modeli sztucznej inteligencji do realnych warunków operacyjnych. Najważniejszym z nich jest złożoność systemów chłodniczych. Wydajność i poprawność pracy urządzenia zależy od wielu współzależnych komponentów. Awarie mogą wynikać zarówno z problemów mechanicznych, jak i elektrycznych, co utrudnia jednoznaczną diagnozę. Drugim wyzwaniem jest poprawność i jakość danych pomiarowych. Dane gromadzone przez sensory Internetu Rzeczy (IoT) mogą być obarczone szumem, co wymaga wstępnego przetwarzania w celu zapewnienia ich jakości [9]. Następnym wyzwaniem jest różnorodność danych i scenariuszy awarii, w szczególności w systemach chłodniczych różne typy awarii (np. wyciek czynnika chłodniczego, problemy z kompresorem czy błędy w sterowaniu) generują odmienne wzorce danych. Stworzenie uniwersalnego modelu detekcji wymaga uwzględnienia tej różnorodności. Ostatnim ze zidentyfikowanych wyzwań jest dostosowanie modelu AI do środowiska operacyjnego – modele uczenia maszynowego muszą być odpowiednio skalibrowane do specyficznych warunków pracy danego urządzenia, takich jak zmienne obciążenia czy różne konfiguracje systemów.
2.2. Główne założenia system detekcji
Biorąc pod uwagę omówione cele i wyzwania zdecydowano się na następujące założenia:
Nie jest możliwe wykrycie/predykcja każdego rodzaju usterki, dlatego skupiono się na najważniejszych usterkach, biorąc pod uwagę częstość ich występowania i skutki. Przetwarzanie danych i ich analiza musi odbywać się po stronie serwera. Umożliwia to zastosowanie maksymalnie uproszczonych urządzeń IoT, których zadanie polega jedynie na wykonywaniu pomiarów i transmisji danych. Liczba punktów pomiarowych niezbędnych do wykrywania/przewidywania awarii powinna być jak najmniejsza, natomiast instalacja urządzeń jak najprostsza. Ograniczenie liczby punktów pomiarowych nie powinno mieć wpływu na rozpoznawanie wzorców awarii.
Wzorzec usterki powinien być wykrywany i rozpoznawany jak najwcześniej, aby dać użytkownikom odpowiednio długi czas na reakcję. Ze względu na charakter procesu, czas od momentu pojawienia się pierwszych symptomów awarii do momentu jej wystąpienia jest na ogół dość długi, co umożliwia przesyłanie danych w większych interwałach czasowych.
3. Przegląd najczęstszych awarii sprzętu chłodniczego oraz metod ich wykrywania
W celu zdefiniowania najczęstszych przyczyn awarii poddano analizie protokoły serwisowe jednego z krajowych producen-
Piotr Szydłowski, Karol Zaręba, Bartosz Kozłowski, Piotr A. Kowalski
Tabela 1. Analiza częstości występowania poszczególnych rodzajów usterek sprzętu chłodniczego na podstawie protokołów serwisowych zgromadzonych w latach 2011–2019 przez jednego z krajowych producentów sprzętu chłodniczego
Table 1. Analysis of the frequency of different types of refrigeration equipment failures based on service reports collected between 2011 and 2019 by one of the domestic refrigeration equipment manufacturers
Usterka Czy usterka jest związana z układem chłodzenia?
wentylatora/wentylatorów
tów sprzętu chłodniczego zgromadzone w latach 2011–2019. Awarie podzielono na awarie układu chłodzenia i pozostałe, które nie mają wpływu na funkcje chłodnicze urządzenia (np. awaria oświetlenia, uszkodzenia mechaniczne wynikające ze złego użytkowania). Wyniki analizy usterek zaprezentowano w Tabeli 1.
Dla każdej z usterek określono potencjalne skutki jej wystąpienia: niskie – brak wpływu na produkty i urządzenie; średnie
Fig. 1. Risk matrix showing the probability of failure occurrence and its potential consequences. Cooling system failures are marked in yellow, while other failures are marked in white. 1 – Fan failure, 2 – Compressor failure, 3 – Lighting failure, 4 – Controller failure, 5 – Temperature sensor failure, 6 – Condensate evaporation heater failure, 7 – Solenoid valve failure, 8 – Glass heating failure, 9 – Leakage
Częstość występowania w zbiorze wszystkich usterek (%)
Częstość występowania w zbiorze usterek układu chłodzenia (%)
– brak wpływu na produkty, niewielki wpływ na urządzenie; wysokie – wpływ na produkty i urządzenie. Następnie utworzono macierz ryzyka.
Na podstawie przeprowadzonych analiz zdecydowano, że system wyposażony w algorytmy sztucznej inteligencji powinien przewidywać lub wykrywać następujące usterki: awaria wentylatora/wentylatorów, awaria sprężarki, awaria sterownika, awaria czujnika temperatury, awaria grzałki odparowywania skroplin. Wybrane awarie stanowią 98,7 % wszystkich awarii chłodzenia oraz 81,6 % wszystkich awarii.
Dla każdej z wybranych awarii na podstawie rozmów z ekspertami z branży oraz testów określono przyczyny usterek, następstwa, wpływ na zmiany parametrów pracy oraz sposób prognozowania/wykrycia w oparciu o zmiany parametrów pracy.
3.1. Awaria wentylatorów
Awaria polega na zmniejszeniu wydajności lub całkowitym zatrzymaniu pracy wentylatorów. Najczęściej wynika to ze zużycia łożysk wentylatorów. Czasami dochodzi również do ich zalania z winy użytkownika. Awarie wentylatorów można podzielić na: awarie wentylatora zamontowanego w komorze agregatu, który pracuje jako wentylator skraplacza, awarie wentylatora parownika generującego ruch powietrza w części przechowalniczej urządzenia.
Objawami awarii wentylatora parownika jest wzrost temperatury wewnątrz części przechowalniczej, spadek temperatury parownika oraz zmiana parametrów drgań wraz ze zużyciem łożysk. W następstwie awarii wentylatora komory agregatu ciepło nie jest odprowadzane z komory agregatu/skraplacza, co powoduje również wzrost temperatury wewnątrz komory agregatu. Długoterminowo prowadzi do uszkodzeń pozostałych elementów urządzenia znajdujących się w komorze agregatu.
3.2. Awaria sprężarki
Awaria polega na całkowitej lub częściowej utracie wydajności chłodniczej sprężarki. Ponieważ sprężarka jest zamknięta w hermetycznej obudowie nie da się określić, który z jej elementów uległ awarii. W następstwie usterki sprężarki następuje wzrost temperatury w części przechowalniczej oraz wzrost temperatury parownika.
3.3.
Awaria sterownika
Sterownik zarządza pracą sprężarki oraz wentylatorów. Awaria sterownika sprowadza się do awarii któregoś z przekaźników i skutkuje brakiem włączenia wentylatora/wentylatorów lub sprężarki. Awarii przekaźnika nie da się przewidzieć – działanie przekaźników jest zero-jedynkowe. Jeżeli awarii uległ przekaźnik sterujący pracą wentylatora parownika to następuje wzrost temperatury w części przechowalniczej i spadek temperatury parownika. W przypadku awarii przekaźnika kontrolującego wentylator komory agregatu następuje wzrost temperatury wewnątrz komory agregatu. Z kolei awaria przekaźnika sterującego sprężarką objawia się przez wzrost temperatury w części przechowalniczej oraz wzrost temperatury parownika. Ze względu na specyfikę tych usterek nie jest możliwe ich przewidywanie, a jedynie wykrywanie.
3.4. Awaria czujnika temperatury
Czujnik temperatury zamontowany jest w części przechowalniczej i wykorzystywany jest do pomiaru temperatury tamże. Odczyty wykonane przez czujnik temperatury wykorzystywane są do sterowania pracą urządzenia. Najczęstszą awarią czujników temperatury jest mechaniczne uszkodzenie przez użytkownika. Objawami usterki są całkowity brak odczytu temperatury albo pomiary, których wartości są nierealne. Uniemożliwia to poprawną pracę sterownika – regulację pracy wentylatorów i sprężarki, a w konsekwencji zmianę temperatury w części przechowalniczej. Ze względu na specyfikę tej usterki nie jest możliwe jej przewidywanie, a jedynie wykrycie.
3.5. Awaria grzałki odparowywania skroplin
Grzałka odparowania skroplin jest niezbędnym elementem urządzenia chłodniczego. Jest ona umieszczona jest w pojemniku na skropliny i umożliwia zbieranie się w nim kondensatu z procesu odszraniania, a następnie jego odparowanie. Awaria grzałki odparowywania skroplin skutkuje wyciekiem kondensatu z urządzenia. W efekcie awarii spada efektywność chłodzenia, co powoduje wzrost temperatury w części przechowalniczej i widoczną zmianę w zużyciu energii elektrycznej przez urządzenie. Ze względu na specyfikę tej usterki nie jest możliwe jej przewidywanie, a jedynie wykrycie.
Na podstawie znanych objawów potencjalnych usterek określone zostały punkty w urządzeniu chłodniczym, które należy monitorować: temperatura i wilgotność w komorze agregatu, temperatura i wilgotność w części przechowalniczej, temperatura i wilgotność otoczenia, temperatura skraplacza, temperatura parownika, wibracje wentylatora skraplacza, wibracje wentylatora parownika oraz zużycie energii elektrycznej przez urządzenie chłodnicze.
4. System pomiarowy
4.1. Charakterystyka wykorzystanych rejestratorów
Do realizacji pomiarów wykorzystano system pomiarowy złożony z rejestratorów bezprzewodowych. Głównym kryterium doboru rejestratorów była ich niezawodność, dokładność pomiarów oraz możliwość długiej pracy przy zasilaniu bateryjnym. Pierwotnie system składał się z rejestratorów temperatury, wilgotności oraz zużycia energii elektrycznej. Mimo że część usterek objawia się zmianą charakterystyki drgań wentylatorów wraz ze zużyciem łożysk, zdecydowaliśmy się nie używać rejestratorów wibracji do diagnostyki stanu pracy urządzenia. Wynika to z faktu, że rejestratory te generują bardzo duże ilości danych, co utrudnia ich wysyłkę do serwera. Z kolei analiza danych w pamięci rejestratorów wymagałaby zastosowania znacznie mocniejszych platform sprzętowych, co prowadziłoby do wzrostu kosztów wdrożenia systemu.
Aby zebrać dane pomiarowe i przeprowadzić eksperymenty, zbudowano układ pomiarowy dla urządzenia chłodniczego Juka Vienna [20] (rys. 2). Urządzenie składa się z części przechowalniczej, w której utrzymywana jest zadana temperatura do przechowywania produktów, oraz z komory agregatu zawierającej kluczowe elementy układu chłodniczego (sprężarkę, sterownik, wentylatory, moduł zasilania). Podczas eksperymentów w urządzeniu umieszczono sondy pomiarowe zgodnie z wymaganiami, tak aby rejestrowane były zarówno temperatury w części przechowalniczej, jak i w kluczowych punktach elementów komory agregatu (rys. 3).
Rys. 2. Urządzenie chłodnicze wraz z oznaczeniem monitorowanych parametrów. Komora agregatu oznaczona na czerwono, część przechowalnicza na niebiesko
Fig. 2. Refrigeration device with indication of the monitored parameters. Unit chamber marked with red, storage compartment marked with blue
Rys. 3. Wnętrze komory agregatu z zaznaczonym umiejscowieniem sond temperatury (1, 2, 3)
Fig. 3. Inside the compressor chamber with marked locations of temperature probes (1, 2, 3)
Pomiary temperatury wykonywane były przez rejestratory oparte na czujnikach cyfrowych charakteryzują się wysoką dokładnością w zakresie od –40 °C do +85 °C, z błędem pomiaru nieprzekraczającym 0,5 °C. Do monitorowania wilgotności zastosowano rejestrator wyposażony w czujnik mierzący wilgotność względną w zakresie 0–95 %, z błędem pomiaru nieprzekraczającym 4 %. Dokładność pomiarów rejestratorów temperatury i wilgotności została potwierdzona przez akredytowane laboratorium wzorcujące. Zużycie energii elektrycznej monitorowane było przez licznik wykonujący pomiar z rozdzielczością 1 Wh. Wszystkie rejestratory wykonywały pomiar co minutę.
4.2. Architektura systemu pomiarowego
System pomiarowy został zaprojektowany w architekturze rozproszonej, gdzie poszczególne moduły pomiarowe komunikują się z bramką (ang. gateway) za pomocą protokołu Bluetooth Low Energy (BLE). Wybór tej technologii podyktowany był jej niskim zapotrzebowaniem na energię oraz wystarczającym zasięgiem do opomiarowania pojedynczych instalacjach chłodniczych. Protokół BLE zapewnia również stabilną komunikację w środowisku przemysłowym, gdzie mogą występować zakłócenia radiowe [10].
Bramka systemu została wyposażona w moduł komunikacyjny NB-IoT (ang. Narrowband Internet of Things), umożliwiający przesyłanie zgromadzonych danych do chmury obliczeniowej. Ta technika komunikacji została wybrana ze względu na jej energooszczędność, szeroki zasięg oraz zdolność do działania w trudnych warunkach, gdzie tradycyjne sieci komórkowe mogą mieć ograniczony zasięg [11]. Bramka wyposażona jest w lokalną pamięć buforową, zabezpieczającą dane w przypadku czasowej utraty łączności z serwerem. Każdy moduł pomiarowy posiada unikalny numer seryjny, co pozwala na jednoznaczną identyfikację źródła danych oraz ułatwia konfigurację systemu. Ponieważ urządzenia pomiarowe zasilane są bateryjnie szczególną uwagę poświęcono optymalizacji zużycia energii przez moduły pomiarowe. Zastosowano adaptacyjny algorytm doboru częstotliwości transmisji danych, który dostosowuje ich intensywność do dynamiki mierzonych parametrów. W okresach stabilnej pracy układu chłodniczego częstotliwość transmisji jest zmniejszana, co znacząco wydłuża czas pracy urządzeń bez konieczności wymiany baterii.
4.3. Walidacja i przetwarzanie danych pomiarowych
W celu maksymalnego uproszczenia konstrukcji rejestratorów, a przez to minimalizację kosztów wdrożenia systemu zdecydowano nie przetwarzać danych pomiarowych po stronie rejestratorów/bramki. Dane przesyłane są do platformy chmurowej, gdzie następuje ich przetwarzanie.
Rejestratory wykonują jedynie walidację wartości pomiarów – zastosowano algorytmy weryfikacji poprawności pomiaru oraz detekcji wartości odstających, co pozwala na eliminację błęd-
nych odczytów już na poziomie akwizycji danych. Każdy pomiar opatrzony jest znacznikiem czasowym oraz informacją o statusie sensora, co umożliwia weryfikację wiarygodności danych. Dodatkowo system pomiarowy wyposażono w mechanizmy autodiagnostyki, które monitorują stan baterii, jakość połączenia bezprzewodowego oraz poprawność działania rejestratorów.
4.4. Integracja z systemem analitycznym
Dane pomiarowe przesyłane są do chmury obliczeniowej, gdzie podlegają dalszemu przetwarzaniu przez algorytmy sztucznej inteligencji. Opracowano dedykowane API, które zapewnia dwukierunkową komunikację między systemem pomiarowym a modułem analitycznym i oprócz przyjmowania danych pomiarowych umożliwia zdalną zmianę ustawień rejestratorów. System umożliwia również konfigurację progów alarmowych oraz definiowanie reguł powiadamiania użytkowników, które mogą być modyfikowane zdalnie w zależności od specyfiki zastosowania.
Opracowana architektura systemu pomiarowego (rys. 4) stanowi podstawę do implementacji algorytmów detekcji anomalii i predykcji awarii, które zostaną omówione w kolejnym rozdziale.
5. Sposób przygotowania modeli sztucznych sieci neuronowych do predykcji i detekcji awarii w systemach chłodniczych
W tym rozdziale zaprezentowano etapy, których realizacja pozwoliła opracować model systemu umożliwiającego wczesne wykrywanie potencjalnych usterek urządzenia chłodniczego.
5.1. Dobór wektora cech (symptomów) dla systemu analitycznego
Dane zbierane przez system pomiarowy zapisywane są w bazie danych w postaci szeregu czasowego składającego się z wartości zmierzonych przez poszczególne sensory. Przykładowy wektor wejściowy prezentuje Tabela 2.
Rys. 4. Schemat architektury rozwiązania systemu pomiarowego zintegrowanego z systemem analitycznym Fig. 4. Diagram of the architecture of
Tabela 2. Przykładowe dane wejściowe do systemu analitycznego zebrane przez system pomiarowy. Oznaczenia kolumn: A – temperatura w komorze agregatu, B – wilgotność w komorze agregatu, C – temperatura otoczenia, D – wilgotność otoczenia, E – zużycie energii elektrycznej, F – temperatura w chłodziarce, G – temperatura - sonda nr 1, H – temperatura - sonda nr 2, I – temperatura - sonda nr 3
Table 2. Sample input data for the analytical system collected by the measurement system. Column labels: A – Temperature in the compressor chamber, B – Humidity in the compressor chamber, C – Ambient temperature, D – Ambient humidity, E – Electrical energy consumption, F – Temperature in the cooler, G – Temperature - probe no. 1, H – Temperature - probe no. 2, I – Temperature - probe no. 3
Wstępna analiza wektorów składających się z wartości zmierzonych w dziewięciu kluczowych punktach systemu chłodniczego ujawniła, że nie wszystkie parametry wejściowe charakteryzują się jednakowo istotną wartością prognostyczną.
Zauważono, że niektóre parametry, takie jak temperatura otoczenia (C) i wilgotność otoczenia (D), mają znikomy wpływ na wzorce awarii. Ta obserwacja stanowiła podstawę do przeprowadzenia analizy statystycznej mającej na celu optymalizację wektora wejściowego. Szczególny nacisk położono na identyfikację zmiennych wykazujących statystycznie istotne różnice między stanem normalnej (poprawnej) pracy, a stanami świadczącymi ozbliżającej się awarii i stanami awaryjnymi.
Analiza miała na celu redukcję liczby wymiarów przy jednoczesnym zachowaniu maksymalnej informatywności zbioru danych. W przypadku systemów pomiarowych składających się
z sensorów bezprzewodowych umożliwia to ograniczenie liczby urządzeń pomiarowych i ilości transmitowanych danych, co bezpośrednio przekłada się na koszty wdrożenia. Ograniczenie parametrów wejściowych powinno też skutkować ograniczeniem szumu pomiarowego i zwiększeniem efektywności obliczeniowej modelu, a w efekcie poprawą zdolności generalizujących systemu wykrywania potencjalnych awarii.
W trakcie analizy danych brano pod uwagę zgromadzone dane historyczne, uwzględniające zarówno okresy normalnej pracy urządzeń chłodniczych, jak i zarejestrowane stany świadczące opotencjalnych awariach.
Pierwszym krokiem było opracowanie macierzy korelacji poszczególnych pomiarów. Na ich podstawie stwierdzono, które parametry wejściowe są skorelowane ze sobą, przez co użycie obu takich parametrów do detekcji potencjalnych awarii nie wnosi
Rys. 5. Macierze korelacji dla pomiarów zgromadzonych w trakcie poprawnej pracy urządzenia chłodniczego (strona lewa) i we wzorcu poprzedzającym awarię wentylatora komory agregatu (strona prawa)
Fig. 5. Correlation matrices for measurements collected during the normal operation of the refrigeration unit (left side) and in the pattern preceding the fan failure in the compressor chamber (right side)
dużej wartości prognostycznej. Macierze korelacji zostały opracowane zarówno dla pracy normalnej jak i w momencie wystąpienia wzorców poprzedzających awarię. Przykładowe macierze korelacji dla pomiarów zgromadzonych w trakcie pracy normalnej i dla wzorca poprzedzającego awarię wentylatora komory agregatu zaprezentowano na rys. 5.
Dodatkowo opracowano histogramy zawierające wartości pomiarów poszczególnych kanałów w trakcie pracy normalnej i w momentach poprzedzających awarie.
Przeprowadzona analiza wykazała, że pięć spośród dziewięciu pierwotnie rozważanych parametrów zawiera większość niezbędnych informacji diagnostycznych umożliwiających wykrycie nieprawidłowej pracy urządzenia chłodniczego. Zidentyfikowane parametry o najwyższej wartości prognostycznej obejmują: temperaturę w komorze agregatu (A), wilgotność w komorze agregatu (B) oraz wskazania trzech sond pomiarowych (G, H, I).
Wybrane parametry charakteryzują się reprezentatywną kombinacją czułości na zmiany stanu systemu chłodniczego i szybkiej reakcji na pojawiające się anomalie, a dodatkowo cechują się wyraźnym zróżnicowaniem wartości między stanem normalnym, a stanami awaryjnymi.
W wyniku przeprowadzonej analizy możliwe było zredukowanie pierwotnego wektora cech danych wejściowych przedstawionego w Tabeli 2. do postaci przedstawionej w Tabeli 3., co wiązało się ze znaczącą redukcją złożoności obliczeniowej modelu
Tabela 3. Wektor wejściowy systemu analitycznego po ograniczeniu wymiarowości
Table 3. Input vector for the analytical system after dimensionality reduction
przy jednoczesnym zachowaniu jego wysokiej skuteczności diagnostycznej.
5.2. Architektura systemu detekcji anomalii i predykcji awarii
W trakcie prac badawczych rozważano trzy modele detekcji usterek:
1. model z jednym detektorem wykrywającym i klasyfikującym wszystkie wzorce usterek,
2. model zawierający zbiór detektorów, z których każdy wykrywa jeden wzorzec usterki,
3. model zbudowany na bazie ogólnego klasyfikatora stanu pracy urządzenia („praca poprawna” lub „praca niepoprawna”), a w przypadku wykrycia nieprawidłowości dalszą analizę wzorca za pomocą detektorów dedykowanych do wykrywania wzorca konkretnej usterki.
Po przeprowadzeniu testów skuteczności detekcji oraz wydajności opisanych wyżej modeli wybrano architekturę opartą na modelu trzecim. Do jego największych zalet należą szybkość reakcji i wysoka wydajność. Dane otrzymane z systemu pomiarowego przetwarzane są przez jedną sieć neuronową klasyfikującą wzorce „praca poprawna”/„praca niepoprawna”, a detektory wzorców poszczególnych potencjalnych usterek uruchamiane są dopiero w wyniku wykrycia odstępstw od poprawnej pracy. Dodatkowo zastosowanie takiego modelu umożliwia wykrywanie praktycznie wszystkich nieprawidłowości w pracy urządzenia, nie tylko zdefiniowane wcześniej wzorce zbliżających się usterek. W przypadku wystąpienia jakiegokolwiek odstępstwa od poprawnej pracy (opisane wyżej rodzaje usterek, których nie da się prognozować, a jedynie wykryć - awaria sterownika, awaria czujnika temperatury, awaria grzałki odparowywania skroplin) klasyfikator stanu pracy urządzenia wykrywa, że praca urządzenia jest niepoprawna mimo że system analityczny nie jest w stanie jednoznacznie przypisać wzorca do konkretnej usterki. Takie podejście minimalizuje ryzyko uszkodzenia produktów przechowywanych w urządzeniu chłodniczym i zwiększa korzyści z wdrożenia rozwiązania. Schemat blokowy przyjętej architektury systemu detekcji anomalii i predykcji awarii zaprezentowano na rys. 7.
Rys. 6. Histogramy zawierające dane pomiarowe ze wszystkich kanałów w trakcie pracy normalnej (strona lewa) i w momentach poprzedzających awarię wentylatora komory agregatu (strona prawa)
Fig. 6. Histograms containing measurement data from all channels during normal operation (left side) and moments preceding the fan failure in the compressor chamber (right side)
Rys. 7. Schemat blokowy algorytmu wykrywania usterek urządzenia w oparciu o ogólny klasyfikator stanu pracy urządzenia i detektory dedykowane
Fig. 7. Block diagram of the device fault detection algorithm based on a general device operating state classifier and dedicated detectors
1. Sieci konwolucyjne (CNN) – wybrane ze względu na ich zdolność ekstrakcji lokalnych wzorców co jest kluczowe w detekcji charakterystycznych sygnatur anomalii w wielowymiarowych danych pomiarowych [12];
2. Sieci rekurencyjne (RNN) – implementowane w celu modelowania dynamicznych zależności w sekwencjach czasowych parametrów diagnostycznych, co umożliwia uwzględnienie ewolucji stanu systemu chłodniczego w czasie [13];
3. Sieci LSTM (ang. Long Short-Term Memory) – zastosowane z uwagi na ich zdolność do modelowania długoterminowych zależności temporalnych przy jednoczesnym eliminowaniu problemu zanikającego gradientu, typowego dla klasycznych RNN [14];
4. Sieci GRU (ang. Gated Recurrent Unit) – wybrane jako potencjalnie efektywniejsza obliczeniowo alternatywa dla LSTM, zachowująca podobne właściwości w zakresie modelowania zależności temporalnych [15].
Eksperymenty przeprowadzono w środowisku Python 3.10.11, natomiast do przetwarzania i wizualizacji danych zastosowano biblioteki pandas 1.3.5, matplotlib 3.5.2 oraz seaborn 0.11.2, natomiast do klasycznych procedur uczenia maszynowego — scikit-learn 1.0.2. Modele oparte na sieciach neuronowych trenowano w TensorFlow 2.9.1 (API tf.keras). Strumienie pomiarowe były wstępnie oczyszczane (usuwanie braków i artefaktów), synchronizowane czasowo i normalizowane; stany eksploatacyjne typowe dla chłodnictwa (np. odszranianie) były maskowane na etapie przygotowania cech, aby ograniczyć wpływ zjawisk przejściowych na proces uczenia. Uczenie prowadzono z użyciem optymalizatora Adam; w zadaniach klasyfikacyjnych wykorzystywano funkcję straty binary cross-entropy oraz metryki AUC, Precision i Recall, a w zadaniach regresyjnych — odpowiednio MSE/MAE. Stabilność estymacji zapewniono za pomocą walidacji krzyżowej z utrzymaniem proporcji klas (stratyfikacja); monitorowano stratę walidacyjną i stosowano wczesne zatrzymanie (ang. early stopping) wraz z zapisem najlepszego wariantu modelu (ang. model checkpoint). Parametry treningowe (m.in. szybkość uczenia, liczba epok, rozmiar partii) były dobierane empirycznie w oparciu o wyniki walidacyjne.
Po przeprowadzeniu wstępnych testów ustalono, że najbardziej obiecującymi strukturami neuronowymi są sieci ze sprzężeniem zwrotnym – LSTM oraz GRU i to właśnie na nich skupiono się w dalszej części badań. Dokładnej analizie poddano jednowarstwową sieć LSTM, wielowarstwową sieć LSTM, jednowarstwową sieć GRU i wielowarstwową sieć GRU.
Architektura modelu jednowarstwowej sieci LSTM składała się łącznie z pięciu warstw: warstwa normalizacyjna dopasowana do wielkości wektora wejściowego, warstwa LSTM o rozmiarze 100, dropout 50 % mający za zadanie przeciwdziałać zbytniemu dopasowaniu się sieci do zbioru uczącego (ang. overfitting) [16], gęsta warstwa klasyfikacyjna o rozmiarze 100 oraz warstwa wyjściowa. Wielowarstwowa sieć LSTM składała się z warstwy normalizacyjnej, a następnie czterech warstw LSTM o rozmiarze 50 przeplatanych warstwami dropout 40 %. Ostatnią warstwą modelu była warstwa gęsta o rozmiarze 1. Sieci jednowarstwowe i wielowarstwowe GRU miały dokładnie tę samą strukturę, z tą różnicą, że warstwy LSTM zastąpione warstwami GRU.
5.3. Wybór architektury i trening sztucznych sieci neuronowych
W celu wyboru modelu do detekcji anomalii w pracy urządzeń chłodniczych przetestowano modele oparte na czterech przykładach architektury sieci neuronowych, które charakteryzują się odmiennymi właściwościami w zakresie rozpoznawania wzorców diagnostycznych:
Zbiór danych uczących składał się ze wzorców pracy poprawnej oraz wzorców poprzedzających usterkę/świadczących o usterce. Wzorce awarii przyporządkowane były do poszczególnego rodzaju usterki i w odpowiedni sposób oznaczone. Przykładowy przebieg pomiarów świadczących o potencjalnej awarii wentylatora parownika przedstawia rys. 8.
Zbiory uczące zostały przygotowane osobno dla każdej z trenowanych sieci neuronowych. Do zbiorów uczących wykorzystanych do szkolenia detektorów dedykowanych poszczególnym rodzajom usterek włączono wzorce innych usterek jako wzorce
Piotr Szydłowski, Karol Zaręba, Bartosz Kozłowski, Piotr A. Kowalski
reprezentujące poprawną pracę urządzenia chłodniczego. Na przykład, model dedykowany do wykrywania awarii wentylatora komory agregatu był trenowany na zbiorze zawierającym jako przykłady negatywne: wzorce poprawnej pracy urządzenia, wzorce świadczące o usterce wentylatora parownika, wzorce świadczące o usterce sprężarki. Celem takiego podejścia było nauczenie detektorów lepszego różnicowania poszczególnych typów usterek i zmniejszenie liczby fałszywych alarmów. Zbiór uczący zastosowany do treningu klasyfikatora ogólnego zawierał wzorce poprawnej pracy urządzenia – przykłady negatywne oraz wzorce wszystkich rodzajów awarii – przykłady pozytywne. Łącznie w zbiorze uczącym znajdowało się ponad 500 wektorów prezentujących zarówno poprawną pracę urządzenia, jak i każdą z analizowanych awarii.
Do oceny modeli zastosowano metodę walidacji krzyżowej (ang. cross-validation) [17] z parametrem fold = 5, co oznacza, że dane były dzielone na pięć równych części, gdzie w każdej iteracji 80 % danych używano do treningu, a 20 % do walidacji. Dodatkowo dla każdego rodzaju sieci i dla każdego rodzaju usterek przeprowadzono testy długości wektora wejściowego (2, 5, 10 i 31 minut). Najlepsze rezultaty uzyskano dla wektora wejściowego zawierającego pomiary z 10 minut. Najgorsze rezultaty z kolei osiągały modele trenowane z użyciem wektorów wejściowych zawierających pomiary z 2 i 5 minut. Wynika to prawdopodobnie z tego, że takie serie są za krótkie, żeby uchwycić trend awarii. Modele wytrenowane na wektorach wejściowych zawierające pomiary z 31 minut również dawały gorsze wyniki od tych wytrenowanych na wektorach zawierających pomiary
Fig. 8. Exemplary measurement pattern indicating a potential evaporator fan failure
Rys. 9. Wartość funkcji straty w zależności od epoki dla jednowarstwowej sieci LSTM i wektora uczącego zawierającego pomiary z 10 minut
Fig. 9. Loss function value depending on the epoch for a single-layer LSTM network and a training vector containing 10-minute measurements
Rys. 10. Wartość funkcji straty w zależności od epoki dla jednowarstwowej sieci LSTM i wektora uczącego zawierającego pomiary z 31 minut Fig. 10. Loss function value depending on the epoch for a single-layer LSTM network and a training vector containing 31-minute measurements
z 10 minut. Przedstawiają to rys. 9 i 10, które prezentują wartość funkcji straty w zależności od epoki dla wielowarstwowej sieci LSTM wytrenowanej do wykrywania awarii wentylatora komory agregatu.
Opisane etapy przeprowadzono dla detektorów każdej z usterek. Po zakończeniu procesu nauki dla każdej z usterek i każdego z czterech modeli sieci neuronowych (LSTM jednowarstwowa, LSTM wielowarstwowa, GRU jednowarstwowa, GRU wielowarstwowa) opracowano macierze pomyłek. Następnie korzystając z analizy Precision-Recall [18] na podstawie macierzy pomyłek wybrano najlepsze modele do detekcji poszczególnych usterek:
Awaria wentylatora komory agregatu – wielowarstwowa sieć
LSTM – skuteczność rozpoznawania usterki: 0,99, precyzja i czułość powyżej 0,99 na zbiorze testowym
Awaria wentylatora parownika – wielowarstwowa sieci GRU –skuteczność rozp oznawania usterki: 0,97, precyzja 0,99, czułość 0,975 na zbiorze testowym Awaria sprężarki – jednowarstwowa sieć GRU – skuteczność rozpoznawania usterki: 0,99, precyzja i czułość powyżej 0,99 na zbiorze testowym
Po dobraniu modeli sieci neuronowych pracujących jako detektory dedykowane każdej z usterek i zakończeniu procesu trenowania opracowano finalny model systemu analitycznego poprzez połączenie ich z ogólnym klasyfikatorem stanu pracy urządzenia (zgodnie ze schematem z rys. 7). Następnie system analityczny został połączony przez API z systemem pomiarowym, co umożliwiło zasilanie go danymi pomiarowymi. Uzyskane rezultaty zostały zaprezentowane w Rozdziale 6.
Tabela 4. Wyniki klasyfikacji wzorców poszczególnych awarii jako poprawnej lub niepoprawnej pracy przez system analityczny
Table 4. Classification results of fault patterns as correct or incorrect operation by the analytical system
Rodzaj usterki TPFPFNTN Dokładność PrecyzjaCzułośćF1Swoistość
Testy systemu detekcji usterek oraz potencjalnych usterek przeprowadzone były na danych historycznych nie wykorzystanych w procesie trenowania detektorów oraz na danych otrzymywanych przez system na bieżąco z opomiarowanego urządzenia chłodniczego, na którym symulowano różnego rodzaju usterki m.in. przez wymianę poszczególnych części na zużyte czy przez ograniczanie przepływu powietrza przez wentylatory.
Detekcja pracy poprawnej i niepoprawnej Jak wspomniano, przed próbą rozpoznania wzorca potencjalnej usterki system analityczny klasyfikuje otrzymany wzorzec jako pracę poprawną lub niepoprawną. Dopiero w przypadku wykrycia pracy niepoprawnej uruchamiane są pozostałe detektory w celu identyfikacji usterki. Wyniki działania detektora ogólnego zaprezentowano w Tabeli 4. Dla każdej z trzech usterek oraz pracy normalnej podane zostały liczby poprawnych klasyfikacji (TP – prawdziwie pozytywne, TN –prawdziwie negatywne) oraz liczby błędnych klasyfikacji (FP – fałszywie pozytywne, FN – fałszywie negatywne).
W przypadku wykrycia nieprawidłowej pracy urządzenia chłodniczego aktywowano detektory poszczególnych rodzajów usterek w celu identyfikacji wzorca i określenia rodzaju usterki. Wyniki pracy poszczególnych detektorów prezentują Tabele 5–7.
Analizując wyniki należy zwrócić uwagę, że detektory usterki wentylatora parownika i usterki sprężarki błędnie klasyfikowały niektóre wzorce. Detektor dedykowany wykrywaniu usterki wentylatora parownika błędnie klasyfikował usterkę sprężarki jako usterkę wentylatora parownika (FP) oraz nie klasyfikował usterki wentylatora parownika (FN). Natomiast detektor usterki sprężarki nie klasyfikował części usterek sprężarki (FN). Wynika to najprawdopodobniej z cyklicznego mechanizmu odszraniania urządzenia chłodniczego, które nakłada się i zmienia standardowe wzorce awarii. Jeśli po wykryciu nieprawidłowej pracy przez klasyfikator ogólny dwa lub więcej detektory dedykowane zgłosiły usterkę lub żaden detektor nie zgłosił usterki, system informował użytkownika o usterce określając ją jako „nieznana”.
7. Wnioski i kierunki dalszych prac nad rozwojem systemu
W ramach przeprowadzonych prac opracowano system umożliwiający poprawną predykcję i detekcję najczęstszych usterek sprzętu chłodniczego. Należy podkreślić, że monitoring i predykcja odbywają się na podstawie danych pomiarowych pochodzących z niedrogich sensorów Internetu Rzeczy. Umożliwia to wdrożenie tego rozwiązania w dużej liczbie urządzeń chłodniczych. Ze względu na wysokie koszty następstw awarii, system prawdopodobnie powinien być wdrażany w urządzeniach chłodniczych stosowanych do przechowywania leków i szczepionek.
Zaprezentowana w artykule metodyka opracowania systemu analitycznego wykrywającego usterki oraz potencjalne usterki w oparciu o dane pomiarowe pochodzące z sensorów Internetu Rzeczy może być użyta do budowy podobnych systemów w innych zastosowaniach. Na podstawie wiedzy branżowej i specyfiki pracy monitorowanych urządzeń należy dobrać odpowiedni rodzaj sensorów i monitorowanych punktów.
Dalsze prace nad systemem detekcji usterek/potencjalnych usterek urządzeń chłodniczych będą obejmować następujące aspekty:
dalsze testy opracowanego rozwiązania na dużej grupie urządzeń chłodniczych pracujących w warunkach rzeczywistych z uwzględnieniem różnorodności warunków pracy, w szczególności warunków środowiskowych w pomieszczeniach, w których pracują urządzenia chłodnicze, ustawienia temperatury w komorze przechowywania i różne objętości zawartości komory przechowywania, eliminację wpływu odszraniania na klasyfikację wzorca usterki, próbę uogólnienia rozwiązania na inne klasy oraz modele urządzeń chłodniczych, formalna optymalizacja oraz analiza istotności wielkości wektora wejściowego, a co za tym idzie ograniczenie liczby sensorów niezbędnych do wykrywania nieprawidłowości pracy urządzeń chłodniczych. Umożliwiłoby to dalsze ograniczenie kosztów wdrożenia i utrzymania samego systemu.
Tabela 6. Wyniki klasyfikacji wzorców przez detektor dedykowany wykrywaniu usterki wentylatora parownika
Table 6. Classification results of patterns by the dedicated detector for detecting the evaporator fan failure
Artykuł zawiera wyniki prac badawczo-rozwojowych przeprowadzonych w ramach projektu „Opracowanie systemu zdalnej identyfikacji i wczesnego przewidywania usterek (ang. Predictive maintenance) sprzętu chłodniczego w oparciu o zasilane bateryjnie urządzenia Internetu Rzeczy i algorytmy sztucznej inteligencji”, współfinansowany przez Unię Europejską ze środków Regionalnego Programu Operacyjnego Województwa Małopolskiego na lata 2014–2020 w ramach programu Gospodarka Wiedzy.
2. Shamayleh A., Awad M., Farhat J., IoT Based Predictive Maintenance Management of Medical Equipment, “Journal of Medical Systems”, Vol. 44, 2020, DOI: 10.1007/s10916-020-1534-8.
3. Mourtzis D., Angelop oulos J., Panopoulos N., Design and development of an IoT enabled platform for remote monitoring and predictive maintenance of industrial equipment, “Procedia Manufacturing”, Vol. 54, 2021, 166–171, DOI: 10.1016/j.promfg.2021.07.025.
4. Civerchia F., Bocchino S., Salvadori C., Rossi E., Maggiani L., Petracca M., Industrial Internet of Things monitoring solution for advanced predictive maintenance applications, “Journal of Industrial Information Integration”, Vol. 7, 2017, 4–12, DOI: 10.1016/j.jii.2017.02.003.
5. Bousdekis A., Apostolou D., Mentzas G., Predictive Maintenance in the 4th Industrial Revolution: Benefits, Business Opportunities, and Managerial Implications, “IEEE Engineering Management Review”, Vol. 48, No. 1, 2020, 57-62, DOI: 10.1109/EMR.2019.2958037.
6. Nunes P., Santos J., Rocha E., Challenges in predictive maintenance – A review, “CIRP Journal of Manufacturing Science and Technology”, Vol. 40, 2023, 53–67, DOI: 10.1016/j.cirpj.2022.11.004.
7. Sakib N., Wuest T., Challenges and Opportunities of Condition-based Predictive Maintenance: A Review, “Procedia CIRP”, Vol. 78, 2018, 267–272, DOI: 10.1016/j.procir.2018.08.318.
8. Yao Y., Sharma A., Golubchik L., Govindan R., Online anomaly detection for sensor systems: A simple and efficient approach, “Performance Evaluation”, Vol. 67, No. 11, 2010, 1059–1075, DOI: 10.1016/j.peva.2010.08.018.
9. Ge M., Bangui H., Buhnova B., Big Data for Internet of Things: A Survey, “Future Generation Computer Systems”, Vol. 87, 2018, 601–614, DOI: 10.1016/j.future.2018.04.053.
10. Rondón R., Gidlund M., Landernäs K., Evaluating Bluetooth Low Energy Suitability for Time-Critical Industrial IoT Applications, “International Journal of Wireless Information Networks”, Vol. 24, 2017, 278–290, DOI: 10.1007/s10776-017-0357-0.
11. Singh Bali M., Gupta K., Kour Bali K., Singh P., Towards energy efficient NB-IoT: A survey on evaluating its suitability for smart applications, “Materials Today: Proceedings”, Vol. 49, Part 8, 2022, 3227–3234, DOI: 10.1016/j.matpr.2020.11.1027.
12. Kattenborn T., Leitloff J., Schiefer F., Hinz S., Review on Convolutional Neural Networks (CNN) in vegetation remote sensing, “ISPRS Journal of Photogrammetry and Remote Sensing”, Vol. 173, 2021, 24–49, DOI: 10.1016/j.isprsjprs.2020.12.010.
14. Sherstinsky A., Fundamentals of Recurrent Neural Network (RNN) and Long Short-Term Memory (LSTM) network, “Physica D: Nonlinear Phenomena”, Vol. 404, 2020, DOI: 10.1016/j.physd.2019.132306.
15. Nosouhian S., Nosouhian F., Kazemi Khoshouei A., A Review of Recurrent Neural Network Architecture for Sequence Learning: Comparison between LSTM and GRU, “Preprints”, 2021, DOI: 10.20944/preprints202107.0252.v1.
16. Bejani M.M., Ghatee M., A systematic review on overfitting control in shallow and deep neural networks, “Artificial Intelligence Review”, Vol. 54, No. 8, 2021, 6391–6438, DOI: 10.1007/s10462-021-09975-1.
17. Schaffer C., Selecting a classification method by cross-validation, “Machine Learning”, Vol. 13, 1993, 135–143, DOI: 10.1007/BF00993106.
18. Maxwell A.E., Warner T.A., Guillén L.A., Accuracy Assessment in Convolutional Neural Network-Based Deep Learning Remote Sensing Studies—Part 1: Literature Review, “Remote Sensing”, Vol. 13, No. 13, 2021, DOI: 10.3390/rs13132450.
19. Kokosiński Z., Szydłowski P., Kozłowski B., Data-Driven Detection and Prediction of Refrigeration Equipment Failures Using Rough Sets Theory and the Internet of Things, “Processes”, Vol. 13, 2025, 3618, DOI: 10.3390/ pr13113618
Inne źródła
20. Chło dziarka Juka Vienna — prezentacja produktu, parametry techniczne i karta katalogowa: https://juka.com.pl/en/products/refrigerated-cabinets/229-vienna-o.
Piotr Szydłowski, Karol Zaręba, Bartosz Kozłowski, Piotr A. Kowalski
Integrated System for Fault Prediction and Detection in Refrigeration Equipment Based on Wireless IoT Sensors and Artificial Intelligence Algorithms
Abstract: This paper presents a comprehensive approach to the design and implementation of a system for fault detection and prediction in refrigeration equipment, based on wireless Internet of Things sensors and artificial intelligence algorithms. The proposed system enables early identification of the most common refrigeration equipment failures, such as fan, compressor, or controller malfunctions, which in practice helps to reduce downtime and minimize losses resulting from equipment damage and spoiled products. The solution is implemented in a distributed architecture, with measurement data transmitted to a cloud platform for analysis. Various types of neural networks were employed to develop diagnostic models, and the most effective ones were selected based on classification accuracy and computational efficiency. The system consists of a general classifier for detecting deviations from normal operation and a set of dedicated detectors assigned to specific types of faults. Tests conducted on both real and simulated datasets confirmed high detection effectiveness – the accuracy of the general classifier and dedicated detectors exceeded 98 % in most scenarios. The paper concludes by outlining potential directions for further development, including system adaptation to other classes of devices and optimization of the number of sensors to reduce implementation costs.
Keywords: artificial intelligence, Internet of Things, predictive maintenance, refrigeration equipment, wireless sensors
mgr inż. Piotr Szydłowski piotr.szydlowski@efento.pl
ORCID: 0009-0007-1384-2011
Współzałożyciel i CEO Efento, firmy zajmującej się projektowaniem, rozwojem i produkcją rejestratorów bezprzewodowych oraz platformy do gromadzenia i przetwarzania danych pomiarowych. Przed założeniem Efento pracował w firmie doradczej (technologicznym i strategicznym). Absolwent Wydziału Fizyki i Informatyki Stosowanej, AGH Akademii Górniczo-Hutniczej, kierunek Fizyka Techniczna.
mgr inż. Karol Zaręba karol.zareba@efento.pl
ORCID: 0009-0009-7886-5163
Współzałożyciel i CTO Efento, firmy zajmującej się projektowaniem, rozwojem i produkcją rejestratorów bezprzewodowych oraz platformy do gromadzenia i przetwarzania danych pomiarowych. Przed założeniem Efento zajmował różne stanowiska związane z rozwojem oprogramowania (programista, architekt oprogramowania). Absolwent Wydziału Elektrotechniki, Automatyki, Informatyki i Elektroniki, AGH Akademii Górniczo-Hutniczej, kierunek Automatyka i Robotyka.
dr hab. inż. Piotr A. Kowalski, prof. AGH pkowal@agh.edu.pl
ORCID: 0000-0003-4041-6900
Profesor uczelni na Wydziale Fizyki i Informatyki Stosowanej Akademii Górniczo-Hutniczej oraz w Instytucie Badań Systemowych PAN. Uzyskał tytuł magistra teleinformatyki (z wyróżnieniem) oraz Automatyki (z wyróżnieniem), oba na Politechnice Krakowskiej w 2003 r., następnie stopień doktora informatyki w zakresie Data Science w IBS PAN w 2009 r. W 2018 r. uzyskał stopień doktora habilitowanego, na podstawie badań związanych ze sztucznymi sieciami neuronowymi w IBS PAN. Jego zainteresowania badawcze skupiają się na technologiach informatycznych opartych na metodach inteligentnych, takich jak sieci neuronowe, systemy rozmyte oraz algorytmy inspirowane naturą, z z astosowaniem w złożonych systemach oraz algorytmach odkrywania wiedzy w danych..
Programista Python w Efento, firmie zajmującej się projektowaniem, rozwojem i produkcją rejestratorów bezprzewodowych oraz platformy do gromadzenia i przetwarzania danych pomiarowych. Entuzjasta szeroko pojętej elektroniki, druku 3D, technologii AI i fotografii. Absolwent Wydziału Elektroniki Automatyki i Inżynierii Biomedycznej, AGH Akademii Górniczo-Hutniczej, kierunek Automatyka i Robotyka.
Wibracyjna metoda pomiaru dynamicznego modułu
Younga z zastosowaniem światłowodowego czujnika odbiciowego
Tomasz Więcek, Leszek Pyziak
Politechnika Rzeszowska, Zakład Optyki Stosowanej, al. Powstańców Warszawy 12, 35-029 Rzeszów
Zygmunt Lech Warsza
Polskie Towarzystwo Metrologiczne
Streszczenie: W pracy opisano metodę pomiaru dynamicznego modułu Younga stalowego elementu ferromagnetycznego. Określono parametry wibracji o częstotliwości rezonansowej wzbudzanej zewnętrznym polem magnetycznym nienamagnesowanego oraz namagnesowanego elementu stalowego. Do badania parametrów wibracji tego elementu zastosowano światłowodowy czujnik odbiciowy. Z badań wyznaczono dynamiczny moduł Younga. Opracowano i wykorzystano teorię opisującą wielkość amplitudy drgającej powierzchni z użyciem oddziaływania pola magnetycznego. Omówiono wnioski dotyczące tej metody wynikające z badań na stanowisku eksperymentalnym i zaproponowano zakres dalszych jej badań.
Słowa kluczowe: czujnik światłowodowy odbiciowy, drgania mechaniczne, moduł Younga, ferromagnetyk
1.Wprowadzenie
Właściwości sprężyste materiałów charakteryzuje się modułem Younga. Odksztalcenia sprężyste proporcjonalne do naprężenia opisuje prawo Hooka [1]. Jeśli materiał podlega naprężeniu zmieniającemu się w czasie, w tym wibracjom, to jego właściwości mechaniczne definiuje dynamiczny moduł sprężystości, zwykle o innej wartości niż moduł statyczny. Przykłady prezentowane są w wielu pracach [2–4]. Wynika stąd, że dynamiczny moduł Younga jest parametrem, który charakteryzuje zmiany adiabatyczne w materiale podlegającym wibracjom. Takie zmiany zachodzą przy szybkich odkształceniach badanego materiału próbki, tj. gdy nie ma wymiany ciepła z otoczeniem. Natomiast moduł statyczny stosowany jest w warunkach izotermicznych, tj. opisuje powolne odkształcenia, które zachodzą przy stałej temperaturze ośrodka. Dynamiczny moduł sprężystości ma zwykle wartość większą niż moduł statyczny. Różnica ta wynika z charakterystyki tłumienia drgań w próbce badanego materiału. Badania dynamicznych właściwości sprężystych materiału służą głównie wyznaczeniu zależności opisujących jego wytrzymałość. Dalej zostaną opisane podstawowe metody stosowane w takich bada-
Autor korespondujący:
Tomasz Więcek, ftkwiece@prz.edu.pl
Artykuł recenzowany nadesłany 07.04.2025 r., przyjęty do druku 28.01.2026 r.
niach oraz zaproponowana zostanie nowa metoda pomiaru wibracji badanego elementu z zastosowaniem bezstykowego odbiciowego czujnika laserowego o specjalnej konstrukcji.
2. Impulsowe metody badania sprężystości materiałów
W badaniach sprężystych właściwości materiałów zwykle stosuje się metody impulsowe. Dzielą się one na metody ultradźwiękowe i młoteczkowe. Podział ten wiąże się też z częstością generowanych impulsów. W metodach ultradźwiękowych stosuje się aparaturę, która generuje impulsy o częstości powyżej 20 kHz. Natomiast w metodzie młoteczkowej lub impulsowo-młoteczkowej stosuje się impulsy wywoływane uderzeniami młotka elektromechanicznego. Zasady stosowania obu metod impulsowych są podobne.
2.1. Metoda ultradźwiękowa
Wyznaczanie dynamicznego moduł Younga z użyciem techniki ultradźwiękowej wymaga wprowadzania impulsu ultradźwiękowego lub dźwiękowego do próbki z badanego materiału. Impuls ten przebiega określoną drogę z prędkością zależną od właściwości materiału i jego jakości. Moduł dynamiczny sprężystości materiału jest funkcją prędkości rozchodzenia się fal ultradźwiękowych. Jego związek z wytrzymałością materiału jest zwykle znany, lub też wyznacza się go eksperymentalnie. Jest on opisany w wielu pracach [2, 5, 6].
Głównym kryterium oceny jakości materiału przy użyciu metody ultradźwiękowej jest prędkość rozchodzenia się w nim fali podłużnej. Dokładność pomiaru prędkości tej fali zależy od dokładności pomiaru drogi impulsu i od dokładności pomiaru czasu jego przejścia. Interpretację obrazu impulsu otrzymanego
po przejściu fali ułatwia wystarczająco dokładna znajomość jej prędkości w badanym materiale. Dlatego parametry aparatury ultradźwiękowej dobiera się tak, aby pomiar tej prędkości był możliwie najdokładniejszy. Długości drogi fali zależy od wymiarów elementu badanego. Błąd pomiaru tej długości w badaniach laboratoryjnych wynosi około 1 %, ale może być też większy. Technikę ultradźwiękową stosuje się dość powszechnie do wyznaczania modułu sprężystości – przykład podano w pracy [14].
2.2. Dokładność pomiaru czasu
Dokładność pomiaru czasu przebiegu fali ultradźwiękowej zależy od:
zastosowanej częstości pomiarowej przetwornika drgań elektrycznych na mechaniczne i związanej z tym kierunkowości fal, −charakterystyki tłumienia materiału oraz sposobu sprzężenia z materiałem przetworników nadawczego i odbiorczego.
Istotne jest, aby dążyć do zapewnienia kontaktu na całej powierzchni przetwornika. Jest to możliwe dzięki wygładzeniu powierzchni styku, a także zastosowaniu odpowiednich ośrodków sprzęgających. Niezależnie od tego, aparatura musi mieć wyznaczone dokładnie wskaźniki czasu oraz system gwarantujący ich stabilność podczas pomiarów.
Badania modułu sprężystości w sposób nieniszczący materiał prezentowane są w pracach [5–12]. Bezkontaktowy pomiar modułu Younga przedstawiany jest w pracy [10]. Do generacji fal sprężystych w materiale wzmocnionym ciągłymi włóknami stosuje się krótkie impulsy laserowe. Za pomocą interferometru optycznego mierzy się w sposób bezdotykowy czas przebiegu tych fal w różnych kierunkach (technika punkt-źródło-punkt-odbiornik). Na podstawie tych danych wyznacza się pięć niezależnych składowych całkowitego tensora sprężystości włókna jednokierunkowego. Technika impulsów laserowych ma kilka zalet: jest bezdotykowa, nieniszcząca i można stosować ją w kontroli jakości on-line w procesach produkcyjnych.
W pracy [3] wykorzystano technikę impulsową do bezkontaktowego pomiaru modułu sprężystości. Konfigurację wzbudzania impulsowego oparto na normie ASTM E-1876. Próbkę umieszcza się na konstrukcji z podporami i od góry zadaje się impuls mechaniczny. W pobliżu próbki znajduje się mikrofon do odbioru sygnału po uderzeniu impulsowym. Jest on podłączony do komputera z oprogramowaniem LabVIEW przekształcającym ten sygnał na częstotliwość.
Podobną prostą metodę pomiaru reakcji wibracyjnej cienkowarstwowej membrany zastosowano też w pracy [12]. Piezoelektryczne wzbudzanie i detekcję akustyczną (za pomocą mikrofonu) umożliwiają wykonywanie badań widma drgań cienkich membran w zakresie kHz. Do wyznaczana modułu Younga cienkich próbek (µm) wykorzystano częstotliwości wibracji naprężonych super-cienkich folii polistyrenowych.
W artykule zostanie omówiona nowa propozycja zdalnego, bezstykowego sposobu wyznaczania dynamicznego modułu Younga z użyciem światłowodowego czujnika odbiciowego.
3. Zastosowanie czujnika światłowodowego w badaniach wibracyjnych
Czujniki światłowodowe stosowane są między innymi w biologii, medycynie i technice [13]. Jednym z ważniejszych zastosowań jest kontrola parametrów wibracji mechanicznej. W pracy [5] częstotliwość rezonansowa wykrywana jest też za pomocą samej wiązki laserowej bez użycia światłowodów. Natomiast
w pracy [8] rozproszone światło laserowe zastosowano do monitorowania modułu Younga w czasie twardnienia żelu. W niniejszej pracy opisuje się wykorzystanie czujnika światłowodowego do pomiaru rezonansu drgań mechanicznych. Koncepcja ta obejmuje użycie w pomiarach pary światłowodów do obserwacji amplitudy drgań powierzchni rozpraszającej światło. Sygnał optyczny otrzymuje się po przejściu wiązki laserowej przez parę włókien światłowodowych ustawionych nierównolegle względem siebie. Eksperymentalny układ pomiarowy pokazano na rys. 1. Światło laserowe z włókna (1) jest skierowane na drgającą powierzchnię. Zmiana położenia powierzchni elementu stalowego
ORys. 1. Układ pomiarowy: L – laser półprzewodnikowy, S – soczewka, D – fotodetektor, 1– 2 – światłowód, 3 – element mechaniczny, G – generator, C – częstościomierz
Fig. 1. Measuring system: L – semiconductor laser, S – lens, D – photodetector, 1, 2 – optical fibers, 3 – mechanical element, G – generator, C – frequency meter
powoduje zmianę przestrzennego rozkładu światła. Rozproszone na tej powierzchni światło pada do włókna światłowodowego (2) i dochodzi do fotodiody D jako sygnał optyczny. Największą amplitudę drgań osiąga element mechaniczny żelazny (stal narzędziowa) przy jego częstotliwości rezonansowej. Wartość amplitudy otrzymywanego z fotodiody D sygnału elektrycznego można obserwować na oscyloskopie oraz mierzyć i rejestrować w układzie pomiarowym. Jest ona największa dla częstotliwości rezonansowej.
4. Wyniki pomiarów
Do rejestracji amplitudy drgań powierzchni badanej próbki wykorzystano układ pomiarowy przedstawiony na rys. 1. Mierzono nim częstotliwość wibracji w zakresie 10–400 Hz z dokładnością 0,1 Hz oraz ich amplitudę drgań. Otrzymane doświadczalnie maksymalne wartości amplitudy drgającej powierzchni dla różnych częstotliwości pola magnetycznego przedstawia rys. 2.
4.1. Podstawy teoretyczne metody
Częstotliwość rezonansową elementu stalowego uzyskuje się dzięki użyciu przemiennego pola magnetycznego o regulowanej częstotliwości. Każdy element ferromagnetyczny stalowy charakteryzuje się magnetyzmem szczątkowym. Nawet po specjalnym jego rozmagnesowaniu, po pewnym czasie nastąpi ponowne namagnesowanie wskutek działania ziemskiego pola magnetycznego.
W opisywanej metodzie, powstające pod wpływem pola magnetycznego drgania belki o przekroju prostokątnym, badano
Rys. 2. Widmo amplitudowe drgającej powierzchni Fig. 2. Amplitude spectrum of the vibrating surface
Rys. 3. Badana belka poddawana wibracji; F – pole przekroju, b – szerokość belki, g – grubość belki, l – długość belki
Fig. 3. The beam subjected to vibration, F – its cross-sectional area, b, g and l – its width, thickness and length
za pomocą odbitego od niej sygnału optycznego. Sygnał ten doprowadzono do oscyloskopu dwoma odcinkami światłowodu. Na ekranie oscyloskopu odczytuje się amplitudę zmian i częstotliwość tego sygnału. Maksymalne odchylenie tej belki dla określonej częstotliwości zawiera informacje, że przedmiot drgający jest w rezonansie. Dla różnych wartości częstotliwości f pola magnetycznego za pomocą oscyloskopu mierzy się maksymalną amplitudę A sygnału optycznego. Z jej wartości wyznacza się częstość kołową drgań własnych belki o długości l oraz jej sztywność na zginanie EI.
W metodzie tej występują swobodne nietłumione drgania belki. W takim przypadku występuje równość energii kinetycznej E i potencjalnej V [15, 16] w postaci zależności E max = V max Energię kinetyczną E i potencjalną V układu opisują następujące wyrażenia:
22 0 11 22 l G EyFydx g ρ =+ ∫ (1)
2 3 13 2 EI Vy l = (2)
gdzie: dy y dt =
Zginanie belki opisuje się równaniami: (,)()sin() ()()cos() ytxyxt ytyxt ω ωω = = (3)
gdzie: y(x) – funkcja opisująca odkształcenie belki o ciężarze G powstające w rezultacie działania siły P w zakresie sprężystości, tj. bez trwałego jej uszkodzenia, ω – częstość kołowa drgań belki.
Funkcja y(x) spełnia warunki brzegowe, tj. dla x = 0, y(0) = 0, a także dla x = 0, dy/dx = 0. Wówczas otrzymuje się: 23 3 31 () 322 Plxx yx EIll
(4)
Maksymalne wartości energii kinetycznej i potencjalnej są opisane poniższymi wzorami dla x = l
Z porównania obu energii maxmax 0 EV−= wynika
Dla G = 0 otrzymuje się częstotliwość drgań własnych belki, obliczaną z zależności:
13140 2233 EI f Fl l ω ππρ
24 335 33 EI f Flπρ = (9b)
Zależność (9b) jest nieliniowa. Można ją zlinearyzować. Zgodnie z sugestią zawartą w pracy [17] łatwiejsze staje się wówczas wyznaczenie, na podstawie wyników pomiarów, parametrów linii prostej metodą regresji liniowej i jej pasma niepewności. Po podstawieniu 2 fy = oraz 4 1 x l = otrzymuje się linię prostą . yax =
4.2. Przykład
Dane pomiarowe przedstawione są w tabeli 1, natomiast rys. 4 przedstawia otrzymaną dla tych danych zależność (9b), a rys. 5 – jej linearyzację.
Tabela 1. Zmiana częstotliwości f w funkcji długości belki l
Table 1. Frequency f of the beam vibration as a function of its length l
1 35,9 0,05886
2 42,0 0,05384
3 51,0 0,04905
4 62,5 0,04481
5 78,0 0,03994
Współczynnik kierunkowy a prostej i moduł Younga E. wyznaczono metodą najmniejszych kwadratów. Na podstawie danych elementu drgającego o parametrach:
g = (0,150 ±0,001)·10-3 m, b = (9, 99 ±0,01)·10-3 m,
ρ = (8011 ±53) kg/m3
obliczany jest moduł Younga E
Rys. 4. Zależność f = f (l )
Fig. 4. Dependence of the beam vibration frequency on its length f = f(l)
Współczynnik kierunkowy prostej wynosi
a = (0,01546 ±0,00013) m4/s2
2 335 33 EI a Fπρ = (10)
Przekształcając powyższą zależność obliczamy moduł E
Rys. 5. Zależność y = f (x)
Fig. 5. The relationship y = f(x)
Niepewność standardowa
Niepewność rozszerzona wynosi:
U(E) = 2·u(E) = 2·2,2 GPa = 4,4 GPa.
5. Podsumowanie i wnioski
W pracy opisano wibracyjną metodę pomiaru dynamicznego modułu Younga. Belka metalowa ferromagnetyczna jest pobudzana do wibracji polem magnetycznym o zmiennej częstotliwości i wchodzi w rezonans, gdy częstotliwość wymuszająca jest zgodna z częstością jej drgań własnych. Częstotliwości rezonansowe belki rejestrowano dla różnych jej długości.
Wartość modułu Younga i jego odchylenie standardowe określono metodą najmniejszych kwadratów.
W układzie pomiarowym zastosowano laserowy światłowodowy czujnik odbiciowy do kontroli amplitudy światła rozpraszanego przez powierzchnię drgającej belki. Metoda jest bezstykowa i nadaje się do obserwacji drgań swobodnych tłumionych belki wykonanej z dowolnego materiału i w dowolny sposób pobudzanej do drgań.
Metoda ta może więc być zastosowana zarówno w badaniach właściwości mechanicznych różnych materiałów, jak i w kontroli produkcji.
Bibliografia
1. Cottrell A.H., The mechanical properties of matter, John Wiley & Sons, New York, 1964.
2. Wang L., Rybacki E., Bonnelye A., Bohnhoff M., Dresen G., Experimental Investigation on Static and Dynamic Bulk Moduli of Dry and Fluid-Saturated Porous Sandstones, “Rock Mechanics and Rock Engineering”, Vol. 54, 2021, 129–148, DOI: 10.1007/s00603-020-02248-3.
3. Chio W.H., Amares S., Development of a low-cost non-destructive test system for measurement of elastic modulus, “Journal of Physics: Conference Series”, Vol. 2523, 2023, DOI: 10.1088/1742-6596/2523/1/012009.
4. Holt R.M., Fjær E., Bauer A., Static and dynamic moduli – so equal, and yet so different, 47th US Rock Mechanics/ Geomechanics Symposium, 2013, 2252–2259.
5. Bolb orea B., Baera C., Dan S., Gruin A., Burduhos-Nergis D.-D., Vasile V., Concrete Compressive Strength by Means of Ultrasonic Pulse Velocity and Moduli of Elasticity, “Materials”, Vol. 14, No. 22, 2021, DOI: 10.3390/ma14227018.
6. Chen J., Wang X., Yang X., Zhang L., Wu H., Application of Air-Coupled Ultrasonic Nondestructive Testing in the Measurement of Elastic Modulus of Materials, “Applied Sciences”, Vol. 11, No. 19, 2021, DOI: 10.3390/app11199240.
7. Hunt A.J, Ayers M.R., Investigation of silica alcogel aging using coherent light, “Journal of Non-Crystalline Solids”, Vol. 285, No. 1-3, 2001, DOI: 10.1016/S0022-3093(01)00448-3.
8. Kabayashi T., Ohsava J., Hara T., Yamaguchi N., Contactless measurement using laser beam excitation and detection of vibration of thin-film microresonators, “Japanese Journal of Applied Physics”, Vol. 43, No. 3R, 2004, 1178–1182, DOI: 10.1143/JJAP.43.1178.
9. Nowak T., Patalas F., Karolak A., Estimating Mechanical Properties of Wood in Existing Structures- Selected Aspects, “Materials”, Vol. 14, No. 8, 2021, DOI: 10.3390/ma14081941.
10. Burgholzer P., Hofer C., Breitinger B., Mohammed A., Degischer H.P., Loidl D., Schulz P., Non-contact determination of elastic moduli of continuous fiber reinforced metals, “Composites Science and Technology”, Vol. 65, No. 2, 2005, 301–306, DOI: 10.1016/j.compscitech.2004.07.011.
11. Senapati S., Shah A., Patra P.K., Mahato M., Measurement of elastic modulus of CNT composites: a nondestructive study, “Fullerenes, Nanotubes and Carbon Nanostructures”, Vol. 30, No. 2, 2021, 290–296, DOI: 10.1080/1536383X.2021.1936506.
12. Roberts N.M., Sharp J.S., Piezoelectric excitation and acoustic detection of thin film polymer membrane vibrations, “Physical Review E”, Vol. 109, 2024, DOI: 10.1103/PhysRevE.109.014802.
13. Bailey D., Wright E., Practical Fiber Optics, Elsevier, 2003.
14. Sachin Raj P.V., Kumaresh Babu S.P., High-temperature corrosion behavior of BaCeO3 in Na2SO4 + V2O5 salt mixture, “Next Materials”, Vol. 7, 2025, DOI: 10.1016/j.nxmate.2024.100374.
15. Pain H.J., The Physics of Vibration and Waves, John Wiley & Sons, 2005.
16. William J. Palm III., Mechanical vibration, John Wiley & Sons, 2007.
17. Warsza L.Z., Puchalski J., Więcek T., Novel method of fitting a nonlinear function to measurement data based on linearization by change variables, examples and uncertainty, “Metrology”, Vol. 4, No. 4, 2024, 718–735, DOI: 10.3390/metrology4040042.
Vibration-Based
Method of Measuring the Dynamic Young’s Modulus Using
a Fiber-Optic Reflectance Sensor
Abstract: This paper describes a method for measuring the dynamic Young’s modulus of a ferromagnetic steel element. The vibration parameters at the resonant frequency induced by an external magnetic field are studied for both unmagnetized and magnetized steel elements. A reflective fiber optic sensor was used to study the vibration parameters of this element. From these studies, the dynamic Young’s modulus was determined. A theory describing the amplitude of a vibrating surface using magnetic field interaction was developed and applied. Conclusions resulting from experimental tests are discussed, and the scope of further research on this method is proposed.
Absolwent Wydziału Mechanicznego Politechniki Rzeszowskiej 1978, doktorat 1986, doktor habilitowany 2014. Praca w Katedrze Fizyki Politechniki Rzeszowskiej na stanowiskach: asystenta 1978–1986, adiunkta 1986–2012, starszego wykładowcy 2012–2014 i profesora Politechniki Rzeszowskiej od 2014 r. Ponadto: Prezes Zarządu Fundacji Nauka dla Przemysłu i Środowiska od 1992 r., redaktor naczelny czasopisma Informatyka Automatyka Pomiary w Gospodarce i Ochronie Środowiska 2008–2011, oraz członek Polskiego Towarzystwa Fizycznego i Polskiego Stowarzyszenia Fotonicznego. Autor trzech patentów i 70 publikacji naukowych.
doc. dr inż. Zygmunt Lech Warsza zlw1936@gmail.com
ORCID: 0000-0002-3537-6134
Absolwent Wydziału Elektrycznego Politechniki Warszawskiej 1959, doktorat 1967, docent od 1970. Praca: Instytut Elektrotechniki 1958–1963 i 199 4–1995, Politechnika Warszawska 1960–1970, Politechnika Świętokrzyska 1970–1978 (organizator i dziekan Wydziału Transportu w Radomiu), Organizator i kierownik: Ośrodka Aparatury Pomiarowej w Instytucie Meteorologii i Gospodarki Wodnej 1978–1982 oraz Zakładu Automatyzacji i Pomiarów w Instytucie Chemii Przemysłowej 1983–1992. Doradca Ministra Edukacji Narodowej 1992–1995, Politechnika Radomska 1983–2002, główny specjalista w Sieci Badaw czej Łukasiewicz – Przemysłowy Instytut Automatyki i Pomiarów PIAP 2010–23, doradca Prezesa GUM 2016/17. Autor 475 publikacji naukowych (190 ang.), dwóch własnych monografii i rozdziałów w 25 innych oraz w książce, kilkudziesięciu prac badawczych i konstrukcyjnych, 11 patentó w, promotor dwóch doktorów. Członek stowarzyszeń: Polskie Towarzystwo Metrologiczne (prezes), POLSPAR, Akademia Metrologii Ukrainy.
dr Leszek Pyziak l.pyziak@prz.edu.pl ORCID: 0000-0003-4898-8911
Absolwent kierunku Nauczanie Fizyki i Informa tyki na Wyższej Szkole Pedagogicznej w Rzeszowie. Doktor w dziedzinie nauk fizycznych w dyscyplinie: fizyka i specjalność optyka informacyjna (Uniwersytet Rzeszowski, Wydział Matematyczno-Przyrodniczy, 2015). Od 2016 r. pracownik Zakładu Optyki Stosowanej na Wydziale Matematyki i Fizyki Stosowanej Politechniki Rzeszowskiej. Zainteresowania naukowe: optyczne metody pomiarów właściwości mechanicznych materiałów, w tym o pochodzeniu biologicznym.
Thermal Contrast Model for Optical Gas Imaging Performance Analysis
Robert Olbrycht
Lodz University of Technology, Institute of Electronics, Al. Politechniki 8, 93-590 Lodz, Poland
Abstract: The paper presents numerical modelling of thermal contrast in optical gas imaging (OGI) applications. The physical temperature of an imaged gas plume may be either higher or lower than the background, and this difference is a necessary condition for detection. Depending on the actual thermal contrast between the plume and the background, the measured temperature difference will vary. Ideally, this contrast should be as large as possible to ensure clear plume visualization. In practice, however, one must adapt to real world conditions and be able to predict the expected measured temperature difference and compare it with the camera’s Noise Equivalent Temperature Difference (NETD) to estimate the signal to noise ratio. According to the results presented in this study, due to the combined effects of Planck’s law, the camera’s radiometric response, and gas absorption spectra, the measured thermal contrast strongly depends on the absolute physical temperatures of both the gas and the background—not only on the temperature difference between them.
Keywords: thermal imaging, optical gas imaging, camera, thermal contrast
1.Introduction
Optical gas imaging (OGI) is a technique established in industry and environment protection, used to detect gas leaks from process installations, tanks, dumps or several other types of sources. It is based on the ability of certain gases to absorb or emit infrared radiation, depending on their temperature, thus providing thermal contrast between the gas plume and the background area of the scene [1, 2]. The principle of optical gas imaging is presented in Fig. 1.
In the area of the scene, where a gas cloud is present, the camera Focal Plane Array (FPA) will receive radiation being the sum of the radiation emitted by the gas cloud (M gas) and the background radiation transmitted through the gas cloud (MT). In the area of the scene where no gas is present, the background radiation Mbkg will reach the FPA. Thus, to be able to detect the gas in ideal conditions, formula (1) needs to be fulfilled [2].
intensity transmitted through the gas cloud; M gas – radiation intensity emitted by the gas cloud; T(MX) – temperature equivalent to the radiation intensity IX, according to the camera calibration curve
According to formula (1), a temperature difference between the background and the gas leak, as measured by the camera, exceeding the camera noise is needed to be able to spot the leak. The higher will be that difference, the easier will be to detect leaks. For clarity, further in the text, the thermal contrast term will be used to describe the difference between the background temperature and the gas plume temperature, as measured by the camera, whereas the term of temperature difference will be used to describe the difference between the physical background and gas temperature.
where: NETD – noise equivalent temperature difference of the camera; Mbkg – background radiation intensity; MT – radiation
Autor korespondujący: Robert Olbrycht, robert.olbrycht@p.lodz.pl
Artykuł recenzowany nadesłany 23.07.2025 r., przyjęty do druku 27.01.2026 r.
There is no universal rule that can provide the lowest temperature difference necessary to guarantee gas detection. It depends on many factors, such as camera sensitivity, gas type and concentration, temperature, leak size and finally the camera operator experience [3]. What is more, the temperature contrast measured by the camera is typically much lower than the temperature difference between the gas and the background. This is because gas absorption spectral bands are usually considerably narrower than typical thermographic cameras spectral sensitivity bands. This problem may be mitigated by the use of bandpass interference filters [2].
In this paper a thermal contrast model based on radiance calculations is proposed, in order to calculate the temperature difference between the gas plume and the background needed to detect leaks. In case of presented examples, a general purpose cooled thermographic camera operating in the MWIR band (3–5 µm) is used without any bandpass filters limiting its spectral sensitivity bandwidth.
Rys.
2. Thermal contrast model
2.1. Radiance calculation
The aim of the proposed model is to allow calculations of the expected thermal contrast between background and gas, as measured by the camera, based on their physical temperature difference. According to formula (1), the value of the calculated thermal contrast should exceed NETD to be able to detect a leak in perfect conditions. In practice, however, it is advised that this thermal contrast is a few times greater than NETD to increase the chances of gas plume detection. The proposed model assumes that radiation emitted by the gas M gas(T gas) and the background radiation Mbkg(Tbkg) are independently calculated based on the Planck’s Law (2).
the wavelength. The same goes for the camera detector absorption characteristics detα – its impact also needs to be taken into account. For the sake of clarity, the formula for background radiance is also provided in the form (3).
where: M(T, λ) – spectral radiance of blackbody, W·m-3; T –temperature of blackbody, K; λ – wavelength, m; h – Planck constant 6.62607015·10−34 J⋅s; k – Boltzmann constant 1.380649·10−23 J·K-1; c – speed of light 299 792 458 m·s–1
Because the gas is imaged against the background (bkg), its in-band radiance Mgb reaching the camera FPA needs to be calculated using formula (4), where gas τ stands for infrared transmission factor of this gas, which is highly dependent on
There is no need to include in the model the spectral transmission characteristics of the camera lens, but only in case it is approximately flat in the range covered by the detector spectral sensitivity. Camera calibration curve already takes into account the attenuation of the lens. Keeping the assumption of flat lens spectral transmission characteristics, one can assume that lowering its transmission will only increase the NETD of the camera. If the lens exhibits not flat spectral characteristics, it may impact the thermal contrast in the similar way as using an interference filter in the optical path [4]. This aspect, however, is beyond the scope of this paper, as it is focused on modelling the performance of a general purpose thermal imaging camera, not the one dedicated for optical gas imaging.
2.2. Radiometric response curve calculation
The next step requires calculation of the camera radiometric response curve T(M), where the response to radiant exi-
a) b)
Fig. 2. a) Normalized spectral photon response of a typical InSb detector [9], included in calculation of b) camera radiometric response curve scaled in temperature
Rys. 2. a) Znormalizowana widmowa odpowiedź typowego detektora fotonowego InSb [9], uwzględniona w obliczeniu b) charakterystyki radiometrycznej odpowiedzi kamery w skali temperatury
Fig. 1. Principle of optical gas imaging
1. Zasada optycznego obrazowania gazów
tance M is scaled in temp erature T [5]. This is a simplification of the real case, where camera radiometric response curve is scaled in digital units – then it should be generally linear and an additional curve (non-linear calibration curve [6]) is used to recalculate these digital units to temperature. To calculate the camera radiometric response curve, one can use the formula (3), which includes the detector spectral sensitivity characteristics detα – for the purpose of this model, a typical InSb spectral response curve is taken, as shown in Fig. 2a [9]. Using the formula (3) for a set of desired temperature values results in the plot as shown in Fig. 2b.
2.3. Thermal contrast calculation
To calculate the thermal contrast, one needs to perform calculations for a set of chosen background temperature values and a set of chosen gas temperature values, using formulas given in subsection 2.1. When Mbkg and Mgb is found for a certain background temperature Tbkg, one needs to subtract this temperature from temperature Tgb obtained with camera radiometric response curve: Tgb(Mgb).
a) CO2
3. Model calculation results
The approach given in the previous section is used to calculate the thermal contrast, as seen by a thermographic camera, for different gas and background temperature values. For the purpose of calculations, a cooled FPA thermal camera operating in the 3–5 µm (MWIR) infrared range, without bandpass filter, is taken. Two different gases are taken into consideration: carbon dioxide (CO2) and methane (CH4). Their infrared transmission spectra, presented in Fig. 3, were calculated based on the HITRAN (high-resolution transmission molecular absorption) model [10], assuming 100 % gas concentrations and a 1 cm optical path length.
A series of camera thermal contrast curves was calculated, for different background and gas temperature combinations, for carbon dioxide and methane. The results are shown in Fig. 4. Whereas in all cases a 100 % gas concentration and a 1 cm optical path length in the gas were assumed, other conditions could be introduced in the simulations based on the Beer-Lambert law, as discussed in [1, 7].
b) CH4
Fig. 3. Spectral transmission plots for a) CO2, b) CH4 assuming 100 % gas concentration and a 1 cm path length, generated with HITRAN model Rys. 3. Wykresy transmisji widmowej dla a) CO2, b) CH2, przy założeniu 100 % stężenia gazu i długości ścieżki 1 cm, wygenerowane z modelu HITRAN
a) CO2
b) CH4
Fig. 4. Simulated thermal contrast between the background and gas plume, for different background and gas temperature combinations, for carbon dioxide (a) and methane (b), for a simulated cooled MWIR camera, with zero thermal contrast marks Rys. 4. Symulowany kontrast termiczny między tłem a chmurą gazu dla różnych kombinacji fizycznych wartości temperatury tła i gazu, dla a) dwutlenku węgla oraz b) metanu, dla symulowanej chłodzonej kamery MWIR, z zaznaczonymi punktami zerowego kontrastu termicznego
Robert Olbrycht
Thermal
4. Discussion
Simulation results presented in Fig. 4 demonstrate that a general purpose cooled thermographic camera (without bandpass filter) operating in the MWIR band (3–5 µm) can be successfully used for gas imaging. Assuming 100 % CO2 concentration and 1 cm path length (corresponding to 10 000 ppm·m), the temperature difference between gas and background equal to 10 °C translates to the thermal contrast of about 1 to 1.13 °C in images for background temperature from –20 °C to 100 °C, respectively. It strongly exceeds NETD of typical cooled camera (20 mK) and should provide clear gas imaging.
For methane with the same concentration, on the other hand, if the gas is colder by 10 °C than the background, one can expect thermal contrast of about 40–140 mK for background temperature from –20 °C to 100 °C, respectively. It is much closer to NETD, and one should expect much lower signal to noise ratio in the images than for CO2
In all cases, the probability of gas detection is highly correlated with scene thermal contrast between the gas and the background area. It will depend on gas type. If the thermal contrast drops to zero, or remains below the camera NETD parameter value, gas imaging will no longer be possible. Additionally, if the background temperature is very low, for example in winter, and one would like to image a cold gas leak in such conditions, a very low thermal contrast is expected, making leak detection difficult. In such conditions, an active solution may be considered [8] to actively increase thermal contrast.
On the other hand, if the scenario is reversed, i.e. hot gas is imaged against a cold background, one can expect better performance than for imaging cold gas against a hot background. The performance gain in this case is proportional to the difference of gas and background temperature. Let us take an example shown in Fig. 5, where two cases are marked. In one case CO2 gas at 0 °C is imaged against background at 100 °C, resulting in thermal contrast much lower than for imaging CO2 gas at 100 °C against background at 0 °C. This difference is due to non-linear camera radiometric response curve T(M).
Fig. 5. Camera radiometric response curve T(M) with two thermal contrast cases marked Rys. 5. Charakterystyka radiometrycznej odpowiedzi kamery T(M) z zaznaczonymi dwoma przypadkami kontrastu termicznego
5. Conclusions
The presented model demonstrates that during optical gas imaging one should use sensitive equipment, because the thermal contrast between the gas and background areas of the
scene can be very low. Especially in cold weather conditions, it could be advisable to increase the physical background-gas temperature difference using active solutions. Thanks to the presented model, one can estimate the chances of gas leak detection, knowing the gas type, its concentration, the optical path length in the gas plume and the temperature of the background and the leak.
Bibliography
1. Olbrycht R., Kałuża M., Wittchen W., Borecki M., Więcek B., De Mey G., Kopeć M., Gas identification and estimation of its concentration in a tube using thermographic camera with diffraction grating, “Quantitative InfraRed Thermography Journal”, Vol. 15, No. 1, 2018, 106–120, DOI: 10.1080/17686733.2017.1385179.
2. Olbrycht R., Kałuża M., Optical Gas Imaging With Uncooled Thermal Imaging Camera – Impact of Warm Filters and Elevated Background Temperature, “IEEE Transactions on Industrial Electronics”, Vol. 67, No. 11, 2020, 9824–9832, DOI: 10.1109/TIE.2019.2956412.
3. Zimmerle D., Vaughn T., Bell C., Bennett K., Deshmukh P., Thoma E., Detection Limits of Optical Gas Imaging for Natural Gas Leak Detection in Realistic Controlled Conditions, “Environmental Science and Technology”, Vol. 54, 2020, 11506−11514, DOI: 10.1021/acs.est.0c01285.
4. Olbrycht R., A novel method for sensitivity modelling of optical gas imaging thermal cameras with warm filters, “Quantitative InfraRed Thermography Journal”, Vol. 19, No. 5, 2022, 331–346, DOI: 10.1080/17686733.2021.1962096
5. de Lima Filho G.M., Cardoso Fernandes de Almeida R., Morgado de Castro R., Damião A.J., Operational Measurements for Infrared Camera Characterization, “Journal of Aerospace Technology and Management”, Vol. 9, No. 4, 2017, 519–528, DOI: 10.5028/jatm.v9i4.589.
6. Le Touz N., Toullier T., Dumoulin J., Infrared thermography applied to the study of heated and solar pavement: from numerical modeling to small scale laboratory experiments, Proceedings SPIE 10214 – Thermosense: Thermal Infrared Applications XXXIX, 2017, Anaheim, United States, DOI: 10.1117/12.2262778.
7. Więcek P., Więcek B., Performance analysis of dual-band microbolometer camera for industrial gases detection, “Measurement Automation Monitoring”, Vol. 64, No. 04, 2018, 90–94, ISSN 2450-2855.
8. Barber R., Rodriguez-Conejo M.A., Melendez J., Garrido S., Design of an Infrared Imaging System for Robotic Inspection of Gas Leaks in Industrial Environments, “International Journal of Advanced Robotic Systems”, Vol. 16, 2015, DOI: 10.5772/60058.
Other sources
9. FLIR Systems, Inc., Spectral response curves of various photonic sensors, [https://flir.custhelp.com/app/answers/detail/a_ id/3634/~/spectral-response-curves-of-various-photonicsensors]
10. HITRAN on the web – V.E. Zuev Insitute of Atmospheric Optics (IAO), Tomsk, Russian Federation, [https://hitran.iao.ru].
Robert Olbrycht
Model kontrastu termicznego do analizy skuteczności optycznego obrazowania gazów
Streszczenie: Artykuł przedstawia numeryczne modelowanie kontrastu termicznego w zastosowaniach do optycznego obrazowania gazów (ang. OGI). Fizyczna temperatura obrazowanej chmury gazu może być wyższa lub niższa od temperatury tła, a różnica ta stanowi niezbędny warunek detekcji. W zależności od rzeczywistego kontrastu termicznego pomiędzy chmurą gazu a tłem, mierzona różnica temperatur może przyjmować różne wartości. Idealnie kontrast ten powinien być możliwie jak największy, aby zapewnić wyraźną wizualizację chmury. W praktyce jednak należy dostosować się do rzeczywistych warunków oraz być w stanie przewidzieć oczekiwaną zmierzoną różnicę temperatur i porównać ją z wartością parametru NETD kamery (ang. Noise Equivalent Temperature Difference), aby oszacować stosunek sygnału do szumu. Zgodnie z wynikami przedstawionymi w pracy, wskutek łącznego wpływu prawa Plancka, radiometrycznej charakterystyki kamery oraz widm absorpcji gazów, mierzony kontrast termiczny silnie zależy od bezwzględnych wartości fizycznych temperatury zarówno gazu, jak i tła — a nie jedynie od różnicy wartości temperatury między nimi.
Słowa kluczowe: termowizja, optyczne obrazowanie gazów, kamera, kontrast termiczny
Robert Olbrycht, DSc PhD Eng. robert.olbrycht@p.lodz.pl
ORCID: 0000-0001-9842-2815
In 2025, he received the DSc degree from Lodz University of Technology. His research focuses on thermographic methods of optical gas imaging for detecting unwanted gas emissions. He is affiliated with the Institute of Electronics at Lodz University of Technology, where he conducts research on thermal imaging camera modelling, non destructive testing, and cultural heritage protection. His work includes the design and development of specialized thermal imaging systems for advanced applications. He is the co author of numerous scientific publications and books in the fields of thermography and infrared spectrometry. He also teaches professional thermography courses and serves on the Organizing Committee of the Infrared Thermography and Thermometry Conference.
Analysis of Common Power Factor Correction Topologies in Switch-Mode Power Supplies
Rafał Kasikowski
Lodz University of Technology, Faculty of Electrical, Electronic, Computer and Control Engineering, Institute of Electronics, al. Politechniki 8, 93-590 Łódź
Abstract: Nonlinear load characteristics intrinsic to switch-mode power converters lead to elevated harmonic distortion levels in the AC mains. This power quality degradation must be counteracted by implementing Power Factor Correction (PFC) techniques, frequently in the form of supplementary modular circuitry. The most widely adopted solution employs an active PFC configuration comprising inductive components and power switches that regulate and modify the converter’s input current, shaping it to mirror both the phase and waveform of the input voltage. This modelling of the mains current shape can be performed by means of various PFC topologies combined with distinct conduction modes of the PFC inductor. This paper provides an overview of PFC circuitry designs, including boost-type topologies and their derivatives, the flyback-topology-based configuration, and the bridgeless totem-pole architecture noted for its superior power conversion efficiency. A detailed theoretical analysis of the power factor correction problem is presented, along with descriptions of the main operational characteristics of the examined PFC topologies. The study is further supported by oscilloscope screenshots captured from real, physical PFC modules, either designed by the author (boost and flyback-based topologies) or acquired for the purposes of this research.
Keywords: power electronics, AC/DC converters, power factor correction, bridgeless totem-pole, power losses
1.Introduction
Defined as the ratio of active power to apparent power, power factor quantifies how effectively energy is transmitted between the input power source and the output of a given device, in this instance, a switch-mode power supply (SMPS). Active power, quantified in Watts, corresponds to the power dissipated by the load, whereas apparent power refers to the total power transfer, comprising both active and reactive elements, between the source and load [1, 2]. A unity power factor denotes an ideal scenario where all apparent power is delivered as active power with no reactive power present. Under these conditions, the voltage and current waveforms exhibit identical shapes, share the same harmonic content, and remain in phase with each other. The foregoing is satisfied in the case of linear resistive loads, where the power factor attains its maximum value of unity. In electrical systems where the input voltage is free of harmonics but the load exhibits nonlinear behaviour, or in cases where both voltage and current waveforms contain
Autor korespondujący:
Rafał Kasikowski, rafal.kasikowski@p.lodz.pl
Artykuł recenzowany nadesłany 06.10.2025 r., przyjęty do druku 12.01.2026 r.
higher-order harmonics that are not mutually correlated, the active power diverges from the apparent power. As a result, the power factor falls below unity. The introduction of harmonics causes an increase in the root-mean-square (RMS) values of the waveforms, which frequently does not correspond to an increase in active power transfer. Of particular concern are raised RMS current levels that do not improve active power but contribute to system losses, calculable by the following relation, Eq. 1:
where R represents resistances in a given system, Ω.
Power transfer resulting in elevated losses and without contribution to energy delivery at the load is undesirable, and thus the primary concern is the transmission of active power alone.
In general terms, the instantaneous power p(t) (refer to Fig. 1) transmitted through electrical networks is the product of the instantaneous current i(t) and the instantaneous voltage v(t), Eq. 2 [14]:
ptitvt =⋅ (2)
The average instantaneous power, or in other words active power P, is derived by integrating the instantaneous power over a specific period T. Eq. (3):
Fig. 1. Instantaneous voltage and current (top), instantaneous power and average (active) power (bottom)
Rys. 1. Przebiegi chwilowego napięcia i prądu (u góry) oraz mocy chwilowej i średniej wartości (czynnej) mocy (na dole)
The instantaneous current waveform i(t) and voltage waveform v(t), illustrated in Fig. 1 are time-shifted and exhibit harmonic distortion, indicative of non-sinusoidal behaviour with multiple frequency components. Periodic signals of this nature are generally representable in the amplitude-phase form of a Fourier series [3], where the index n corresponds to the harmonic component number, Eq. 4:
The other harmonic components of the current waveform, however, increase RMS value of the current, Eq. 6:
where: V0 – average value or DC component of the voltage waveform, V; I0 – average value or DC component of the current waveform, A; V0, I n – amplitudes of the nth voltage and current harmonics, V, A; 2 , T π ω = rad/s; nϕ – the phase shift between voltage and current waveform at nth harmonic, rad.
Analysis of the average (active) power equation reveals that active power is only delivered to the load for harmonic components whose frequencies are present in both the voltage and current waveforms. Harmonics present in the current but absent in the voltage, or vice versa, do not contribute to the transmission of active power. Moreover, the phase shift angle nϕ between corresponding harmonic components of voltage and current impacts the magnitude of active power, attaining its maximum value when these components are in phase, i.e., when 0 nϕ = and cos()1. nϕ =
In nonlinear electrical circuits, such as rectifiers and SMPSs, the AC line voltage generally maintains a nearly pure sinusoidal waveform, typically comprising only the fundamental frequency. Conversely, the current waveform can exhibit a range of harmonic frequencies with varying phase angles. Under these conditions, the active power is exclusively governed by the fundamental harmonic, as only this harmonic contributes to the actual transfer of active power, Eq. 5.
As indicated previously, the power factor (PF) defines how effectively electrical energy is transmitted. Specifically, it is the ratio of active power to apparent power, with the latter being the product of the RMS values of current and voltage, Eq. 7.
Replacing Eq. 7 with the previously established expressions, we find, Eq. 8:
is referred to as the distortion factor.
As noted above, the distortion factor is defined as the ratio between the RMS value of the current’s fundamental component and the RMS value of the total current, whereas cos() nϕ represents the phase displacement factor. Thus, when the AC voltage waveform is a pure sine wave, the power factor equals the product of these two quantities. The power factor ranges from 0 to 1.
Literature often employs the term THD (Total Harmonic Distortion) [4] to describe the extent of harmonic content present. Commonly, this measurement is defined as the ratio of the RMS values of the higher harmonic frequencies (excluding the fundamental and assuming no DC offset) to the RMS value of the fundamental frequency, Eq. 9:
Power converters, due to their nonlinear load characteristics, induce a high level of mains harmonics, thereby necessitating the implementation of power factor correction to maintain effective energy transmission. Typically, the input section of an SMPS comprises a rectification stage followed by an energy storage capacitor. This capacitor is generally large enough to hold a voltage close to the peak magnitude of the input sinusoidal voltage waveform, requiring recharging only at successive peaks. The process involves rapidly charging the capacitor with a large current pulse, then allowing it to discharge gradually into the load until the next cycle begins (Fig. 2). The PFC stage is usually implemented by active circuits involving power
transistors, integrated circuits (ICs), and magnetic components to comply with international regulations on current harmonics, which generally require power supplies of certain classifications and with power consumption above specified limits to be equipped with PFC controllers [15]. This paper presents an overview of active PFC circuit designs covering the boost-based topology and its variants, the flyback-topology configuration, and the bridgeless totem-pole architecture. It also details their practical implementation and evaluates key performance parameters, namely power factor, efficiency of power conversion, and total harmonic distortion.
2. Boost-type PFC topology
Active PFC modules adjust the current entering the converter so that its waveform and phase closely align with the input voltage. This precise shaping of the input current waveforms ensures a high power factor, maximizing the active power drawn from the power grid while significantly reducing THD and input current harmonics. Active PFC circuits can be implemented using various design topologies, with the step-up (boost-type) converter being a popular choice [5].
The main boost-type PFC topologies include conventional boost PFC (Fig. 3), which uses a diode bridge rectifier followed by a boost converter stage. Another form is the interleaved boost PFC, where two or more boost converters operate in parallel, often with phase shifts to reduce input current ripple, improve efficiency, and decrease output voltage ripple, all of which are particularly advantageous in higher-power or efficiency-sensitive applications [16]. The bridgeless boost PFC
Fig. 2. Input characteristics of typical SMPS without PFC. Input voltage (green), input current (blue)
further enhances efficiency by eliminating the diode bridge, and hence substantially reducing conduction losses.
In conventional boost PFC converters, operation modes generally include discontinuous conduction mode (DCM), continuous conduction mode (CCM), and critical conduction mode (CrCM), with CrCM often paired with quasi-resonant (QR) control of the power switch, a technique also known as valley switching. Integration of all conduction modes into a singular IC is frequently observed to enable improved control over the performance parameters of the PFC module [17, 18]. The PFC inductor current waveforms for individual modes of operation are illustrated in Fig. 4. The waveforms sketched in Fig. 4 are simplified and show only a few switch-on and switch-off cycles of the PFC power switch, whereas the oscilloscope screenshots capture a very narrow time interval near the peak of the input sinusoidal voltage. The captured PFC inductor current is shown in blue, and the drain-to-source voltage of the power switch is shown in red. The design of the PFC choke, the operating frequency, and the chosen conduction mode determine how many individual on-off cycles of the switch occur within a single half-cycle of the AC input voltage.
As can be inferred from the simplified representation of the PFC inductor current waveforms, the magnitude of the maximum inductor current changes in accordance with the sinusoidal input voltage. By analysing the PFC coil current waveform in terms of the mains frequency (50 Hz), the current measured at the converter’s input terminals, IAC, corresponds to the averaged inductor current, IAVER, meaning it is sinusoidal and free from switching frequency components (Eq. 10).
Fig. 3. Conventional PFC boost topology
Rys. 3. Typowa architektura przetwornicy PFC typu boost
IIAVERAC = (10)
Rafał Kasikowski
Fig. 4. PFC inductor currents for various operating modes. CrCM (top), CCM (bottom left), mixed-mode operation (bottom right) Rys. 4. Przebiegi prądu cewki PFC dla różnych trybów pracy. CrCM (na górze), CCM (na dole z lewej), tryb mieszany (na dole z prawej)
One significant aspect of the PFC module operating in CrCM is that the conduction time of the power switch, TON, remains constant, while the OFF periods vary, causing the switching frequency to change over time. The following can be deduced from the corresponding waveform (Eqs. 11–16): 2 MAX AVER I I = (11)
When the transistor is in the ON state, the voltage across the inductor is essentially equal to VAC (the peak sinusoidal voltage at a given time), and the current flowing through the inductor tends to increase proportionally to the ratio of the voltage across the inductor to the inductance L:
Assuming that PF is close to unity, at the converter’s input we observe:
By using the equivalence of the averaged PFC coil current IAVER and the input current to the converter IAC, the above equation can be written as:
By comparing the maximum current values through the PFC coil IMAX as indicated in Eq. 12 and Eq. 14, we derive:
ACON IN RMS VT P VL = (15)
Hence, ultimately: 2 2 IN ON RMS PL T V = (16)
To conclude, the conduction time of the power switch, TON, in CrCM remains fixed for a given RMS value of the input voltage and power drawn from the input source.
In PFC modules operating in CCM, the switching frequency is typically maintained at a constant value, while multimode operation enables the use of various modes to maximize the efficiency of power conversion across different loads, using DCM for light loads and CCM for heavier loads.
3. Flyback-based PFC
PFC modules based on the flyback topology are another popular choice among power electronics engineers due to the various advantages associated with this topology, although they are primarily used in relatively low-power applications. Not only does this configuration achieve a relatively high power factor, but it also provides isolation between input and output, a low component count, and a comparatively simple design and structure [6, 7]. In a typical flyback PFC converter configuration (Fig. 5), a diode bridge is followed by a capacitor filter and connected in series with the primary winding of the flyback transformer and its primary switch,
while the secondary winding is connected to a freewheeling diode and a relatively large output capacitor. The transformer’s primary coil fulfils the role of the PFC inductor. Depending on the operating mode, the freewheeling diode on the secondary side either carries current continuously when the primary switch is off during a single switching period (CCM), or allows a current-free interval on the secondary side during this period (DCM). Similar to the boost converter topology, CrCM operation occurs when the diode current drops to zero exactly as the primary switch transitions to the ON state.
As shown in Fig. 5, the flyback-derived configuration can provide power factor correction, handle output voltage regulation, and offer input-to-output isolation – all within a single stage. This circuit operates similarly to a conventional boost PFC converter, but its output is taken from an isolated secondary winding on the boost PFC inductor rather than from a high-voltage diode placed directly after the inductor, as is typical in standard high-voltage boost modules. The input to the flyback PFC transformer, after the AC bridge rectifier, is a full-wave rectified sine wave at twice the line frequency (usually 100 Hz), rather than a regulated DC voltage (typically 400 V). This characteristic can b e a disadvantage because the 100 Hz frequency component passes through the transformer and contributes to output voltage ripple. To minimize the impact of the capacitive input filter on power factor, the storage capacitor following the bridge rectifier must be kept small. Without a large input capacitor, the converter doesn’t have much built-in hold-up time, other than what comes from the energy stored in the transformer and output capacitors.
Flyback PFC converters operating in CrCM typically employ constant ON-time control, which simplifies the control circuitry and contributes to their widespread use [8, 9]. The current waveforms of the transformer’s primary winding and the drain-to-source voltage across the main switch for a PFC flyback-based converter, designed using an L6562 critical-conduction-mode PFC controller [19], are shown in Fig. 6. To achieve a better PF, the ON-time of the power switch is artificially lengthened by the circuit around the AC input voltage zero-crossings. This increase diminishes progressively with rising instantaneous AC voltage to become negligible as the line voltage increases towards the peak of the sinusoid.
As can be observed in Fig. 6, the CrCM mode operates similarly to a traditional boost PFC converter in critical conduction mode, where the switching frequency naturally varies as a function of the AC line input voltage and load conditions. Recovery losses in the output rectifier are negligible because the current in the secondary winding of the flyback transformer falls to zero before the main power switch is turned on again.
Rafał Kasikowski
This characteristic lends itself well to the use of transistor-based synchronous rectifiers in low-voltage, high-current designs, thereby reducing conduction losses in the output stage.
As with any flyback topology, the transformer’s design and construction must follow an appropriate methodology to guarantee reliable operation of the PFC stage. This process also involves minimizing leakage inductance, reducing power loss, and maintaining electromagnetic emissions within regulatory standards.
The significant drawback of flyback-type PFC converters is their comparatively low efficiency of power conversion, a characteristic shared by all flyback-based converters, generally about 90 %. This stems from the unique structure of the flyback transformer, which, in fact, functions as two magnetically linked inductors. The energy storage phase inherent to this topology leads to high peak currents and requires magnetic cores with larger spatial dimensions and wider air gaps to prevent saturation and preserve the core’s magnetic properties. These constraints limit its applications to relatively low power levels, where the efficiency penalty is acceptable for the benefits of the simplicity of the design, low component count, and hence, cost-effectiveness.
4.Bridgeless totem-pole PFC
The totem-pole topology is emerging as a promising alternative to traditional configurations and designs of PFC modules due to its enhanced power conversion efficiency and consistently high power factor [10–13]. However, the absence of dedicated control integrated circuits has thus far limited its widespread adoption. This topology is expected to see broad implementation in high-power, high-efficiency applications due to its ability to combine the advantages of traditional PFC approaches with the elimination of the conventional diode bridge rectifier. The traditional diode bridge is replaced with MOSFETs or SiC devices, and the architecture naturally facilitates the use of high-performance gallium nitride (GaN) transistors in the boost stage of the converter.
The totem-pole PFC (TPFC) topology extends the boost converter concept into the AC domain, incorporating modifications that enable bidirectional current flow and power factor correction, making it a functional and structural derivative of the boost converter. Figure 7 illustrates, in stages, the transition from the conventional boost PFC module into a TPFC architecture.
As shown in Fig. 7(d), the converter topology features two half-bridge sections: a high-frequency (fast) stage and an AC line frequency (slow) stage. The fast-switching devices operate at the relatively high PWM (Pulse-Width Modulation) frequency, performing the combined roles of both the switching element and diode in a traditional boost PFC, thereby enabling input current shaping and output voltage regulation. In contrast, the slow-switching section, operating at the AC line frequency, functions as a replacement for the conventional diode rectifier bridge. Due to their enhanced high-frequency characteristics, bidirectional current conduction capability, and elimination of reverse recovery concerns, GaN transistors are generally implemented as fast switching devices, while MOSFETs are predominantly applied as line-frequency switches. Figure 8 provides an illustration of the way TPFC operates during the positive and negative half-cycles of the line voltage. In the positive half line cycle, fast switch 1 is turned on to channel current through the inductor and subsequently deactivated to divert the current through fast switch 2, thereby transferring energy to the capacitor and load. Throughout this positive interval, the current flows back to the source via slow switch 1. During the negative phase, fast switch 2 is activated
Fig. 5. Conventional flyback PFC converter
Rys. 5. Typowa architektura przetwornicy PFC typu flyback
6. Primary winding current (green) and drain-to-source voltage across power switch (blue) along half-cycle of AC input voltage for flybackbased PFC converter built using L6562 controller
Rys. 6. Prąd uzwojenia pierwotnego (zielony) oraz napięcia dren-źródło tranzystora mocy (czerwony) dla półokresu napięcia wejściowego w przetwornicy PFC typu flyback zbudowanej na bazie kontrolera L6562
Fig.
Rafał Kasikowski
Fig. 7. Derivation of totem-pole topology: a) conventional boost PFC, b) positive and negative half-cycle boost PFC, c) totem-pole PFC using diodes, d) totem-pole PFC using synchronous rectification and fast GaN transistors Rys. 7. Wyprowadzenie topologii totem-pole: a) Typowy PFC typu boost, b) PFC typu boost dla dodatniej i ujemnej połówki napięcia wejściowego, c) totem-pole PFC z użyciem diod, d) totem-pole PFC z prostowaniem synchronicznym i szybkimi tranzystorami typu GaN
Fig. 8. Equivalent TPFC circuit during positive half-line cycle (left), and negative half-line cycle (right) Rys. 8. Równoważny obwód TPFC podczas dodatniej połówki napięcia wejściowego (z lewej) oraz ujemnej połówki napięcia wejściowego (z prawej) a) b)
Table 1. Performance parameters for investigated PFC topologies
Tabela 1. Parametry pracy badanych topologii PFC
to guide current through the inductor opposite to the direction observed during the positive phase, then turned off to reroute the current through fast switch 1, enabling energy delivery to the capacitor and load. The current returns to the source via slow switch 2 over the course of the negative interval.
Similar to other PFC topologies, the TPFC architecture is capable of operating in DCM, CrCM, CCM, or under a multimode control regime [20, 21]. Seamless transitions between these operational modes, correlated with variations in output power levels, enable an enhanced efficiency of power conversion across a wide operating range.
5. Performance parameters of PFC topologies
Three PFC modules (Fig. 9), each corresponding to one of the investigated topologies, were subjected to evaluation of their key performance parameters, specifically power factor, efficiency of power conversion, and THD. The tests were conducted sequentially at two distinct input voltage conditions. The devices were initially connected to an AC power source set to 100 V RMS. After completing the first set of measurements, the input voltage was increased to 230 V RMS to analyse performance under the standard input voltage range found in most countries. Prior to the measurements, the PFC converters were continuously operated at the power level corresponding to their power handling capability until they reached thermally steady-state conditions. The measured performance parameters were put together for comparison in Tab. 1.
The 40 W flyback PFC converter, shown in Fig. 9, was designed by the author using an L6562 critical-conduction-mode PFC controller [19]. As can be read from Tab. 1, its PFC circuit is capable of achieving a very high power factor at both the low input voltage and the high input voltage.
Specifically, at lower input voltages, as its true for all PFC topologies, the values of power factor approach almost unity. This is due to the higher PFC inductor currents required to deliver the same power level at lower input voltages, which allows for better control of the current waveform and its shaping across the entire AC cycle, resulting in improved alignment with the input voltage waveform. The drawback of this PFC solution, as expected, is its relatively low efficiency of power conversion compared to the other PFC converters.
The boost-type PFC module evaluated in this study was also developed by the author, employing an NXP TEA2017AAT digital configurable multimode boost-type PFC controller [17]. The module was designed and tested to operate at a nominal output power of 300 W. As indicated in Table 1, the power factor correction and efficiency parameters achieved exceptionally high values, exceeding 90 % of the theoretical optimum for both evaluation criteria.
The bridgeless totem-pole PFC converter shown in Fig. 9 was purchased for the purposes of this research [22]. In this case the performance parameters of the TPFC module were investigated for the output power of 400 W. The totem-pole topology proved to be capable of achieving a superior efficiency of power conversion combined with a very high power factor.
6. Conclusion
This research focused on three commonly implemented topologies in power factor correction modules: a boost-based PFC circuit, a flyback-type PFC circuit, and a high-performance, high-power bridgeless totem-pole PFC circuit. The paper includes a detailed theoretical examination of the power factor correction issue, as well as an overview of the primary operational parameters of the investigated PFC topologies. Further support for the study is provided by oscilloscope images captured from actual physical PFC modules.
Fig. 9. Investigated PFC modules. Flyback-type CrCM PFC (left), boost-type multi-mode PFC (middle) and bridgeless totem-pole PFC (right) Rys. 9. Badane moduły PFC. PFC typu flyback CrCM (z lewej), PFC typu boost w trybie mieszanym (środek) oraz bezmostkowa topologia totem-pole PFC (z prawej)
The discussed and evaluated boost-type PFC module operating in a multi-mode and the flyback-based PFC converter operating in DCM/CrCM were designed and constructed by the author of this article. The PFC module developed based on the bridgeless totem-pole topology was sourced externally for experimental analysis in this research. All PFC circuits were evaluated for their key performance parameters, namely power factor, efficiency of power conversion, and total harmonic distortion.
As shown in Table 1, all tested topologies are capable of achieving a very high power factor at both the low input voltage and the high input voltage. The flyback converter demonstrated a power factor close to unity, particularly at lower input voltages, which is attributed to enhanced control of the inductor current waveform at these voltages. However, the flyback-based topology exhibited the lowest efficiency of power conversion among the tested topologies. The boost topology delivered a balanced performance, achieving power factor and efficiency values exceeding 90 % at both voltage levels.
The totem-pole PFC topology achieves superior efficiency combined with a very high power factor. These findings suggest that while relatively simpler topologies like flyback and boost provide adequate performance for lower-to-medium power levels, the totem-pole configuration is more advantageous for high-power applications requiring stringent power quality and efficiency criteria.
Acknowledgments
This research is part of a project funded by the National Centre for Research and Development under the LIDER XV program, based on the contract for the execution and financing of the project No. LIDER15/0205/2024.
References
1. Fryze S., Moc czynna, bierna i pozorna w obwodach o przebiegach odkształconych prądu i napięcia, „Przegląd Elektrotechniczny”, Vol. 7, 1931, 193–203.
2. Czarnecki L.S., Currents’ Physical Components (CPC) concept: A fundamental of power theory, International School on Nonsinusoidal Currents and Compensation, Lagow, Poland, 2008, DOI: 10.1109/ISNCC.2008.4627483.
3. Erickson R.W., Maksimovic D., Fundamentals of Power Electronics, Springer International Publishing, 2020, DOI: 10.1007/978-3-030-43881-4.
4. Nunez-Ramirez V., Guerrero-Rodriguez NF., Batista-Jorge RO., Mercado-Ravelo R., Ramirez-Rivera F.A., Ferreira JA., Ramos-Ciprian RD., Harmonic distortion caused by non-linear household loads: Measurement and modelling, “Results in Engineering”, Vol. 25, 2025, DOI: 10.1016/j.rineng.2025.104483.
5. Figueiredo J.P.M., Tofoli F.L., Silva B.L.A., A Review of Single-Phase PFC Topologies Based on The Boost Converter, 9th IEEE/IAS International Conference on Industry Applications – INDUSCON 2010, Sao Paulo, Brazil, 2010, DOI: 10.1109/INDUSCON.2010.5740015.
6. Luo H., Zang TL., Chen S., Zhou BX., An Adaptive Off-Time Controlled DCM Flyback PFC Converter With Unity Power Factor and High Efficiency, “IEEE Access”, Vol. 9, 2021, 22493–22502, DOI: 10.1109/ACCESS.2021.3055248.
7. Lamar DG., Arias M., Rodriguez A., Fernandez A., Hernando MM., Sebastian J., Design-Oriented Analysis and Performance Evaluation of a Low-Cost High-Brightness LED Driver Based on Flyback Power Factor Corrector, “IEEE Transactions on Industrial Electronics”, Vol. 60, No. 7, 2013, 2614–2626, DOI: 10.1109/TIE.2012.2196905.
9. Kavci M., Tekin A., Tarhan C., Total Harmonic Distortion and Power Factor Improvement Technique for CRM Flyback PFC Converters, IEEE 62nd International Midwest Symposium on Circuits and Systems (MWSCAS), Dallas, Texas, USA, 2019, DOI: 10.1109/MWSCAS.2019.8885187.
10. Huang QY., Huang Alex Q., Review of GaN totem-pole bridgeless PFC, “CPSS Transactions on Power Electronics and Applications”, Vol. 2, No. 3, 2017, 187–196, DOI: 10.24295/CPSSTPEA.2017.00018.
11. Liu ZY., Lee FC., Li Q., Yang YC., Design of GaN-Based MHz Totem-Pole PFC Rectifier, “IEEE Journal of Emerging and Selected Topics in Power Electronics”, Vol. 4, No. 3, 2016, 799–807, DOI: 10.1109/JESTPE.2016.2571299.
12. Meng FG., Shu Y., Wu JM., Yong SR., Chen YF., A Mixed Conduction Mode Control Strategy Based on Fixed Turn-off Time for Totem-Pole PFC Converter, “IEEE Transactions on Power Electronics”, Vol. 40, No. 10, 2025, 15768–15779, DOI: 0.1109/TPEL.2025.3578152.
13. Cho J., Kim S., Kim Y., Yea J., Han B., Bridgeless Totem-Pole Resonant Single-Power-Conversion PFC Converter, “IEEE Transactions on Power Electronics”, Vol. 39, No. 11, 2024, 15257–15268, DOI: 10.1109/TPEL.2024.3436522.
Other sources
14. IEEE, Standard 1459-2010, IEEE Standard Definitions for the Measurement of Electric Power Quantities Under Sinusoidal, Nonsinusoidal, Balanced, or Unbalanced Conditions, IEEE Power and Energy Society, 2010, DOI: 10.1109/IEEESTD.2010.5439063.
15. IEC 61000-3-2 Electromagnetic compatibility (EMC) –Part 3-2: Limits – Limits for harmonic current emissions (equipment input current ≤ 16 A per phase).
16. ON Semiconductor, NCP1632A 2-Phase Power Factor Controller, Interleaved, Rev. 1 — June 2025, [www.onsemi.com/download/data-sheet/pdf/ncp1632a-d.pdf]
17. NXP, TEA2017AAT/3 Digital configurable LLC and multimode PFC controller, Rev. 1.2 — 30 August 2023. [www.nxp.com/docs/en/data-sheet/TEA2017AAT_3.pdf].
18. ON Semiconductor, NCP1618 High-Voltage, Multimode, Power Factor Controller, Rev. 9 — April 2025, [www.onsemi.com/download/data-sheet/pdf/ncp1618-d. pdf].
20. ON Semiconductor, NCP1680 Totem Pole CrM Power Factor Correction Controller, Rev. 1 — July 2024, [www.onsemi.com/download/data-sheet/pdf/ncp1680-d. pdf].
21. ON Semiconductor, NCP1681 Totem Pole Multi−Mode Power Factor Correction Controller, Rev. 1 — May 2023, [www.onsemi.com/download/data-sheet/pdf/ncp1681-d. pdf].
22. ON Semiconductor, NCP1681CCM1KWGEVB Evaluation Board, [www.onsemi.com/design/evaluation-board/NCP1681CCM1KWGEVB].
Rafał Kasikowski
Analiza popularnych topologii korekcji współczynnika mocy w zasilaczach impulsowych
Streszczenie: Nieliniowe charakterystyki obciążenia, typowe dla przetwornic impulsowych, przekładają się na podwyższony poziom zniekształceń harmonicznych w sieci prądu przemiennego. Wynikające z tego pogorszenie jakości energii musi być korygowane przez zastosowanie korekcji współczynnika mocy PFC (ang. Power Factor Correction), często implementowanej w postaci dodatkowych modułowych układów elektronicznych. Najpowszechniej stosowanym rozwiązaniem są aktywne obwody PFC, składające się z elementów indukcyjnych i tranzystorów mocy, które regulują oraz kształtują prąd wejściowy przetwornicy tak, aby odpowiadał zarówno kształtem, jak i fazą napięciu wejściowemu. Modelowanie kształtu prądu sieciowego może być realizowane za pomocą różnych topologii PFC, w połączeniu z różnymi trybami przewodzenia cewki PFC. Niniejsza praca przedstawia przegląd układów PFC, w tym topologii typu boost, konfiguracji opartej na topologii flyback oraz bezmostkowej architektury typu totem-pole, znanej z wysokiej sprawności przetwarzania energii. Zaprezentowano szczegółową analizę teoretyczną problemu korekcji współczynnika mocy oraz opis głównych cech operacyjnych badanych topologii PFC. Badania zostały dodatkowo zilustrowane zrzutami ekranu z oscyloskopu, wykonanymi dla rzeczywistych, fizycznych modułów PFC zaprojektowanych przez autora (topologie typu boost i flyback) lub pozyskanych na potrzeby niniejszego artykułu. Badania te stanowią część projektu finansowanego przez Narodowe Centrum Badań i Rozwoju w ramach programu LIDER XV, na podstawie umowy o wykonanie i finansowanie projektu nr LIDER15/0205/2024.
Słowa kluczowe: elektronika mocy, przetwornice AC/DC, korekcja współczynnika mocy, bezmostkowa topologia typu totem-pole, straty mocy
He received the M.Sc. degree in electrical engineering in 2002 from the Technical University of Czestochowa, Poland, and he has also earned the M.Sc. degree in energy engineering in 2013 from the University of East Anglia, Norwich, United Kingdom. In 2021 he received the PhD degree in electronics from Lodz University of Technology, Poland, where he is currently working as a postdoctoral researcher. His research interests include modelling and optimization of Switch Mode Power Supplies.
Wysokotemperaturowa kalibracja kamery termowizyjnej w szerokim zakresie widmowym
Tomasz Sosnowski, Sławomir Gogler
Wojskowa Akademia Techniczna, Instytut Optoelektroniki, ul. gen. Sylwestra Kaliskiego 2, 00-908 Warszawa
Streszczenie: Rozwój technologii podczerwieni i termowizji umożliwił szerokie zastosowanie kamer termograficznych w różnych dziedzinach, takich jak wojsko, medycyna, motoryzacja czy systemy nadzoru. Kamery te służą do zdalnego pomiaru temperatury obiektów, a także do analizy mocy promieniowania, co jest istotne w kontekście spalania substancji. Pomiar wysokotemperaturowych obiektów, przekraczających 500 °C, wiąże się z wyzwaniami, takimi jak konieczność stosowania filtrów ograniczających energię docierającą do detektora. W artykule opisano model systemu pomiarowego, w którym kamera termograficzna rejestruje promieniowanie podczerwone, a oprogramowanie oblicza temperaturę na podstawie emisyjności obiektu. Kluczowym elementem jest kalibracja radiometryczna, która pozwala na dokładne wyznaczenie parametrów kamery. Przeprowadzone testy wykazały wysoką dokładność pomiarów, z maksymalnym błędem względnym nieprzekraczającym 0,9 %. Opracowana metoda kalibracji umożliwia pomiar temperatury obiektów w zakresie od 300 °C do 1200 °C, co potwierdza jej użyteczność w praktycznych zastosowaniach.
Słowa kluczowe: kamera termowizyjna, zdalny pomiar temperatury, pomiar wysokich temperatury
1. Wprowadzenie
Rozwój technologiczny w dziedzinie podczerwieni i termowizji spowodował, że kamery termowizyjne znajdują zastosowanie w bardzo wielu dziedzinach, w takich jak sprzęt wojskowy [1, 2], policyjny, w medycynie, w badaniach naukowych, a także [3] motoryzacji, systemach alarmowych, systemach nadzoru produkcji. Jednym z zasadniczych celów zastosowania kamery termowizyjnej jest dokonanie zdalnego pomiaru temperatury obiektów. W tym celu stosowane są pomiarowe kamery termowizyjne o odpowiednich parametrach. Coraz częściej jednak kamera termowizyjna służy do pomiaru mocy promieniowania w celu określenia właściwości badanych materiałów. Jednym z takich pomiarów jest pomiar właściwości spalania substancji w celu określenia nie tyle temperatury spalania (ta jest najczęściej znana), ile pomiaru mocy promieniowania emitowanego przez te produkty spalania w założonym zakresie widmowym. Takie pomiary mogą posłużyć do rozpoznania/zakwalifikowania spalanych substancji do danej grupy. Jest to często istotne ze względu na szybką ocenę intensywności spalania.
Autor korespondujący:
Tomasz Sosnowski, tomasz.sosnowski@wat.edu.pl
Artykuł recenzowany nadesłany 11.07.2025 r., przyjęty do druku 06.10.2025 r.
Bardzo dużym problemem jest pomiar spalania substancji, których temperatura przekracza 500 °C. Najczęściej w celu pomiaru tak wysokich wartości temperatury stosuje się filtry ograniczające ilość energii docierającej do detektora. Najczęściej filtry te mają zawężone (w stosunku do detektora) pasmo. Przykładowo dla zakresu średniej podczerwieni MWIR (3–5 μm) stosuje się filtry o szerokości widmowej rzędu 40–50 nm. Takie podejście ułatwia pomiar temperatury jednak uniemożliwia pomiar mocy promieniowania w pełnym zakresie widmowym kamery termowizyjnej.
2.Model systemu pomiarowego
Kamera termowizyjna jest urządzeniem o znacznej złożoności zbudowanym z takich podstawowych elementów jak [2–5]: moduł matrycy detektorów podczerwieni, obiektyw dla zakresu podczerwieni, układy elektroniczne zapewniające odczyt sygnału z detektora oraz rejestrację i analizę sygnału, a także moduł wyświetlania. Ogólny schemat kamery termowizyjnej został przedstawiony na rys. 1.
W pomiarach obiektów wysokotemperaturowych dobrze sprawdza się pomiarowa kamera termowizyjna. Pomiarowa kamera termowizyjna rejestruje rozkład promieniowania podczerwonego pochodzącego od obserwowanych obiektów i na tej podstawie oblicza rozkład temperatury. Kamery termowizyjne z natury mierzą natężenie napromienienia, a nie temperaturę. Oprogramowanie kamery oblicza temperaturę na podstawie znanej emisyjności obiektu docelowego. W rzeczywistości pomiar temperatury za pomocą kamery termowizyjnej wymaga uwzględnienia wielu często nieoczywistych parametrów kamery i parametrów mierzonej sytuacji [4, 6–9], przez co jest proce-
IR
Interfejsy zewnętrzne
Matryca detektorów IR Obiektyw
Dane obrazowe Sterowanie
Moduł sterowania i cyfrowego przetwarzania obrazu
Danewideo Sterowanie
Moduł zasilania
Rys. 1. Ogólny schemat kamery termowizyjnej z podziałem na podstawowe moduły funkcjonalne
Modu ł wy ś wietlania
Fig. 1. The following diagram provides a general overview of the constituent components of a thermal imaging camera, delineated into fundamental functional modules
sem złożonym i trudnym. Bardzo trudna jest analiza zjawisk zachodzących we wnętrzu kamery związanych z rozkładem temperatury [10]. Mimo iż konstrukcja i oprogramowanie współczesnych pomiarowych kamer termowizyjnych przyczyniły się do ułatwienia posługiwania się nimi to, aby uzyskać dokładne, rzetelne wyniki użytkownik musi znać i rozumieć podstawy termografii, propagacji promieniowania podczerwonego, układów optycznych i metody kalibracji. Często także musi mieć znaczne doświadczenie w realizacji pomiarów termowizyjnych. Ponadto kamery termowizyjne mierzą bezwzględną temperaturę z dokładność rzędu ±2 °C. Wymienione uwarunkowania dla pomiarów termowizyjnych powodują, że pomiar temperatury rzeczywistego ciała jest trudny oraz obarczony dużym błędem pomiarowym.
Do kamery termowizyjnej dociera nie tylko promieniowanie podczerwone pochodzące od obserwowanego obiektu, ale także promieniowanie z wielu innych źródeł, np. pochodzące od elementów otoczenia (ogniska, ludzie, drzewa, budynki) i promieniowanie odbite od powierzchni obiektu. Uwzględnienie wszystkich źródeł zakłócających w algorytmie wyznaczania temperatury jest niemożliwe i często niecelowe. W urządzeniach termograficznych najczęściej przyjmuje się, że do kamery dociera promieniowanie podczerwone ze źródeł przedstawionych na rys. 2.
Zgodnie z sytuacją przedstawioną na rysunku 2 są cztery podstawowe składniki mocy promieniowania docierające do detektora kamery, co można zapisać za pomocą wzoru:
, Corad MWWWW =+++ (1)
gdzie: W o – promieniowanie obiektu, W r – promieniowanie odbite od obiektu, W a – promieniowanie atmosfery, Wd – promieniowanie odbite od filtra.
Aby nie doszło do nasycenia detektorów wskutek oświetlenia ich promieniowaniem o dużej luminancji konieczne jest zastosowanie filtra tłumiącego. Wartość tłumienia oblicza się przyrównując luminancję ciała doskonale czarnego (scałkowaną w zakresie widmowym odpowiedzi detektora) dla granicznej temperatury kalibracji (tutaj 300 °C) do luminancji ciała szarego o zadanej temperaturze (tutaj 2700 °C), scałkowaną w tym samym zakresie. Obliczony w ten sposób średni wymagany współczynnik transmisji filtra wynosi ok. 0,15 %. Ponieważ uzyskanie tak dużego tłumienia na skutek absorpcji jest trudne, zastosowano filtr odbiciowy w postaci warstwy aluminium o grubości ok. 30 nm naniesionej na podłoże krzemowe. Promieniowanie własne filtra o temperaturze 20 °C jest pomijalnie małe w zakresie widmowym odpowiedzi detektorów (1,5–5,1 μm), tym bardziej, że materiał podłoża filtra (krzem) praktycznie pozbawiony jest absorpcji w tym zakresie. Absorpcja promieniowania w warstwie aluminium o grubości 30 nm również jest zaniedbywalna.
Promieniowanie obiektu W o można zapisać za pomocą wzoru: (),Wodsoao LTττετλλλλλ = (2)
gdzie: ()LT λ – luminancja energetyczna powierzchni o temperaturze T, o λ ε – emisyjność obiektu, s λ τ – współczynnik przepuszczalności obiektywu, a λ τ – współczynnik przepuszczalności atmosfery, T o – temperatura obiektu.
Promieniowanie odbite od obiektu W r pochodzące ze źrodeł w otoczeniu można zapisać za pomocą wzoru:
() 1(),Wrdsoar LT=−ττετλλλλλ (3)
gdzie (1) o λ ε reprezentuje współczynnik odbicia dla ciał nie przeźro czystych, T r to wartość temperatury źródeł w otoczeniu, przy czym całe otoczenie traktujemy jako ciało doskonale czarne o temperaturze T r
Promieniowanie atmosfery W a można opisać wzorem:
() 1(),Wadsaa LT=−τττλλλλ (4)
gdzie (1) a λ τ jest emisyjnością atmosfery (przy założeniu, że 0 a λ τ = ). Temperatura atmosfery wynosi T a
Promieniowanie odbite od filtra Wd pochodzące ze źródeł w jego otoczeniu można zapisać za pomocą wzoru:
Rys. 2. Model promieniowania podczerwonego sceny w pomiarach termograficznych z uwzględnieniem elementów kamery termowizyjnej
Fig. 2. Infrared scene radiation model for thermographic measurements, including thermal camera elements
gdzie (1) d λ τ reprezentuje współczynnik odbicia filtra. Temp eratura źródeł w otoczeniu filtra wynosi Th
Całkowita moc promieniowania odbierana przez kamerę termowizyjną z obserwowanej sceny (docierająca do detektora kamery) po zastosowaniu filtra wynosi (zgodnie z sytuację przedstawioną na rys. 2):
W związku z tym, że w laboratoryjnych warunkach pomiarowych można przyjąć, że:
const, r T = const, a T = const Th =
to wzór (9) można zapisać jako:
() , o Co B T R LT O eF ∗ =+ (11)
W celu wyznaczenia temperatury obserwowanego obiektu należy przekształcić wzór (11) do postaci:
Matrycowy detektor podczerwieni odbiera promieniowanie w paśmie 12,.λλλ ∈ Jeśli dodatkowo przyjmiemy, że dla tego zakresu długości fali wartości wszystkich emisyjności i wartości transmisji są stałe (nie zależą od długości fali):
const, oo λ εε== const, aa λ ττ==
const, ss λ ττ== const, dd λ ττ==
to wówczas zależność (6) można zapisać w następujący sposób:
3. Stanowiska laboratoryjne
Przyjmując oznaczenie:
ze wzoru (7) otrzymujemy:
Wyznaczenie za pomocą wzoru (8), wartości luminancji energetycznej promieniowania odbieranego przez detektor LD w funkcji temperatury T obserwowanych obiektów oraz dla ograniczonego zakresu widmowego 12 , λλλ ∈ wydaje się metodologicznie proste, szczególnie w przypadku stosowania całkowania numerycznego. Jednak takie podejście wymaga znajomości dokładnej charakterystyki gęstości widmowej czułości napięciowej. Ze względu na znaczny rozrzut wykonania detektorów podczerwieni niezbędny jest pomiar tej charakterystyki dla każdego z detektorów matrycy, który jest w zasadzie możliwy jedynie na etapie produkcji detektorów. Zmierzenie charakterystyki widmowej czułości dla każdej produkowanej matrycy detektorów jest trudne i bardzo kosztowne. Z tego powodu charakterystyki czułości detektorów są podawane przez producentów tylko dla rodziny matryc detektorów, mają ograniczoną rozdzielczość widmową oraz obarczone są znacznym rozrzutem (charakterystycznym dla rodziny detektorów).
W związku z tym najlepszym sposobem jest określenia wartości mocy promieniowania docierającego do detektora LD w funkcji temperatury T obserwowanych obiektów dla zakresu widmowego jest zastosowanie funkcji aproksymującej zgodnie ze zmodyfikowanym wzorem Sakuma-Hattori [11, 12]:
() , D B T R LTO eF
(10)
gdzie , R ∗ B, F, O ∗ są stałymi wyznaczanymi na etapie kalibracji kamery termowizyjnej.
W celu pomiaru temperatury obiektu odczytuje się wartość luminacji energetycznej detektora LC ∗ z kamery termowizyjnej a następnie wstawia do wzoru (12). Skorzystanie z funkcji aproksymującej (11) wymaga znajomości wartości jej parametrów R, B, F i O. W celu wyznaczenia wartości tych parametrów należy przeprowadzić kalibrację radiometryczną. Kalibracja radiometryczna polega na zmierzeniu wartości luminancji energetycznej LC ∗ detektora dla rożnych wartości temperatury obiektu T o. Mierzony obiekt powinien być ciałem doskonale czarnym o wysokiej emisyjności. W tym przypadku najbardziej interesujące jest zachowanie ogólnego charakteru krzywej (funkcji aproksymującej), która najlepiej przybliża zmierzone punktu pomiarowe. Do tego zadania wykorzystywana jest optymalizacja metodą najmniejszych kwadratów. Obliczenia niezbędne do wyznaczenia parametrów R, B, F i O metodą najmniejszych kwadratów zostały wykonane za pomocą cyfrowych metod przetwarzania danych.
Do wyznaczenia wartości parametrów R, B, F i O opracowano specjalne zautomatyzowane stanowisko pomiarowe. Stanowisko składa się z takich podstawowych elementów jak: zestaw dwóch wysokotemperaturowych ciał doskonale czarnych SR-200N-33 firmy CI Systems, −stolik z wózkiem, −kontroler stolika, −oprogramowanie do analizy i przetwarzania danych, −komputer z oprogramowaniem sterującym, −kamera termowizyjna SC7500 firmy FLIR.
Schemat blokowy stanowiska do rejestracji danych, kalibracji i wyznaczania parametrów kamery termowizyjnej przedstawiono na rysunku 3, zaś w tabeli 1 zestawiono parametry zastosowanej do pomiarów kamery termowizyjnej SC7500 firmy FLIR. Na rysunku 4a zaprezentowano zdjęcie ciała czarnego SR-200N-33 na stanowisku laboratoryjnym oraz przykładowy obraz termowizyjny rejestrowany na stanowisku do kalibracji i testowania dokładności pomiaru temperatury.
Kamera FLIR SC7500 standardowo umożliwia pomiar temperatury w dwóch podstawowych zakresach: 5–300 °C (bez filtra widmowego, w pełnym zakresie widmowym kamery), −200–1500 °C (z zastosowaniem wąskopasmowego filtra).
Pomiar wysokich temperatur w pełnym zakresie widmowym kamery wymaga zastosowania filtra szerokopasmowego (o możliwie płaskiej charakterystyce widmowej) o odpowiednio małej przepuszczalności. W kamerze zastosowano szerokopasmowy filtr odbiciowy o transmisji wynoszącej ok. 0,00144. Zastosowanie
Ciała czarne Stolik
Kamera termowizyjna
Kontroler stolika
Moduł BB
Moduł kamery IR
Moduł stolika
Oprogramowanie sterujące
Komputer PC
Rys. 3. Schemat blokowy stanowiska do kalibracji radiometrycznej i testowania kamery termowizyjnej Fig. 3. The block diagram of the radiometric calibration and test station for the thermal camera
Tabela 1. Podstawowe parametry kamery termowizyjnej SC7500 firmy FLIR
Table 1. The basic parameters of the FLIR SC7500 thermal imaging camera
Parametr Wartość
Rozdzielczość 320 × 256
Rodzaj detektora InSb
Pixel pitch 30 μm
Zakres widmowy 1,5 μm – 5,1 μm
NETD < 20 mK
Ogniskowa
Kąt pola widzenia
Liczba klatek na sekundę
Tabela 2. Podstawowe parametry ciała czarnego SR-200N-33 firmy CI Systems
Table 2. Basic parameters of the SR-200N-33 black body from CI Systems
wykonanego na potrzeby pomiarów filtra umożliwia rejestrację i pomiar obiektów wysokotemperaturowych w zakresie do ok. 2700 °C. W rzeczywistości kamerę skalibrowano radiometrycznie do pomiaru temperatury 1200 °C.
Zasadniczym składnikiem stanowiska do pomiaru parametrów kamer termowizyjnych jest oprogramowanie sterujące. Dane termograficzne z kamery termowizyjnej są rejestrowane przez oprogramowanie sterujące z zastosowaniem interfejsu Ethernet. Dodatkowo za pomocą komputera jest realizowane ustawianie parametrów ciał czarnych oraz sterowanie stolikiem umożliwiającym przemieszczanie ciał.
Niezbędnym elementem składowym stanowiska do wyznaczania parametrów kamer termowizyjnych są wysokotemperaturowe techniczne ciała doskonale czarne. Zadaniem ciał czarnych jest generowanie, zależnego od ich temperatury, promieniowania podczerwonego oświetlającego matrycę detektorów kalibrowanej kamery termowizyjnej. W związku z tym ciało doskonale czarne
Rys. 4. Widok ciała czarnego SR-200N-33 na stanowisku laboratoryjnym (a) oraz przykładowy obraz termowizyjny rejestrowany na stanowisku do
a) b)
kalibracji i testowania dokładności pomiaru temperatury (b)
Fig. 4. A view of the SR-200N-33 blackbody on the laboratory bench (a) and an example of a thermal image recorded on the bench for calibration and testing of temperature measurement accuracy (b)
musi cechować się wysokim współczynnikiem emisyjności i bardzo dobrą stabilnością zadanej temperatury. W tabeli 2 zostały umieszczone wybrane parametry ciała doskonale czarnego. Na rysunku 4b został przedstawiony przykładowy obraz termowizyjny zarejestrowany przez testowaną kamerę termowizyjną.
4. Analiza niepewności pomiaru temperatury
Jednym z najważniejszych parametrów pomiarowej kamery termowizyjnej jest charakterystyczny dla niej rozrzut wartości temperatury czyli niepewność pomiaru [13].
Niepewność pomiaru temperatury za pomocą skalibrowanej kamery termowizyjnej może zostać wyznaczona na podstawie pomiaru temperatury wzorca promieniowania podczerwonego (ciała czarnego). Błąd bezwzględny takiego pomiaru jest określony za pomocą wzoru [14]:
, TTTDBB∆=− (13)
gdzie: TD – wartość temperatury zmierzona za pomocą kamery termowizyjnej, TBB – wartość „rzeczywista” temperatury wskazana przez ciało doskonale czarne, T∆ – niepewność graniczna pomiaru temperatury.
W przyjętej metodzie oszacowania błędu pomiaru temperatury niepewność pomiaru wynika z: statystycznego rozrzutu wyników pomiarów (uT ) – niepewność typu A, niepewności granicznej p omiaru temperatury wzorca (uBB) –niep ewność typu B, niepewności granicznej pomiaru temperatury przez kamerę termowizyjną (uCAM) – niepewność typu B.
W związku z tym budżet niepewności pomiaru (niepewność standardowa) (ang. standard uncertainty) [13] dla można opisać za pomocą następującego wzoru: (14)
Metoda typu A wyznaczania niepewności pomiaru [13] (ang. type A evaluation of uncertainty) polega na wyznaczaniu niepewności na podstawie analizy statystycznej serii N pomiarów bezpośrednich (N elementowej próbki) 1 , T∆ 2 , T∆ ..., . TN∆ Jeżeli warunki zapewniają taką samą dokładność niezależnych pomiarów, to zmienna losowa, jaką jest wynik pojedynczego pomiaru podlega rozkładowi normalnemu (rozkładowi Gaussa). Za wynik pomiaru przyjmuje się średnią arytmetyczną N wyników pomiarów:
1 1 , N i i TT N = ∑ (15)
którą uznaje się za dobre oszacowanie (estymator) wartości prawdziwej. W takim przypadku wartość niepewności standardowej wyniku pomiaru wielkości można wyznaczyć ze wzoru:
()2 1 1 , (1) N Ti i u TT NN = = ∑ (16)
Czynnikiem mającym duży wpływ na niepewności pomiaru temperatury w zastosowanej procedurze analizy błędu jest zastosowany wzorzec temperatury (ciało czarne). Dla takiego przy-
padku niepewność pomiaru typu B [13] (ang. type B evaluation of uncertainty) jest związana z niepewnością graniczną pomiaru temperatury wzorca (ciała czarnego). Jeżeli wartość niepewności wzorcowania zastosowanego ciała czarnego wynosi , TBB∆ to przy założeniu, że rozkład gęstości prawdopodobieństwa tej wielkości jest rozkładem jednostajnym (prostokątnym), niepewność standardowa może zostać obliczona ze wzoru:
3 BB BB T u ∆ = (17)
Najbardziej znaczącym czynnikiem mającym wpływ na niepewności pomiaru temperatury w zastosowanej procedurze analizy błędu jest zastosowany przyrząd pomiarowy (kamera termowizyjna). Dla takiego przypadku niepewność pomiaru typu B [13] (ang. type B evaluation of uncertainty) jest związana z niepewnością graniczną pomiaru temperatury przez kamerę termowizyjną. Jeżeli wartość niepewności wzorcowania zastosowanej kamery termowizyjnej wynosi , TCAM∆ to przy założeniu, że rozkład gęstości prawdopodobieństwa tej wielkości jest rozkładem trójkątnym, niepewność standardowa może zostać obliczona ze wzoru:
Z powyższych założeń oraz ze wzoru (14) wynika, że niepewność standardowa pomiaru temperatury za pomocą opracowanej kamery termowizyjnej jest opisana wzorem:
2 2 2 1 (1)36
Niepewność standardowa u określa przedział od x − u do x + u, w którym znajduje się prawdziwa wartość mierzonej temperatury. W celu porównania wyników pomiarów temperatury uzyskiwanych w rożnych warunkach należy wyznaczyć niepewności rozszerzoną U [13]. Niepewność rozszerzona jest to zwiększona wartość niepewności standardowej tak, aby w przedziale x ±U znalazła się przeważająca liczba uzyskanych wyników. W przypadku pomiaru temperatury za pomocą kamery termowizyjnej przyjęto, że niepewność rozszerzona będzie wyznaczana zgodnie ze wzorem:
, Uku =⋅ (20) gdzie k to współczynnik rozszerzenia. W przyjętej pro cedurze oceny niepewności przyjęto, że wartość współczynnika rozszerzenia wynosi k = 2, co oznacza uzyskanie poziomu ufności równego 95 %.
5.Wyniki pomiaru
W celu wyznaczenia wartości parametrów R, B, F i O na stanowisku kalibracyjnym przeprowadzono kalibrację radiometryczną. W czasie kalibracji dokonano K = 5 punktów pomiarowych złożonych z wartości luminacji LCk ∗ i odpowiadającym im wartościom temperatury Tok Dla tak zebranych danych przeprowadzono obliczenia umożliwiające wyznaczenie parametrów funkcji aproksymacyjnej (11). W ten sposób uzyskano następujące wartości parametrów R, B, F i O:
2 3 5,12432210, 4,37880410, 6,792942, 1,597744. R B F O =× =× = =
Skalibrowana kamera termowizyjna z opracowanym algorytmem wyznaczania temperatury została przetestowana podczas testowej sesji pomiarowej (na stanowisku laboratoryjnym takim samym, jak dla kalibracji). W czasie testów przeprowadzono rejestrację sceny z obiektami – ciałami czarnymi, których temperaturę ustawiono na 10 różnych wartości. Sytuacja pomiarowa została przedstawiona na rys. 3. Pomiary testowe wykonano zarówno dla wartości temperatury, dla których przeprowadzono kalibrację, jak i dla innych wartości temperatury. Na rysunku 5 przedstawiono wykres temperatury ciała czarnego oraz temperatury wyznaczonej za pomocą algorytmu w funkcji luminacji odczytanej z kamery termowizyjnej (przed kalibracją).
Rys. 5. Wykres temperatury zmierzonej dla referencyjnych ciał czarnych w funkcji luminacji odczytanej z kamery termowizyjnej
Fig. 5. Plot showing the measured temperature of reference black bodies as a function of luminance, as read from the thermal imaging camera
Rys. 7. Błąd bezwzględny pomiaru temperatury dla referencyjnych ciał czarnych
Fig. 7. The absolute error of the temperature measurement for the reference black bodies
Rys. 6. Wykres temperatury zmierzonej dla referencyjnych ciał czarnych
Fig. 6. Plot of the measured temperatures for the reference black bodies
Rys. 8. Błąd względny pomiaru temperatury dla referencyjnych ciał czarnych
Fig. 8. Relative error in temperature measurements for reference black bodies
Rys. 9. Niepewność rozszerzona o poziomie ufności 95 % dla referencyjnych ciał czarnych
Fig. 9. Extended uncertainty with a confidence level of 95 % for reference black bodies
Wyniki pomiaru temperatury testowych ciał czarnych zostały przedstawione na rys. 6. Dla temperatury zmierzonej w każdym z punktów obliczono błąd bezwzględny (rys. 7), błąd względny (rys. 8) oraz niepewność rozszerzoną o poziomie ufności 95 % (rys. 9).
6. Podsumowanie
Opracowana metoda wysokotemperaturowej kalibracji pomiarowej kamery termowizyjnej z uwzględnieniem zastosowanego filtra szeroko pasmowego o niewielkiej transmisji została przetestowana na podstawie testowej sesji pomiarowej. Dane z sesji posłużyły do wyznaczenia współczynników R, B, F i O za pomocą wzoru aproksymującego. Dodatkowo przeprowadzono rejestrację sceny z ciałami czarnymi o zmiennej wartości temperatury.
Uzyskane wynik potwierdziły wysoką dokładność pomiaru temperatury za pomocą skalibrowanej kamery termowizyjnej. Maksymalny błąd względny dla mierzonych ciał referencyjnych nie przekraczał 0,9 %. Uzyskano także niewielkie wartości niepewności rozszerzonej o poziomie ufności 95 % dla referencyjnych ciał czarnych. Niepewność pomiarowa zależy od mierzonej temperatury i wynosi od ok. 5,5 K (dla TBB = 300 °C) do ok. 12,5 K (dla TBB = 1200 °C).
Uzyskane wyniki pozwalają stwierdzić, że kamera termowizyjna z filtrem szerokopasmowym i skalibrowana za pomocą opracowanej metody może zostać zastosowana do pomiaru obiektów wysokotemperaturowych w zakresie od 300 °C do 1200 °C.
Podziękowania
Praca została dofinansowana przez Wojskową Akademię Techniczną w ramach projektu nr UGB 531-000078-W600-22.
Bibliografia
1. Sosnowski T., Madura H., Bieszczad G., Kastek M., Chmielewski K., Construction, parameters, and research results of thermal weapon sight, [in:] Proceedings of SPIE – The International Society for Optical Engineering, Vol. 8193, 2011, DOI: 10.1117/12.900867.
2. Sosnowski T., Bieszczad G., Madura H., Kastek M., Thermovision system for flying objects detection, [in:] URSI 2018 – Baltic URSI Symposium, 2018, 141–144, DOI: 10.23919/URSI.2018.8406757.
3. Bieszczad G., Krupiński M., Madura H., Sosnowski T., Thermal camera for autonomous mobile platforms, [in:] Nawrat A., Kuś Z. (eds.), Vision Based Systemsfor UAV Applications, 2013, 95–114, Springer International Publishing, DOI: 10.1007/978-3-319-00369-6_6.
4. Sosnowski T., Bieszczad G., Kastek M., Madura H., Digital image processing in high resolution infrared camera with use of programmable logic device, [in:] Proceedings of SPIE – The International Society for Optical Engineering, Vol. 7838, 2010, DOI: 10.1117/12.86502.
6. Perry D.L., Dereniak E.L., Linear theory of nonuniformity correction in infrared staring sensors, ”Optical Engineering”, Vol. 32, No. 8, 1993, 1854–1859, SPIE, DOI: 10.1117/12.145601.
7. Bieszczad G., Sosnowski T., Madura H., Kastek M., Bareła J., Adaptable infrared image processing module implemented in FPGA, [in:] Proceedings of SPIE – The International Society for Optical Engineering, Vol. 7660, 2010, DOI: 10.1117/12.85114.
8. Bieszczad G., Gogler S., Sosnowski T., Madura H., Kucharz J., Zarzycka A., Determining the responsivity of microbolometer FPA using variable optical aperture stop, [in:] Proceedings of SPIE – The International Society for Optical Engineering, Vol. 8541, 2012, DOI: 10.1117/12.976032.
9. Sosnowski T., Kastek M., Sawicki K., Ligienza A., Gogler S., Więcek B., High-Accuracy Calibration Method of a Thermal Camera Using Two Reference Blackbodies, ”Sensors”, Vol. 24, No. 17, 2024, DOI: 10.3390/s24175831.
10. Felczak M., Sosnowski T., Strąkowski R., Bieszczad G., Gogler S., Stępień J., Więcek B., Electrothermal analysis of a TEC-less IR microbolometer detector including self-heating and thermal drift, ”Quantitative InfraRed Thermography Journal”, Vol. 21, No. 4, 2024, 217–241, DOI: 10.1080/17686733.2023.2179280.
11. Sakuma F., Hattori S., Study for Establishing a Practical Temperature Standard by Using Silicon Narrow-Band Radiation Thermometer, ”Transactions of the Society of Instrument and Control Engineers”, Vol. 18, No. 5, 1982, 482–488, DOI: 10.9746/sicetr1965.18.482.
12. Horny N., FPA camera standardisation, ”Infrared Physics and Technology”, Vol. 21, No. 4, 2003, 109–119, DOI: 10.1016/S1350-4495(02)00183-4.
13. JCGM 100:2008 – Evaluation of measurement data - Guide to the expression of uncertainty in measurement, First edition September 2008.
14. Abramowitz M., Stegun I.(eds.), Handbook of Mathematical Functions with Formulas, Graphs, and Mathematical Tables, National Bureau of Standards, 1972.
High-Temperature Calibration of Thermal Imaging Camera Over a Wide Spectral Range
Abstract: The development of infrared and thermal imaging technology has allowed for widespread use of thermographic cameras across a plethora of disciplines, including military, medical, automotive and surveillance systems. These cameras are utilised for the remote measurement of object temperature, as well as the analysis of radiant power, a crucial aspect in the domain of substance combustion. The measurement of high-temperature objects, with temperatures in excess of 500 °C, poses significant challenges. These include the necessity for filters to limit the energy reaching the detector. The present paper sets out a model of a measurement system in which a thermographic camera is employed to capture infrared radiation, and software is utilised to calculate the temperature based on the emissivity of the object in question. A fundamental aspect of this process is radiometric calibration, which facilitates the precise determination of the camera parameters. Tests carried out have demonstrated high measurement accuracy, with a maximum relative error of no more than 0.9 per cent. The developed calibration method allows the temperature of objects to be measured in the range from 300 °C to 1200 °C, thus confirming its usefulness in practical applications.
Keywords: thermal imaging camera, remote temperature measurement, high temperature measurement
dr inż. Tomasz Sosnowski tomasz.sosnowski@wat.edu.pl
ORCID: 0000-0003-4082-8366
Absolwent Wydziału Elektroniki Wojskowej Akademii Technicznej (1993). Tytuł doktora nauk technicznych uzyskał w 2003 r. Zajmuje się problematyką związaną z projektowaniem i programowaniem systemów cyfrowych, cyfrową analizą sygnału, analizą obrazu termograficznego, a także zastosowaniem układów mikroprocesorowych i programowalnych w technice podczerwieni.
dr inż. Sławomir Gogler slawomir.gogler@wat.edu.pl
ORCID: 0000-0002-3002-6362
Ukończył Politechnikę Warszawską w 2011 r. na Wydziale Mechatroniki. W 2020 r. uzyskał tytuł doktora nauk technicznych w Wojskowej Akademii Technicznej. Zajmuje się zagadnieniami konstrukcji układów optycznych oraz modelowaniem matematyczno-fizycznym.
Radiowa i optyczna komunikacja Bezzałogowych
Statków Powietrznych – przegląd rozwiązań
Krzysztof Szajewski
Wojskowa Akademia Techniczna, Wydział Cybernetyki, ul. gen. Sylwestra Kaliskiego 2, 00 -908 Warszawa 46
Anna Szajewska
Akademia Pożarnicza, Wydział Inżynierii Bezpieczeństwa i Ochrony Ludności, ul. Słowackiego 52/54, 01-629 Warszawa
Damian Celejewski
Instytut Techniczny Wojsk Lotniczych, ul. Księcia Bolesława 6, 01-494 Warszawa
Streszczenie: W artykule przedstawiono przegląd współczesnych metod komunikacji stosowanych w bezzałogowych statkach powietrznych (BSP) w kontekście zastosowań militarnych. Omówiono klasyczne techniki radiowe, systemy o widmie rozproszonym oraz inne metody transmisji radiowej, które zapewniają dobrą komunikację, lecz jednocześnie są narażone na wykrycie i zakłócenia w środowisku walki radioelektronicznej. Szczególną uwagę poświęcono rozwijającym się technologiom komunikacji optycznej w podczerwieni, w tym systemom światłowodowym Tethered Fiber Optics (TFO), Spooled Fiber Optics (SFO) oraz transmisji w otwartej przestrzeni Free-Space Optics (FSO), które oferują wysoką przepustowość, niskie opóźnienia oraz odporność na zakłócenia elektromagnetyczne, choć wymagają precyzyjnego ukierunkowania i są podatne na warunki atmosferyczne. W odpowiedzi na rosnące wyzwania środowiska walki radioelektronicznej autorzy proponują nowatorską koncepcję bezemisyjnej komunikacji optycznej FSO, w której BSP nie emituje własnego sygnału, lecz odbija i moduluje wiązkę światła wysyłaną z naziemnej stacji kontrolnej przy pomocy elektro-optycznego modulatora opartego na zwierciadle piezoelektrycznym. Rozwiązanie to umożliwia dwukierunkową transmisję danych o wysokim poziomie bezpieczeństwa i odporności na zakłócenia, stanowiąc obiecującą alternatywę dla tradycyjnych metod komunikacji BSP, zwłaszcza w misjach specjalnych i rozpoznawczych wymagających niewykrywalności i niezawodności.
Słowa kluczowe: BSP, komunikacja optyczna, FSO, walka radioelektroniczna
1.Wprowadzenie
Współczesne pole walki zyskało nowy wymiar: łączność, która stała się dodatkową domeną prowadzenia działań wojennych. Szczególne znaczenie ma rozwój nowoczesnych technologii komunikacyjnych, które umożliwiają skuteczne działanie w warunkach zakłóceń i przeciwdziałania ze strony przeciwnika. Na polu walki obserwowanym m.in. w konflikcie na Ukrainie, Bezzałogowe Statki Powietrzne (BSP) w połączeniu z zaawansowaną łącznością umożliwiają obserwację, rozpoznanie, precyzyjną lokalizację oraz skuteczne uderzenia. Klasyczne rozwiązania oparte na transmisjach radiowych narażone są
Autor korespondujący:
Krzysztof Szajewski, krzysztof.szajewski@wat.edu.pl
Artykuł recenzowany nadesłany 31.07.2025 r., przyjęty do druku 22.01.2026 r.
Zezwala się na korzystanie z artykułu na warunkach licencji Creative Commons Uznanie autorstwa 4.0 Int.
na zakłócenia lub wykrycie, a przeciwnik coraz skuteczniej stosuje systemy walki radioelektronicznej EW (ang. Electronic Warfare), które potrafią zakłócać sygnały satelitarne jak i naziemne transmisje radiowe, prowadząc do utraty kontroli nad BSP [1]. W tym kontekście coraz większą uwagę przyciągają technologie komunikacji optycznej, które mogą stanowić alternatywę dla krytycznych kanałów radiowych [2]. Łączność optyczna, w szczególności w paśmie podczerwieni, pozwala na przesyłanie danych w sposób trudniejszy do przechwycenia i zakłócenia, a jednocześnie oferuje duże przepustowości i niskie opóźnienia. Choć niektóre systemy komunikacji optycznej wymagają precyzyjnego ukierunkowania i mogą być podatne na warunki atmosferyczne, to w wielu sytuacjach bojowych ich odporność na zakłócenia elektroniczne czyni je niezwykle wartościowymi.
Współczesne systemy awioniki pokładowej BSP w dużym stopniu przypominają rozwiązania stosowane w załogowych statkach powietrznych. Obejmują one m.in. układy sterowania napędem, systemy zasilania elektrycznego, sensory optyczne, nawigacji oraz sterowania lotem. W zależności od stopnia autonomii BSP, dane z tych systemów mogą być przetwarzane lokalnie, na pokładzie lub są przesyłane do Naziemnej Stacji
Wykaz skrótów
AO Adaptive Optics – optyka adaptacyjna
APT Acquisition, Pointing and Tracking – akwizycja, naprowadzanie i śledzenie wiązki
BSP Bezzałogowy Statek Powietrzny
BSM Beam Steering Mirrors – lustra z elektronicznie sterowanym położeniem
BVLOS Beyond Visual Line of Sight – operacje poza zasięgiem widoczności wzrokowej
CDMA Code Division Multiple Access – wielodostęp z podziałem kodowym
CNN Convolutional Neural Network – splotowa sieć neuronowa
COFDM Coded Orthogonal Frequency Division Multiplexing – kodowana modulacja OFDM
CSS Chirp Spread Spectrum – widmo rozproszone typu chirp
DM Deformable Mirror – zwierciadło odkształcalne
DSSS Direct Sequence Spread Spectrum – widmo rozproszone z sekwencją bezpośrednią
EW Electronic Warfare – walka radioelektroniczna
FHSS Frequency Hopping Spread Spectrum – widmo rozproszone z przeskokami częstotliwości
FPV First Person View – obraz z perspektywy operatora
FSO Free-Space Optics – transmisja optyczna w wolnej przestrzeni
GNSS Global Navigation Satellite System – globalne systemy nawigacji satelitarnej
GPS Global Positioning System – amerykański system pozycjonowania satelitarnego
HF High Frequency – pasmo wysokich częstotliwości (3–30 MHz)
ISM Industrial, Scientific and Medical – pasma przemysłowe, naukowe i medyczne
LEO Low Earth Orbit – niska orbita okołoziemska
LFSR Linear Feedback Shift Register – rejestr przesuwny ze sprzężeniem zwrotnym
LoRa Long Range – standard komunikacji radiowej o dużym zasięgu
Kontroli (NSK), gdzie operator podejmuje decyzje, a sygnały sterujące są odsyłane do BSP.
W trybie autonomicznym BSP korzysta z pokładowych algorytmów do realizacji zadań takich jak nawigacja, unikanie kolizji, rozpoznawanie celów czy identyfikacja obiektów (np. klasyfikacja swój/obcy). Mimo szybkiego rozwoju technologii autonomii, wiele wyzwań takich jak niezawodność algorytmów w zmiennych warunkach, ograniczenia percepcji otoczenia czy zagrożenia związane z cyberbezpieczeństwem – sprawia, że większość współczesnych BSP nadal działa w trybie zdalnie sterowanym, z aktywnym udziałem pilota.
Oprócz systemów całkowicie autonomicznych i w pełni pilotowanych istnieją także rozwiązania pośrednie, w których BSP wykonuje większość zadań samodzielnie, natomiast człowiek interweniuje jedynie w sytuacjach krytycznych lub przy podejmowaniu decyzji strategicznych.
Istnieje wiele możliwych klasyfikacji BSP – m.in. według poziomu autonomii, przeznaczenia, typu napędu czy zasięgu operacyjnego [3]. Niezależnie jednak od przyjętej typologii, elementem wspólnym dla większości systemów BSP pozostaje łączność – stanowi ona kluczowy składnik architektury systemu i nie może być całkowicie wyeliminowana, nawet w najbardziej zaawansowanych rozwiązaniach autonomicznych.
LoS Line of Sight – linia widoczności
LTE Long Term Evolution – standard komunikacji 4G
MEMS Micro-Electro-Mechanical Systems – mikrosystemy elektromechaniczne
MFDM Magnetic Fluid Deformable Mirror – deformowalne zwierciadło z cieczą magnetyczną
MIMO Multiple Input Multiple Output – system wieloantenowy
MMF Multimode Fiber – światłowód wielomodowy
NSK Naziemna Stacja Kontroli
OFDMA Orthogonal Frequency Division Multiple Access –wielodostęp OFDM
SDR Software Defined Radio – radio definiowane programowo
SFO Spooled Fiber Optics – światłowód rozwijany w locie
SS Spread Spectrum – widmo rozproszone
TDI Time Domain Interleaving – przeplot wysyłanych symboli w dziedzinie czasu
TDMA Time Division Multiple Access – wielodostęp z podziałem czasowym
TFO Tethered Fiber Optics – BSP na uwięzi światłowodowej
UAV Unmanned Aerial Vehicle – bezzałogowy statek powietrzny
UHF Ultra High Frequency – pasmo 300 MHz – 3 GHz
VLOS Visual Line of Sight – operacje w zasięgu widoczności wzrokowej
2. Łączność radiowa BSP
Aktualnie można wyszczególnić cztery podstawowe kanały komunikacji z BSP, które przedstawiono w tabeli 1. Do sterowania lotem zazwyczaj wystarcza przepustowość kilkunastu kbps, natomiast do NSK przekazywane są dane telemetryczne. W niektórych przypadkach, np. w BSP kamikadze, zamiast danych telemetrycznych wystarczający jest tylko obraz z kamery dla pilota wysyłającego tylko sygnał sterowania. Przesyłanie obrazów wymaga znacznie szerszego pasma przepustowego. Z tego powodu zakresy częstotliwości kanałów wideo są zazwyczaj wyższe od kanałów sterowania i telemetrii. Często wykorzystuje się dwa zakresy radiowe oddzielnie dla sterowania i wideo. Przesyłanie surowego obrazu wideo możliwe jest jedynie dla małych rozdzielczości i sygnałów analogowych jednak najczęściej dla obrazów o większej rozdzielczości obraz jest kompresowany co nieodłącznie wiąże się z dodatkowym czasem potrzebnym na kompresję w BSP i dekompresję w NSK.
2.1. Łączność bezpośrednia i topologia kratowa Łączność bezpośrednia P2P (punkt - punkt) pomiędzy NSK i BSP jest obecnie najczęściej stosowanym sposobem komunikacji radiowej w BSP klasy MINI. Każdą łączność radiową
Tabela 1. Podział łączności radiowej BSP według funkcji i cech technicznych
Table 1. Classification of UAV radio communications by function and technical characteristics
Typ łączności Funkcja Pasma Przepustowość
Command & Control
Telemetria
Wideo (FPV)
Kontrola BSP
Dane z BSP
Obrazy z kamer
Łączność awaryjnaKomendy awaryjne, np. lokalizator, autodestrukcja
∼1 kbps źródło: opracowanie własne
charakteryzują ograniczenia narzucone przez właściwość uzależnione od częstotliwości połączenia radiowego. Optymalne bezpośrednie połączenie BSP z NSK wymaga nie tylko bezpośredniej widoczności optycznej, ale również zachowanie odpowiedniego „oczyszczenia” pierwszej strefy Fresnela (zwykle minimum 60 % jej promienia). Obecność drzew, budynków czy ukształtowanie terenu, może powodować odbicia lub zawężanie w strefie, co obniża lub całkowicie uniemożliwia transmisję. Dla niższych częstotliwości (np. 900 MHz) strefa Fresnela jest znacznie szersza, ale sygnał lepiej penetruje przeszkody i ma większy zasięg. Najmniej podatne na przeszkody jest zakres HF, który stosowany jest na dalekie zasięgi w kanałach sterowania, kontroli i telemetrii. Pierwszą strefę Fresnela można wyznaczyć wzorem (1) [4].
12 1 12 dd F dd λ = + (1)
gdzie: F1 – promień pierwszej strefy Fresnela [m], λ – długość fali [m], d1, d2 – odległości od punktu przeszkody do nadajnika i odbiornika [m].
Tłumienie sygnału szczegółowo opisano w [46] i jest wyrażone wzorem (2).
10 10 20log()20log()32,44Ldf =++ (2)
gdzie: L – tłumienie sygnału [dB], d – odległość pomiędzy antenami [km], f – częstotliwość sygnału [MHz].
Współczesne systemy łączności oferują zaawansowane funkcje retransmisji sygnałów, zwiększając zasięg i niezawodność transmisji danych w środowiskach o ograniczonej widoczności bezpośredniej. Jednym z popularnych podejść jest architektura typu Mesh lub Relay, w której bezzałogowe statki powietrzne mogą pełnić rolę węzłów pośredniczących, przekazujących sygnał pomiędzy innymi platformami lub stacjami naziemnymi, co umożliwia tworzenie elastycznych i samonaprawiających się sieci transmisyjnych. Zastosowanie technologii MIMO (ang. Multiple Input Multiple Output) pozwala na równoczesną transmisję wielu strumieni danych w różnych polaryzacjach, co znacząco zwiększa przepustowość i odporność systemu na zakłócenia [5]. Kluczowe znaczenie ma również dobór odpowiednich charakterystyk anten. BSP zazwyczaj wyposażane są w anteny dookólne, umożliwiające odbiór sygnału niezależnie od orientacji statku, choć i tu są również rozwiązania stosowania anten kierunkowych [6]. W stacjach naziemnych powszechnie stosuje się anteny kierunkowe, zapewniające wąską wiązkę o dużym zysku energetycznym i wyższej odporności na zakłócenia. Taka konfiguracja umożliwia pogodzenie wymagań mobilności i elastyczności BSP z wydajnością i precyzją stacjonarnych systemów naziemnych.
Do zastosowań militarnych nierzadko pozyskiwane są również cywilne systemy FPV View (ang. First Person) pracujące w pasmach ISM (np. 2,4 GHz, 5,8 GHz) z zastosowaniem FHSS (ang. Frequency Hopping Spread Spectrum) lub DSSS (ang. Direct Sequence Spread Spectrum). W tabeli 2 przedstawiono listę popularnych modułów radiowych z podziałem na techniki transmisyjne.
2.2. Łączność
z rozproszonym widmem Systemy z rozproszonym widmem SS (ang. Spread Spectrum) swoją historią sięgają patentu z 1903 r., w którym Nicola Tesla zaproponował łączność odporną na zakłócenia przez szybką zmianę częstotliwości [7]. Idea oparta jest na synchronicznym przestrajaniu nadajnika i odbiornika w taki sam sposób. W BSP technikę SS stosuje się w transmisji telemetrycznej oraz wideo, szczególnie tam, gdzie istnieje ryzyko zakłóceń radiowych lub prób przechwycenia łącza. Rozproszone widmo pozostaje obecnie jednym z fundamentów bezpiecznej i niezawodnej łączności w nowoczesnych BSP. Dzięki niskiej gęstości mocy i dużemu zasięgowi komunikacja SS doskonale sprawdza się w BSP dalekiego zasięgu, nawet w trudnych warunkach elektromagnetycznych.
Obecnie można wyszczególnić dwa sposoby rozpraszania: rozpraszanie widma za pomocą przeskoków częstotliwości FHSS (ang. Frequency Hopping Spread Spectrum) według określonego wzorca rozciągającego widmo za pomocą sekwencji rozpraszającej [8]. Drugim sposobem jest DSSS (ang. Direct Sequence Spread Spectrum) gdzie sygnał jest mnożony przez pseudolosowy kod, rozciągający transmisję na szerokie pasmo częstotliwości [9, 10].
Najczęściej stosowane mechanizmy rozpraszania w DSSS obejmują: kody pseudolosowe PN (ang. Pseudo-Noise) generowane przez rejestry przesuwne z sprzężeniem zwrotnym LFSR (ang. Linear Feedback Shift Register), pseudolosowe kody Golda oraz macierze ortogonalne. Poniżej przedstawiono przykład ilustrujący działanie mechanizmu rozpraszania z wykorzystaniem macierzy Hadamarda rzędu 4 (dla czterech użytkowników i czterech podzakresów częstotliwości), w którym każdemu użytkownikowi przypisany jest unikalny kod ortogonalny (wybrany wiersz macierzy), jak pokazano w równaniu (3).
Każdemu użytkownikowi przypisywany jest jeden z wierszy macierzy jako jego indywidualny kod rozpraszający. Zakładając, że czterech użytkowników (A, B, C, D) jednocześnie przesyła następujące bity: A = 1, B = 1, C = −1, D = −1, odpowiadające im kody to odpowiednio wartości wierszy od pierwszego do czwartego. Proces kodowania polega na przemnożeniu bitu przez kod przypisany do danego użytkownika (wiersz macierzy). Przykład takiej operacji dla nadajnika D przedstawiono w równaniu (4).
11,1,1,11,1,1,1 D =−⋅−−=−− (4)
Ponieważ każdy wiersz odpowiada wycinkowi częstotliwości o szerokości 1/4 całkowitej szerokości pasma transmisji, sygnał odbierany stanowi sumę wszystkich sygnałów transmitowanych przez użytkowników. Suma ta została wyrażona w równaniu (5). (5)
Odbiornik dekoduje swoją wiadomość, wykonując korelację (iloczyn skalarny) odebranego sygnału z własnym kodem, podzieloną przez długość kodu, jak pokazano w równaniu (6).
Tabela 2. Przykładowe moduły radiowe stosowane w BSP
Każdy odbiornik odczytuje swój bit, mimo że wszyscy nadawali jednocześnie, co możliwe jest dzięki ortogonalności kodów Hadamarda. W tym przypadku DSSS umożliwia jednoczesny dostęp CDMA (ang. Code Division Multiple Access) przez wszystkich użytkowników w tym samym czasie bez szkody dla sygnału, jednak ich ilość oraz liczba przedziałów częstotliwości determinowana jest rzędem macierzy H. Ponadto aby prawidłowo odczytać przesyłany bit, nadajnik i odbiornik muszą być zsynchronizowane na poziomie czasu trwania pojedynczego bitu. Proces ten składa się z etapów akwizycji oraz śledzenia. Synchronizacja może nastąpić po wykryciu korelacji z sekwencją preambuły wysyłanego ciągu znaków, wykryciu maksymalnej energii porównywanej sekwencji lub dokładnym wykryciu nadejścia impulsu. Istnieje również rzadziej stosowana metoda (ang. Open-loop synchronization) oparta na lokalnych atomowych lub rubidowych wzorcach czasu oraz z góry ustalonych sekwencja pseudolosowych [11]. Szybka synchronizacja nadajnika i odbiornika umożliwia zwiększenie częstotliwości przeskoków. Im wyższa prędkość przeskoku częstotliwości, tym mniejsze prawdopodobieństwo przechwycenia sygnału [12]. Jednak ten sposób wymaga uwzględniania opóźnień propagacji
źródło: opracowanie własne ( ) 1 :00401 4 D −−+=− (6)
22 kbps uplink/ 88 kbps downlink
9600 bsp
220 Mbps downlink/ 25 Mbps uplink
fali radiowej między nadajnikiem i odbiornikiem. Choć niewątpliwą zaletą DSSS jest możliwość ukrywania widma sygnału poniżej poziomu szumu, opisane ograniczenia powodują, że w zastosowaniach militarnych metoda FHSS z synchronizacją korelacyjną jest częściej stosowana, gdyż jej implementacja nie wymaga wysokiej precyzji pomiaru czasu i skomplikowanej budowy.
Mimo niezaprzeczalnych zalet, technikę SS charakteryzują specyficzne wymagania, które związane są ze stosowaniem znacznie szerszego pasma elektromagnetycznego niż przesyłany sygnał. Układy wzmacniaczy, filtrów oraz anten muszą pracować w szerokim zakresie przez co ich sprawność może być mniejsza. Urządzenie odbiorcze musi posiadać mechanizm precyzyjnej synchronizacji przeskoków lub rozpraszania co wiąże się ze skomplikowaną budową. Sekwencja kodująca odbywa się zazwyczaj na podstawie poufnego klucza, który trzeba dystrybuować między uprawnionymi urządzeniami.
2.3. Radio kognitywne
W aspekcie walki radioelektronicznej nowoczesne moduły radiowe projektowane są do działania kognitywnego. Radio kognitywne umożliwia dynamiczne dostosowanie parametrów łącza w zależności od warunków otoczenia, takich jak zakłócenia czy przeszkody terenowe [13]. Dzięki analizie widma i adaptacji częstotliwości [14] i mocy nadajnika [15], radio kognitywne zwiększa niezawodność i odporność łączności BSP na przeciwdziałanie elektroniczne. Umożliwia także bardziej efektywne wykorzystanie dostępnych pasm, co jest szczególnie istotne w środowisku o ograniczonym i przeciążonym widmie radiowym.
2.4. Łączność satelitarna
Dominującym rozwiązaniem jest obecnie Starlink. Terminale tego systemu pracują w paśmie Ku, wykorzystując częstotliwości 10,7–12,7 GHz, uplink 14,0–14,5 GHz. Zaletą rozwiązania jest brak konieczności precyzyjnego kierowania anteny w stronę satelity, dzięki zastosowaniu technologii formowania wiązki za pomocą przesuwników fazowych (ang. beamforming). Producent oferuje różne warianty terminali – od wersji stacjonarnych po wysokowydajne rozwiązania mobilne. System charakteryzuje się odpornością na zakłócenia elektromagnetyczne, choć transmisja może ulegać znacznemu tłumieniu w warunkach silnych opadów deszczu lub śniegu.
Drugie pasmo Ku wykorzystywane jest przez satelity do komunikacji z naziemnymi stacjami brzegowymi, odpowiednio na częstotliwościach – downlink: 17,8–18,6 GHz lub 18,8–19,3 GHz, uplink: 27,5–29,1 GHz oraz 29,5–30,0 GHz. Sygnały zarówno terminala użytkownika, jak i stacji brzegowej mogą być wykrywane za pomocą radia definiowanego programowo SDR (ang. Software Defined Radio) oraz odpowiednio dostrojonej parabolicznej anteny kierunkowej.
W zastosowaniach wojskowych system Starlink rzadziej znajduje się bezpośrednio na pokładzie BSP. Znacznie częściej pełni rolę pośredniego ogniwa komunikacyjnego między NSK a ośrodkami dowodzenia, zapewniając kanał do przesyłu danych wywiadowczych. Przykładem praktycznego wykorzystania może być ukraiński system oznaczania celów „Pokrzywa” (ukr. Krapiwa), w którym komunikacja z bazą danych odbywa się za pośrednictwem łącza satelitarnego, natomiast przesył danych z czujników i dronów realizowany jest w topologii P2P. Terminale Starlink pracujące w warunkach mobilnych wykazują większy poziom utraty danych w porównaniu z instalacjami stacjonarnymi. Problem ten został szerzej omówiony w [16]. Zgodnie z danymi zawartymi w [17, 18], typowa przepustowość dla systemu Starlink wynosi do 220 Mbit/s downlink oraz do 25 Mbit/s uplink, przy opóźnieniu rzędu 25–60 ms.
Istnieją również alternatywne rozwiązania komunikacji satelitarnej, takie jak OneWeb, Inmarsat Global Xpress, SES O3b
mPOWER czy ViaSat-3. Systemy te są jednak skierowane głównie do klientów instytucjonalnych, operatorów telekomunikacyjnych oraz sektora rządowego. Terminale są zwykle dostępne poprzez autoryzowanych integratorów, a koszty sprzętu i usług są wysokie. Co więcej, nie wszystkie z tych systemów obejmują globalny zasięg lub dostępność w Europie Środkowej.
W kontekście lekkich, kompaktowych terminali o wysokiej niezawodności dużą rolę odgrywa system Iridium Certus. Pracuje on w paśmie L (1–2 GHz) i jest dostępny globalnie, nawet w rejonach polarnych. Przepustowość w wersji Certus 700 wynosi do 704 kb/s (downlink) oraz 352 kb/s (uplink), przy typowej latencji rzędu 350–450 ms [47, 48]. Zaletą systemu jest bardzo wysoka odporność na warunki atmosferyczne i możliwość korzystania z niewielkich anten. Ograniczeniem pozostaje niska przepustowość, która czyni Iridium bardziej odpowiednim do przesyłu danych telemetrycznych, krótkich wiadomości i zastosowań krytycznych, niż do transmisji obrazu.
2.5.
Zakłócenia łączności radiowej
Łączność w topologii sieci oraz z rozproszonym widmem zostały zaprojektowane z myślą o odporności na zakłócenia. Podsłuch i przechwycenie informacji jest trudne w realizacji, to jednak jest podatny na ataki. Wiele aspektów związanych z „black flight” opisano w [19]. Poniżej przedstawiono najważniejsze typy ataków, które mogą być skierowane przeciwko takim systemom w kontekście militarnym:
1. Biały szum szerokopasmowy (ang. jamming). Jeśli moc szumu jest większa niż moc sygnału użytkowego odbiornik „nie widzi” sygnału (zanika SNR – stosunek sygnału do szumu) [20]. W BSP typu kamikadze obecność nadajnika omo cy kilku watów w odległości 200 m może uniemożliwić sterowanie w końcowej fazie lotu. Montowanie nadajników szumu białego w pojazdach opancerzanych obecnie stało się ogólną praktyką;
2. Zakłócenie pasmowe (ang. narrowband jamming). Atak polega na zagłuszeniu wybranej częstotliwości np. falą nośną, szumem lub sygnałem pseudolosowym. W celu przeciwdziałania stosowane są różne techniki radia kognitywnego jak np. przeplot w dziedzinie czasu TDI (ang. Time Domain Interleaving) [21];
3. Jamming synchronizacyjny – atak wymierzony w moment synchronizacji kodu DSSS lub sekwencji skoków FHSS. Celem tego ataku nie jest ogólne zagłuszenie całego sygnału, lecz uniemożliwienie lub utrudnienie nawiązania lub utrzymania synchronizacji, co w praktyce oznacza przerwanie komunikacji. Można wyróżnić kilka rodzajów tego ataku: przerywanie ramek, zagłuszanie sygnału synchronizacyjnego lub wysyłanie fałszywego sygnału synchronizacyjnego [22];
4. Atak sygnałem imitującym (ang. spoofing) – technika polegająca na fałszowaniu tożsamości w celu uzyskania dostępu, wprowadzenia w błąd lub przejęcia komunikacji. Istnieje wiele rodzajów tego typu ataku. Częstym przypadkiem jest imitowanie fałszywego sygnału GNSS, co prowadzi do zmiany rzeczywistej pozycji BSP względem pozycji zamierzonej. Mechanizmy obronne polegają na równoległym stosowaniu niezależnych układów pomiaru inercyjnego oraz zabezpieczonej przed spoofingiem komunikacji GPS za pomocą wyspecjalizowanych wojskowych modułów SAASM (ang. Selective Availability Anti-Spoofing Module), które wprawdzie nie zabezpieczają przed utratą sygnału GPS ale skutecznie wykrywają próby przejęcia [23]; 5. Desynchronizacja – atakujący generuje krótkie impulsy RF w losowych momentach, które mylą odbiornik BSP i zrywają łącze. W odróżnieniu od jammingu synchronizacyjnego, desynchronizacja działa na wyższych warstwach protokołów. Zazwyczaj działa na zasadzie wstrzykiwania
fałszywych pakietów TCP z fałszywym numerem co skutkuje zerwaniem sesji i wymusza ponowną synchronizację na poziomie warstwy transportowej;
2.6. Wykrywanie i identyfikacja sygnatury radiowej BSP
Dzięki zastosowaniu układów SDR analiza sygnałów radiowych stała się prosta w realizacji i umożliwia ostrzeganie o zbliżającym się zagrożeniu ze strony wroga. Do niedawna, do analizy sygnałów potrzebne były kosztowne analizatory widmowe. Obecnie prosty zestaw obserwacji widma radiowego można w łatwy sposób wykonać za pomocą tanich modułów SDR, takich jak HackRF. Przykład takiego zestawu przedstawiono na rysunku 1. Zestaw składa się z radia SDR HackRF, przedwzmacniacza antenowego, anteny oraz laptopa z oprogramowaniem. Taki zestaw umożliwia wykrycie obecności BSP z odległości około 2 km. Antena nie powinna być zamontowana wysoko, aby nie zbierać dalekich sygnałów.
Na rysunku 2 przedstawiono dwa przechwycone sygnały radiowe za pomocą SDR. Sygnały należą do stosowanych
Rys. 3. Osobisty odbiornik SDR Obriy 1.3 do wykrywania BSP
Fig. 3. Obriy 1.3 Personal SDR Receiver for UAV Detection (źródło: https://karadagtech.com)
Rys. 1. Przykładowa konfiguracja prostego systemu wykrywania BSP
Fig. 1. Example configuration of a simple UAV detection system
Rys. 2. Wykresy kaskadowe sygnatury RF w zakresie HF BSP: (a) ORLAN, (b) ZALA BSP (źródło: sygnatury udostępnione dzięki uprzejmości firmy KARA DAG – Ukraina)
Fig. 2. Cascade diagrams of RF signatures in the HF range of UAVs: (a) ORLAN, (b) ZALA UAVs
na froncie ukraińskim BSP Zala i BSP Orlan. W praktyce, wprawne oko operatora umożliwia szybkie rozpoznanie zagrożenia na podstawie wykresu wodospadowego a odbiór sygnałów z rozproszonych odbiorników SDR połączonych sieciowo, umożliwia określenie kierunku lotu na podstawie mocy odbieranych sygnałów.
Obecnie układy analizy radiowej, podobnie jak same BSP stały się osobistym wyposażeniem żołnierza na współczesnym polu walki. Na rysunku 3 przedstawiono kieszonkowy personalny odbiornik SDR Obriy 1.3. Urządzenie jest proste i kompaktowe, zdolne do informowania o zbliżającym się BSP na
podstawie sygnatury radiowej z odległości około 2 km. Konstruktorzy zapewnili minimum fałszywych alarmów pochodzących od innych nieszkodliwych urządzeń znajdujących się w pobliżu a samo urządzenie jest czułe na określony zestaw często stosowanych przez wroga BSP.
Metody identyfikacji na podstawie sygnatury opisano w [24]. Do automatycznej identyfikacji znakomicie nadają się układy zbudowanie w oparciu o splotowe sieci neuronowe CNN [25], w których analizowane są nie tyle widma chwilowe zajmowanego pasma, co trójwymiarowe obrazy transmisji (w przestrzeni: częstotliwość, moc, czas).
(a) (b)
3.Łączność optyczna
Aktualnie istniej kilka sposobów komunikacji optycznej łączące NSK i BSP, przy czym wszystkie wykorzystują promieniowanie podczerwone:
1. Komunikacja światłowodowa na małą odległość TFO (ang. Tethered Fiber Optics) – BSP na uwięzi;
2. Komunikacja światłowodowa na dużą odległość SFO (ang. Spooled Fiber Optics);
3. Komunikacja w otwartej przestrzeni FSO (ang. Free-Space Optics).
Rozwój i wdrożenie tych technologii może okazać się kluczowy dla utrzymania przewagi informacyjnej na polu walki, szczególnie w obliczu rosnących zagrożeń dla łączności radiowej. W tabeli 3 przedstawiono najważniejsze cech opisanych rodzajów łączności optycznej.
3.1. Tethered Fiber Optics
Komunikacja światłowodowa na małą odległość, to metoda komunikacji wykorzystywana w niektórych BSP, szczególnie w zastosowaniach wymagających dużej niezawodności, długotrwałości lotu, wysokiego bezpieczeństwa transmisji i odporności na zakłócenia. W tego typu rozwiązaniach BSP jest fizycznie połączony ze stacją naziemną za pomocą cienkiego i lekkiego kabla światłowodowego. Tether (uwięź) zapewnia dwukierunkową komunikację w czasie rzeczywistym – zarówno transmisję danych sterujących do BSP, oraz przesyłanie danych telemetrycznych i wideo do operatora [26]. Zaletą tego podejścia jest bardzo wysoka przepustowość i odporność na zakłócenia elektromagnetyczne, co czyni tę technologię idealną do pracy w środowiskach o silnym natężeniu fal radiowych albo tam, gdzie nie można stosować standardowej łączności bezprzewodowej, np. ze względów bezpieczeństwa. Ponadto światłowód zapewnia bardzo niski poziom opóźnień, co ma znaczenie w zadaniach wymagających precyzyjnego sterowania lub natychmiastowej reakcji operatora. Tether służy również jako źródło zasilania –są to zazwyczaj światłowody hybrydowe, w których światłowód jest zintegrowany z przewodem zasilającym, co pozwala na nieograniczone wydłużenie czasu operacyjnego BSP.
Ciekawe rozwiązanie zaproponowano w [27], gdzie energia nie jest przesyłana galwanicznie lecz za pomocą tego samego światłowodu. W omawianym przypadku zastosowano światłowód MMF o długości 500 m. Źródłem energii dla BSP jest laser odługości fali 808 nm zamontowany w stacji naziemnej o max. mocy 400 W. Światło lasera jest konwertowane po stronie BSP na energię elektryczną za pomocą komórek fotoelektrycznych co zapewnia nieprzerwaną pracę.
Ograniczeniem TFO jest zasięg, który zazwyczaj wynosi od kilkudziesięciu do kilkuset metrów w zależności od długości
Tabela 3. Porównanie sposobów komunikacji optyczne BSP
Table 3. Comparison of UAV Optical Communication Methods
Cecha
Spooled Fiber Optics
i wytrzymałości przewodu. Mimo tego ograniczenia TFO sprawdza się znakomicie w zadaniach punktowych, takich jak monitoring z powietrza, działania służb ratowniczych, obserwacja imprez masowych czy zabezpieczenie infrastruktury krytycznej, gdzie BSP pełni funkcję tymczasowego punktu obserwacyjnego i nie musi się przemieszczać na duże odległości. Może również pełnić funkcję wysokiego masztu radiowego (wyniesionej anteny radiowej) dla komunikacji radiowej dalekiego zasięgu [28].
3.2. Spooled Fiber Optics
Komunikacja SFO dział na zasadzie rozwijanego światłowodu odpowiednio nawiniętego na szpuli znajdującej się na pokładzie BSP. Koncepcja SFO była już stosowana w amunicji kierowanej, jednak w odniesieniu do BSP jest stosunkowo nowym podejściem. W dziedzinie tego nowego zastosowania ujawnionego w konflikcie na Ukrainie istniej luka w literaturze. Potwierdzeniem tego faktu może być całkowity brak informacji na ten temat w przeglądzie metod komunikacyjnych BSP z 2021 r. [29]. W SFO stosuje się światłowód jednomodowy, który rozwija się automatycznie w trakcie lotu. Tego typu rozwiązanie pozwala na znacznie większy zasięg niż klasyczny tether, ponieważ BSP samodzielnie „wypuszcza” światłowód w miarę oddalania się od punktu startowego jest to rozwiązanie jednorazowego użytku. Komunikacja odbywa się z wysoką przepustowością i zapewnia znikomą latencję sygnału oraz pełną odporność na zakłócenia elektromagnetyczne. Ponieważ technologia ta umożliwia wyjątkowo bezpieczne przesyłanie danych wrażliwych, czyni ją atrakcyjną dla zastosowań militarnych, wywiadowczych oraz dywersyjnych. Dodatkowym atutem jest możliwość prowadzenia lotu poza zasięgiem wzroku. Na rysunku 4 przedstawiono przykładowy komercyjny zasobnik ze szpulą światłowodu o masie 1825 g i włóknem o długości 20 km.
Zaletą SFO jest możliwość poruszania się BSP w większym promieniu działania niż w systemie na uwięzi. SFO nie ma określonej sygnatury radiowej i obecnie nie ma informacji w literaturze na temat metody przechwycenia sygnału. Istotnym
Rys. 4. Zasobnik ze światłowodem podwieszanym pod BSP Fig. 4. Container with optical fiber suspended under the UAV
Tethered Fiber Optics
Free-Space Optics
Typ połączeniaŚwiatłowód rozwijany w lociePołączenie stałe uwięziowe W wolnej przestrzeni VLOS
Zasięg Zależny od długości szpuli (kilka-kilkadziesiąt km)
Czas operacji
Bezpieczeństwo
Ograniczony przez długość kabla i energię/paliwo BSP
Bardzo wysoka odporność na zakłócenia
Zastosowanie Misje zwiadowcze, wojskowe, badawcze
źródło: opracowanie własne
Ograniczony do długości kabla (zwykle <1 km) Łączność ostatniej mili
Nieograniczony (ciągłe zasilanie)
Bardzo wysoka odporność na zakłócenia
Stałe stanowiska obserwacyjne, telekomunikacja
Ograniczony przez energię BSP
Niska odporność na warunki atmosferyczne
ograniczeniem SFO jest długość światłowodu determinującego zasięg misji. Delikatne włókno rozwijanego światłowodu wymaga odpowiedniego planowania trajektorii lotu, aby uniknąć jego splątania lub zahaczenia o przeszkody. Często wybieranym do tego celu światłowodem jest włókno G657.a2 o średnicy 0,25 mm. Jego charakterystyka sprawia, że charakteryzuje się najmniejszym tłumieniem poniżej 0,3 dB/km w zakresie 1530–1565 nm (trzecie okno transmisyjne.) Dzięki temu BSP mogą pokonać dystans kilkudziesięciu kilometrów bez regeneracji sygnału. Problemem jest natomiast masa tak dużego zasobnika. W wyniku przedstawionych ograniczeń, SFO stosuje się głównie w misjach specjalnych, gdzie priorytetem jest bezpieczeństwo transmisji i niezawodność łączności, a nie pełna swoboda lotu. Mimo licznych wad, jak choćby jednorazowe użycie światłowodu, rozwiązanie to ma na tyle istotne zalety (brak możliwości podsłuchu, duży i niczym niezakłócony transfer danych oraz działanie poza granicami horyzontów radiowych), że coraz częściej jest stosowane. Co więcej duża przepustowość danych sprawia, że przesyłany strumień wideo nie musi być kompresowany, co korzystnie wpływa na obniżenie kosztów i poboru energii.
3.3. Free-Space Optics
W ostatnich latach, badania nad komunikacją optyczną FSO stanowią jedną z najbardziej dynamicznie rozwijających się dziedzin telekomunikacji. Klasyfikację systemów FSO przedstawiono m.in. w [30]. Technologia ta opiera się na bezprzewodowej transmisji danych przy użyciu światła (najczęściej laserowego) i wymaga bezpośredniej widoczności optycznej między nadajnikiem a odbiornikiem LoS (ang. Line of Sight).
W komunikacji między NSK i BSP wykorzystuje się precyzyjne głowice śledzące [31], które operują na bardzo wąskich wiązkach światła – typowy kąt rozbieżności wynosi nie więcej niż kilka miliradianów. Alternatywnym podejściem jest zastosowanie rozwiązań opartych na dookólnym rozpraszaniu światła emitowanego wokół BSP [32], co pozwala na odbiór sygnału z dowolnego kąta względem platformy. Takie rozpraszacze mogą przyjmować postać zwisających anten emitujących światło we wszystkich kierunkach.
Równolegle prowadzone są intensywne prace nad lekkimi terminalami laserowymi dla satelitów LEO oraz BSP, cechującymi się małymi gabarytami, niskim zużyciem energii i wysoką przepustowością. Systemy te mają umożliwiać zarówno komunikację satelita–satelita, jak i bezpośredni przesył danych do terminali naziemnych [33]. Teoretycznie parametry zakładają zasięg do 4000km i przepustowość rzędu 10 Gb/s. Efektywne działanie tego typu systemów wymaga jednak precyzyjnego śledzenia i naprowadzania wiązki ATP (ang. Acquisition, Pointing and Tracking). Stratosferyczne eksperymenty potwierdziły funkcjonowanie terminali laserowych na dystansie do 144 km [34].
Mimo znacznego potencjału technologii FSO, jej zastosowania w sektorze BSP znajdują się nadal na etapie badań i prototypów. Dotychczas nie powstały komercyjne, zminiaturyzowane systemy FSO powszechnie stosowane w BSP, co wynika m.in. z trudności w precyzyjnym naprowadzaniu wiązki w warunkach dynamicznego ruchu BSP, podatności na zakłó-
cenia atmosferyczne oraz wysokich wymagań co do precyzji i stabilizacji. Większość dotychczasowych rozwiązań koncentruje się na testach w środowiskach stratosferycznych, misjach balonowych lub komunikacji satelitarnej [35, 36].
Z powodu trudności sterowania po stronie BSP, FSO dla BSP pozostaje technologią o dużym potencjale, lecz z wyraźną luką w dostępnych rozwiązaniach operacyjnych. Oczekuje się, że dalszy rozwój miniaturyzacji, automatyzacji APT oraz adaptacyjnych algorytmów śledzenia umożliwi przyszłe wdrożenia w zastosowaniach rozpoznawczych, wojskowych i w łączności wysokiego bezpieczeństwa.
4. Komunikacji FSO bez własnej emisji
Alternatywnie dla klasycznej komunikacji FSO, autorzy zaproponowali realizację komunikacji FSO bez własnej emisji. Koncepcja zaproponowanego rozwiązania polega na tym, że tylko moduł stacjonarny umieszczony w NSK jest źródłem precyzyjnie kierowanego w stronę BSP promieniowania lasera zmodulowanego wysoką częstotliwością. Precyzja sterowania kierunkiem wiązki lasera wymagana jest tylko po stronie stacji naziemnej. BSP wyposażony jest w elektro-modulator optyczny, który budową zbliżony jest do pryzmatu trójściennego. Konstrukcja składa się z trzech luster powierzchniowych połączonych ortogonalnie względem siebie. W ten sposób powstaje lekki retro reflektor, odporny na położenie i ruch. W rezultacie padające światło jest odbijane z powrotem do źródła z dużą precyzją, niezależnie od kąta padania. Tor optyczny przebiega w powietrzu, taka konfiguracja eliminuje więc absorpcję materiału i aberrację chromatyczną występujące w retro reflektorach z pryzmatem szklanym.
Ponieważ jedno z luster zamontowane jest wahliwie na przetworniku piezoelektrycznym – modulator umożliwia odbijanie promieniowania w tym samym kierunku, z którego pada promień lasera lub odbita wiązka może być odchylana. W ten sposób realizowana jest modulacja zwrotna. Na rysunku 5 przedstawiono ideę działania bezemisyjnego FSO. Opisane rozwiązanie jest pasywne. Modulator BSP sam nie emituje promieniowania ale może w modulowany sposób odbijać promieniowanie, które na niego pada. Wcześniejsze prace autorów nad zastosowaniem modulatora ciekłokrystalicznego wykazały wąskie pasmo przepustowe [37] i dotyczyło pasma w świetle widzialnym. Z powodu zbyt niskiej częstotliwości pracy ciekłego kryształu, zdecydowano na rozwiązanie oparte na piezoelektrycznym sterowaniem zwierciadła. Widok modulatora przedstawiono na rysunku 6.
W literaturze można spotkać różne rozwiązania modulatorów, wśród których najczęściej dominują modulatory DMD (ang. Digital Micromirror Device), w których ruch wywoływany jest efektem elektrostatycznym. Miniaturowe zwierciadła o średnicy kilkunastu μm mogą być odchylane o kąt ok. ±12°. Istnieją również inne rozwiązania oparte na efekcie piezoelektrycznym takie jak lustra do sterowania wiązką skanera laserowego [38] lub rozwiązania o więk-
Rys. 5. Bezemisyjna komunikacja FSO Fig. 5. Non-emissive FSO communication
Rys. 6. Reflektometr modulowany piezoelektrycznie przetwornikiem umieszczonym pod jednym z luster Fig. 6. Piezoelectrically modulated retroreflector with a transducer mounted beneath one of the mirrors
szej częstotliwością działania, jak np. strojone skanery [39]. Są to jednak urządzenia, w których lustra mają bardzo małe średnice dla zapewnienia względnie dużej częstotliwość pozycjonowania. Dlatego aby zwiększyć częstotliwość oraz kąt odchylenia, lustra są miniaturyzowane i wykonywane w technologii MEMS [40]. W [41] przedstawiono rozwiązanie pojedynczego lustra o średnicy 10 mm, które może być odkształcane za pomocą heksagonalnej matrycy kilkudziesięciu elektrod umieszczonych pod jego powierzchnią. W omawianym rozwiązaniu pożądane cechy to duża powierzchnia lustra a czas reakcji na przyłożone napięcie powinien być maksymalnie krótki. Nie jest natomiast wymagana liniowość i duża precyzja odkształceń jak ma to miejsce w astronomicznej optyce adaptacyjnej. Dostępne są również konstrukcje zwierciadeł o większych średnicach, np. zwierciadła odkształcalne DM (ang. Deformable Mirrors) stosowane w systemach optyki adaptacyjnej AO (ang. Adaptive Optics), gdzie wykorzystywane są metody elektrostatyczne membranowe [42, 43], magnetyczne MFDM (ang. Magnetic Fluid Deformable Mirror) [44], a także piezoelektryczne oparte na cienkich foliach PVDF (ang. Polyvinylidene Fluoride) [45]. Wymienione metody są rozwiązaniami oniskich częstotliwościach pracy. Aby zwiększyć częstotliwość ruchu zwierciadła zazwyczaj dąży się do zmniejszenia wymiarów (technologia MEMS) albo do minimalizacji grubości zwierciadła. Ponieważ do budowy modulatora wystarczy odchylanie wiązki lasera tylko jednego ze zwierciadeł w stożku optycznym –zastosowano dwa stacjonarne, naparowane lustra krzemowe oraz jedno lustro zamontowane na przetworniku piezoelektrycznym z kryształem PTZ (ang. Lead Zirconate Titanate). Po przyłożeniu napięcia do PTZ, lustro odkształca się, wywołując defleksję odbijanego promieniowania.
W prototypie modulatora wykorzystano fabryczne lustra krzemowe o średnicy 25 mm, stosowane w technice laserowej. Osiągnięta częstotliwość odchylania lustra wynosiła niespełna 5 kHz. Niska częstotliwość była spowodowana dużą bezwładnością zastosowanego lustra krzemowego oraz właściwościami samego przetwornika piezoelektrycznego. Sterowanie modulatora odbywało się za pomocą generatora funkcyjnego. Transmisję przeprowadzono w warunkach laboratoryjnych na odległości 100 m. Ze względów technicznych promień po drodze był raz odbity od lustra umieszczonego po środku drogi świetlnej. Następnie odbijany promień lasera konwertowany był za pomocą fotodiody PIN, wzmacniany we wzmacniaczu transimpedancyjnym i obserwowany na oscyloskopie. Do eksperymentu użyto lasera zielonego lecz budowa modulatora umożliwia
zastosowanie lasera w paśmie podczerwieni ponieważ promieniowanie w modulatorze jest wyłącznie odbijane. Przeprowadzony eksperyment w warunkach laboratoryjnych potwierdził możliwość modulowania odbijanej wiązki lasera niską częstotliwością. Dalsze prace będą się skupiały na zwiększeniu pasma przepustowego oraz zwiększeniu zasięgu działania.
5.Dyskusja
Rozwój technologii BSP wymusza ciągłe udoskonalanie rozwiązań w zakresie łączności – zarówno w aspekcie transmisji danych, jak i kontroli misji. Szczególnego znaczenia nabiera komunikacja w scenariuszach BVLOS (ang. Beyond Visual Line of Sight), gdzie tradycyjna łączność radiowa VLOS (ang. Visual Line of Sight) nie jest wystarczająca. Aktualne systemy komunikacji radiowej, zwłaszcza te oparte na paśmie ISM (np. 2,4 GHz, 5,8 GHz), są wrażliwe na zakłó cenia, charakteryzują się ograniczonym zasięgiem oraz brakiem odporności na zagrożenia wynikające z EW. Przyszłość komunikacji radiowej w BSP wydaje się zmierzać w kierunku: adaptacyjnego doboru pasma częstotliwości; zwiększenia odporności na zakłócenia i spoofing (m.in. przy użyciu technik SS i ukrywania sygnatury radiowej); stosowania TFO jako stałych punktów obserwacyjnych lub przekaźników radiowych w celu zwiększenia strefy Fresnela; stosowania SFO w misjach specjalnych; wykorzystania systemów hybrydowych – łączących transmisję radiową i FSO.
W obszarze komunikacji FSO obserwuje się rosnące zainteresowanie zastosowaniem jej jako kanału alternatywnego dla łączności radiowej. FSO oferuje szereg zalet: bardzo wysoką przepustowość, odporność na zakłócenia elektromagnetyczne oraz trudność w wykryciu emisji. Główna wada FSO to wymóg stałej widoczności optycznej oraz podatność na zakłócenia atmosferyczne (mgła, opady, turbulencje).
Obiecującymi rozwiązaniami w zakresie zapewnienia precyzyjnego utrzymania wiązki FSO są układy ze sterowanymi lustrami BSM (ang. Beam Steering Mirrors). Tego typu systemy pozwalają na dynamiczne kierowanie wiązki laserowej z dużą dokładnością, bez konieczności ruchu całej platformy nadawczej. Technologia ta stosowana jest obecnie w eksperymentalnych terminalach komunikacji optycznej montowanych na satelitach niskoorbitalnych oraz w testach stratosferycznych z udziałem BSP.
Zalety układów ze sterowanymi lustrami to: brak elementów mechanicznych dużej masy (co zmniejsza bezwładność i zużycie energii); −bardzo szybki czas reakcji; możliwość integracji z algorytmami śledzenia celu i kompensacji ruchu BSP.
Jednocześnie istnieją też istotne ograniczenia: −złożoność optoelektroniki; konieczność kalibracji i utrzymania precyzyjnej wsp ółosiowości optycznej; podatność na wibracje i mikrodrgania, szczególnie w warunkach dynamicznego lotu i manewrowania.
W przedstawionym rozwiązaniu b ezemisyjnego FSO, dużą trudnością było uzyskanie ortogonalności luster w stanie spoczynku (bez pobudzenia przetwornika piezoelektrycznego) podczas montażu luster w korpusie modulatora. W celu zwiększenia częstotliwości masa lustra musi być radykalnie zmniejszona. Ponadto kształt luster powinien być trójkątny, ponieważ przy kształcie kolistym powstają martwe strefy, w których światło nie jest odbijane.
Krzysztof Szajewski, Anna Szajewska, Damian Celejewski
6.Wnioski
Przeprowadzona analiza dostępnych technologii komunikacyjnych dla BSP pozwala stwierdzić, że obecnie nie istnieje jedno uniwersalne rozwiązanie, które zapewniałoby zarówno wysoką przepustowość, niski poziom opóźnień, odporność na zakłócenia oraz pełną niezależność operacyjną. Każdy z badanych systemów, zarówno radiowych jak i optycznych, ma unikalne zalety, ale również szereg ograniczeń technologicznych i eksploatacyjnych.
W przypadku tradycyjnych systemów radiowych szczególną uwagę zwraca ich podatność na zakłócenia elektromagnetyczne oraz ograniczenia zasięgu wynikające z uwarunkowań propagacyjnych. W obszarze komunikacji optycznej FSO zaobserwowano dynamiczny rozwój technologii, jednak nadal pozostaje ona ograniczona przez wymagania związane z widocznością optyczną, precyzją śledzenia oraz warunkami atmosferycznymi. Zastosowanie sterowanych luster w systemach FSO stanowi interesującą alternatywę pozwalającą na dokładne ukierunkowanie wiązki transmisyjnej bez potrzeby mechanicznego przestawiania całej platformy nadawczej. Mimo zalet takich jak szybka reakcja i niska masa, rozwiązania te wciąż wymagają dopracowania pod względem niezawodności oraz odporności na wibracje i zakłócenia atmosferyczne.
Systemy komunikacji z użyciem rozwijanego światłowodu SFO wydają się szczególnie interesujące w kontekście operacji specjalnych, gdzie kluczowe znaczenie ma bezpieczeństwo transmisji oraz odporność na jamming i przechwycenie. Ich ograniczony zasięg i wpływ na dynamikę lotu BSP sprawiają jednak, że nie są to rozwiązania uniwersalne, lecz raczej wyspecjalizowane.
Wnioskiem ogólnym jest potrzeba dalszych badań nad hybrydowymi systemami komunikacji, które łączą różne technologie w celu zapewnienia redundancji i elastyczności działania. Szczególnie istotne wydaje się rozwijanie systemów odpornych na zakłócenia w środowiskach konfliktowych, autonomicznych w zakresie zarządzania łącznością oraz skalowalnych pod względem zasięgu i przepustowości. W przyszłości można spodziewać się integracji wielu kanałów transmisji w ramach inteligentnych systemów zarządzania łącznością na pokładzie BSP, co znacząco zwiększy ich operacyjną niezawodność i bezpieczeństwo misji.
Bibliografia
1. Zidane Y., Silva J.S., Tavares G., Jamming and spoofing techniques for drone neutralization: An experimental study, “Drones”, Vol. 8, No. 12, 2024, DOI: 10.3390/drones8120743.
2. Chow C.-W., Recent advances and future perspectives in optical wireless communication, free space optical communication and sensing for 6G, “Journal of Lightwave Technology”, Vol. 42, No. 11, 2024, 3972–3980, DOI: 10.1109/JLT.2024.3386630.
3. Sabour M.H., Jafary P., Nematiyan S., Applications and classifications of unmanned aerial vehicles: A literature review with focus on multi-rotors, “The Aeronautical Journal”, Vol. 127, No. 1309, 2023, 466–490, DOI: 10.1017/aer.2022.75.
4. Rappaport T.S., Wireless Communications: Principles and Practice. Prentice Hall, Upper Saddle River, NJ, 2nd edition, 2002.
5. Kawabe S., Okada H., Naila Ch.B., Katayama M., An Experimental Evaluation of Air-to-Air MIMO Transmission in Wireless LAN Relay Systems Using Drones, International Conference on Information Networking (ICOIN), 2024, 560–564, DOI: 10.1109/ICOIN59985.2024.10572145.
6. Diao J., Debnath B., Mst M. Begum, Molen B.E., Subedi R., Experimental Demonstration of Flying UAV Swarm-Based Reconfigurable Yagi–Uda Antennas, “IEEE Transactions on Antennas and Propagation”, Vol. 73, No. 5, 2025, 2971–2978, DOI: 10.1109/TAP.2024.3521232.
7. Tesla N., Method of signaling, US Patent 723 188, 1903.
8. Du F., Micro frequency hopping spread spectrum modulation and encryption technology, 10th International Conference on Computer and Communications (ICCC), 2024, 416–421, DOI: 10.1109/ICCC62609.2024.10941857.
9. Flikkema P.G., Spread-spectrum techniques for wireless communication, “IEEE Signal Processing Magazine”, Vol. 14, No. 3, 1997, 26–36, DOI: 10.1109/79.587050.
10. Chen W., Ding H., Wang S., Luo J., Gong F., Jammer-Aided Covert Collaborative UAV Communications Against Directional Beam, “IEEE Transactions on Communications”, Vol. 73, No. 11, 2025, 12413–12429, DOI: 10.1109/TCOMM.2025.3576905.
11. Gu J., Wang B., Liu Y., Self-tracking technology of Frequency hopping signal based on digital phased array, IEEE 6th Information Technology and Mechatronics Engineering Conference (ITOEC), Vol. 6, 2022, 489–495, DOI: 10.1109/ITOEC53115.2022.9734495.
12. Liu Y., Han Y., A high speed frequency hopping capture synchronization method, International Communication Engineering and Cloud Computing Conference (CECCC), 2022, 54–58, DOI: 10.1109/CECCC56460.2022.10068903.
13. Saeed M.M., Elnaim A.A., Babeker A., Barakat M., Hamdan M., Ali E.S., Mokhtar R.A., Enhancing energy efficiency in UAV cognitive radio networks: A machine learning-based optimization approach, 1st International Conference on Emerging Technologies for Dependable Internet of Things (ICETI), 2024, DOI: 10.1109/ICETI63946.2024.10777273.
14. Hosen M.S., Peng Y., Dynamic channel allocation technique for cognitive radio based UAV networks, International Conference on Artificial Intelligence and Big Data Analytics, 2021, 152–155, DOI: 10.1109/ICAIBDA53487.2021.9689719.
15. Sboui L., Ghazzai H., Rezki Z., Alouini M.-S., Energy-efficient power allocation for UAV cognitive radio systems, IEEE 86th Vehicular Technology Conference (VTC-Fall), 2017, DOI: 10.1109/VTCFall.2017.8287971.
16. Laniewski D., Lanfer E., Beginn S., Dunker J., Dückers M., Aschenbruck N., Starlink on the Road: A First Look at Mobile Starlink Performance in Central Europe, 8th Network Traffic Measurement and Analysis Conference (TMA), 2024, DOI: 10.23919/TMA62044.2024.10559110.
17. Mohan N., Ferguson A.E., Cech H., Bose R., Renatin P.R., Marina M.K., Ott J., A multifaceted look at starlink performance, Proceedings of the ACM Web Conference, WWW ’24, 2024, 2723–2734, DOI: 10.1145/3589334.3645328.
18. Laniewski D., Lanfer E., Meijerink B., van Rijswijk-Deij R., Aschenbruck N., WetLinks: A Large-Scale Longitudinal Starlink Dataset with Contiguous Weather Data, 8th Network Traffic Measurement and Analysis Conference (TMA), 2024, DOI: 10.23919/TMA62044.2024.10558998.
19. Ding J., Tang C., Zhang L., Yue Z., Liu Y., Dan Z., UAV Communication and Navigation Signals Jamming Methods, IEEE International Conference on Signal Processing, Communications and Computing (ICSPCC), 2024, DOI: 10.1109/ICSPCC62635.2024.10770465.
20. Karaim M., Elghamrawy H., Tamazin M., Noureldin A., Investigation of the effects of white gaussian noise jamming on commercial GNSS receivers, 12th International Conference on Computer Engineering and Systems (ICCES), 2017, 468–472, DOI: 10.1109/ICCES.2017.8275353.
in OFDM systems using time domain interleaving, IEEE 9th International Conference on Information, Communication and Networks (ICICN), 2021, 130–133, DOI: 10.1109/ICICN52636.2021.9673946.
22. La Pan M.J., Lichtman M., Clancy T.C., McGwier R.W., Protecting physical layer synchronization: mitigating attacks against OFDM acquisition, 16th International Symposium on Wireless Personal Multimedia Communications (WPMC), 2013.
23. Perdue L., Klimasewski T., Testing GPS systems and devices with M-Code, IEEE AUTOTESTCON, 2016, DOI: 10.1109/AUTEST.2016.7589566.
24. Ezuma M., Erden F., Anjinappa C., Ozdemir O., Guvenc I., Detection and Classification of UAVs Using RF Fingerprints in the Presence of Wi-Fi and Bluetooth Interference, “IEEE Open Journal of the Communications Society”, Vol. 1, 2019, 60–76, DOI: 10.1109/OJCOMS.2019.2955889.
25. Fu Y., He Z., Radio Frequency Signal-Based Drone Classification with Frequency Domain Gramian Angular Field and Convolutional Neural Network , “Drones”, Vol. 8, No. 9, 2024, DOI: 10.3390/drones8090511.
26. Zhang Y., Kishk M.A., Alouini M.-S., Deployment optimization of tethered drone-assisted integrated access and backhaul networks, “IEEE Transactions on Wireless Communications”, Vol. 23, No. 4, 2024, 2668–2680, DOI: 10.1109/TWC.2023.3301880.
27. Guo Y., Mei Q., Guo H., Chen Y., Li Y., Energy supply scheme for UAV relay base station based on power over fiber technology, 8th International Conference on Smart Grid and Smart Cities (ICSGSC), 2024, 189–193, DOI: 10.1109/ICSGSC62639.2024.10813961.
28. Khallaf H.S., Knez M., Hranilovic S., Reliable satellite optical backhaul feeder links for remote areas via fiber tethered aerostats, IEEE Wireless Communications and Networking Conference (WCNC), 2024, DOI: 10.1109/WCNC57260.2024.10571070.
29. Song Q., Zeng Y., Xu J., Jin S., A survey of prototype and experiment for UAV communications, “Science China Information Sciences”, Vol. 64, 2021, 2668–2680, DOI: 10.1007/s11432-020-3030-2.
30. Satrusalya S., Goswami L., Review on free space optical communication, “Materials Today: Proceedings”, International Virtual Conference on Sustainable Materials (IVCSM-2k20), Vol. 81, Part 2, 2023, 231–234, DOI: 10.1016/j.matpr.2021.03.157.
31. Sun N., Wang Y., Wu Y., Liu J., High-precision tracking of free-space optical communication system on mobile platforms, “Photonics”, Vol. 11, No. 10, 2024, DOI: 10.3390/photonics11100900.
32. Chang Y.-H., Tsai D.-C., Chow C.-W., Wang C.-C., Tsai S.-Y., Liu Y., Yeh C.-H., Lightweight Light-Diffusing Fiber Transmitter Equipped Unmanned-Aerial-Vehicle (UAV) for Large Field-of-View (FOV) Optical Wireless Communication, Optical Fiber Communication Conference and Exhibition (OFC), 2023, DOI: 10.1364/OFC.2023.Th3H.6.
34. Knap ek M., Al-Mudhafar A., Müncheberg S., Shortt K., Soutullo M., Development of a laser communication terminal for large LEO constellations, IEEE International Conference on Space Optical Systems and Applications (ICSOS), 2017, 53–58, DOI: 10.1109/ICSOS.2017.8357211.
35. Basu S., Cossu G., Oliviero L., Ciaramella E., Design of High Speed FSO Feeder Links for HAPS based on COTS Components, IEEE International Workshop on Metrology for AeroSpace, 2025, DOI: 10.1109/MetroAeroSpace64938.2025.11114580.
36. Moision B., Erkmen B., Keyes E., Belt T., Bowen O., Brinkley D., Csonka P., Eglington M., Kazmierski A., Kim N.-h., Moody J., Tu T., Vermeer W., Demonstration of free-space optical communication for long-range data links between balloons on Project Loon, Proceedings SPIE, Vol. 10096, Free-Space Laser Communication and Atmospheric Propagation XXIX, 2017, DOI: 10.1117/12.2253099.
37. Szajewski K., Szajewska A., Two-Way Free-Space Laser Communication Earth-UAV Without UAV Emission Revealing Its Presence, Communications in Computer and Information Science, Vol. 2299, 2025, 315–322, DOI: 10.1007/978-3-031-77493-5_28.
38. Lin H.-Y., Cheng H.-C., Liu S.-C., Hsu C.-C., Chen S.-H., Wu M., Liang K.-C., Lai M.-F., Fang W., Wide angle and high frequency resonant piezoelectric MEMS mirror for laser beam scanning application, 22nd International Conference on Solid-State Sensors, Actuators and Microsystems (Transducers), 2023, 1480–1483.
39. Janin P., Bauer R., Griffin P., Riis E., Uttamchandani D., A high-frequency tunable piezoelectric MEMS scanner for fast addressing applications, IEEE 34th International Conference on Micro Electro Mechanical Systems (MEMS), 2021, 294–297, DOI: 10.1109/MEMS51782.2021.9375302.
40. Baran U., Brown D., Holmstrom S., Balma D., Davis W., Muralt P., Urey H., Resonant PZT MEMS scanner for high-resolution displays, “Journal of Microelectromechanical Systems”, Vol. 21, No. 6, 2012, 1303–1310, DOI: 10.1109/JMEMS.2012.2209405.
41. Guo X., Xia Y., Xia C., Kanno I., Wang Z., Design and manufacture of MEMS deformable mirror based on piezoelectric actuator with 61 electrodes, IEEE 19th International Conference on Nano/Micro Engineered and Molecular Systems (NEMS), 2024, DOI: 10.1109/NEMS60219.2024.10639870.
43. Tokovinin A., Thomas S., Vdovin G., Using 50-mm electrostatic membrane deformable mirror in astronomical adaptive optics, Advancements in Adaptive Optics, Vol. 5490, 2004, 580–585, International Society for Optics and Photonics, SPIE, 2004, DOI: 10.1117/12.550044.
44. Huang M., Wu Z., Min L., Wu J., Adaptive surface shape control for magnetic fluid deformable mirrors, International Conference on Control, Automation and Information Sciences (ICCAIS), 2015, 378–383, DOI: 10.1109/ICCAIS.2015.7338697.
45. Banerjee K., Rajaeipour P., Ataman C., Zappe H., Piezoelectric PVDF actuated, lightweight deformable thin mirror for adaptive optics, International Conference on Optical MEMS and Nanophotonics (OMN), 2016, DOI: 10.1109/OMN.2016.7565915.
Inne źródła
46. International Telecommunication Union, Recommendation ITU-R P.525-4: Calculation of Free-Space Attenuation, [www.itu.int/rec/R-REC-P.525], 2019.
48. Ground Control, What is Iridium Certus & what Speeds are Available? [www.groundcontrol.com/blog/what-is-iridium-certus-andwhat-speeds-are-available-infographic], 2023.
Radio and Optical Communication of Unmanned Aerial Vehicles: A Review of Solutions
Abstract: This article presents a comprehensive review of contemporary communication methods employed in Unmanned Aerial Vehicles (UAVs) in the context of military applications. It discusses classical radio techniques, spread spectrum systems, and other forms of radio transmission that, while ensuring reliable communication, remain susceptible to detection and interference in electronic warfare environments. Particular attention is given to the emerging optical communication technologies in the infrared domain, including Tethered Fiber Optics (TFO), Spooled Fiber Optics (SFO) and Free-Space Optics (FSO), which offer high throughput, low latency, and strong resistance to electromagnetic interference, although they require precise alignment and are sensitive to atmospheric conditions. In response to the increasing challenges posed by the electronic warfare landscape, the authors propose an innovative concept of emission-free FSO communication, in which the UAV does not emit its own signal but instead reflects and modulates a light beam transmitted from a ground control station using an electro-optical modulator based on a piezoelectric mirror. This solution enables secure, bidirectional data transmission with high resistance to interference, representing a promising alternative to traditional UAV communication methods, especially in special operations and reconnaissance missions requiring stealth and reliability.
mgr inż. Krzysztof Szajewski krzysztof.szajewski@wat.edu.pl
ORCID: 0000-0002-8429-3976
Absolwent Wydziału Cybernetyki Wojskowej Akademii Technicznej. Od 2021 r. jest zatrudniony na Wydziale Cybernetyki Wojskowej Akademii Technicznej. Pracuje również w Laboratorium Systemów Obserwacyjno-Rozpoznawczych w Instytucie Technicznym Wojsk Lotniczych. Jego zainteresowania koncentrują się na prototypowaniu cyfrowych urządzeń elektronicznych, obrazowaniu cyfrowym oraz cyfrowym przetwarzaniu sygnałów.
inż. Damian Celejewski damian.celejewski@itwl.pl
ORCID: 0009-0004-0034-6607
Absolwent studiów I stopnia na Wydziale Elektroniki i Technik Informacyjnych Politechniki Warszawskiej (kierunek Elektronika). Student studiów II stopnia na Wydziale Elektroniki Wojskowej Akademii Technicznej (kierunek Elektronika i Telekomunikacja). Zatrudniony na stanowisku starszego inżyniera w Instytucie Technicznym Wojsk Lotniczych w pracowni Systemów Obserwacji i Rozpoznania.
dr inż. Anna Szajewska aszajewska@apoz.edu.pl
ORCID: 0000-0001-8370-6807
Adiunkt w Akademii Pożarniczej w Warszawie, Wydział Inżynierii Bezpieczeństwa i Ochrony Ludności. Zainteresowania naukowe obejmują badania nad rozwojem pożaru zewnętrznego, komputerowe przetwarzanie obrazów, technologię podczerwieni oraz zastosowania termowizji.
Wykrywanie i lokalizacja obiektów za pomocą skanowania
przestrzeni niskorozdzielczą kamerą termowizyjną
Karol Erd, Krzysztof Sawicki Instytut Optoelektroniki, Wojskowa Akademia Techniczna, ul. Gen. Sylwestra Kaliskiego 2, 01-476 Warszawa
Streszczenie: We współczesnych systemach monitoringu i detekcji często stosowane są technologie termowizyjne, które umożliwiają obserwację obiektów w warunkach słabego oświetlenia czy trudnych warunkach pogodowych. Szczególnym wyzwaniem pozostaje jednak skuteczne wykrywanie i lokalizacja obiektów przy użyciu niskorozdzielczych kamer termowizyjnych, które mimo ograniczeń sprzętowych oferują szereg zalet, takich jak niski koszt, niewielkie wymiary oraz energooszczędność. W artykule przedstawiono autorski algorytm przetwarzania obrazu termowizyjnego przeznaczony dla kamer o niskiej rozdzielczości. Przedstawiono także i przetestowano system skanujący, realizujący opracowany algorytm, oparty na kamerze termowizyjnej o rozdzielczości 32 × 24 piksele, zbudowany przy użyciu popularnych i łatwo dostępnych komponentów elektronicznych. Zwrócono uwagę na zagadnienia optymalizacji filtracji, binaryzacji oraz operacji morfologicznych, które pozwalają zredukować szumy, poprawić jakość detekcji oraz umożliwiają precyzyjne określenie położenia wykrytych obiektów. Wyniki przeprowadzonych eksperymentów pozwalają sądzić, że nawet przy zastosowaniu niskorozdzielczej matrycy możliwe jest uzyskanie użytecznych informacji o ruchu i lokalizacji obiektów, co otwiera nowe możliwości rozwoju kompaktowych i ekonomicznych systemów monitoringu w podczerwieni.
Słowa kluczowe: kamera termowizyjna, przetwarzanie obrazu, detekcja ruchu
1.Wprowadzenie
Współczesne systemy monitoringu środowiskowego, przemysłowego i bezpieczeństwa coraz częściej opierają się na technologiach pozwalających na autonomiczne funkcjonowanie, minimalizujące zaangażowanie człowieka oraz koszty wdrożenia [1, 2]. Jednym z kierunków rozwoju w tej dziedzinie jest integracja niskorozdzielczych kamer termowizyjnych z czujnikami typu „pozostaw i zapomnij” (ang. deploy and forget), które łączą prostotę implementacji, energooszczędność i zdolność do samoorganizacji w ramach sieci czujników [3], przy jednoczesnym niskim koszcie jednostkowym. Kamery termowizyjne orozdzielczości rzędu dziesiątek pikseli, mimo wielu ograniczeń sprzętowych, po odpowiednich przekształceniach obrazu oferują możliwość skutecznej detekcji i lokalizacji obiektów [4],
Autor korespondujący:
Krzysztof Sawicki, krzysztof.sawicki@wat.edu.pl
Artykuł recenzowany nadesłany 12.05.2025 r., przyjęty do druku 16.01.2026 r.
Zezwala się na korzystanie z artykułu na warunkach licencji Creative Commons Uznanie autorstwa 4.0 Int.
co może znaleźć zastosowanie w monitoringu ruchu, kontroli dostępu, czy wczesnym wykrywaniu zagrożeń.
Podstawową zaletą niskorozdzielczych kamer termowizyjnych jest ich niski koszt produkcji, kompaktowe rozmiary oraz niewielkie zapotrzebowanie na energię, co umożliwia integrację z przenośnymi urządzeniami IoT. Kluczowym wyzwaniem jest takie przetwarzanie obrazu termowizyjnego, które pozwala uniknąć zmniejszenia rozdzielczości przestrzennej. Dodatkowo umożliwia kompensację wysokich szumów, wynikających zarówno z niedoskonałości detektorów, jak i dynamicznych warunków otoczenia [4]. W tym artykule zaprojektowano algorytm przetwarzania obrazu termowizyjnego w kierunku detekcji i lokalizacji obiektów z użyciem kamer termowizyjnych o bardzo niskiej rozdzielczości. Zaprojektowano i wykonano także system integrujący komercyjnie dostępną, niskorozdzielczą kamerę z silnikiem krokowym oraz modułem przetwarzania i komunikacji sieciowej, w którym zaimplementowano omówiony algorytm. Cały system przetestowano w rzeczywistych warunkach pod względem skuteczności działania.
1.1. Omówienie problematyki
Stosowanie niskorozdzielczych kamer termowizyjnych, o rozdzielczości na przykład 32 × 24 piksele, wiąże się z fundamentalnymi ograniczeniami sprzętowymi, które znacząco wpływają na jakość danych wyjściowych. Główne wyzwania obejmują niską rozdzielczość przestrzenną, prowadzącą do utraty szczegółów strukturalnych obiektów, zwłaszcza przy większych
odległościach od kamery [4]. Dodatkowo, kamery tego typu charakteryzują się wysokim poziomem szumów o charakterze zarówno termicznym (szum Johnsona-Nyquista), jak i systematycznym (niejednorodność matrycy, artefakty wynikające z niedoskonałości układu odczytu) [5, 6]. Ograniczona jest także dynamika sygnału, co utrudnia detekcję obiektów o niskim kontraście termicznym względem tła. W praktyce obserwuje się również obecność martwych pikseli, która w kamerach o niskiej rozdzielczości powoduje znaczne pogorszenie obrazu oraz niestabilność kalibracji w dynamicznych warunkach środowiskowych [7].
Wymienione czynniki sprawiają, że surowe dane z kamery termowizyjnej o niskiej rozdzielczości wymagają zaawansowanego przetwarzania, aby uzyskać użyteczne informacje o obecności i położeniu obiektów. Proponowany w dalszej części artykułu algorytm detekcji i lokalizacji został bezpośrednio zoptymalizowany pod kątem kompensacji powyższych ograniczeń.
1.2. Założenia systemu detekcji i lokalizacji ruchu
Projekt systemu detekcji i lokalizacji ruchu oparto na czterech fundamentalnych założeniach wynikających bezpośrednio z charakterystyki niskorozdzielczych kamer termowizyjnych. Po pierwsze, przyjęto strategię kompensacji ograniczeń sprzętowych przez wieloetapowe przetwarzanie, uwzględniające specyfikę szumów termicznych i systematycznych, charakterystycznych dla kamer termowizyjnych o niskiej rozdzielczości. Ponadto do projektowania toru przetwarzania obrazu przyjęto rozdzielczość kamery równą 32 × 24 px. Po drugie, przyjęto, że system zaprojektowano do pracy stacjonarnej w czasie quasi-rzeczywistym z niską częstotliwością próbkowania, rzędu pojedynczych Hz. Po trzecie, przyjęto minimalizację złożoności obliczeniowej przy zachowaniu kluczowych metryk skuteczności, rezygnując z zaawansowanych metod uczenia maszynowego na rzecz klasycznych technik przetwarzania obrazu. Po czwarte, założono, że system wyposażony jest w mechanizm skanowania przestrzennego umożliwiający obserwację otoczenia w szerokim kącie widzenia przez obrót kamery.
1.3. Algorytm przetwarzania obrazu
1.3.1. Korekcja niejednorodności matrycy
Detektory każdej matrycy nie dają jednakowej odpowiedzi na jednolite oświetlenie, ponieważ różnią się wartościami parametrów [5−8]. Zazwyczaj więc dokonuje się programowej kompensacji wprowadzanych przez to szumów [5]. Korekcja niejednorodności NUC (ang. Non-uniformity correction) eliminuje błędy pomiarowe spowodowane różnicami w wartościach parametrów detektorów [9]. Najczęściej stosuje się korekcje jedno- lub dwupunktową [6], z zastosowaniem jednego lub dwóch wzorców promieniowania. W pierwszym przypadku wystarczy jedynie jedno techniczne ciało czarne, powodujące jednolite oświetlenie matrycy. W drugim należy zastosować dwa takie wzorce o jednolitym rozkładzie promieniowania, odpowiadające rożnym wartościom temperatury (lub jeden wzorzec o przestrajalnej wartości temperatury). Korekcja dwupunktowa kompensuje wpływ niejednorodności detektorów w zakresie temperatury [6−8, 10].
Ze względu na typowy dla kamer o niskiej rozdzielczości silny dryf parametrów w funkcji temperatury obserwowanej sceny, a także na ich niski domyślny zakres dynamiczny, zdecydowano się na użycie w algorytmie korekcji dwupunktowej. Ponadto przyjęto, że korekcja niejednorodności zostanie przeprowadzona tylko raz, a uzyskane w jej wyniku macierze współczynników będą stosowane do wszystkich kolejnych rejestracji, ze względu na charakter pracy systemu. Korekcję dwupunktową należy przeprowadzić z użyciem technicznego ciała czarnego o wysokiej emisyjności. Kamerę należy zbliżyć do powierzchni ciała czarnego tak, oby zajmowało cały widoczny obraz i zarejestrować po 10 ramek obrazu dla dwóch różnych wartości temperatury ciała:
przyjęto 20 °C oraz 50 °C. Poszczególne serie uśredniono tak, aby otrzymać dwa wzorcowe obrazy dla każdej wartości temperatury. Następnie podstawiono je do wzorów (1) oraz (2) aby otrzymać macierz przesunięć o(i, j) i wzmocnień g(i, j):
()( ) (,)/(,)(,), HLHL gijVVVijVij =−− (1)
(,)(,)(,), HH oijVgijVij =−⋅ (2)
gdzie: (,), H Vij (,)L Vij – macierze sygnału z poszczególnych detektorów dla wyższej i niższej wartości referencyjnej temperatury, , VH VL – średni sygnał dla wyższej i niższej wartości referencyjnej temp eratury.
Dzięki tak określonym macierzom korekcji można wyznaczyć macierz obrazu skorygowanego, korzystając ze wzoru (3):
(,)(,)(,)(,), corr VxygxyVxyoxy =⋅+ (3)
gdzie: (,) corr Vxy – macierz obrazu skorygowanego, (,)Vxy –macierz obrazu przed korekcją.
1.3.2. Wstępne przetwarzanie obrazu Pomimo wykonania korekcji, obraz z kamery o niskiej rozdzielczości najczęściej nie nadaje się do analizy i należy go poddać wstępnemu przetwarzaniu [4]. Na początek należy poddać go cyfrowemu zwiększeniu rozdzielczości, w celu zapewnienia poprawnego działania przekształceń przestrzennych. Wśród najbardziej znanych metod zwiększenia rozdzielczości są: interpolacja najbliższego sąsiedztwa, interpolacja dwuliniowa, interpolacja sześcienna, resampling Lanczosa, czy neuronowe sieci głębokie. Systemy detekcji oparte na kamerach o niskiej rozdzielczości mają najczęściej ograniczone zasoby obliczeniowe, co jest uwarunkowane użyciem komponentów o małych wymiarach i niskim poborze mocy. Dlatego też przyjęto, że najlepszą z metod będzie tu interpolacja sześcienna, ze względu na dobrą skuteczność przy akceptowalnym nakładzie obliczeniowym. Charakterystyczny dla interpolacji sześciennej wygładzający wpływ, powoduje redukcję systematycznych szumów wynikających z niedoskonałości w układach odczytu.
Następnie obraz należy poddać normalizacji, wyrażonej wzorem (4) [11]: min() , max()min() norm II Ir II =⋅ (4)
gdzie: norm I – obraz po normalizacji, I – obraz wejściowy, r – zakres przyjmowanych wartości po normalizacji.
Zapewnia to stałość zakresu dynamiki przy późniejszym przetwarzaniu, a także zwiększa kontrast i ułatwia interpretację wizualną. Obraz po korekcji NUC został znormalizowany do zakresu 0−255 (reprezentacja 8-bitowa), co umożliwia standardowe przetwarzanie obrazu cyfrowego w dalszych krokach.
1.3.3.
Filtracja obrazu
Podstawowa filtracja obrazów stanowi istotny etap przetwarzania sygnałów wizyjnych, mając na celu redukcję szumów, oraz przygotowanie obrazu do dalszej analizy [12]. Proces ten polega na modyfikacji wartości pikseli przez operacje matematyczne wykonywane w lokalnym otoczeniu każdego punktu obrazu. Głównym efektem filtracji jest tłumienie zakłóceń stochastycznych przy jednoczesnym zachowaniu istotnych cech strukturalnych, takich jak krawędzie [11−13]. Negatywnymi konsekwencjami mogą być jednak rozmycie szczegółów, zniekształcenia geometryczne obiektów oraz powstawanie artefaktów, szczególnie przy nieodpowiednim doborze parametrów
filtru. Głównym równaniem opisującym ogólną operację filtracji dla obrazu I(i, j) jest:
(5)
gdzie w(m, n) oznacza maskę filtru, a k, l określają wymiary otoczenia.
W kontekście obrazów termowizyjnych, gdzie szumy mają charakter zarówno addytywny (np. szum termiczny detektora), jak i multiplikatywny (nierównomierność odpowiedzi pikseli), szczególne znaczenie mają filtry nieliniowe [12]. Filtr medianowy realizuje operację statystyczną, zastępując wartość centralnego piksela medianą wartości z otoczenia określonego przez maskę filtracji. Dla obrazu I(i, j) i kwadratowej maski o wymiarach n × n, wynikową wartość każdego piksela oblicza się jako:
( ) med (,)mediana(,)|,,Iij Ixiyjnijn = ++−≤≤ (6)
gdzie n definiuje rozmiar maski filtracji.
Mechanizm ten skutecznie eliminuje impulsowe zakłócenia (np. martwe piksele), zachowując przy tym ostre krawędzie obiektów. Wadą jest jednak ograniczona skuteczność wobec szumów o charakterze gaussowskim oraz wzrost zniekształceń przy dużych rozmiarach maski [11].
Filtr Gaussa jest kolejnym z podstawowych filtrów. Należy do liniowych metod filtracji przestrzennej, realizujących ważoną średnią ruchomą zgodnie z funkcją Gaussa. Wyraża się ją równaniem (7), implementowanym przez splot z maską o wartościach wyrażonych wzorem (8) [11].
1.3.4. Binaryzacja i przekształcenia morfologiczne
Do detekcji ruchu użyta została metoda różnic bezwzględnych. Dla kolejnych klatek 1 t I i , t I różnicę tę wyznacza się według wzoru: 1 (,)(,)(,). tt DijIijIij =− (9)
Pozwoliło to na wyodrębnienie obszarów, w których nastąpiła zmiana sygnału w czasie. Otrzymany obraz różnicy był następnie binaryzowany ze wzorem (10):
Wielkość σ określa stopień rozmycia filtru. W praktyce implementowany jest za pomocą dyskretnej aproksymacji jądra splotowego, gdzie wagi maleją wykładniczo wraz z odległością od centrum maski [11]. Filtr ten skutecznie redukuje szumy o rozkładzie normalnym, jednak powoduje rozmycie krawędzi proporcjonalnie do wartości σ Zaleta w postaci separowalności maski znacząco redukuje złożoność obliczeniową w porównaniu z filtrami nieliniowymi.
W systemach termowizyjnych o niskiej rozdzielczości, gdzie występują szumy o zróżnicowanym charakterze, skutecznym podejściem jest zastosowanie kaskadowej filtracji obrazu. W opisywanym algorytmie połączono dwa komplementarne podejścia. W pierwszym kroku zastosowano filtr medianowy, który jako filtr nieliniowy, jest efektywny w eliminacji zakłóceń impulsowych (tzw. szumu typu „sól i pieprz”), wynikających z obecności wadliwych pikseli matrycy, przy jednoczesnym zachowaniu ostrości krawędzi obiektów [11]. Następnie obraz poddano filtracji z użyciem filtru Gaussa, który skutecznie kompensuje szumy o charakterze ciągłym, zbliżonym do rozkładu normalnego, takie jak szum termiczny detektorów [11, 12]. Optymalizacja parametrów − wymiarów maski n dla filtru medianowego oraz odchylenia standardowego σ dla filtru Gaussa – wymagała znalezienia kompromisu między stopniem redukcji szumu a zachowaniem kluczowych informacji o względnie małych obiektach, co ma znaczenie w aplikacjach monitoringu.
255gdy(,) (,)
≥+
DijkDD Bij µσ
0w przeciwnym razie
(10)
gdzie , Dµ Dσ oznaczają średnią i odchylenie standardowe różnicy w otoczeniu (,), ij Ω k oznacza czułość detekcji.
Binaryzacja jest przekształceniem, którego działanie sprowadza się do zamiany obrazów wieloodcieniowych na obrazy binarne, które przyjmują tylko dwie wartości — zwykle 0 i 1 [11]. Zastosowanie binaryzacji jest bardzo szerokie i obejmuje przede wszystkim etapy wstępne w analizie obrazu, gdyż wiele kolejnych operacji (np. segmentacja, detekcja konturów, operacje morfologiczne) wymaga obrazów binarnych [11]. Binaryzacja pozwala radykalnie zredukować ilość informacji zawartej w obrazie, co znacząco upraszcza dalsze przetwarzanie i umożliwia efektywne oddzielenie obiektów od tła.
Proces erozji i dylatacji stanowią podstawowe operacje morfologiczne używane w przetwarzaniu obrazów binarnych, gdzie pozwalają na modyfikację kształtu i struktury obiektów na obrazie [11]. Operacje te są realizowane przy użyciu elementu strukturalnego, który przesuwa się po całym obrazie i determinuje sposób przekształcenia wartości pikseli.
Erozja jest operacją, która powoduje „kurczenie” obiektów w obrazie. W wyniku erozji piksel pozostaje aktywny (wartość 1 w obrazie binarnym) tylko wtedy, gdy wszystkie piksele w sąsiedztwie określonym przez element strukturalny są również aktywne [11]. Matematycznie erozję obrazu binarnego A przez element strukturalny B można zapisać jako:
{ } | N x ABxEBA =∈⊆ (11)
gdzie x jest punktem, w którym znajduje się element x B
Dylatacja natomiast jest operacją odwrotną do erozji − powoduje „powiększanie” obiektów na obrazie. Piksel staje się aktywny, jeśli choć jeden piksel z sąsiedztwa określonego przez element strukturalny jest aktywny [11]. Definicja dylatacji obrazu binarnego A przez element strukturalny B wyraża się wzorem:
{ } | N x ABxEBA ⊕=∈∩≠∅ (12)
Obie operacje są często stosowane w parze, na przykład w procesie otwierania (najpierw erozja, potem dylatacja) lub zamykania (najpierw dylatacja, potem erozja), co pozwala na lepszą kontrolę nad kształtem i strukturą obiektów na obrazie [14]. W przypadku tego systemu zastosowano najpierw erozję, a później dylatację, co pozwoliło na wyodrębnienie prawidłowego kształtu wykrywanych obiektów od losowych przekroczeń progu na obrazie różnicowym. Parametry operacji morfologicznych takie jak rozmiar elementu strukturalnego oraz liczba iteracji, zostały dobrane eksperymentalnie pod kątem maksymalnej wykrywalności lokalizowanego obiektu, przy braku wykryć fałszywie dodatnich.
Środek ciężkości (centroid) w przetwarzaniu obrazu to punkt geometryczny reprezentujący średnie położenie masy obiektu na obrazie [15]. W kontekście detekcji ruchu środek ciężkości służy do śledzenia ruchu obiektów przez określenie jego pozycji w kolejnych klatkach. Matematycznie środek ciężkości można zdefiniować jako: (,) (,) , (,) (,) xy xy XY xy xy xBij
yBij cc Bij Bij
gdzie B(i, j) jest binarnym obrazem, otrzymanym z obrazu różnic bezwzględnych. Suma wszystkich pikseli obrazu stanowi moment zerowego rzędu, opisujący środek ciężkości obiektu na obrazie.
Na binarnym obrazie różnicy wykrywane były kontury, spośród których wybrane były dwa największe (przyjęto, że odpowiadają one głównemu obiektowi w dwóch kolejnych pozycjach). Następnie obliczany był środek ciężkości obu konturów, które służyły jako punkt odniesienia do śledzenia ruchu obiektu w czasie.
1.3.5. Metoda oceny skuteczności algorytmu Testowanie działania systemu odbywało się w następujący sposób. Urządzenie umieszczono w prostym korytarzu budynku. Wykonano cztery następujące po sobie skany o łącznym kącie obrotu urządzenia równym 180° tak, że kamera w położeniu początkowym była skierowana równolegle do korytarza.
W trakcie rejestracji, przed urządzeniem, wolnym tempem w odległości od 1 do 5 metrów przechodził człowiek tak, aby został zarejestrowany na przynajmniej kilku skanach.
Zarejestrowane obrazy poddano następnie omówionemu wcześniej przetwarzaniu, a rejestracje powtarzano iteracyjnie, w celu dobrania optymalnych parametrów wszystkich stosowanych przekształceń obrazu.
W celu ilościowego zbadania skuteczności detekcji obiektów wykonano 20 skanów podobnych do omówionych wyżej. Następnie dla każdej rejestracji dokonano oceny zgodnie ze standardową metodyką stosowaną w zadaniach detekcji obiektów. Wykorzystano do tego współczynnik IoU (ang. intersection over union, nazywany także indeksem Jaccarda) wyrażony wzorem (14):
|| IoU, || AB AB ∩ = ∪ (14)
gdzie: A – referencyjny obszar obiektu, B – obszar obiektu wykrytego.
Prawdziwy obszar obiektu (ang. ground truth) porównano w ten sposób z obszarem wykrytym przez algorytm, stosując następujące kryteria: Wykrycie, dla którego współczynnik IoU był większy lub równy 0,5, klasyfikowano jako prawdziwie pozytywne (TP), Wykrycie, dla którego IoU było mniejsze od 0,5 lub które nie odpowiadało żadnemu obiektowi referencyjnemu, klasyfikowano jako fałszywie pozytywne (FP), Obiekt referencyjny, który nie został wykryty (żadne wykrycie nie osiągnęło progu IoU = 0,5), klasyfikowano jako fałszywie negatywny (FN).
Następnie obliczono parametr F1, będący średnią harmoniczną precyzji i czułości, który jest standardową metryką stosowaną do oceny wydajności w zadaniach detekcji i klasyfikacji [16], Obliczono go zgodnie ze wzorem (15):
2 1. 2 TP F TPFPFN = ⋅++ (15)
Kolejnym etapem było określenie skuteczności lokalizacji obiektów przez system. W tym celu ponownie wykonano 20 rejestracji, przy czym tym razem w momencie każdego skanowania, człowiek znajdował się w jednej z ustalonych pozycji kątowych całkowitego pola widzenia systemu. Ustalone pozycje kątowe wynosiły {30°, 60°, 90°, 120°, 150°}, jeżeli za 0° przyjmiemy środek pola widzenia kamery w pozycji początkowej. Dla każdej pozycji wykonano więc po cztery oddzielne rejestracje. Następnie wartość minimalną min∆θ oraz maksymalną max ∆θ odchyłki wyznaczonej wartości kąta od wartości rzeczywistej, a także średni błąd bezwzględny kąta lokalizacji zgodnie ze wzorem (16) oraz błąd średniokwadratowy kąta lokalizacji zgodnie ze wzorem (17): ,, 1 , X n ciobi i MAAE n θθ
(16)
gdzie: cX θ – położenie kątowe środka ciężkości wykrytego obiektu, obθ – położenie kątowe rzeczywistego obiektu, n – liczba rejestracji.
2. Projekt i realizacja systemu skanującego
W celu określenia skuteczności opracowanej metody zaprojektowano i wykonano urządzenia spełniające opisane wcześniej założenia. System skanujący z niskorozdzielczą kamerą termowizyjną składał się z kamery mlx90640 o rozdzielczości 32 × 24 px i nominalnym polu widzenia 55° × 35°, płytki PCB z procesorem ESP32-S3 oraz silnika krokowego 28BYJ-48 wraz ze sterownikiem uln2003. Schemat blokowy systemu został przedstawiony na rysunku 1. Wszystkie elementy systemu zostały umieszczone w specjalnie wykonanej obudowie i przytwierdzone do silnika krokowego, którego oś została zamontowana na stoliku obrotowym. W ten sposób system mógł być w całości obracany o dowolnie duży kąt, a wbudowany w procesor moduł Wi-Fi zapewnił komunikację bezprzewodową, eliminując potrzebę użycia specjalistycznych złącz obrotowych. Wykonany model systemu został przedstawiony na rysunku 2. Zasada działania systemu polegała na naprzemiennym obracaniu platformy i rejestracji obrazu z kamery termowizyjnej. Krok obrotu silnika został dobrany eksperymentalnie. Chociaż nominalne horyzontalne pole widzenia (FOV) kamery MLX90640, zgodnie z dokumentacją producenta, wynosi 55° [21], w praktyce jego użyteczna szerokość, pozwalająca na uzyskanie obrazów o dobrej jakości aż po krawędzie, okazała się bliższa 45°. W związku z tym, w celu zapewnienia ciągłości panoramy przy
Moduł Wi-Fi
Silnik krokowy 28BYJ-48
Sterownik uln2003 ESP32S3
Kamera termowizyjna mlx90640
Zasilanie
Rys. 1. Schemat blokowy systemu skanującego z niskorozdzielczą kamerą termowizyjną mlx90640
Fig. 1. Block diagram of scanning system with low-resolution thermal camera mlx90640
Rys. 2. Realizacja praktyczna systemu skanującego zamontowanego na platformie obrotowej
Fig. 2. Practical implementation of scanning system mounted on rotating platform
jednoczesnej minimalizacji nakładu obliczeniowego, przyjęto kąt obrotu równy 45°. Taka strategia pozwoliła na sekwencyjne składanie kolejnych klatek w celu utworzenia panoramicznego obrazu termowizyjnego bez konieczności stosowania algorytmów korelacyjnych do obsługi obszarów wspólnych. Mimo że efektywne pole widzenia może zależeć od odległości do obserwowanego obiektu, dla przyjętego w eksperymencie zakresu od 1 do 5 metrów wartość 45° zapewniała poprawne wyniki.
3.Analiza zarejestrowanych obrazów
Przykładowy panoramiczny termogram przed korekcją niejednorodności przedstawiono na rysunku 3. Poziom szumu jest wysoki, ale sylwetka człowieka jest widoczna na jego tle. Szum wynikający z niejednorodności ma widoczny powtarzalny charakter, wynikający z metody składania obrazów.
Rys. 3. Przykładowy obraz termowizyjny przed korekcją niejednorodności (NUC) z widoczną sylwetką człowieka na tle wysokiego poziomu szumu
Fig. 3. Sample thermal image before non-uniformity correction (NUC) showing human silhouette against high noise background
Na rysunku 4 przedstawiono przykładowy obraz po korekcji niejednorodności. Widać na nim znaczną poprawę kontrastu, a sylwetka człowieka jest teraz znacznie bardziej widoczna. Obraz zawiera artefakty w kształcie szachownicy, co jest szczególnie widoczne w miejscu występowania sylwetki.
Rys. 4. Obraz termowizyjny po korekcji niejednorodności
Fig. 4. Thermal image after non-uniformity correction
Na rysunku 5 zaprezentowano całą serię obrazów poddanych wstępnemu przetwarzaniu, czyli normalizacji, zwiększeniu rozdzielczości oraz filtracji. Sylwetki na obrazach wciąż zawierają artefakty, choć są one nieznacznie rozmyte względem surowego obrazu po korekcji.
Na rysunku 6 przedstawiono zbinaryzowane obrazy różnic bezwzględnych między każdą parą kolejnych obrazów. Obszary aktywne na obrazie binarnym (piksele o wartości logicznej 1) w znacznej mierze odpowiadają rzeczywistemu położeniu sylwetki obserwowanej osoby. Należy jednak zauważyć, że wykryte
regiony są lokalnie mniejsze od faktycznych wymiarów sylwetki, co wynika z zastosowania progowania adaptacyjnego oraz wpływu operacji morfologicznych.
Rys. 5. Seria czterech kolejnych panoramicznych obrazów termowizyjnych po wstępnym przetwarzaniu (normalizacja, zwiększenie rozdzielczości, filtracja) w kolejności rejestracji: (a) pierwszy obraz, (b) drugi obraz, (c) trzeci obraz, (d) czwarty obraz
Fig. 5. Series of four consecutive thermal panoramic images after preprocessing (normalization, resolution enhancement, filtering) in recording order: (a) first image, (b) second image, (c) third image, (d) fourth image
Rys. 6. Zbinaryzowane obrazy różnic bezwzględnych po operacjach morfologicznych między kolejnymi parami obrazów: (a) różnica między obrazami 1-2, (b) różnica między obrazami 2-3, (c) różnica między obrazami 3-4
Fig. 6. Binarized absolute difference images after morphological operations between consecutive image pairs: (a) difference between images 1-2, (b) difference between images 2-3, (c) difference between images 3-4
Na rysunku 7 zaznaczono ruch wykrytego na podstawie różnic między obrazami obiektu. Środki ciężkości wyznaczone w oparciu o zbinaryzowane obrazu odzwierciedlają rzeczywiste punkty lokalizacji obiektu na obrazie. Z kolei na rysunku 8 pokazano całkowitą trajektorię ruchu obiektu na przestrzeni całego pomiaru.
W tabeli 1 zestawiono klasyfikację wykryć oraz wyznaczony parametr F1, określający skuteczność systemu pod względem zdolności do detekcji obiektu. W większości przypadków skutecznie wykryto obiekt na podstawie przyjętego kryterium. W pozostałych przypadkach częściej wystąpił brak detekcji, niż detekcja fałszywa.
(a)
(a)
b)
c)
Karol Erd, Krzysztof Sawicki
Rys. 7. Trajektorie ruchu wykrytego obiektu (niebieski) wyznaczone z kolejnych par obrazów z zaznaczonymi pozycjami: aktualną (czerwony) i poprzednią (zielony): (a) trajektoria 1-2, (b) trajektoria 2-3, (c) trajektoria 3-4
Fig. 7. Motion trajectories of detected object (blue) determined from consecutive image pairs with marked positions: current (red) and previous (green): (a) trajectory 1-2, (b) trajectory 2-3, (c) trajectory 3-4
Rys. 8. Całkowita trajektoria ruchu obiektu (niebieski) wykryta w całej zarejestrowanej serii obrazów z zaznaczonymi punktami detekcji (zielony) i ostatnią pozycją obiektu (czerwony)
Fig. 8. Complete motion trajectory of object (blue) detected throughout entire recorded image series with marked detection points (green) and final object position (red)
Tabela 1. Zestawienie parametrów skuteczności detekcji obiektów w systemie skanującym z niskorozdzielczą kamerą termowizyjną (TP – prawdziwie pozytywne, FP – fałszywie pozytywne, FN – fałszywie negatywne, F1 – parametr F1)
Table 1. Summary of object detection performance parameters in scanning system with low-resolution thermal camera (TP – true positive, FP – false positive, FN – false negative, F1 – F1 score)
Parametr
Wartość 13 5 2
Tabela 2. Zestawienie parametrów lokalizacji kątowej obiektów (MAAE – średni błąd bezwzględny kąta, RMSAE – błąd średniokwadratowy kąta, Δθmin – minimalny błąd kątowy, Δθ max – maksymalny błąd kątowy)
Table 2. Summary of angular localization parameters (MAAE – mean absolute angular error, RMSAE – root mean square angular error, Δθmin – minimum angular error, Δθ max – maximum angular error)
ParametrMAAERMSAE ΔΘ min ΔΘ max Wartość [°] 4,726,031,1718,70
W tabeli 2 zamieszczono wyniki badania skuteczności lokalizacji obiektu przez system. Średni błąd lokalizacji kątowej ma wartość poniżej 5°. W niektórych pomiarach wystąpiły odchyłki od wartości oczekiwanej kąta powyżej 10°, co przekłada się na większą wartość błędu średniokwadratowego, która wynosi 6,03°.
4. Wnioski
W ramach niniejszej pracy opracowano i zweryfikowano eksperymentalnie algorytm detekcji i lokalizacji obiektów dedykowany niskorozdzielczym kamerom termowizyjnym. Głównym osiągnięciem jest demonstracja możliwości skutecznej detek-
cji ruchu przy użyciu matrycy o rozdzielczości zaledwie 32 × 24 piksele, co stanowi znaczące ograniczenie w porównaniu z konwencjonalnymi kamerami termowizyjnymi. Uzyskany w badaniach parametr F1 na poziomie 0,79 należy oceniać w kontekście fundamentalnych ograniczeń sprzętowych, w szczególności ekstremalnie niskiej rozdzielczości matrycy (32 × 24 piksele), oraz przyjętego założenia o stosowaniu klasycznych, obliczeniowo tanich algorytmów przetwarzania obrazu [17]. W porównaniu do zaawansowanych systemów detekcji opartych na sieciach neuronowych (np. YOLO) i kamerach wysokiej rozdzielczości, które osiągają skuteczność F1 na poziomie 97 % [18], uzyskany wynik jest znacząco niższy. Różnica ta wynika jednak bezpośrednio z odmiennych założeń projektowych. W niniejszej pracy priorytetem była minimalizacja kosztów i złożoności obliczeniowej, a nie maksymalizacja metryk skuteczności.
Bardziej wartościowe jest porównanie z systemami o zbliżonej charakterystyce. Przykładowo, w systemie TADAR, wykorzystującym również niskorozdzielczą matrycę termowizyjną, osiągnięto F1 na poziomie 88,8 % dla detekcji wielu użytkowników [19]. Z kolei wdrożenie komercyjnych kamer termowizyjnych do detekcji pieszych w warunkach miejskich pozwoliło na uzyskanie wysokich wartości F1 oraz dokładności sięgającej 90 % [22]. W tym kontekście wynik 0,79 uzyskany dla modelu systemu skanującego, obarczonego dodatkowymi artefaktami wynikającymi z ruchu kamery, można uznać za obiecujący. Potwierdza on, że zaproponowana metoda stanowi krok w kierunku opracowania efektywnych i ekonomicznych systemów monitoringu, stanowiąc kompromis między skutecznością a kosztem wdrożenia.
Średni błąd lokalizacji kątowej obiektów wyniósł 4,72°, przy błędzie średniokwadratowym 6,03°, co potwierdza przydatność metody do aplikacji monitoringu o umiarkowanych wymaganiach dotyczących ich precyzji.
Istotnym wkładem metodologicznym jest zastosowanie dwupunktowej korekcji niejednorodności w połączeniu z sekwencyjną filtracją medianową i gaussowską, co pozwoliło na skuteczną kompensację szumów charakterystycznych dla niskorozdzielczych detektorów termowizyjnych. Szczególnie istotne okazało się dostosowanie parametrów operacji morfologicznych do specyfiki artefaktów wynikających z architektury odczytu „wzorem szachownicowym” sensora mlx90640 [21].
Praktyczna realizacja systemu skanującego potwierdziła wykonalność implementacji opracowanego algorytmu na platformie o ograniczonych zasobach obliczeniowych (ESP32-s3). System umożliwił utworzenie panoramicznego obrazu termowizyjnego o kącie widzenia 180° przy zachowaniu funkcjonalności detekcji i śledzenia obiektów w czasie quasi-rzeczywistym.
Ograniczenia metody obejmują wrażliwość na parametry filtracji oraz występowanie artefaktów ruchowych w scenariuszach dynamicznych. Architektura odczytu sensora mlx90640 wprowadza charakterystyczny szum geometryczny, który wymaga specjalizowanego przetwarzania i może ograniczać skuteczność detekcji szybko poruszających się obiektów.
Na skuteczność detekcji i lokalizacji obiektu wpływa szereg parametrów samego przetwarzania obrazu. Wśród najbardziej kluczowych parametrów są: wymiary masek filtrów, wymiar maski operacji morfologicznych oraz liczba ich iteracji. Wielkość maski filtru medianowego musiał być znacznie większa od filtru Gaussa, w celu kompensacji obszarów zaszumionych powiększonych na skutek zwiększenia rozdzielczości. Samo zwiększenie rozdzielczości jest kluczowe, ponieważ umożliwia prawidłowe działanie filtru Gaussa.
Parametry erozji i dylatacji muszą powodować wyodrębnienie obszarów zajmowanych przez obiekt na obrazie. Z uwagi na charakterystyczny dla niskorozdzielczej kamery tego typu szum w kształcie szachownicy, liczba iteracji dylatacji musiała być
większa niż erozji, W innym przypadku sylwetka rejestrowanej osoby po progowaniu i binaryzacji była błędnie lokalizowana. Wyniki pracy wskazują, że niskorozdzielcze kamery termowizyjne, przy odpowiednim przetwarzaniu obrazu, mogą stanowić alternatywę dla konwencjonalnych systemów monitoringu w aplikacjach o umiarkowanych wymaganiach dokładnościowych, głównie ze względu na niski koszt i łatwość implementacji. Otwiera to nowe możliwości dla rozwoju kompaktowych systemów IoT w podczerwieni.
Podziękowania
Praca została dofinansowana przez Wojskową Akademię Techniczną w ramach projektu nr UGB 531-000080-W600-2.
Bibliografia
1. Portocarrero J.M.T., Delicato F.C., Pires P.F., Gámez N., Fuentes L., Ludovino D., Ferreira P., Autonomic Wireless Sensor Networks: A Systematic Literature Review, “Journal of Sensors”, Vol. 2014, DOI: 10.1155/2014/782789.
2. Diaz S., Mendez D., Kraemer R., A Review on Self-Healing and Self-Organizing Techniques for Wireless Sensor Networks, “Journal of Circuits, Systems and Computers”, Vol. 28, No. 5, 2019, DOI: 10.1142/S0218126619300058.
3. Bieszczad G., Sosnowski T., Sawicki K., Gogler S., Ligienza A., Mścichowski M., Sieć miniaturowych czujników termowizyjnych do wykrywania i śledzenia obiektów, „Pomiary Automatyka Robotyka”, T. 25, Nr 242, 2021, 57–66, DOI: 10.14313/PAR_242/57.
5. Bielecki Z., Rogalski A., Detekcja sygnałów optycznych, Wydawnictwo naukowe PWN, 2021.
6. Więcek B., De Mey G., Termowizja w Podczerwieni. Podstawy i Zastosowania, Wydawnictwo Naukowe PWN, 2017.
7. Minkina W., Pomiary termowizyjne: przyrządy i metody, Wydawnictwa Politechniki Częstochowskiej, 2004, ISBN: 978-83-7193-237-3.
8. Howell J., Mengüc M.P., Siegel R., Daun K., Thermal Radiation Heat Transfer, CRC Press Taylor & Francis Group, 2020, DOI: 10.1201/9780429327308.
9. Krupiński M., Bieszczad G., Sosnowski T., Madura H., Gogler S., Nonuniformity correction in microbolometer array with temperature influence compensation, “Metrology and Measurement Systems”, Vol. 21, No. 4, 2014, DOI: 10.2478/mms-2014-0050.
10. Sosnowski T., Kastek M., Sawicki K., Ligienza A., Gogler S., Więcek B., High-Accuracy Calibration Method of a Thermal Camera Using Two Reference Blackbodies, “Sensors”, Vol. 24, No. 17, 2024, DOI: 10.3390/s24175831.
11. Smith S.W., The scientist and engineer’s guide to digital signal processing, USA: California Technical Publishing, 1997, ISBN: 978-09-6601-763-3.
12. Kim H.J., Shrestha A., Sapkota E., Pokharel A., Pandey S., Kim C.S., Shrestha R., A Study on the Effectiveness of Spatial Filters on Thermal Image Pre-Processing and Correlation Technique for Quantifying Defect Size, “Sensors”, Vol. 22, No. 22, 2022, DOI: 10.3390/s22228965.
13. Lyons R., Understanding Digital Signal Processing, Pearson Education International, 2011, ISBN: 978-01-3211-937-5.
14. Bergenroth H., Use of Thermal Imagery for Robust Moving Object Detection Hannah, 2021, student thesis, [https://liu.diva-portal.org].
15. Gahramanova A., Locating Centers of Mass with Image Processing, “Undergraduate Journal of Mathematical Modeling: One + Two”, Vol. 10, No. 1, 2019, DOI: 10.5038/2326-3652.10.1.4906.
16. van Rijsbergen C.J., Information Retrieval, 2nd. Butterworth-Heinemann, 1979.
17. DeVries L., Underwood M., Holtta V., Lacher A.J., Lary D.J., Assessing thermal imagery integration into object detection methods for improved situational awareness on the flight deck, “Scientific Reports”, Vol. 13, No. 1, 2023, DOI: 10.1038/s41598-023-34791-8.
18. Gupta R., Jain S., Kumar M., An Enhanced Algorithm for Small Object Detection based on Thermal Imaging Using YOLOv8-EPB, “Journal of Computer Science”, Vol. 21 No. 6, 2025, 1391–1403, DOI: 10.3844/jcssp.2025.1391.1403.
19. Zhang X., Wu C., TADAR: Thermal Array-based Detection and Ranging for Privacy-Preserving Human Sensing, Proceedings of the Twenty-fifth International Symposium on Theory, Algorithmic Foundations, and Protocol Design for Mobile Networks and Mobile Computing (MobiHoc ’24), ACM, 2024, 11–20, DOI: 10.1145/3641512.3686357.
20. Chidurala V., Li X., Detection of moving objects using thermal imaging sensors for occupancy estimation, “Internet of Things”, Vol. 17, 2022, DOI: 10.1016/j.iot.2021.100487.
22. U.S. Department of Transportation, Connected Vehicle Pilot Deployment Program–Phase 4, New York City Department of Transportation–Pedestrian Detection Analysis Report, Intelligent Transportation Systems Joint Program Office, FHWAJPO-24-100, 2024.
Detection and Localization of Objects Using Area Scanning with a Low-Resolution Thermal Camera
Abstract: Modern monitoring and detection systems frequently employ thermographic technologies, which enable observation of objects under low-light conditions or adverse weather. However, the effective detection and localization of objects using low-resolution thermal cameras remains a significant challenge. Despite their hardware limitations, such cameras offer numerous advantages, including low cost, compact size, and energy efficiency. This paper presents a custom developed algorithm for thermal image processing, designed for low-resolution cameras. It also describes and evaluates a scanning system that implements the developed algorithm. The system is based on a thermal imaging camera with a 32 × 24 pixel resolution and was constructed using commercially available electronic components. Particular attention is given to the optimization of filtering, binarization, and morphological operations, which reduce noise, enhance detection quality, and enable precise determination of the location of detected objects. The results of conducted experiments demonstrate that even with a low-resolution sensor, it is possible to obtain useful information regarding the movement and localization of objects. This opens new possibilities for the development of compact and cost-effective infrared monitoring systems.
Ukończył w 2023 r. Wojskową Akademię Techniczną w Instytucie Optoelektroniki. Zajmuje się zagadnieniami związanymi z przetwarzaniem obrazu, ich zastosowaniem w technic e podczerwieni, a także zdalnym pomiarem temperatury. Obecnie kształci się w szkole doktorskiej WAT i realizuje pracę doktorską w dziedzinie techniki terahercowej.
dr inż. Krzysztof Sawicki krzysztof.sawicki@wat.edu.pl
ORCID: 0000-0002-1368-3854
Ukończył Wydział Elektroniki Wojskowej Akademii Technicznej w 2009 r. Rozprawę doktorską z tematyki steganografii w sieciach bezprzewodowych obronił w WAT w 2019 r. Jego zainteresowania skupiają się na sieciach bezprzewodowych, bezpieczeństwie teleinformatycznym, steganografii i systemach wbudowanych oraz ich zastosowaniu w technice podczerwieni i termowizji.
Badanie sprawności prototypu robota w prowadzeniu akcji ratunkowo-gaśniczych
Sebastian Jakubowski
Politechnika Rzeszowska im. Ignacego Łukasiewicza, Wydział Budowy Maszyn i Lotnictwa, Katedra Mechaniki Stosowanej i Robotyki, Al Powstańców Warszawy 8, 35-029 Rzeszów
Streszczenie: Liczba interwencji ratowniczych straży pożarnej w Polsce rośnie. Odpowiedzią na potrzeby kontroli miejsc skażonych substancjami niebezpiecznymi dla zdrowia i życia człowieka jest projekt kołowego robota inspekcyjnego wspomagającego akcje pożarnicze. Urządzenie wyposażone jest w platformę jezdną, układ sterowania, odpowiednią sensorykę, system wizyjny oraz nadajnik poszerzający zakres jego możliwości rewizyjnych. Projekt obejmuje dodatkowo kwestie zaadoptowania urządzenia do warunków rzeczywistych, a także porusza wybrane zagadnienia projektowania mechatronicznego i szybkiego prototypowania. Główne cele robota to wspieranie Straży Pożarnej w działaniach na terenie skażonym, poszukiwanie osób poszkodowanych, wykonywanie inspekcji bez narażania ratowników na bezpośrednią ekspozycję szkodliwych czynników. Poruszony został również aspekt możliwych oszczędności zasobów finansowych w jednostce straży pożarnej, w której wdrożone zostałoby omawiane rozwiązanie. W ramach prac został zbudowany oraz zaprogramowany prototyp typu PoC.
Słowa kluczowe: robot inspekcyjny, straż pożarna, mechatronika, robotyka, ratownictwo
1.Wprowadzenie
Porównując dane zawarte w rocznikach statystycznych z lat 2019 oraz 2021, opublikowanych przez Główny Urząd Statystyczny, stwierdza się, że w Polsce stale rośnie liczba przeprowadzanych akcji ratowniczych. W 2018 r. straż pożarna RP przeprowadziła 502 200 akcji ratowniczych, w 2020 r. liczba ta wynosiła już 583 300. Zauważalna tendencja wzrostowa zachowuje się od 2010 r. W dużej części przypadków były to zagrożenia miejscowe, do których zaliczane są m.in. różnego rodzaju awarie techniczne, wypadki w komunikacji i katastrofy naturalne. W 2019 r. zdarzenia te stanowiły 312 000 akcji, w 2020 r. liczba ta wzrosła do 413 900 akcji. Na podstawie przytoczonych danych stwierdza się, że straż pożarna w Polsce zmaga się z rosnącą liczbą interwencji. Podobnie jak przy zdarzeniach miejscowych, tak przy pożarach różnego typu wydzielają się gazy i substancje lotne stanowiące zagrożenie dla zdrowia i życia człowieka. Do najczęściej spotykanych należą tlenki węgla, węglowodory, dwutlenek siarki, siarkowodór, chlor. Dodatkowym zagrożeniem w przypadku niektórych substancji jest możliwość wybuchu lub samozapłonu. Obecność omawianych związków chemicznych
Autor korespondujący:
Sebastian Jakubowski, d599@stud.prz.edu.pl
Artykuł recenzowany nadesłany 21.01.2025 r., przyjęty do druku 09.02.2026 r.
Zezwala się na korzystanie z artykułu na warunkach
spowalnia lub uniemożliwia prowadzenie działań ratowniczych. Powodem tego jest możliwość bezpośredniego lub pośredniego zagrożenia zdrowia i/lub życia zarówno ratowników, jak i osób poszkodowanych i postronnych [9].
W przypadku zgłoszenia możliwego wycieku substancji niebezpiecznej, straż pożarna podejmuje szereg procedur, których zadaniem jest maksymalne zminimalizowanie zagrożenia oraz zoptymalizowanie działań ratowników. Priorytetem jest oszacowanie poziomu zagrożenia, następnie zabezpieczony zostaje obszar działań i pojazdy służb ratunkowych, a także przygotowywani są ratownicy do wejścia na teren skażenia [10]. Po wykonaniu procedur, przystępuje się do akcji ratunkowej osób poszkodowanych. Czas niezbędny do zabezpieczenia całego obszaru nie jest stały, może się zmieniać w zależności od rodzaju zgłoszenia. Szacunkowo waha się od kilku do nawet kilkunastu minut po przybyciu straży pożarnej na miejsce zdarzenia [11]. W przypadku, gdy osoby poszkodowane pozostają wystawione na ekspozycję substancji zaklasyfikowanej jako niebezpieczna lub w obszarze zagrożonym wybuchem, czas jest czynnikiem decydującym o ich zdrowiu i życiu [1]. Problem ten dotyczy również pożarów, gdzie osoby pozostające na miejscu zdarzenia mogą być przez dłuższy czas wystawione na działanie produktów spalania. Jako przykład wyposażenia specjalistycznego straży pożarnej przeanalizowano oprzyrządowanie samochodu specjalnego ratownictwa chemicznego typu SLRch opublikowanego w 2012 r. [12]. Analizując pojazd, a także wyposażenie innych wozów straży pożarnej stwierdzono, że aktualnie Państwowa Straż Pożarna nie korzysta z żadnych rozwiązań wykorzystujących inspekcyjną robotykę mobilną. Ponadto stosowanie innych urządzeń mechatronicznych jest niewielkie. Aparatura, która obecnie jest stosowana w ratownictwie to w większości narzędzia do obsługi ręcznej. Wykorzystanie ich w okolicznościach skażenia determinuje wcześniejsze przygotowanie operatora. Ratownik dokonu-
jący ręcznego pomiaru jest narażony na bezpośrednie działanie oparów, których dokładny skład nie jest znany.
Na podstawie dostępnych źródeł oraz analiz stwierdza się, że problem pracy straży pożarnej w warunkach skażenia substancjami niebezpiecznymi jest istotny oraz będzie on eskalował w najbliższym czasie. Dodatkowo kwestia ta dotyka w podobnym stopniu zarówno strażaków ochotników, strażaków zawodowych oraz jednostki specjalistyczne.
2. Analiza istniejących rozwiązań
Według analizowanego standardu wyposażenia samochodu specjalnego ratownictwa chemicznego typu SLRch stwierdza się, że załoga ma sześć mierników stężenia gazu niebezpiecznego, jeden miernik stężenia tlenu oraz jeden miernik stężenia gazów i par palnych [12]. Detektor Multi Gas Clip Pump IR stanowi podstawowe wyposażenie wielu oddziałów straży pożarnej zarówno jednostek powiatowych, wojewódzkich, ratownictwa chemicznego, jak i Ochotniczej Straży Pożarnej [13]. Urządzenie cechuje się prostotą obsługi i kalibracji, a także funkcjonalnością. Zastosowanie w przyrządzie detektora podczerwonego gazów pozwala na pomiar bez udziału tlenu i ryzyka rozkalibrowania [13]. Przyrząd umożliwia pomiar zawartości tlenu, siarkowodoru, tlenku węgla. Możliwe jest również sprawdzenie obecności gazu wybuchowego, takiego jak metan, wodór, etan, propan, pentan, heksan w powietrzu. Liczba substancji, które można zmierzyć, a także ich rodzaj zależy od zainstalowanego sensora oraz jego skalibrowania.
Średni robot PIAP Patrol, osadzony na podwoziu gąsienicowym, został zaprojektowany przez Sieć Badawczą Łukasiewicz – Przemysłowy Instytut Automatyki i Pomiarów PIAP. Służy on do wykrywania zagrożeń chemicznych, biologicznych, radiologicznych, wybuchowych i nuklearnych. Wyposażony jest w ramię o sześciu stopniach swobody zakończone chwytakiem wraz z kamerą na wysięgniku [2]. Robot jest urządzeniem wielozadaniowym i uniwersalnym. Może być stosowany przez różnego rodzaju służby, takie jak wojsko, policja, straż pożarna [2].
Shark Robotics „Rhyno” [14] to urządzenie o charakterze zadaniowym. Umożliwia prowadzenie działań w zamkniętych przestrzeniach, takich jak tunele, hale magazynowe lub fabryczne. Jego maksymalny czas pracy w niesprzyjającym środowisku to 8 godzin. Dla porównania ratownik w aparacie powietrznym przy pracy ciężkiej może spędzić około 15 minut. Francuska maszyna jest obecnie wykorzystywana m.in. przez paryskie odziały straży pożarnej. Robot jest propozycją mającą na celu zastąpienie strażaka w sytuacjach skrajnie niebezpiecznych. Został wyposażony tak, aby możliwie w jak największym stopniu odzwierciedlał umiejętności ratownika i jego wyposażenia. Kolejna konstrukcja Instytutu Łukasiewicz – PIAP o nazwie TRM to mały robot stosowany do rozpoznania i zwiadu w terenie otwartym lub w budynkach podczas operacji prowadzonych przez służby porządkowe. Zaprojektowany został z myślą o działaniu w terenie trudno dostępnym i/lub niebezpiecznym [3]. Konstrukcja została wyposażona w sztywno osadzone trzecie koło, stanowiące podparcie dla kół napędowych. Dzięki temu rozwiązaniu robot łatwo pokonuje niewielkie przeszkody oraz nierówności terenu.
W ramach przeglądu literatury oraz wywiadów z funkcjonariuszami Państwowej Straży Pożarnej i Podkarpackiej Jednostki Ratownictwa Chemicznego dokonano analizy zastosowania robotów w działaniach ratowniczych. Robot PIAP GRYF, podobnie jak inne konstrukcje Instytutu Łukasiewicz – PIAP (Patrol, TRM), nie jest dedykowany dla straży pożarnej [15] – charakteryzuje się wysokimi kosztami zakupu i utrzymania, złożoną obsługą oraz ograniczoną odpornością eksploatacyjną, co uniemożliwia jego powszechne wdrożenie. Aktualnie najczęściej stosowanym narzędziem pozostaje ręczny detektor czteroga-
zowy, którego zastosowanie obciążone jest ryzykiem dla ratownika i wydłużonym czasem reakcji. Przykład robota gaśniczego „Rhyno” firmy Shark Robotics wskazuje na kierunek rozwoju w stronę zastępowania strażaka, jednak praktyka dowodzi, że człowiek w działaniach ratowniczych pozostaje niezastąpiony. Wskazuje się natomiast na potrzebę projektowania kompaktowych robotów inspekcyjnych, wyposażonych w moduły sensoryczne, prostych w obsłudze i transporcie oraz relatywnie tanich, które mogłyby realnie wspierać działania jednostek PSP.
3. Projekt prototypu
Podstawowym założeniem projektu było rozwinięcie koncepcji robota inspekcyjnego sterowanego przez operatora, którego podstawowe zadania zdefiniowano jako: dotarcie w wyznaczone miejsce, pomiar istotnych wielkości dla działań ratunkowych, oraz przekazanie zebranych danych i obrazu. Niezwykle istotne było użycie komponentów nieiskrzących oraz zachowujących swoje właściwości mechaniczne w atmosferze gazów nieobojętnych.
Punktem wyjścia procesu projektowania była pierwsza wersja robota przedstawiona na rysunku 1. Urządzenie stanowiło pierwsze przybliżenie rozwiązania omawianego problemu. Prototyp umożliwił określenie newralgicznych punktów urządzenia. Projekt był prowadzony równolegle z pracami nad drugim prototypem, dzięki czemu możliwe było systematyczne weryfikowanie rozwiązań z rzeczywistym modelem. Rozwiązanie to pozwoliło na dostosowanie komponentów mechaniki, elektroniki, oprogramowania i sterowania w czasie równoległym, dzięki czemu możliwe było współbieżne dopracowanie tych rozwiązań.
Finalna wersja omawianego prototypu znacznie odbiegała od swojego pierwowzoru pod względem konstrukcji. Bazując na testach pierwszej wersji wprowadzono liczne modyfikacje. Nowy prototyp demonstruje sposób działania zaprojektowanego urządzenia oraz przedstawia wprowadzone zmiany i innowacje. Urządzenie, w myśl koncepcji PoC (ang. Proof of Concept) wykonano z podzespołów i materiałów możliwie łatwo dostępnych, jednak starano się zaimplementować jak najwięcej elementów wskazujących docelowe rozwiązania. Robot wyposażono w małe, dwukołowe podwozie, którego korpus wykonany jest z tworzywa PETG. Gwarantuje ono dostęp do trudno osiągalnych miejsc. Zaimplementowano elektronikę sterującą, kamerę, zasilanie, enkodery, bezpieczniki, sygnalizator dźwiękowy oraz świetlny, cztery czujniki gazów, dwa cyfrowe czujniki temperatury oraz akcelerometr i system zrzutu nadajnika. Komunikacja urządzenia realizowana jest drogą radiową. Integralnymi elementami
Rys. 1. Prototyp pierwszej wersji robota inspekcyjnego Fig. 1. The prototype of the first version of the inspection robot
prototypu są: panel operatora, który umożliwia w czasie rzeczywistym wymianę informacji z robotem, ładowarka, a także oprogramowanie wraz z GUI napisane w języku Python3. Nową iterację urządzenia przedstawiono na rysunku 2.
Przeprojektowane podwozie robota wyposażono w dwa koła napędowe i jedno podpierające. Wzorowano się na konstrukcjach stosowanych szeroko w rozpoznaniu przez grupy antyterrorystyczne, takich jak omawiany robot PIAP TRM. Urządzenie uległo miniaturyzacji, zostało znacznie obniżone, dzięki czemu zwiększyła się stabilność robota. Kształt korpusu został zaokrąglony oraz lepiej dostosowany do podzespołów. Zredukowana została również masa urządzenia. Wszystkie wymienione operacje zwiększyły mobilność i zwrotność robota, a także ułatwiły sterowanie oraz transport urządzenia.
Pozostając przy założeniach szybkiego prototypowania, opracowano model CAD urządzenia, który posłużył do przygotowania plików produkcyjnych korpusu, a także do przeprowadzenia wstępnych analiz i symulacji metodą elementów skończonych. Na podstawie geometrii modelu oraz oszacowanej masy urządzenia przeprowadzono dobór napędu. Obliczenia zostały przeprowadzone na podstawie danych literaturowych [4]. Dla otrzymanego wyniku zastosowano współczynnik bezpieczeństwa, który został przyjęty na poziomie 20 %. Uzyskano w ten sposób moment napędowy o wartości MN = 0,3946 Nm.
Dobrano silnik najbardziej zbliżony do uzyskanych parametrów, stosując przekładnię 63:1. Do drugich stron wałów silników zostały przymocowane enkodery magnetyczne ze czujnikami Halla TLE4946-2K. Jednostki napędowe wraz z czujnikami położenia wału zostały umieszczone w obudowach i zabezpieczone. Dobór przewodów został przeprowadzony na bazie danych literaturowych [16, 17] oraz pomiarów prądu w trakcie pracy ciągłej silników, przy hamowaniu i ruszaniu.
Do pomiaru temperatury wybrano moduł z wbudowanym cyfrowym czujnikiem temperatury DS18B20. Pomiary zawartości dwutlenku węgla i gazów łatwopalnych w powietrzu realizowane są za pomocą dwóch modułów firmy Waveshare serii MQ. Do konwersji sygnału analogowego dobrano 12-bitowy 4-kanałowy moduł ADC. W prototypie zastosowano akcelerometr GY-291 ADXL345 umożliwiający monitorowanie zdarzeń, takich jak ruch, upadek i kontakt z ciałem obcym robota.
W trakcie prowadzonych przez straż pożarną akcji ratunkowych osób poszkodowanych istotną kwestią jest odnalezienie w jak najkrótszym czasie ludzi znajdujących się w stanie zagrożenia zdrowia i życia [1].
Zgodnie z założeniem projektowym prototyp robota inspekcyjnego został wyposażony w sygnalizację świetlną i dźwiękową umożliwiającą oznaczenie zdarzenia oraz lokalizację urządzenia
Sebastian Jakubowski
w sytuacjach awaryjnych. Na płycie głównej zainstalowano brzęczyk aktywowany cyfrowo, a na obudowie umieszczono sygnalizator świetlny wytypowany przez strażaków Podkarpackiej Jednostki Ratownictwa Chemicznego. Zastosowana lampa LED firmy Lalizas, zgodna z konwencją SOLAS (ang. Safety of Life at Sea), jest standardowo wykorzystywana przez ratowników PSP do oznaczania pozycji w warunkach ograniczonej widoczności oraz sygnalizacji alarmowej. Urządzenie ma własne zasilanie, automatycznie aktywuje się po kontakcie z wodą i może być stosowane niezależnie od robota, np. w przypadku uszkodzenia lampki osobistej ratownika [16].
Oprogramowanie zostało podzielone na trzy osobne podprogramy: program sterujący, program służący do odczytu danych z sensorów oraz program do obsługi funkcji autonomicznych. Dzięki takiemu rozwiązaniu wysyłane przez operatora polecenia nie spowolniają aktualizowania informacji z czujników, a interfejs graficzny jest bardziej responsywny. Oprogramowanie w całości zostało napisane w języku Python3. Język ten został wybrany ze względu na kompatybilność z systemem mikrokomputera robota. Uproszczony schemat algorytmu podprogramu do sterowania robotem został przedstawiony na rysunku 3, a schemat algorytmu podprogramu do odczytu danych z sensorów na rysunku 4. Komunikacja z komputerem robota odbywa się za pomocą pulpitu zdalnego. W omawianej konfiguracji wykorzystano program VNC Viewer. Zaimplementowano również środowisko Thonny. Zastosowana została wewnętrzna biblioteka programu Python do tworzenia graficznych interfejsów użytkownika GUI, o nazwie Tkinter. Aplikacja jest przeznaczona do stosowania w panelach dotykowych. Uproszczony schemat algorytmu podprogramu do realizacji funkcji autonomicznych został zilustrowany na rysunku 5. Finalną wersję interfejsu przedstawiono na rysunku 6. Prezentowany interfejs ma przyciski panelu dotykowego, wskaźniki wartości odczytanych z sensorów oraz widok z kamery robota.
System wizyjny urządzenia składa się z kamery Raspberry Pi Camera HD v2 8MPx oraz mikrokomputera wraz ze specjalnym oprogramowaniem. Zastosowano, podobnie jak w przypadku pierwszej wersji robota, pakiet Motion. Zawiera on wiele narzędzi pozwalających na rejestrację obrazu, a także transmitowanie go i przetwarzanie w czasie rzeczywistym.
Rys. 2. Prototyp drugiej wersji robota inspekcyjnego
Fig. 2. Prototype of the second version of the inspection robot
Rys. 3. Uproszczony schemat algorytmu podprogramu do sterowania robotem
Fig. 3. Simplified diagram of the algorithm for the robot control program
4. Uproszczony schemat algorytmu podprogramu do odczytu danych z sensorów
Fig. 4. Simplified diagram of the algorithm for the program for reading data from sensors
Rys. 5. Uproszczony schemat algorytmu podprogramu do realizacji funkcji autonomicznych
Fig. 5. Simplified diagram of the algorithm for the program for implementing autonomous functions
4.
Projekt przekaźnika sygnału
Ze względu na zmianę sposobu komunikacji, z przesyłania informacji drogą przewodową na standard Wi-Fi, niezbędne były dodatkowe modyfikacje systemu. Z racji relatywnie niskiego zasięgu, jakim dysponował robot inspekcyjny bez użycia dodatkowych przekaźników, zaprojektowano powielacz sygnału. Zadaniem urządzenia jest zwiększanie obszaru, po którym robot może się poruszać. Przekaźnik sygnału wykonano na płytce ESP32 WROOM. Układ ustanawia punkt dostępu sieci, z którym łączy się komputer operatora oraz automatycznie mikrokomputer robota. Model zaprojektowanego urządzenia w programie CAD przedstawiono na rysunku 7.
Przekaźnik sygnału zaprojektowano tak, aby możliwe było działanie we współpracy z większą liczbą urządzeń. Projekt zakłada umieszczenie jednego egzemplarza na robocie oraz oddanie dwóch kolejnych do dyspozycji operatora. Zrzut powielacza sygnału z urządzenia może zostać zainicjowany przez strażaka w momencie osłabienia jakości transmisji lub gdy uzna on, że robot wjeżdża w obszar, w którym możliwa jest utrata łączności. Może on zostać również pozostawiony w miejscu, któremu przypisano najwyższy priorytet inspekcyjny z punktu widzenia celu operacji. Powielacz został wyposażony również w czujnik stężenia oparów benzyny MQ-135. Jeżeli nie ma potrzeby wprowadzania robota do miejsca skażenia lub nie jest to możliwe, strażak może stosować nadajnik jako samodzielne urządzenie i za jego pomocą realizować niezbędne pomiary wrzucając go do obszaru badanego i uzyskując wyniki na panelu operatorskim. Zaproponowana koncepcja zyskała uznanie pracowników straży pożarnej, którzy stwierdzili dużą praktyczność i użyteczność zaproponowanego urządzenia.
5. Symulacja statyczna korpusu robota
W projekcie robota inspekcyjnego dla straży pożarnej znaczące było opracowanie modelu podwozia i wykonanie jego prototypu przy zastosowaniu technologii druku 3D. Na podstawie modelu CAD podwozia robota, przeprowadzono analizę naprężeń z uwzględnieniem masy całkowitej urządzenia. Badając podwozie robota założono, że uchwyty na jednostki napędowe oraz montaż koła podpierającego są nieruchome. Przyjęto również, że całkowita masa robota została zasymulowana jako obciążeniem równomiernie rozłożone na podwoziu. Materiał zdefiniowano jako tworzywo sztuczne PET. Wyniki analizy w postaci naprężeń i współczynnika bezpieczeństwa przedstawiono na rysunkach 8–13.
Rys. 7. Model CAD repeatera sygnału Fig. 7. CAD model of the signal repeater
Rys.
Rys. 6. Prezentacja działania programów pożarniczego robota inspekcyjnego
Fig. 6. Presentation of the operation of fire inspection robot programs
Na rysunku 8 przedstawiono współczynnik bezpieczeństwa w podwoziu robota, którego wartość dla omawianego elementu wynosi 15. Pozorne przewymiarowanie jest zabiegiem celowym ze względu na kilka czynników, takich jak potrzeba gwarancji wysokiego stopnia odporności konstrukcji już na etapie analizy statycznej, wykonanie korpusu technologią druku przestrzennego, w której uzyskanie właściwości porównywalnych z komponentami odlewanymi lub wtryskiwanymi jest trudne, a także umożliwienie zmiany materiału z zachowaniem wysokiego współczynnika bezpieczeństwa. Elementy korpusu finalnie zostały wydrukowane z tworzywa PETG co oznacza, że materiał zawierał domieszkę glikolu.
Naprężenie Von Misesa w podwoziu robota inspekcyjnego, przedstawione na rysunku 9, pozwala stwierdzić, że zakładany materiał nie przekracza granicy plastyczności pod wpływem złożonego stanu naprężenia. Dla PETG granica plastyczności wynosi 50–70 MPa, w zależności od specyfikacji materiału i producenta [8].
Analiza pierwszego naprężenia głównego, rysunki 10 i 11, pozwala zidentyfikować maksymalne naprężenia normalne w konstrukcji. Szczególnymi punktami koncentracji naprężeń są otwory, narożniki i połączenia, jednak uzyskane wartości są dalekie od wytrzymałość PETG na rozciąganie [8].
Naprężenia, jakie występują w podwoziu robota, są znikome i nie mają wymiernego wpływu na komponent. Na podstawie analizy statycznej stwierdza się, że zaprojektowany element jest
jednostka bezwymiarowa
Fig. 8. Safety Factor in the Undercarriage of an Inspection Robot - ul (unitless) - dimensionless unit
przesztywniony i wszelkie naprężenia, które w nim występują, są dalekie od granicy plastyczności materiału. Biorąc pod uwagę docelową aplikację oraz wymiary robota, nadmierne usztywnienie korpusu nie będzie miało negatywnego wpływu na działanie prototypu. Uwzględniając bardzo dużą wytrzymałość zaprojektowanej części zdecydowano o zredukowaniu wypełnienia w wydruku elementów obudowy.
6.Sterowanie robotem i jego testy
Sterowanie robotem, podobnie jak w pierwszej wersji urządzenia, zrealizowano na dwukanałowym sterowniku L298N, który zawiera elektroniczne mostki H. Moduł jest sterowany za pomocą sygnałów cyfrowych. Na jego podstawie opracowano zdalne oraz autonomiczne sterowanie. Korzystając z doświadczenia pracowników straży pożarnej stwierdzono, że najbardziej pożądaną formą sterowania robotem jest sterowanie ręczne przez operatora. Większość konstrukcji omówionych w przeglądzie literatury, cechuje się właśnie takim rodzajem sterowania. Zaproponowano także tryby półautonomiczne wspomagające operatora. W ramach omawianego rozwiązania zaprogramowano patrolowanie terenu w formie objazdu po ustalonej trajektorii okręgu. Dla tej funkcjonalności zaimplementowano trzy klasyczne regulatory (P, PD, PID), które zostały przetestowane w identycznych warunkach. W ten sposób porównano ich skuteczność utrzymy-
Rys. 8. Współczynnik bezpieczeństwa podwozia robota inspekcyjnego –
Rys. 9. Naprężenie Von Misesa w podwoziu robota inspekcyjnego
Fig. 9. Von Mises stress in the bottom of an inspection robot chassis
Rys. 10. Pierwsze naprężenie główne w podwoziu robota inspekcyjnego; widok z góry
Fig. 10. First principal stress in the bottom of the inspection robot chassis; top view
Rys. 11. Pierwsze naprężenie główne w podwoziu robota inspekcyjnego; widok z dołu
Fig. 11. First principal stress in the bottom of the inspection robot chassis; bottom view
Sebastian Jakubowski
Rys. 12. Trzecie naprężenie główne w podwoziu robota inspekcyjnego; widok z góry
Fig. 12. Third principal stress in the bottom of the inspection robot chassis; top view
wania robota na zadanym torze. Każdy regulator został oceniony pod względem wartości uchybu ustalonego, czasu regulacji oraz przebiegu odpowiedzi na zakłócenia (np. nierówności podłoża). Najlepsze rezultaty pod względem stabilności i precyzji uzyskano dla regulatora PID.
Testy prototypu podzielono na cztery grupy: sensoryka, system wizyjny, mobilność oraz autonomia. Każda grupa miała określoną metodę i scenariusze testowe, które pozwalały na obiektywną ocenę działania urządzenia.
Testy sensoryki zostały przeprowadzone w początkowej fazie projektu. Sprawdzano skuteczność czujników gazów (CO2, LPG, O2) w warunkach kontrolowanych. W każdej próbie emitowano określoną ilość gazu w odległości 20, 50 i 100 cm od robota. Wynikiem pozytywnym była rejestracja sygnału powyżej progu detekcji w ciągu 5 sekund od ekspozycji. Czujniki wykazały poprawne działanie, jednak z zauważalnym błędem pomiarowym (±15 %). Dla czujnika tlenu prowadzono testy z wypieraniem powietrza CO2, a detekcja spadku poziomu O2 potwierdziła poprawność działania układu. Z uwagi na brak atestów, planuje się zastosowanie czujników klasy przemysłowej w kolejnej wersji. Oceniano jakość obrazu w transmisji bezprzewodowej oraz zdolność do wykrywania ruchu. Scenariusz testowy zakładał zdalne prowadzenie robota w zaciemnionym pomieszczeniu z przeszkodami. Miary oceny obejmowały opóźnienie transmisji (średnio 200 ms przy odległości 5 m) oraz subiektywną ocenę operatorów (skala 1–5, średnia ocena 4,2). Funkcja detekcji ruchu działała poprawnie dla obiektów większych niż 15 cm × 10 cm, z prędkością ruchu powyżej 0,3 m/s oraz z minimalnej odległości 40 cm.
Sprawdzano zachowanie pojazdu na różnych nawierzchniach (beton, trawa, kafle) i przy różnych prędkościach. Rejestrowano przyspieszenia (maks. 2,3 m/s²), skuteczność hamowania (dystans hamowania z prędkości maksymalnej – 0,9 m), oraz reakcje na komendy zdalne. Wszystkie próby zakończyły się powodzeniem, bez utraty kontroli nad urządzeniem. W trybie patrolowym robot miał za zadanie wykonać przejazd po trajektorii okręgu o promieniu 1 m. W teście porównano działanie regulatorów P, PD i PID. Otrzymane wyniki: P – krótki czas reakcji, ale niestabilność przy zakłóceniach, PD – lepsze tłumienie oscylacji, umiarkowany czas regulacji, PID – najlepsza stabilizacja trajektorii, najmniejszy błąd ustalony (< 3 cm).
Testy wykazały, że prototyp spełnia podstawowe wymagania funkcjonalne. Jednak wykryto również ograniczenia, przede wszystkim w dokładności sensorów oraz ograniczonej stabilności transmisji na większych odległościach. Na podstawie analizy stwierdzono, że niezbędna jest wymiana czujników na certyfiko-
Rys. 13. Trzecie naprężenie główne w podwoziu robota inspekcyjnego; widok z dołu
Fig. 13. Third principal stress in the bottom of the inspection robot chassis; bottom view
wane, wprowadzenie algorytmów estymacji trajektorii dla autonomii oraz rozbudowa interfejsu sterowania.
7. Dostosowanie do warunków rzeczywistych
Ostateczna wersja urządzenia wymaga pełnej zgodności z dyrektywą ATEX. Definiuje ona wszystkie wymagania, jakie musi spełniać narzędzie przeznaczone do pracy w warunkach zagrożenia pożarowego i wybuchowego [17]. Na podstawie projektu, budowy i testów dwóch prototypów robotów inspekcyjnych określono najważniejsze wymagania dla finalnego prototypu. Robot powinien być urządzeniem w pełni iskrobezpiecznym, aby nie stwarzać dodatkowego zagrożenia na terenie skażonym substancją łatwopalną. Założenia projektowe wykluczają również możliwość występowania w pojeździe różnego rodzaju zjawisk termicznych [18]. Konstrukcja urządzenia powinna być wykonana z materiałów ognioodpornych, a zarazem obojętnych na działanie wysokiej temperatury w stopniu zgodnym z dyrektywą ATEX.
Poszczególne elementy robota nie mogą tracić swoich właściwości w wyniku zmian temperatury oraz działania substancji chemicznych [17].
Jak podają autorzy pracy „Analiza i wpływ zagrożeń chemicznych na środowisko i zdrowie pracowników straży pożarnej” [5] substancje drażniące, jakie mogą występować na obszarze pracy strażaków to: amoniak, chlor, fosgen, fluor, ftalany i tlenki azotowe. Finalne urządzenie powinno być wyposażone w zestaw wymiennych nadajników, repeaterów z sensorami wszystkich wymienionych substancji. Dodatkowo elementy o dużej odpowiedzialności, takie jak sensory, moduły sterujące oraz zasilające powinny mieć odpowiednie atesty. Do poprawnego działania robota niezbędne jest również przeszkolenie personelu, a także regularne przeprowadzanie ćwiczeń z wykorzystaniem urządzenia. Opisane środki bezpieczeństwa są wzorowane na konstrukcjach o podobnym stopniu odpowiedzialności. Sformułowane zostały na podstawie literatury branżowej oraz przeprowadzonych własnych wywiadów i badań.
Na podstawie przeprowadzonych testów proponowane są sensory, które mają odpowiednią certyfikację. Jako podstawowy czujnik dwutlenku węgla robota inspekcyjnego rekomenduje się sensor Senseair serii K30, do odczytu wartości gazu LPG czujnik firmy Figaro TGS2611-C00, jako sensor temperatury rekomenduje się termoparę typu K. Do pomiarów oparów benzyny rekomenduje się MiniPID 2 firmy Ion Science, czujnik tlenu SEN0322 stosowany w omawianym prototypie jest odpowiedni do dalszego użycia.
Kwestią bezdyskusyjną jest stwierdzenie, iż wszystkie prace unowocześniające stosowane w przemyśle specjalnym, jakim jest sprzęt ratowniczy, mają za zadanie podnoszenie sprawności działania. Definiując zagadnienie sprawności można wskazać na osiąganie celów w zakresie bezpieczeństwa w sposób szybszy, prostszy, bezpieczniejszy, ale również przy mniejszych nakładach energetycznych, finansowych i czasowych.
Zastosowanie robota inspekcyjnego, który może w określonych okolicznościach zastąpić lub wspomóc strażaka, ograniczając tym samym jego ekspozycję na czynniki zagrażające jego życiu lub zdrowiu, ma realną szansę na podniesienie bezpieczeństwa prowadzonych działań. Ograniczenie potrzeby długotrwałego przygotowywania ratownika do wejścia w obszar skażony również może wpłynąć pozytywnie na sprawność prowadzenia działań na rzecz szybkości oraz uproszczenia procedury.
Należy podkreślić znaczenie omawianego projektu w kontekście podniesienia wskaźnika sprawności działań ratowniczych w obszarze zmniejszenia kosztów uzyskania celów bezpieczeństwa. Na koszt akcji ratunkowej prowadzonej przez straż pożarną składają się: koszty pracownicze strażaków w czasie prowadzenia działań, koszty zużycia wyposażenia, koszty dojazdu i motogodzin wozów bojowych, koszty administracyjne. W analizowanym przypadku nie poruszana jest kwestia kosztów związanych z ewentualnymi naprawami uszkodzonych sprzętów, leczeniem oraz rehabilitacją poszkodowanych ratowników i kosztów związanych z wypadkiem śmiertelnym, które również uwzględniane są w kalkulacjach społeczno-ekonomicznych [6].
Biorąc pod uwagę intensywność interwencji straży pożarnej, czas trwania poszczególnych akcji oraz relatywnie niewielki koszt związany z wdrożeniem robotów inspekcyjnych stwierdza się, że uzyskanie redukcji czasu trwania jednego wyjazdu nawet niewielkiego rzędu jest w stanie generować w stosunku rocznym znaczne oszczędności dla jednostki straży pożarnej. Narracja wpisuje się również w optymalizację wskaźnika sprawności ekonomicznej zgodnie z podejściem branżowym, gdzie jest on definiowany jako:
gdzie: WEk – wskaźnik ekonomiczności, – finansowy wynik użyteczny działań organizacyjnych, rz K – koszty działań organizacyjnych kwalifikowalne do oceny ekonomiczności [7].
Zwiększenie wskaźnika ekonomiczności oznacza, że organizacja staje się bardziej efektywna ekonomicznie, choć jeszcze nie osiąga pełnej rekompensaty kosztów przez uzyskane korzyści. Warto zauważyć, że wskaźnik ekonomiczności ilustruje jedynie zyski w aspekcie materialnym organizacji.
Zastosowanie inspekcyjnego robota pożarniczego pozwoliłoby również na optymalizację innych wskaźników sprawności dla poszczególnych walorów praktycznych sprawnego działania takich jak wskaźnik celowości, skuteczności, prostoty, ostrożności itd. Podniesienie wartości omawianych wskaźników przyczyniłoby się do nie tylko wymiernego, ale również realnego podniesienia sprawności prowadzenia akcji ratunkowo-gaśniczych [7].
9. Podsumowanie
Zaprojektowano robota wspomagającego akcje pożarnicze oraz wykonano jego funkcjonalny prototyp. W tym celu wykorzystano doświadczenie nabyte w czasie realizacji wcześniejszych prac nad poprzednią wersją urządzenia. Podstawowym celem
Sebastian Jakubowski
jest wspomaganie straży pożarnej w czasie oględzin miejsca zdarzenia oraz podczas badania obszaru akcji ratunkowej, na której możliwe jest skażenie czynnikami zagrażających zdrowiu i życiu człowieka. Projekt zakłada, że wykorzystanie robota przyczyni się do przyspieszenia pracy na miejscu akcji ratunkowej oraz zminimalizuje ryzyko, na które narażani są ratownicy, a także zwiększy sprawność prowadzenia działań oraz zmniejszy ich koszty.
Prototyp typu PoC w końcowej fazie prowadzonych prac charakteryzował się masą całkowitą około 2 kg i wymiarami 37 cm długości, 39 cm szerokości oraz 15 cm wysokości (bez skanera laserowego). Konstrukcja odznacza się dużą sztywnością i stabilnością.
Dane uzyskane w trakcie budowy nowego prototypu oraz testów pozwalają wskazać obszary projektu, które wymagają dalszego rozwoju. Niezbędne jest lepsze dostosowanie podwozia do warunków terenowych oraz dodanie do systemu wizyjnego kamery termowizyjnej. Prototyp powinien być wyposażony w większą liczbę elementów umożliwiających stosowanie urządzenia w warunkach rzeczywistych, aby możliwe było przeprowadzanie testów w warunkach całkowicie odzwierciedlających te spotykane w czasie akcji ratunkowo-gaśniczych.
Wdrożenie robota inspekcyjnego do jednostki straży pożarnej może ograniczyć ekspozycję strażaków na zagrożenia, skrócić czas przygotowania do działań w strefach niebezpiecznych oraz przyczynić się do redukcji kosztów operacyjnych, co w skali rocznej generuje istotne oszczędności. Zastosowanie tego rozwiązania przekłada się na poprawę wskaźników ekonomiczności oraz innych parametrów sprawności, takich jak skuteczność, celowość czy prostota działania, podnosząc ogólną efektywność akcji ratowniczo-gaśniczych.
Zastosowany tok działań, polegający na równoległym projektowaniu mechaniki, elektroniki, sterowania oraz oprogramowania urządzenia, pozwolił na dobre dopasowanie wszystkich części składowych. Współbieżna z projektem budowa nowego prototypu robota pozwoliła na weryfikację kreowanych aktualnie rozwiązań. Wieńczące prace testy wskazały wady oraz zalety konstrukcji, a także umożliwiły zweryfikowanie funkcjonowania robota jako spójnego urządzenia mechatronicznego.
Bibliografia
1. Chilcott R.P., Managing mass casualties and decontamination, “Environment International”, Vol. 72, 2014, 37–45, DOI: 10.1016/j.envint.2014.02.006.
2. Dudek M., Raźniak A., Masłowski A., Perski A., Czupryniak R., Development of criteria for the selection and investigation of PEMFC stacks as components of hybrid energy sources for UGVs, 28th International Conference on Methods and Models in Automation and Robotics (MMAR), 2024, 568–573, 10.1109/MMAR62187.2024.10680776.
3. Urbański M., Szewczyk R., Analysis of Response Time of Carbon Dioxide Sensor in Chemical Sensor System for Mobile Robot, Progress in Automation, Robotics and Measuring Techniques, Vol. 3, 2015, 277–284, DOI: 10.1007/978-3-319-15835-8_30.
4. Hendzel Z., Żylski W., Mechanika ogólna, Dynamika, Oficyna Wydawnicza Politechniki Rzeszowskiej, wydanie 6, Rzeszów, 2017.
5. Bajdur W.M., Roman M., Maj M., Analiza i wpływ zagrożeń chemicznych na środowisko i zdrowie pracowników straży pożarnej, „Prace Naukowe Akademii im. Jana Długosza w Częstochowie. Technika, Informatyka, Inżynieria Bezpieczeństwa”, 2018, Nr 6, 337–354, DOI: 10.16926/tiib.2018.06.24.
6. Pecio M., Społeczno-ekonomiczne koszty pożarów, „Bezpieczeństwo i Technika Pożarnicza”, Vol. 35, No. 3, 2014, 39–45, DOI: 10.12845/bitp.35.3.2014.4.
7. Gromek P., Teoria organizacji bezpieczeństwa na przykładzie masowej ewakuacji ludności, Difin SA, 2017, Rozdz. 7. Sprawność organizacji bezpieczeństwa.
8. Snopczyński M., Kotliński J., Musiałek I., Badanie właściwości mechanicznych materiałów stosowanych w technologii FDM, „Mechanik”, 2019, 92, DOI: 10.17814/mechanik.2019.4.37.
Inne źródła
9. Sawicki T., Czynniki zagrażające bezpieczeństwu strażaków w warunkach pożaru, Sąd Okręgowy w Legnicy, Legnica, 2004.
10. Galica J., Zasady organizacji ratownictwa chemicznego i ekologicznego w krajowym systemie ratowniczo-gaśniczym, Komenda Główna Państwowej Straży Pożarnej, Warszawa, 2025.
11. NFPA 1710 – Standard for the Organization and Deployment of Fire Suppression Operations, Emergency Medical Operations, and Special Operations to the Public by Career Fire Departments, National Fire Protection Association, Quincy, MA, 2020.
18. Świerżewski M., Urządzenia elektryczne w przestrzeniach zagrożonych wybuchem, Miesięcznik elektro.info, Vol. 9/10, 2007, 8–12.
Performance Evaluation of a Robot Prototype in Rescue and Firefighting Operations
Abstract: The number of rescue interventions by the fire brigade in Poland is growing. The answer to the need to check places contaminated with substances hazardous to human health and life is the design of a wheeled inspection robot supporting firefighting operations. The device is equipped with a mobile platform, a control system, appropriate sensors, a vision system and a transmitter that extends the scope of its revision capabilities. The project additionally covers the issues of adapting the device to real conditions, and also addresses selected issues of mechatronic design and rapid prototyping. The primary goals of the robot are to support the Fire Brigade in activities in the contaminated area, search for injured people, carry out inspections without exposing rescuers to direct exposure to harmful factors. The aspect of possible savings of financial resources in the fire brigade unit, where the discussed solution would be implemented, was also discussed. As part of the work, a prototype of the PoC (Proof of Concept) type was built and programmeds.
Keywords: inspection robot, fire brigade, mechatronics, robotics, rescue
mgr inż. Sebastian Jakubowski
d599@stud.prz.edu.pl
ORCID: 0009-0003-5233-6198
Jest doktorantem w Katedrze Mechaniki Stosowanej i Robotyki na Wydziale Budowy Maszyn i Lotnictwa Politechniki Rzeszowskiej. Specjalizuje się w mechatronice, robotyce i autonomii pojazdów lądowych. Zawodowo związany z przemysłem obronnym. Zainteresowania badawcze obejmują metody sterowania, algorytmy mapowania i nawigacji, metody fuzji danych oraz sztucznej inteligencji w zastosowaniach do ciężkich platform gąsienicowych. Aktywnie uczestniczy w projektach B+R krajowych i międzynarodowych.
YOLO Object Detectors for Robotics – a Comparative Study
Patryk Niżeniec, Marcin Iwanowski, Marcin Gahbler
Nicolaus Copernicus University in Toruń, Faculty of Physics, Astronomy and Informatics, Institute of Engineering and Technology, ul. Grudziądzka 5, 87-100 Toruń, Poland
Abstract: YOLO object detectors recently became a key component of vision systems in many domains. The family of available YOLO models consists of multiple versions, each in various variants. The research reported in this paper aims to validate the applicability of members of this family to detect objects located within the robot workspace. In our experiments, we used our custom dataset and the COCO2017 dataset. To test the robustness of investigated detectors, the images of these datasets were subject to distortions. The results of our experiments, including variations of training/testing configurations and models, may support the choice of the appropriate YOLO version for robotic vision tasks.
Contemporary vision systems play a crucial role in robotics, enabling robots to interpret and interact with their environment. Robots can use image processing technologies to analyze visual data, classify objects, determine their location, and make real-time decisions. Vision systems are an integral part of modern robotics and are widely used in its various fields. The vision task, which plays a primary role in robotics, is object detection. Objects are found in a robot workplace, classified into predefined classes, and arranged by bounding boxes.
The rapid development of object detection methods turned them from experimental algorithms into fully functional universal software tools. What motivates their constant development is their vast application possibilities. The number of computer vision tasks that require identifying objects present within a vision scene is comprehensive and covers practically all fields of computer vision. High precision and operational reliability are essential in applications that utilize vision systems. Object detection is crucial in robotics, enabling robots to perceive and interact with their surroundings in real time.
The You Only Look Once (YOLO) family has become popular among the various object detection models due to its high speed and accuracy. YOLO models are advanced single-stage object detection algorithms that do not separate object classification and localization processes into distinct stages. Instead, the algorithm simultaneously analyzes the entire image, dividing it into a grid where each cell predicts bounding boxes and object
Autor korespondujący:
Patryk Niżeniec, pnizeniec@umk.pl
Artykuł recenzowany nadesłany 04.04.2025 r., przyjęty do druku 16.02.2026 r.
classes. Thanks to this integrated approach, YOLO is characterized by exceptionally high processing speed, enabling real-time detection and making it a desirable solution for demanding applications. Since its introduction, the application of YOLO models has covered multiple robotic domains, including autonomous navigation, robotic grasping, industrial automation, human-robot interaction (HRI) and aerial robotics. The advancements from YOLOv1 to the latest versions have continuously improved performance, making YOLO an essential tool for real-time robotic perception.
The variety of off-the-shelf object detectors of the YOLO family motivated us to investigate the issue of the appropriate choice of the model version to perform typical robotic tasks, i.e., identification of objects present in the working field of the robotic arm of the manipulator robot. Our investigation focused on popular YOLO models, specifically versions 5, 8, 9, 10, and 11 from Ultralytics. The custom database was prepared to perform tests consisting of images exhibiting various tools and other objects in the workplace. To validate the models’ robustness, we introduced a variety of disturbances of images. In our multi-criterion comparison of models, we also considered the computational efficiency of models. Our research results may help find the appropriate YOLO detector model for robotics tasks.
The paper is organized as follows. Section 2 presents the details of the YOLO models. In Section 3, the experimental setup is presented. Section 4 shows the results and main findings of the research. Finally, section 5 concludes the paper.
2. Family of YOLO object detectors
The YOLO (You Only Look Once), initially introduced by Joseph Redmon in 2016, YOLO revolutionized object detection by treating it as a single regression problem, allowing the model to predict object locations and classes in a single forward pass through a neural network. The YOLO family of models achieved spectacular success in computer vision. It was, however, preceded by earlier deep learning-based object
detectors, such as R-CNN [4], Fast R-CNN [3], and Faster R-CNN [9], which, however, were too slow for real-time deployment in robotics. The introduction of YOLO [8] significantly improved inference speed, allowing real-time obstacle detection in autonomous cars, drones, and robotic delivery systems. Recent versions have been optimized for embedded processors like NVIDIA Jetson, enabling real-time object detection with minimal computational resources.
YOLO detectors are widely used in various robotics domains. Integrating YOLO with depth cameras and robotic vision systems has significantly improved robotic pick-and-place tasks [13]. In logistics and e-commerce warehouses, YOLO-based grasping systems enable robots to recognize, pick, and sort items efficiently. The introduction of YOLO-based anomaly detection has enabled real-time inspection of products on assembly lines [7].
YOLO models trained on industrial datasets can rapidly detect scratches, cracks, misalignments, and other defects, enhancing quality control processes in real-time [16]. In healthcare robotics, patient monitoring and assistive robots use YOLO to recognize human postures and facial expressions, allowing better interaction with users [19]. Social robots and service robots in public spaces rely on YOLO for real-time person tracking, enabling gesture recognition, emotion detection, and activity recognition, making it more effective for robotic assistants in smart environments [13]. In precision agriculture, drones utilize YOLOv8 for plant health monitoring, pest detection, and yield estimation, helping farmers optimize crop production [21].
Over the years, the YOLO family has evolved through multiple versions, each improving upon the previous in accuracy, efficiency, and ease of use. The early versions: YOLOv1 [8], YOLOv2 [7] and YOLOv3 [19] focused on balancing speed and accuracy, while YOLOv4 [16] significantly improved training techniques and optimizations. YOLOv5 [20], maintained by Ultralytics, further refined the model by implementing it in PyTorch, making it more accessible and lightweight. Subsequent versions, including YOLOv6 [18], YOLOv7 [13], and YOLOv8 [21], introduced additional architectural enhancements, training
strategies, and deployment efficiencies, catering to different industry needs. YOLOv9 introduces Programmable Gradient Information (PGI) and Generalized Efficient Layer Aggregation Network (GELAN) technologies, which significantly enhance the object detection process. YOLOv10 brings key improvements by eliminating the need for NMS through Dual Label Assignments. YOLO111 is based on the YOLOv8 architecture, introducing significant enhancements that improve both performance and detection accuracy. The main change is the replacement of the C2f block with the new C3k2, which speeds up processing by using two smaller convolutions. Principal properties of consecutive YOLO versions are listed in Table 1.
In our research, we focused on YOLO models released by Ultralytics, i.e., versions 5 [20], 8 [21], 9 [14], 10 [12], and 11 [22], which became one of the most popular tools for object detection due to its ease of use and robust implementations2.
To accommodate diverse computational requirements, YOLO models, beginning with version 5, introduced systematic model variants. The most lightweight variants (e.g., YOLOv5n) are optimized for real-time processing on edge devices, while mid-sized variants (e.g., YOLOv5s/m) balance speed and accuracy. Larger variants (e.g., YOLOv5l/x) prioritize higher accuracy at the cost of increased computational demands, making them suitable for powerful GPUs and high precision applications. This tiered approach allows users to select models tailored to their hardware constraints and detection needs. Subsequent YOLO versions (e.g., YOLOv6, v7, v8) have adopted and refined this strategy, ensuring compatibility with evolving edge-to-cloud workflows. Various YOLO models and versions were compared in a few papers, focusing on structural comparison of models
1 Ultralytics has simplified the naming convention for YOLO11 by removing the ’v’ that was present in previous versions of YOLO
2 Missing versions: 6 and 7 were omitted as they are not part of the Ultralytics library. Version 6, though technically implemented, lacks COCO-trained weights critical for comparison.
Tabela 1. Porównanie wersji YOLO od 1 do 11 (wersje przetestowane w niniejszym badaniu wyróżniono pogrubieniem)
v1 standard
v2 standard
v3 tiny, standard, large
v4 small, medium, large, extra large
v5 nano, small, medium, large, extra large
v6 nano, small, medium, large
v7 standard, extra large
v8 nano, small, medium, large, extra large
v9 tiny, small, medium, custom, extended
v10 nano, small, medium, balanced, large, extra large
Extended ELAN, Re-param Conv Task-specific, Auxiliary Head
CSP-Inspired, Anchor-Free Head Adaptive Tuning, No Anchors
GELAN, PGI Gradient-Preserving, Efficient
SC Decoupled Downsampling No-NMS, Edge-Optimized
October 2024 Lightweight Backbone
Feature Fusion, Speed-Optimized
Table 1. Comparison of YOLO Versions 1 to 11 (versions tested in the current study in bold)
[10, 11], as well as on particular applications in agriculture [15], object recognition [2], real-time vision [17], remote sensing [1] and industry [5].
3. Experimental setup
The study aims to analyze the robustness of YOLO models to introduce distortions in both a custom dataset developed for robotics applications and the Microsoft COCO 2017 dataset [6]. To enhance the model’s robustness and generalization capability, data augmentation was applied to the training and validation subsets. The applied transformations included noise addition, blurring, brightness adjustment, hue shift, and rotation with scaling.
During model training, only the training and validation subsets were used. The training subset was employed to update the model’s weights, while the validation set enabled the selection of the best-trained variant. The test subset was not involved in the training process and was used solely to evaluate the final models’ robustness and precision. For testing purposes, distortions analogous to the previous augmentations were added to the test subset of the custom dataset and the validation subset of the Microsoft COCO dataset, but with different parameters. In this case, separate subsets were created, each containing only one type of distortion, allowing for an assessment of the impact of individual distortions on model performance. For the COCO dataset, distortions related to rotation and hue modification were omitted, as they do not reflect the real-world distortions present in this dataset.
3.1. Datasets
The research was primarily based on our custom dataset, where images present various tools in the robot workplace. The custom dataset, specifically created for this research, included images of 23 classes of workshop tools commonly used in daily work. These tools included items such as hammers, pliers, files, and wrenches. This dataset was captured in a typical robotic environment, with uniform lighting and a consistent, smooth background, ensuring clear and well-lit images. All images were taken from a single camera perspective, simulating a camera mounted above the robot, which facilitated obtaining consistent and easily analyzable data. The custom dataset was divided into three subsets: a training set containing 439 images, validation comprising 154 images, and a test consisting of 162 images. In addition, the Microsoft COCO 2017 [6] is used. It is divided into three subsets: training containing 118k images, validation with 5k images, and test with 20k images. Experiments performed on two datasets provide a broader foun-
dation for evaluating the effectiveness of the proposed object detection methods. Example images from both datasets are shown in Figure 1.
Data augmentation techniques were applied to both training and validation subsets to enhance the model’s robustness and improve its generalization capabilities. Augmentation involves artificially expanding the dataset through various transformations, increasing its diversity, and mitigating the risk of overfitting and enhancing the model’s performance in realworld conditions.
As part of the augmentation process, the following transformations were introduced:
− Noise Addition: Introduces “salt and pepper” noise into the image by generating two random matrices representing white (salt) and black (pepper) pixels. The noise intensity is controlled by a specified probability parameter.
− Blurring: Applies a Gaussian blur effect to the image using OpenCV’s GaussianBlur function. The strength of the blur is determined by the size of the filter kernel, which is adjustable via a user-defined parameter.
− Brightness Adjustment: Modifies the image brightness by converting the image to the HSV colour space and scaling the “Value” channel by a specified percentage. Pixel values are clipped to ensure they remain within the valid range of 0 to 255 before converting the image back to the BGR color space.
− Hue Shift: Alters the image’s hue by converting it to the HSV color space and adding a predefined offset to the “Hue” channel. This adjustment allows for precise control over the color tone of the image.
− Rotation and Scaling: Rotates the image by a specified angle and scales it to fit within the original dimensions. The rotation is performed using the warpAffine function, and the final image is seamlessly blended with a background using seamless cloning to ensure a natural appearance.
These transformations contributed to a more diverse dataset, enabling the model to more effectively recognize objects under conditions differing from those in the original dataset. Parameters of used augmentations are shown in Table 2. As a result, the number of images in the training subset increased to 12 292, while the validation subset expanded to 4 312. Figure 2 illustrates sample images after augmentation.
Additionally, to conduct more rigorous tests of the model’s resilience to various types of distortions, further transformations were applied to the test subset of the custom dataset and the validation subset of the Microsoft COCO dataset. These distortions were analogous to the previously employed augmentations but were adjusted to intensify the degree of disturbance compared to those in the training and validation sets. Used param-
Fig. 1. Example images from the COCO2017 (left) and from the custom dataset (right) Rys. 1. Przykładowe obrazy ze zbioru COCO2017 (po lewej) oraz z autorskiego zestawu danych (po prawej)
Patryk Niżeniec, Marcin Iwanowski, Marcin Gahbler
Table 2. Parameters of the augmentation techniques applied to the training and validation subsets
Tabela 2. Parametry technik augmentacji zastosowanych na podzbiorach treningowych i walidacyjnych
Fig. 3. Example images with added distortions: a) no distortions, b) darkening, c) brightening, d) mild blurring, e) strong blurring, f) mild noise addition, g) strong noise addition, h) hue shift, i) rotation and scaling
Fig. 2. Example images with added augmentation: a) hue shift, b) darkening, c) brightening, d) blurring, e) noise addition, f) rotation and scaling
Rys. 2. Przykładowe obrazy z zastosowaną augmentacją: a) zmiana odcienia, b) przyciemnienie, c) rozjaśnienie, d) rozmycie, e) dodanie szumu, f) obrót i skalowanie
eters are shown in Table 3. To precisely assess the impact of specific distortions on model performance, dedicated test subsets were created, each containing images modified by a single type of transformation. Importantly, all distortions were introduced at the original resolution before any resizing was applied. This approach ensured that the distortions closely resembled real-world conditions, where image degradation typically occurs before rescaling. Example images after adding distortions are shown in Figure 3.
Table 3. Parameters of distortions applied to the test subsets
Tabela 3. Parametry zakłóceń zastosowanych na podzbiorach testowych
Rys. 3. Przykładowe obrazy z dodanymi zakłóceniami: a) brak zakłóceń, b) przyciemnienie, c) rozjaśnienie, d) lekkie rozmycie, e) silne rozmycie, f) dodanie lekkiego szumu, g) dodanie silnego szumu, h) zmiana odcienia, i) obrót i skalowanie
3.2. Experiments workflow
A structured testing methodology was implemented to ensure a thorough evaluation of the YOLO models. The primary objective was to assess the models’ robustness to various distortions by analyzing their performance on pre-prepared test subsets subjected to controlled distortions.
Object detection models require constant image sizes determined by the size of the detector input layer. Since original images may have various sizes, the resampling needs to be applied to match the original size with one of the input layers. Moreover, the pixel values are normalized and scaled. Most YOLO models perform the resizing automatically using the bilinear interpolation. It is possible, however, to perform this rescaling using alternative methods, simply including this resampling in the processing pipeline just before the detector. In our experiments, we apply an alternative resampling – the area interpolation, which was used in YOLOv6, the model that does not belong to the Unltralytics zoo [18].
The evaluation of model precision was conducted using the standard mAP(50–95) metric, which measures Mean Average Precision across multiple IoU (Intersection over Union) thresholds ranging from 50 % to 95 %. This metric comprehensively assesses detection accuracy across varying degrees of overlap between predicted and ground-truth bounding boxes.
To quantify the impact of image distortions, a robustness metric was introduced. Robustness was defined as the difference between the precision achieved on the undistorted test subset and the performance on subsets containing specific distortions. The overall robustness of a given model was computed as the average robustness across all tested distortions.
For the COCO dataset, distortions related to rotation and hue modification were omitted, as they do not reflect typical disturbances that might occur in this dataset. This decision ensured that the testing conditions remained aligned with real-world scenarios in which object detection models are deployed.
Additionally, analogous experiments were conducted using models fine-tuned on the Microsoft COCO 2017 dataset. As in previous evaluations, distortions related to hue shift and rotation with scaling were excluded due to their limited relevance in real-world COCO dataset conditions. Hue modifications could introduce unnatural color changes (e.g., unrealistic skin tones in human images), while rotation and scaling could lead to loss of image quality, potentially skewing the evaluation results. Tests were conducted to assess the image analysis performance of YOLO models and determine the analysis time for a single image in various configurations. The model’s speed depends on its size and the device’s computational power on which it is deployed. More extensive models offer better detection accuracy but have longer inference times, while smaller models are faster but may exhibit lower precision.
The tests measured image analysis time for different versions of the models, both in PyTorch format and after optimization to the TensorRT format. The goal was to compare inference times and understand how model optimization affected analysis speed while maintaining adequate detection accuracy.
4.Results
4.1. Model training
The research began with training models on a custom dataset. Models from the Ultralytics library were used, originally pre-trained on the Microsoft COCO 2017 dataset. Most training parameters were left unchanged, with only the number of epochs set to 50. A such number of epochs was the optimal value for the given dataset, balancing training time and performance. The training process and subsequent inference tests were conducted on a workstation running Windows 11, equipped with an NVIDIA GeForce RTX 3060 GPU (12 GB VRAM), ensuring consistent hardware conditions for all experiments. Additionally, the batch size was set to 8, based on the computational capabilities of the available GPU. A plot showing the relationship between the number of model parameters and training time for the augmented dataset is shown in Figure 4. The models were trained on the dataset without augmentation and the dataset with applied augmentation to assess its impact on model performance.
Fig. 4. Relationships between the number of YOLO model parameters and their training time on the augmented dataset. Distinct points on each curve correspond to consecutive model variants (e.g., nano, small, medium, or version-specific equivalents) in ascending order of complexity
Rys. 4. Zależności między liczbą parametrów modeli YOLO a czasem ich treningu na augmentowanym zbiorze danych. Poszczególne punkty na każdej krzywej odpowiadają kolejnym wariantom modeli (np. nano, small, medium lub ich odpowiednikom specyficznym dla danej wersji) uporządkowanym według rosnącej złożoności
Table 4. Performance of YOLO models trained with and without augmentation on undisturbed data (mAP 50–95)
Tabela 4. Wydajność modeli YOLO trenowanych z augmentacją i bez augmentacji na zbiorze bez zakłóceń (mAP 50–95)
Patryk Niżeniec, Marcin Iwanowski, Marcin Gahbler
Training was performed for selected variants of the YOLO models of different variants. Subsequently, tests were conducted on the previously prepared test subsets. To compare the effectiveness of both training data sets, the mean average precision (mAP) was calculated for all model sizes tested, and the results are presented as an average for the particular model versions in Table 4. This first experiment was based on undistorted images. Models trained on the augmented dataset achieved significantly better results than those trained without augmentation. Owing to the latter, all the subsequent experiments employed models trained using the augmented data.
As indicated in Table 4, the application of data augmentation resulted in a substantial performance increase across all models, with mAP improvements ranging from approximately 18 to 20 percentage points compared to models trained on the original dataset.
Furthermore, Table 5 demonstrates that for noisy environments, area-based interpolation significantly outperforms bilinear interpolation, preserving detection capabilities where the standard approach fails (e.g., YOLOv8 achieves 78 % vs 29 %).
4.2. Influence of interpolation method
Image interpolation, used to match the size of the input image size with the size required by the detector model, can significantly impact the performance of object detection models, especially in noisy environments. To evaluate the effect of different interpolation methods, the mean average precision (mAP) was calculated by testing bilinear and area-based interpolation on a test subset with strong noise addition. The results were aggregated and presented as averages for each model version, enabling a comprehensive comparison of their performance. The findings for each method are summarized in Table 5.
A key factor in this evaluation was the order of preprocessing steps. This study applied distortions such as noise before interpolation, reflecting real-world scenarios where noise is often introduced at the original resolution before any rescaling occurs. This approach ensured that the interpolation process interacted with the already degraded image, which can influence how distortions are preserved or altered.
The results confirmed that area-based interpolation offers superior performance. As demonstrated in Table 5, for noisy environments, area-based interpolation significantly outperforms bilinear interpolation, preserving detection capabilities where the standard approach fails (e.g., YOLOv8 achieves ∼78 % vs ∼29 %). Area-based interpolation appears to better preserve essential structural details while reducing the impact of high-frequency noise artifacts. Further research is being conducted on datasets with area-based interpolation applied as part of the data preprocessing to understand its advantages in various conditions better.
Table 5. Performance of YOLO models under strong noise with different interpolation methods (mAP 50–95)
Tabela 5. Wydajność modeli YOLO przy silnym szumie z różnymi metodami interpolacji (mAP 50–95)
4.3. Influence of image distortions
As part of the conducted research, the precision of all analyzed models was assessed using preprepared datasets containing distortions. The study covered models fine-tuned on both the custom and Microsoft COCO 2017 datasets, enabling a comprehensive analysis of their performance under various test conditions. The results for the custom dataset are presented in Figure 5, while the results for the COCO 2017 dataset are shown in Figure 6. Colors in all charts refer to particular detector YOLO version, while marks refer to model variant.
Model testing on the custom dataset revealed minimal performance differences. For the test subset without disturbances, the difference in mAP scores between the best and worst-performing models was only 2.26 percentage points. This slight discrepancy suggests that, in this type of task, the choice of a specific model does not significantly affect the results obtained.
The models were also tested on the COCO dataset, where the differences between the best and worst-performing models were more significant, amounting to 21.03 percentage points for the subset without disturbances. This is due to the greater complexity of the COCO dataset and the greater diversity of images, which can lead to differences in detection precision between models.
The models demonstrated the greatest difficulties in the presence of intense noise (Figure 5g) and brightness variations (Figure 5b,c) in the custom dataset, as well as strong blur
(Figure 6e) and noise (Figure 6f, g) in the Microsoft COCO dataset. Regarding the custom dataset, the best results were obtained for images with blur (Figure 5d, e), mild noise (Figure 5f), hue changes (Figure 5h), and transformations involving rotation and scaling (Figure 5i). In contrast, for the Microsoft COCO dataset, the models performed best under brightness variations (Figure 6b, c) and mild blur (Figure 6d).
These differences stem from the characteristics of both datasets and the preprocessing applied. In the custom dataset, noise was added before resizing, using area interpolation, which may have smoothed out some noise artifacts while preserving structural details. This approach was chosen because, in a real-world scenario, noise would naturally be introduced at the original resolution before any resizing occurs. Conversely, in the Microsoft COCO dataset, images were first resized and then noise was applied, meaning that noise was introduced at the final resolution without being affected by interpolation, potentially making it more disruptive. This difference was due to the constraints of working with the pre-existing Microsoft COCO dataset, where direct control over noise introduction before resizing was not possible.
Additionally, the Microsoft COCO dataset features greater diversity and a significantly larger number of images, which enhances the models’ robustness to variations in lighting intensity.
presenting the
wykresów przedstawiających wyniki testów precyzji dla modeli trenowanych na autorskim zbiorze danych: a) brak zakłóceń, b) przyciemnienie, c) rozjaśnienie, d) lekkie rozmycie, e) silne rozmycie, f) dodanie lekkiego szumu, g) dodanie silnego szumu, h) zmiana odcienia, i) obrót i skalowanie
Fig. 5. Set of plots
precision test results for models trained on a custom dataset: a) no distortions, b) darkening, c) brightening, d) mild blurring, e) strong blurring, f) mild noise addition, g) strong noise addition, h) hue shift, i) rotation and scaling
Rys. 5. Zbiór
Fig. 6. Set of plots presenting the precision test results for models trained on a Microsoft COCO dataset: a) no distortions, b) darkening, c) brightening, d) mild blurring, e) strong blurring, f) mild noise addition, g) strong noise addition Rys. 6. Zbiór wykresów przedstawiających wyniki testów precyzji dla modeli trenowanych na zbiorze Microsoft COCO: a) brak zakłóceń, b) przyciemnienie, c) rozjaśnienie, d) lekkie rozmycie, e) silne rozmycie, f) dodanie lekkiego szumu, g) dodanie silnego szumu
However, models trained on the Microsoft COCO dataset exhibited lower resilience to distortions that lead to the loss of image details, such as noise and strong blur. This suggests that models trained on more diverse datasets adapt better to global changes, such as lighting, but are less resistant to the degradation of local image details.
On the other hand, models trained on the custom dataset handled blur more effectively because, despite image degradation, the structure and color characteristics of the tools were preserved. This can be attributed to prior data augmentation, which increased the model’s resistance to such distortions, even when intensified in test datasets. Additionally, since the noise was applied before resizing using area interpolation, some high-frequency noise artifacts were smoothed out in the process,
reducing their disruptive impact on the model’s performance. As a result, the model retained better feature representation despite noise introduction. Furthermore, object identification remains easier in a less complex images despite modifications, which may contribute to higher detection accuracy under specific conditions.
Based on the obtained precision results, robustness was calculated to assess whether there are differences in the resilience of various YOLO versions to the presence of distortions. This analysis provided valuable insight into how each model responds to disturbances, highlighting their adaptability in real-world applications. Furthermore, the results guide selecting the most robust model for deployment in environments with different distortions. The results are presented in Figure 7.
Fig. 7. Comparison of model robustness to distortions for models finetuned on a) the custom dataset and b) the Microsoft COCO 2017 dataset Rys. 7. Porównanie odporności modeli na zakłócenia dla modeli douczonych na a) autorskim zestawie danych i b) zbiorze Microsoft COCO 2017
The differences in robustness to distortions between versions of the YOLO models are minimal for both the custom and Microsoft COCO datasets. In the case of models fine-tuned on the COCO dataset, a clear trend was observed where robustness increased with the complexity of the models. However, for models trained on the custom dataset, the smallest models performed worse than those with a larger number of parameters. The reason is that the training data was insufficient for the less complex dataset to effectively train smaller models. Larger-size models achieved the best compromise between fitting and generalization ability, resulting in higher robustness to distortions.
4.4. Inference Speed and Deployment Optimization
In object detection, the inference time of a single image is a key factor. One of YOLO’s most significant advantages is its ability to operate in real-time; however, the model’s speed depends on both its size and the computational power of the device on which it is deployed. Generally, larger models achieve higher detection accuracy but operate significantly slower. Figure 8a presents the measured image analysis times for various models, demonstrating that selecting an appropriate model should consider the specific requirements of the task at hand. Using the RTX 3060 GPU, even the larger models (L/X variants) achieved inference times below 30 ms, as shown in Figure 8a, which qualifies them for real-time robotic applications.
Before deploying a model, testing its performance on the target hardware is recommended. For devices with limited computational power, such as single-board computers like Raspberry Pi or smartphones, smaller models can be used, provided they are properly exported. In contrast, larger models require more powerful computing units, such as PCs equipped with modern GPUs. When accelerating models on GPUs, NVIDIA units are the best choice, as they allow model export to the TensorRT format. This optimization can significantly boost performance up to five times without sacrificing accuracy. However, it is essential to note that such optimization tailors the model specifically to a given device, meaning that a model exported to TensorRT will not function correctly on different hardware. Figure 8b presents performance test results for models optimized in this manner.
Alternative optimization methods such as ONNX Runtime and OpenVINO provide deployment flexibility across different hardware platforms. Techniques like model quantization and pruning can reduce computational demands, making models more efficient for edge devices. However, other optimization methods may introduce compatibility constraints. For example, TensorRT might not support specific custom layers, while ONNX and OpenVINO may have their own limitations depending on the target hardware. Ensuring compatibility and extensively testing the model on the target device is crucial for achieving optimal performance.
5.Conclusions
The research described in this paper aimed to investigate the applicability of models from the popular YOLO family to robotic tasks. The results indicate that the differences between the analyzed models are minimal for less complicated images, such as those examined in this study. The gap between the best and worst mAP results in the absence of noise is only 2.26 percentage points. For instance, on the custom dataset, the performance gap between the lightweight YOLOv10n and the complex YOLOv10x was minimal, whereas on COCO it exceeded 20 %. The robustness to noise across different model versions remains similar for the analyzed and Microsoft COCO datasets. In expected distortions, selecting a specific model version is not particularly significant. Models with a small number of parameters show the least robustness, whereas larger models achieve the best results.
Additionally, area interpolation provides better results for noisy images than bilinear interpolation when downscaling. Experiments confirmed that switching to area interpolation can recover nearly 50 percentage points of mAP in strongly noisy conditions (Table 5). Since YOLO automatically adjusts image resolution using bilinear interpolation, which preserves more details but is more susceptible to noise, it is recommended to reduce the resolution beforehand using area interpolation in noisy images. Furthermore, models trained on the Microsoft COCO dataset demonstrate greater robustness to global lighting changes but struggle with strong blur and noise due to the loss of local image details. In contrast, models trained on a custom dataset handle blur more effectively but are less resistant to global lighting variations.
Exporting the model to TensorRT format significantly reduces inference time without affecting precision when using an NVIDIA GPU. This format enables the model to run outside the Python environment while optimizing its performance for the target hardware. It is also observed that large-parameter models do not exhibit significantly higher precision than those with fewer parameters, but they operate considerably slower. Finally, applying data augmentation to the training set significantly improves mAP. These conclusions may serve as guidelines for selecting an appropriate object detection model for robotic applications.
References
1. Atik M.E., Duran Z., Özgunluk R., Comparison of YOLO Versions for Object Detection from Aerial Images, “International Journal of Environment and Geoinformatics”, Vol. 9, No. 2, 2022, 87–93,. DOI: 10.30897/ijegeo.1010741.
2. Balakrishnan B., Chelliah R., Venkatesan M., Sah C., Comparative Study On Various Architectures Of Yolo Mod-
Fig. 8. Comparison of model inference time for a single image in a) PyTorch format and b) TensorRT format Rys. 8. Porównanie
els Used In Object Recognition, International Conference on Computing, Communication, and Intelligent Systems (ICCCIS), 2022, 685–690, DOI: 10.1109/ICCCIS56430.2022.10037635.
3. Girshick R., Fast R-CNN, IEEE International Conference on Computer Vision (ICCV), 2015, 1440–1448, DOI: 10.1109/ICCV.2015.169.
4. Girshick R., Donahue J., Darrell T., Malik J., Rich Feature Hierarchies for Accurate Object Detection and Semantic Segmentation, IEEE Conference on Computer Vision and Pattern Recognition, 2014, 580–587, DOI: 10.1109/CVPR.2014.81.
5. Hussain M., YOLO-v1 to YOLO-v8, the Rise of YOLO and Its Complementary Nature toward Digital Manufacturing and Industrial Defect Detection, “Machines”, Vol. 11, No. 7, 2023, DOI: 10.3390/machines11070677.
6. Lin T.-Y., Maire M., Belongie S., Hays J., Perona P., Ramanan D., Dollár P., Zitnick C.L., Microsoft COCO: Common Objects in Context, Computer Vision – ECCV 2014, LNIP, Vol. 8693, Springer International Publishing, 2014, 740–755, DOI: 10.1007/978-3-319-10602-1_48.
7. Redmon J., Farhadi A., YOLO9000: Better, Faster, Stronger, Proceedings of the IEEE Conference on Computer Vision and Pattern Recognition (CVPR), 2017, 7263–7271, DOI: 10.1109/CVPR.2017.690.
8. Redmon J., Divvala S., Girshick R., Farhadi A., You Only Look Once: Unified, Real-Time Object Detection, Proceedings of the IEEE Conference on Computer Vision and Pattern Recognition (CVPR), 2016, 779–788, DOI: 10.1109/CVPR.2016.91.
9. Ren S., He K., Girshick R., Sun J., Faster R-CNN: Towards Real-Time Object Detection with Region Proposal Networks, “IEEE Transactions on Pattern Analysis & Machine Intelligence”, Vol. 39, No. 6, 2017, 1137–1149, DOI: 10.1109/TPAMI.2016.2577031.
10. Sapkota R., Flores-Calero M., Qureshi R.,·Badgujar C.,·Nepal U., Poulose A., Zeno P., Vaddevolu U.B.P., Khan S., Shoman M., Yan H., Karkee M., YOLO advances to its genesis: a decadal and comprehensive review of the You Only Look Once (YOLO) series, “Artificial Intelligence Review”, Vol. 58, 2025, DOI: 10.1007/s10462-025-11253-3.
Patryk Niżeniec, Marcin Iwanowski, Marcin Gahbler
12. Wang A., Chen H., Liu L., Chen K., Lin Z., Han J., Ding G., YOLOv10: Real-Time End-to-End Object Detection, NIPS ‘24: 38th International Conference on Neural Information Processing Systems, 2024, 107984–108011, DOI: 10.5555/3737916.3741345.
13. Wang C.-Y., Bochkovskiy A., Liao H.-Y.M., YOLOv7: Trainable Bag-of-Freebies Sets New State-of-the-Art for Real-Time Object Detectors, IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), 2023, 7464–7475, DOI: 10.1109/CVPR52729.2023.00721.
14. Wang C.-Y., Yeh I-H., Liao H.-Y.M., YOLOv9: Learning What You Want to Learn Using Programmable Gradient Information, Computer Vision – ECCV 2024, LNCS, Vol. 15089, 2025, 1–21, DOI: 10.1007/978-3-031-72751-1_1.
Other sources
15. Alif M.A.R., Hussain M., YOLOv1 to YOLOv10: A comprehensive review of YOLO variants and their application in the agricultural domain, 2024, DOI: 10.48550/ARXIV.2406.10139.
16. Bochkovskiy A., Wang C.-Y., Liao H.-Y.M., YOLOv4: Optimal Speed and Accuracy of Object Detection, 2020, DOI: 10.48550/arXiv.2004.
17. Hussain M., YOLOv5, YOLOv8 and YOLOv10: The Go-To Detectors for Real-time Vision, 2024, DOI: 10.48550/arXiv.2407.02988.
18. Li C., Li L., Jiang H., Weng K., Geng Y., Li L., Ke Z., Li Q., Cheng M., Nie W., Li Y., Zhang B., Liang Y., Zhou L., Xu X., Chu X., Wei X., Wei X., YOLOv6: A Single-Stage Object Detection Framework for Industrial Applications, 2022, DOI: 10.48550/arXiv.2209.02976.
19. Redmon J., Farhadi A., YOLOv3: An Incremental Improvement, Report by University of Washington, 2018, DOI: 10.48550/arXiv.1804.02767.
11. Terven J., Córdova-Esparza D.-M., Romero-González J.-A., A Comprehensive Review of YOLO Architectures in Computer Vision: From YOLOv1 to YOLOv8 and YOLO-NAS, “Machine Learning and Knowledge Extraction”, Vol. 5, No.4, 2023, 1680–1716, DOI: 10.3390/make5040083.
Detektory obiektów YOLO w robotyce – analiza porównawcza
Streszczenie: Detektory obiektów YOLO stały się ostatnimi czasy kluczowym elementem systemów wizyjnych w wielu dziedzinach. Rodzina dostępnych modeli YOLO składa się z wielu wersji, z których każda występuje w różnych wariantach. Badania opisane w niniejszej pracy mają na celu zweryfikowanie przydatności członków tej rodziny do wykrywania obiektów znajdujących się w przestrzeni roboczej robota. W eksperymentach wykorzystano nasz własny zbiór danych oraz zbiór COCO2017. Aby przetestować odporność badanych detektorów, obrazy z tych zbiorów poddano zniekształceniom. Wyniki eksperymentów, uwzględniające różne konfiguracje treningowe/testowe oraz modele, mogą stanowić wsparcie przy wyborze odpowiedniej wersji YOLO dla zadań związanych z wizją robotyczną.
Słowa kluczowe: percepcja robota, analiza obrazu, sztuczna inteligencja, detektory YOLO, widzenie komputerowe, uczenie głębokie, detekcja obiektów
Patryk Niżeniec, MSc Eng. pnizeniec@umk.pl
ORCID: 0009-0001-1859-9299
He received his engineering degree in 2023 and master’s degree in 2024 in Automation and Robotics from the Nicolaus Copernicus University in Toruń, The Faculty of Physics, Astronomy and Informatics, Institute of Engineering and Technology. Since 2024, he has been employed there as a research and teaching assistant. After completing his MSc degree, he began research work toward a doctoral degree in the field of robotics and computer vision. His research interests include Gaussian Splatting, computer vision for robotic systems, and synthetic dataset generation for machine learning applications. His work focuses on vision-based perception, scene reconstruction, deep neural networks, and the integration of artificial intelligence methods with robotic platforms. This article constitutes his first scientific publication.
Prof. Marcin Iwanowski, DSc PhD
iwanowski@fizyka.umk.pl
ORCID: 0000-0001-8347-1112
He is a university professor at the Centre for Technical Sciences, Faculty of Physics, Nicolaus Copernicus University in Toruń, and at the Institute of Control and Industrial Electronics, Faculty of Electrical Engineering, Warsaw University of Technology. His research interests focus on computer vision, machine learning, and deep learning methods applied to data analysis, including visual data, time series, and text. He is the author or co-author of more than 100 scientific publications.
Marcin Gahbler, MSc
gabi@fizyka.umk.pl
ORCID: 0009-0008-3790-7112
Employee of the Institute of Engineering and Technology at Nicolaus Copernicus University in Toruń. Graduate of the Faculty of Physics, Astronomy and Informatics at Nicolaus Copernicus University, where he obtained a degree in physics, specialising in the physical foundations of microelectronics. Long-time supervisor of workshops and laboratories in the field of industrial automation. Currently involved in the application of vision systems in automation systems.
Zautomatyzowana kontrola jakości wkładów ceramicznych za pomocą systemów wizyjnych i głębokich sieci neuronowych
Rafał Dębniak, Wiktor Łęczek, Jakub Wójcik
MV CENTER Systemy Wizyjne Sp. z o.o., Krakowska 50 Str., 32-083 Balice
Streszczenie: W artykule zaprezentowano modułowy, zautomatyzowany system inspekcji wkładów ceramicznych stosowanych w procesie filtracji spalin DPF i GPF. System integruje skanowanie 3D oparte na świetle strukturalnym oraz obrazowanie 2D z wykorzystaniem optyki telecentrycznej. Zastosowane hybrydowe algorytmy detekcji, łączące głębokie sieci neuronowe z klasycznymi metodami przetwarzania obrazu, umożliwiają identyfikację zamknięcia komórek wkładu ceramicznego oraz wad powierzchni. Przekształcenie chmur punktów do reprezentacji 2D pozwala na efektywne wykorzystanie konwolucyjnych sieci neuronowych, upraszcza proces oznaczania wad na obrazach oraz redukuje wymagania obliczeniowe. Przeprowadzone testy potwierdziły skuteczność detekcji przy zachowaniu krótkich czasów inspekcji, zgodnych z wymaganiami środowiska przemysłowego. Modułowa architektura oraz pełna automatyzacja procesu inspekcyjnego umożliwiają elastyczną adaptację systemu do zróżnicowanych linii produkcyjnych.
Słowa kluczowe: DPF, GPF, optyczna kontrola jakości, skanowanie 3D, emisja spalin, filtracja spalin
1. Wprowadzenie
W ostatnich latach obserwuje się dynamiczne zaostrzenie norm emisji spalin w sektorze motoryzacyjnym, wynikające z polityki klimatycznej oraz środowiskowej prowadzonej przez Unię Europejską. Kolejne etapy regulacji – od norm Euro 5 i Euro 6 po planowaną normę Euro 7 – nakładają na producentów pojazdów coraz bardziej restrykcyjne limity emisji cząstek stałych PM (ang. Particulate Matter) oraz liczby cząstek PN (ang. Particle Number), zarówno w silnikach wysokoprężnych, jak i benzynowych z bezpośrednim wtryskiem paliwa. W konsekwencji filtry cząstek stałych, takie jak DPF (ang. Diesel Particulate Filter) oraz GPF (ang. Gasoline Particulate Filter), stały się kluczowymi elementami układów oczyszczania spalin we współczesnych pojazdach. Centralnym komponentem filtrów DPF/GPF jest ceramiczny wkład filtracyjny (monolit) o strukturze plastra miodu z naprzemiennie zaślepionymi kanałami, tzw. komórkami. Wady produkcyjne w postaci ubytków powierzchni zewnętrznych oraz wady zaślepień (niezamknięte komórki) mogą prowadzić do obniżenia efektywności filtracji.
Autor korespondujący:
Rafał Dębniak, rafal.debniak@mv-center.com
Artykuł recenzowany nadesłany 24.11.2025 r., przyjęty do druku 04.03.2026 r.
Zezwala się na korzystanie z artykułu na warunkach licencji Creative Commons Uznanie autorstwa 4.0 Int.
Rosnące wymagania legislacyjne oraz presja rynkowa wymuszają znaczące zwiększenie poziomu kontroli jakości wkładów ceramicznych już na etapie produkcji. Tradycyjne metody kontroli, oparte na inspekcji wizualnej, wyrywkowych badaniach niszczących lub pomiarach parametrów przepływowych, okazują się niewystarczające w warunkach produkcji wielkoseryjnej, gdzie kluczowe znaczenie ma powtarzalność, szybkość oraz pełna identyfikowalność komponentów. W zautomatyzowanych procesach produkcyjnych szeroko stosowane są systemy wizyjne do kontroli produkcji. Najpowszechniej stosowanymi systemami są te oparte na obrazowaniu 2D za pomocą kamer matrycowych lub linijkowych. Jednak w przypadku konieczności zobrazowania całego modelu, w celu kontroli geometrii czy wykrycia wad o zadanej głębokości, dobrym podejściem będzie wykorzystanie obrazowania trójwymiarowego. W procesach produkcyjnych mogą być stosowane różne metody obrazowania 3D takie jak TOF (ang. Time of Flight), stereowizja, SFF (ang. Shape from Focus), triangulacja laserowa czy obrazowanie z użyciem światła strukturalnego [1, 2]. Wybór technologii zazwyczaj wynika z zapotrzebowania kontroli oraz wymagań procesu produkcji. Badania porównawcze technik digitalizacji pokazują, że skanowanie światłem strukturalnym gwarantuje dobry kompromis między dokładnością pomiaru a czasem akwizycji danych powierzchniowych [3]. Celem omawianego projektu było opracowanie zautomatyzowanego systemu inspekcyjnego przeznaczonego do automatycznej kontroli jakości wkładów ceramicznych stosowanych w samochodowych układach filtracji spalin typu DPF oraz GPF. W proponowanym systemie zastosowano metody przetwarzania obrazu, w tym algorytmy głębokiego uczenia (ang. deep learning), umożliwiające automatyczną detekcję wad niezależnie od geometrii oraz wymiarów analizowanych wkładów.
Do wizualizacji oraz analizy zidentyfikowanych wad wykorzystano techniki obrazowania 2D i 3D.
Zakres kontroli obejmuje wkłady o wymiarach od 70 mm × 70 mm × 50 mm do 250 mm × 250 mm × 400 mm. Inspekcji podlegają komórki filtracyjne i powierzchnie zewnętrzne: czołowe oraz boczne. Każda komórka jest kanałem, który zamknięty jest z jednej strony (kanały są nieprzelotowe). Kontrola polega na analizie stopnia zamknięcia każdej z komórek, gdzie za wadę uznaje się występowanie otworu przelotowego o zadanej minimalnej powierzchni, która wynosi 0,081 mm². W kontekście powierzchni zewnętrznych, defektem uznaje się występowanie ubytków, takich jak: dziury, pęknięcia lub lokalne zagłębienia przekraczające ustalone progi tolerancji. Mniejsze wady, nieprzekraczające tych progów, nie wpływają istotnie na skuteczność pracy filtra. W odniesieniu do ubytków powierzchniowych, progiem granicznym dla najbardziej krytycznych obszarów – powierzchni bocznych – jest defekt o powierzchni co najmniej 0,25 mm² i głębokości odpowiadającej grubości ścianki bocznej. Tego typu wady mają charakter przelotowy i prowadzą do nieszczelności wkładu. Kluczowymi wymaganiami stawianymi przed systemem kontroli są wysoka skuteczność wykrywania wad (≥ 98 %) o zdefiniowanych powyżej wielkościach oraz możliwie krótki czas inspekcji, odpowiadający warunkom przemysłowym. Ze względu na dużą różnorodność typów wkładów ceramicznych dostępnych na rynku oraz różnice w procesach ich wytwarzania, system ma konstrukcję modułową. Dzięki temu możliwa jest adaptacja rozwiązania zarówno do pełnej inspekcji (zamknięcie komórek + powierzchnia), jak i do kontroli wyłącznie wybranych cech produktu. Modularność przekłada się również na elastyczne dostosowanie czasu cyklu do wymagań linii produkcyjnej.
2. Metody obrazowania i proces kontroli
Projektowane stanowisko inspekcyjne składa się z kilku modułów funkcjonalnych, z których każdy realizuje określony etap procesu kontroli jakości. W prezentowanej konfiguracji zastosowano układ pełny, zawierający wszystkie dostępne moduły kontrolne. Kompletny model stanowiska wraz z rozmieszczeniem poszczególnych modułów przedstawiono na rys. 1
Proces inspekcji rozpoczyna się, gdy wkład ceramiczny dotrze na transporter do modułu wejściowego. Moduł ten pełni dwie funkcje: stanowi pierwsze stanowisko kontrolne oraz odpowiada za wyznaczenie pozycji wkładu na transporterze,
co umożliwia poprawne ustawienie chwytaka robota podczas operacji pobrania.
Pierwsza kontrola realizowana jest za pomocą skanera 3D wykorzystującego technologię światła strukturalnego. Skanowana jest powierzchnia górna nieruchomego detalu, a uzyskany wynik zapisywany jest w postaci chmury punktów. Przykład przedstawiono na rys. 2, gdzie ubytki na powierzchni oznaczono kolorem czerwonym, odpowiadającym najniższym wartościom współrzędnej Z. Następnie dane te są przekształcane do postaci obrazu 2D (projekcja ortogonalna), który poddawany jest analizie metodami głębokiego uczenia oraz klasycznych algorytmów przetwarzania obrazu. Szczegóły etapu przetwarzania chmury punktów oraz inspekcji na podstawie kontroli pobocznicy przedstawiono w rozdziale 4. Po zakończeniu inspekcji powierzchni czołowej detal przemieszcza się na transporterze pod kamerę 2D wyposażoną w klasyczną optykę oraz oświetlacz typu czołowego (ang. frontlight). W oparciu o uprzednio uzyskane dane z inspekcji 3D, układ ten automatycznie reguluje swoją pozycję w osi Z względem powierzchni detalu w celu zapewnienia stałego dystansu roboczego (ang. working distance). W dalszej kolejności wykonywany jest obraz 2D, na podstawie którego wyznaczany jest układ współrzędnych wkładu oraz określana jest pozycja wkładu na transporterze w osiach X i Y oraz pozycja kątowa wzdłuż osi Z. Przykład wyznaczonego układu współrzędnych przedstawiono na rys. 3. Układ odniesienia dla tej analizy jest stały i zdefiniowany względem punktu głównego kamery, tj. punktu przecięcia osi optycznej z płaszczyzną obrazu. Informacje o położeniu detalu w przestrzeni (X, Y, Z) są następnie przekazywane do robota odpowiedzialnego za pobranie detalu.
W zależności od wyniku inspekcji górnej powierzchni, detal kierowany jest przez robota na osobny transporter dla elementów niezgodnych (NG) lub przekazywany do kolejnego modułu kontroli 2D. W przypadku uznania detalu za zgodny, robot ustawia go współosiowo z osią optyczną modułu inspekcyjnego, składającego się z obiektywu telecentrycznego oraz oświetlacza telecentrycznego.
Na tym etapie wykonywana jest seria obrazów cyfrowych z kamery mająca na celu wykrycie nieprawidłowości takich jak nieprawidłowe zamknięcie komórek oraz uszkodzenia powierzchni czołowych (górnej i dolnej). W tym przypadku wykorzystano kamerę z sensorem o przekątnej 35 mm i rozdzielczości 7920 × 6004 pikseli. Przy zakładanym polu widzenia 260 mm dla krótszego boku matrycy uzyskujemy rozdzielczość rzędu ok. 0,0433 mm/px. Biorąc pod uwagę wadę o minimalnej powierzchni 0,081 mm² i zakładanym minimalnym boku wady
Rys. 1. Model stanowiska kontroli ze wszystkimi modułami
Fig. 1. Model of the inspection station with all modules
Rys. 2. Przykład chmury punktów powierzchni czołowej w reprezentacji kolorystycznej
Fig. 2. Example of a point cloud of the front surface in a color representation
Rys. 3. Obraz z kamery z wyznaczonym układem współrzędnych wkładu
Fig. 3. Camera image with the insert coordinate system determined
o rozdzielczości 2064 × 1544 (3,2 Mpx). Przy założonym polu widzenia rozdzielczość w osiach XY wynosi ok. 0,145 mm/px. Zakładając minimalny bok wady lub średnicę o długości 0,5 mm, o dwzorowanie wynosi co najmniej 3 piksele w osiach X i Y. Dodatkowym parametrem dla skanerów 3D jest rozdzielczość w osi Z. Parametr ten informuje, jaką najmniejszą zmianę wysokości (różnicę w głębokości), skaner może wykryć między dwoma punktami. W przypadku dobranego rozwiązania wartość ta wynosi ok. 0,03 mm. Po analizie wkład klasyfikowany jest jako zgodny (OK) lub niezgodny (NG). Moduł 3D wyposażony jest w zautomatyzowany układ transportujący z chwytakiem zamontowanym na przesuwach liniowych. Umożliwia on ruch w układzie kartezjańskim, kierując obiekt na odpowiedni transporter – NG w przypadku wykrycia defektów lub OK w przypadku potwierdzenia zgodności. Proces inspekcji w module 3D realizowany jest równolegle z bieżącą kontrolą kolejnych wkładów ceramicznych w module wejściowym oraz w module 2D, co zapewnia ciągłość pracy systemu i minimalizuje czas cyklu.
3. Kontrola zamknięcia komórek filtracyjnych
o długości 0,284 mm uzyskuje się reprezentację wady w postaci około 6 pikseli w każdej z osi. Taka liczba pikseli jest wystarczająca do obrazowania wady, gdyż przyjmuje się, że wystarczającą i poprawną reprezentacją są 2–4 piksele w każdej z osi. W ten sposób realizowane jest sześć akwizycji obrazu, gdzie pięć kolejnych obrazów z wykorzystaniem oświetlenia telecentrycznego typu tylnego (ang. backlight), a jedno z oświetleniem typu czołowego. Pozycje inspekcyjne dla pięciu kolejnych obrazów, czyli pozycje wkładu względem obiektywu są automatycznie wyznaczane na podstawie geometrii oraz wysokości detalu uzyskanej na etapie modułu wejściowego. Przy każdym kolejnym ujęciu teoretyczna oś wkładu ustawiana jest pod pewnym kątem względem płaszczyzny obiektywu.
Analiza obrazów przeprowadzana jest dzięki połączeniu metod głębokiego uczenia oraz klasycznych technik przetwarzania obrazu, co pozwala na zwiększenie skuteczności detekcji przy zachowaniu wymagań czasowych dla przemysłowego cyklu produkcyjnego. Proces kontroli został opisany w rozdziale 3. Po zakończeniu całego procesu inspekcyjnego realizowanego przez moduł kontroli 2D, wynik inspekcji zostaje zapisany.
Kolejnym etapem procesu inspekcji jest transfer wkładu za pomocą robota do modułu kontroli 3D. W przypadku negatywnego wyniku weryfikacji w module 2D wkład zostaje natychmiast skierowany na transporter wyrobów niezgodnych (NG), co eliminuje potrzebę dalszej kontroli i skraca czas cyklu. Jeżeli wynik inspekcji w module 2D jest pozytywny, obiekt poddawany jest analizie w module 3D.
W module kontroli 3D stosowane są skanery światła strukturalnego, co w połączeniu z obrotowym stolikiem pomiarowym umożliwia pozyskanie pełnego zestawu danych przestrzennych dla wszystkich powierzchni wkładu, z wyłączeniem tej, która została skontrolowana w module wejściowym. Na podstawie uzyskanych chmur punktów przeprowadzana jest rekonstrukcja trójwymiarowa obiektu. Następnie dane 3D są przetwarzane do postaci obrazu 2D, optymalnego dla algorytmów detekcji defektów powierzchniowych. Szczegółowy opis metod detekcji zawarto w rozdziale 4.
W rozwiązaniu zastosowano układ czterech skanerów. Pole widzenia dla każdego skanera obejmowało wycinek o maksymalnych wymiarach ok. szerokość 300 mm × wysokość 220 mm × głębokość 100 mm. Każdy skaner jest wyposażony w kamerę
W przypadku kontroli zamknięcia komórek największym wyzwaniem jest prawidłowe zobrazowanie defektów zarówno w obszarze komórek centralnych, jak i brzegowych. Na widoczność wad wpływają m.in.: minimalny wymiar defektu podlegającego detekcji, proporcja wymiaru pojedynczej komórki do całkowitych gabarytów wkładu, budowa wkładu ceramicznego oraz nieregularny kształt komórek brzegowych. W kontekście budowy istotnym parametrem jest tolerancja kształtu – maksymalna odchyłka geometryczna między powierzchniami (warstwami) D1, D2 i D3 (rys. 4), która może wynosić do 2,5 mm. W przypadku komórek brzegowych głównym wyzwaniem jest prawidłowe wykrycie i sklasyfikowanie wady, która ze względu na swój charakter może przyjmować różne kształty i charakteryzować się zmienną widocznością. W celu rozwiązania tych problemów zastosowano układ złożony z kamery monochromatycznej z optyką telecentryczną, co pozwoliło zniwelować problem perspektywy oraz zniekształcenie paralaksy [4, 5]. Jako oświetlenie użyto światło skolimowane typu tylnego, które zminimalizowało efekty rozproszenia światła na krawędziach i ścianach komórek oraz zwiększyło ilość światła docierającego bezpośrednio do obiektywu. Takie podejście umożliwiło prawidłowe zobrazowanie większości występujących wad. Jednak ze względu na tolerancję kształtu wkładu oraz specyfikę wad przy krawędziach, nie wszystkie defekty były widoczne na wykonanym obrazie. W celu prawidłowego zobrazowania wspomnianych defektów oraz zniwelowania wpływu geometrii wkładu zastosowano analizę kilku obrazów cyfrowych tego samego wkładu, ale z różnych ujęć. Wszystkie ujęcia obrazowały wkład ceramiczny ustawiony pod różnymi kątami (rys. 5) względem osi optycznej układu kamera – obiektyw – oświetlacz. Dla zmniejszenia czasu cyklu oraz zapewnienia dowolności pozycji wkładu dla kolejnych zdjęć, system kontroli bazuje na 6-osiowym robocie.
Fig. 4. Schematic illustration of the layers in a ceramic insert
Rafał Dębniak, Wiktor Łęczek, Jakub Wójcik
Rys. 5. Trzy obrazy przedstawiające ten sam wkład ustawiony pod różnymi kątami względem osi kamery; przykładowe wady zostały oznaczone czerwonym okręgiem
Fig. 5. Three images showing the same insert positioned at different angles relative to the camera axis; example defects are marked with a red circle
Kolejnym krokiem jest analiza obrazu. W tym przypadku na podstawie testów i analiz zdecydowano się na podejście hybrydowe, które łączyło uczenie maszynowe z podejściem klasycznym. W przypadku uczenia maszynowego zastosowano metodę głębokiego uczenia, opartą na wielowarstwowych sieciach neuronowych. W przypadku podejścia klasycznego zastosowano m.in. analizę obszarów typu BLOB (ang. Binary Large Object). Ze względu na brak powtarzalności cech wad, tj. wielkości, kształtów oraz jasności, głębokie uczenie pozwala na określenie obszarów, w których potencjalnie może występować wada. Na tej podstawie wykonywana jest klasyfikacja wad na pewne oraz prawdopodobne, gdzie algorytm klasyfikacyjny wykorzystuje tzw. wskaźniki pewności klasyfikacji (ang. confidence scores), które określane są na podstawie probabilistycznego rozkładu wygenerowanego przez model klasyfikacyjny sieci neuronowych. Empirycznie przyjęto wskaźnik pewności na poziomie 80 %. Poniżej tej wartości wada klasyfikowana jest jako prawdopodobna i podlega dalszej analizie obrazu.
Proces tworzenia modelu sieci neuronowej rozpoczęto od wyboru reprezentatywnych zdjęć referencyjnych, na których przeprowadzono ręczne oznaczanie wad. Model trenowany był iteracyjnie, przy czym każdy krok optymalizacji (iteracja) zwiększał dokładność klasyfikacji na zbiorze treningowym i walidacyjnym.
Kryterium zakończenia procesu uczenia było osiągnięcie dokładności walidacyjnej na poziomie co najmniej 99,9 %. Po spełnieniu tego warunku trening był automatycznie zatrzymywany, co miało na celu ograniczenie ryzyka przeuczenia (ang. overfitting). Na rys. 6 przedstawiono przykładowy wykres dokładność klasyfikacji modelu sieci neuronowej w funkcji liczby epok (iteracji) dla widocznych wad. Wyraźnie widoczna
Rys. 6. Wykres dokładności klasyfikacji modelu sieci neuronowej –wykrywanie wad typu „niezamknięta komórka filtracyjna”
Fig. 6. Classification accuracy chart of the neural network model – detection of “unclogged cell” defects
jest szybka konwergencja zarówno dokładności treningowej (linia niebieska), jak i walidacyjnej (linia pomarańczowa), co świadczy o skuteczności procesu uczenia oraz odpowiednio dobranym zbiorze danych.
Wynikiem przeprowadzonej analizy obrazu za pomocą głębokich sieci neuronowych jest tzw. mapa ciepła (ang. heatmap) (rys. 7). Mapę można interpretować jako narzędzie wizualizacyjne przedstawiające graficznie prawdopodobieństwo wykrycia wady w każdym pikselu zadanego regionu.
Dla uproszczenia przestrzennej reprezentacji aktywacji sieci, kolorowa mapa ciepła (RGB) została zredukowana do obrazu jednokanałowego w skali szarości na podstawie średniej ważonej wartości kanałów R, G i B. Uzyskany w ten sposób obraz pełni funkcję mapy pewności (ang. confidence map), gdzie jasność każdego piksela odzwierciedla poziom zgodności z daną klasą defektu. Przykład mapy w skali szarości przedstawia rys. 8.
Rys. 7. Mapa ciepła wykrytych wad wraz z poziomem pewności detekcji, przedstawiona w skali RGB
Fig. 7. Heatmap of detected defects with detection confidence levels, shown in RGB scale
Rys. 8. Reprezentacja mapy ciepła w skali szarości
Fig. 8. Heatmap representation in grayscale
Dzięki zastosowaniu sieci neuronowej oraz podejścia hybrydowego, wady niepoprawnie otwartych cel oznaczane były podczas testów ze skutecznością 99 %. Wynik ten jest pozytywny względem przyjętych początkowych założeń dla kontroli 2D, które określały skuteczność wykrywania wad na poziomie większym lub równym 98 %.
4. Kontrola wad powierzchni czołowych oraz bocznych
Ze względu na konieczność zapewnienia odpowiedniej skuteczności filtracji cząstek stałych, kontrola jakości wkładów ceramicznych obejmuje również ocenę stanu ich powierzchni bocznych (pobocznic), a także powierzchni czołowych. Uszkodzenia lub ubytki w obrębie tych powierzchni mogą istotnie obniżyć integralność strukturalną wkładu, prowadząc do nieszczelności i niespełnienia wymagań normatywnych dotyczących efektywności filtracji. Podczas konsultacji z producentami wkładów ceramicznych przyjęto minimalny ubytek, który należy oznaczyć jako wadę. Dla pobocznicy przyjęto wadę o powierzchni 0,25 mm2 i głębokości równej grubości ścianki zewnętrznej wkładu – otwór przelotowy. W przypadku powierzchni czołowych jest to wada o powierzchni równej wielkości jednej komórki i głębokości około 0,5 mm. W wyniku przeprowadzonych testów, oraz biorąc pod uwagę konieczność kontroli wad, których gabaryty określane są w trzech osiach X, Y, Z, zastosowano skanowanie 3D. Skanery 3D światła strukturalnego stanowią narzędzie pomiarowe stosowane do rekonstrukcji geometrii powierzchni obiektów. Technologia ta polega na projekcji znanych wzorców świetlnych, takich jak pasma lub siatki na badaną powierzchnię. Deformacje tych wzorców, wynikające z topografii obiektu, są rejestrowane przez jedną lub więcej kamer, a następnie analizowane za pomocą triangulacji w celu uzyskania trójwymiarowego modelu powierzchni [6, 7].
Proces skanowania całego wkładu ceramicznego realizowany jest przy użyciu skalibrowanego systemu pomiarowego, składającego się z czterech skanerów 3D rozmieszczonych wokół zintegrowanego stołu obrotowego. Kalibracja układu wykonywana jest za pomocą dedykowanej płyty kalibracyjnej, która umożliwia zestrojenie lokalnych układów współrzędnych każdego z urządzeń w jeden wspólny, globalny układ odniesienia. Punkt odniesienia układu globalnego zdefiniowany jest centralnie, w obrębie płyty kalibracyjnej, co pozwala na spójną rekonstrukcję geometrii skanowanego obiektu niezależnie od pozycji względnej skanerów.
Założeniem systemu jest możliwość detekcji wad dla wkładów ceramicznych o dowolnym kształcie powierzchni bocznej. Takie podejście jest istotne ze względu na mnogość produkowanych wariantów, gdzie wkład może mieć kształt cylindra z pobocznicą w kształcie elipsy lub być cylindrem o całkowicie nieregularnej pobocznicy ze zmiennym promieniem wzdłuż osi podłużnej (rys. 9).
W wyniku przeprowadzonych analiz przyjęto, że optymalnym rozwiązaniem będzie kontrola pobocznicy w postaci jej rozwinięcia. Takie podejście znacząco ułatwia przekształcenie chmury punktów w płaski 8-bitowy obraz 2D, który następnie jest analizowany za pomocą konwolucyjnych sieci neuronowych CNN (ang. Convolutional Neural Network). Powierzchnie czołowe nie wymagają takiego podejścia, gdyż są płaskie. Skan 3D wkładu cylindrycznego przedstawiono w dwóch przykładach na rys. 10, gdzie (a) jest wizualizacją górnej powierzchni wkładu w postaci chmury punktów XYZRGB, natomiast (b) to uproszczony model całego wkładu w formie walca. W przykładzie (a) kolory punktów odpowiadają wartościom współrzędnej Z (wysokości) zgodnie ze skalą barwną
przedstawioną na rysunku. Widoczne lokalne zmiany koloru (m.in. obszary zielone) wskazują na odchylenia wysokości względem powierzchni referencyjnej, które w dalszej analizie mogą być interpretowane jako potencjalne defekty. Przykład (b) przedstawia uproszczony model, w którym zastosowano podobną skalę barw do odwzorowania wartości współrzędnej Z dla całego wkładu.
W ramach projektu opracowano algorytm umożliwiający rozwinięcia powierzchni o dowolnym kształcie i jego konwersję na obraz, którego schemat blokowy przedstawiono na rys. 11. Po uzyskania zeskanowanego modelu 3D w postaci chmury punktów, wyznaczana jest pozycja detalu za pomocą filtracji punktów o najwyższych współrzędnych Z oraz wyznaczenia minimalnego okręgu opisującego wszystkie wyznaczone punkty. Wyznaczenie płaszczyzny odniesienia w tym wypadku płaszczyzny podstawy zostało zrealizowane z wykorzystaniem metody dopasowania płaszczyzny za pomocą M-estymatora. Technika ta minimalizuje wpływ punktów odstających, co pozwala na stabilne określenie orientacji płaszczyzny w chmurze punktów [8].
Kolejnym krokiem jest wyznaczenie krzywej zamkniętej, opisanej na obwodzie oraz wyznaczenie punktów krawędzi. Punkty te zostały wyznaczone na podstawie jednostkowych wektorów normalnych, obliczonych zgodnie z lokalną gęstością próbkowania wynikającą z rzeczywistej rozdzielczości skanera. Następnie analizowano zmiany kierunków tych wektorów w celu identyfikacji istotnych różnic w orientacji, charakterystycznych dla krawędzi geometrycznych. W celu otrzymania rozwinięcia płaszczyzny konieczna jest zmiana współrzędnych wszystkich punktów w otrzymanej chmurze
Rys. 9. Przykłady wkładów ceramicznych o zróżnicowanych kształtach
Fig. 9. Examples of ceramic inserts with various shapes
Rys. 10. Skan 3D wkładu ceramicznego uzyskany za pomocą skanera światła strukturalnego, gdzie: (a) wizualizacja chmury punktów górnej powierzchni, (b) uproszczony model całego wkładu
Fig. 10. 3D scan of a ceramic insert obtained using a structured light scanner, where: (a) point cloud visualization of the upper surface; (b) simplified cylindrical model of the entire insert
Rys. 11. Schemat blokowy algorytmu przekształcającego zeskanowany obraz 3D wkładu w obraz płaski
Fig. 11. Block diagram of the algorithm converting a scanned 3D image of the insert into a flat image
punktów. Zmiana obejmuje współrzędne X, Y, Z, które przekształcane są za pomocą zależności (1).
ResAlfaLiczbapunktównaobwodzie
360 0 X YZ
gdzie: X, Y, Z – wsp ółrzędne po przekształceniu; Res – rozdzielczość; Alfa – orientacja kątowa wektora normalnego względem środka; Z0 – współrzędna Z danego punktu w pierwotnej chmurze punktów; Li – odległość punktu idealnego od środka; Lr – odległość punktu rzeczywistego od środka.
W celu redukcji lokalnych fluktuacji i wygładzenia powierzchni reprezentowanej przez chmurę punktów, zastosowano filtrację przestrzenną opartą na rozmyciu Gaussowskim (ang. Gaussian smoothing). Operacja polega na aproksymacji powierzchni lokalnej za pomocą sąsiedztwa punktów, przy czym wpływ poszczególnych punktów ważony jest funkcją Gaussa, zależną od ich odległości od punktu centralnego. Efektem jest wygładzona (niemal płaska) powierzchnia w miejscach o niewielkiej krzywiźnie, przy jednoczesnym zachowaniu struktury geometrycznej obiektu [9–11]. Rozwi-
Rys. 12. Rozwinięcie pobocznicy wkładu ceramicznego w postaci chmury punktów XYZRGB po przetworzeniu przez algorytm
Fig. 12. Expansion of the ceramic insert sidewall represented as an XYZRGB point cloud after algorithm processing
Rys. 13. Fragment 8-bitowego obrazu przedstawiający widoczną wadę po przetworzeniu przez cały algorytm
Fig. 13. A fragment of an 8-bit image showing a visible defect after processing by the algorithm
nięcie pobocznicy wkładu ceramicznego w postaci chmury punktów XYZRGB po przetworzeniu przez algorytm przedstawiono na rys. 12. Kolory punktów w skali RGB odpowiadają wartościom współrzędnej Z, co umożliwia wizualną analizę wysokości.
Otrzymana chmura punktów została przekształcona w obraz dwuwymiarowy za pomocą projekcji ortogonalnej. Współrzędne X i Y punktów w przestrzeni 3D zostały bezpośrednio odwzorowane na płaszczyznę obrazu, natomiast informacja o głębokości (Z) została przeskalowana i odwzorowana jako intensywność piksela w zakresie [0, 255], zgodnie z 8-bitową reprezentacją. Przed konwersją zastosowano również normalizację wartości głębokości. Tak przygotowany obraz (rys. 13) służy zarówno jako dane uczące podczas trenowania sieci neuronowej, jak i jako dane wejściowe podczas właściwej inspekcji. W procesie detekcji zastosowano podejście hybrydowe: w pierwszym etapie, z wykorzystaniem sieci głębokiego uczenia (ang. Deep Learning), wyznaczano potencjalne obszary występowania wad. W kolejnym kroku analizowano te fragmenty obrazu metodą analizy blobów, w wyniku której wyznaczano powierzchnię defektu w pikselach.
Na podstawie znanej rozdzielczości układu, wynik został przeliczony na jednostki rzeczywiste (mm²) przy użyciu (2). Jeżeli obliczona powierzchnia przekraczała ustaloną wartość progową, dany detal klasyfikowano jako wadliwy.
gdzie: Amm2 – powierzchnia, N px – liczba pikseli należących do obszaru wady, R x, R y – fizyczne rozdzielczości obrazu w kierunku poziomym i pionowym (mm/piksel)
Przekształcenie danych 3D (np. chmury punktów) do postaci dwuwymiarowego obrazu przynosi istotne korzyści w kontekście zastosowań metod głębokiego uczenia, zwłaszcza opartych na konwolucyjnych sieciach neuronowych CNN (ang. Convolutional Neural Networks). Modele CNN zostały pierwotnie zaprojektowane do analizy obrazów 2D, dlatego technologia ta osiągnęła znacznie wyższy poziom dojrzałości w porównaniu do rozwiązań przetwarzających dane 3D. Zaletą podejścia 2D jest również uproszczony proces oznaczania wad na obrazie oraz możliwość zastosowania zaawansowanych technik augmentacji, takich jak skalowanie, translacja czy filtracja, co przekłada się na lepszą generalizację modeli. Ponadto analiza obrazów 2D wymaga mniejszych zasobów obliczeniowych, co umożliwia implementację systemów detekcji wad na mniej wydajnych, a przez to bardziej ekonomicznych platformach sprzętowych, co ma kluczowe znaczenie w zastosowaniach przemysłowych.
5. Podsumowanie
W pracy przedstawiono kompletny, modułowy system inspekcji wkładów ceramicznych stosowanych w filtrach DPF i GPF, łączący analizę danych pochodzących ze skanowania 3D z kontrolą wizyjną 2D. Zastosowane podejście hybrydowe, obejmujące algorytmy głębokiego uczenia oraz metody klasyczne, umożliwiło detekcję wad zarówno w strukturze komórek, jak i na powierzchniach bocznych oraz czołowych. Szczególną zaletą opracowanego rozwiązania jest wysoka skuteczność wykrywania wad, przekraczająca 98 %, przy zachowaniu krótkiego czasu cyklu, istotnego w warunkach produkcji przemysłowej.
Opracowana architektura modułowa umożliwia elastyczną konfigurację stanowiska w zależności od wymagań użytkownika końcowego, co pozwala na optymalizację czasu inspekcji oraz kosztów wdrożenia. Wykorzystanie konwersji chmury punktów do postaci obrazów 2D pozwoliło na zastosowanie dojrzałych technologii CNN, uproszczenie procesu oznaczania wad oraz efektywniejszą augmentację danych.
Wyniki potwierdzają, że integracja metod 3D i 2D w jednym procesie inspekcji zwiększa niezawodność detekcji wad w porównaniu z rozwiązaniami opartymi wyłącznie na jednej z tych technologii. Dalsze prace mogą koncentrować się na zwiększeniu automatyzacji procesów przygotowania danych, optymalizacji czasu cyklu jak również ulepszaniu algorytmów detekcji wad, których celem jest zwiększenie odporności systemu na zakłócenia oraz minimalizacja liczby fałszywych odrzuceń.
Podziękowania
Projekt POIR. 01.01.01-00-0366/20 „Opracowanie stanowiska inspekcyjnego przeznaczonego do precyzyjnej i zautomatyzowanej wizyjnej kontroli jakościowej wkładów ceramicznych z wykorzystaniem nowych algorytmów opartych o sieci głębokie” współfinansowany przez Unię Europejską ze środków Europejskiego Funduszu Rozwoju Regionalnego w ramach Programu Inteligentny Rozwój 2014-2020. Projekt realizowany w ramach konkursu Narodowego Centrum Badań i Rozwoju: 1/1.1.1/2020 Szybka Ścieżka.
Bibliografia
1. Kraszewski T., Piwowar A., Frączek R., Świszcz P., Bis Ł., Visual defect detection methods overview, “Przegląd Elektrotechniczny”, T. 98, Nr 11, 2022, 269–272, DOI: 10.15199/48.2022.11.55.
2. Sioma A., Kowal J., Karwat B., Methods of 3D imaging used in quality inspection systems in manufacturing, “Journal of Machine Construction and Maintenance | Problemy Eksploatacji”, 2017, No. 1(104), 2017, 9–17.
3. Kowalik P., Pelowski M., Lipowiecki P., Test and comparison of different digitalization techniques for objects with surfaces diffculttoscan n , “Advances in Science and Technology Research Journal”, Vol. 19, No. 2, 2025, DOI: 10.12913/22998624/194997.
4. Watanabe M., Nayar S.K., Telecentric optics for constant-magnification imaging, Proceedings of IEEE Computer Society Conference on Computer Vision and Pattern Recognition, 1996.
5. Cao Y., Yao Y., Lu L., Design of a double-telecentric machine vision lens with continuously adjustable magnification, “Applied Optics”, Vol. 64, No. 13, 2025, 3456–3464, DOI: 10.1364/AO.557850.
6. Geng J., Structured-light 3D surface imaging: A tutorial, “Advances in Optics and Photonics”, Vol. 3, No. 2, 2011, 128–160, DOI: 10.1364/AOP.3.000128.
7. Salvi J., Fernandez S., Pribanic T., Llado X., A state of the art in structured light patterns for surface profilometry, “Pattern Recognition”, Vol. 43, No. 8, 2010, 2666–2680, DOI: 10.1016/j.patcog.2010.03.004.
9. Pauly M., Gross M., Kobbelt L.P., Efficient simplification of point-sampled surfaces, Proceedings of IEEE Visualization 2002, 163–170, DOI: 10.1109/VISUAL.2002.1183771.
10. Rusu R.B., Cousins S., 3D is here: Point Cloud Library (PCL), Proceedings of the IEEE International Conference on Robotics and Automation (ICRA), Shanghai, China, 2011, DOI: 10.1109/ICRA.2011.5980567.
11. Levin D., Mesh-independent surface interpolation, [In:] Geometric Modeling for Scientific Visualization, Brunnett G., Hamann B., Müller H., Linsen L. (Eds.) Berlin, Germany: Springer, 2004, 37–49, DOI: 10.1007/978-3-662-07443-5_3.
Automated Quality Control of Ceramic Inserts Using Vision Systems and Deep Neural Networks
Abstract: The article presents a modular, automated inspection system for ceramic inserts used in DPF and GPF filters. The system integrates 3D scanning based on structured light with 2D imaging using telecentric optics. The applied hybrid detection algorithms, combining deep neural networks with classical image processing methods, enable the identification of cell blockage within the ceramic insert as well as defects on its external surface. Converting point clouds into 2D representations allows for the effective use of convolutional neural networks, simplifies the defect labeling process on images, and reduces computational requirements. The conducted tests confirmed high detection accuracy while maintaining short inspection times consistent with industrial constraints. The modular architecture and full automation of the inspection process enable flexible adaptation of the system to diverse production lines .
Keywords: DPF, GPF, optical quality inspection, 3D scanning, exhaust gas filtration, exhaust emissions
Absolwent kierunku Automatyka i Robotyka ze specjalnością Robotyka i Mechatronika na Wydziale Inżynierii Mechanicznej i Robotyki Akademii Górniczo-Hutniczej w Krakowie. Specjalizuje się w szeroko pojętej wizji maszynowej. W swojej karierze kierownik projektów wdrożeniowych w przemyśle oraz prac badawczo-rozwojowych związanych z systemami wizyjnymi 2D oraz 3D.
mgr inż. Jakub Wójcik jakub.wojcik@mv-center.com
ORCID: 09-0007-5620-1628
Absolwent Akademii Górniczo-Hutniczej na kierunku Automatyka i Robotyka na wydziale Inżynierii Mechanicznej i Robotyki. Pracownik firmy MV Center zajmującej się realizacją indywidualnych wdrożeń. Kierownik projektów oraz inżynier z 15 letnim doświadczeniem. Specjalizuje się w systemach wizyjnych opartych o rozwiązania obrazowania z wykorzystaniem technologii skanowania 3D oraz w systemach pomiarowych.
Absolwent kierunku Automatyka i Robotyka na Wydziale Inżynierii Mechanicznej i Robotyki Akademii Górniczo-Hutniczej w Krakowie. Specjalizuje się w systemach wizyjnych 2D i 3D oraz klasycznych algorytmach przetwarzania obrazów, jak również nowoczesnych rozwiązaniach opartych na sztucznej inteligencji i głębokim uczeniu . Posiada bogate doświadczenie w uruchamianiu oraz wdrożeniach rozwiązań u wiodących dystrybutorów oprogramowania i sprzętu z zakresu wizji maszynowej. Aktywnie realizuje projekty wdrożeniowe oraz badawczo-rozwojowe związane z automatyzacją procesów i integracją nowoczesnych systemów wizyjnych w przemyśle.
Informacje dla Autorów
Za artykuł naukowy – zgodnie z Komunikatem Ministra Nauki i Szkolnictwa Wyższego z dnia 29 maja 2013 r. w sprawie kryteriów i trybu oceny czasopism naukowych – należy rozumieć artykuł prezentujący wyniki oryginalnych badań o charakterze empirycznym, teoretycznym, technicznym lub analitycznym zawierający tytuł publikacji, nazwiska i imiona autorów wraz z ich afiliacją i przedstawiający obecny stan wiedzy, metodykę badań, przebieg procesu badawczego, jego wyniki oraz wnioski, z przytoczeniem cytowanej literatury (bibliografię). Do artykułów naukowych zalicza się także opublikowane w czasopismach naukowych opracowania o charakterze monograficznym, polemicznym lub przeglądowym, jak również glosy lub komentarze prawnicze.
Wskazówki dla Autorów przygotowujących artykuły naukowe do publikacji
Artykuły naukowe zgłoszone do publikacji w kwartalniku naukowotechnicznym Pomiary Automatyka Robotyka powinny spełniać następujące kryteria formalne: – ty tuł artykułu (nieprzekraczający 80 znaków) w języku polskim oraz angielskim, – imię i nazwisko Autora/Autorów, adres e-mail, afiliacja (instytucja publiczna, uczelnia, zakład pracy, adres), – streszczenie artykułu (o objętości 150–200 słów) w języku polskim oraz angielskim, – słowa kluczowe (5–8 haseł) w języku polskim oraz w języku angielskim angielskim,
– zasadnicza część artykułu – w języku polskim (lub w j. angielskim), – podpisy pod rysunkami w języku polskim oraz w języku angielskim, – ty tuły tabel w języku polski oraz w języku angielskim, – ilustracje/grafika/zdjęcia jako osobne pliki w formacie .eps, .cdr, .jpg lub .tiff, w rozdzielczości min. 300 dpi, min. 1000 pikseli szerokości, opisane zgodnie z numeracją grafiki w tekście.
Artykuł powinien mieć objętość równą co najmniej 0,6 arkusza wydawniczego, nie powinien przekraczać objętości 1 arkusza wydawniczego (40 000 znaków ze spacjami lub 3000 cm2 ilustracji, wzorów), co daje ok. 8 stron złożonego tekstu. W przypadku artykułów przekraczających tę objętość sugerowany jest podział na części. Nie drukujemy komunikatów!
Do artykułu muszą być dołączone notki biograficzne wszystkich Autorów (w języku artykułu) o objętości 500–750 znaków oraz ich aktualne fotografie.
Redakcja zastrzega sobie prawo dokonywania skrótów, korekty językowej i stylistycznej oraz zmian terminologicznych.
Przed publikacją autorzy akceptują końcową postać artykułu.
System recenzencki PAR
Redakcja przyjmuje wyłącznie artykuły oryginalne, wcześniej niepublikowane w innych czasopismach, które przeszły etap weryfikacji redakcyjnej
Autorzy ponoszą całkowitą odpowiedzialność za treść artykułu. Autorzy materiałów nadesłanych do publikacji są odpowiedzialni za przestrzeganie prawa autorskiego. Zarówno treść pracy, jak i zawarte w niej ilustracje, zdjęcia i tabele muszą stanowić dorobek własny Autora, w przeciwnym razie muszą być opisane zgodnie z zasadami cytowania, z powołaniem się na źródło.
Oddaliśmy do dyspozycji Autorów i Recenzentów System Recenzencki, który gwarantuje realizację tzw. podwójnie ślepej recenzji. Przesyłając artykuł do recenzji należy usunąć wszelkie elementy wskazujące na pochodzenie artykułu – dane Autorów, ich afiliację, notki biograficzne.
Dopiero po recenzji i poprawkach sugerowanych przez Recenzentów artykuł jest formatowany zgodnie z przyjętymi zasadami. W przypadku zauważonych problemów, prosimy o kontakt z Redakcją.
Kwartalnik naukowotechniczny Pomiary Automatyka Robotyka jest indeksowany w bazach
BAZTECH, Google Scholar oraz ICI Journals Master List (ICV 2024: 97,96), a także w bazie naukowych i branżowych polskich czasopism elektronicznych ARIANTA. Przyłączając się do realizacji idei Otwartej Nauki, udostępniamy bezpłatnie wszystkie artykuły naukowe publikowane w kwartalniku naukowo-technicznym Pomiary Automatyka Robotyka. Punktacja Ministerstwa Edukacji i Nauki za publikacje naukowe w kwartalniku Pomiary Automatyka Robotyka wynosi obecnie 70 pkt. (wykaz czasopism naukowych i recenzowanych materiałów z konferencji międzynarodowych z dnia 5 stycznia 2024 r., poz. 29984, Unikatowy Identyfikator Czasopisma 200205). Przypisane dyscypliny naukowe – automatyka, elektronika, elektrotechnika i technologie kosmiczne.
Oświadczenie dotyczące jawności informacji o podmiotach przyczyniających się do powstania publikacji
Redakcja kwartalnika naukowotechnicznego Pomiary Automatyka Robotyka , wdrażając politykę Ministra Nauki i Szkolnictwa Wyższego odnoszącą się do dokumentowania etycznego działania Autorów, wymaga od Autora/Autorów artykułów podpisania przed przyjęciem artykułu do druku druku w kwartalniku oświadczenia zawierającego:
1. i nformację o udziale merytorycznym każdego wymieniowego Autora w przygotowaniu publikacji –celem jest wykluczenie przypadków tzw. „guest authorship”, tj. dopisywania do listy Autorów publikacji nazwisk osób, których udział w powstaniu publikacji był znikomy albo w ogóle nie miał miejsca.
2. i nformację o uwzględnieniu w publikacji wszystkich osób, które miały istotny wpływ na jej powstanie – celem jest: – p otwierdzenie, że wszystkie osoby mające udział w powstaniu pracy zostały uwzględnione albo jako współautorzy albo jako osoby, którym autor/autorzy dziękują za pomoc przy opracowaniu publikacji, – p otwierdzenie, że nie występuje przypadek „ghostwriting”, tzn. nie występuje sytuacja, w której osoba wnosząca znaczny wkład w powstanie artykułu nie została wymieniona jako współautor ani nie wymieniono jej roli w podziękowaniach, natomiast przypisano autorstwo osobie, która nie wniosła istotnego wkładu w opracowanie publikacji;
3. informację o źródłach finansowania badań, których wyniki są przedmiotem publikacji – w przypadku finansowania publikacji przez instytucje naukowo-badawcze, stowarzyszenia lub inne podmioty, wymagane jest podanie informacji o źródle środków pieniężnych, tzw. „financial disclosure” – jest to informacja obligatoryjna, nie koliduje ze zwyczajowym zamieszczaniem na końcu publikacji informacji lub podziękowania za finansowanie badań.
Umowa o nieodpłatne przeniesienie praw majątkowych do utworów z zobowiązaniem do udzielania licencji CC-BY
Z chwilą przyjęcia artykułu do publikacji następuje przeniesienie majątkowych praw autorskich na wydawcę. Umowa jest podpisywana przed przekazaniem artykułu do recenzji. W przypadku negatywnych recenzji i odrzucenia artykułu umowa ulega rozwiązaniu.
Redakcja na mocy udzielonej licencji ma prawo do korzystania z utworu, rozporządzania nim i udostępniania dowolną techniką, w tym też elektroniczną oraz ma prawo do rozpowszechniania go dowolnymi kanałami dystrybucyjnymi.
Zapraszamy do współpracy
Poza artykułami naukowymi publikujemy również materiały informujące o aktualnych wydarzeniach, jak konferencje, obronione doktoraty, habilitacje, uzyskane profesury, a także o realizowanych projektach, konkursach – słowem, o wszystkim, co może interesować i integrować środowisko naukowe. Zapraszamy do recenzowania/ polecania ciekawych i wartościowych książek naukowych.
Podczas cytowania artykułów publikowanych w kwartalniku naukowo-technicznym
Pomiary Automatyka Robotyka prosimy o podawanie nazwisk wszystkich autorów, pełną nazwę czasopisma oraz numer DOI, np.:
Kowalewski A., Extremal Problems for Second Order Hyperbolic Systems with Time-Varying Delays, „Pomiary Automatyka Robotyka”, ISSN 1427-9126, R. 30, Nr 1/2026, 5–18, DOI: 10.14313/PAR_259/5.
Profesor Eugeniusz Świtoński
Z wielkim smutkiem zawiadamiamy, że 25 stycznia 2026 r. zmarł prof. dr hab. inż. Eugeniusz Świtoński, dr h.c. multi. Odszedł wybitny uczony, zasłużony nauczyciel akademicki, człowiek wielkiej wiedzy, ogromnego doświadczenia, organizator nauki, wieloletni pracownik Politechniki Śląskiej, wychowawca wielu pokoleń studentów i doktorantów.
Żegnamy nieodżałowanej pamięci wybitnego naukowca, nauczyciela akademickiego i wychowawcę kilku pokoleń młodych pracowników nauki, aktywnego działacza społecznego, wieloletniego Przewodniczącego Gliwickiego Oddziału Polskiego Towarzystwa Mechaniki Teoretycznej i Stosowanej, a następnie Przewodniczącego Zarządu Głównego PTMTS.
Eugeniusz Świtoński urodził się 7 sierpnia 1940 r. w Drohiczynie. W 1963 r. ukończył studia na Politechnice Poznańskiej i w tym samym roku podjął pracę zawodową na Politechnice Śląskiej, z którą był związany przez cały okres swojej aktywności, realizując wszystkie szczeble kariery zawodowej oraz pełniąc liczne funkcje w strukturach organizacyjnych Uczelni.
W 1970 r. uzyskał stopień naukowy doktora, a w 1980 r. doktora habilitowanego. Profesor Eugeniusz Świtoński został mianowany na stanowisko profesora nadzwyczajnego w Katedrze Mechaniki Technicznej Politechniki Śląskiej w 1991 r. Tytuł naukowy profesora uzyskał w 1995 r., a w 1999 r. został mianowany na stanowisko profesora zwyczajnego.
W latach 1991–2013 kierował Katedrą Mechaniki Stosowanej, a następnie został dyrektorem Instytutu Mechaniki Teoretycznej i Stosowanej. Z Jego inicjatywy powołano na Politechnice Śląskiej Centrum Technologii Bezpieczeństwa i Obronności. W latach 2010–2013 profesor Eugeniusz Świtoński był dyrektorem Centrum. Doświadczenie zawodowe we współpracy z przemysłem obronnym zdobywał współpracując z Zakładami Mechanicznymi Bumar Łabędy oraz Ośrodkiem Badawczo-Rozwojowym Urządzeń Mechanicznych OBRUM w Gliwicach, pełniąc tam przez wiele lat funkcję Przewodniczącego Rady Naukowej oraz prowadząc kształcenie inżynierów na potrzeby przemysłu obronnego.
Staż naukowy w Wojskowej Akademii Technicznej w 1970 r. oraz późniejsza współpraca z profesorem Janem Szmelterem stały się podstawą badań stosowania i rozwoju metod numerycznych w analizie stereomechanicznej konstrukcji maszynowych. Były to pierwsze próby zastosowania metody elementów skończonych w projektowaniu maszyn na Politechnice Śląskiej. Badania Profesora dotyczyły zarówno zagadnień dynamicznych mechaniki ośrodków ciągłych i zastosowania metod numerycznych w analizie stereomechanicznej konstrukcji maszynowych, jak i biomechaniki oraz sprzętu medycznego. Wyniki jego prac znalazły wiele praktycznych zastosowań. Na szczególną uwagę zasługują nowatorskie badania naukowe dotyczące biomechanizmów, a szczególnie modelowania lokomocji i oceny stanu obciążenia narządów ruchu człowieka pod kątem eliminacji urazów. Zespół pod kierunkiem profesora współpracował z Centrum Rehabilitacji w Reptach Śląskich. Efektem utylitarnym tych prac było wiele patentów i wdrożeń przemysłowych.
Profesor Eugeniusz Świtoński był także jednym z inicjatorów utworzenia w Politechnice Śląskiej Wydziału Inżynierii Biomedycznej, pierwszego takiego wydziału w Polsce. Szczególne osiągnięcia Profesora dotyczyły kształcenia i promowania kadry inżynierskiej. Był promotorem ponad 200 prac dyplomowych, realizowanych również poza Politechniką Śląską, współpracując m.in. z Politechniką Rzeszowską, Akademią Górniczo-Hutniczą i Politechniką Lubelską. Potwierdzeniem aktywności dydaktycznej
Profesora są opracowane przez Niego i Jego zespół podręczniki akademickie i skrypty. Aktywna działalność naukowa profesora Eugeniusza Świtońskiego została udokumentowana dużym dorobkiem publikacyjnym, obejmującym 23 podręczniki akademickie i monografie oraz ponad 300 artykułów naukowych, z których duża liczba
znalazła się w renomowanych czasopismach o zasięgu międzynarodowym. Wypromował także 14 doktorów nauk technicznych oraz liczne grono samodzielnych pracowników nauki w wielu polskich ośrodkach akademickich.
Działalność organizacyjna Profesora Eugeniusza Świtońskiego była bardzo szeroka, był członkiem wielu gremiów naukowych pełniąc w nich również rolę kierowniczą, w tym Komitetu Mechaniki oraz Komitetu Budowy Maszyn Polskiej Akademii Nauk, sekcji komitetów naukowych i komisji PAN, rad naukowych wielu instytutów badawczych.
Żegnamy nieodżałowanej pamięci wybitnego naukowca, nauczyciela akademickiego i wychowawcę kilku pokoleń młodych pracowników nauki, aktywnego działacza społecznego, wieloletniego Przewodniczącego Gliwickiego Oddziału Polskiego Towarzystwa Mechaniki Teoretycznej i Stosowanej, a następnie Przewodniczącego Zarządu Głównego PTMTS, aktywnego także w zespołach ministerialnych i instytucjach przedstawicielskich polskiego środowiska akademickiego.
Począwszy od połowy lat 80. XX w., pełniąc najpierw funkcje Przewodniczącego Komitetu Organizacyjnego, a następnie Komitetu Naukowego, przyczynił się do zbudowania międzynarodowego prestiżu najstarszej polskiej konferencji Sympozjon „Modelowanie w mechanice”, która jest odtąd sztandarowym wydarzeniem naukowym Polskiego Towarzystwa Mechaniki Teoretycznej i Stosowanej. W latach 2019–2023 pełnił funkcję Honorowego Przewodniczącego 5. Polskiego Kongresu Mechaniki.
Profesor Eugeniusz Świtoński był znanym i cenionym nauczycielem akademickim. Jego działalność dydaktyczna była ściśle związana z zainteresowaniami naukowymi, czyli
głównie z mechaniką teoretyczną i doświadczalną, mechatroniką, a także biomechaniką. Za współpracę ze studentami, życzliwy i merytoryczny stosunek do młodych ludzi, został wyróżniony nagrodą „Złota Kreda”.
Za wybitne osiągnięcia naukowe i organizacyjne oraz promowanie młodej kadry naukowej otrzymał wiele nagród i wyróżnień indywidualnych i zespołowych przyznanych zarówno przez Ministra Nauki i Szkolnictwa Wyższego, jak i Rektora Politechniki Śląskiej.
Uhonorowano Go także sześciokrotnie godnością doktora honoris causa: najpierw w 2007 r. na Politechnice Rzeszowskiej, następnie Politechnice Śląskiej, Politechnice Lubelskiej, Akademii Górniczo-Hutniczej, Wojskowej Akademii Technicznej oraz Politechnice Opolskiej.
Został także odznaczony Medalem Komisji Edukacji Narodowej, Brązowym, Srebrnym i Złotym Krzyżem Zasługi oraz Krzyżem Kawalerskim Orderu Odrodzenia Polski.
Profesor Eugeniusz Świtoński był jedną z najbardziej aktywnych i rozpoznawalnych postaci polskiej nauki, przyczyniając się znacznie do budowania krajowej i międzynarodowej pozycji Politechniki Śląskiej.
Na podstawie materiałów Politechniki Śląskiej Redakcja kwartalnika Pomiary Automatyka Robotyka
Profesor Eugeniusz Świtoński był niekwestionowanym autorytetem, mentorem, a dla wielu przyjacielem. Całe Jego zawodowe życie było nieustanną służbą nauce, uczelni, Polsce — i drugiemu człowiekowi. Był uczonym z prawdziwego powołania — badaczem, nauczycielem, którego dorobek i postawa zawodowa stanowiły wzór dla wielu pokoleń akademików. Ale przede wszystkim był człowiekiem wielkiej kultury, pokory i dobroci.
Zawsze powtarzał, że „nauka nie jest celem samym w sobie, lecz drogą do zrozumienia świata i uczynienia go lepszym miejscem”. I tę dewizę realizował każdego dnia — w pracy naukowej, w dydaktyce, w relacjach z młodymi badaczami, których wspierał i inspirował.
Gdy w 1996 r. Profesor przyjął mnie do pracy, nie miałem świadomości, jak bardzo ta decyzja wpłynie na całe moje życie. Profesor nie składał wielkich deklaracji. Nie obiecywał łatwej drogi. Dał mi coś znacznie cenniejszego – szansę i zaufanie. A zaufanie od takiego Człowieka jest zobowiązaniem, które zostaje na zawsze.
Jego dorobek naukowy był imponujący — ale jeszcze większe byłoJego serce. Potrafił dostrzec potencjał w młodym człowieku, zapalić w nim iskrę ciekawości, dodać odwagi, by sięgać dalej, niż się wydawało możliwe. Dla wielu był mentorem, dla innych przyjacielem, a dla wszystkich — przykładem, że prawdziwa mądrość nie potrzebuje rozgłosu, lecz wyraża się w skromności, rzetelności i szacunku do drugiego człowieka.
Jego życie to część historii polskiej nauki — tej najlepszej, opartej na pasji, odpowiedzialności i uczciwości intelektualnej.
Pozostawił po sobie bogaty dorobek naukowy, ale też niezliczoną liczbę uczniów
i współpracowników, którzy kontynuują Jego dzieło. W tym sensie Profesor Eugeniusz Świtoński wciąż będzie obecny — w naszych myślach, w naszych badaniach, w naszych staraniach o to, by nauka służyła człowiekowi.
Prof. dr hab. inż. Marek Gzik Sekretarz Stanu w Ministerstwie Nauki i Szkolnictwa Wyższego
Z głębokim smutkiem przyjęliśmy wiadomość o śmierci wielkiego człowieka, naukowca i drogiego nam Profesora Eugeniusza Świtońskiego, przyjaciela, kolegę i wieloletniego pracownika naukowo-dydaktycznego, ważną postać w historii Wydziału Mechaniczno-Technologicznego Politechniki Śląskiej. Dorobek Profesora jest na tyle bogaty, że trudno go zawrzeć w krótkiej wypowiedzi. Postaram się jednak przybliżyć wybrane dokonania Profesora, z których dumne jest nasze środowisko naukowe.
Eugeniusz Świtoński urodził się 7 sierpnia 1940 r. w Drohiczynie. Studiował na Politechnice Poznańskiej, a po jej ukończeniu w 1963 r w tym samym roku podjął pracę na Politechnice Śląskiej, z którą związany był zawodowo przez całe życie. W 1970 r. uzyskał stopień naukowy doktora, a w 1980 r. doktora habilitowanego. Obie rozprawy, doktorska i habilitacyjna, zostały wyróżnione przez Radę Wydziału Mechanicznego Technologicznego Politechniki Śląskiej i indywidualnymi Nagrodami Ministra Nauki, Szkolnictwa Wyższego i Techniki. Profesor Eugeniusz Świtoński został mianowany na stanowisko profesora nadzwyczajnego w Katedrze Mechaniki Technicznej Politechniki Śląskiej w 1991 r. Tytuł naukowy profesora uzyskał w 1995 r., a po zaledwie czterech latach został mianowany
na stanowisko profesora zwyczajnego. Od 1991 r. kierował Katedrą Mechaniki Stosowanej, a od 1999 r. był kierownikiem studium doktoranckiego. Był inicjatorem powstania i założycielem Centrum Zaawansowanych Technologii Bezpieczeństwa i Obronności Politechniki Śląskiej i jego dyrektorem.
Profesor zwyczajny, doktor habilitowany, inżynier Eugeniusz Świtoński był znanym i cenionym nauczycielem akademickim, prowadzącym bardzo szeroką działalność dydaktyczną w postaci wykładów, seminariów i ćwiczeń projektowych z przedmiotów ściśle związanych z Jego działalnością naukową. Szczególne osiągnięcia dotyczą kształcenia i promowania kadry inżynierskiej, gdyż był promotorem ponad 200 prac inżynierskich. Potwierdzeniem Jego aktywności dydaktycznej są opracowane podręczniki i skrypty.
Profesor Świtoński był także wybitnym pracownikiem naukowym działającym w bardzo ważnych obszarach wiedzy, ściśle związanej z zagadnieniami budowy oraz dynamiki maszyn i elektromechanicznych układów napędowych, analiza wrażliwości i optymalizacja konstrukcji. Do kręgu zainteresowań naukowych Profesora należała również teoria i zastosowanie metody elementów skończonych, problemy biomechaniki dotyczące modelowania narządów ruchu człowieka.
Działalność naukowa profesora została udokumentowana ogromnym dorobkiem publikacyjnym obejmującym 23 monografie i ponad 300 artykułów naukowych i opublikowanych referatów w renomowanych czasopismach. Te publikacje są konkretnym wymiernym osiągnięciem w ramach zrealizowanych wielu projektów badawczych finansowanych przez Komitet Badań Naukowych, a także innych prac naukowo-badawczych, co było podstawą otrzymania 12 patentów.
Szczególnie ważnym dokonaniem Profesora jest utworzenie własnej ogólnopolskiej szkoły naukowej o imponujących osiągnięciach, do których można zaliczyć recenzowanie wielu wniosków o tytuł profesora, rozpraw habilitacyjnych i rozpraw doktorskich, a także przedstawianie opinii dotyczących awansów naukowych.
Profesor Świtoński był członkiem komitetów redakcyjnych i naukowych wielu czasopism naukowych krajowych i zagranicznych. Brał czynny udział w pracach wielu komitetów naukowych konferencji międzynarodowych. Szczególnie cenioną w środowisku mechaników była organizowana pod Jego patronatem konferencja „Modelowanie w mechanice” która nadal cieszy się dużą frekwencją i uznaniem w środowisku mechaników.
Profesor bardzo aktywnie uczestniczył w pracach wielu organizacji i komisji. Był wybranym przez społeczność akademicką członkiem dwóch Komitetów Polskiej Akademii Nauk, tj. Mechaniki oraz Budowy Maszyn, członkiem Komisji Górniczej PAN. Był członkiem Komisji Badań Naukowych, członkiem Rady Nauki i Komisji Badań na rzecz Rozwoju Nauki, gdzie pełnił funkcję przewodniczącego Zespołu Nauk Technicznych, a także członkiem Zespołu ds. Obronności i Bezpieczeństwa w Ministerstwie nauki i Szkolnictw Wyższego. W latach 2007–2013 był członkiem Centralnej Komisji ds. Stopni i Tytułów.
Za swoją różnorodną działalność Profesor otrzymał wiele nagród, w tym: Ministra Nauki i Szkolnictwa Wyższego, Rektora Politechniki Śląskiej. Został również wielokrotnie odzna-
czany, m.in. Krzyżem Kawalerskim Orderu Odrodzenia Polski, Złotym, Srebrnym i Brązowym Krzyżem Zasługi, Medalem Komisji Edukacji Narodowej, Medalem Honorowym Giorgio Agricoli Uniwersytetu w Ostrawie i wielu innymi medalami.
Wysoko oceniona została również działalność Profesora w zakresie współpracy z uczelniami krajowymi. Współpraca ta została uhonorowana przyznaniem zaszczytnego tytułu doktora honoris causa Politechniki Rzeszowskiej, Akademii Górniczo-Hutniczej w Krakowie, Politechniki Śląskiej, Politechniki Lubelskiej, Wojskowej Akademii Technicznej oraz Politechniki Opolskiej.
Profesor Eugeniusz Świtoński zmarł 25 stycznia 2026 r. Społeczność akademicka mechaników straciła wybitnego naukowca, dydaktyka i organizatora nauki. Straciliśmy wzór i niekwestionowany autorytet, a często przyjaciela i przede wszystkim bardzo dobrego człowieka.
Pan Profesor był nie tylko wybitnym uczonym i nauczycielem akademickim, ale prawdziwym mistrzem, mentorem a przede wszystkim wspaniałym przyjacielem. Jego wkład w rozwój inżynierii mechanicznej pozostanie trwały. W życiu kierował się uczciwością. Był bardzo ambitny, a przy tym pomocny i otwarty na innych ludzi. Nigdy nie odmówił pomocy, a wręcz przeciwnie zazwyczaj sam proponował swoje wsparcie. Profesor był człowiekiem o wielkim sercu, który zawsze znajdował czas, by wysłuchać innych i podać pomocną dłoń. Jego odejście pozostawiło po sobie pustkę w naszych sercach, której nikt i nic nie jest w stanie wypełnić. Odszedł od
nas wspaniały człowiek, który żył dzieląc się dobrem. Jego odejście jest dla każdego z nas ogromną stratą.
Nigdy nie zapomnę organizowanych przez Profesora wspaniałych corocznych Sympozjonów „Modelowanie w Mechanice”. Sale konferencyjne zapełniali ludzie o znanych nazwiskach ze Szkół Wyższych, Akademii Nauk i Instytutów Naukowo-Badawczych i Przemysłu, na równi z młodymi debiutantami doktorantami i studentami. Można tu było spotkać wielkie postacie polskiej mechaniki. Sympozjony poza stroną naukową, przyciągały możliwością spędzenia nieco czasu w ruchu, na świeżym powietrzu, najczęściej na nartach. Obowiązkowo towarzyszyły im rozgrywki piłki siatkowej, mecze drużyn Politechniki Śląskiej i AGH, w których obaj braliśmy udział. Nie bez znaczenia były dyskusje i spotkania wieczorne.
Żegnaj Przyjacielu, pozostaniesz już na zawsze w naszym sercu i pamięci, cieszę się, że mogliśmy wspólnie przeżyć tyle pięknych chwil. W sercu będziemy mieć Twój uśmiech, pogodę ducha i szacunek dla nas.
Prof. dr hab. inż. Janusz Kowal Wydział Inżynierii Mechanicznej I Robotyki Akademia Górniczo-Hutnicza w Krakowie
Mam ten zaszczyt być pierwszym wypromowanym przez Profesora doktorem. Miałem jednocześnie okazję obserwowania Jego aktywności zawodowej, tworzenia zespołów badawczych oraz rozwijania działalności Polskiego Towarzystwa Mechaniki Teoretycznej i Stosowanej, którego przez wiele lat był Przewodniczącym Zarządu Głównego. Gdybym nie spotkał Profesora Świtońskiego na swojej drodze życiowej podczas pisania pracy magisterskiej nie byłoby całej mojej kariery i pracowałbym w zupełnie innym miejscu.
Był osobą niezwykłą, wielce zasłużoną w wielu obszarach działalności naukowej, społecznej i organizacyjnej oraz kochającym mężem, ojcem i dziadkiem. Każdej z tych cech
Profesora doświadczyliśmy jako JEGO wychowankowie i współpracownicy, byliśmy Jego drugą rodziną.
Profesor był dla nas ojcem i przyjacielem, cieszył się każdym naszym sukcesem i pocieszał w trudnych chwilach. Miał niezwykły dar zjednywania sobie ludzi, a w każdym ośrodku akademickim miał wiernych przyjaciół. Relacje pomiędzy Profesorem a nami miały charakter relacji mentor-młody adept nauki. Dbał o nasz rozwój, rozpoznawalność i dokumentowanie dorobku. Na Jego konferencji Sympozjon Modelowanie w mechanice mieliśmy możliwość obcowania z luminarzami polskiej nauki i prezentowania swoich pierwszych osiągnieć naukowych. Uczył nas, jak budować
relacje międzyludzkie i motywować do działania, jak radzić sobie z problemami i stresem.
Jesteśmy wdzięczni za wszystko, co dla nas zrobił i za wszystko, czego nas nauczył. Dziękujemy za szanse na rozwój i nasze sukcesy zawodowe. Staramy się kontynuować Jego dzieło i przekazywać wszystko to, co otrzymaliśmy kolejnym pokoleniom młodych naukowców.
Prof. dr hab. inż. Arkadiusz Mężyk Wydział Mechaniczny Technologiczny Politechnika Śląska
MONOGRAFIE
MONOGRAFIE
młodziinnowacyjni
Sieć Badawcza Łukasiewicz –Przemysłowy Instytut Automatyki i Pomiarów PIAP ogłasza
XVIII Ogólnopolski Konkurs
na
w dziedzinach Automatyka Robotyka Pomiary
Zgłoszenie należy przesłać na adres konkurs@piap.lukasiewicz.gov.pl do dnia 27 marca 2026 r.
Regulamin konkursu i formularz zgłoszeniowy są dostępne na stronie piap.lukasiewicz.gov.pl
Autorzy najlepszych prac otrzymają nagrody pieniężne lub wyróżnienia
w kategorii prac doktorskich:
I nagroda 3500 zł II nagroda 2500 zł
w kategorii prac magisterskich: I nagroda 3000 zł II nagroda 2000 zł
w kategorii prac inżynierskich: I nagroda 2500 zł II nagroda 1500 zł
Wyniki konkursu zostaną ogłoszone podczas XXX Konferencji Naukowo-Technicznej AUTOMATION 2026 w Warszawie, w dniu 6 maja 2026 r.
Patronat
Komitet Automatyki i Robotyki Polskiej Akademii Nauk
Komitet Metrologii i Aparatury Naukowej Polskiej Akademii Nauk
Polska Izba Gospodarcza Zaawansowanych Technologii
Polskie Stowarzyszenie Pomiarów Automatyki i Robotyki POLSPAR