98
KAPITOLA 4. PROJEKTIVNÍ ROVINA
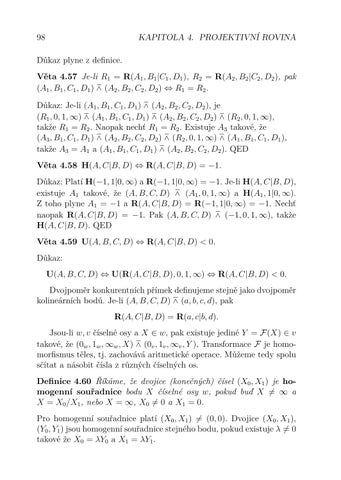
Důkaz plyne z definice. Věta 4.57 Je-li R1 = R(A1 , B1 |C1 , D1 ), R2 = R(A2 , B2 |C2 , D2 ), pak (A1 , B1 , C1 , D1 ) ⊼ (A2 , B2 , C2 , D2 ) ⇔ R1 = R2 . Důkaz: Je-li (A1 , B1 , C1 , D1 ) ⊼ (A2 , B2 , C2 , D2 ), je (R1 , 0, 1, ∞) ⊼ (A1 , B1 , C1 , D1 ) ⊼ (A2 , B2 , C2 , D2 ) ⊼ (R2 , 0, 1, ∞), takže R1 = R2 . Naopak nechť R1 = R2 . Existuje A3 takové, že (A3 , B1 , C1 , D1 ) ⊼ (A2 , B2 , C2 , D2 ) ⊼ (R2 , 0, 1, ∞) ⊼ (A1 , B1 , C1 , D1 ), takže A3 = A1 a (A1 , B1 , C1 , D1 ) ⊼ (A2 , B2 , C2 , D2 ). QED Věta 4.58 H(A, C|B, D) ⇔ R(A, C|B, D) = −1. Důkaz: Platí H(−1, 1|0, ∞) a R(−1, 1|0, ∞) = −1. Je-li H(A, C|B, D), existuje A1 takové, že (A, B, C, D) ⊼ (A1 , 0, 1, ∞) a H(A1 , 1|0, ∞). Z toho plyne A1 = −1 a R(A, C|B, D) = R(−1, 1|0, ∞) = −1. Nechť naopak R(A, C|B, D) = −1. Pak (A, B, C, D) ⊼ (−1, 0, 1, ∞), takže H(A, C|B, D). QED Věta 4.59 U(A, B, C, D) ⇔ R(A, C|B, D) < 0. Důkaz: U(A, B, C, D) ⇔ U(R(A, C|B, D), 0, 1, ∞) ⇔ R(A, C|B, D) < 0. Dvojpoměr konkurentních přímek definujeme stejně jako dvojpoměr kolineárních bodů. Je-li (A, B, C, D) ⊼ (a, b, c, d), pak R(A, C|B, D) = R(a, c|b, d). Jsou-li w, v číselné osy a X ∈ w, pak existuje jediné Y = F(X) ∈ v takové, že (0w , 1w , ∞w , X) ⊼ (0v , 1v , ∞v , Y ), Transformace F je homomorfismus těles, tj. zachovává aritmetické operace. Můžeme tedy spolu sčítat a násobit čísla z různých číselných os. Definice 4.60 Říkáme, že dvojice (konečných) čísel (X0 , X1 ) je homogenní souřadnice bodu X číselné osy w, pokud buď X ̸= ∞ a X = X0 /X1 , nebo X = ∞, X0 ̸= 0 a X1 = 0. Pro homogenní souřadnice platí (X0 , X1 ) ̸= (0, 0). Dvojice (X0 , X1 ), (Y0 , Y1 ) jsou homogenní souřadnice stejného bodu, pokud existuje λ ̸= 0 takové že X0 = λY0 a X1 = λY1 .
Ukázka elektronické knihy, UID: KOS528534
4.12. MÖBIOVSKÉ TRANSFORMACE
4.12
99
Möbiovské transformace
Věta 4.61 Vzájemně jednoznačné zobrazení F číselné osy je projektivní transformace právě tehdy, když je to möbiovská transformace tvaru F(X) =
AX + B , F(−D/C) = ∞, F(∞) = A/C, CX + D
kde det(F) = AD − BC ̸= 0. Důkaz: Möbiovskou transformaci lze psát ve tvaru F(X) =
A B − (AD)/C AX + B = + = F1 F2 F3 F4 F5 (X), CX + D C CX + D
kde F1 (X) = X + A/C, F2 (X) = (B − (AD)/C)X, F3 (X) = 1/X, F4 (X) = X + D, F5 (X) = CX jsou projektivní transformace podle tvrzení 4.41, 4.45 a 4.50. Každá möbiovská transformace je tedy projektivní. Naopak pokud F je projektivní transformace, F(0) = P , F(1) = Q, F(∞) = R, pak F(X) = FP,Q,R (X) =
R(Q − P )X + P (R − Q) . (Q − P )X + (R − Q)
QED
Tvrzení 4.62 Jsou-li alespoň tři z bodů A, B, C, D číselné osy různé, pak (A − B) · (C − D) R(A, C|B, D) = , (A − D) · (C − B) A−B R(∞, C|B, D) = C−D , R(A, ∞|B, D) = A−D , R(A, C|∞, D) = C−D , C−B A−D A−B R(A, C|B, ∞) = C−B .
Důkaz: Je-li ̸= (B, C, D), je F(X) = (X−B)·(C−D) möbiovská transfor(X−D)·(C−B) mace a F(B) = 0, F(C) = 1, F(D) = ∞. QED Tvrzení 4.63 Nechť A, B, C, D jsou homogení souřadnice bodů číselné osy a nechť Ai = λAB Bi + λAD Di , Ci = λCB Bi + λCD Di pro i = 0, 1. Pak R(A, C|B, D) =
(A0 B1 − A1 B0 )(C0 D1 − C1 D0 ) λAD λCB = · . (A0 D1 − A1 D0 )(C0 B1 − C1 B0 ) λAB λCD
Ukázka elektronické knihy, UID: KOS528534
100
KAPITOLA 4. PROJEKTIVNÍ ROVINA
Důkaz spočívá v algebraických úpravách. Tvrzení 4.64 Je-li R(A, C|B, D) = λ, pak platí R(A, C|B, D) = λ, R(A, C|D, B) = 1/λ, R(A, B|C, D) = 1 − λ, R(A, B|D, C) = 1/(1 − λ), R(A, D|C, B) = (λ − 1)/λ, R(A, D|B, C) = λ/(λ − 1). Věta 4.65 Vzájemně jednoznačné zobrazení F : u → v projektivních přímek je projektivní transformace právě tehdy, když zachovává dvojpoměr. Důkaz: Podle tvrzení 4.57, projektivní transformace zachovává dvojpoměr. Předpokládejme naopak, že F zachovává dvojpoměr. Je-li w číselná osa a jsou-li Hu : u → w, Hv : v → w projektivní transformace, pak K = Hv FHu−1 : w → w zachovává dvojpoměr, takže K(X) − K(B) K(D) − K(C) X −B D−C · = · . K(X) − K(C) K(D) − K(B) X −C D−B Pro pevná B, C, D vyjádříme z této rovnice K(X) jako möbiovskou transformaci proměnné X, takže K je projektivní podle věty 4.61. Transformace F = Hv−1 KHu je tedy také projektivní. QED
4.13
Souřadná soustava
Od homogenních souřadnic bodů číselné osy budeme odlišovat rovinné homogenní souřadnice bodů roviny určené souřadnou soustavou úplného čtyřúhelníku. Definice 4.66 Souřadná soustava úplného čtyřúhelníku (X, Y, Z, J) sestává z číselných os (obr. 4.20 vlevo) x = Y Z, 0x = Y, 1x = x(JX), ∞x = Z, y = ZX, 0y = Z, 1y = y(JY ), ∞y = X, z = XY, 0z = X, 1z = z(JZ), ∞z = Y. Souřadnice bodu Q a souřadnice přímky u (obr. 4.21 vlevo) jsou (pokud existují) XQ = x(QX), YQ = y(QY ), ZQ = z(QZ), Xu = ux, Yu = uy, Zu = uz.
Ukázka elektronické knihy