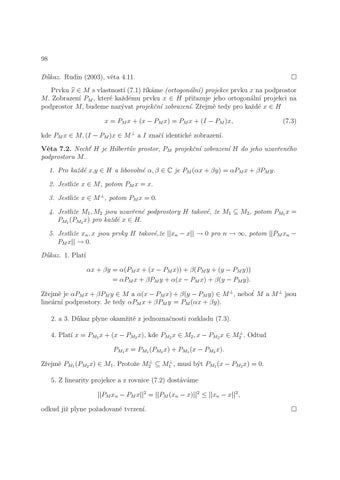
98 D˚ ukaz. Rudin (2003), vˇeta 4.11. Prvku x ) ∈ M s vlastnost´ı (7.1) ˇr´ık´ame (ortogon´ aln´ı) projekce prvku x na podprostor M. Zobrazen´ı PM , kter´e kaˇzd´emu prvku x ∈ H pˇriˇrazuje jeho ortogon´aln´ı projekci na podprostor M, budeme naz´ yvat projekˇcn´ı zobrazen´ı. Zˇrejmˇe tedy pro kaˇzd´e x ∈ H x = PM x + (x − PM x) = PM x + (I − PM )x,
(7.3)
kde PM x ∈ M, (I − PM )x ∈ M ⊥ a I znaˇc´ı identick´e zobrazen´ı. Vˇ eta 7.2. Necht’ H je Hilbert˚ uv prostor, PM projekˇcn´ı zobrazen´ı H do jeho uzavˇren´eho podprostoru M. 1. Pro kaˇzd´e x,y ∈ H a libovoln´e α, β ∈ C je PM (αx + βy) = αPM x + βPM y. 2. Jestliˇze x ∈ M , potom PM x = x. 3. Jestliˇze x ∈ M ⊥ , potom PM x = 0. 4. Jestliˇze M1 , M2 jsou uzavˇren´e podprostory H takov´e, ˇze M1 ⊆ M2 , potom PM1 x = PM1 (PM2 x) pro kaˇzd´e x ∈ H. 5. Jestliˇze xn , x jsou prvky H takov´e,ˇze ||xn − x|| → 0 pro n → ∞, potom ||PM xn − PM x|| → 0. D˚ ukaz. 1. Plat´ı αx + βy = α(PM x + (x − PM x)) + β(PM y + (y − PM y)) = αPM x + βPM y + α(x − PM x) + β(y − PM y). Zˇrejmˇe je αPM x + βPM y ∈ M a α(x − PM x) + β(y − PM y) ∈ M ⊥ , nebot’ M a M ⊥ jsou line´arn´ı podprostory. Je tedy αPM x + βPM y = PM (αx + βy). 2. a 3. D˚ ukaz plyne okamˇzitˇe z jednoznaˇcnosti rozkladu (7.3). 4. Plat´ı x = PM2 x + (x − PM2 x), kde PM2 x ∈ M2 , x − PM2 x ∈ M2⊥ . Odtud PM1 x = PM1 (PM2 x) + PM1 (x − PM2 x). Zˇrejmˇe PM1 (PM2 x) ∈ M1 . Protoˇze M2⊥ ⊆ M1⊥ , mus´ı b´ yt PM1 (x − PM2 x) = 0. 5. Z linearity projekce a z rovnice (7.2) dost´av´ame ||PM xn − PM x||2 = ||PM (xn − x)||2 ≤ ||xn − x||2 , odkud jiˇz plyne poˇzadovan´e tvrzen´ı.
Ukázka elektronické knihy, UID: KOS222731
99 Pˇripomeˇ nme jeˇstˇe, ˇze prostor L2 (Ί, uv prostor se skal´arn´Ĺm souˇcinem A, P ) je HilbertËš 2 X,Y = EXY a normou X = E|X| . Pro n´ahodn´e veliˇciny X,Y s koneˇcn´ ymi druh´ ymi momenty je tedy X ⊼ Y, jestliˇze EXY = 0. D´ale pˇripomeˇ nme, ˇze HilbertËš uv prostor H{Xt , t ∈ T } vytvoˇren´ y n´ahodn´ ym procesem {Xt , t ∈ T } je uz´avˇer mnoˇziny vˇsech koneˇcn´ ych line´arn´Ĺch kombinac´Ĺ n´ahodn´ ych veliˇcin Xt , t ∈ T.
7.1.2
Predikce zaloˇ zen´ a na koneˇ cn´ e minulosti
Uvaˇzujme re´alnou n´ahodnou posloupnost X1 , . . . ,Xn s nulov´ ymi stˇredn´Ĺmi hodnotami a koneˇcn´ ymi druh´ ymi momenty. Na z´akladˇe X1 , . . . ,Xn chceme pˇredpovˇedˇet veliˇcinu Xn+h , kde h > 0 (mluv´Ĺme o pˇredpovˇedi o h krokËš u dopˇredu). Hled´ame proto aproximaci Xn+h mˇeˇritelnou funkc´Ĺ X1 , . . . ,Xn , kter´a bude v urˇcit´em smyslu optim´aln´Ĺ. Za krit´erium ˇ s´Ĺme tedy u optimality zvol´Ĺme stˇredn´Ĺ kvadratickou chybu. Reˇ ´lohu nal´ezt mˇeˇritelnou funkci g, pro kterou v´ yraz E |Xn+h − g (X1 , . . . ,Xn )|2 nab´ yv´a minim´aln´Ĺ hodnoty. Ukazuje se, ˇze ˇreˇsen´Ĺm t´eto u ´lohy je podm´Ĺnˇen´a stˇredn´Ĺ hodnota g(X1 , . . . ,Xn ) = E(Xn+h |X1 , . . . ,Xn ). Je totiˇz, zavedeme-li znaˇcen´Ĺ (X1 , . . . , Xn ) = Xn , E (Xn+h − g(Xn ))2 = E (Xn+h − E(Xn+h |Xn ) + E(Xn+h |Xn ) − g(Xn ))2 = E (Xn+h − E(Xn+h |Xn ))2 + E (E(Xn+h |Xn ) − g(Xn ))2 + 2E [(Xn+h − E(Xn+h |Xn )) (E(Xn+h |Xn ) − g(Xn ))] , pˇriˇcemˇz pro posledn´Ĺ sˇc´Ĺtanec plat´Ĺ E [(Xn+h − E(Xn+h |Xn )) (E(Xn+h |Xn ) − g(Xn ))] = E [E (Xn+h − E(Xn+h |Xn )) (E(Xn+h |Xn ) − g(Xn )) |Xn ] = E [(E(Xn+h |Xn ) − E(Xn+h |Xn )) (E(Xn+h |Xn ) − g(Xn ))] = 0. Je tedy E(Xn+h − g(Xn ))2 = E (Xn+h − E(Xn+h |Xn ))2 + E (E(Xn+h |Xn ) − g(Xn ))2 ≼ E (Xn+h − E(Xn+h |Xn ))2 a rovnost nastane pro g(Xn ) = E(Xn+h |Xn ). Protoˇze urˇcen´Ĺ nejlepˇs´Ĺ pˇredpovˇedi (predikce) vyˇzaduje znalost sdruˇzen´eho rozdˇelen´Ĺ veliˇcin X1 , . . . , Xn , Xn+h a v´ ypoˇcet podm´Ĺnˇen´e stˇredn´Ĺ hodnoty b´ yv´a obt´Ĺˇzn´ y, omez´Ĺme se jen na line´arn´Ĺ funkce X1 , . . . , Xn . Poznamenejme, ˇze pokud sdruˇzen´e rozdˇelen´Ĺ veliˇcin X1 , . . . , Xn , Xn+h bude norm´aln´Ĺ, bude line´arn´Ĺ pˇredpovˇed’ z´aroveˇ n nejlepˇs´Ĺ.
UkĂĄzka elektronickĂŠ knihy, UID: KOS222731
100 Nejlepˇs´ı line´arn´ı pˇredpovˇed’ prvku Xn+h na z´akladˇe prvk˚ u X1 , . . . , Xn budeme d´ale ) znaˇcit Xn+h (n). ´ Ulohu line´arn´ı predikce budeme ˇreˇsit v r´amci teorie Hilbertov´ ych prostor˚ u. Nejdˇr´ıve pop´ıˇseme tzv. pˇr´ımou metodu. St´ale pˇredpokl´ad´ame, ˇze vˇsechny n´ahodn´e veliˇciny jsou centrovan´e. Necht’ H := H{X1 , . . . ,Xn , . . . ,Xn+h } je Hilbert˚ uv prostor generovan´ y n´ahodn´ ymi n veliˇcinami X1 , . . . ,Xn+h a H1 := H{X1 , . . . ,Xn } necht’ je Hilbert˚ uv prostor generovan´ y n´ahodn´ ymi veliˇcinami X1 , . . . , Xn . Vzhledem ke koneˇcn´emu poˇctu n´ahodn´ ych veliˇcin jsou tyto Hilbertovy prostory totoˇzn´e s line´arn´ımi obaly pˇr´ısluˇsn´ ych n´ahodn´ ych veliˇcin. Nejlepˇs´ı line´arn´ı predikce Xn+h je potom prvek )n+h (n) = X
n
cj Xj ∈ H1n ,
(7.4)
j=1
pro kter´ y
)n+h (n)|2 = Xn+h − X )n+h (n) 2 E|Xn+h − X
nab´ yv´a minim´aln´ı hodnoty mezi vˇsemi line´arn´ımi kombinacemi X1 , . . . , Xn . To ale podle )n+h (n) = PH n (Xn+h ), coˇz je ortogon´aln´ı projekce prvku Xn+h z H (7.1) znamen´a, ˇze X 1 )n+h (n) je urˇcen jednoznaˇcnˇe. n plyne, ˇze prvek X do H1n . Z vˇety o projekci z´aroveˇ )n+h (n) ∈ H n a Zb´ yv´a urˇcit konstanty c1 , . . . ,cn . Z vˇety o projekci v´ıme, ˇze X 1 )n+h (n) ⊥ H n . Xn+h − X 1
(7.5)
Z linearity prostoru H1n plyne, ˇze podm´ınka (7.5) bude splnˇena pr´avˇe tehdy, kdyˇz )n+h (n) ⊥ Xj , j = 1, . . . ,n, Xn+h − X tj. kdyˇz
)n+h (n))X j = 0, j = 1, . . . ,n. E(Xn+h − X
Konstanty c1 , . . . ,cn mus´ı tedy splˇ novat podm´ınky n ck Xk X j = 0, j = 1, . . . , n, E Xn+h − k=1
neboli EXn+h X j −
n
ck EXk X j = 0, j = 1, . . . , n.
(7.6)
k=1
Je-li X1 , . . . Xn+h re´aln´a centrovan´a stacion´arn´ı posloupnost s autokovarianˇcn´ı funkc´ı R, m´a soustava (7.6) tvar n
ck R(k − j) = R(n + h − j),
j = 1, . . . ,n,
(7.7)
k=1
Ukázka elektronické knihy, UID: KOS222731